
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...

智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...

点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...

采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...

Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...

您有3个选项为锚点anchors (基站)充电:1.使用Pi-puck扩展件2.使用e-puck2机器人(要给UWB电池充电时,请从底部取出机器人电池)3.使用自己的LiPo充电器为4.2V电池充电...

首先,您需要4个锚点来划定您的场地;它们是独立的,超宽带扩展配备了标准电池连接器,方便充电。锚电池续航时间超过5小时。请注意在实验结束时务必拆下电池,以免损坏电池。 然后,机器人配备超宽带扩展,并通过配置它们,将收到它们在竞技场内的位置。在具有4个锚点的2m x 2m场地上进行测试时,e-puck2机器人的位置 (x, y) 精度约为7cm。4个机器人UWB定位案例:...
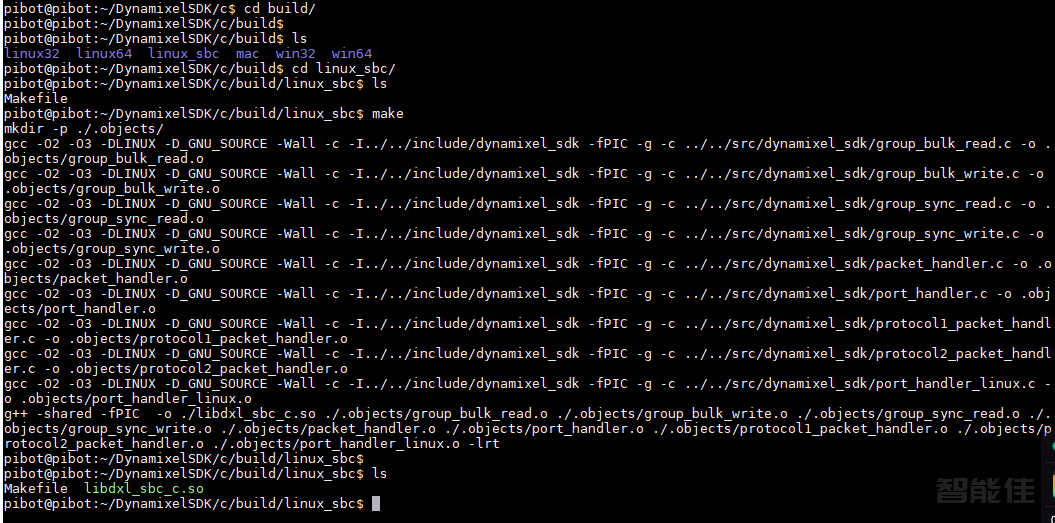
准备工作sudo apt-get updatesudo apt-get upgradesudo apt-get update && apt-get upgrade && apt-get dist-upgrade下载DYNAMIXEL SDK代码:git clone http://mirror.ghproxy.com/https://github.com/ROBOTIS-GIT/DynamixelSDK.git编译器和生成器编译器GNU gcc版...
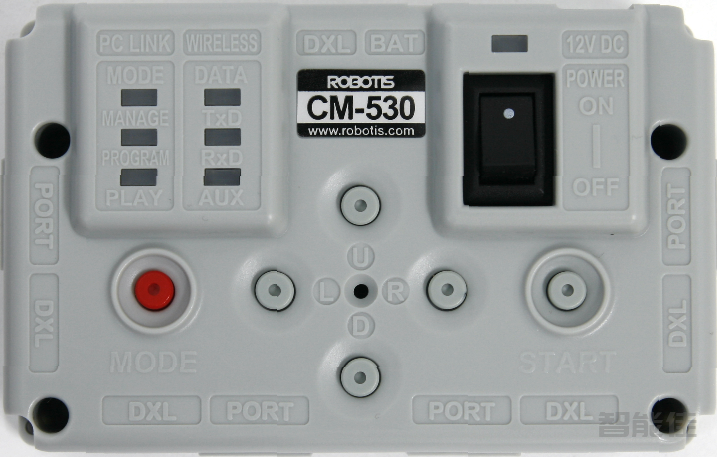
CM-530是一款用于机器人控制的微控制器,主要设计用于教育机器人和娱乐机器人等产品。...
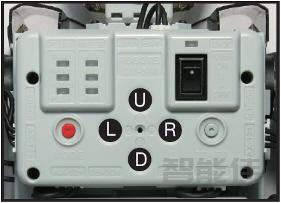
项目描述重量54gCPUSTM32F103RE电源电压范围:6V-15V建议:11.1V电流待机:50mA外部I/O最大电流:300mA总最大电流:10A(保险丝)工作温度-5℃~70℃内部I/O设备按钮x5(复位1,端口5)声音检测麦克风x1电压传感器x1外部I/O设备ROBOTIS 5针端口x6AX/MX系列 DYNAMIXEL连接器x5...

PC Link(mini USB)(串行电缆):用于通过USB将串行电缆连接到CM-530和PC。用于与其他PC通讯或下载任务代码。通讯设备连接插孔(Communication Jack):用于与ZIG-110A、BT-110A、红外接收模块或其他板卡进行无线通讯。电池插孔(Battery Jack):用于连接电池。电源插孔(Power):用于连接SMPS电源电源LED:电源 LED指示灯状态电源开关:用于打开/关闭机器人。MODE按钮:用于更改CM-530的操作模式。启动按...
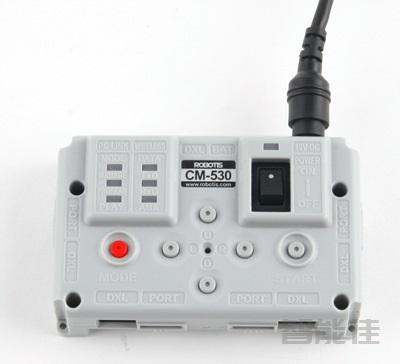
如果电池连接到CM-530的电池插座或将SMPS连接到电源插座后将电源开关设置为ON,则接通电源。如果接通电源,电源LED会打开,模式显示LED之一会闪烁。...
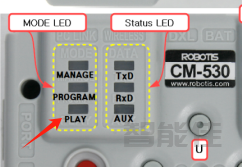
ü 打开电源:将开关从OFF移至ON即可打开电源。 ※ 如果即使将开关置于ON位置,电源仍无法打开,则电池可能已耗尽。请参考充电进行充电,或使用SMPS连接电源。ü 开始:使用MODE按钮移动到PLAY来操作机器人。当PLAY上的LED闪烁时,按START按钮执行。 ※ 如果按下START按钮,PLAY上的LED不再闪烁;这是执行的正常状态。ü 结束:如果要停止正在执行的操作,请按MODE按钮返回等待模式,或使用电源开关关闭电源。ü 用...
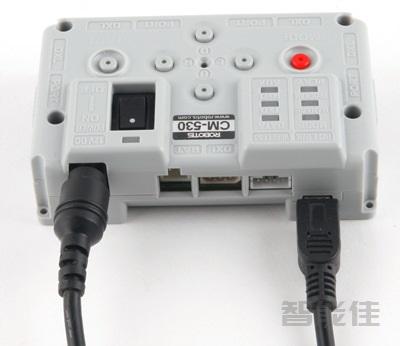
CM-530的PC Link(串行电缆)和PC的串行端口必须使用下载电缆连接才能与PC通信。...
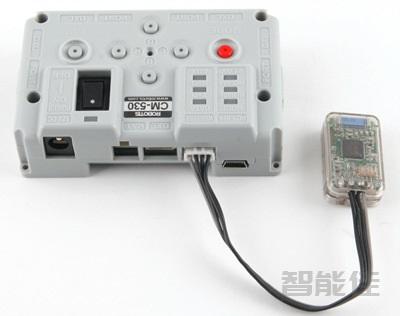
ZIG-110/BT-110/BT-410无线通讯模块可连接至CM-530。...