
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...

智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...

点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...

采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...

Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
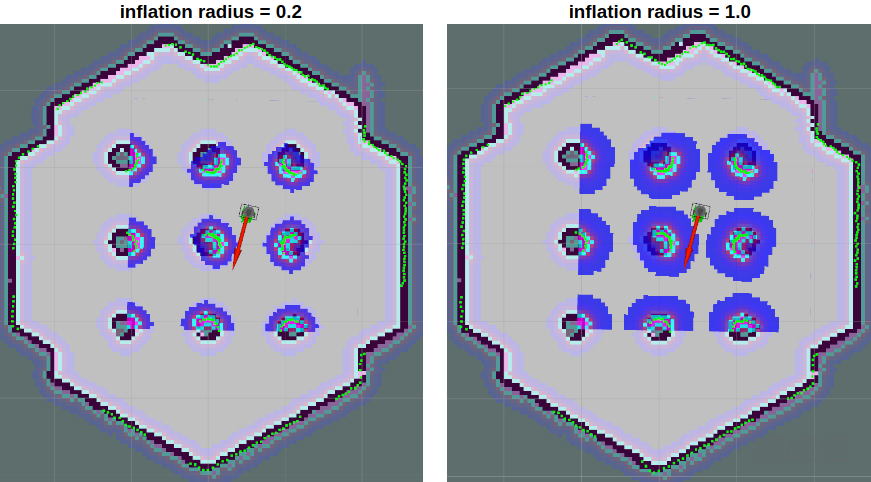
导航堆栈有许多参数可以改变不同机器人的性能。膨胀半径inflation_radius定义于turtlebot3_navigation/param/costmap_common_param_${TB3_MODEL}.yaml该参数使膨胀区域远离障碍物。路径将被规划,以便它不会穿过该区域。将其设置为大于机器人半径是安全的。 障碍物膨胀比例系数cost_scaling_factor定义于turtlebot3_navigation/param/costmap_common_...
注意:使用官方树莓派版本的用户,请在Remote PC端进行仿真操作;第一次在Remote PC端进行仿真操作时候,可能需要等待几分钟的环境初始化操作。安装仿真功能包对于Ubuntu16.04:前提:已经安装了turtlebot3包和turtlebot3_msgs包,参考:安装cd catkin_ws/srcgit clone -b kinetic-devel https://github.com/ROBOTIS-GIT/turtlebot3_simulations.git编...
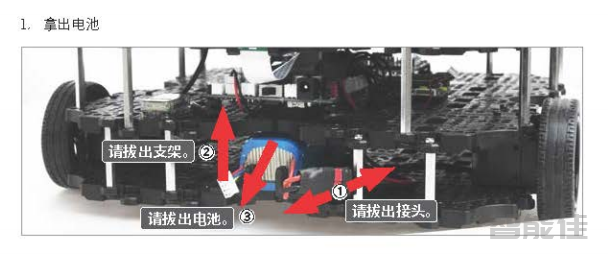
官方1800mAh电池充电方法如下:如果长时间调试,推荐可以拔掉电池,用电源适配器直接供电。大电池12000mAh充电视频如下:充电...
1.当电池电压低于11V时,蜂鸣器报警将持续响起,舵机轮子将被禁用。当蜂鸣器报警响起时,电池必须进行充电。...

注意:本网页只提供一些其他网友关于turtlebot3的探索,只提供链接,大家可以参考,具体做法还是需要大家自行探索和开发。1.有关rtabmap_ros:来源:https://get-help.robotigniteacademy.com/t/error-when-running-rtabmap-ros-with-turtlebot3/12231ROS多机协同ROS控制多台机器人实现多机协同...

import rospy
from geometry_msgs.msg import Twist
import sys, select, os
if os.name == 'nt': &nbs...
void driveTest(uint8_t buttons)
{
static bool move[2] = {false, false};
static int32_t saved_tick[2] = {0, 0};
static double diff_...
import rospy
import numpy as np
import cv2
from cv_bridge import CvBridge
from std_msgs.msg&nbs...
import rospy
import os
from enum import Enum
from std_msgs.msg import UInt8, Float64
from...
import rospy
import numpy as np
import cv2
from enum import Enum
from std_msgs.msg import&...