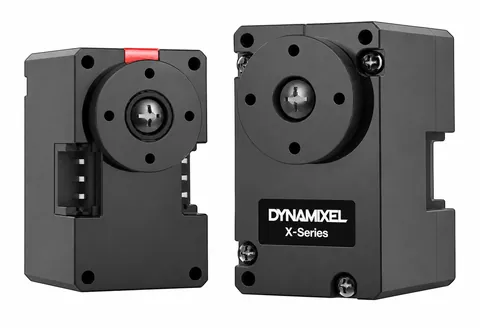
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
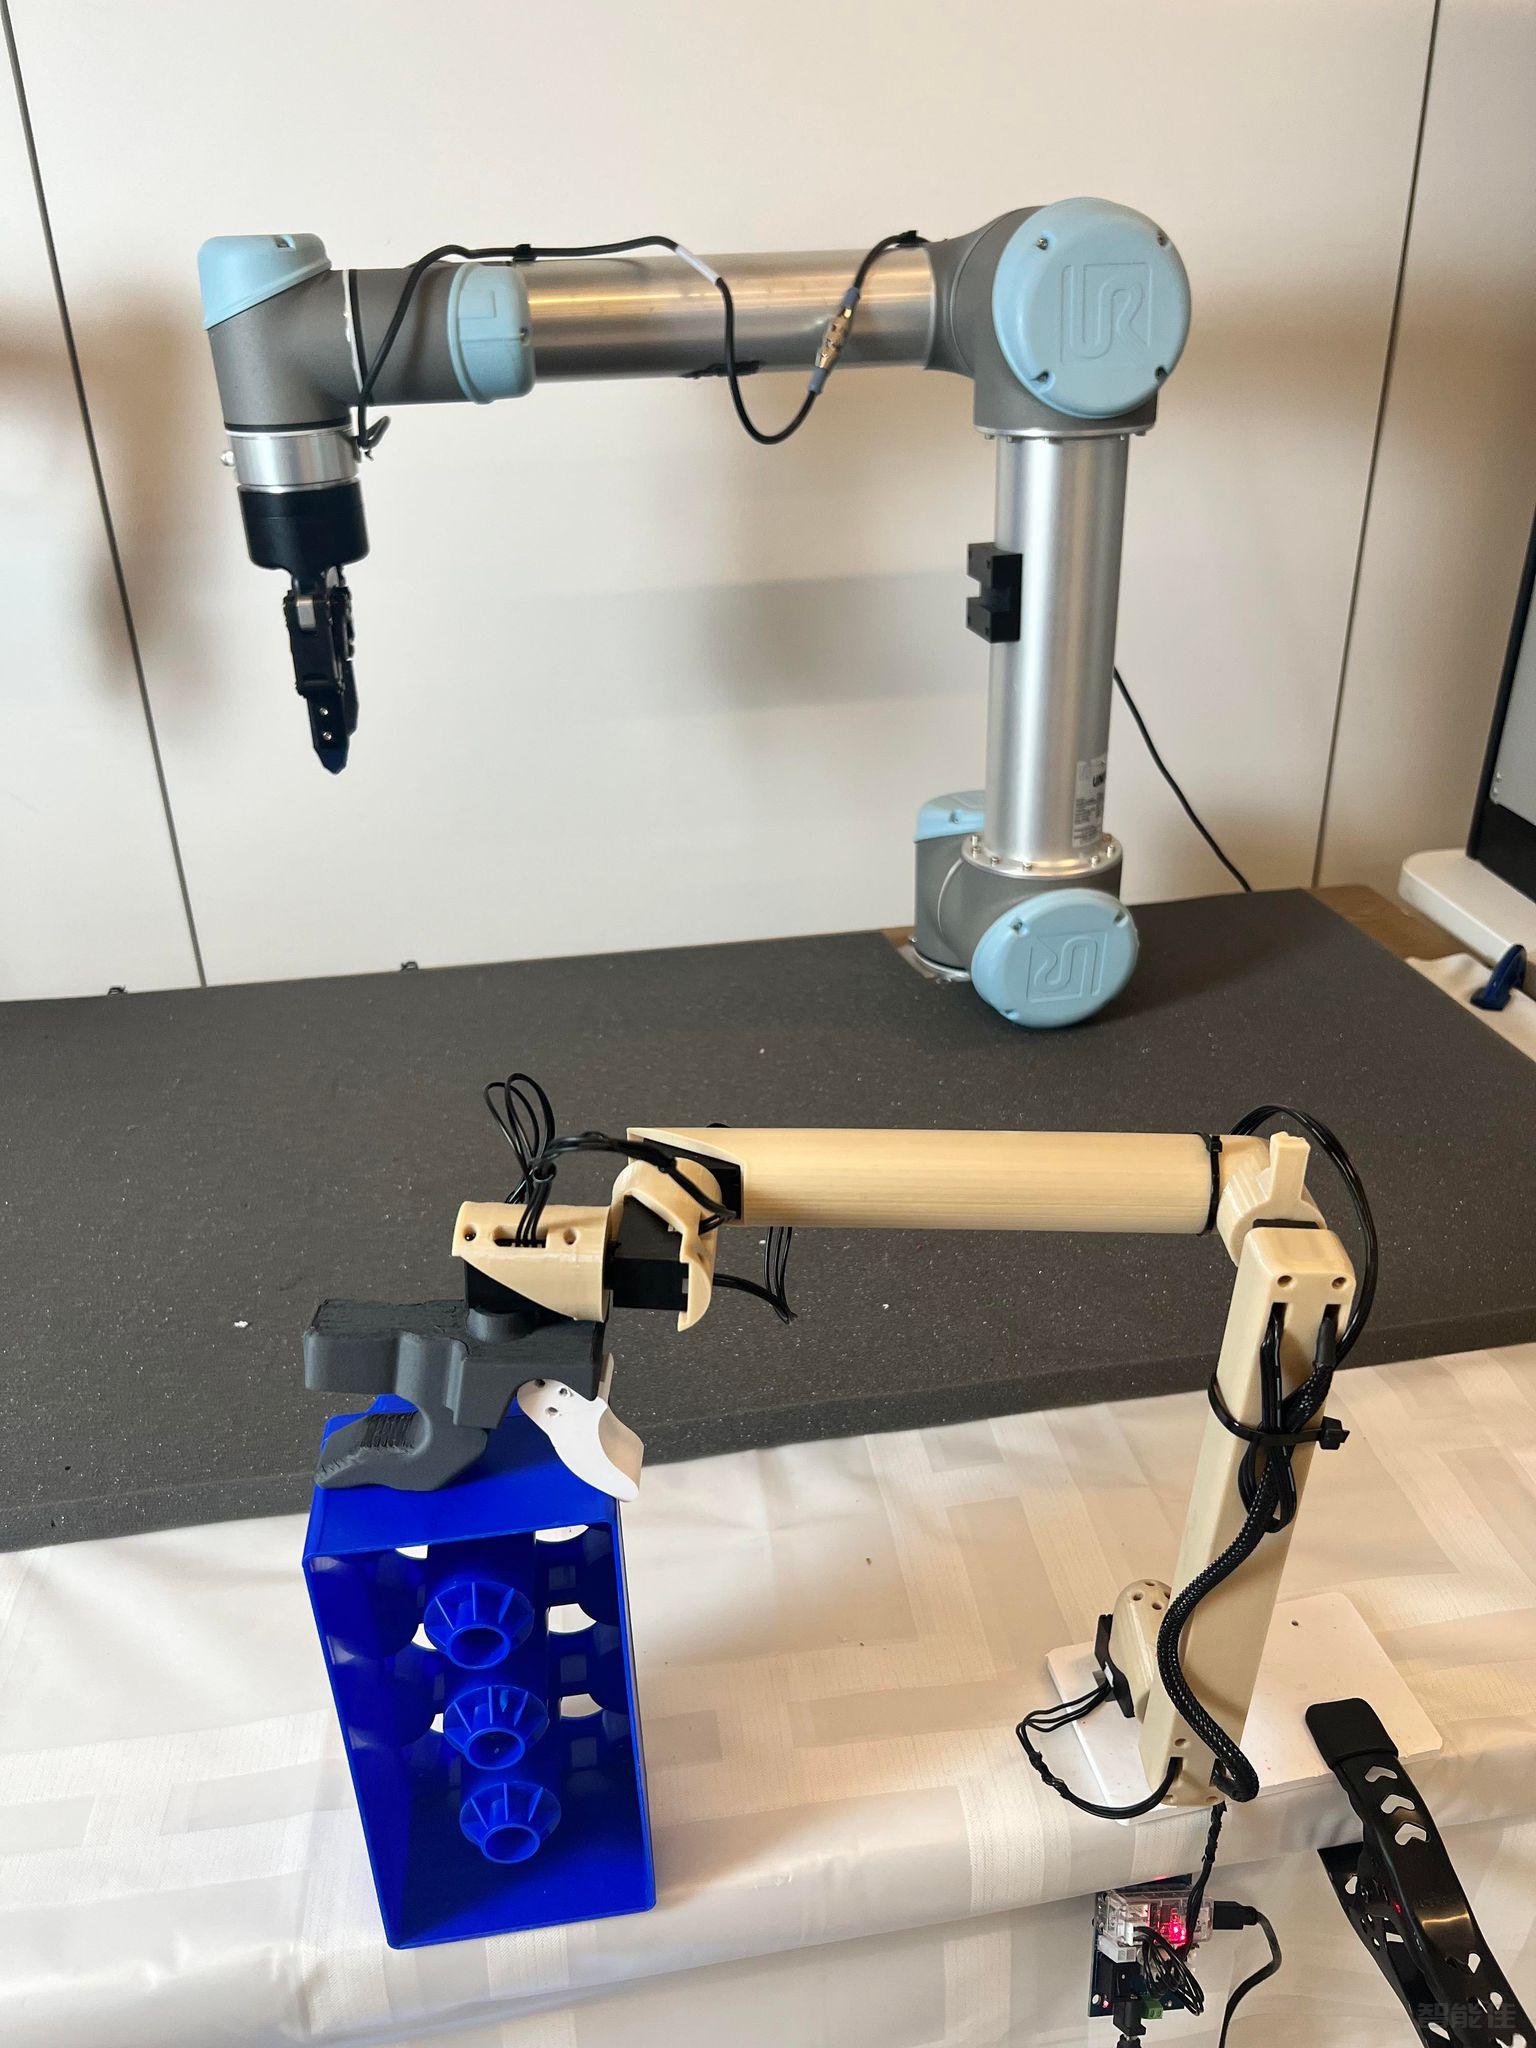
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
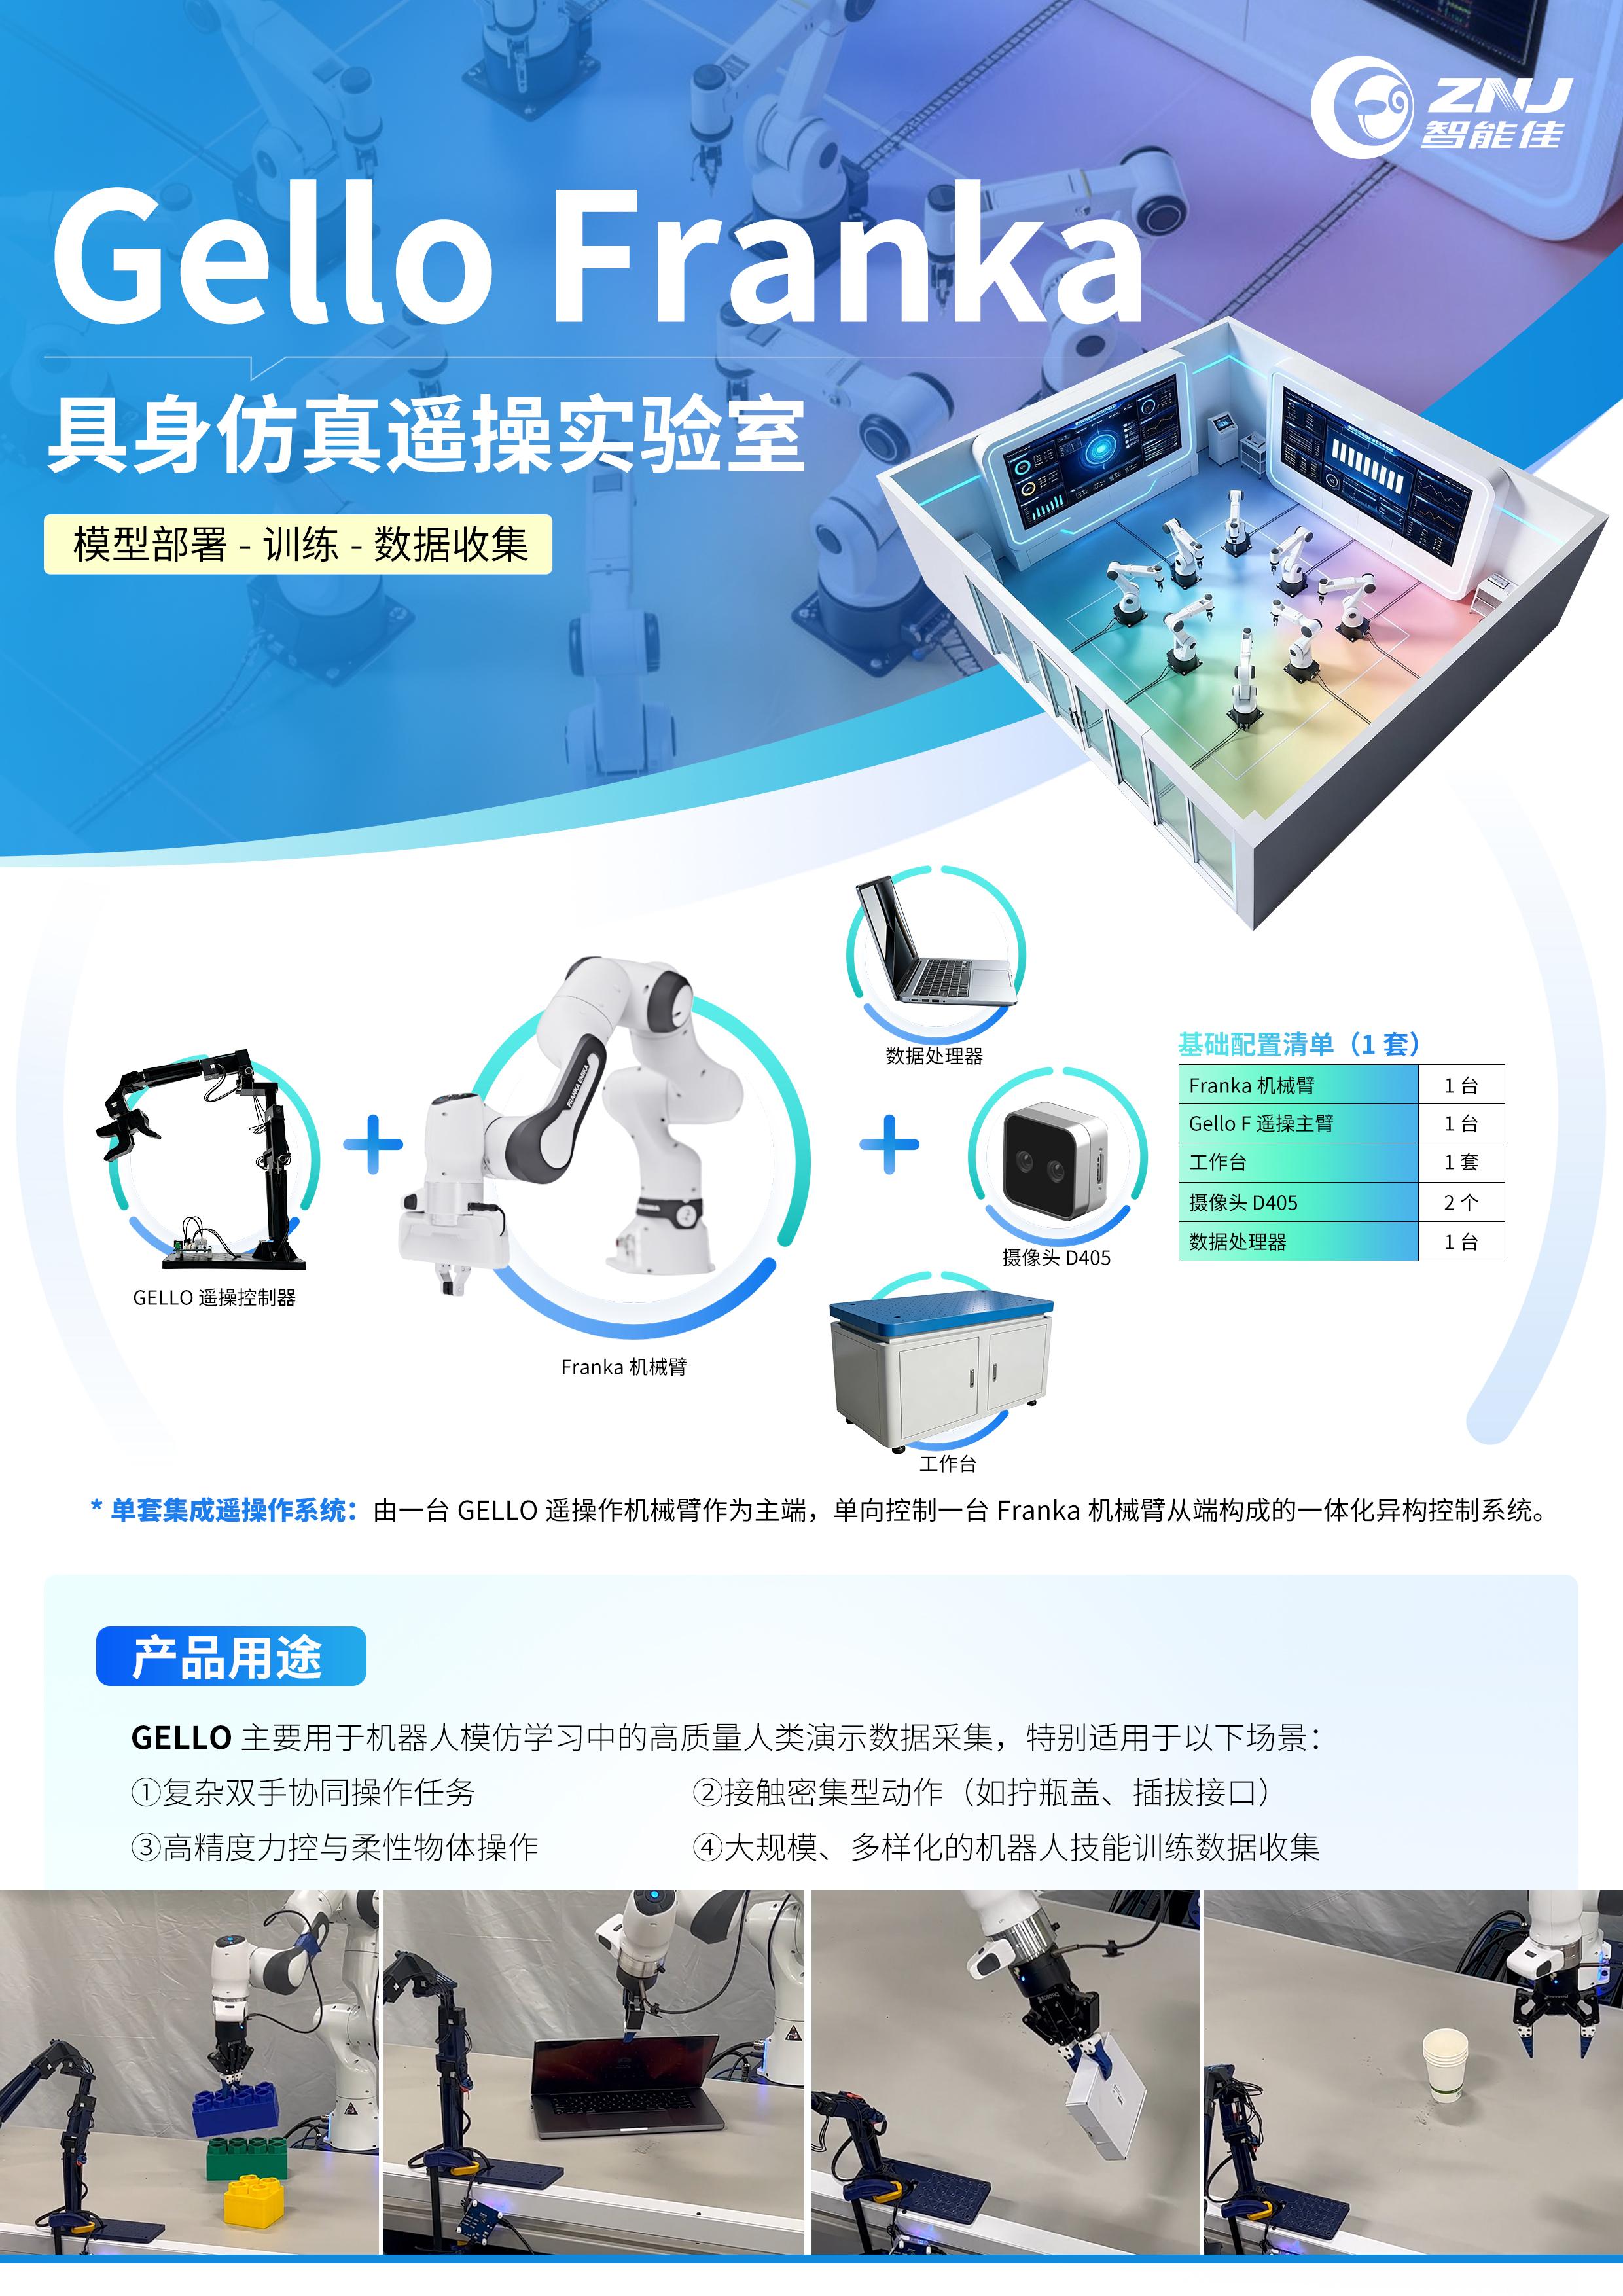
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
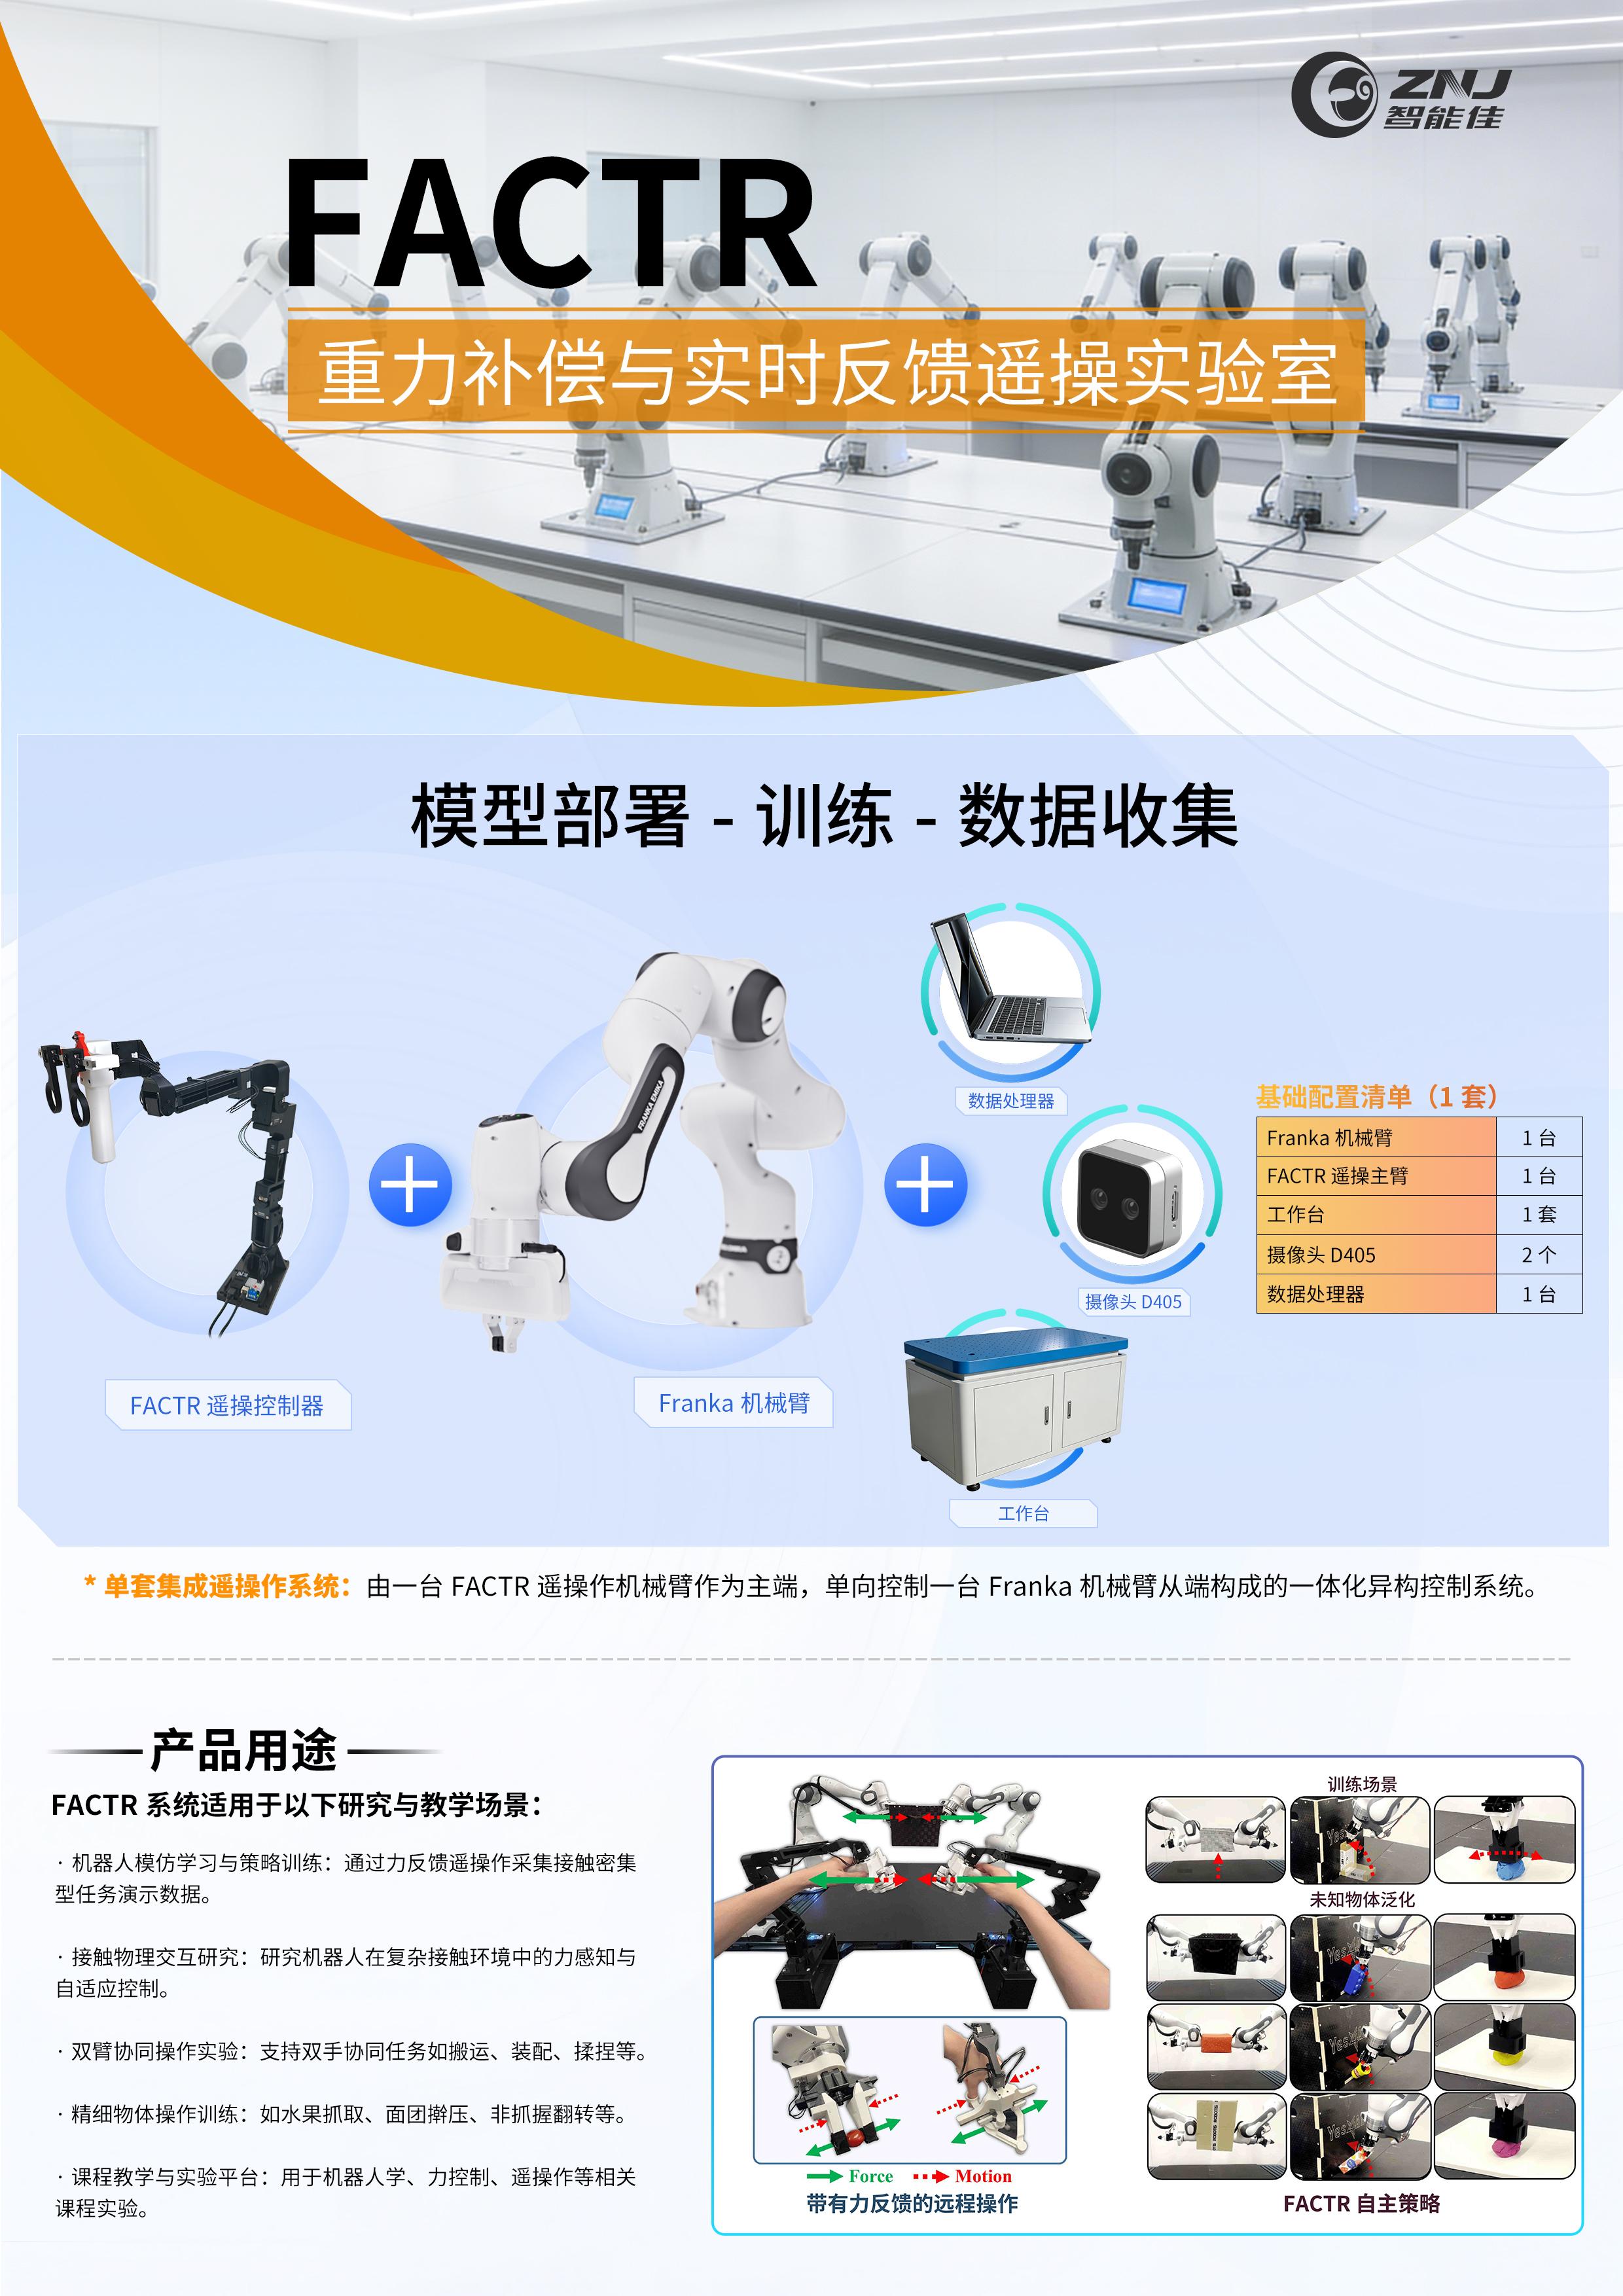
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
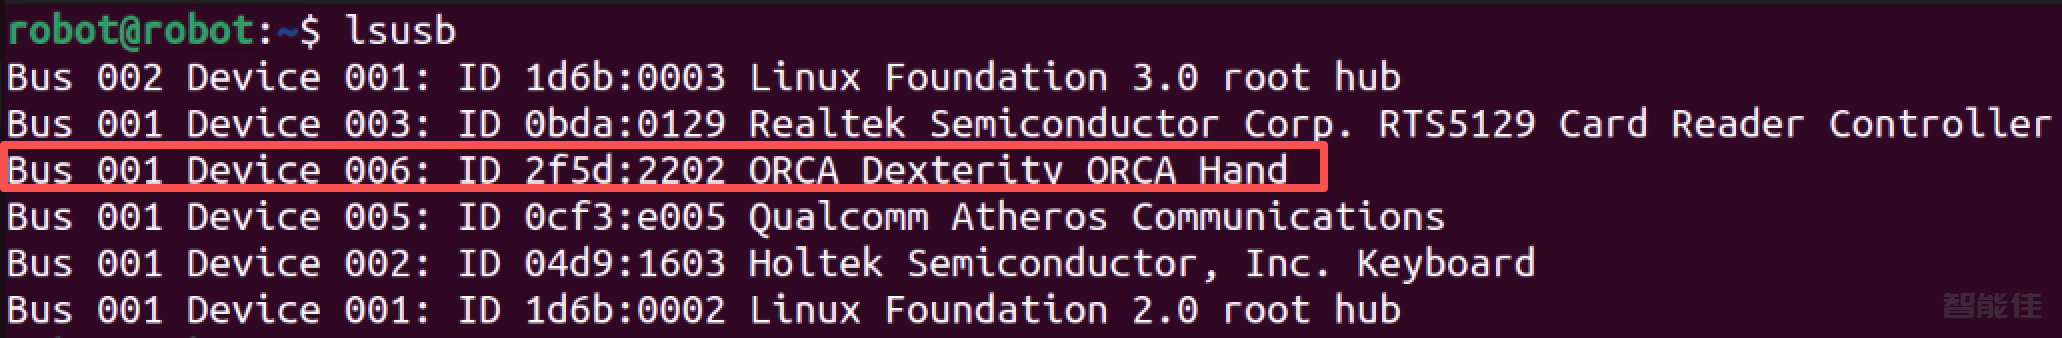
1. 检查包装、灵巧手、配套电源和 USB 数据线。把手固定在安全桌面或者工作台上,留出拇指和手腕活动空间。若安装在机械臂上,按该臂的实际法兰和 ORCA 转接件图纸核对孔距及螺钉长度。2. 保持电源关闭,插入电源插头。3. 将 ORCA 控制板的 USB 数据口接到 Ubuntu 主机,再接通电机电源。4. 一根 USB 数据线可枚举电机与传感器两个虚拟串口。lsusblsusb -d 2f5d:2202ls -l /dev/serial/by-id/ 2>/dev/...
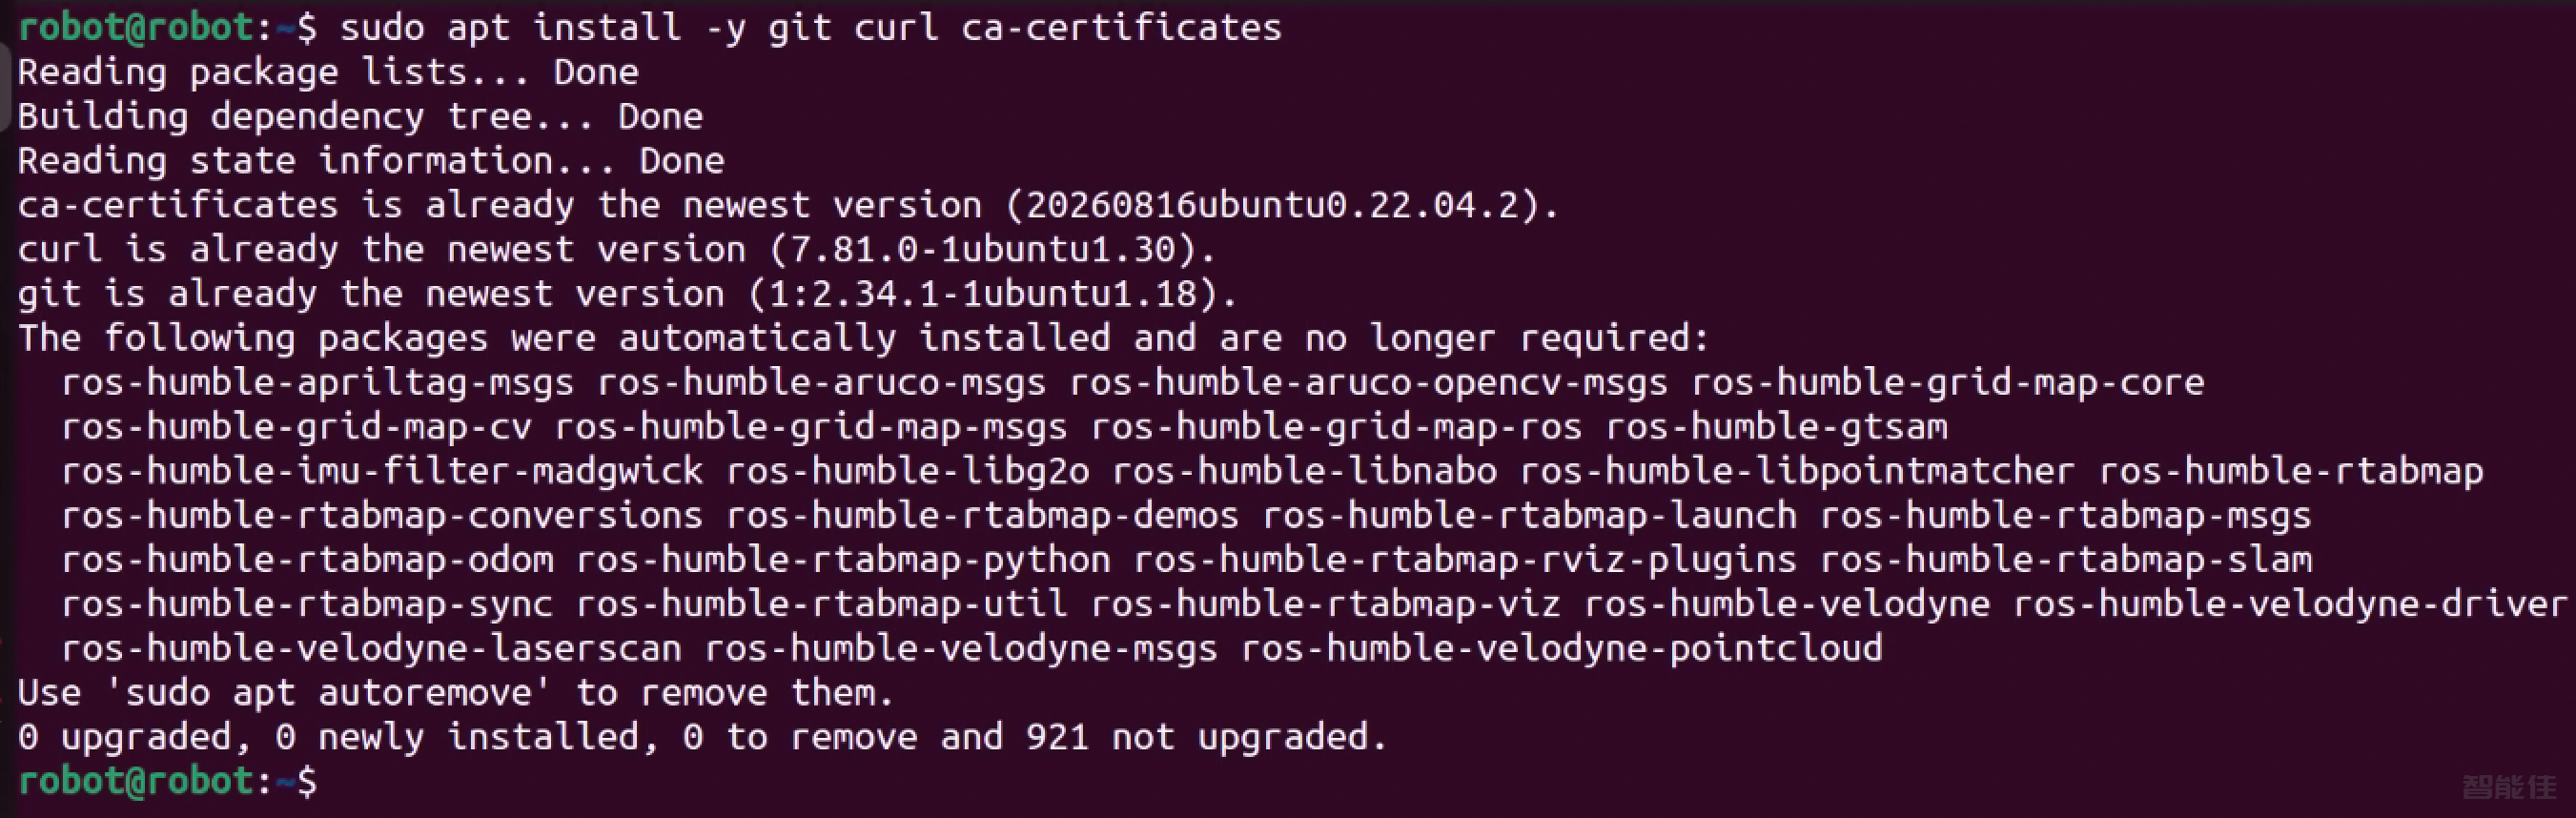
新机器先安装 Git 和 uv:sudo apt updatesudo apt install -y git curl ca-certificatescurl -LsSf https://astral.sh/uv/install.sh | shexport PATH="$HOME/.local/bin:$PATH"uv --versionmkdir -p ~/projects/OrcaHandTouchcd ~/projects/OrcaHandTouch...
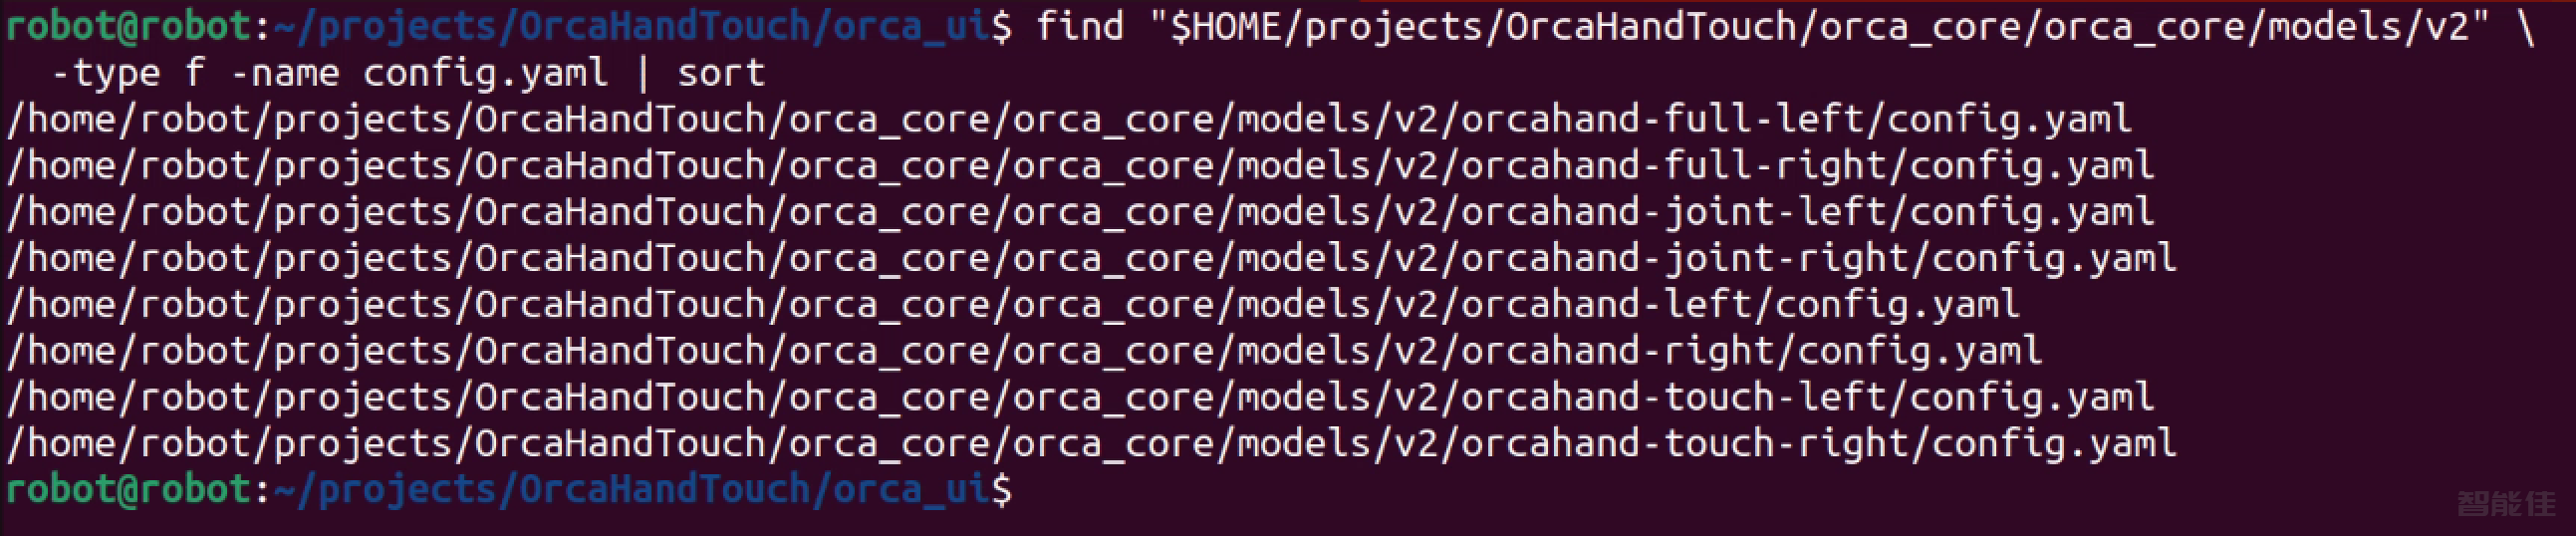
首先查你机器上的实际路径:cd ~/projects/OrcaHandTouch/orca_uifind "$HOME/projects/OrcaHandTouch/orca_core/orca_core/models/v2" -type f -name config.yaml | sort对于右手:cd ~/projects/OrcaHandTouch/orca_uicfg="../orca_core/orca_core/models/v2/o...
首先查你机器上的实际路径:cd ~/projects/OrcaHandTouch/orca_uifind "$HOME/projects/OrcaHandTouch/orca_core/orca_core/models/v2" -type f -name config.yaml | sort对于左手:cd ~/projects/OrcaHandTouch/orca_uicfg="../orca_core/orca_core/models/v2/o...