ORCA Hand v2.1 Touch版入门手册-4.实机测试(左手)
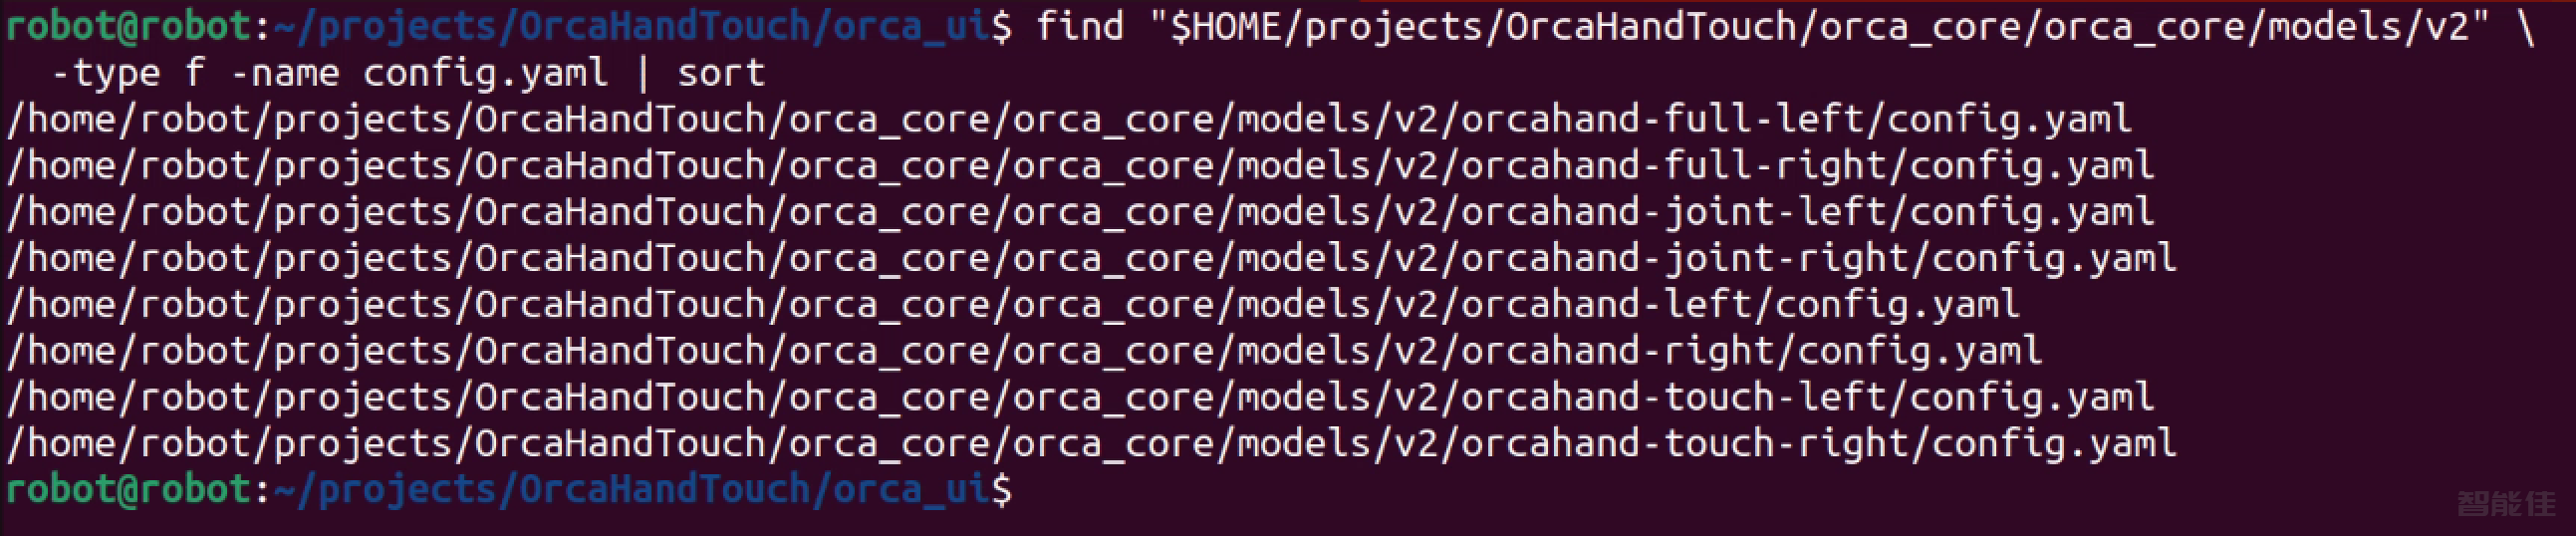
首先查你机器上的实际路径:
cd ~/projects/OrcaHandTouch/orca_ui
find "$HOME/projects/OrcaHandTouch/orca_core/orca_core/models/v2" -type f -name config.yaml | sort
对于左手:
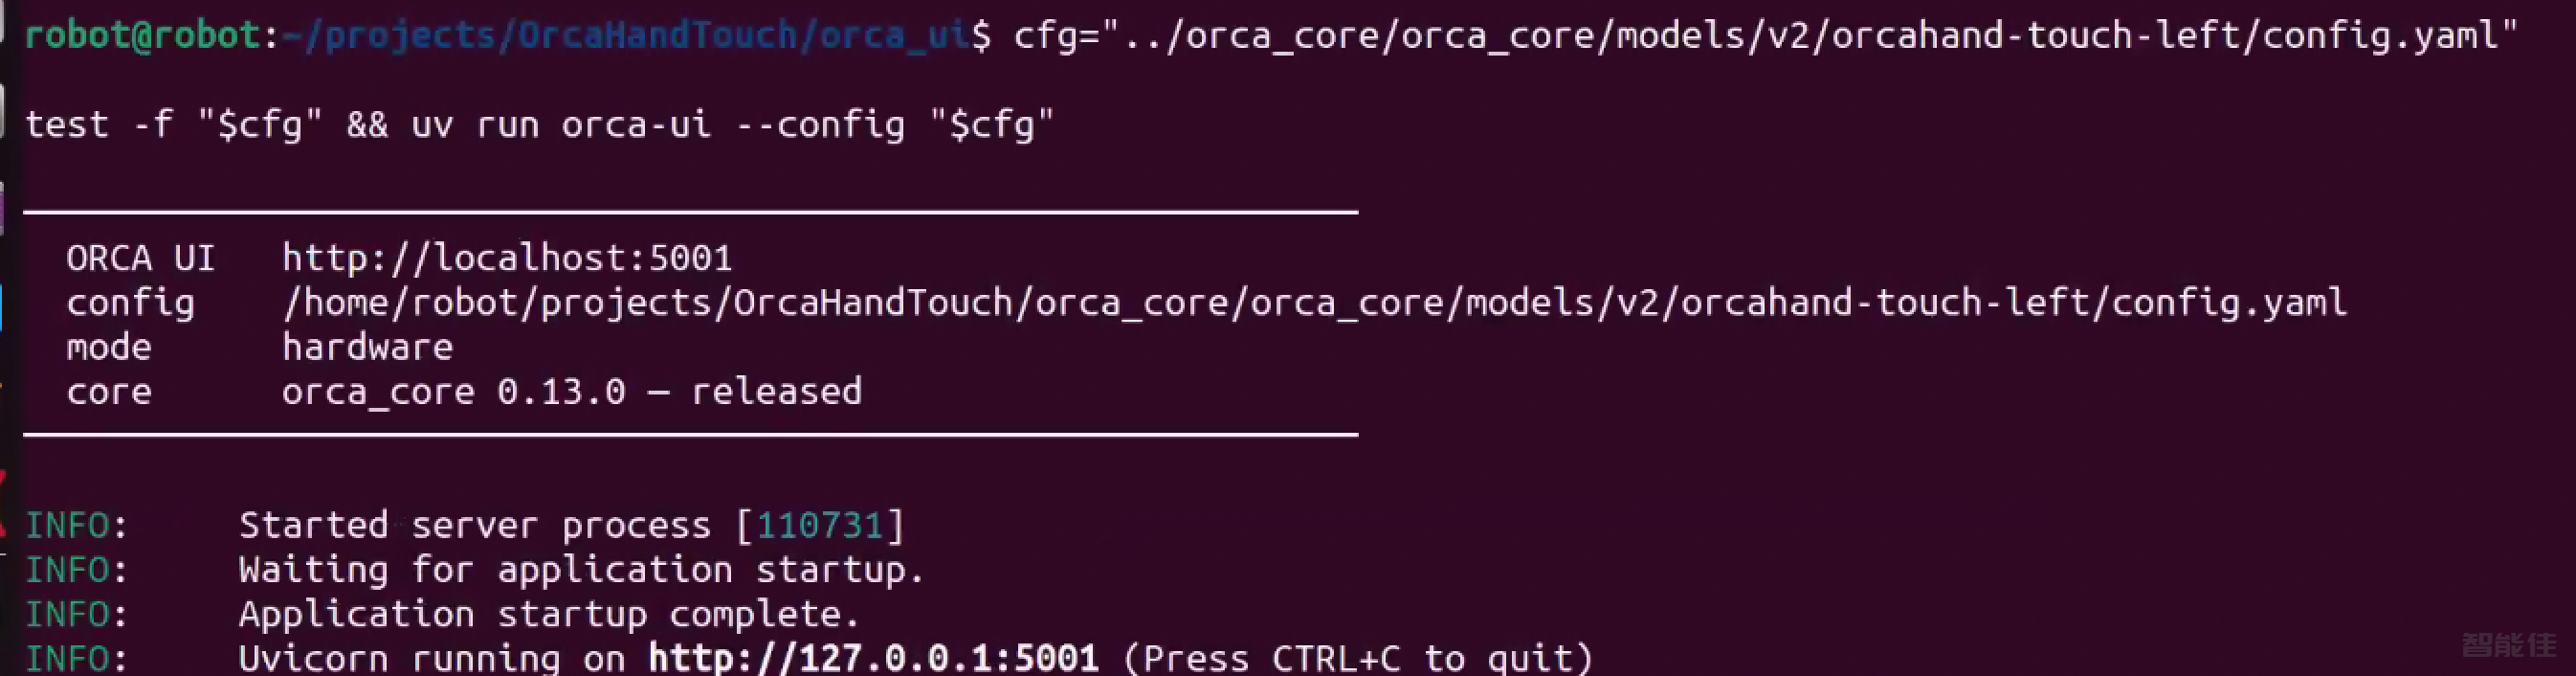
cd ~/projects/OrcaHandTouch/orca_ui
cfg="../orca_core/orca_core/models/v2/orcahand-touch-left/config.yaml"
test -f "$cfg" && uv run orca-ui --config "$cfg"
测试
1. 通信测试
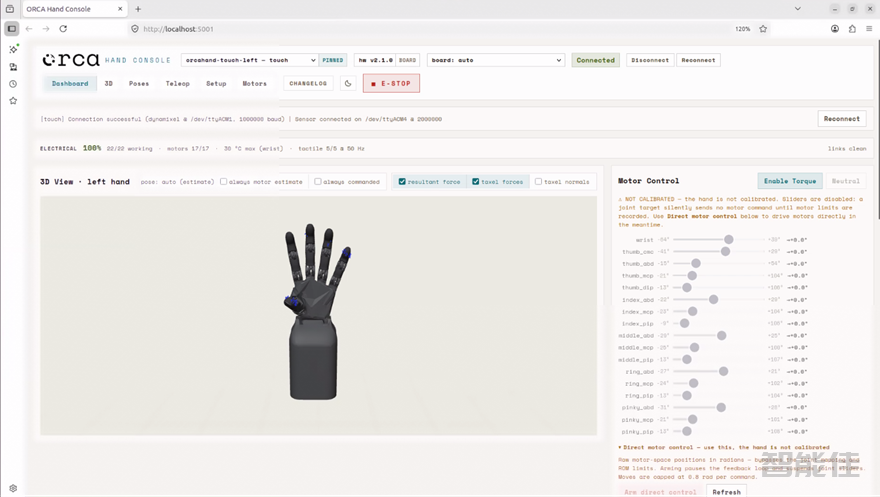
在 Dashboard 检查预期的电机和触觉通道。标准配置有 17 个电机和五指触觉
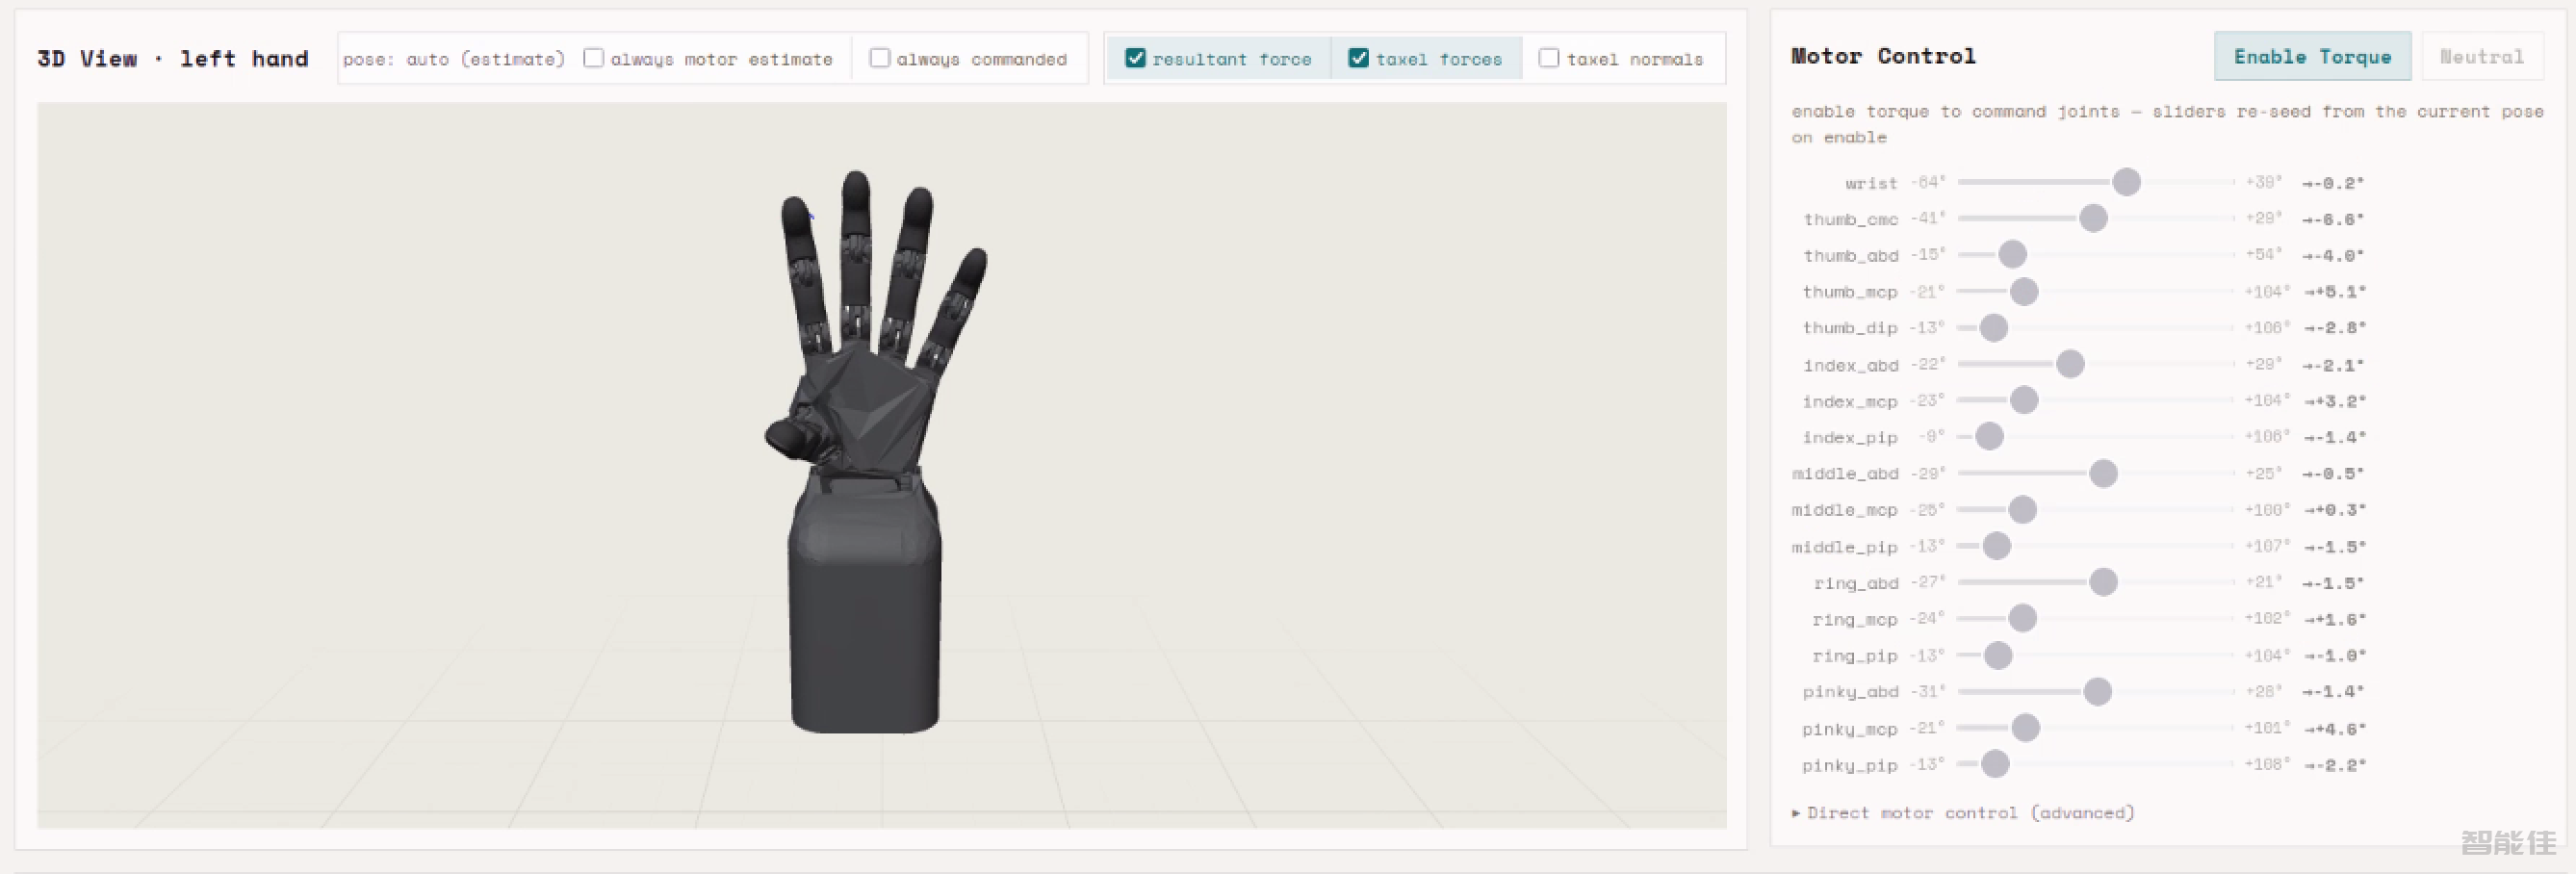
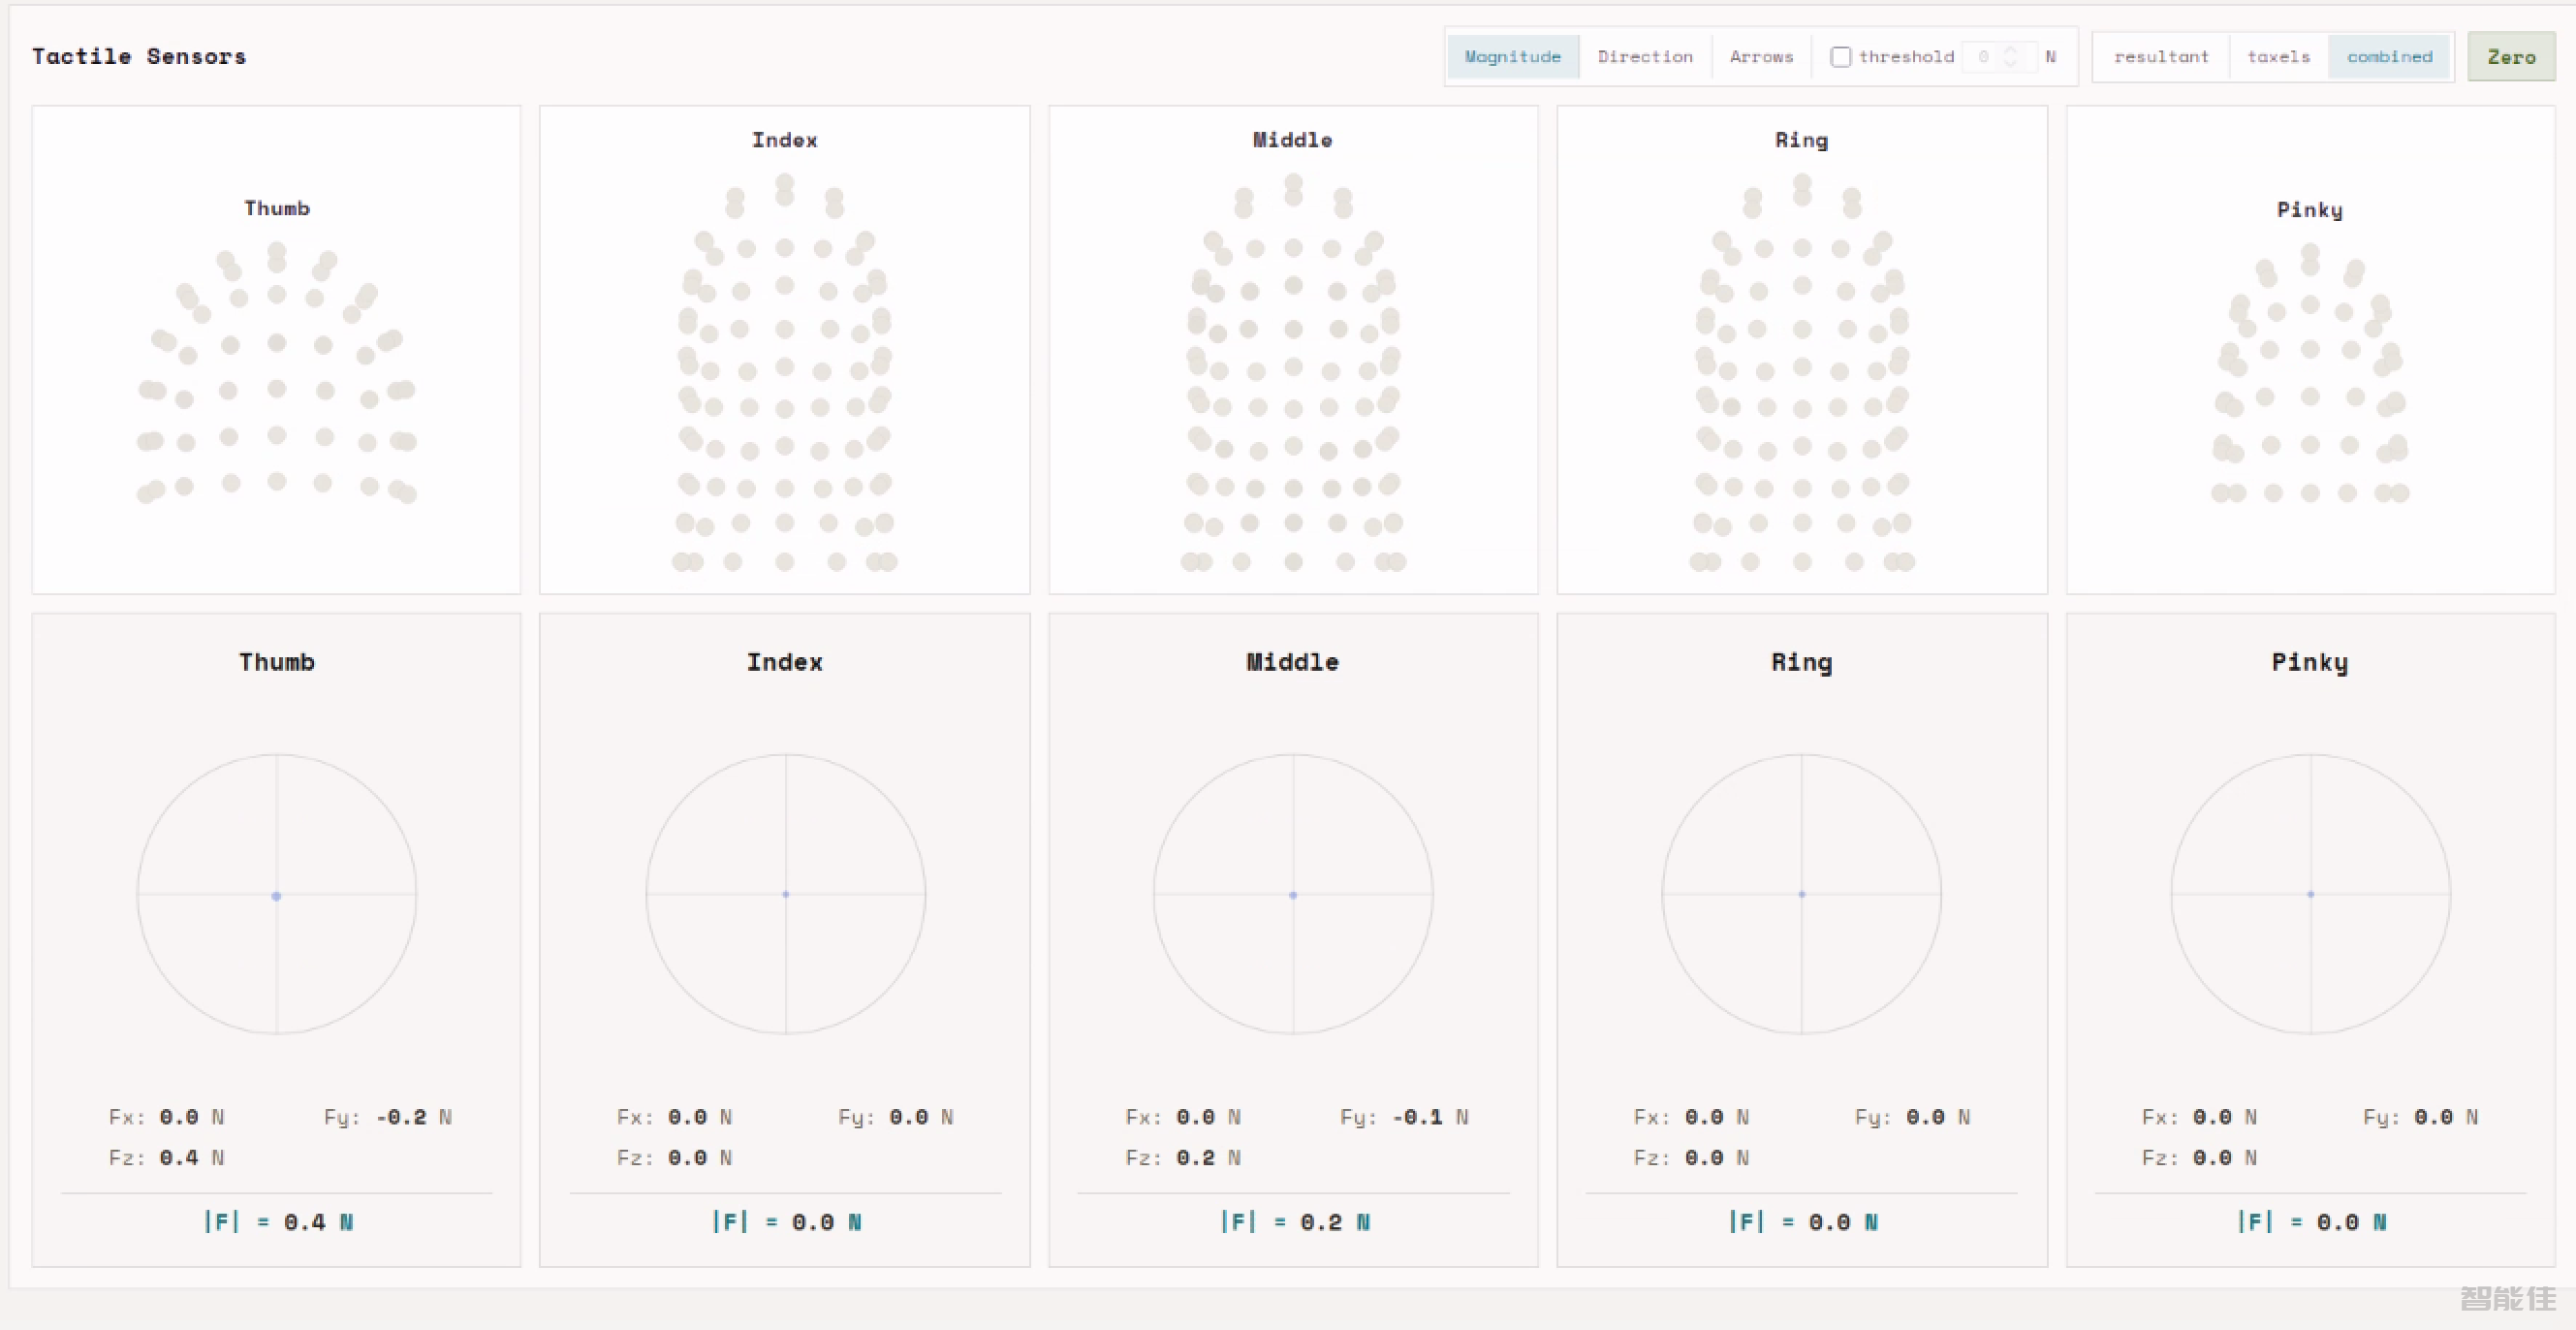
观察是否有缺失 ID、是否有失联通道、设备版本等信息
2. 触觉测试
手静止、五指悬空,在 Dashboard 选 Magnitude 和 combined,再点 Zero。
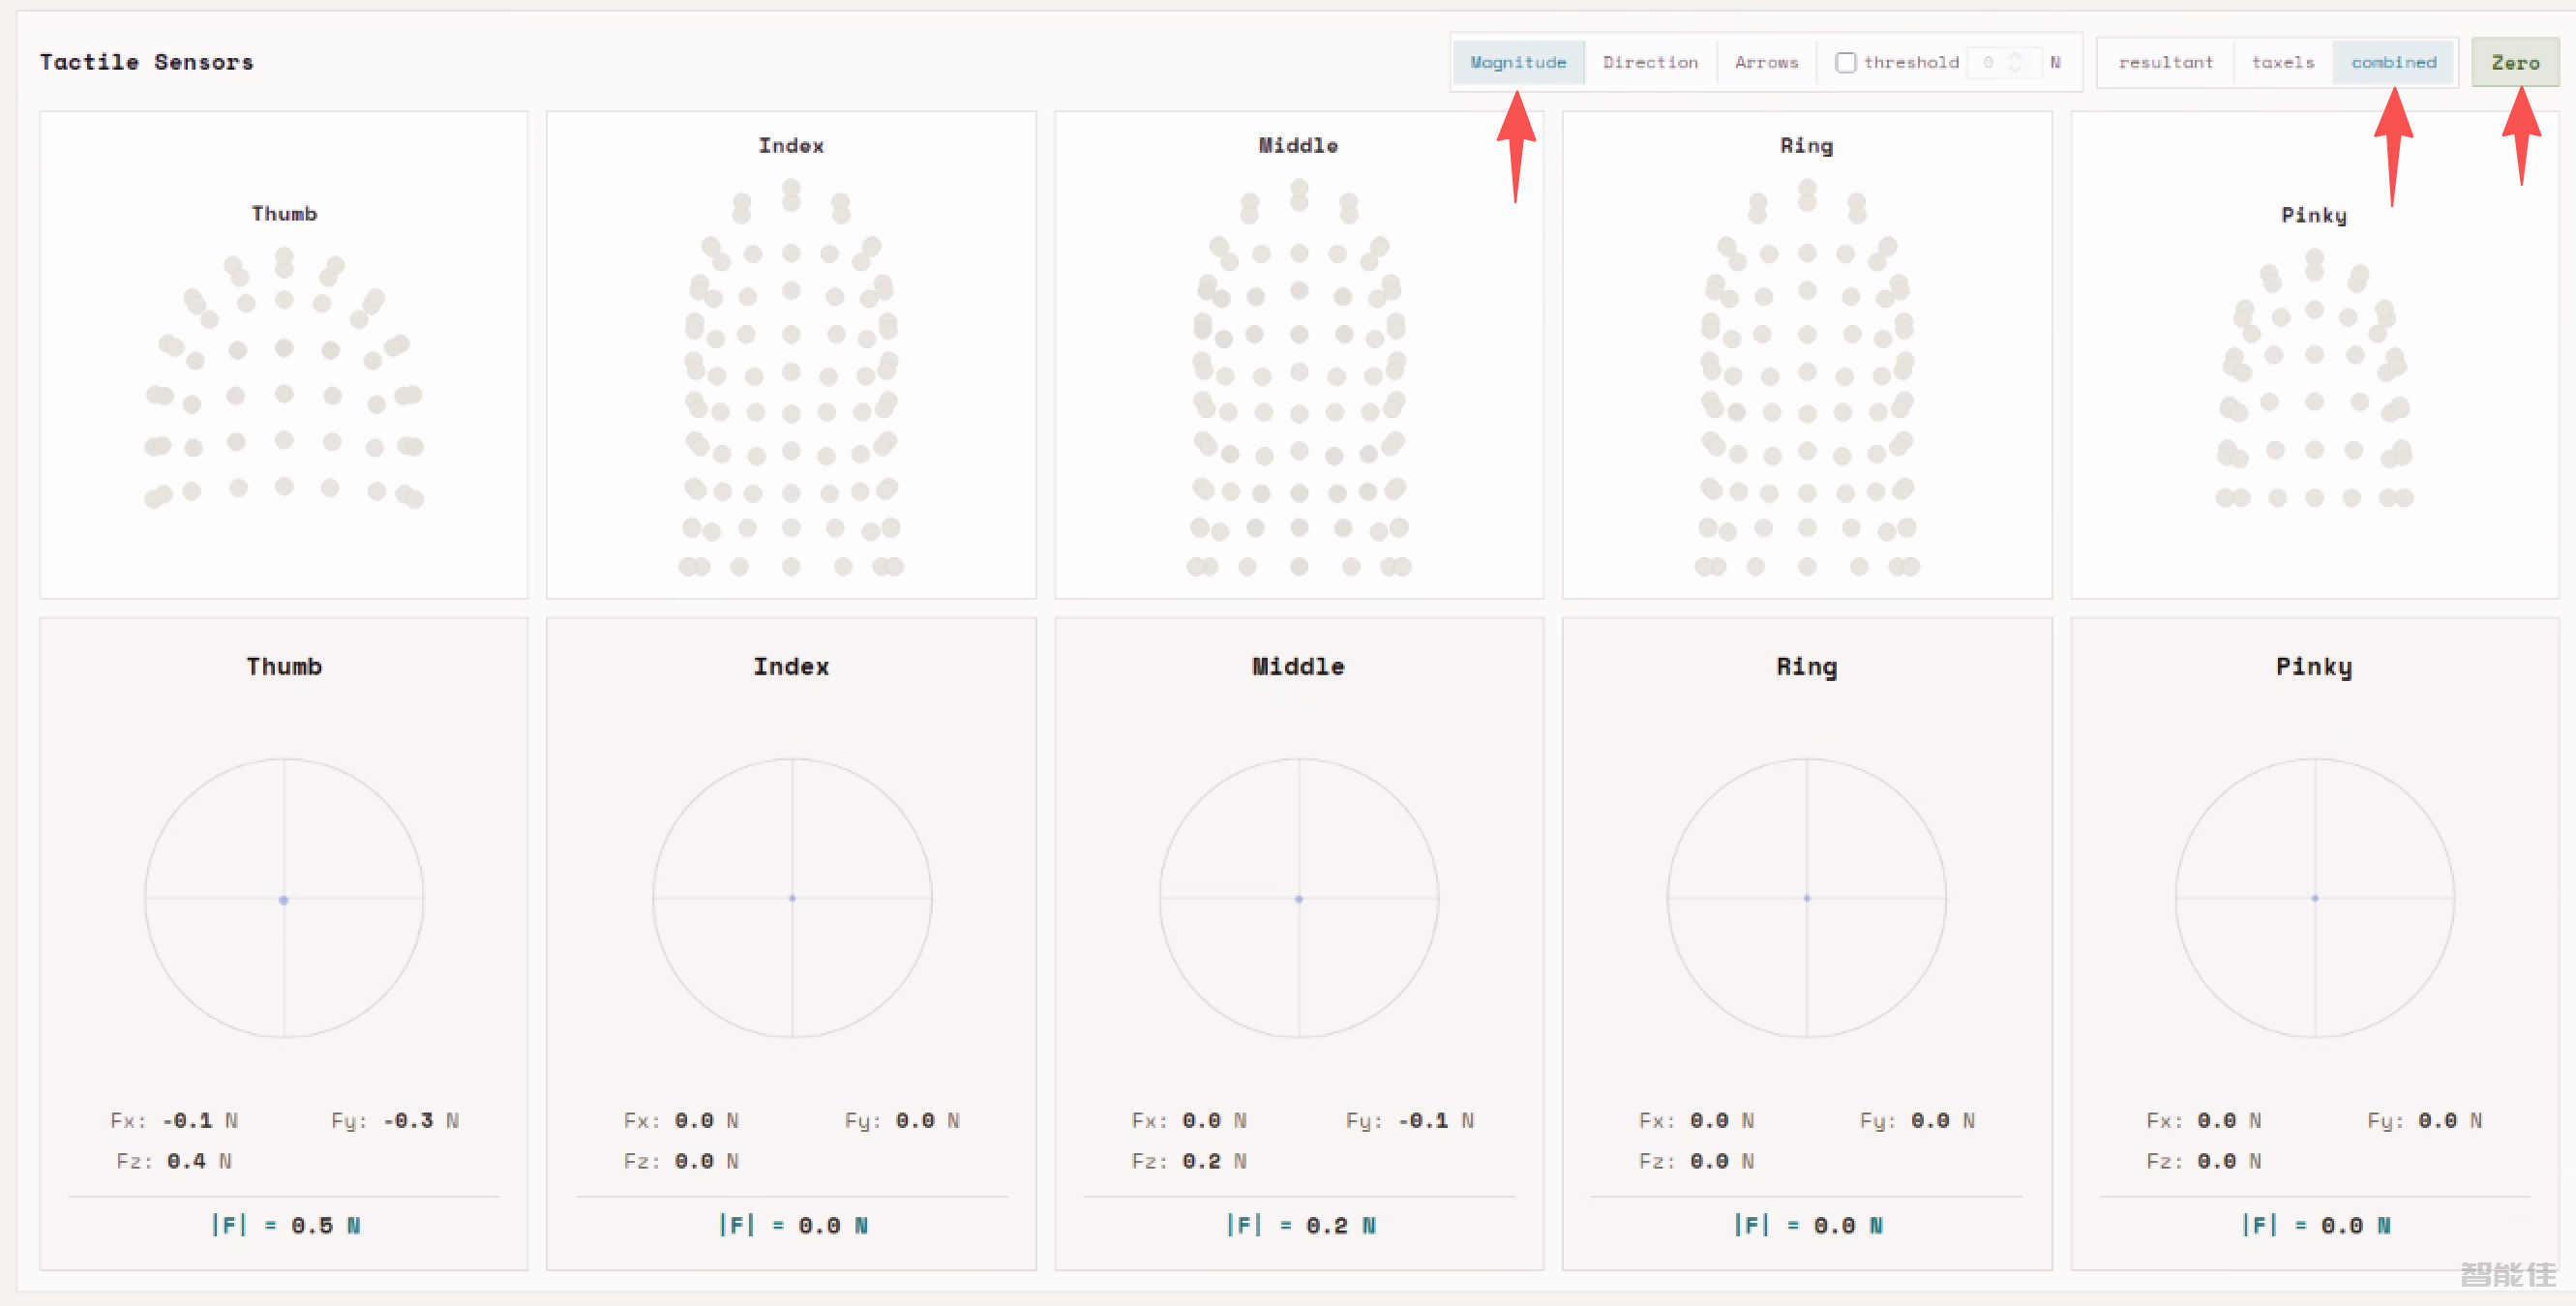
逐指轻按并松开
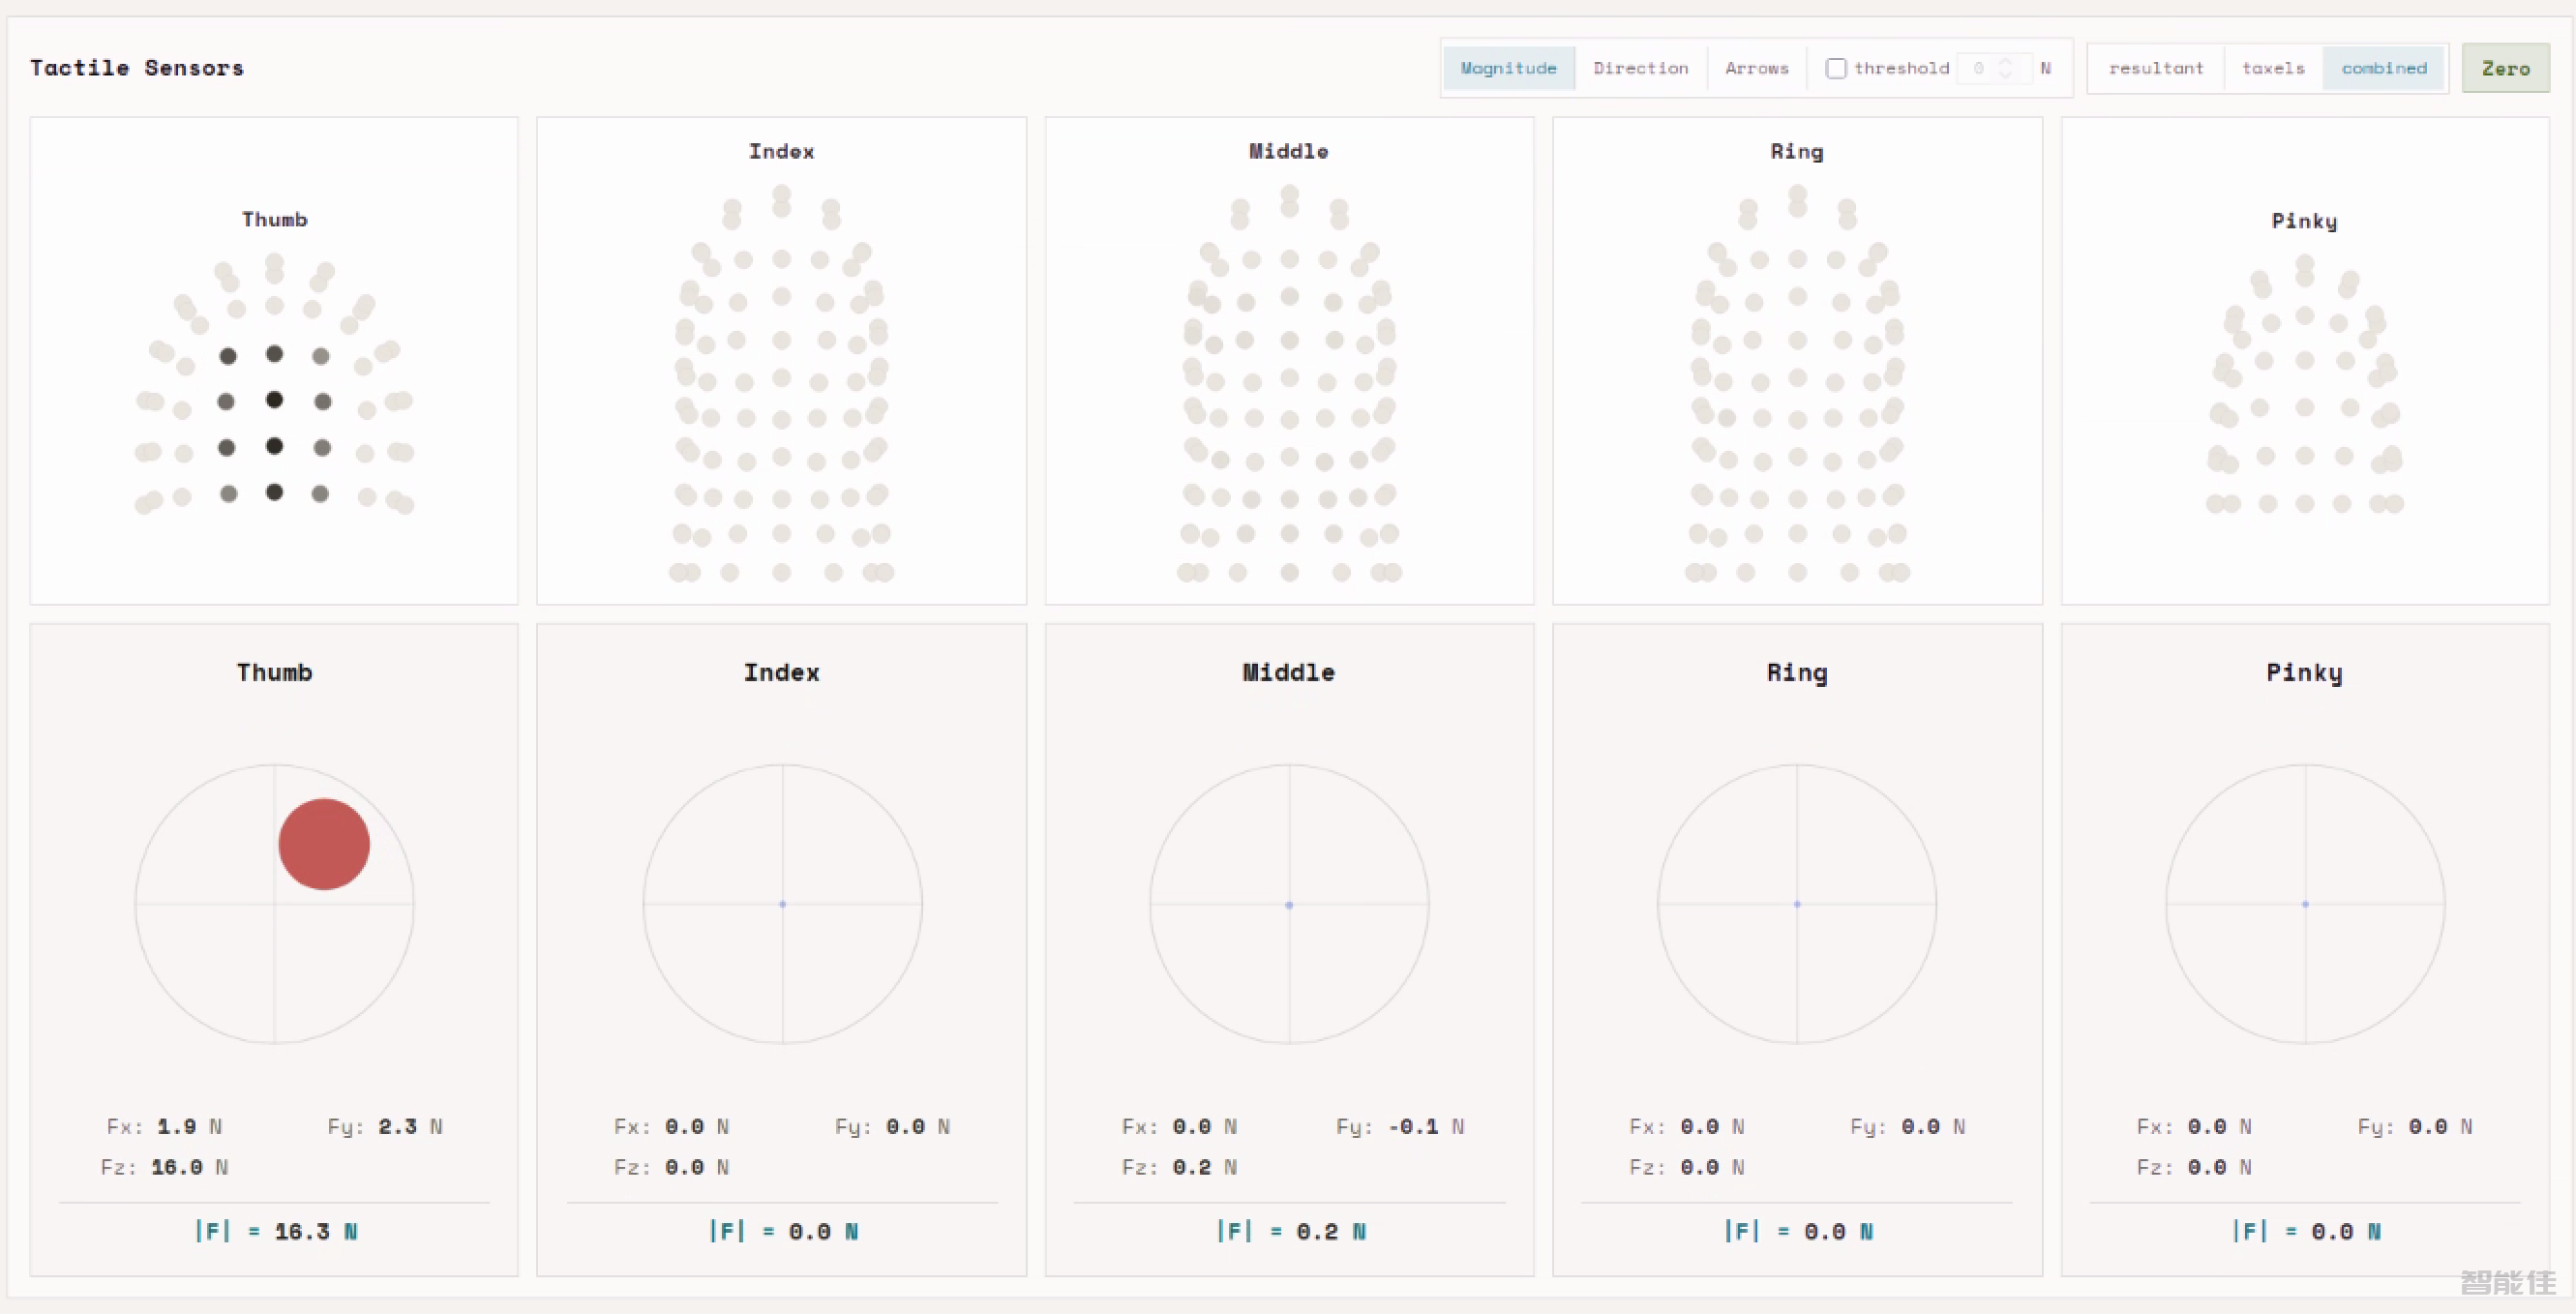
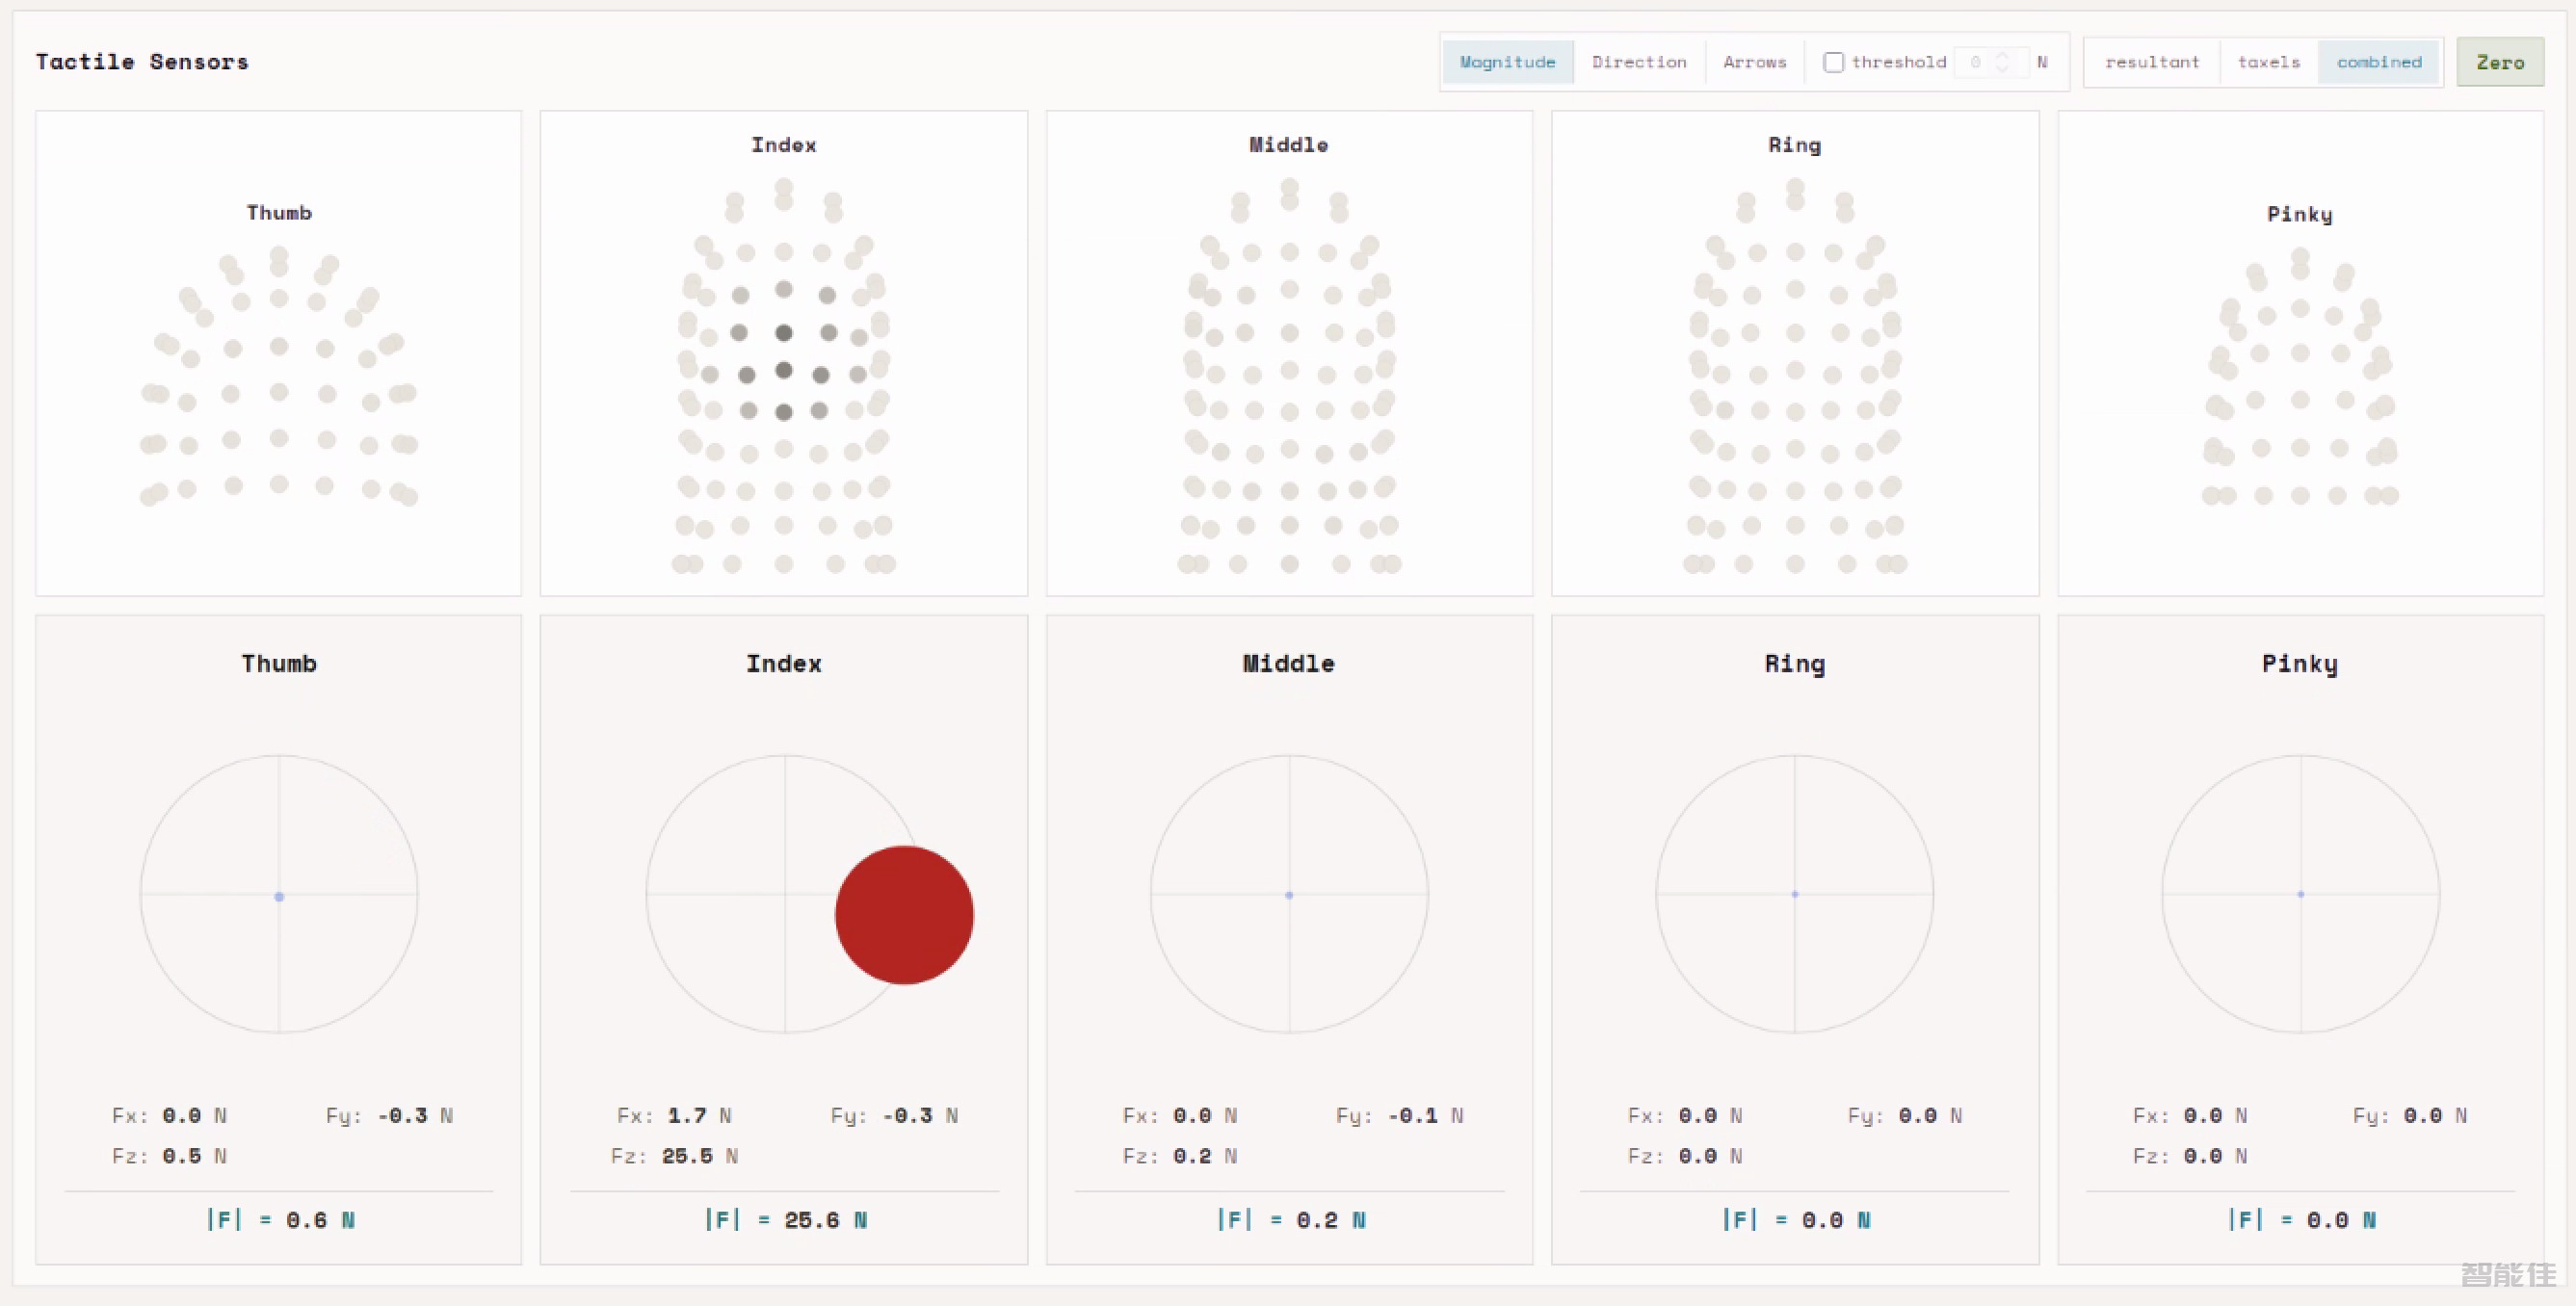
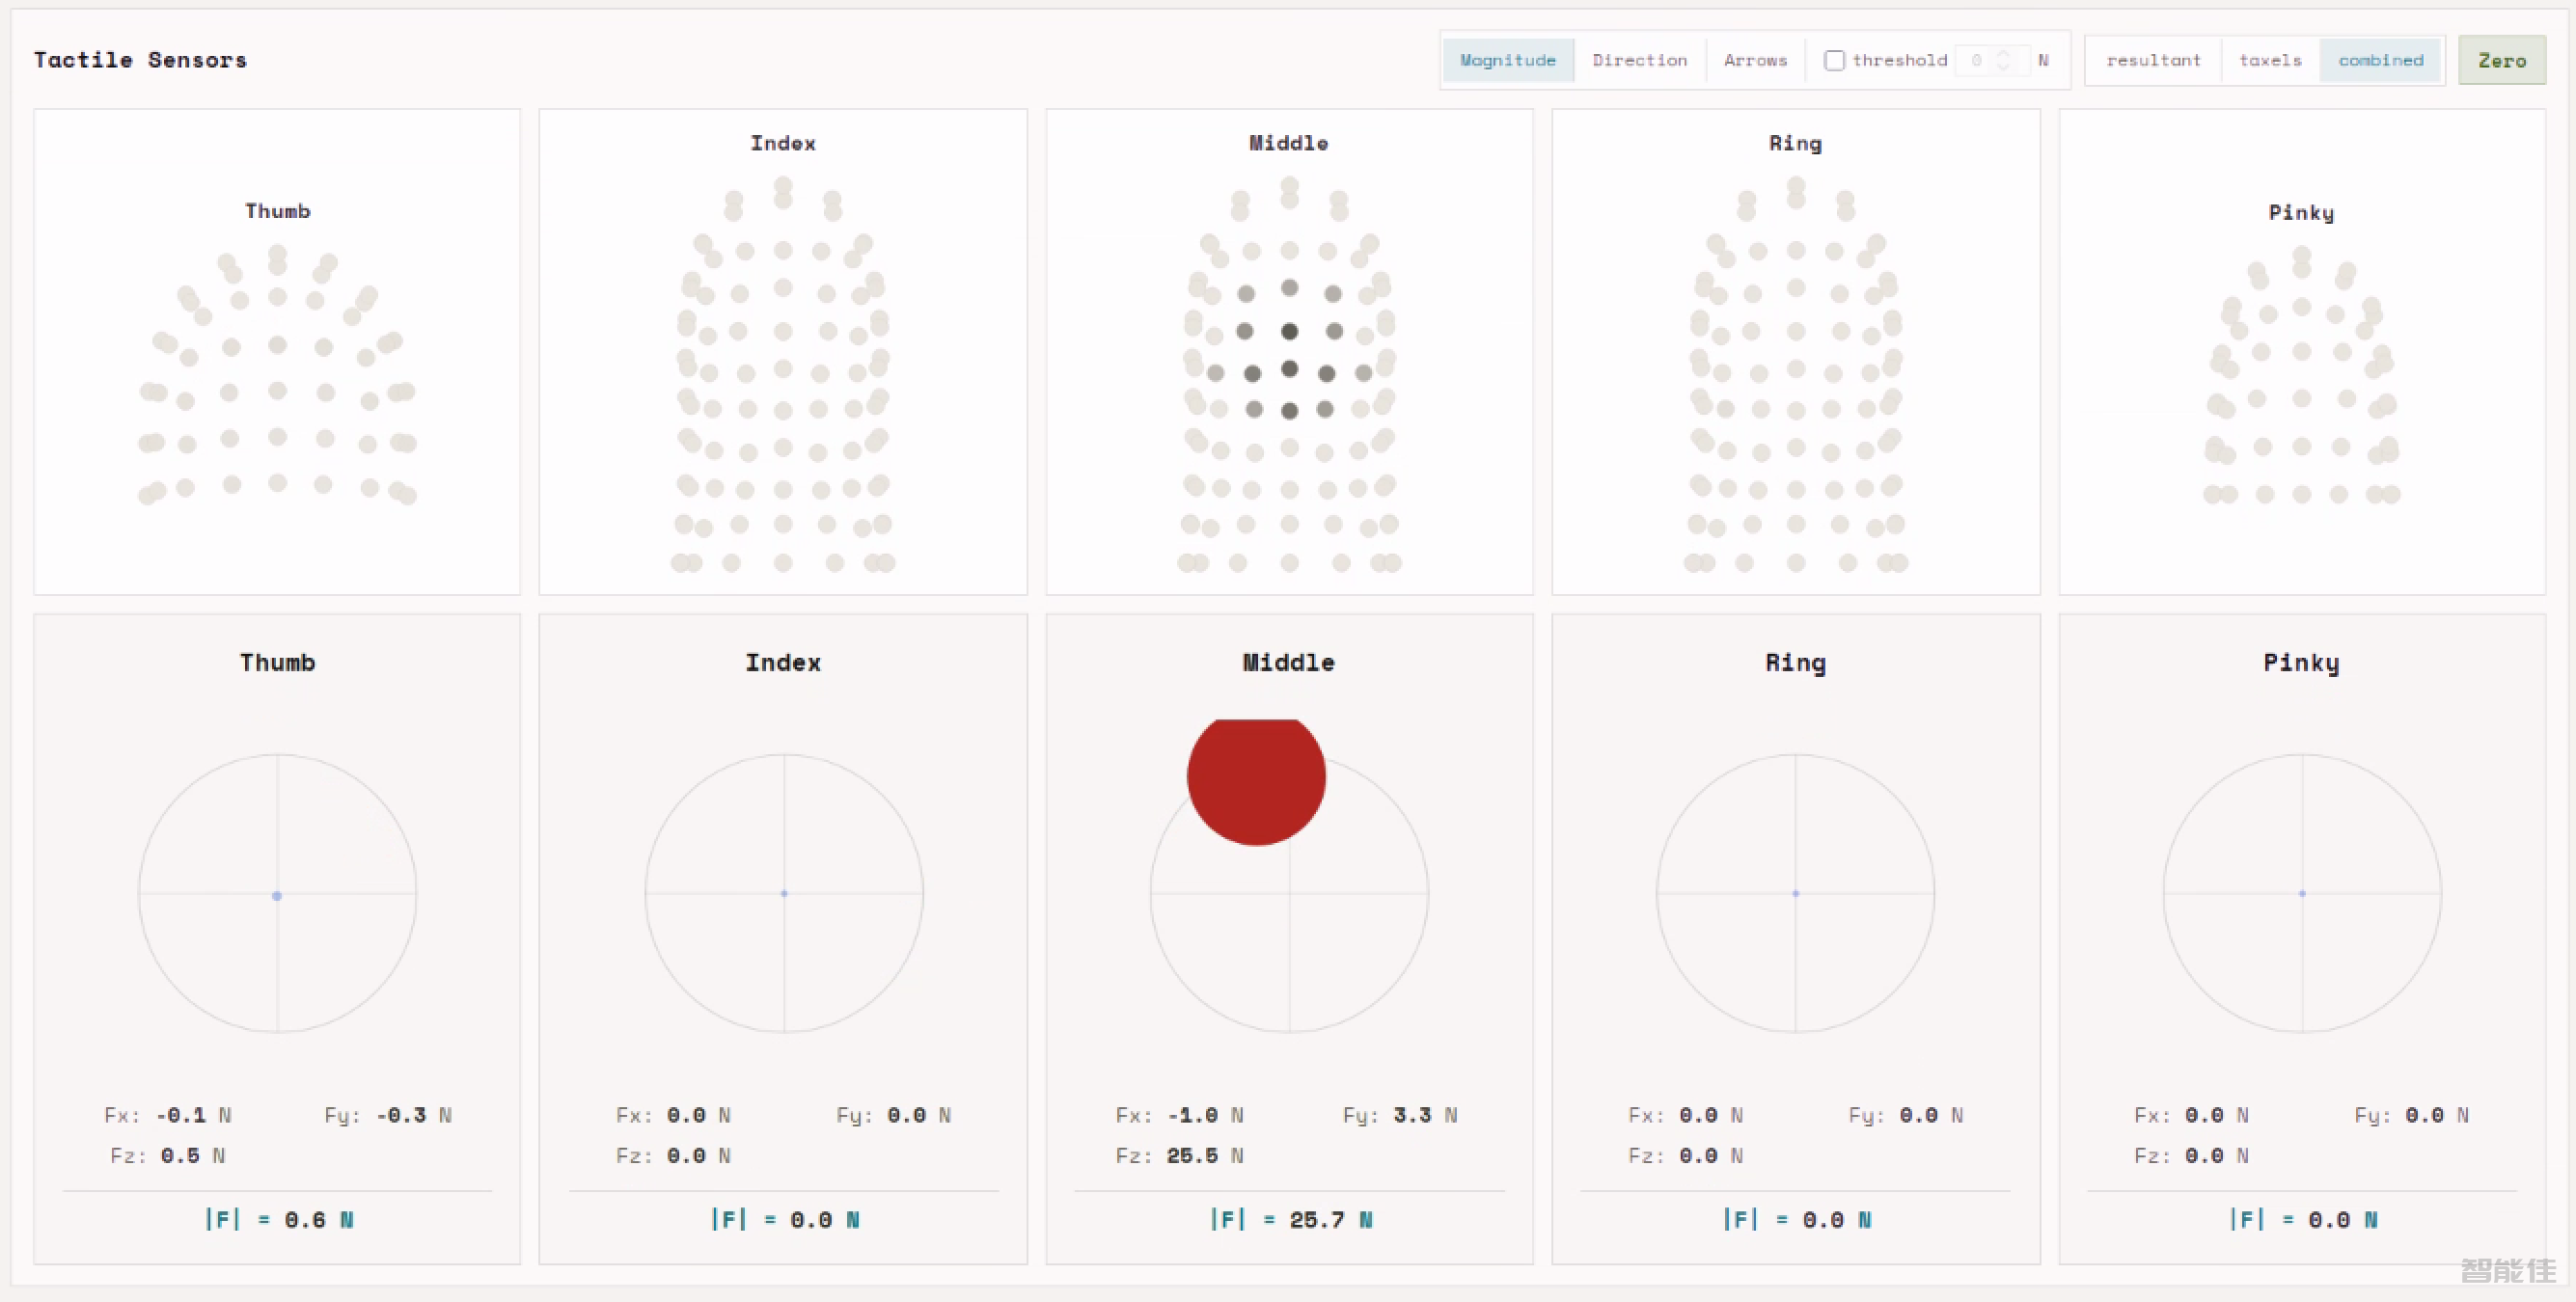
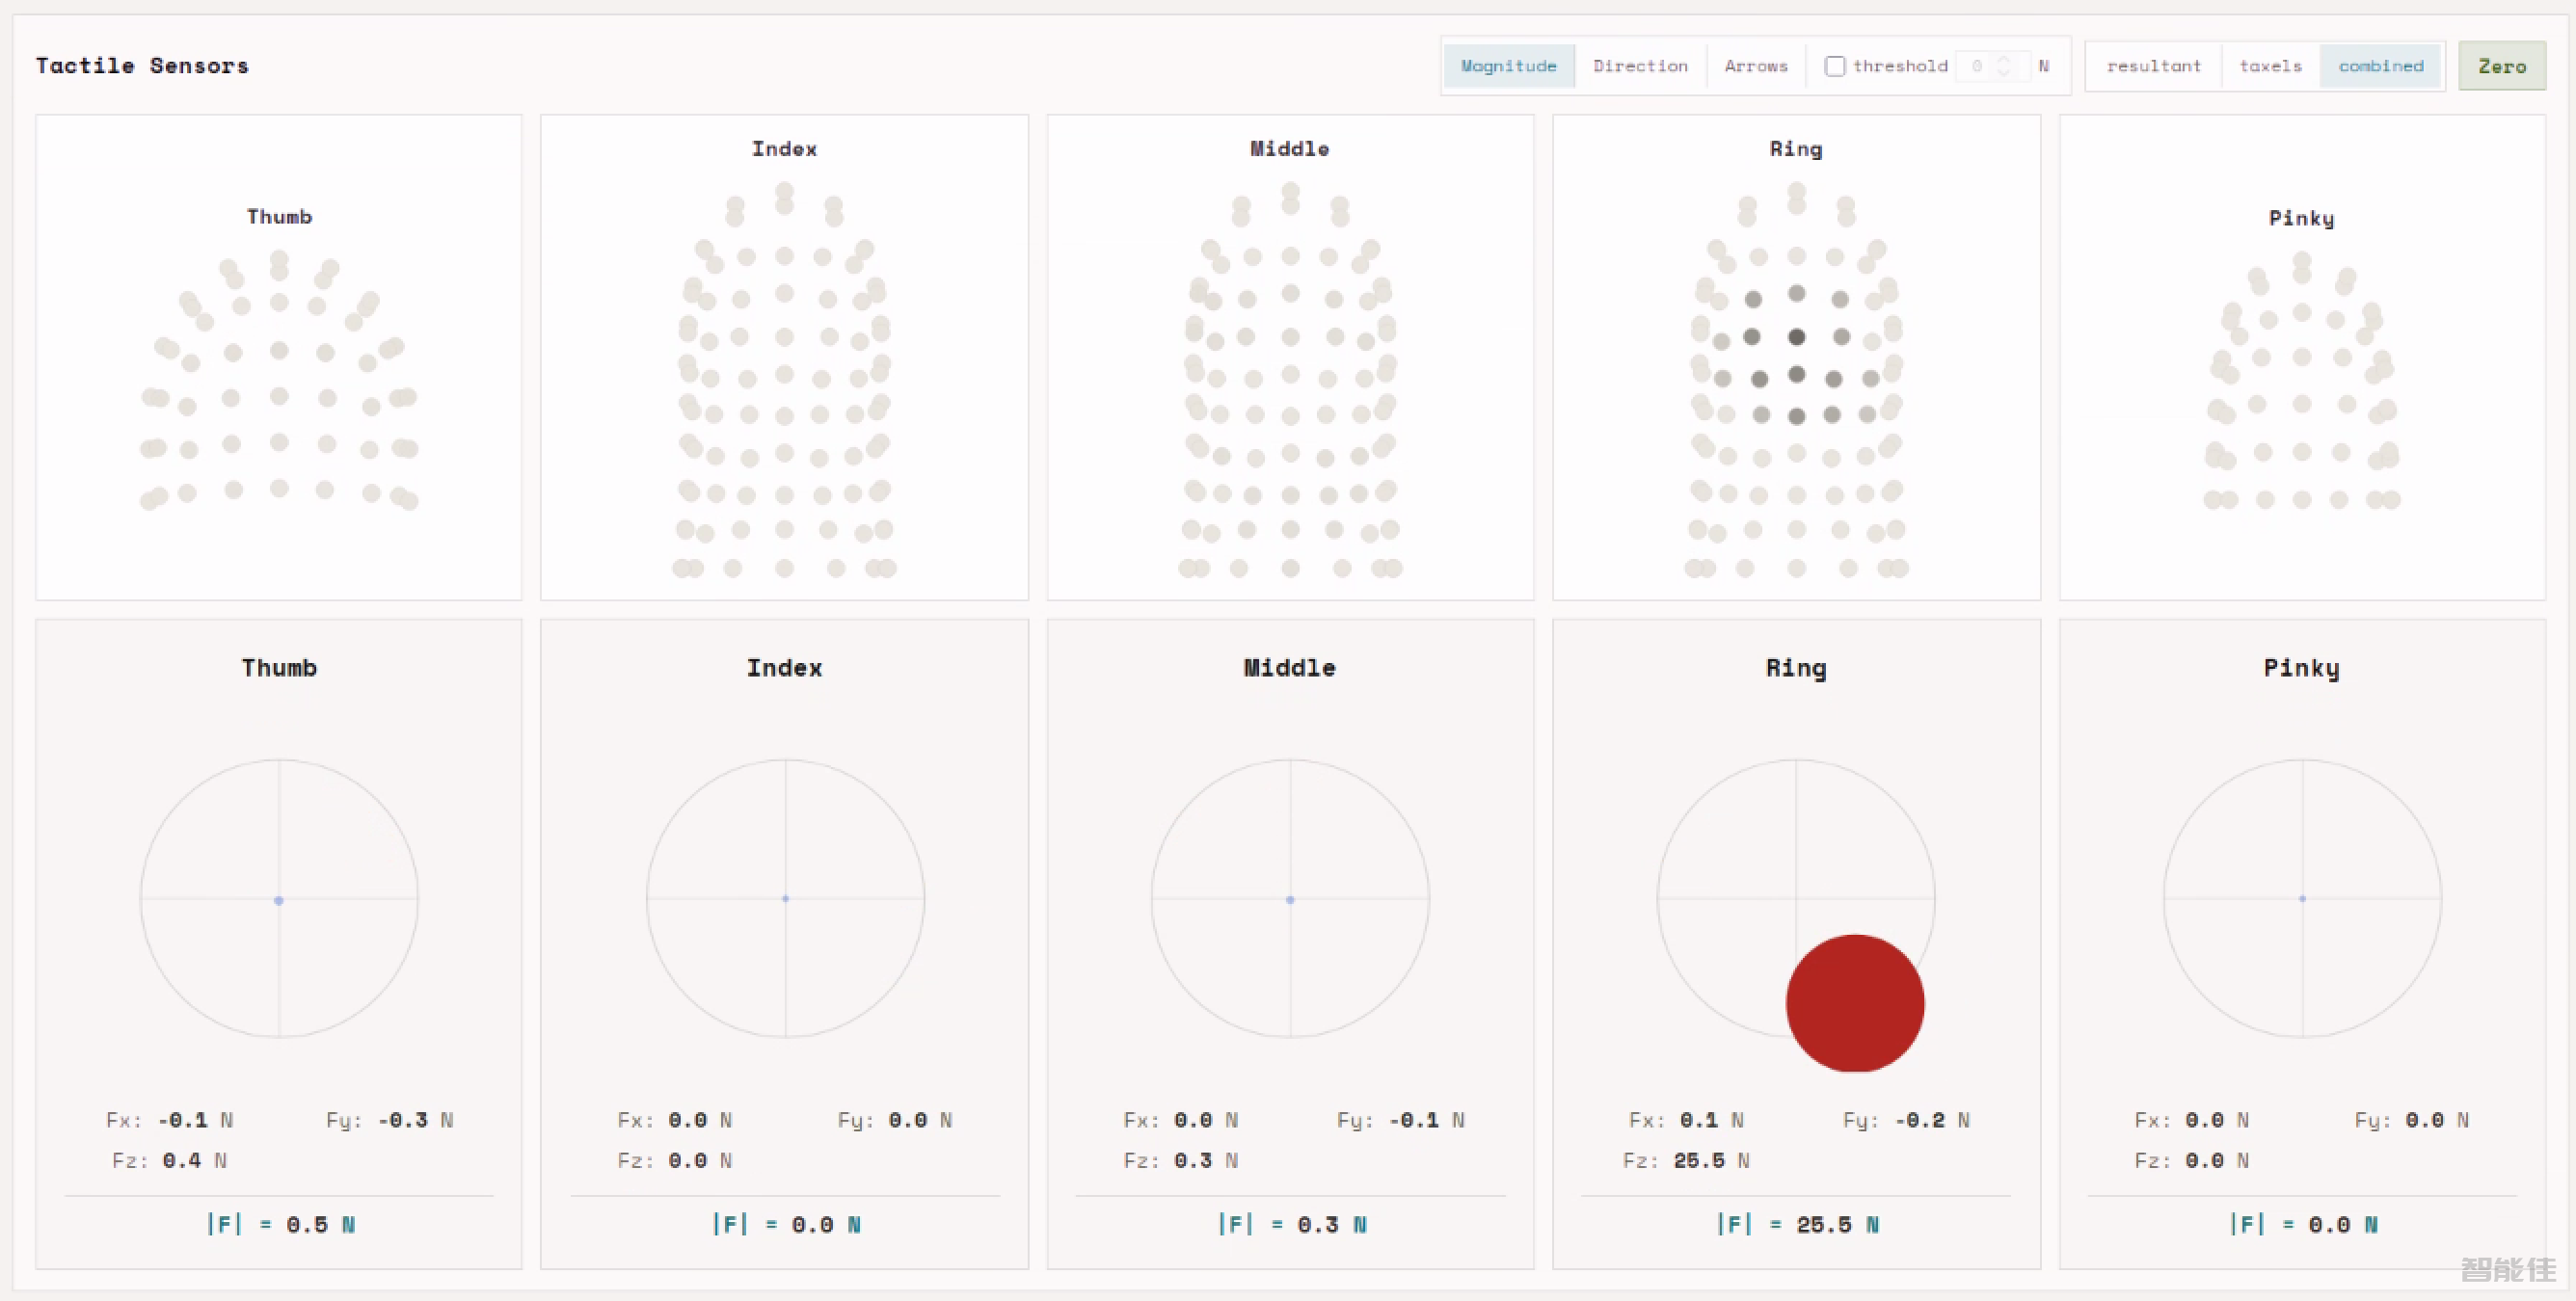
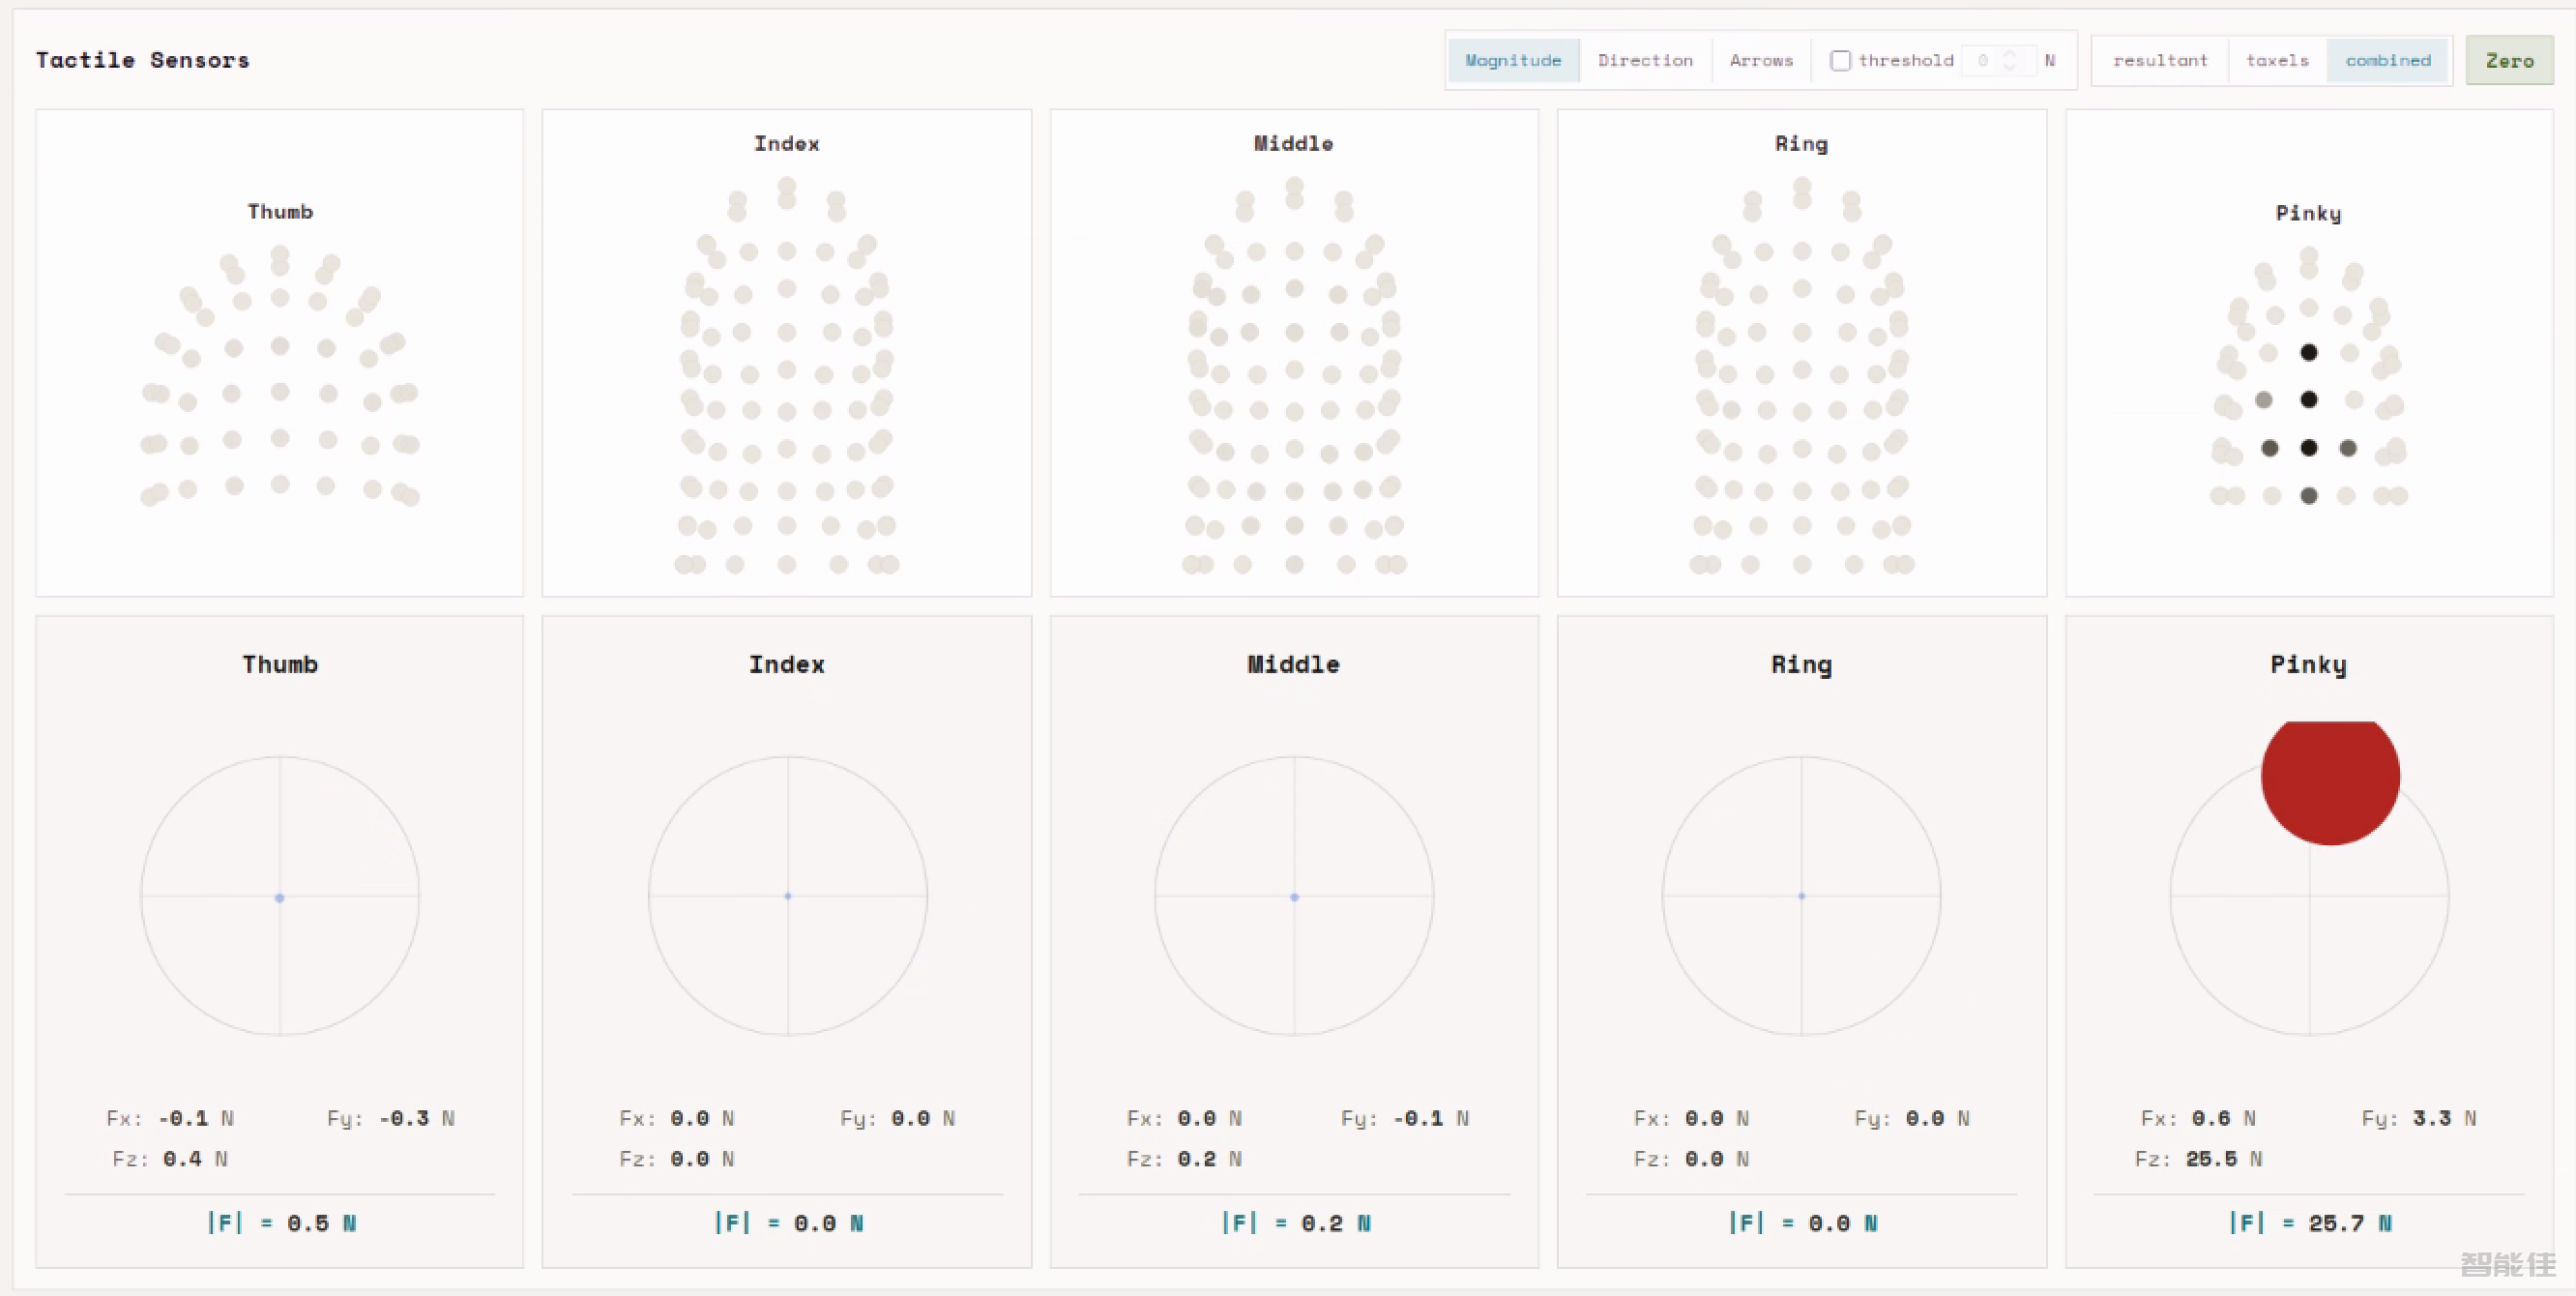
观察对应网格是否亮起、合力是否变化、松手后是否回到空载基线
3. 标定状态
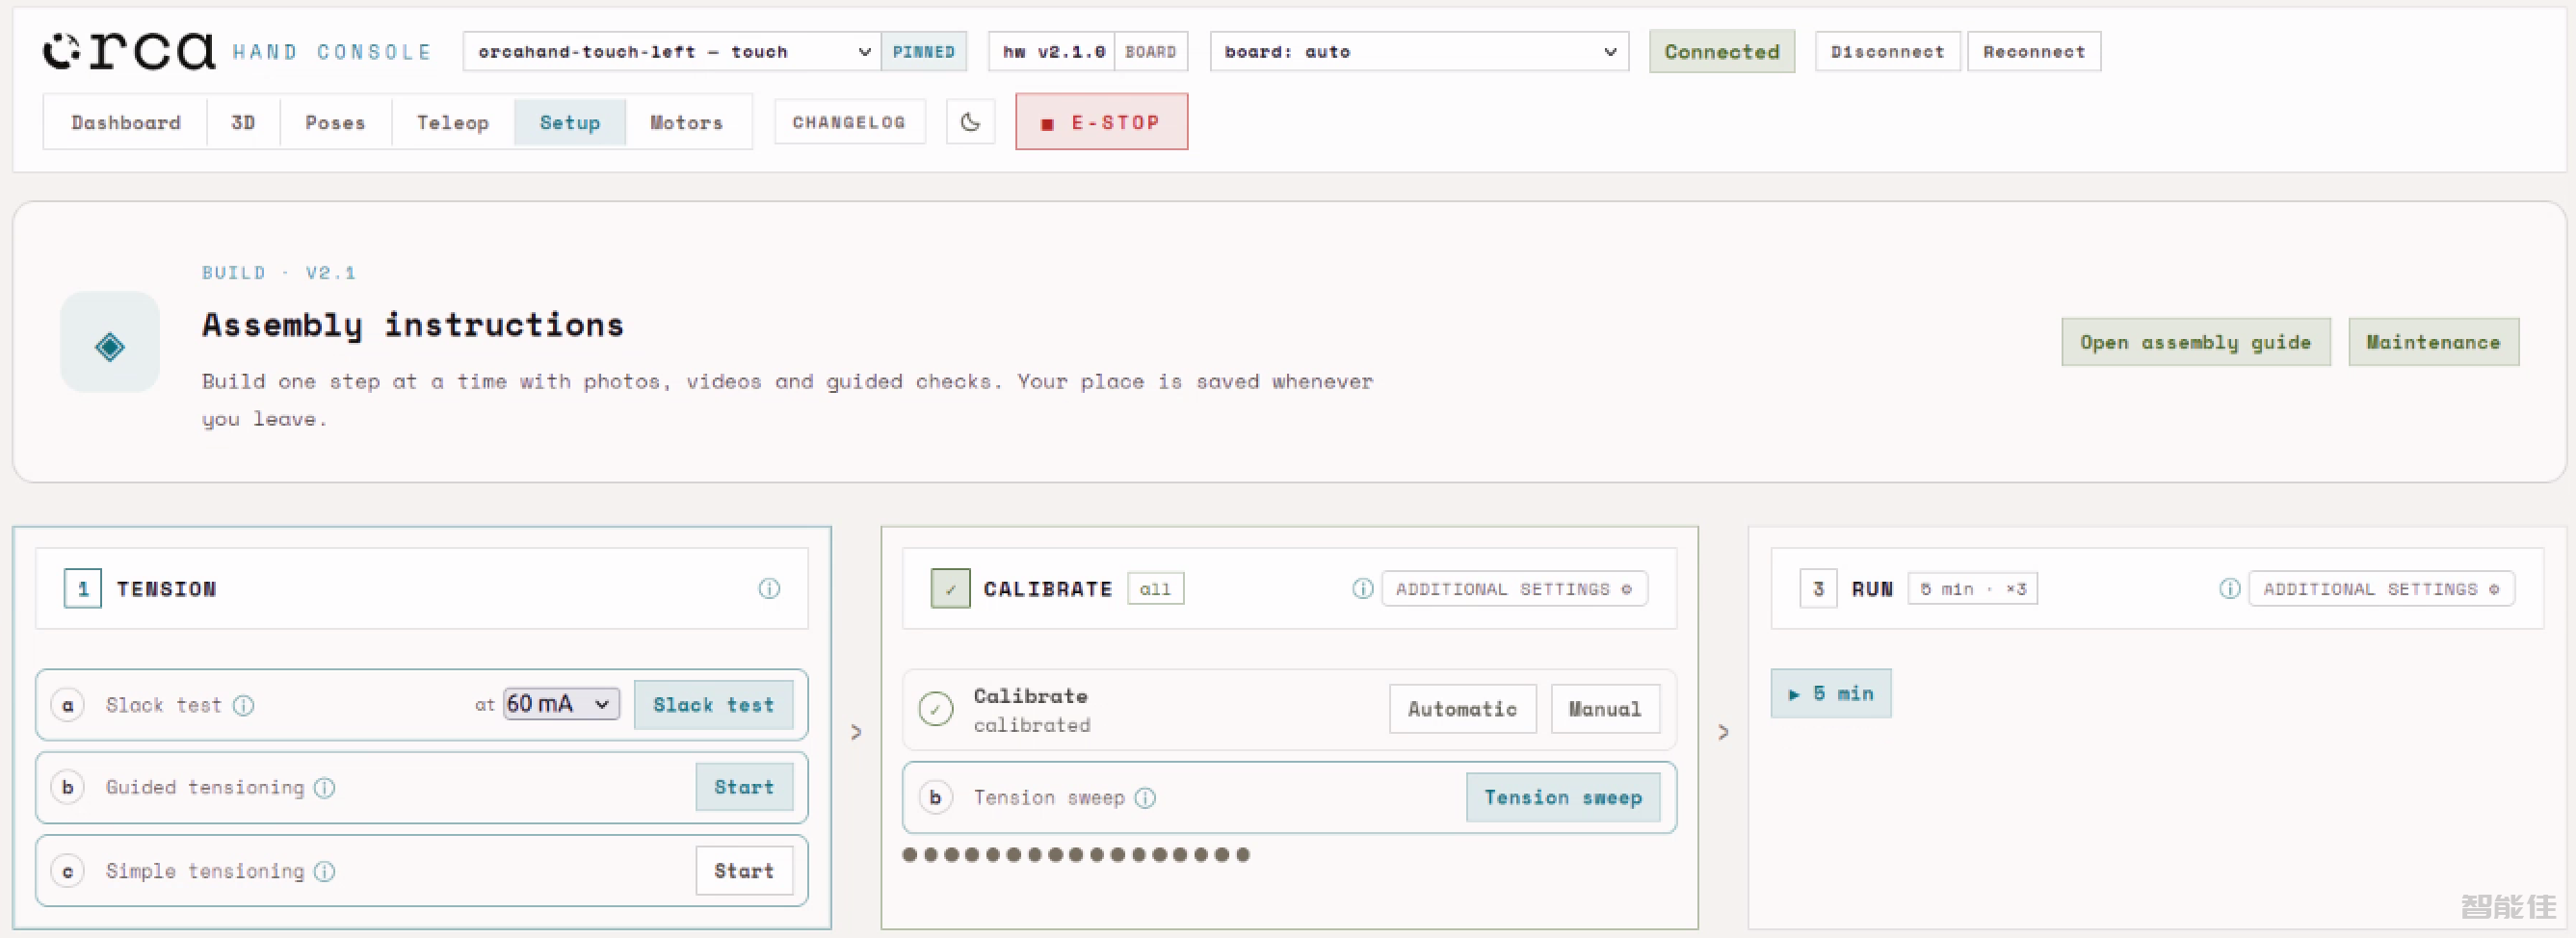
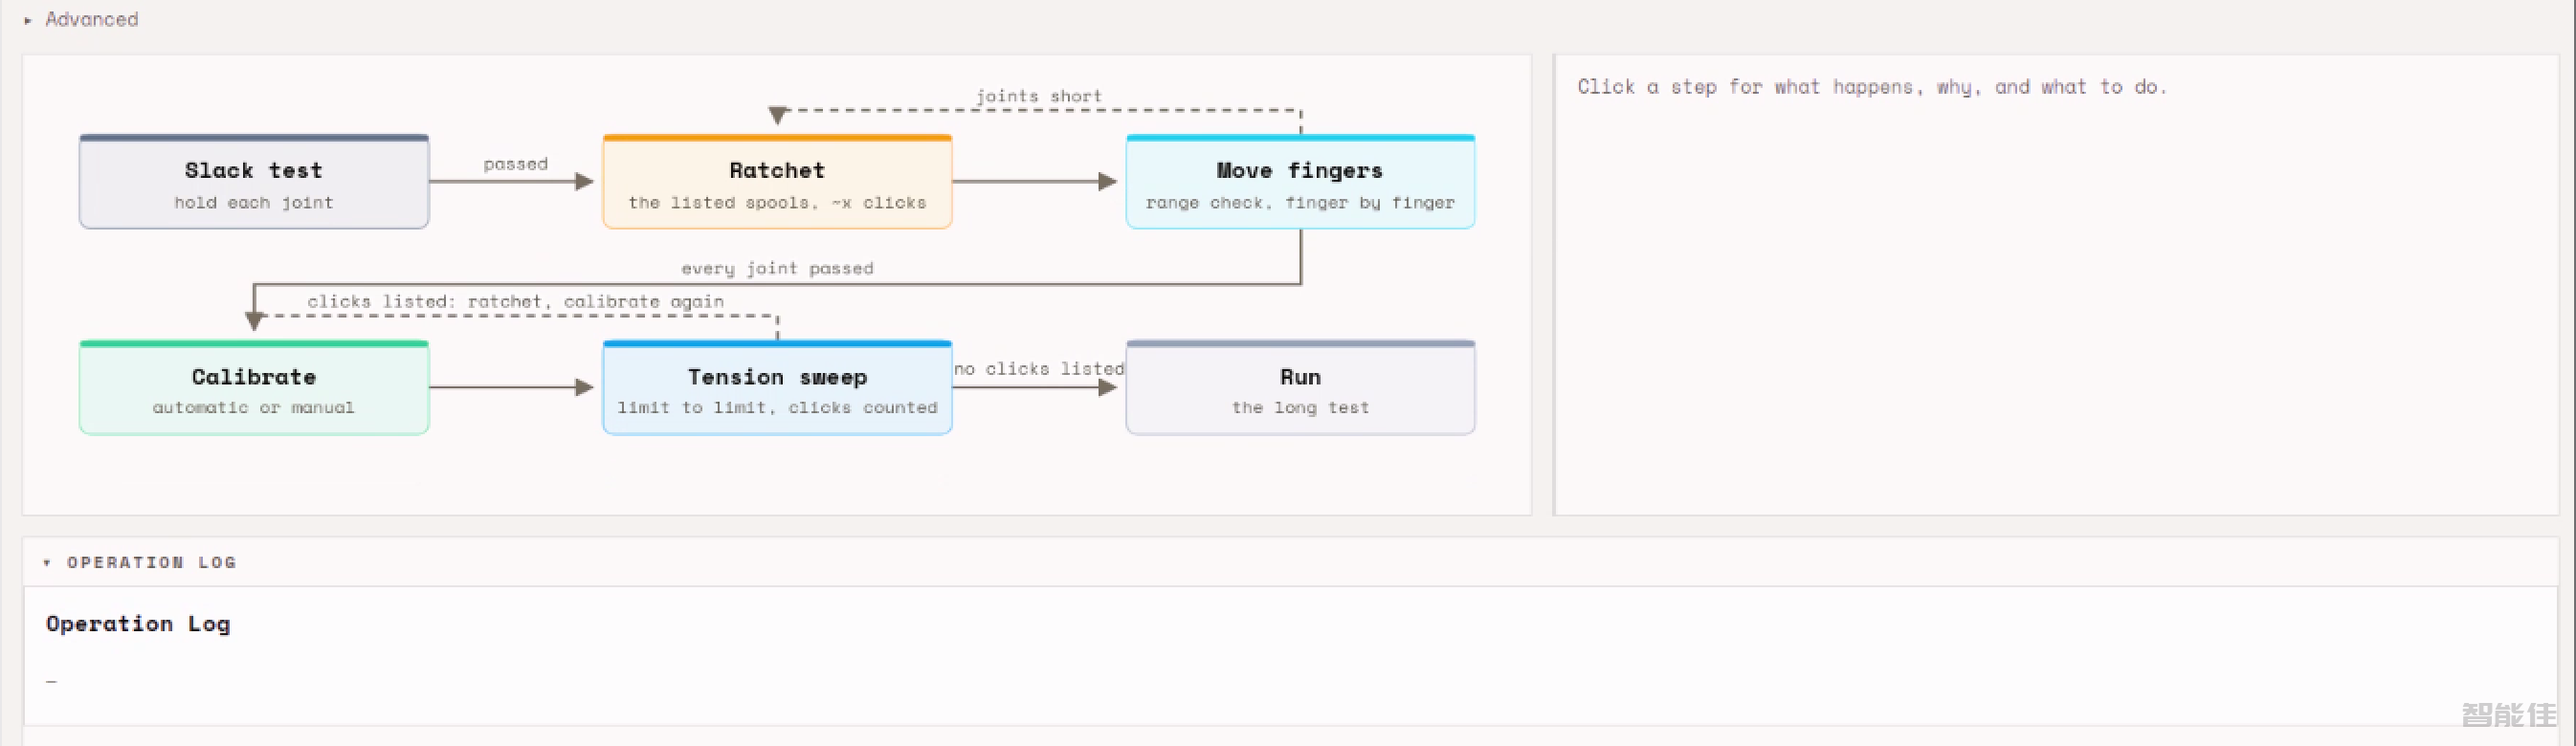
在 Setup 确认该实体手的标定数据是否有效
4. 单关节
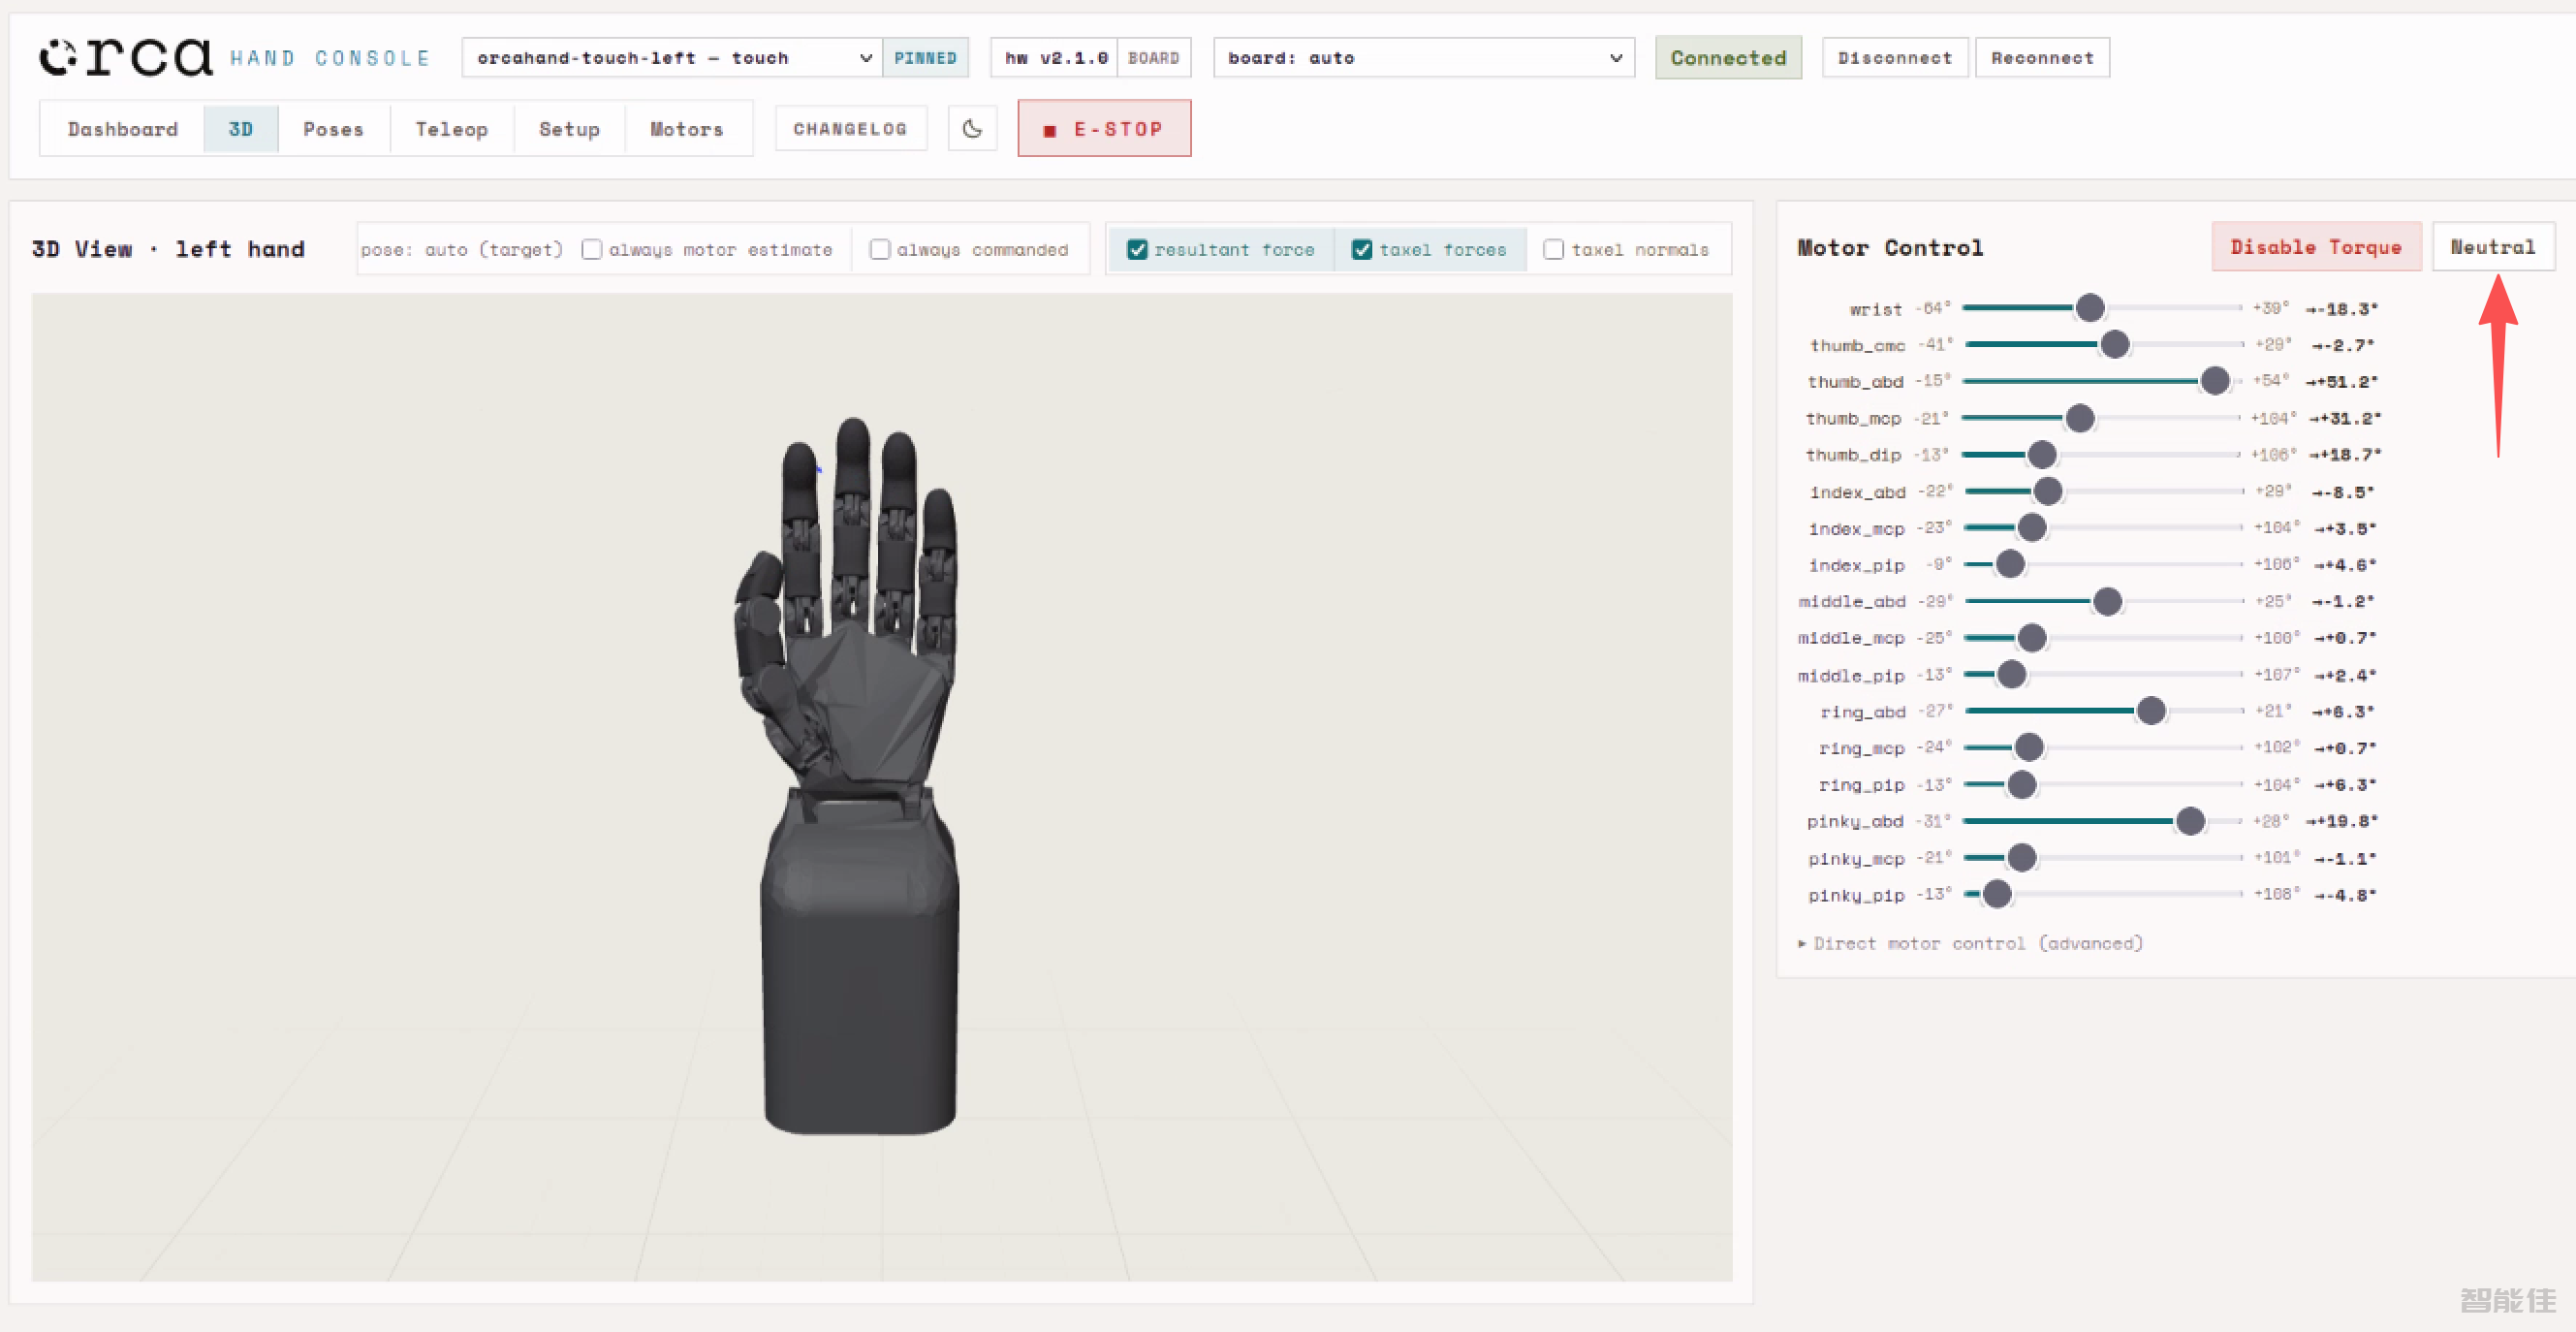
标定有效且空载时启用扭矩。先让食指 MCP 做小幅运动,再按关节名检查拇指各轴
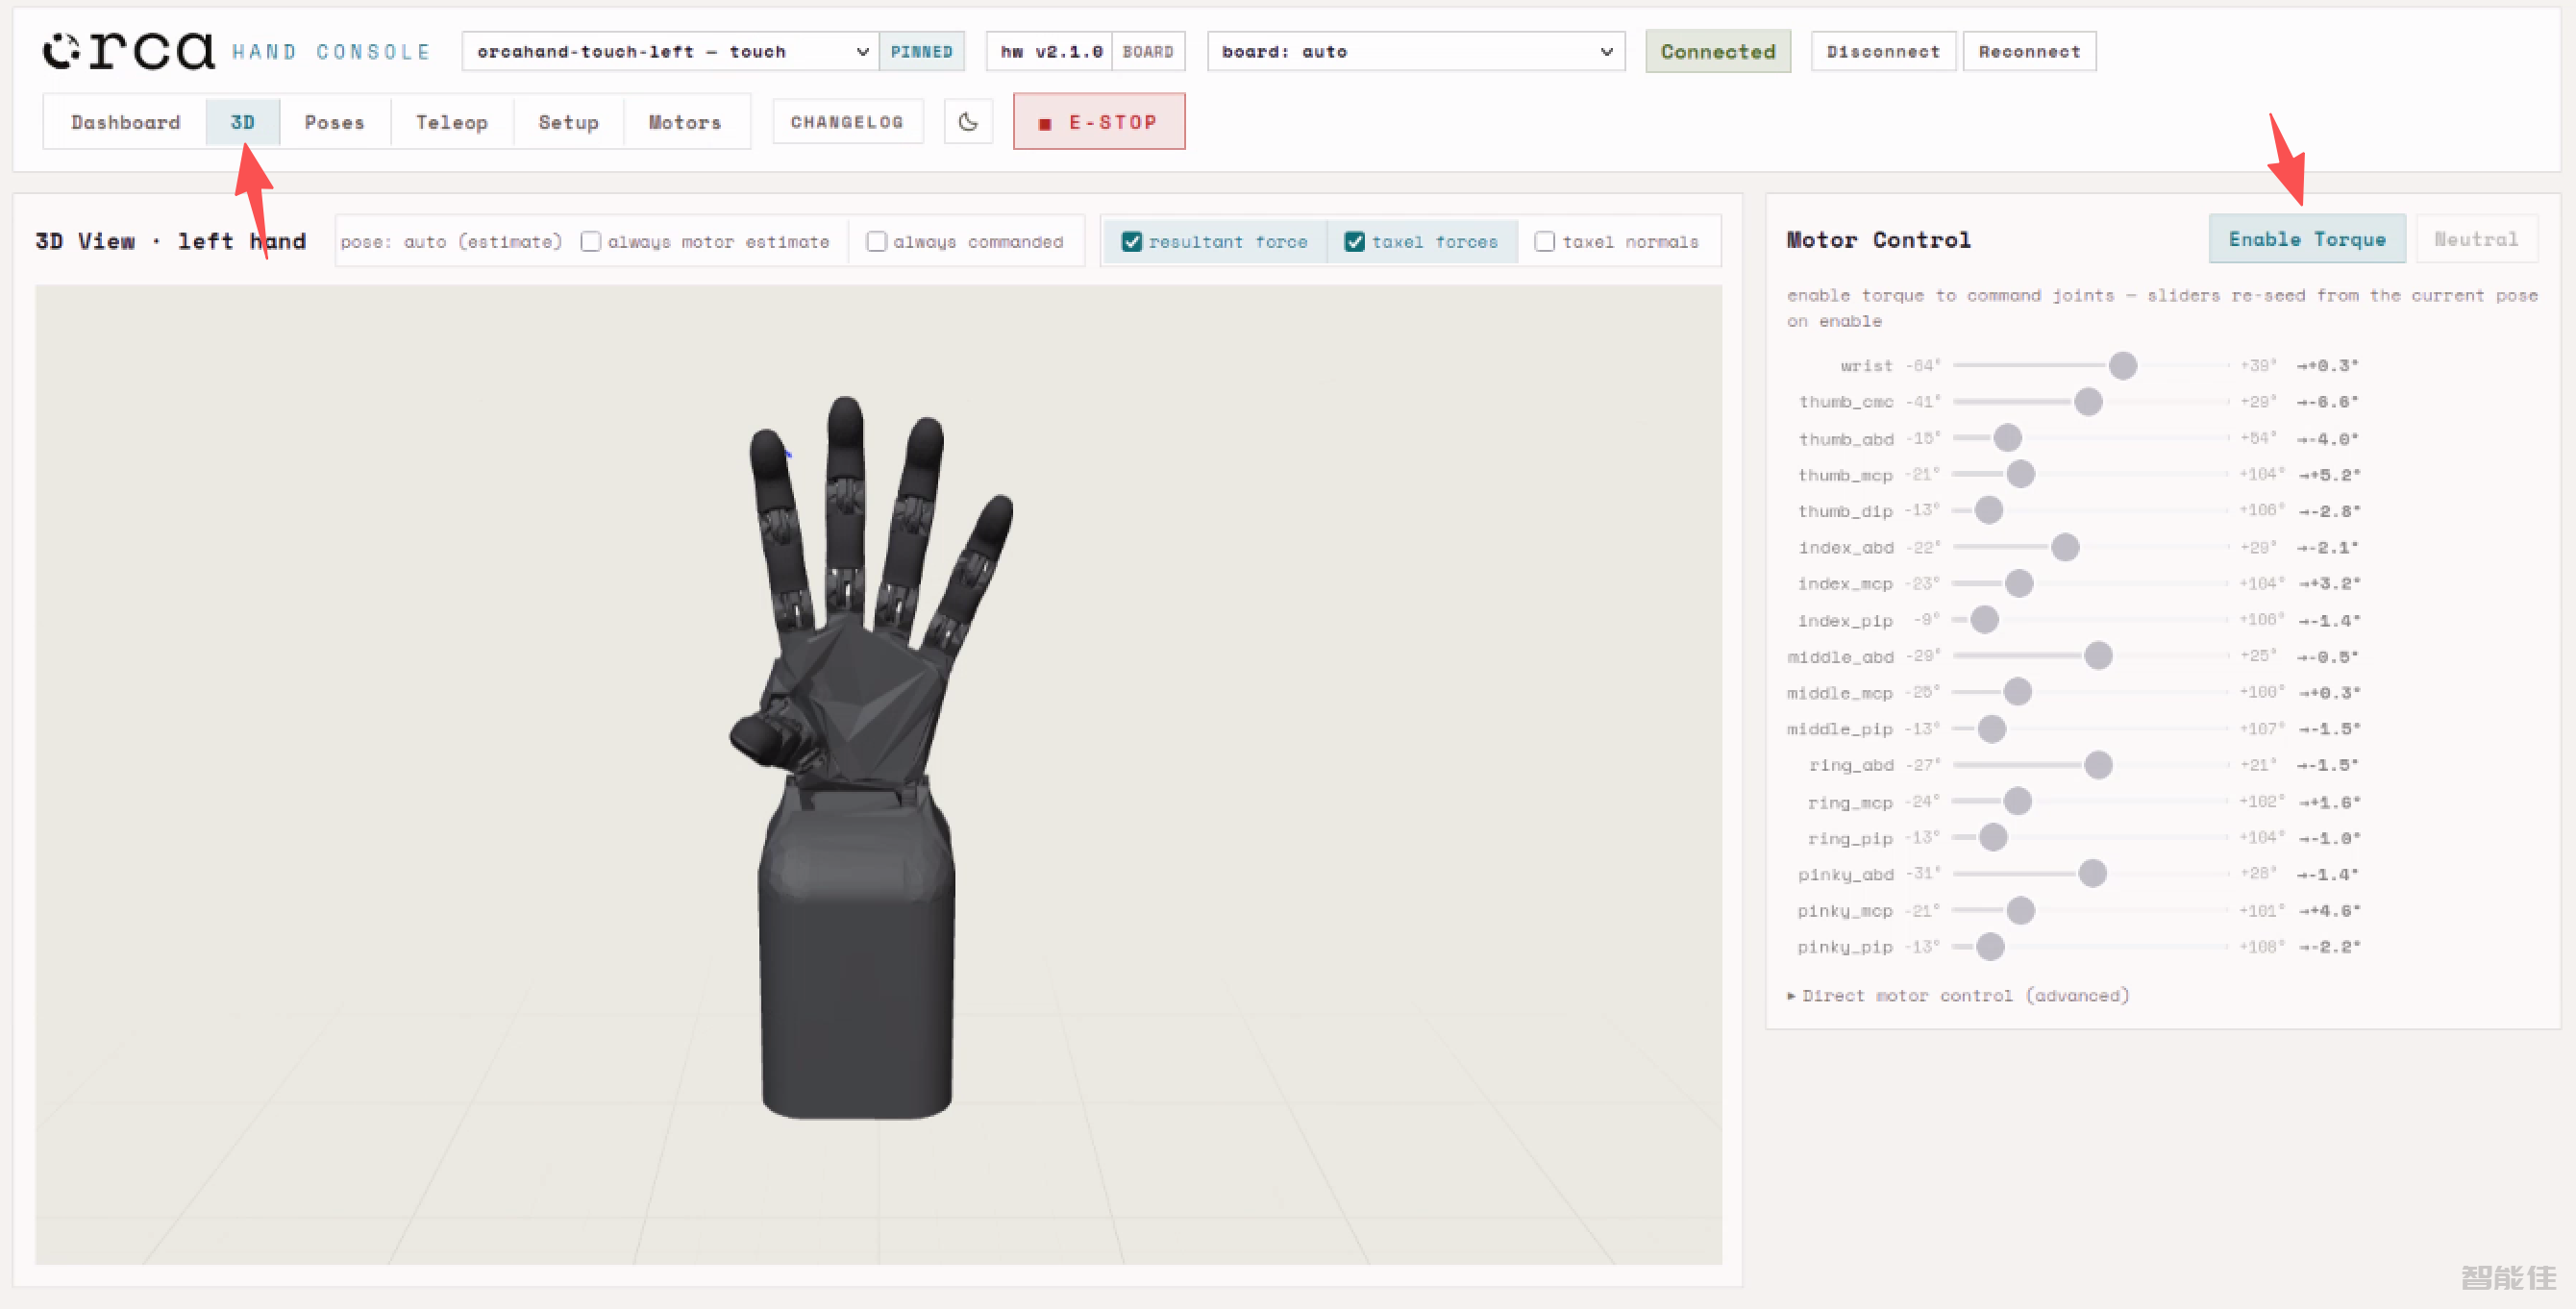
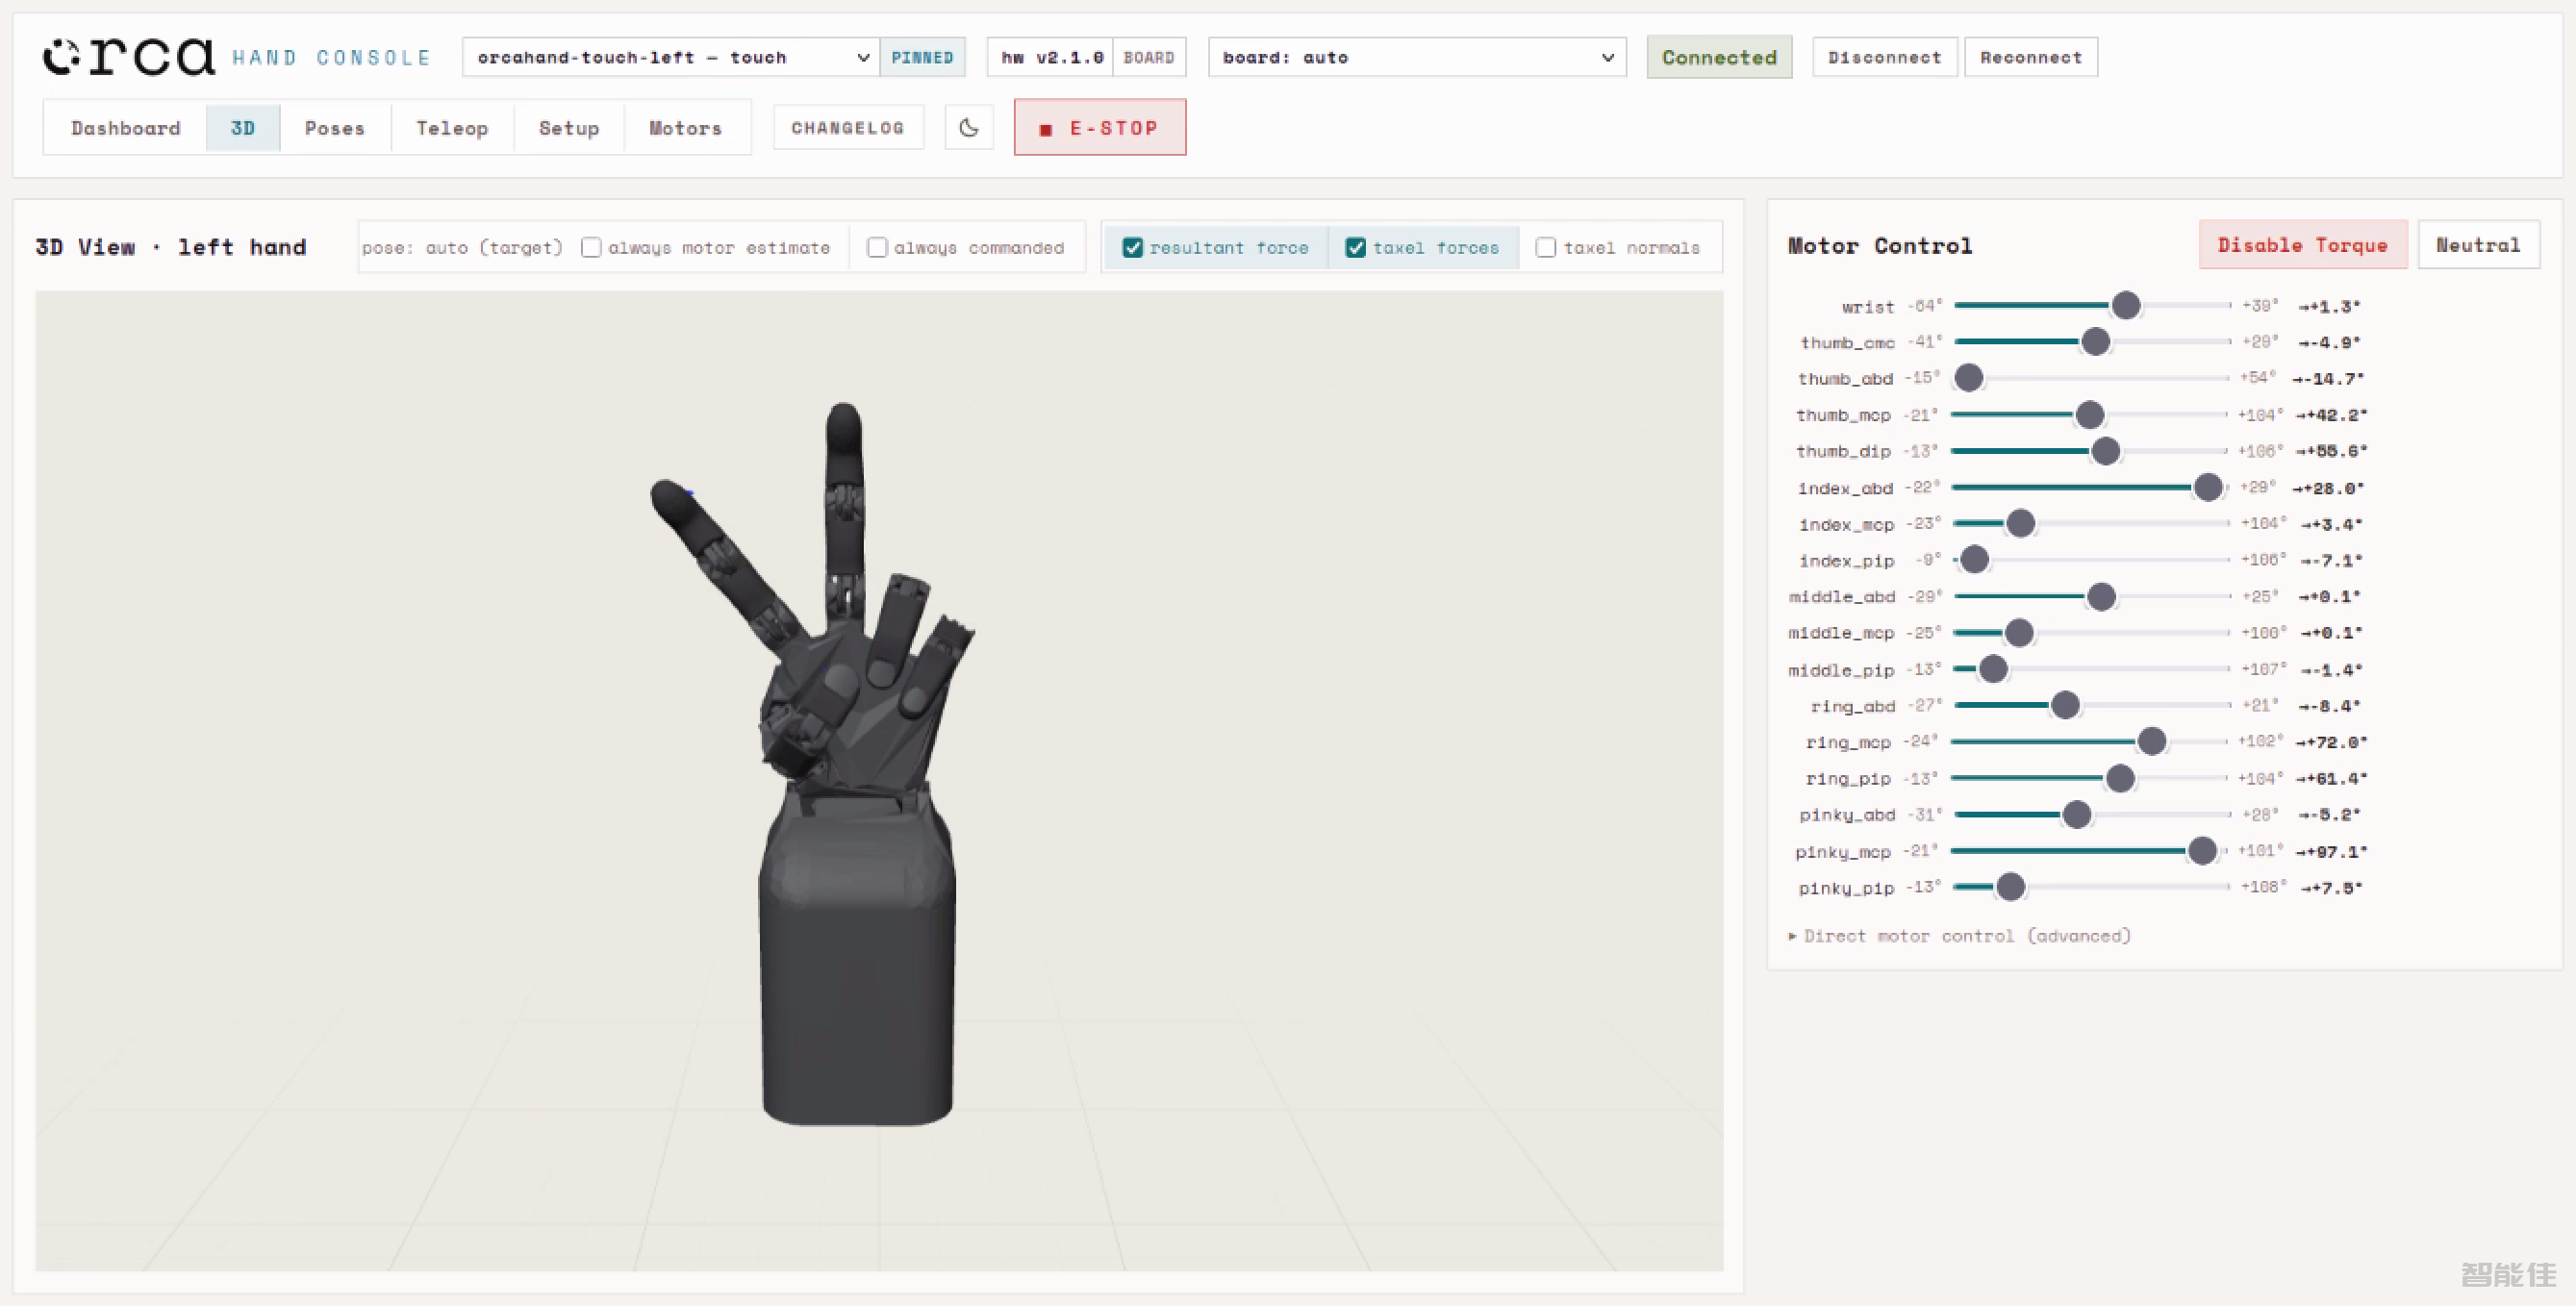
观察实机方向、3D 显示方向、反馈是否一致
5. 中立位姿态测试