JoyLo遥操R1 Pro-Dynamixel 舵机ID 与关节校准
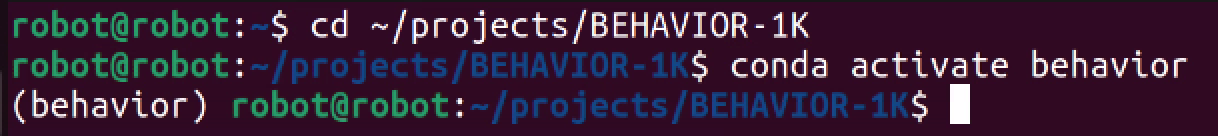
cd ~/projects/BEHAVIOR-1K
conda activate behavior
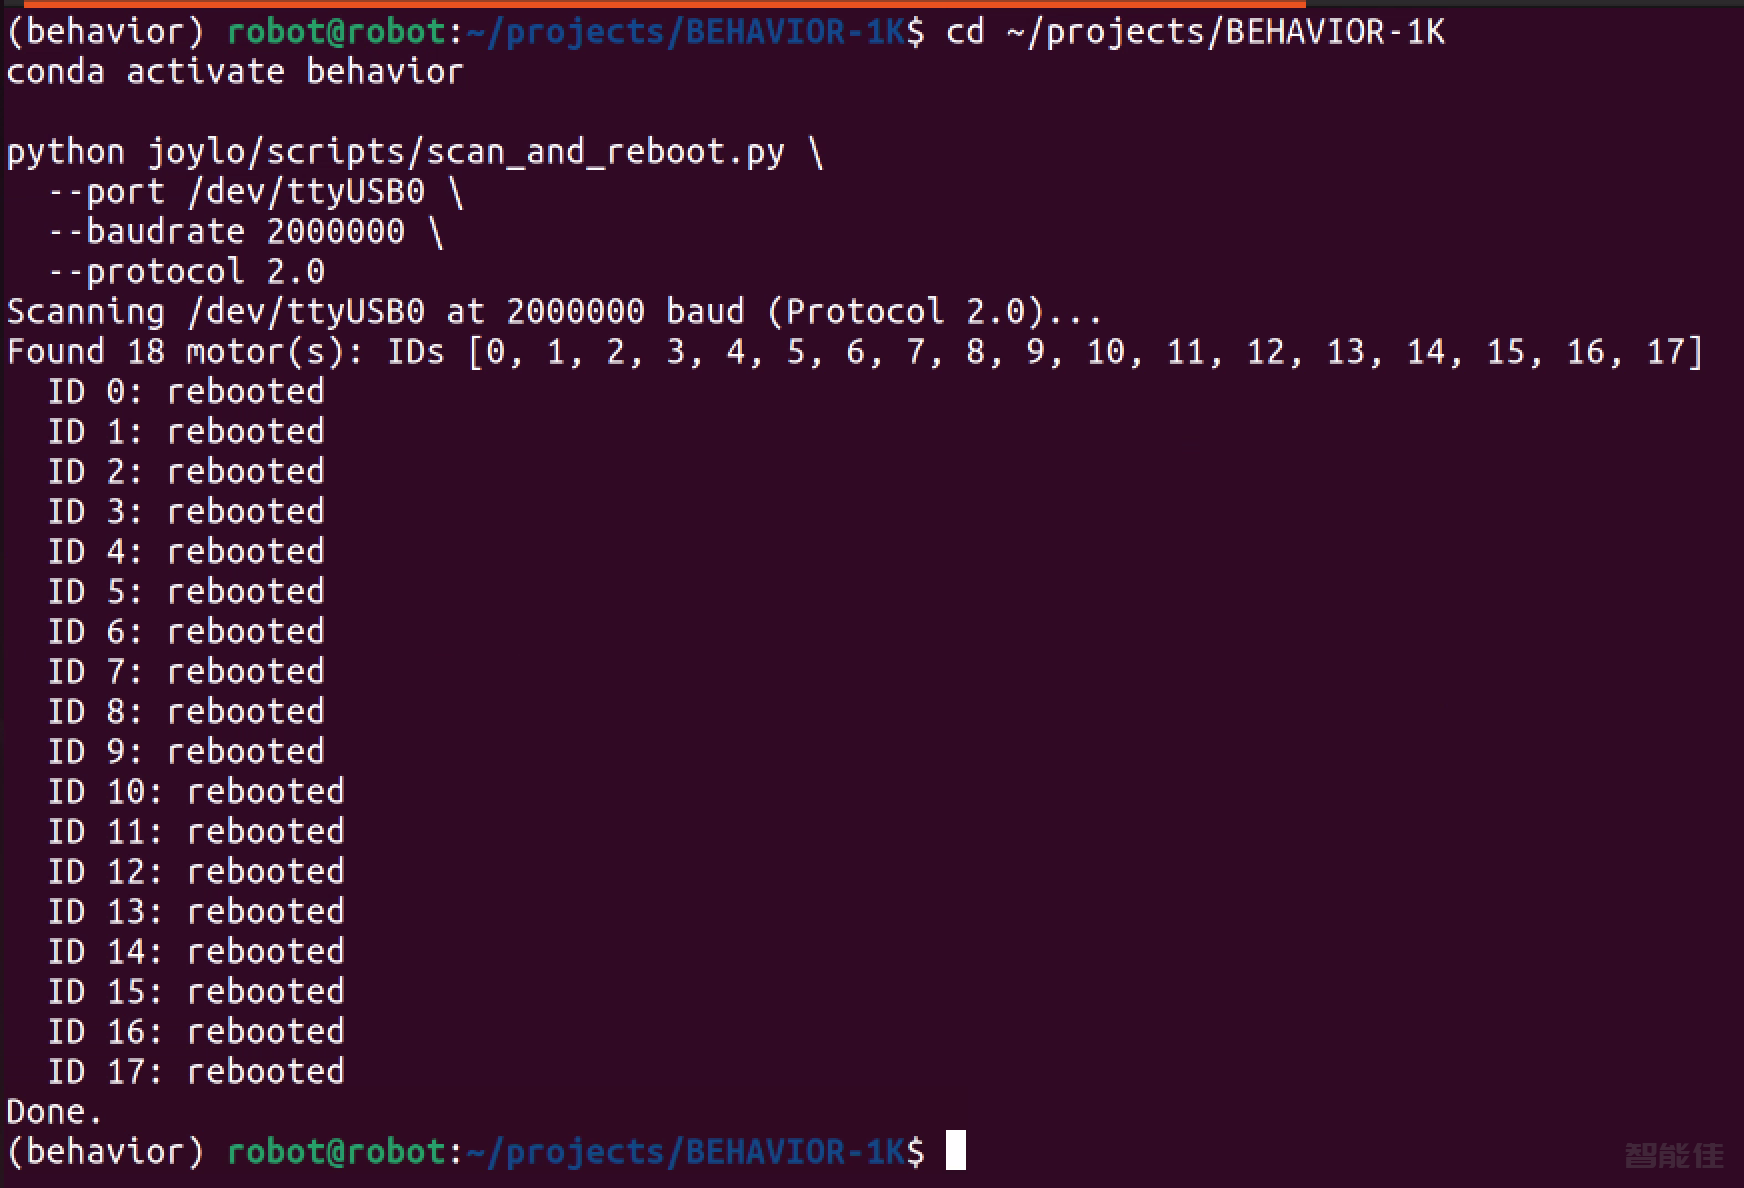
python joylo/scripts/scan_and_reboot.py \
  --port /dev/ttyUSB0 \
  --baudrate 2000000 \
  --protocol 2.0
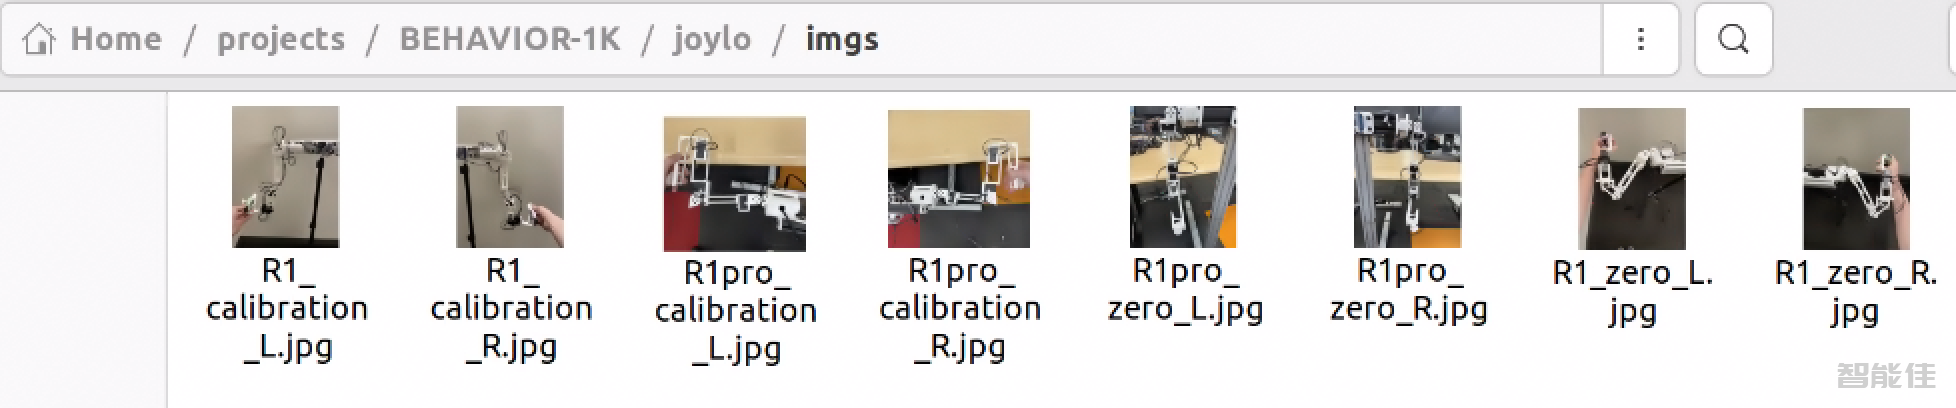
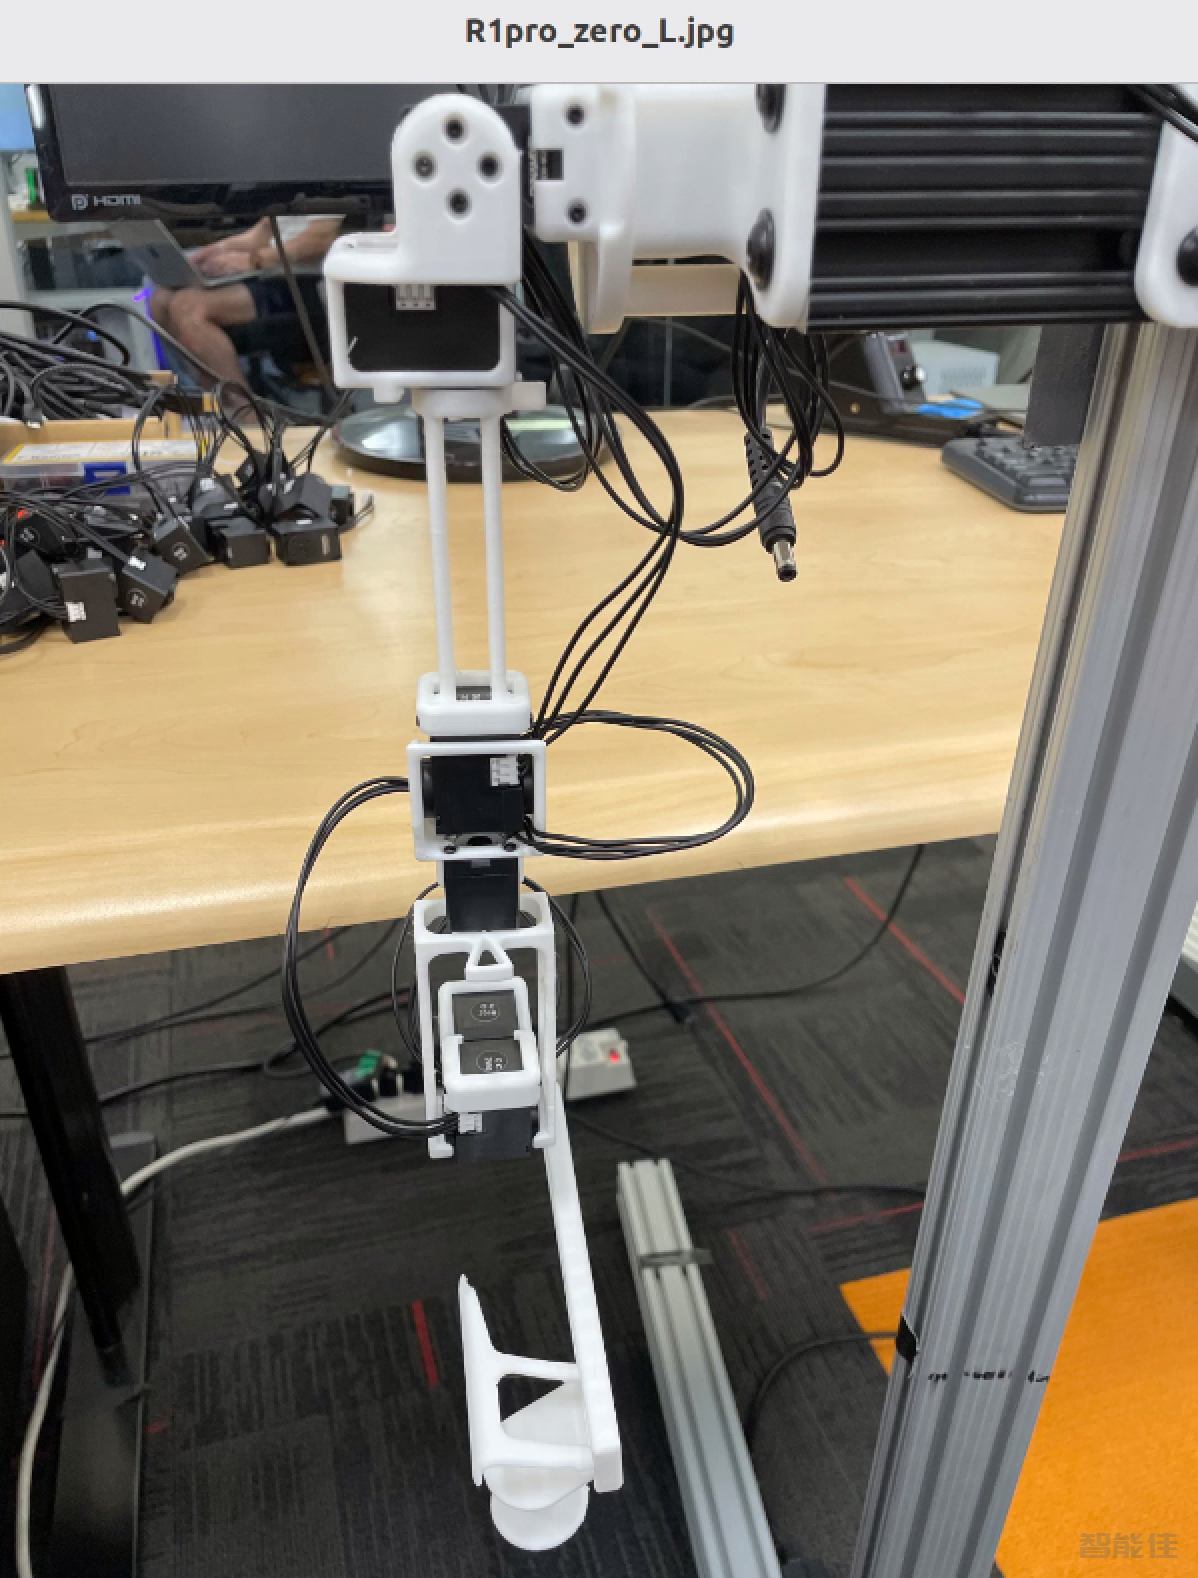
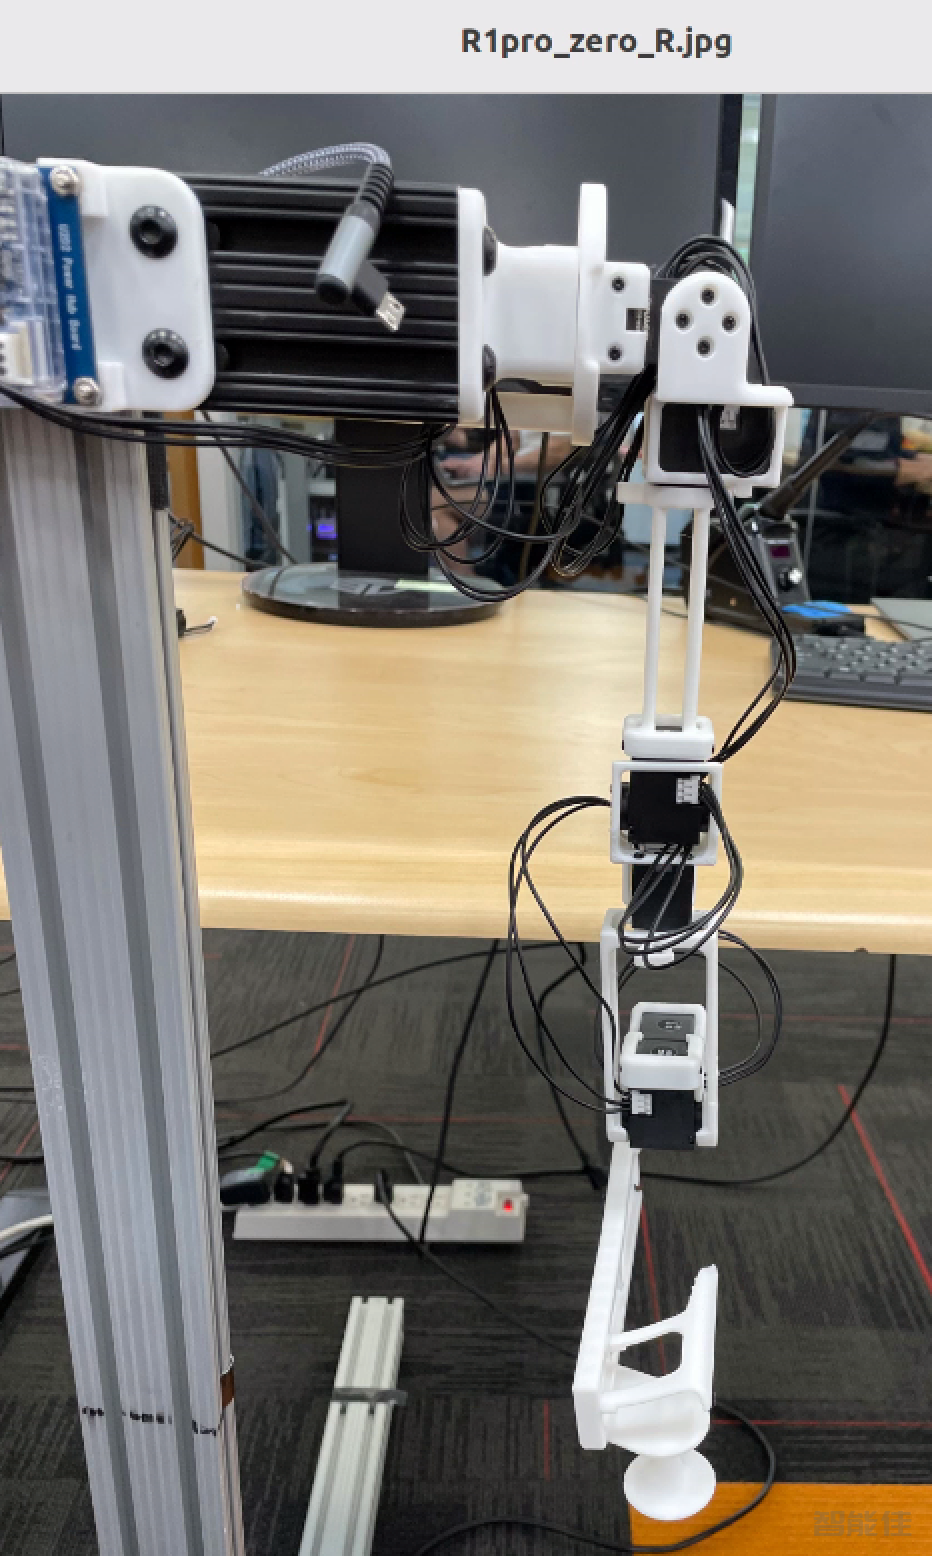
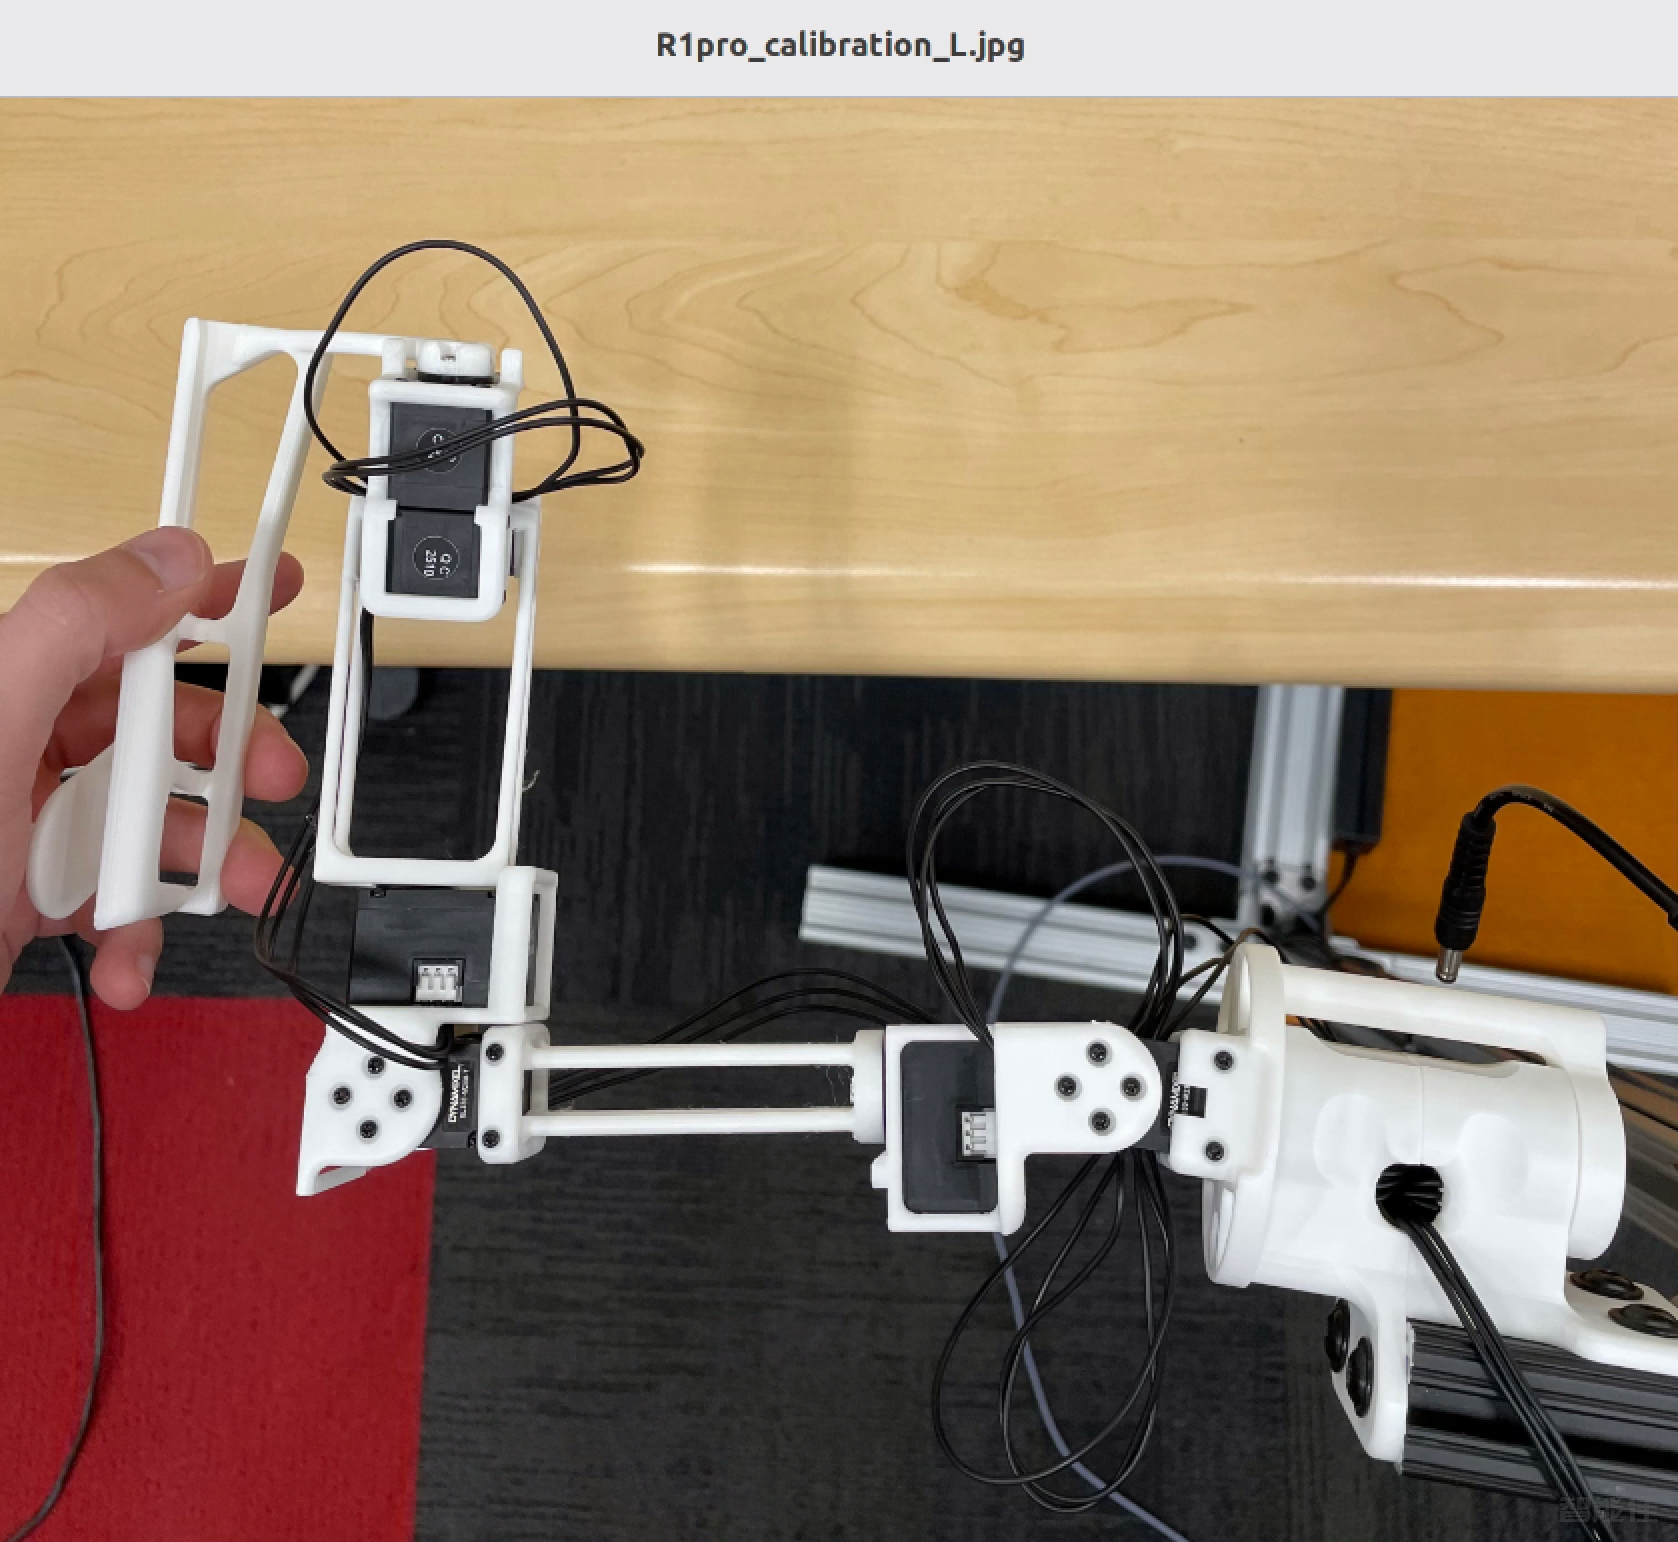
零点标定

<< 上一篇
下一篇 >>
cd ~/projects/BEHAVIOR-1K
conda activate behavior
python joylo/scripts/scan_and_reboot.py \ --port /dev/ttyUSB0 \ --baudrate 2000000 \ --protocol 2.0
零点标定
<< 上一篇
下一篇 >>