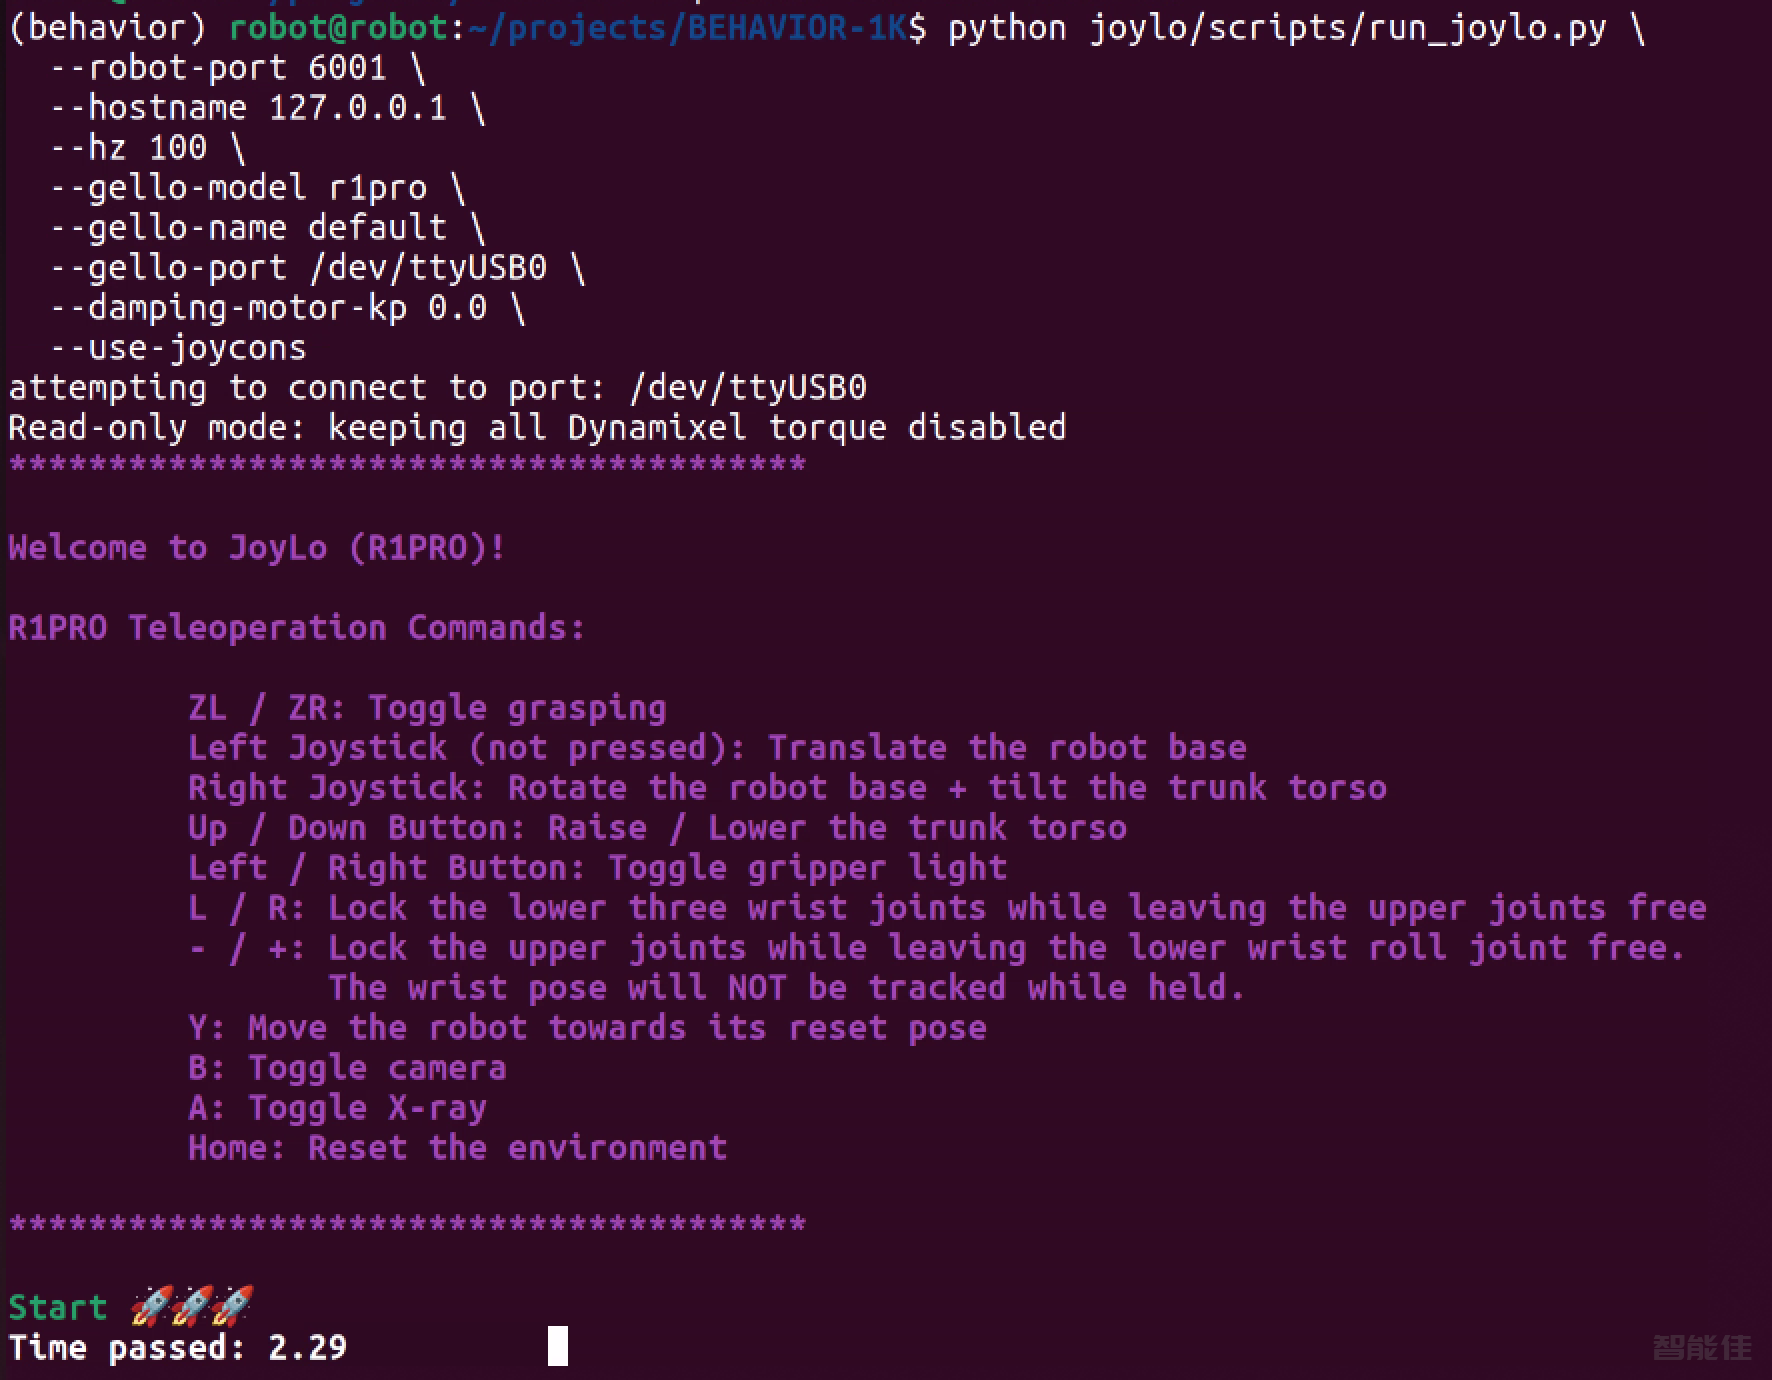
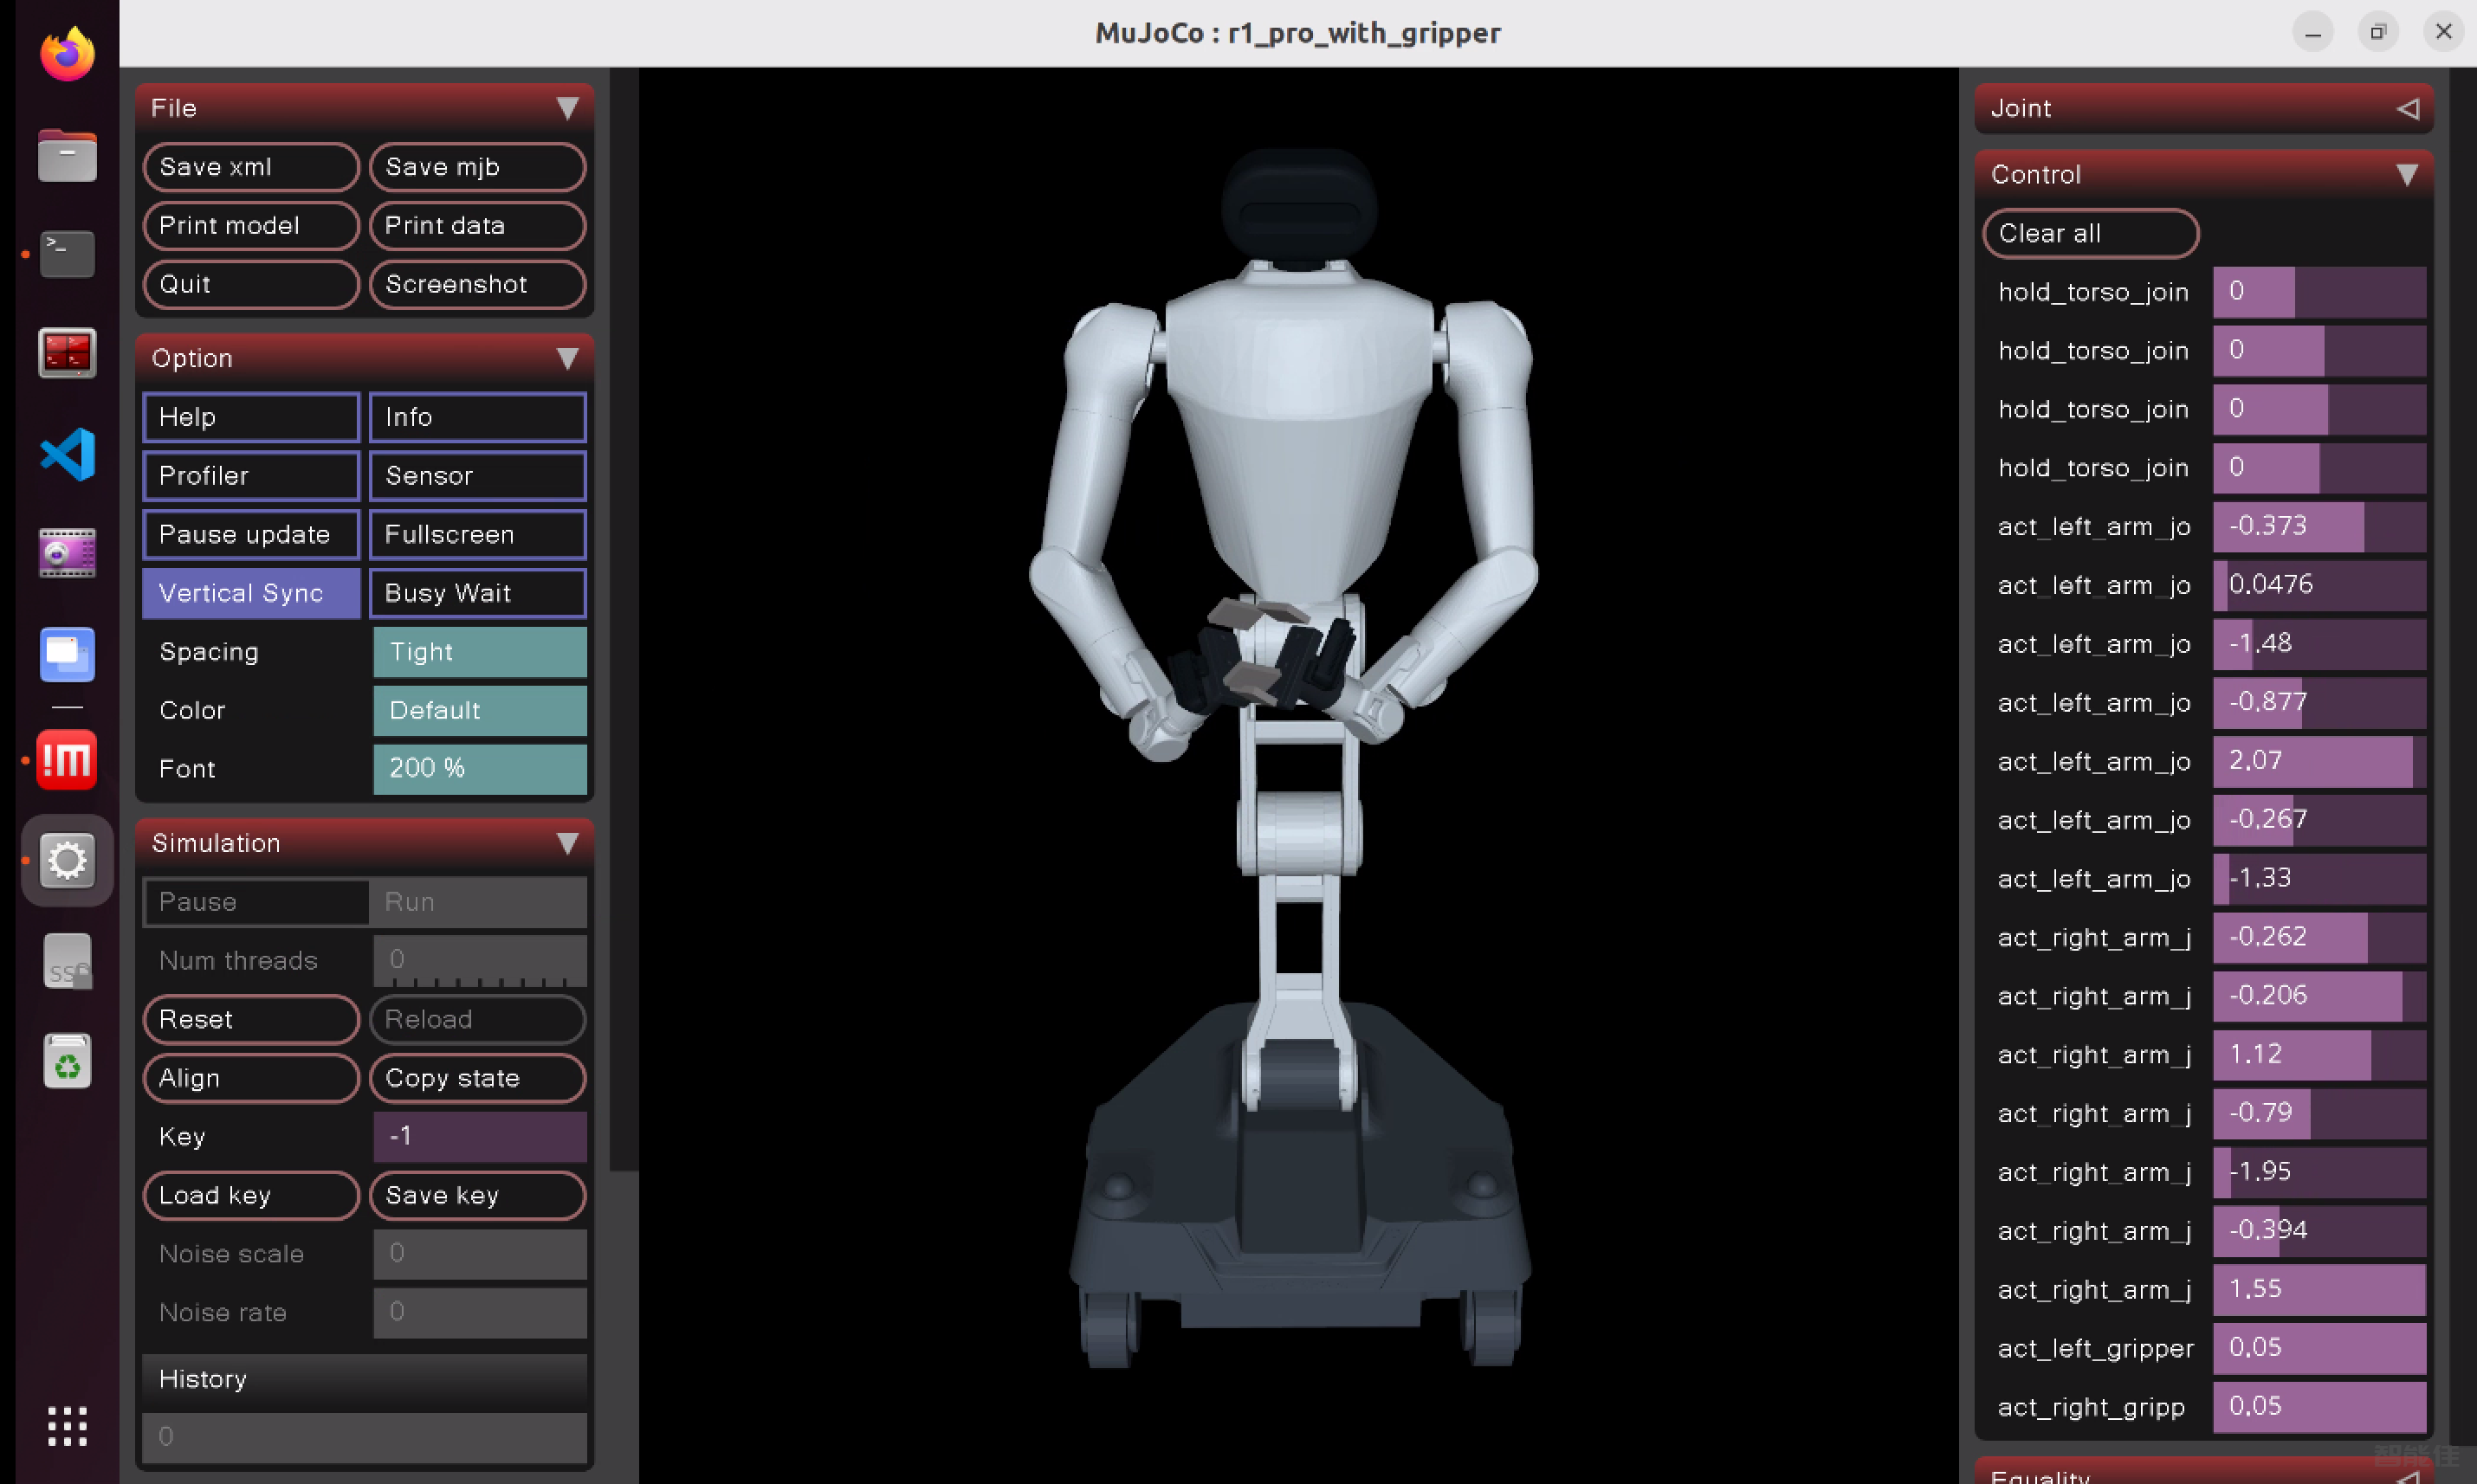
JoyLo遥操R1 Pro-启动 MuJoCo 遥操作
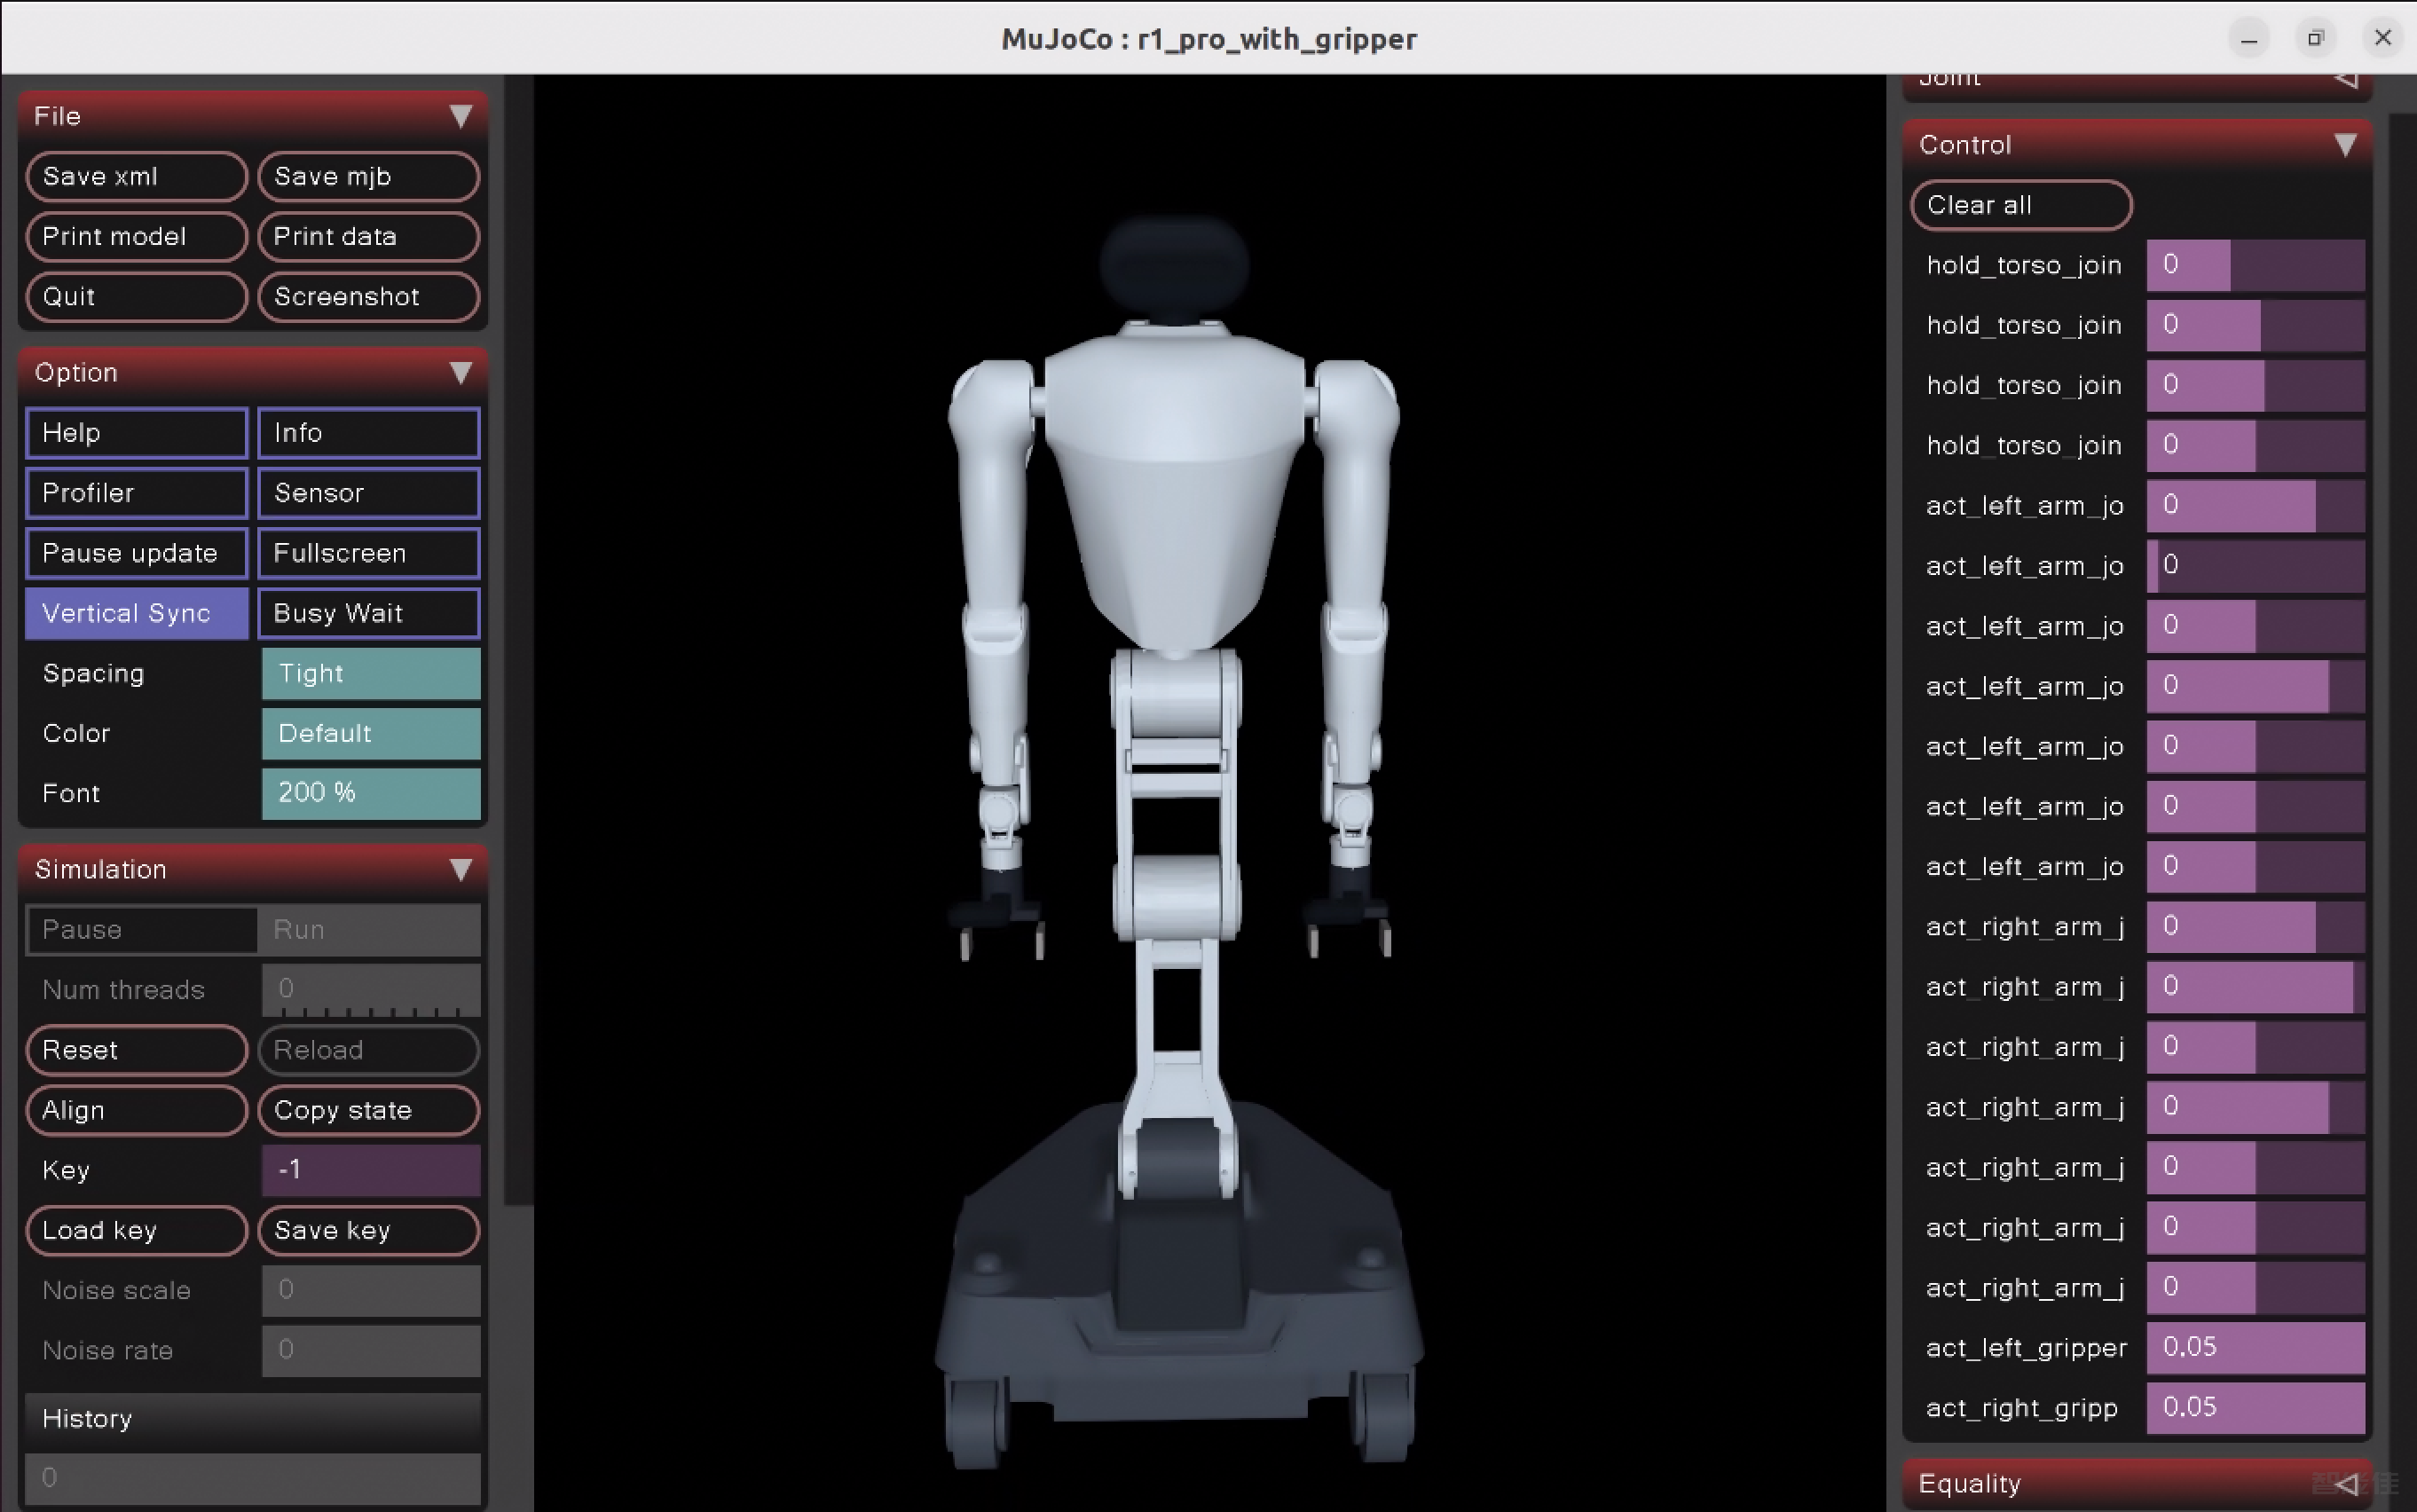
终端1:启动服务端
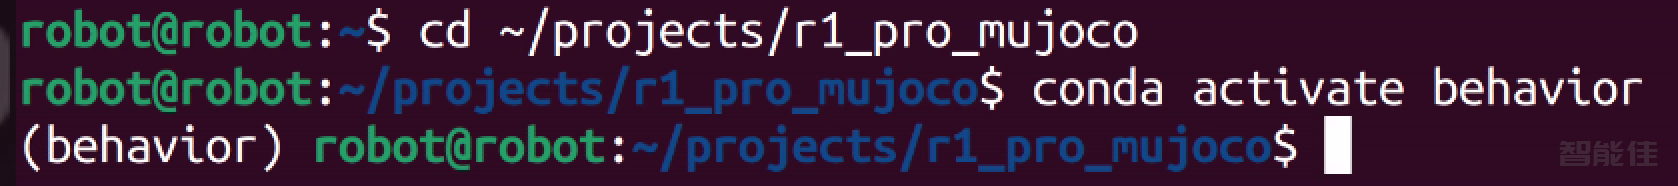
cd ~/projects/r1_pro_mujoco
conda activate behavior
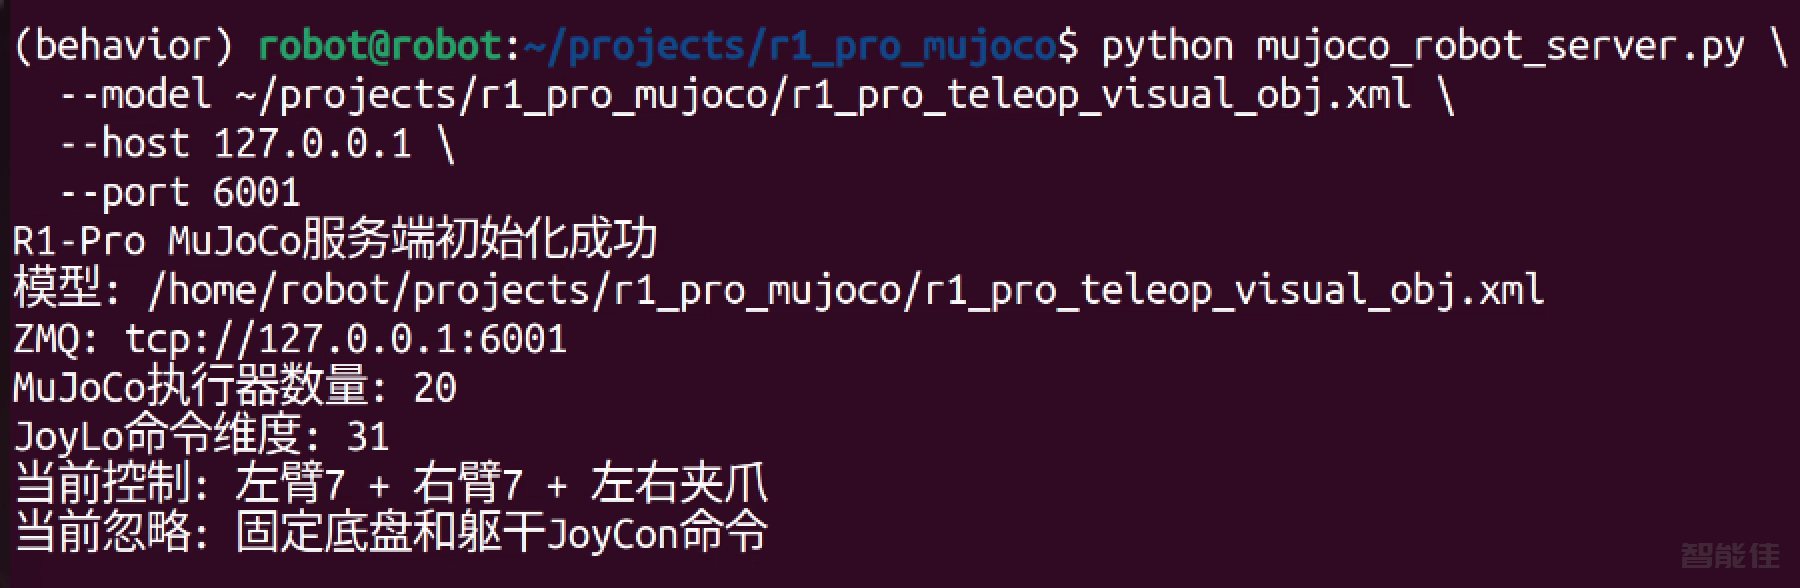
python mujoco_robot_server.py \
  --model ~/projects/r1_pro_mujoco/r1_pro_teleop_visual_obj.xml \
  --host 127.0.0.1 \
  --port 6001
终端2:启动 JoyLo
cd ~/projects/BEHAVIOR-1K/
conda activate behavior
 python joylo/scripts/run_joylo.py \
  --robot-port 6001 \
  --hostname 127.0.0.1 \
  --hz 100 \
  --gello-model r1pro \
  --gello-name default \
  --gello-port /dev/ttyUSB0 \
  --damping-motor-kp 0.0 \
  --use-joycons