MIDAS Hand开源四指灵巧手入门教程-1.环境搭建/通信检查/首次归零与基础动作
1 准备设备和文件
需要:已经完成装配的 MIDAS Hand,Ubuntu 桌面环境。
2 安装源码和 Python 环境
sudo apt update
sudo apt install python3-venv python3-pip git unzip fonts-dejavu-core
mkdir ~/midas_ws
cd ~/midas_ws
git clone https://github.com/midas-hand-org/midas_hand_api.git
git clone https://github.com/midas-hand-org/midas_hand_mujoco.git
git clone https://github.com/midas-hand-org/midas_hand_retargeter.git
git clone https://github.com/midas-hand-org/midas_hand_teleop.git
首次创建并激活虚拟环境:
cd ~/midas_ws/midas_hand_api
python3 -m venv .venv
source .venv/bin/activate
安装项目依赖:
cd ~/midas_ws
python -m pip install -e "./midas_hand_api[qt]"
python -m pip install -e ./midas_hand_retargeter
python -m pip install -e "./midas_hand_teleop[mujoco]"
3 确认设备并检查通信
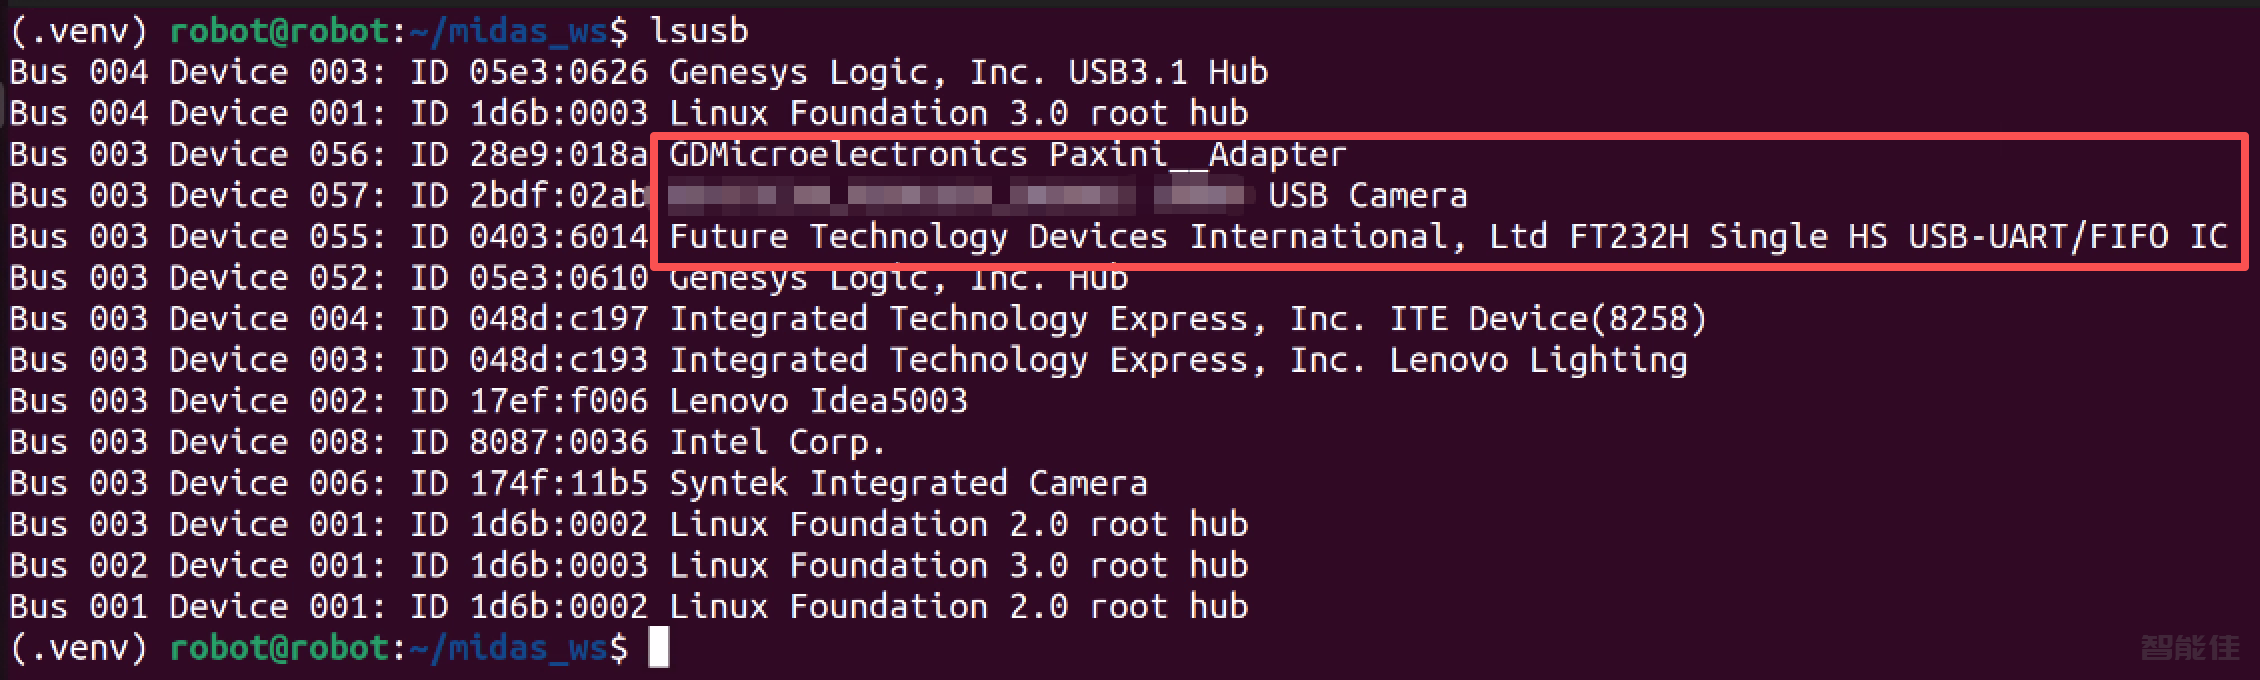
lsusb
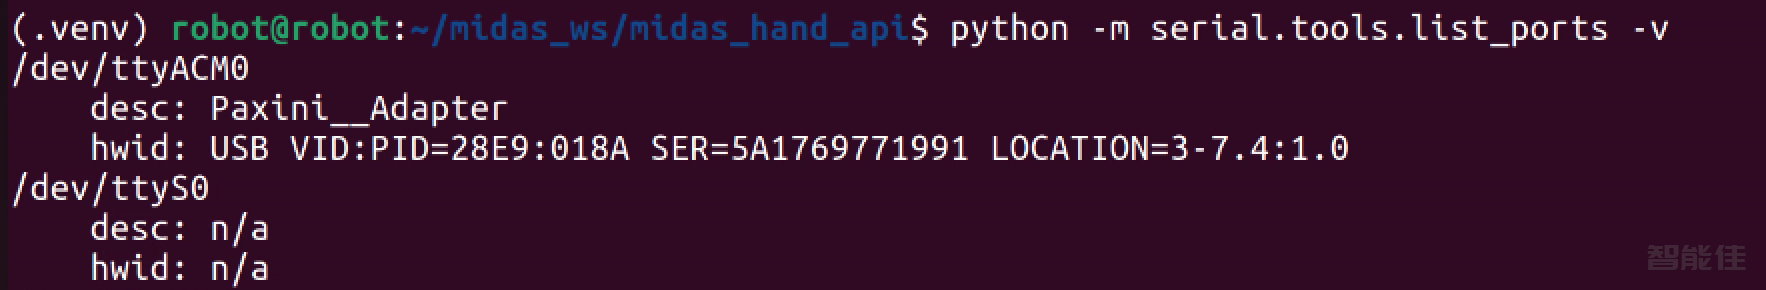
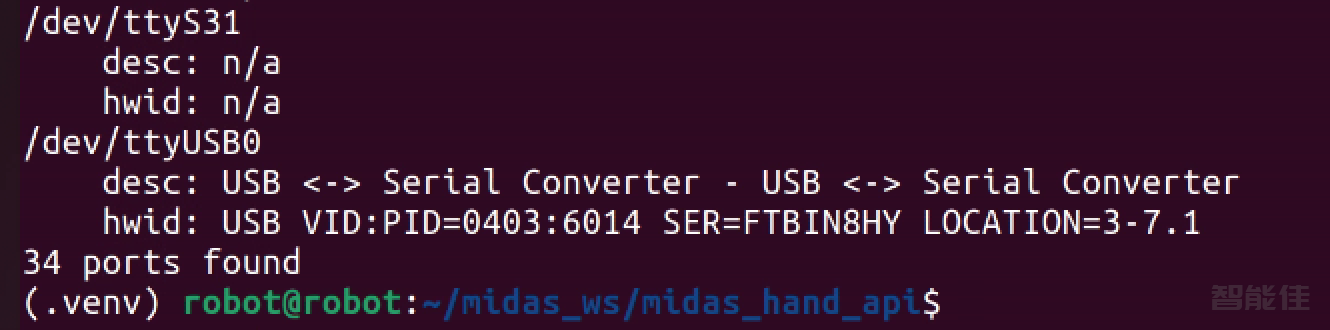
python -m serial.tools.list_ports -v
ls -l /dev/serial/by-id/

ls -l /dev/v4l/by-id/
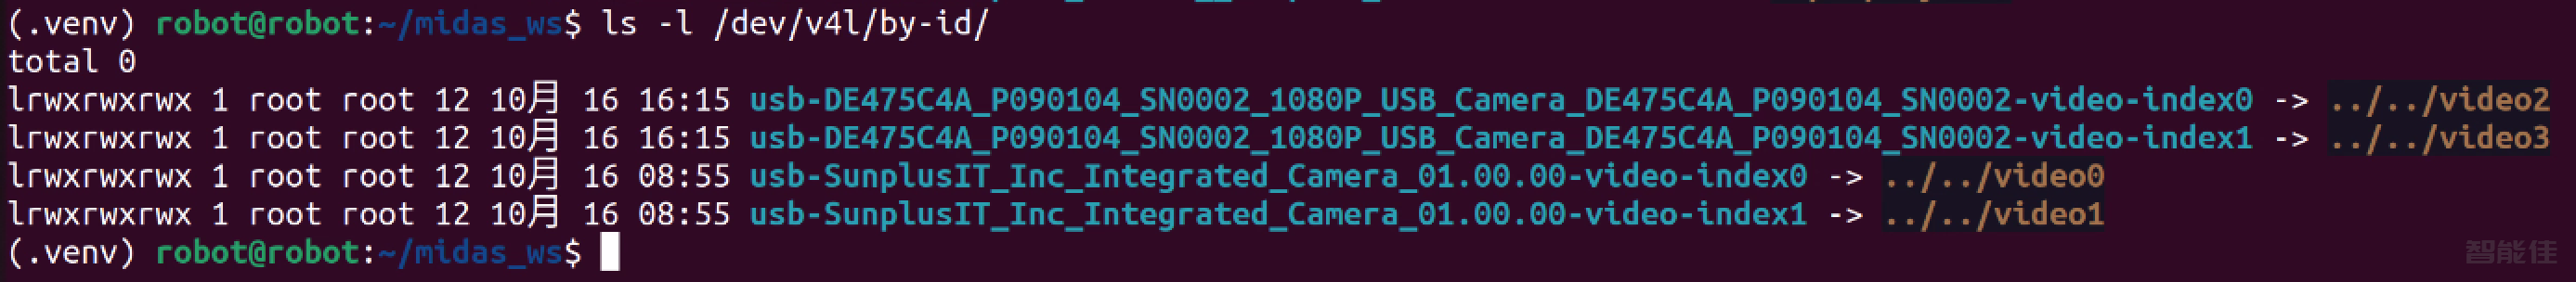
本文示例端口如下,请以自己的输出为准:(设备重插后编号可能变化)
设备 | 本次端口 |
U2D2 电机通信 | /dev/ttyUSB0 |
Paxini 触觉板 | /dev/ttyACM0 |
外接 USB 相机 | /dev/video2 |
运行官方通信测试:
cd ~/midas_ws/midas_hand_api
python examples/smoke_test.py \
--port /dev/ttyUSB0 \
--baudrate 4000000

成功标准:ID 0~12 全部响应,型号均为 1710,Unexpected model numbers: {},没有非零硬件错误。
4 首次归零与基础动作
归零会主动驱动关节寻找机械限位。确保运动范围没有物体或手指阻挡
拇指归零
cd ~/midas_ws/midas_hand_api
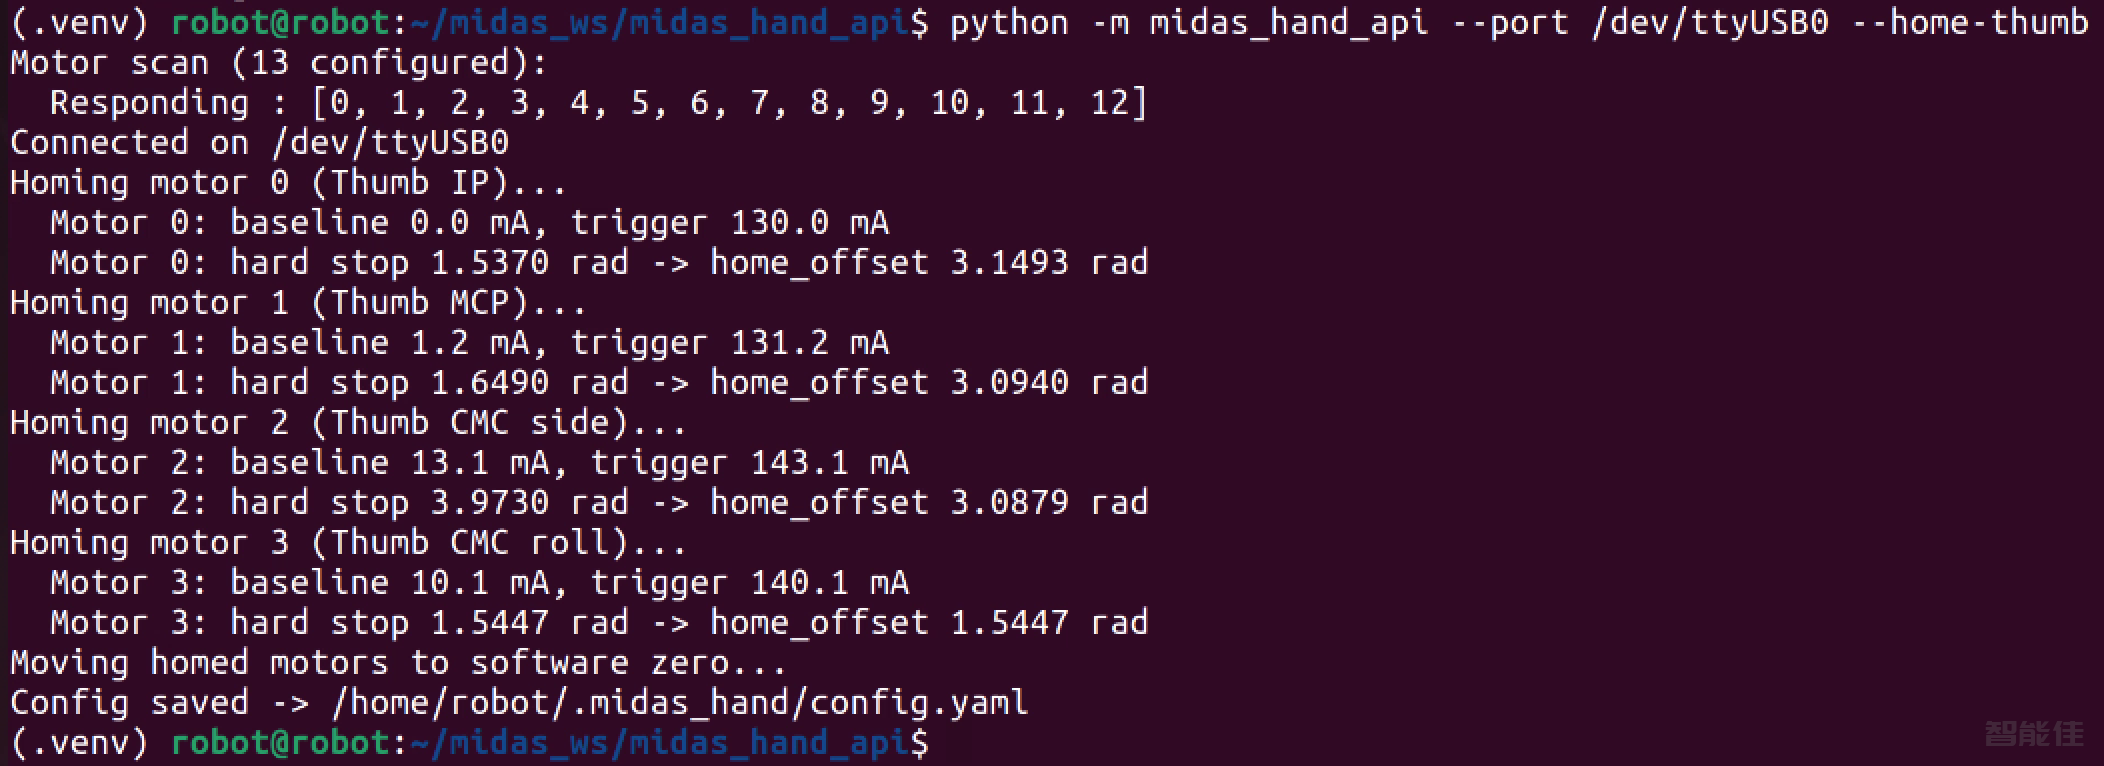
python -m midas_hand_api --port /dev/ttyUSB0 --home-thumb
三指归零
python -m midas_hand_api --port /dev/ttyUSB0 --home-fingers
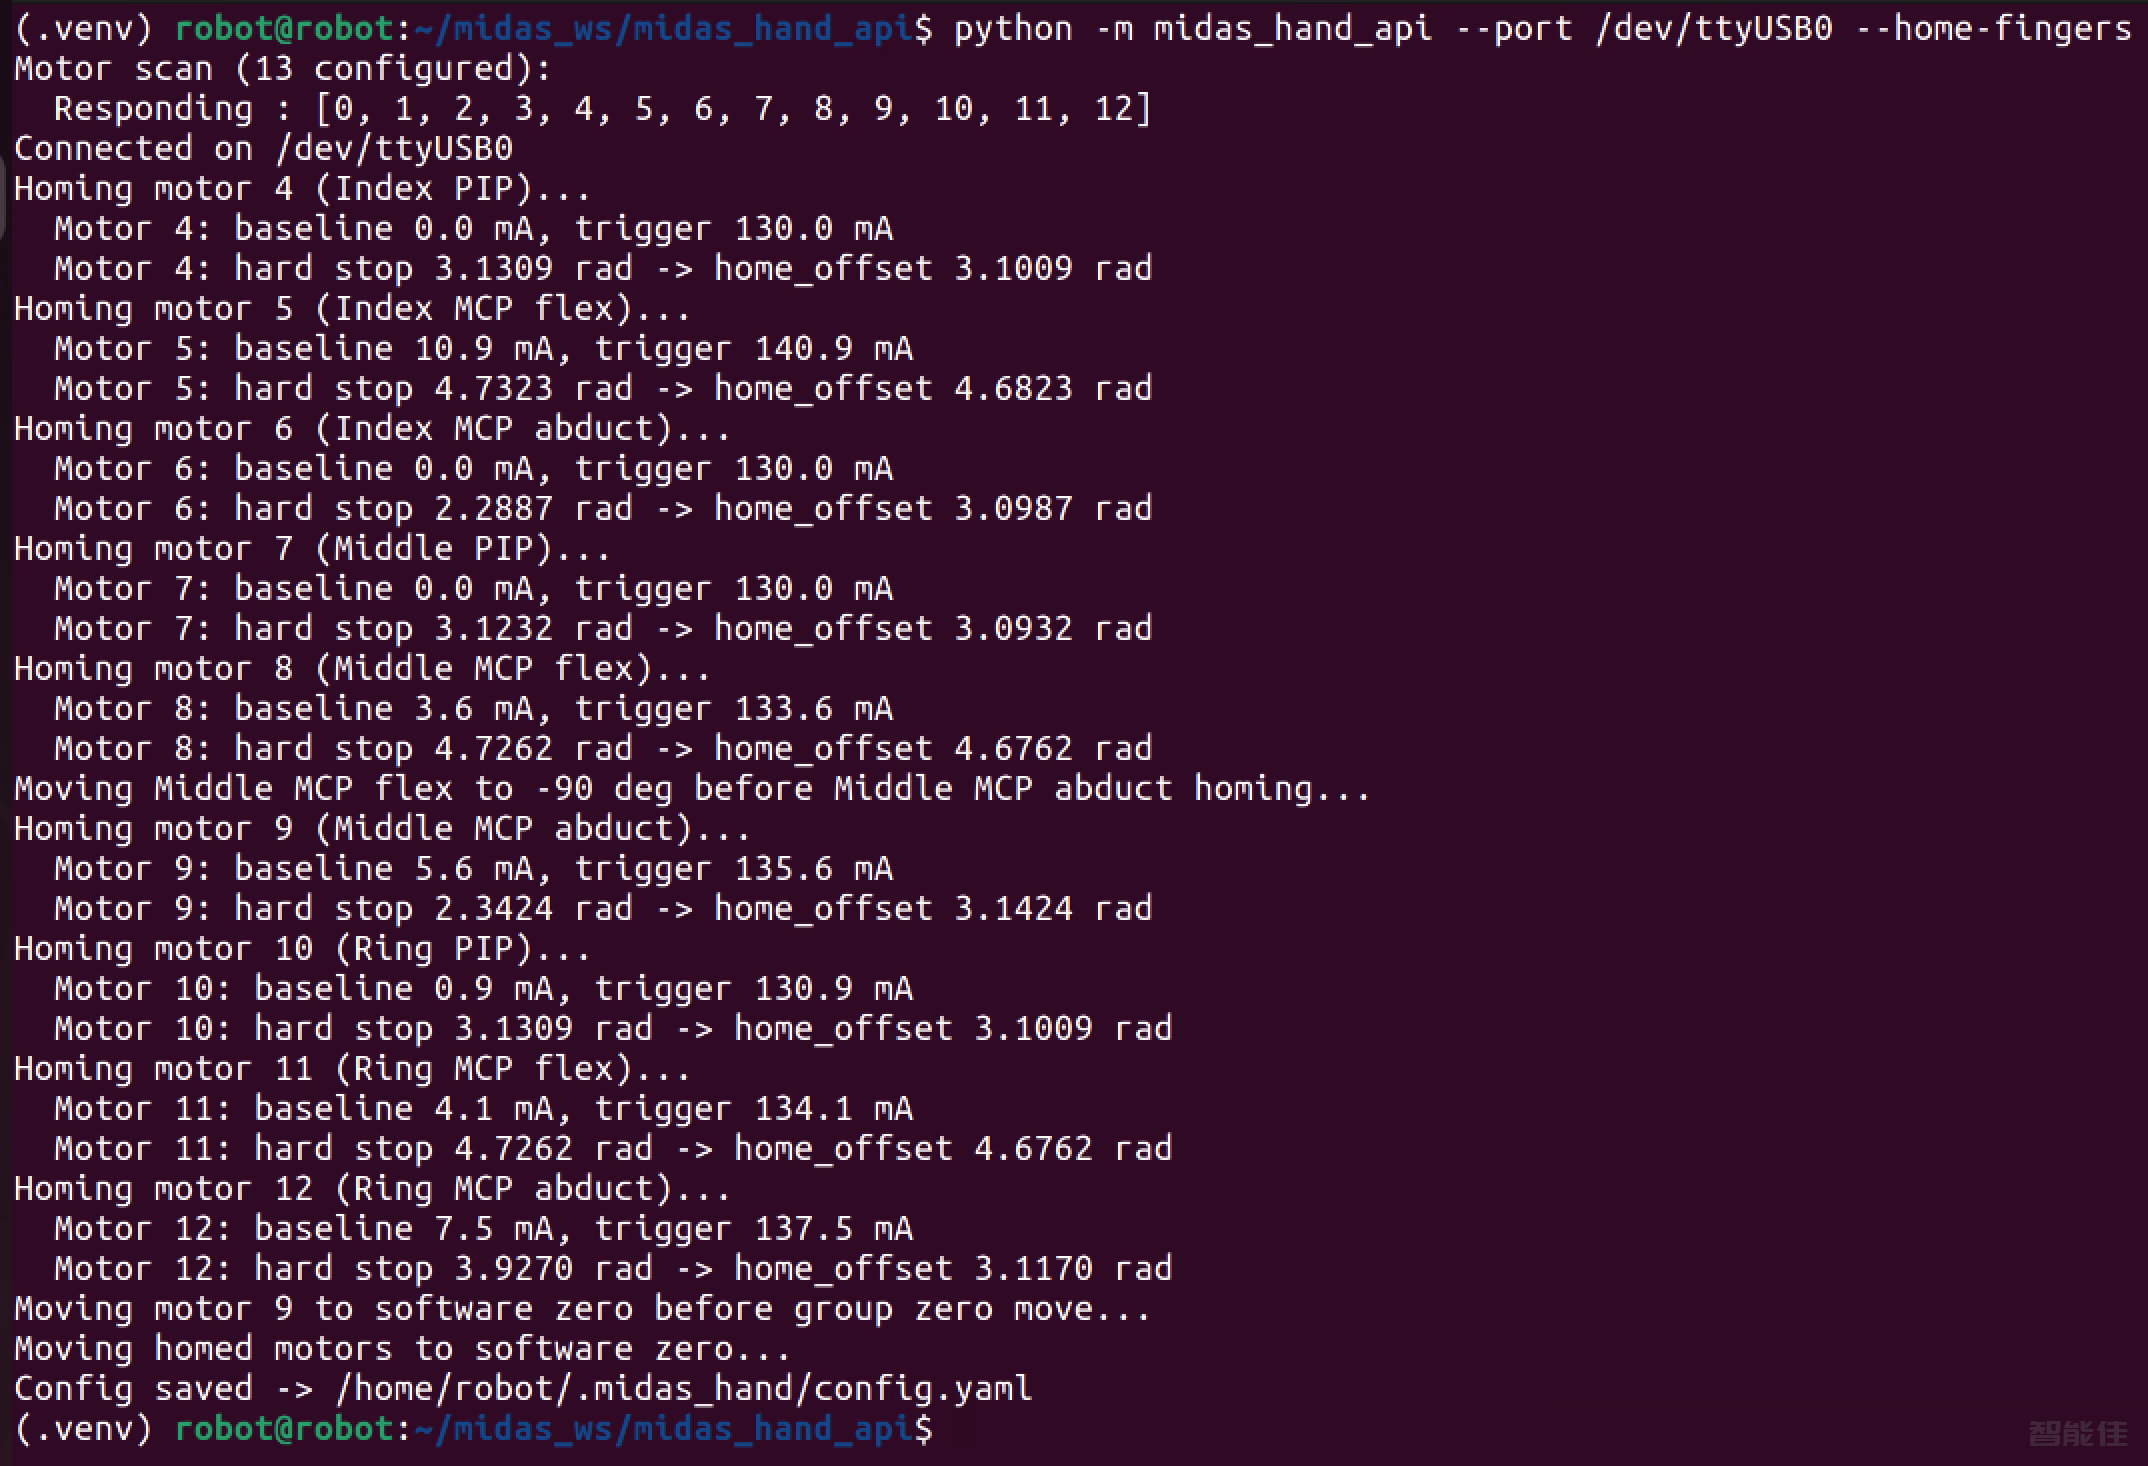
成功标准:每个关节输出 hard stop ... -> home_offset ...,最后回软件零位并打印 Config saved,没有超时或异常干涉。中指外展前先屈曲是预设避让动作。
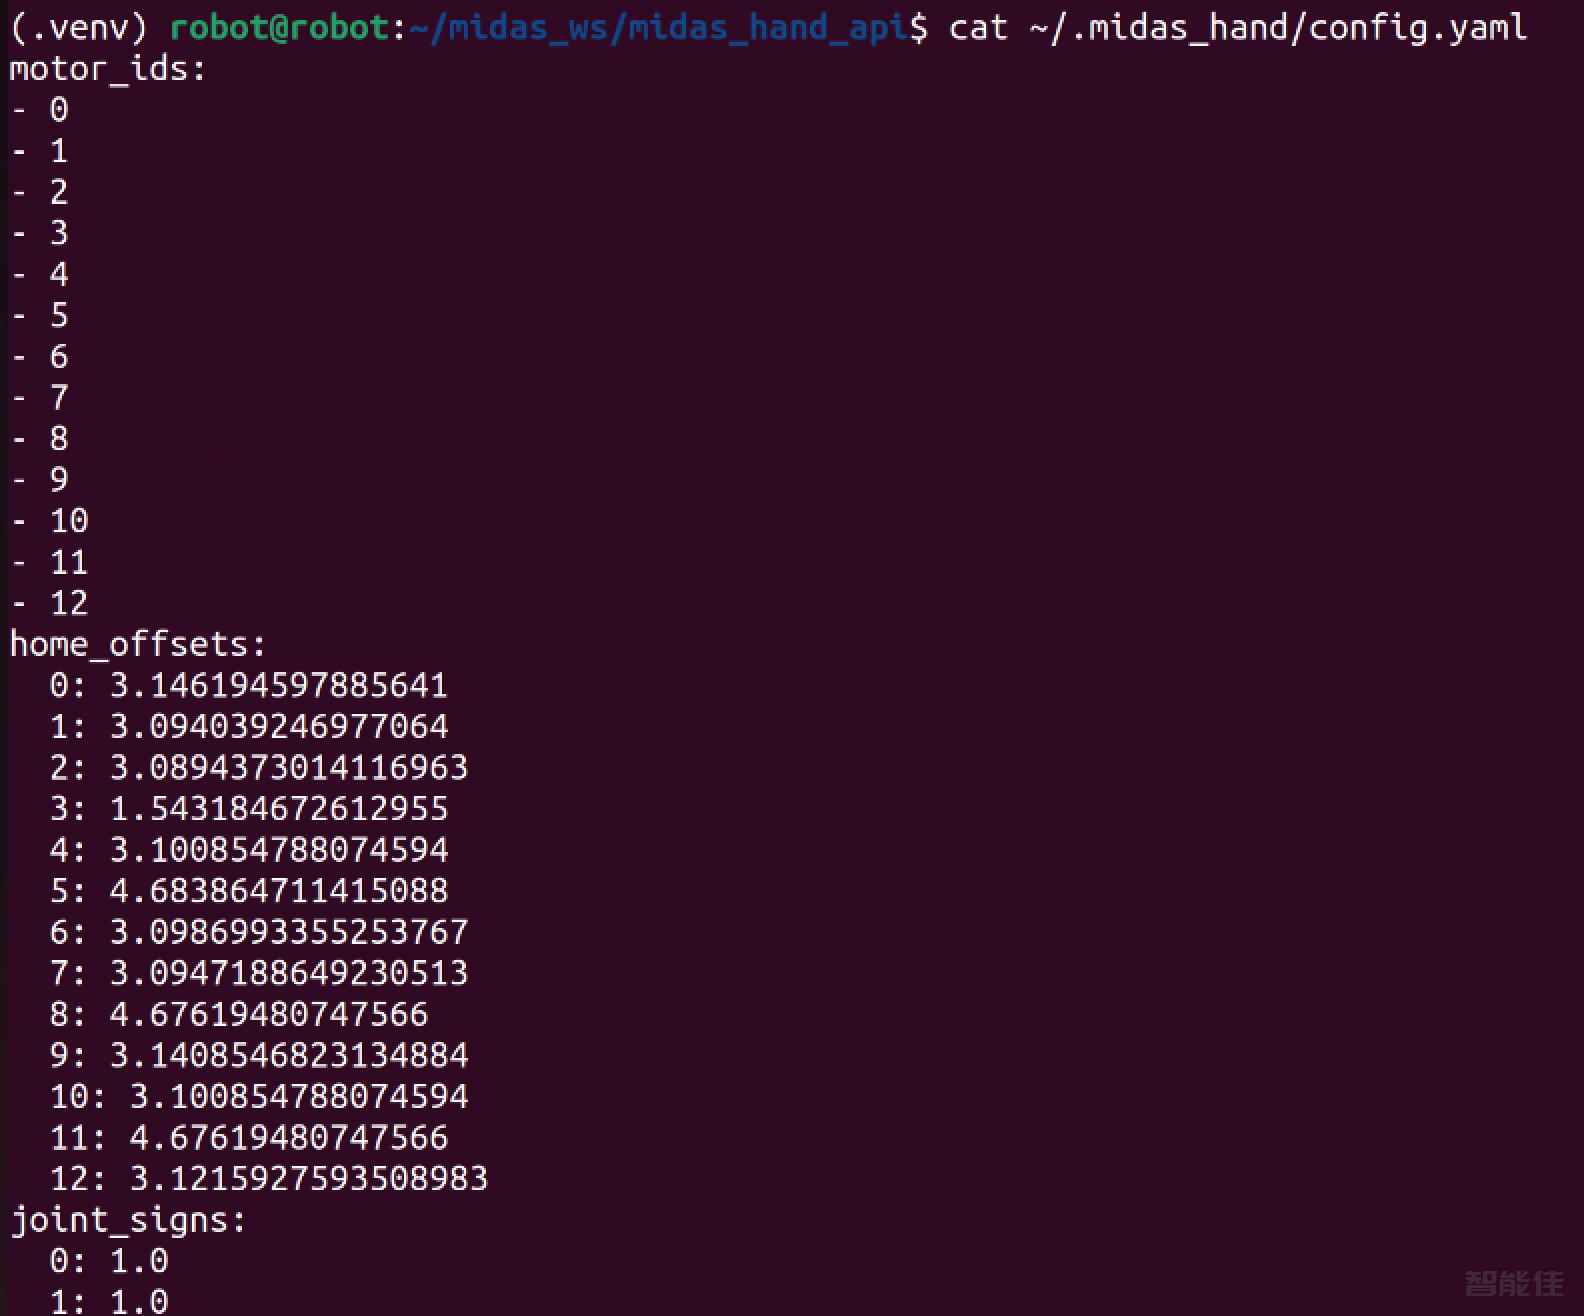
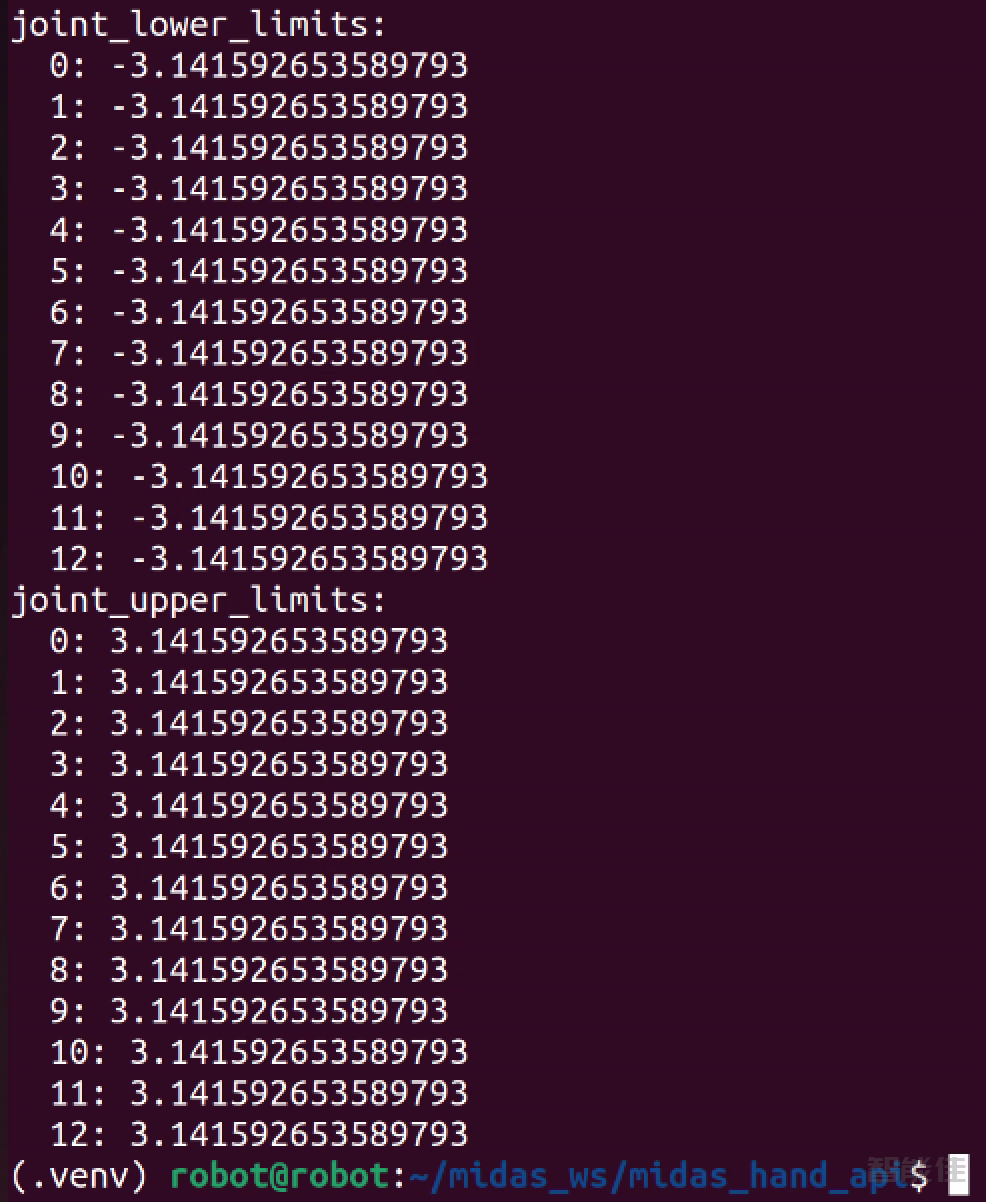
校准文件位于 `~/.midas_hand/config.yaml`,保存在主机,不在手上。正常重启无需重复归零;重新装配、更换舵盘或零点关系改变后需重新归零。换主机要按官方流程处理校准,不能套用别人的偏移值。
cat ~/.midas_hand/config.yaml
官方指尖触碰实验
python examples/finger_touch.py --hand-port /dev/ttyUSB0
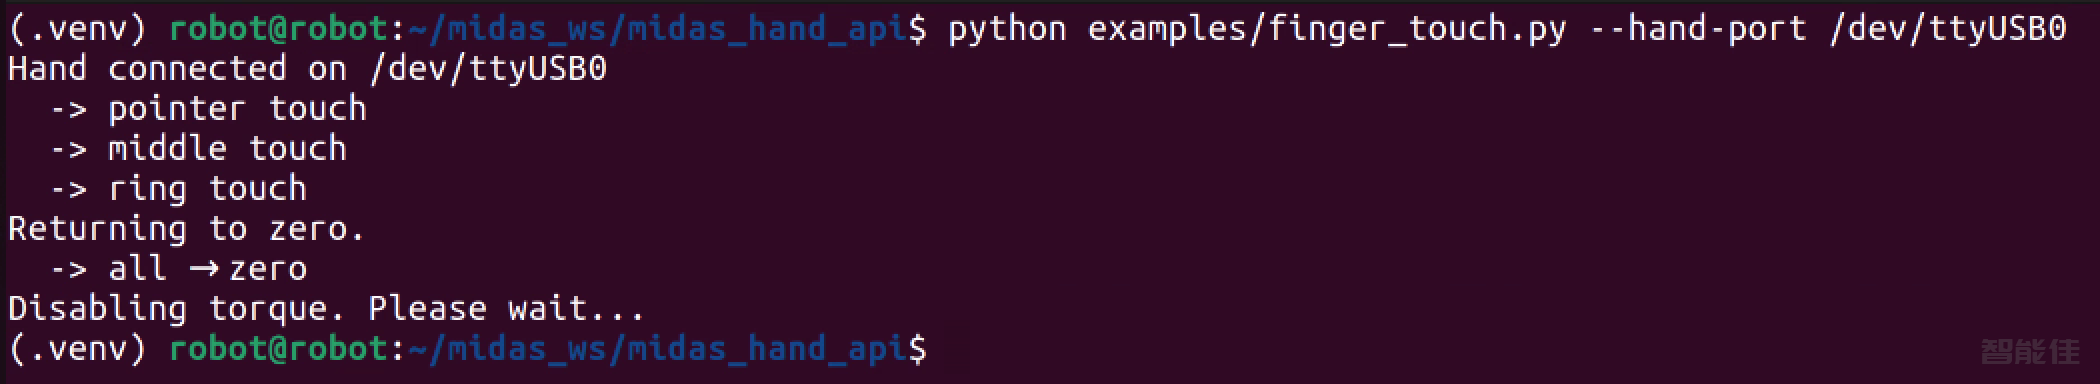
成功标准:依次输出 pointer touch、middle touch、ring touch,最后回零并关闭输出;实物动作顺畅。
若出现 target not reached 或明显干涉,停止,不继续加力(强行阻止灵巧手运动会导致关节保护,关节部位闪红灯,电源重启才可以解除)。