XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
在本指南中,我们将介绍两种连接 Stretch 的方式:有线和无线。连接后,我们将运行 Stretch 视觉伺服演示。有线设置Stretch 内部有一台名为“Intel NUC”的计算机。您可以直接在这台计算机上开发和测试您的代码。在机器人躯干的开关按钮位置,你会发现几个 USB 端口、一个 HDMI 端口和一个以太网端口。所有这些端口都直接连接到机器人内部的 NUC。机器人的头部、手腕和肩部也有一些额外的 USB 端口,也可以连接到 NUC。这使得与机器人建立有线连接变得非...
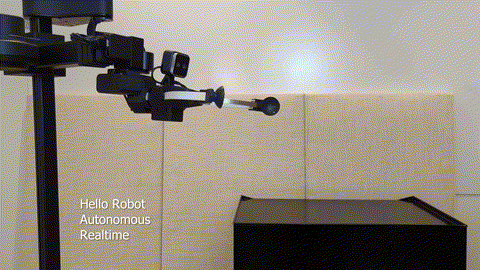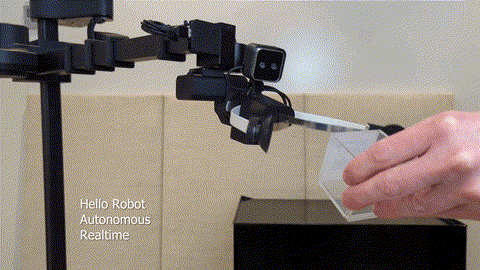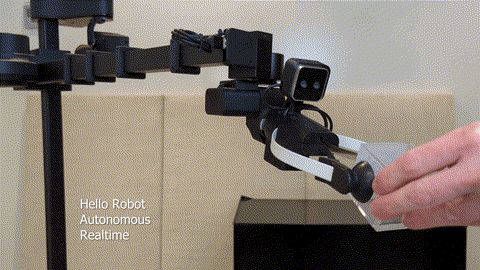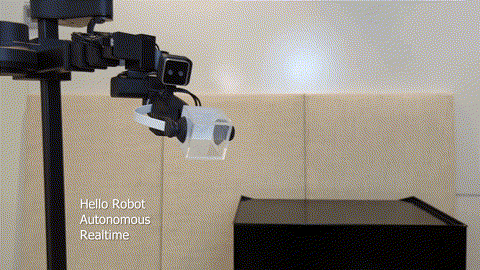
如果您已到达此处,则表示您已连接到 Stretch 并准备开始滚动。恭喜!让我们尝试一下视觉伺服演示。视觉伺服Aruco立方体视觉伺服是实现快速、精确且稳健运动的有效方法。在本演示中,您的 Stretch 机器人需要 Dex Wrist 3,它配备 Intel Realsense D405 深度摄像头和一个带有 ArUco 标记的夹爪。笔记:如果您使用的是 Stretch 2 或 Stretch RE1,您的机器人可能没有Dex Wrist 3。请参阅下面的故障排除建议,以确...
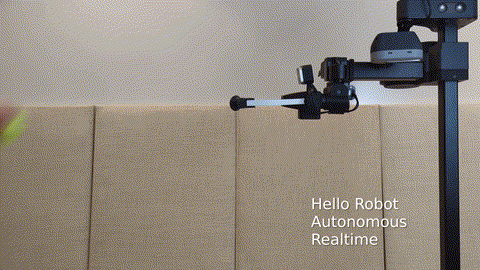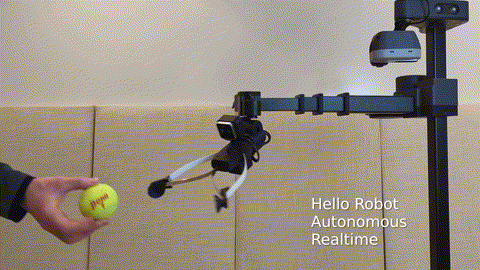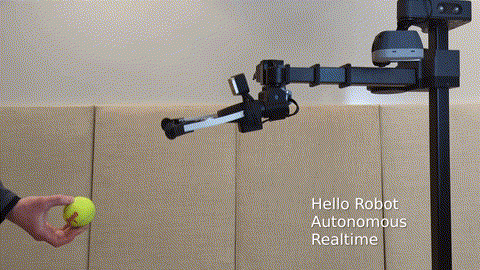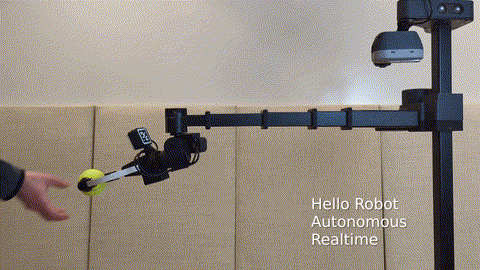
视觉伺服演示也适用于网球。查看代码库中的说明进行尝试。https://github.com/hello-robot/stretch_visual_servoing#tennis-ball-demo 视觉伺服网球Stretch的视角网球演示使用了Ultralytics 的 YOLOv8。继续操作之前,您应该运行以下安装 shell 脚本。cd ./stretch_visual_servoing./install_yolov8.sh 现在,如果您还...
原文地址:https://github.com/hello-robot/stretch_dex_teleop该存储库提供了Hello Robot的Stretch 3移动机械手的灵巧遥控操作代码。代码下载git clone https://ghfast.top/https://github.com/hello-robot/stretch_dex_teleop.git Dex Teleop 支持双手灵巧的远程操作,并配合 Stretch 移动机械手使用。如上图所示,您可...
在这个演示中,我们将介绍 Stretch Web Teleop 代码库并试用界面。背景Stretch 有一个网站,可以通过网页浏览器远程操控机器人。该网站支持在世界任何地方通过互联网连接远程操控机器人,或者干脆在本地网络的隔壁房间进行远程操控。其代码库基于 ROS 2、WebRTC、Nav2 和 TypeScript 构建。启动界面首先,使用以下命令导航到包含代码库的文件夹:colcon_cd stretch_web_teleop 接下来,启动界面(如果您在上一个教...
Stretch 可以通过两种不同的方式感知和导航其周围环境:使用带有 ROS 2 导航堆栈的板载 2D 激光雷达,或使用带有 Stretch FUNMAP(快速统一导航、地图绘制和规划)的英特尔 RealSense 深度摄像头。以下教程将引导您了解启动和使用每个选项的基础知识。Nav2 概述ROS 2 导航堆栈(Nav2)是一个用于移动基座的运动规划和控制框架,可与 Stretch 直接配合使用。要使用 Nav2 堆栈,我们首先需要创建本地区域的地图,并使用游戏手柄遥控控制器...
DR: if your ACT policy is jerky or pauses in the middle of an episode, just train for longer! Success rate and smoothness can improve way after loss plateaus.Project Website: https://tonyzhaozh.github.io/aloha/This repo contains the impleme...
sudo apt update安装ROS2wget http://fishros.com/install -O fishros && . fishros选择...
ToddlerBot: 开源仿人机器人平台——低成本、高灵活性的AI学习与操作专家微信公众号文章链接跳转:https://mp.weixin.qq.com/s/6trQtVq4K8USg1XC-Fl6pAToddlerBot是一个开源的、与机器学习兼容的仿人机器人平台,旨在高效地在模拟环境和现实世界中收集大规模、高质量的训练数据。该平台由斯坦福大学的设计团队开发,具备30个自由度(DoFs),支持多种控制策略,如强化学习、模仿学习等,适用于广泛的研究和应用场景。产品亮点低成本...
2025-06-24 /
3249 次浏览 /
人形机器人
TurtleBot3将获得对ROS 2 Humble的全面支持,并计划于2025年第一季度发布完整的示例实现。在第二季度,支持范围将扩展到ROS 2 Jazzy和Gazebo Sim,确保与ROS生态系统和模拟环境的最新进展无缝集成。Rasbperry Pi 4TurtleBot3平台已升级为包括Raspberry Pi 4标准板载SBC。Jetson NanoTurtleBot3硬件也支持使用Nvidia Jetson Nano SBC。请参考下方视频,了解如何设...