XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
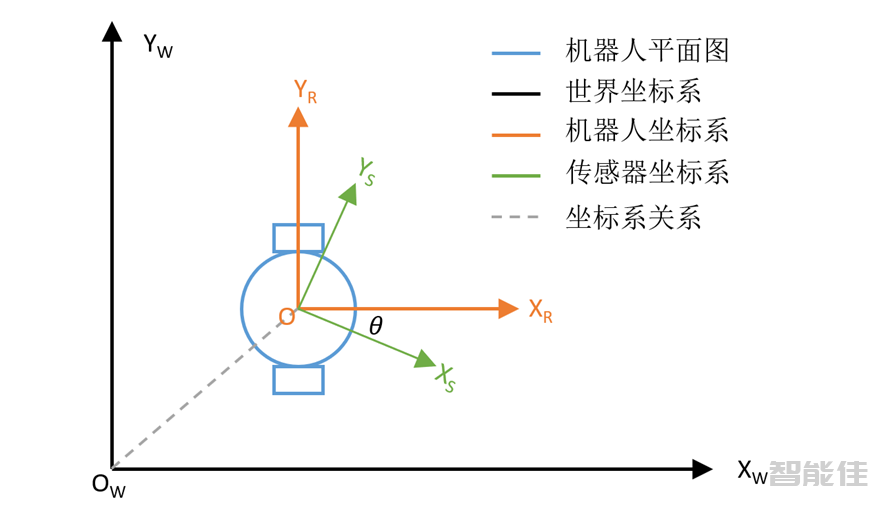
1.说明SLAM(The Simultaneous Localization and Mapping) 同步定位与地图构建:希望机器人从未知环境的未知地点出发,在运动过程中通过重复观测到的地图特征(比如,墙角,柱子等)定位自身位置和姿态,再根据自身位置增量式的构建地图,从而达到同时定位和地图构建的目的。 2.通过远程操作创建地图前提:机器人已经启动,参考:机器人启动[远程主机(笔记本电脑)] 打开终端,然后运行SLAM启动文件。roslaunch omnidirec...
打开终端,输入以下指令cd /home/robot/./start_arm.sh...
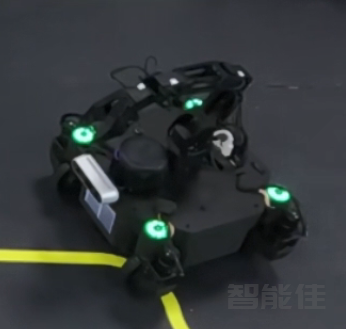
1.上电后发现电机为抱死。解决方法:重启机器。如果还是没效果,需要重新烧录一下固件。2.当四轮车充电时会出现充电指示灯红绿交替闪烁的情况这是因为小车耗电太多,属于低电量充电情况,需要及时充电。...
sudo apt install curlcurl 'https://raw.githubusercontent.com/Interbotix/interbotix_ros_manipulators/main/interbotix_ros_xsarms/install/amd64/xsarm_amd64_install.sh' > xsarm_amd64_install.shchmod +x xsarm_amd64_install.sh./xsarm_a...
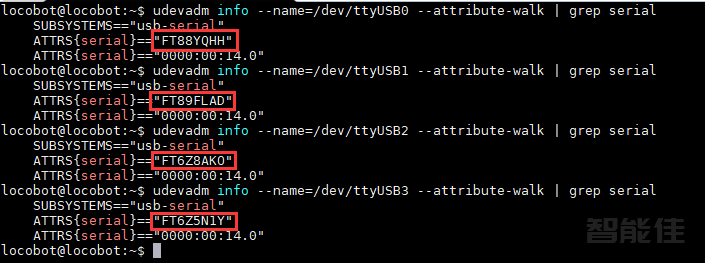
每个机器人绑定的端口可能会随着时间的推移而改变,例如最初的机器人ttyUSB0可能会突然变成ttyUSB5。为了解决这个问题,我们使用以下映射将每个机器人绑定到固定的符号链接端口:ttyDXL_master_right:右主机机器人(主机:操作者手持的机器人)ttyDXL_puppet_right:右从机机器人(从机:执行任务的机器人)ttyDXL_master_left: 左主机机器人ttyDXL_puppet_left: 左从机机器人以ttyDXL_m...
这是基本演示项目的扩展,基本上包含一些其他高级演示。可以从存储库下载项目源https://github.com/gctronic/elisa3_firmware_advanced.git git clone http://mirror.ghproxy.com/https://github.com/gctronic/elisa3_firmware_advanced.git hex文件可以直接从Elisa-3高级固件hex下载。要对机器人进行编程,请参阅编程部...
如果您使用的是Atmel Studio 7 / Microchip Studio,只需将提供的 AVR Studio 4 项目直接导入到Atmel Studio7 / Microchip Studio中即可使用:File=>Import=>AVR Studio 4 Project,然后选择Elisa3-AVR-Studio.aps并单击Convert。如果系统要求您更新某些组件(参见下图),请同意:...
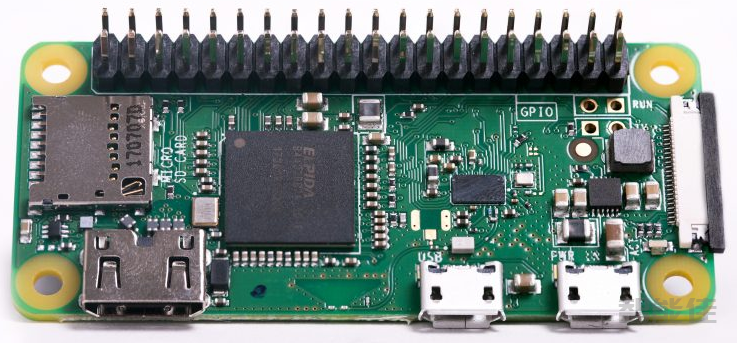
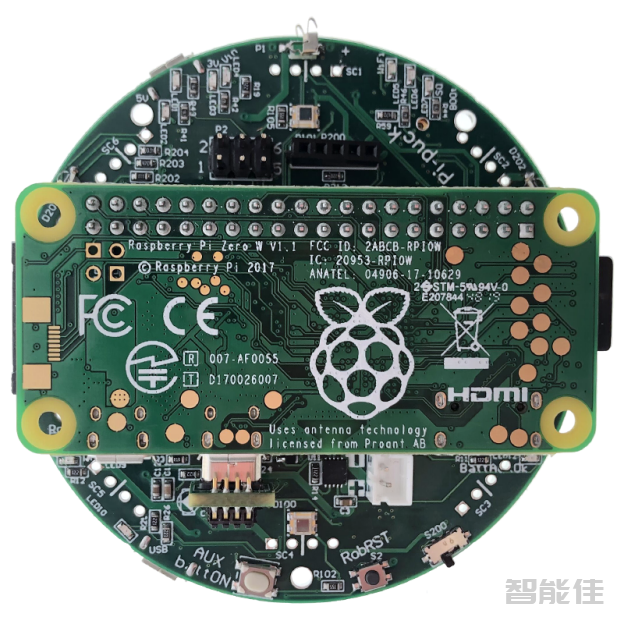
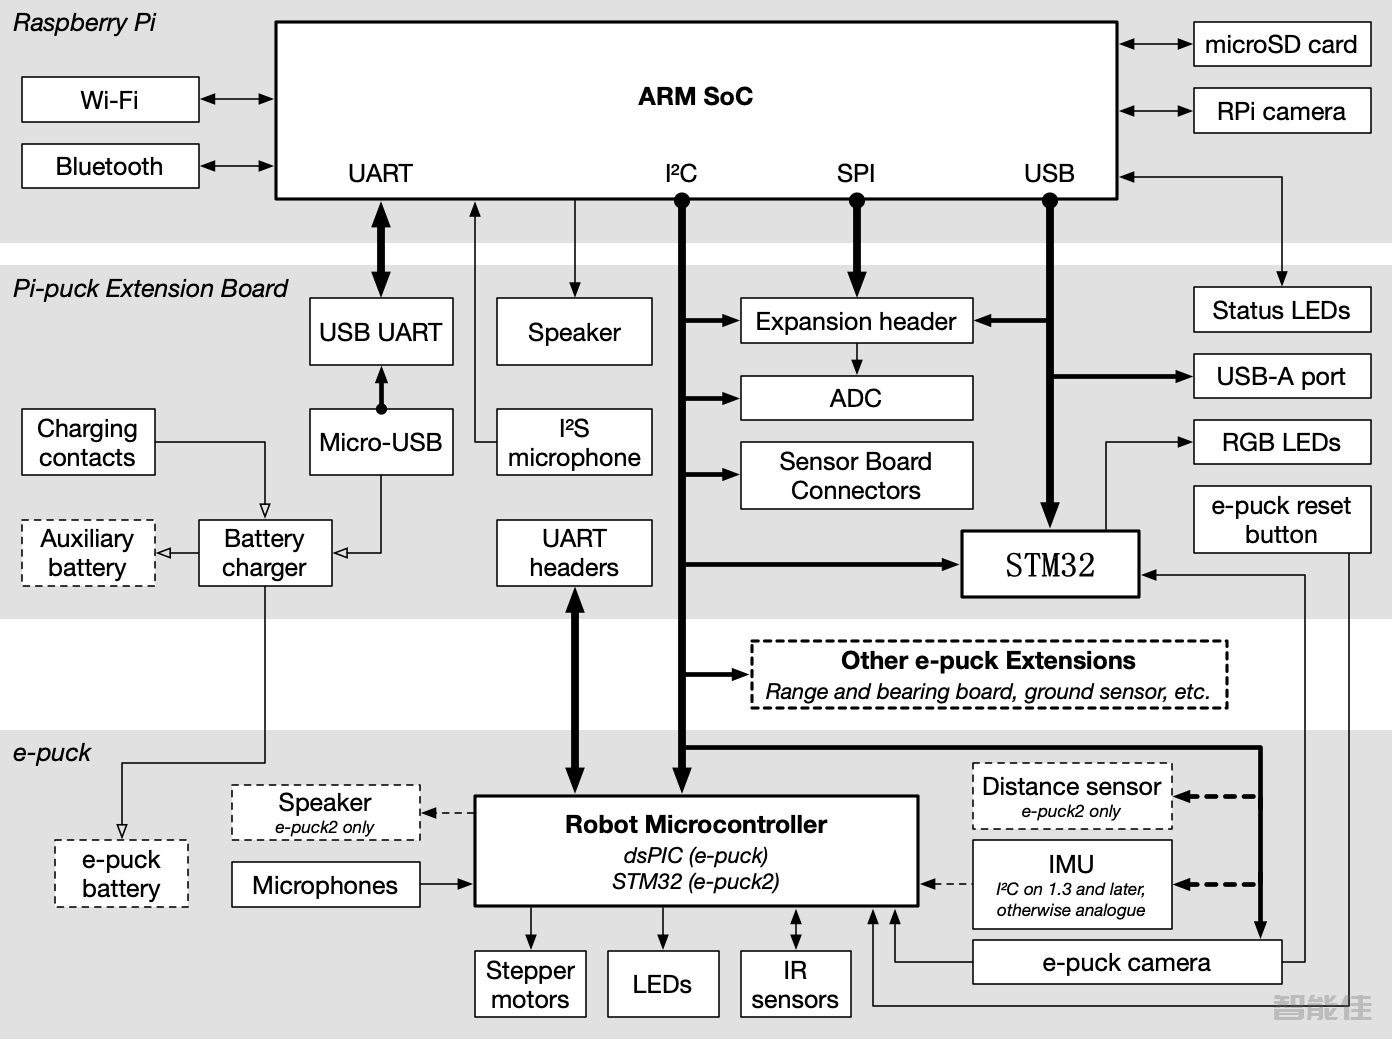
一个新的E-puck2机器人平台的具有树莓派接口的控制器。SP-puck是E-puck2的扩展,允许在机器人上安装Raspberry Pi Zero W单板计算机,并在Pi-puck的原有基础上在增加了光电接收、射频通信和进一步扩展的可能性。也可与Raspberry Pi Zero WH(内置WIFI、蓝牙,包含排针)、Raspberry Pi Zero(无内置WIFI、蓝牙)或其他Raspberry Pi兼容板兼容。...
Sp-puck处理器STM32F103CBU6/32-bit ARM Cortex®-M3Raspberry Pi Zero W传感器光电接收传感器(x2)相机支持树莓派相机编程ARM Cortex 5pin JTAG/SWD connector串口数字IO37个LEDRGB LED(x2)WIFI充电 按键电源按键复位按键麦克风数字麦克风扬声器扬声器通信接口射频通信供电支持扩展电源充电支持USB充电存储16G USB可支持USB鼠标、键盘...
...