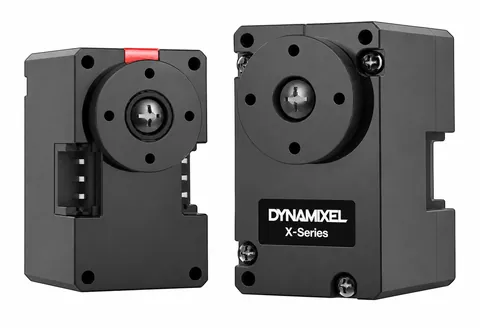
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
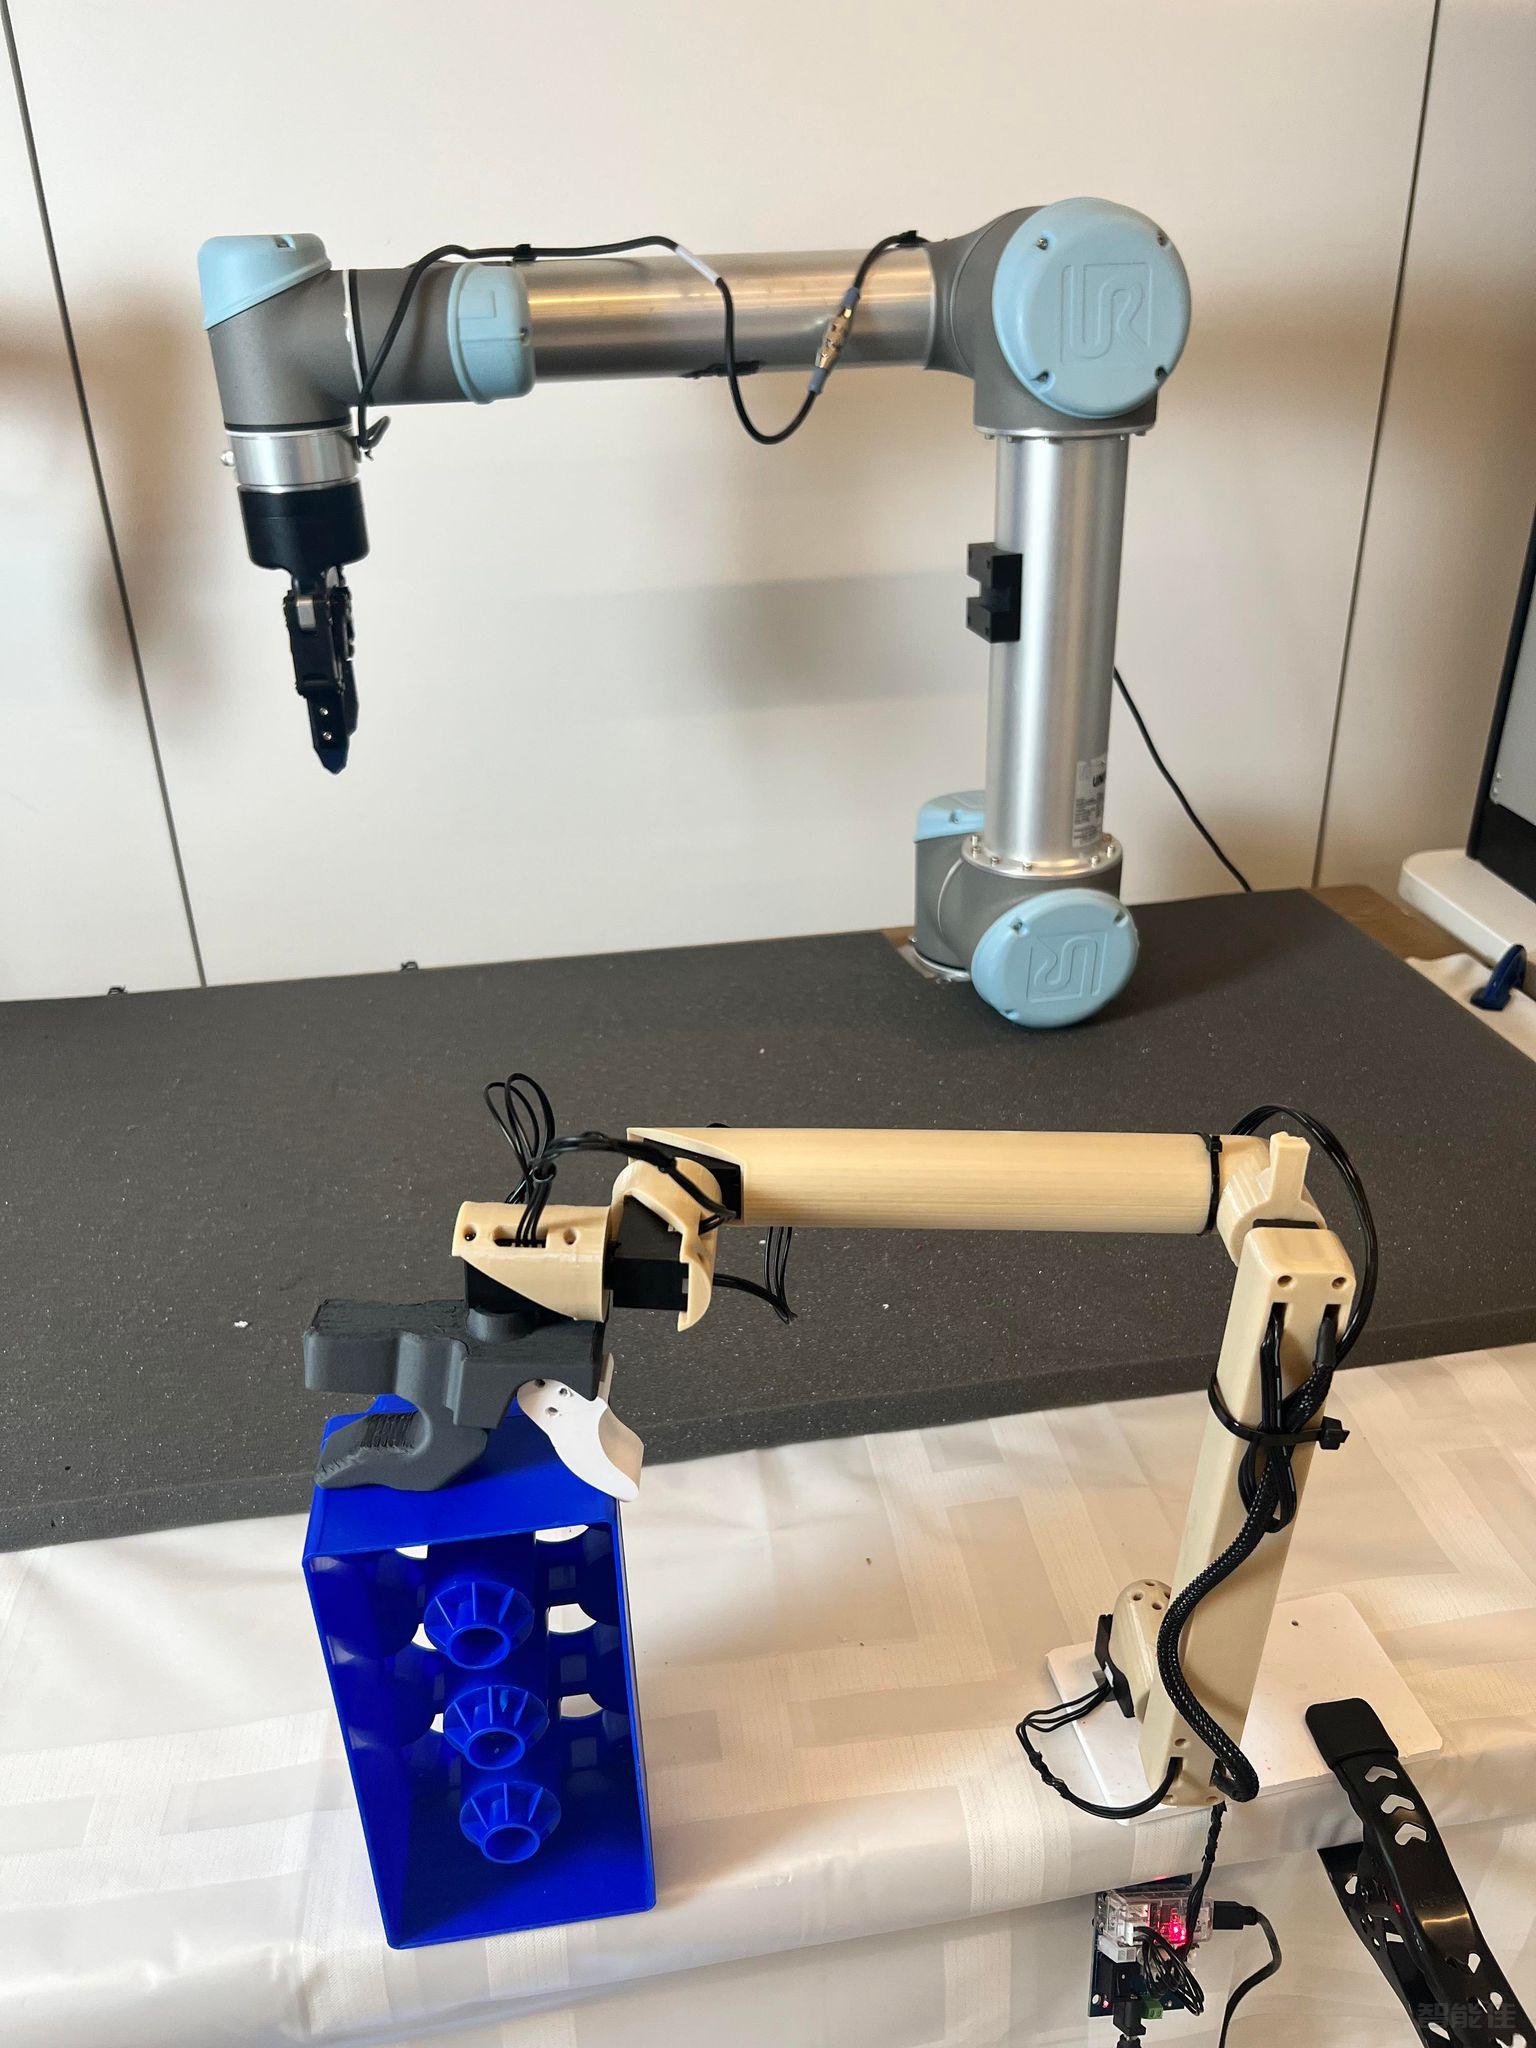
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
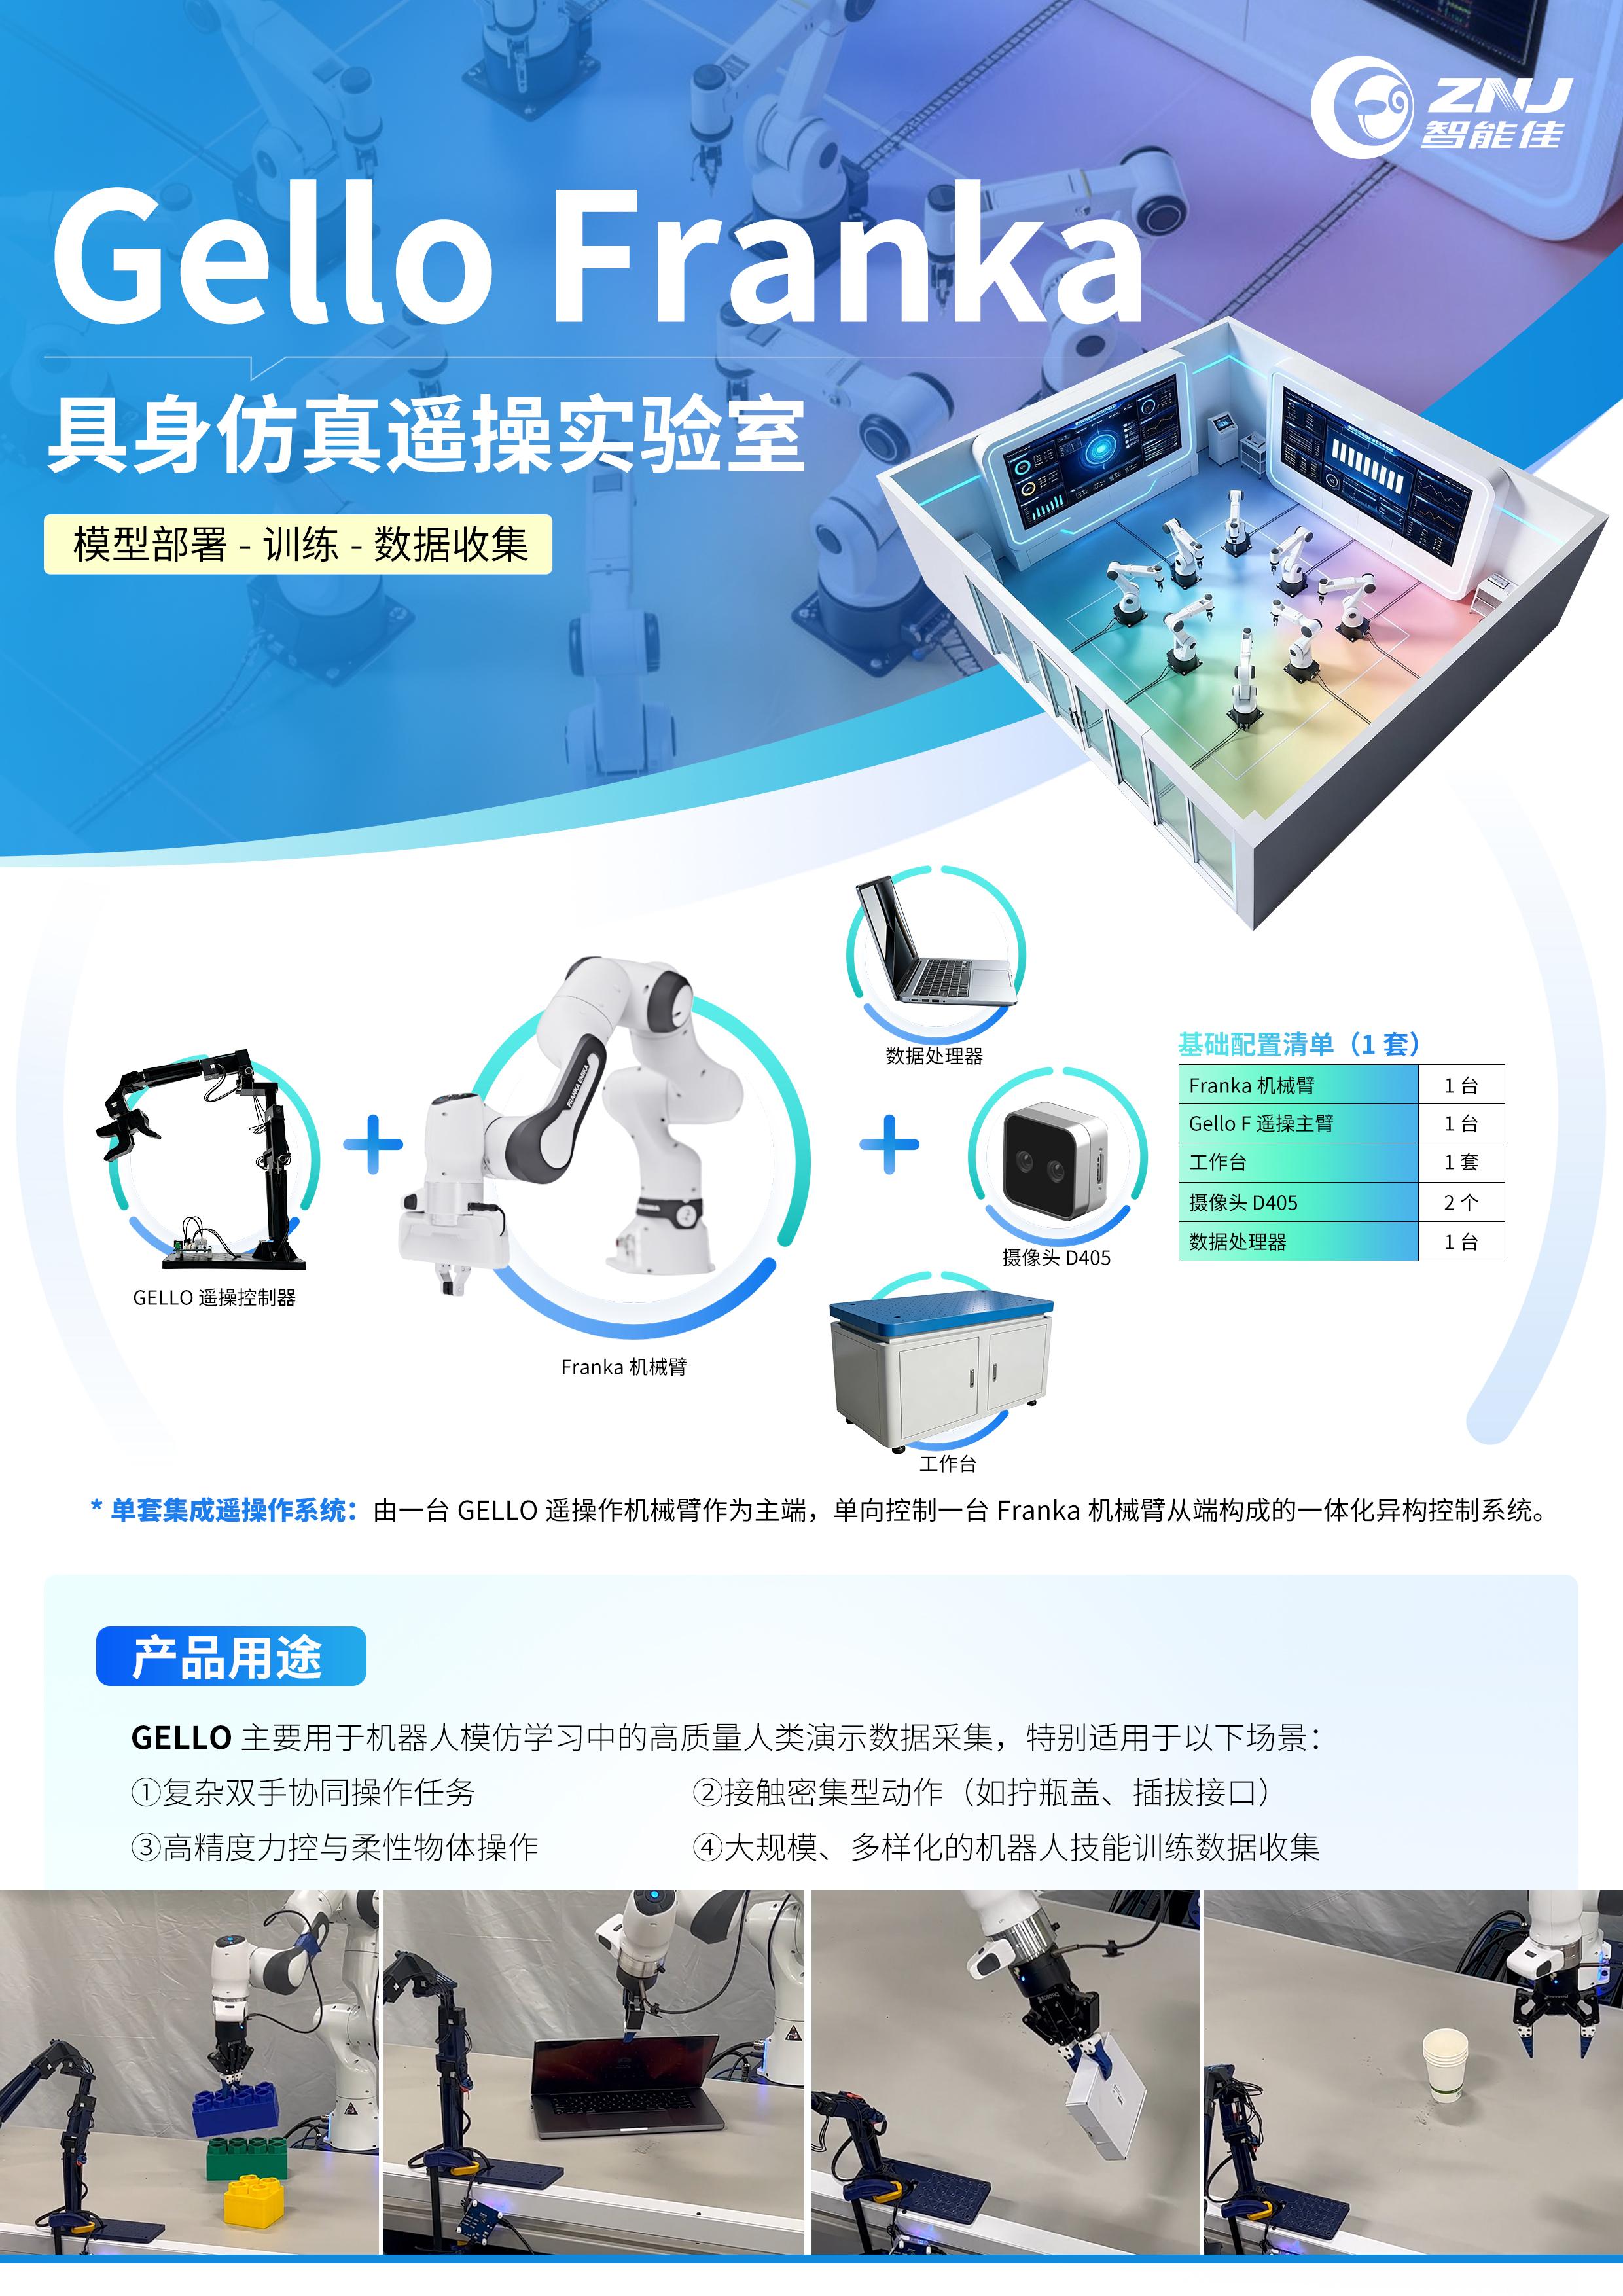
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
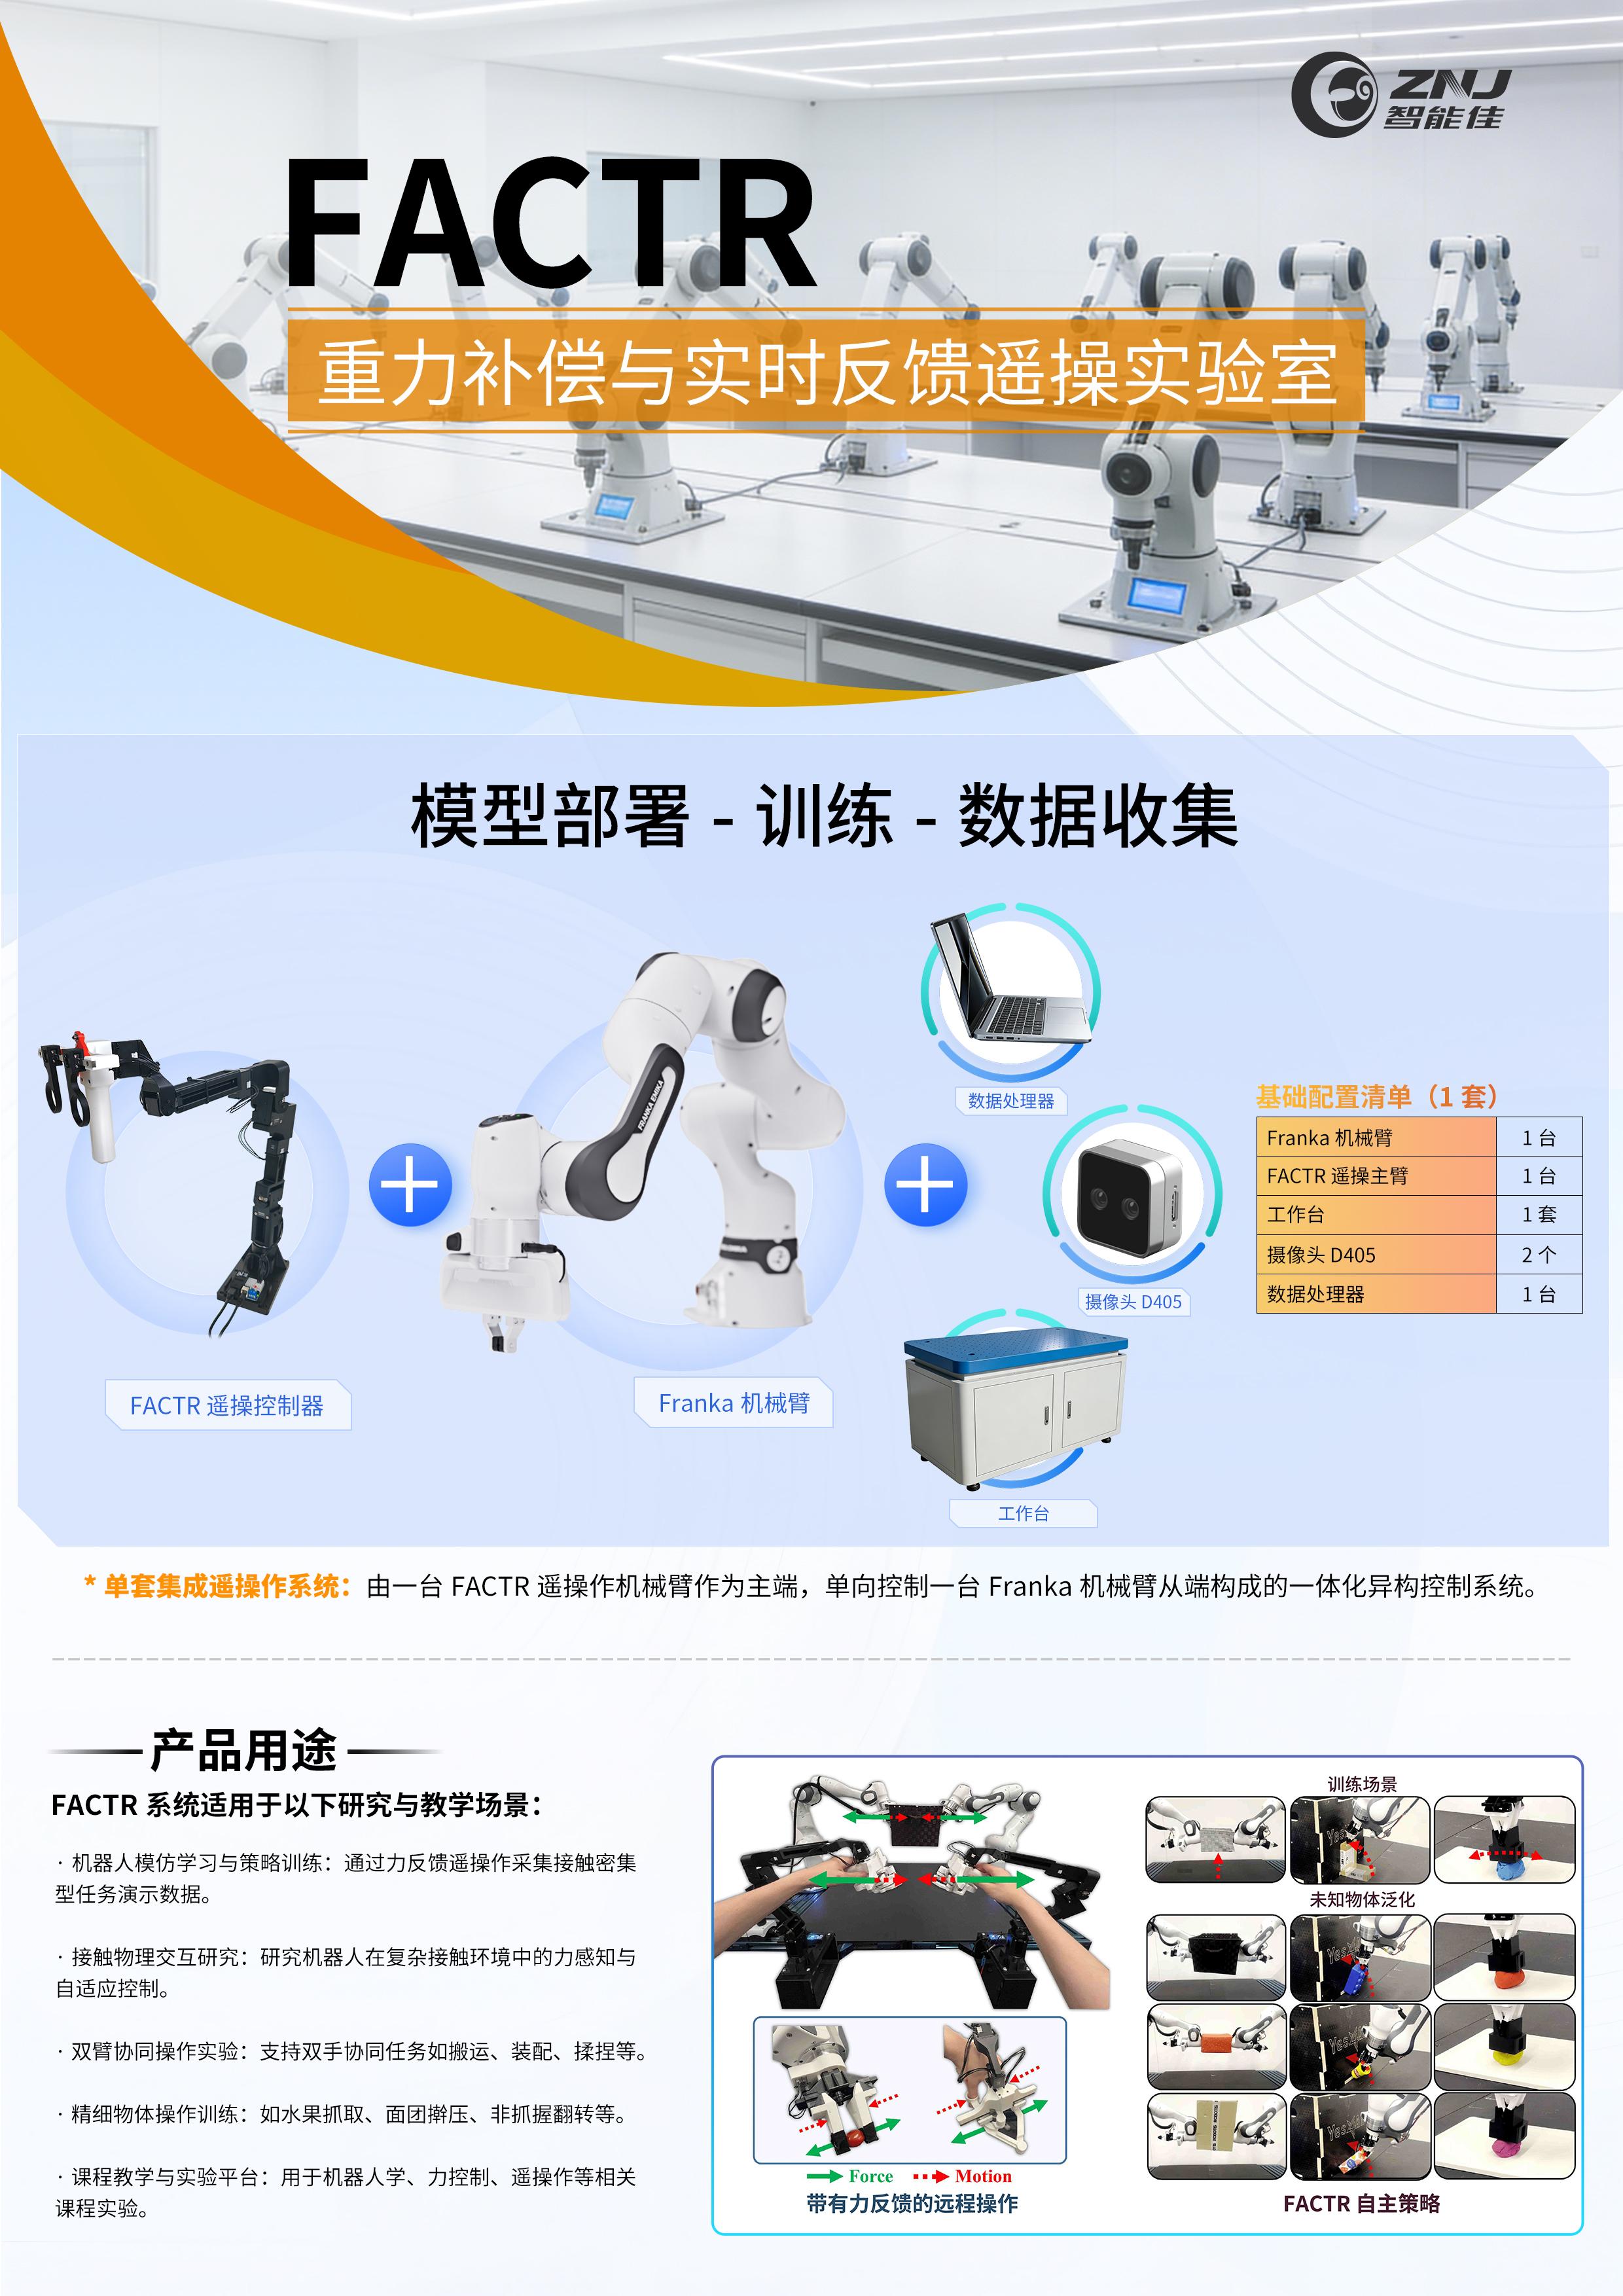
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...

使用Gazebo模拟器中的SLAM,您可以在虚拟世界中选择或创建各种环境和机器人模型。除了准备模拟环境而不是启动机器人之外,SLAM模拟与实际 TurtleBot3上的SLAM操作非常相似。以下说明需要上一节的先决条件,因此请先查看模拟部分。1.启动仿真Gazebo世界已准备三个Gazebo环境,但为了使用SLAM创建地图,建议使用TurtleBot3 World或TurtleBot3 House。使用以下命令之一加载Gazebo环境。本教程将使用TurtleBot3 Wor...
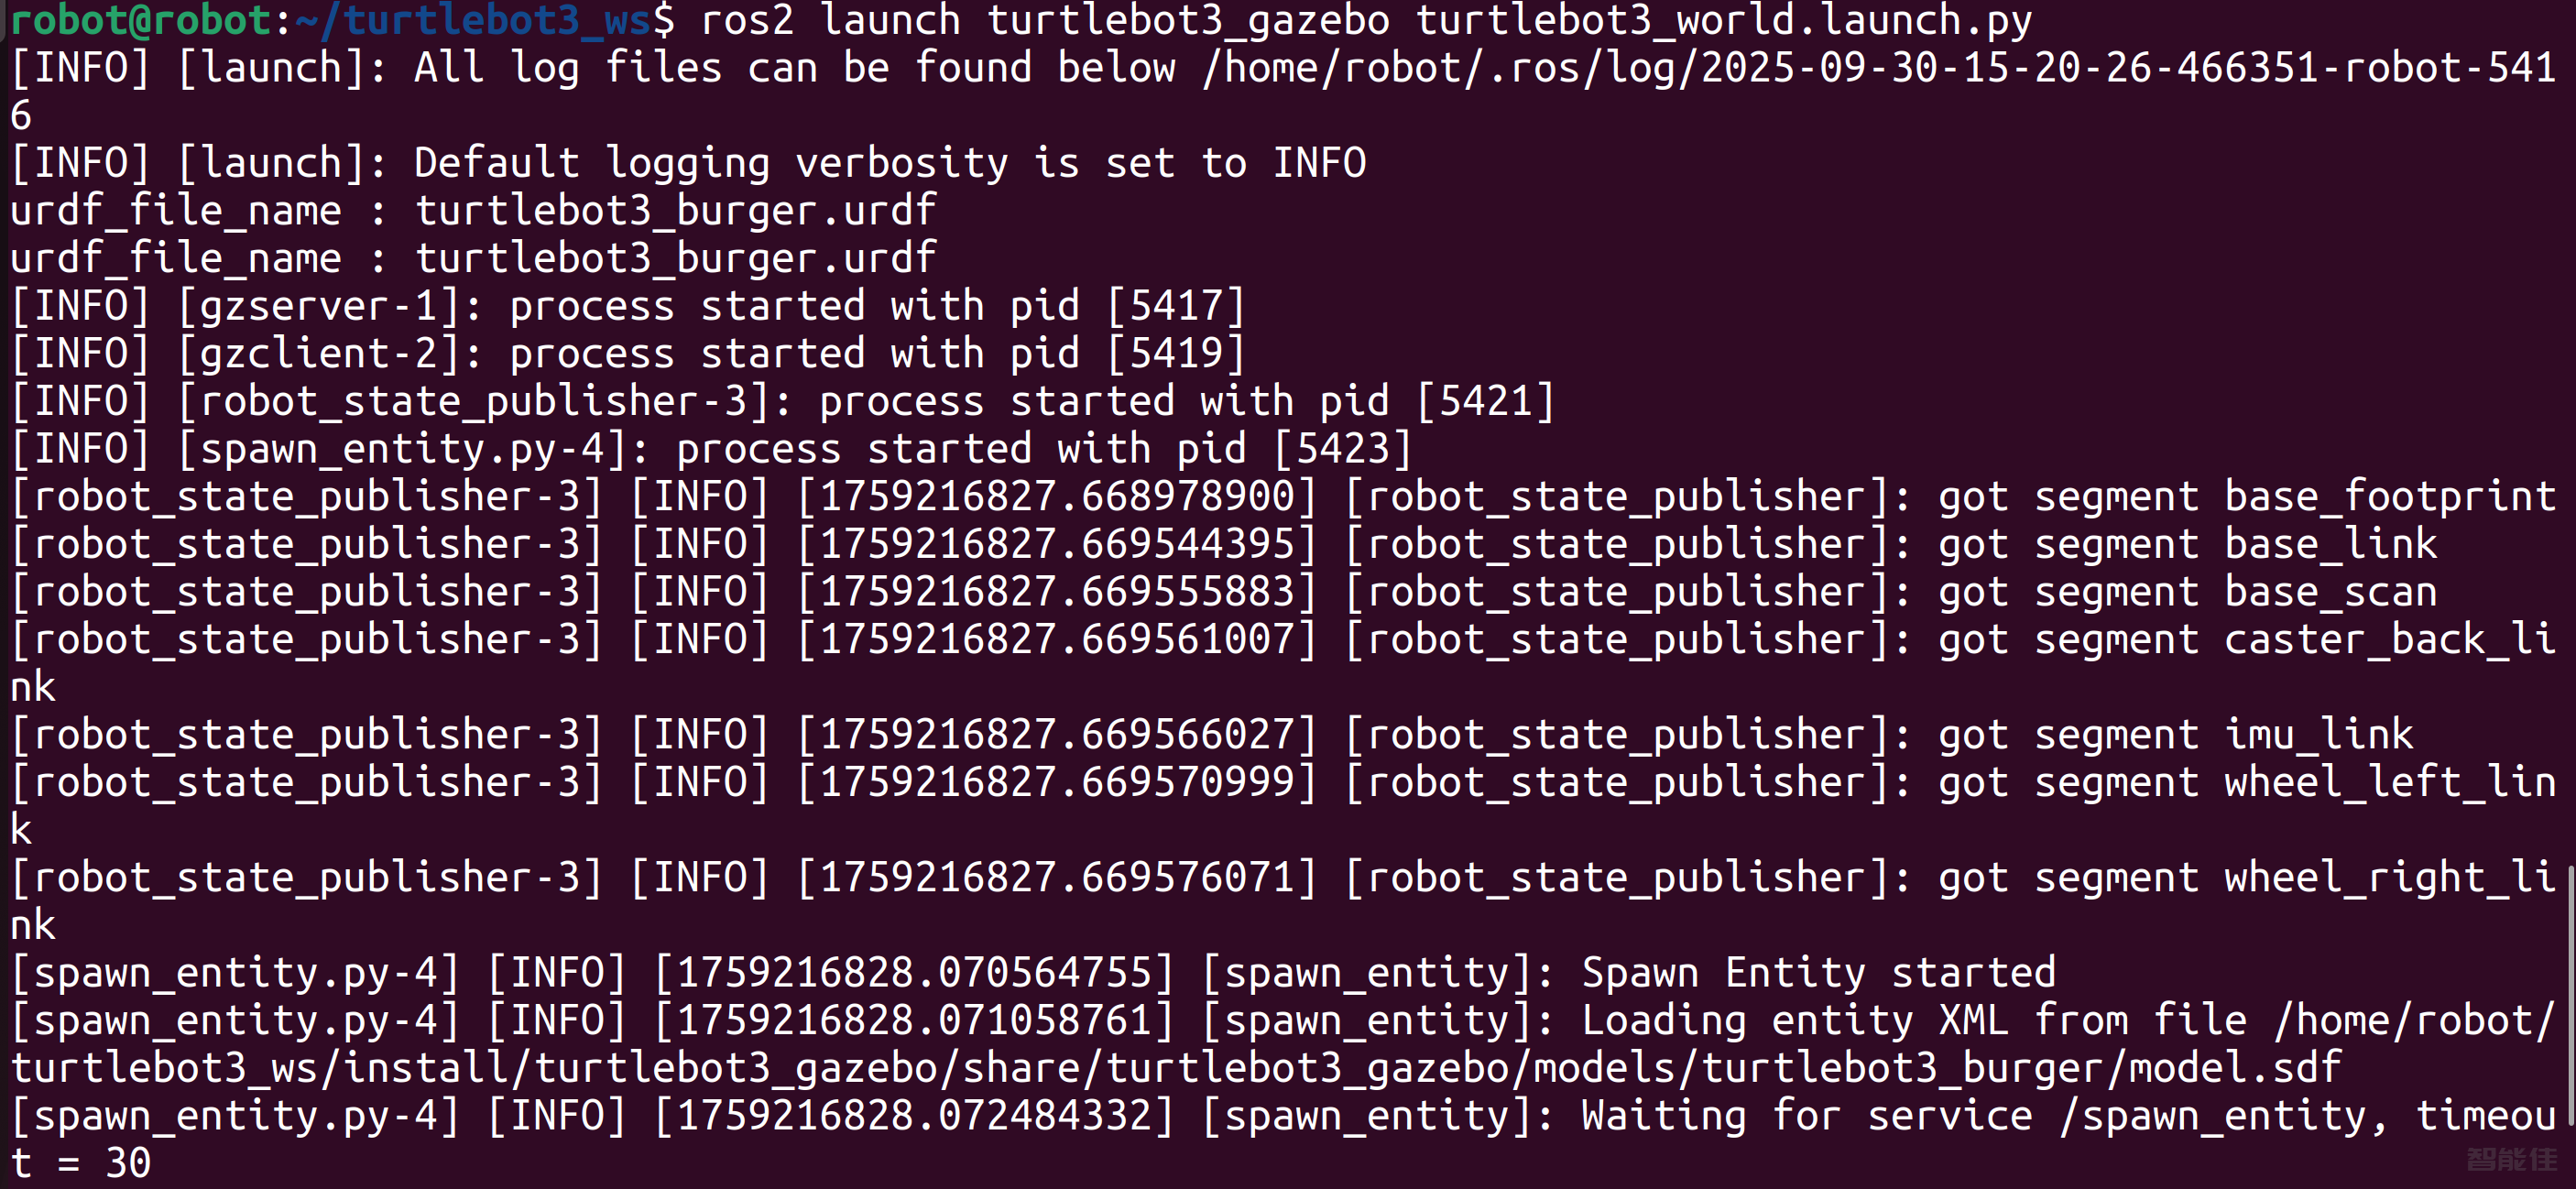
与Gazebo模拟器中的SLAM类似,您可以在虚拟导航世界中选择或创建各种环境和机器人模型。但是,在运行导航之前,必须准备好完整的地图。除了准备模拟环境(而不是启动机器人)之外,导航模拟与现实世界中的 TurtleBot3导航非常相似。1.启动模拟世界终止Ctrl+C前面部分启动的所有应用程序。在上一节的SLAM中,我们使用TurtleBot3 World创建了地图。同样的Gazebo环境也将用于导航。使用参数TURTLEBOT3_MODEL指定您的TurtleBot模型(b...
要使用虚拟TurtleBot3,请turtlebot3_fake_node.launch.py在一个turtlebot3_fake_node简单的模拟节点包中执行。按照说明使用Fake Node将 TurtleBot3带入虚拟世界。1.执行turtlebot3_fake_node.launch.py文件。使用参数TURTLEBOT3_MODEL指定为您的TurtleBot3模型(burger、waffle、waffle_pi) 。 export TURTLEBOT3_MODE...
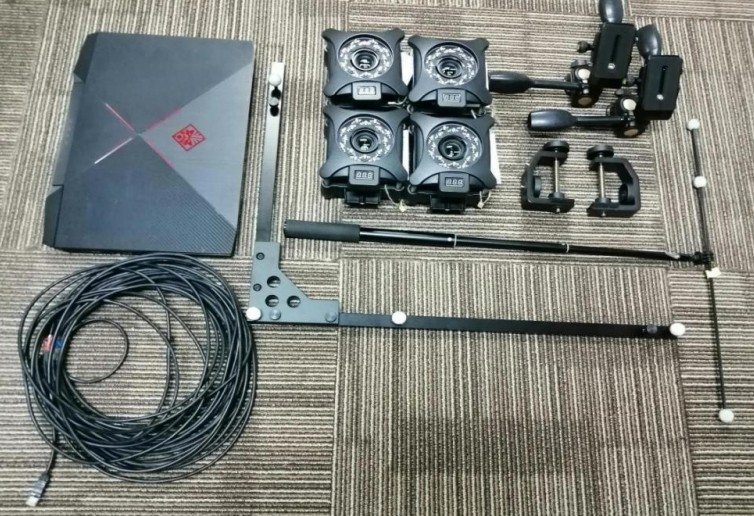
参考:https://xingying-docs.nokov.com/xingying/XingYing4.3-CN/...
/
1538 次浏览/
群体智能

document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";...
/
1372 次浏览/
人形机器人

以下是一些帮助您开始使用ToddlerBot的提示和技巧。请仔细阅读以避免常见的陷阱。随着我们想到更多的提示和技巧,我们将继续更新此部分。硬件ü 使用直流电源时,请用胶带封住电压和电流按钮,以免意外更改设置。ü 使用电池供电运行机器人时,请务必使用电压测试仪,以避免电池过度放电。这对于防止损坏电池非常重要。ü 使用当前通信设置,Dynamixel XC330无法维持4Mbps波特率,它会发出一堆警告(无状态包)。请确保所有电机都使用2Mbps波特...
/
1697 次浏览/
人形机器人

安装步骤如下:curl -O https://repo.anaconda.com/miniconda/Miniconda3-latest-Linux-x86_64.shsha256sum ./Miniconda3-latest-Linux-x86_64.shbash ./Miniconda3-latest-Linux-x86_64.sh输入回车下拉,接受许可,输入:yes,回车默认固定安装目录/home/robot/miniconda3,直接回车输入yes初始化生效sourc...

在组装手册和组装视频中,我们已经展示了如何校准ToddlerBot的零点。但本节中我们想进一步阐述一些细节。一旦您熟悉了它,校准过程就会变得非常快。1.首先,您需要3D打印校准装置。您可以在MakerWorld中找到校准装置的所有切片板。并在Onshape文档中找到CAD文件。2.插入校准装置时,由于配合紧密,可能会遇到摩擦。固定后,它们应卡入到位,锁定关节。如果关节仍然移动,请检查电缆是否受阻或插入不正确。第一次在校准装置周围布线可能很棘手,但相信我们,这是完全可行的。对于...
/
1719 次浏览/
人形机器人
sudo apt autoremove --purge snapd...
要设置新终端,请运行:conda activate alohacd ~/interbotix_ws/src/aloha/aloha_scripts我们one_side_teleop.py跑的是测试远程操作,没有数据收集。要收集某一集的数据,请运行:python3 record_episodes.py --task_name <your task_name> --episode_idx 0例如:python3 record_episodes.py --task_na...