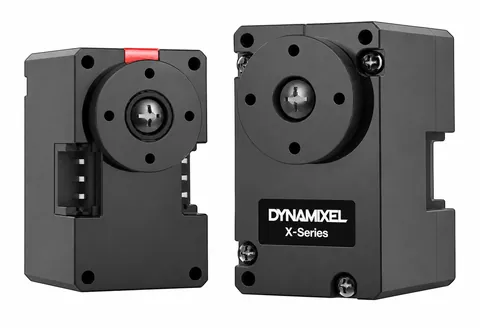
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
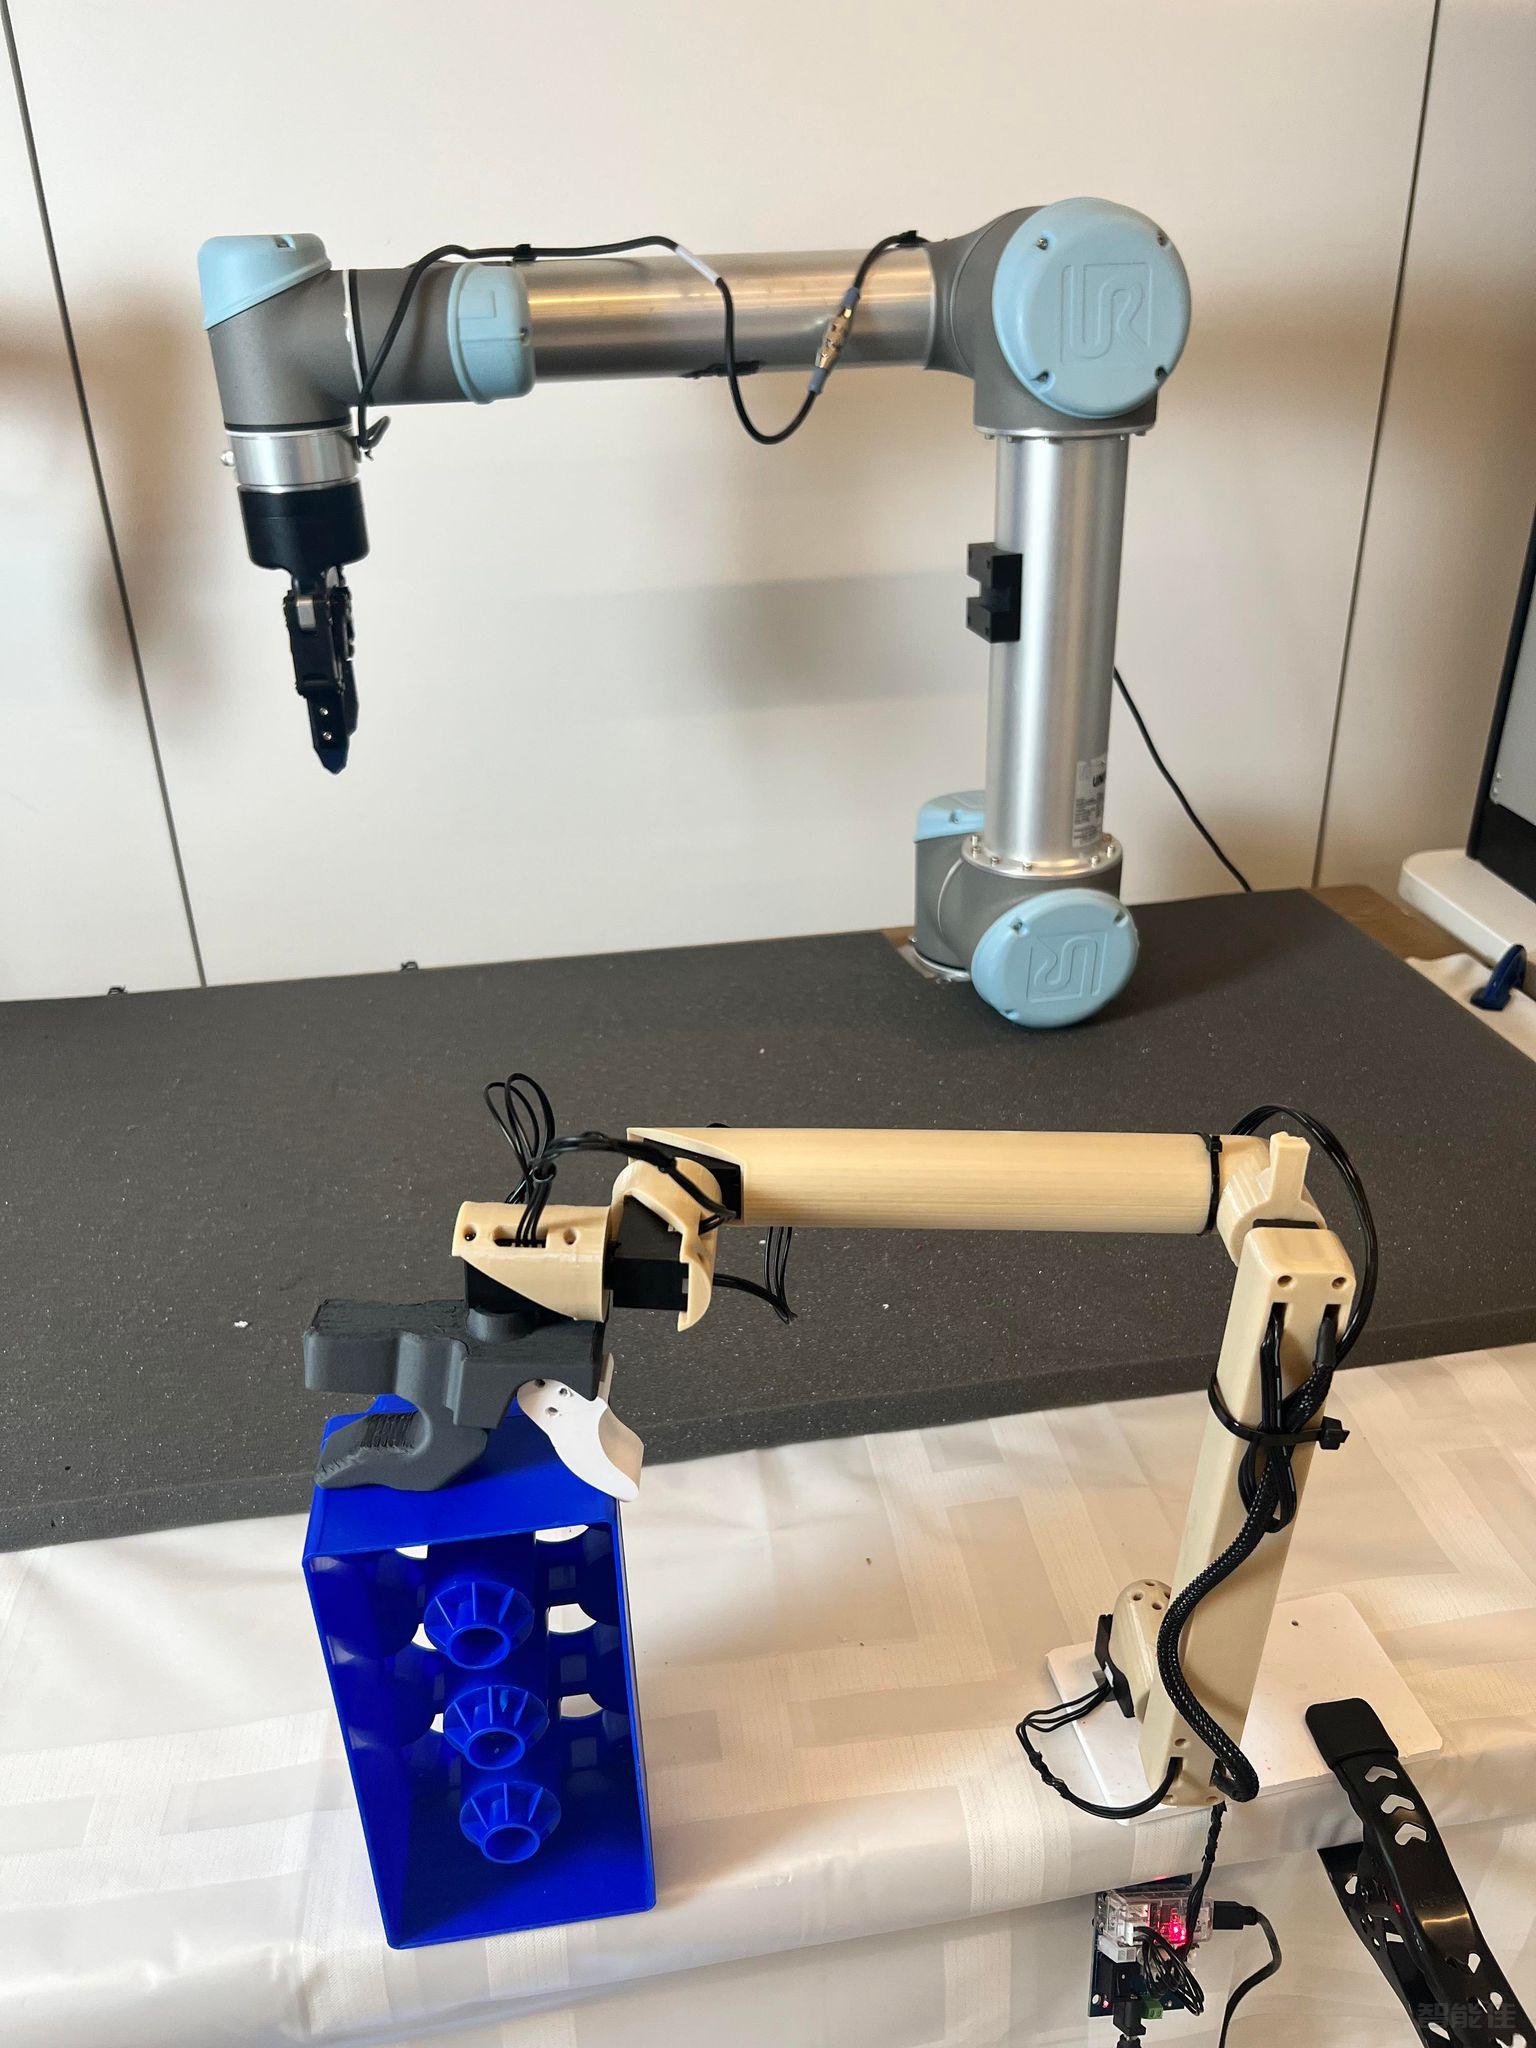
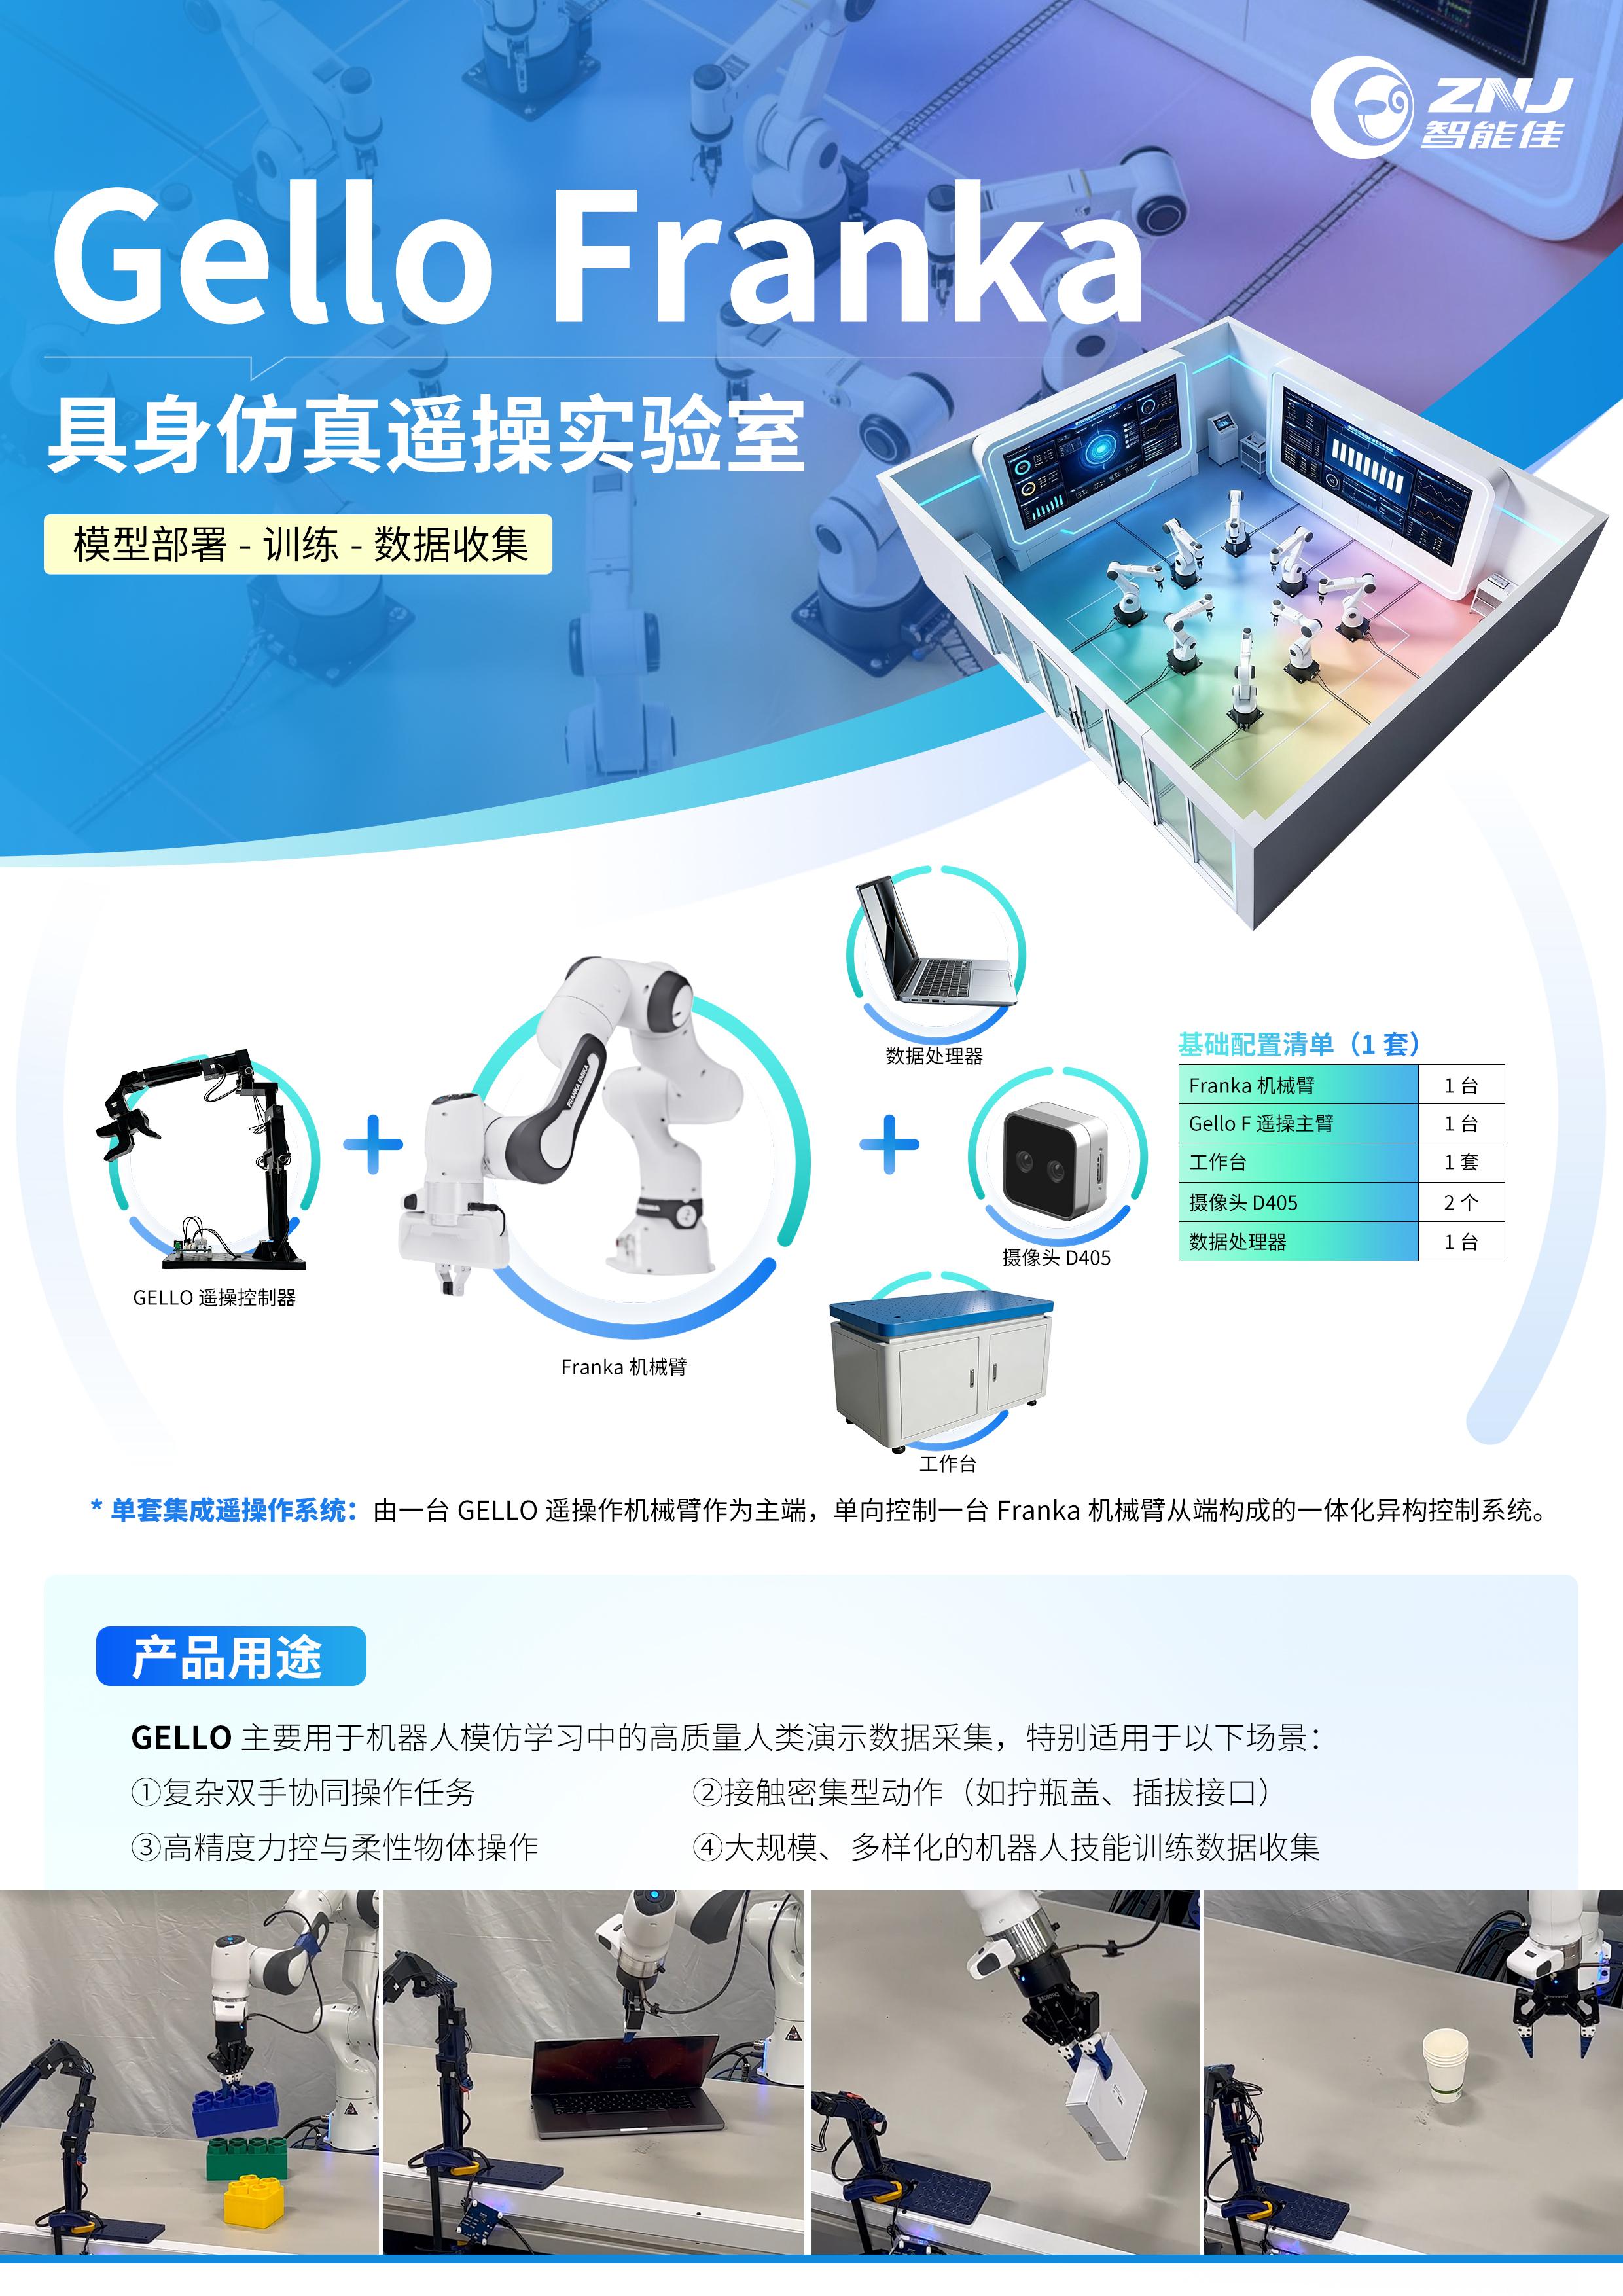
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
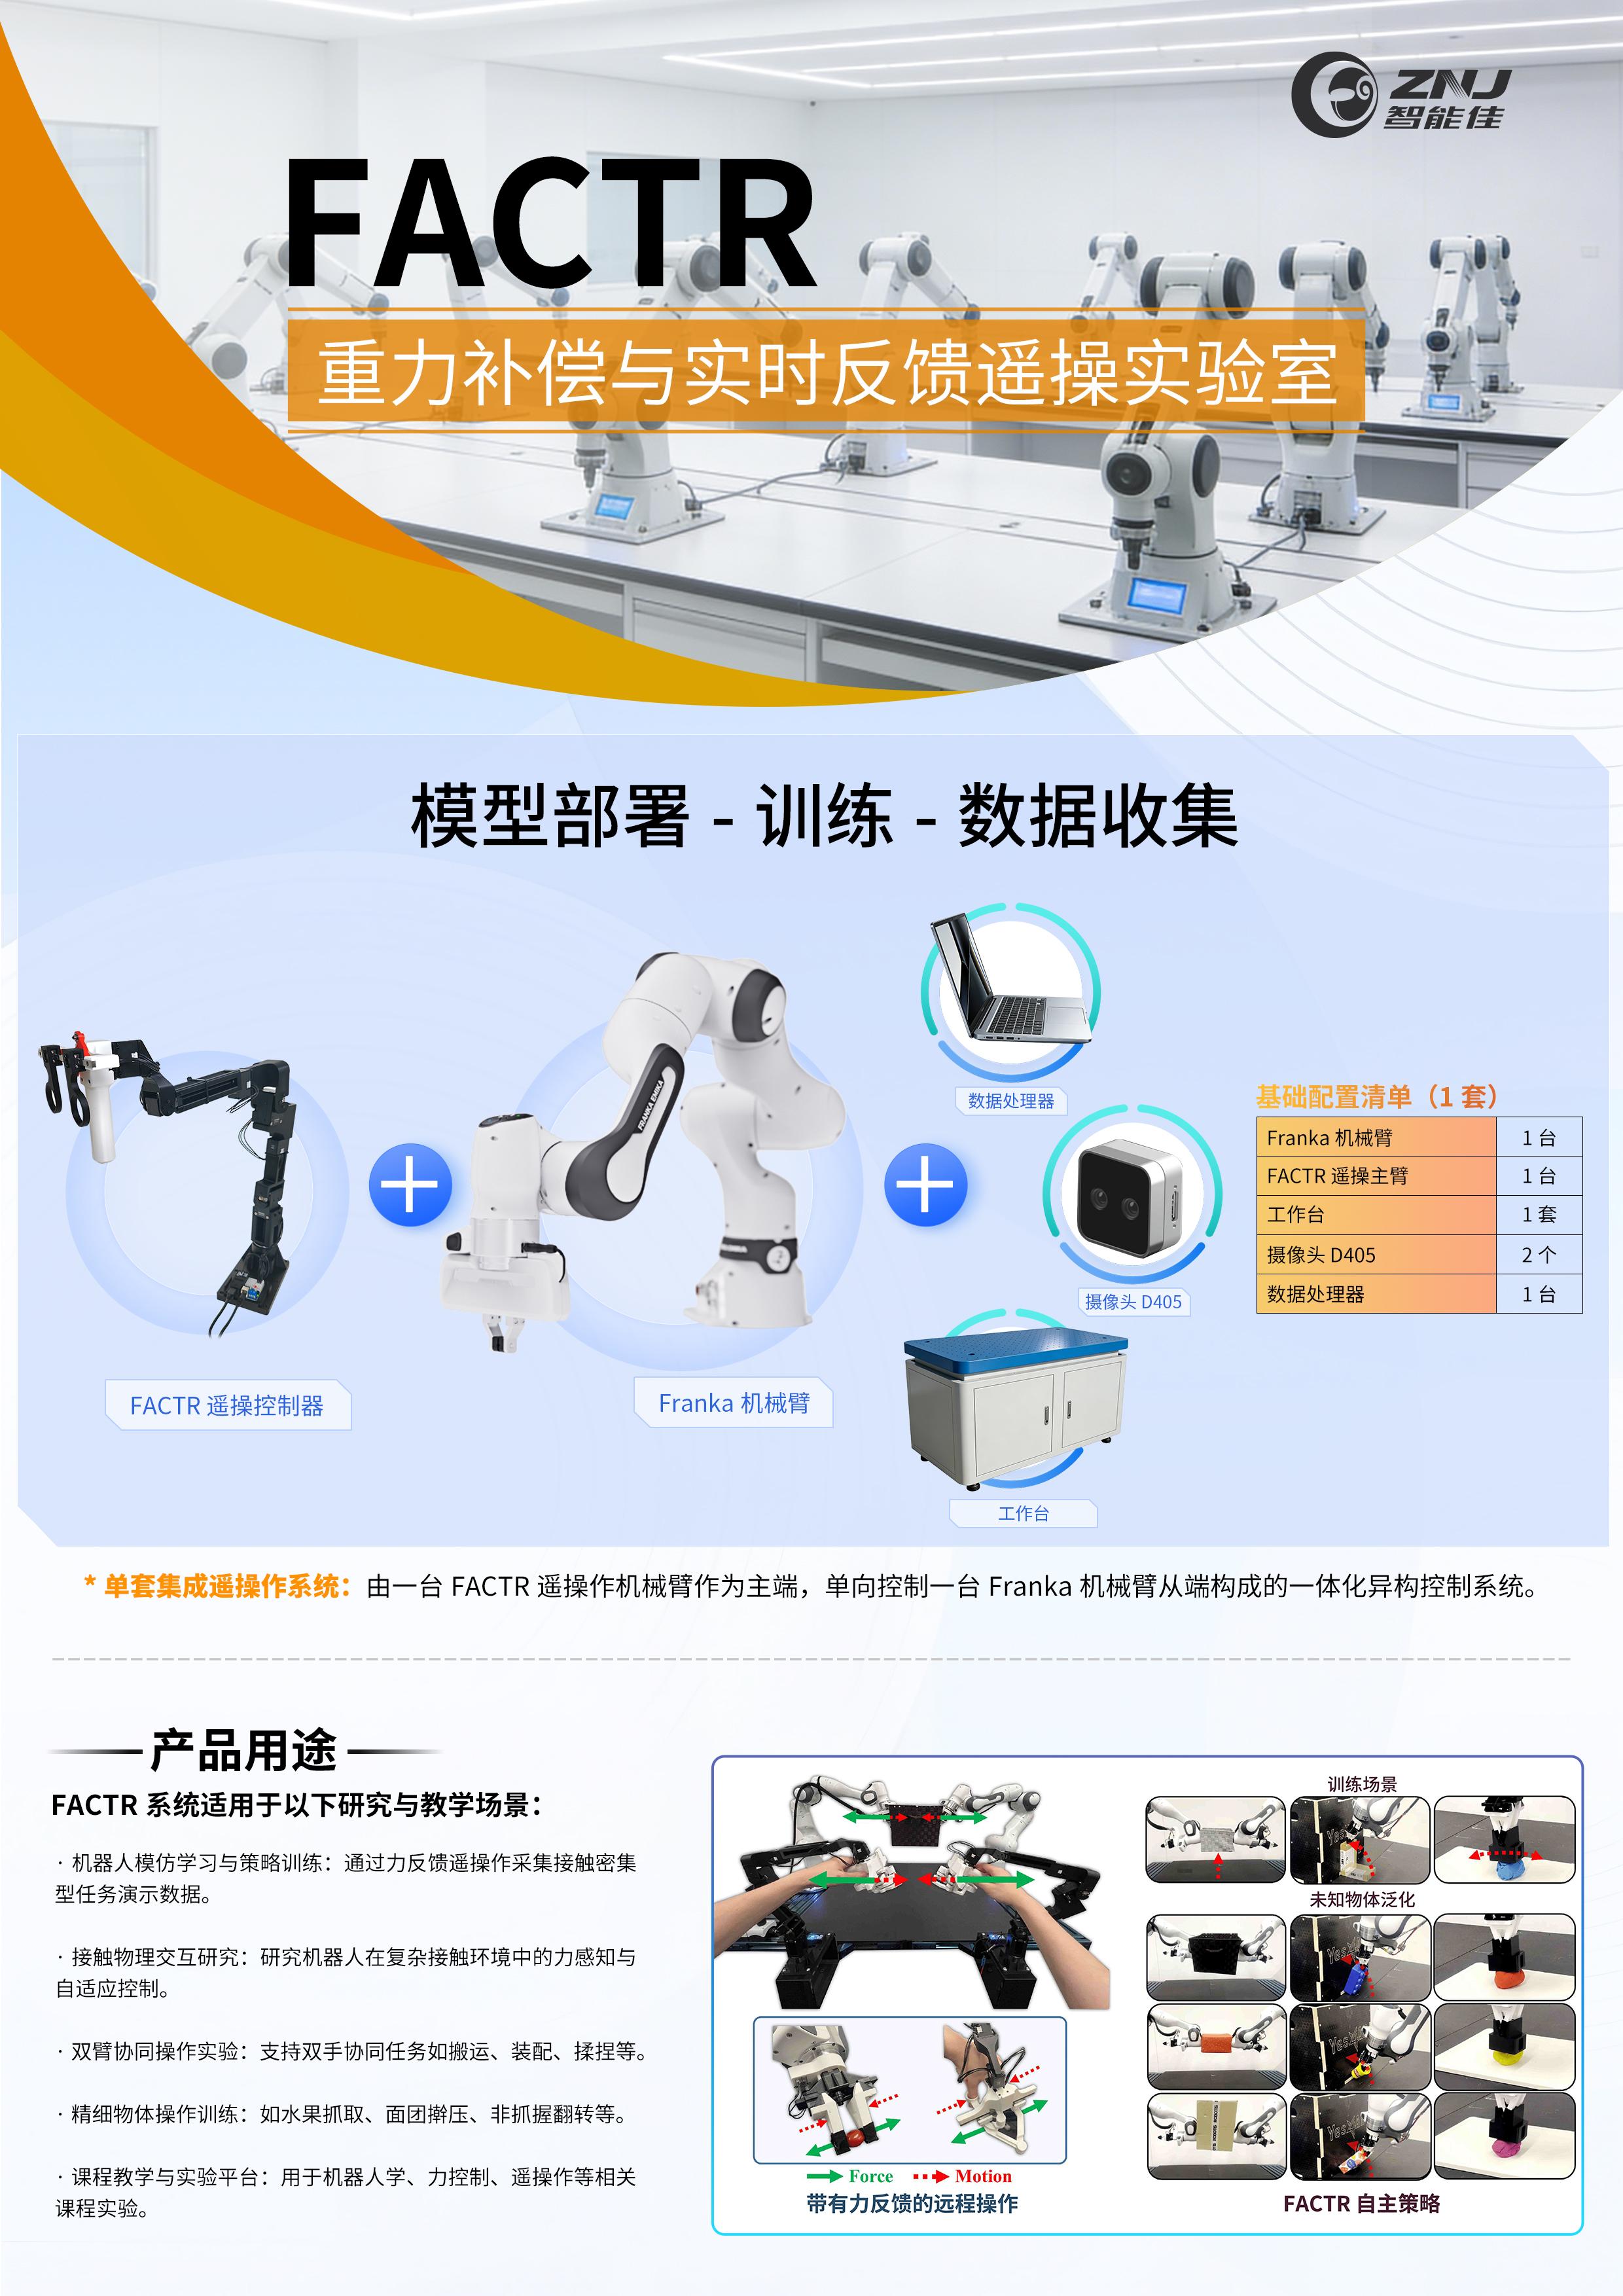
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
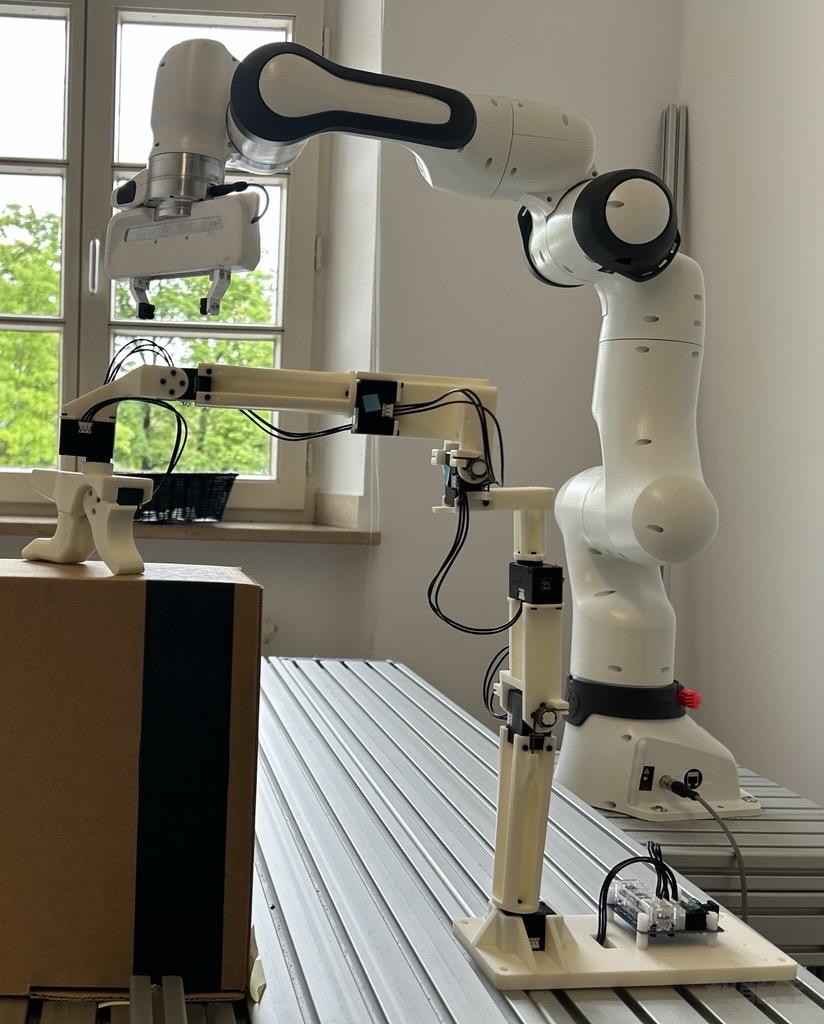
GELLO UR5 Duo 主手,控制同一个 MuJoCo 场景里的UR5 Duo 。 首次使用依次完成第 1~3步;校准成功后,日常使用直接看第 4 步。不要每次开机都重新校准。1. 软件和硬件项目本套设备配置工程目录/home/robot/projects/gello_softwarePython 环境工程内 .venv串口波特率57600每侧六关节 ID1 2 3 4 5 6每侧扳机 ID7六关节方向配置1 1 -1 1 1 1仿真通信地址127.0.0.1:...
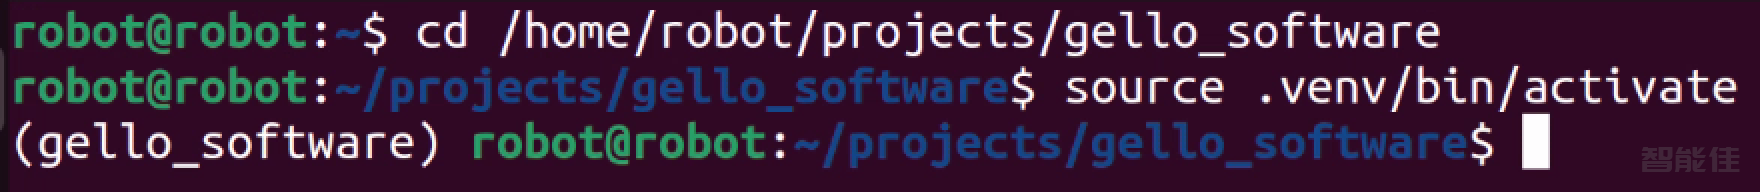
手动gello_agent设置将 GELLO 和机械臂设置为已知的匹配配置(见下图),然后运行偏移检测脚本。机器人类型关节信号参考自由度UR1 1 -1 1 1 16Panda1 -1 1 1 1 -1 17FR31 1 1 1 1 -1 17xArm71 1 1 1 1 1 7YAM1 -1 -1 -1 1 16cd ~/projects/gello_software/source .venv/bin/activate ls /dev/serial/by...
cd ~/projects/gello_software/source .venv/bin/activatels /dev/serial/by-id机器人类型关节信号参考自由度UR1 1 -1 1 1 16Panda1 -1 1 1 1 -1 17FR31 1 1 1 1 -1 17xArm71 1 1 1 1 1 17YAM1 -1 -1 -1 1 16python3 scripts/gello_get_offset.py \
&...
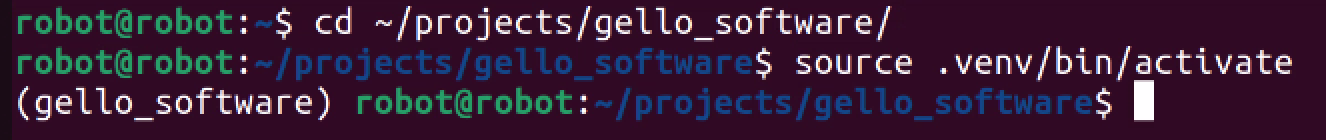
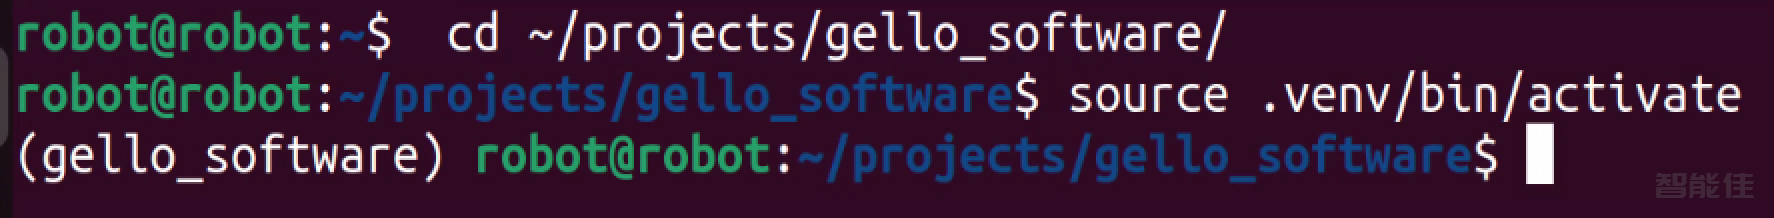
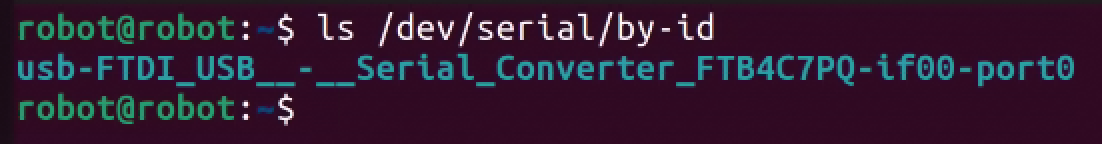
cd ~/projects/gello_software/source .venv/bin/activate 连接数据线,打开终端,输入以下指令,查看串口设备号ls /dev/serial/by-id正常输出示例:警告:记录完整的设备串口号,后续步骤需要使用。如果没有任何输出,请检查USB连接和驱动。关节信号参考值机器人类型关节信号参考自由度UR1 1 -1 1 1 16Panda1 -1 1 1 1 -1 17FR31 1 1 1 1 -1 17xArm71 1...
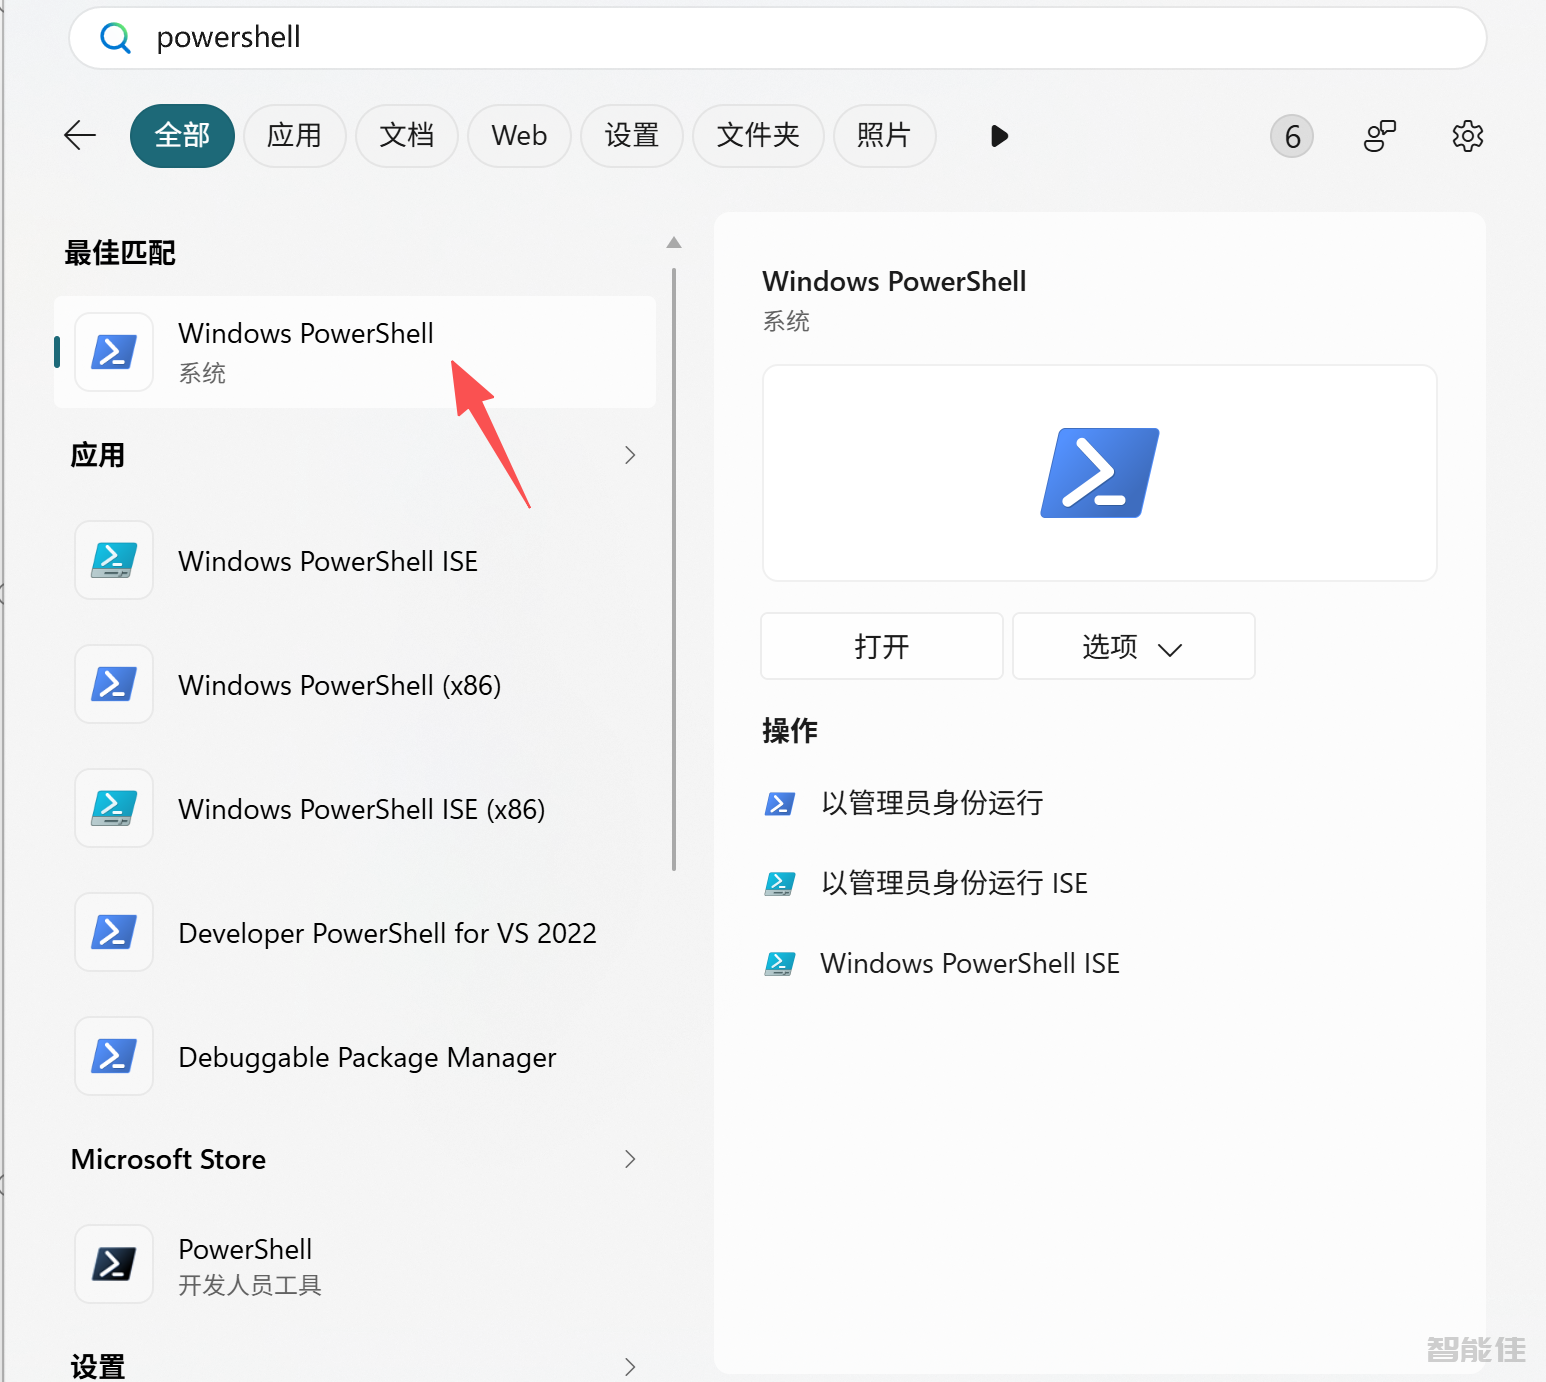
Windows搜索框里面搜索PowerShell 输入以下指令cd E:\AllBot\Code\gello\gello_windows\gello_software.\.venv\Scripts\Activate.ps1 搜索设备管理器 里面查询COM口 这里是COM69关节信号参考值机器人类型关节信号参考自由度UR1 1 -1 1 1 16Panda1 -1 1 1 1 -1 17FR31 1 1 1 1 -1 17xA...
1. 系统概述GELLO(Generalized End-to-End Learning for Locomation and manipulation Operations)是伯克利开源的低成本遥操作工具,可用于控制多种机械臂进行数据收集和遥控操作。本手册针对YAM机械臂的GELLO适配进行详细说明。GELLO支持多种主流机械臂平台,包括UR、Panda、FR3、xArm7等。YAM机械臂作为6自由度协作机械臂,通过GELLO可实现直观的演示教学和遥控操作。1.1 适用范围...
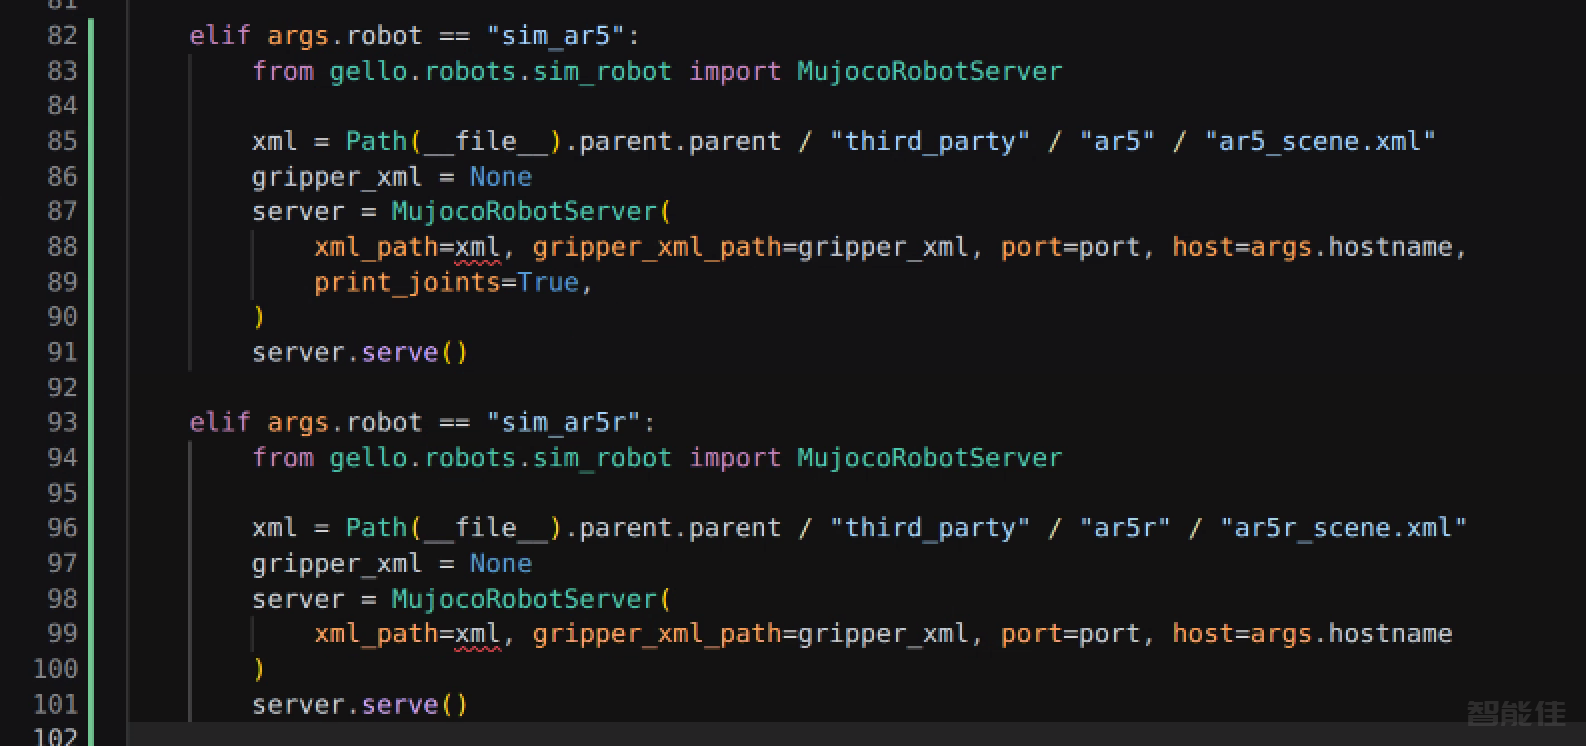
注意:此遥操版本为定制版本,如果您需要,请联系我们。1. 系统概述GELLO 是一个通用、低成本、直观的机器人遥操作框架。本手册专门介绍如何使用 GELLO 设备对ROKAE珞石 AR5 仿真机器人(MuJoCo 物理引擎)进行遥操作。2. 环境搭建2.1.下载源码,克隆官方仓库参考软件安装2.2.安装 AR5 补丁包将 AR5 补丁包中的文件复制到对应位置2.3硬件连接将 GELLO 设备通过 USB 连接到电脑,确认设备被识别:ls /dev/serial/by-id&n...
适用:Ubuntu、GELLO 左右主手(每侧 7 个关节舵机+1 个独立扳机舵机)、双 AR5 MuJoCo 仿真。工程目录为 /home/robot/projects/gello_software。推荐日常流程:启动仿真 → 两侧主手自然停稳 → 读取主手当前姿态并初始化仿真 → 双臂遥操作。启动不用回车、无需把主手摆到全零;首次校准仍需按提示摆放参考姿态并按回车采样。1. 软件部署cd /home/robot/projects/gello_softwaresource...
软件安装关节信号参考值机器人类型关节信号参考自由度UR5e1 1 -1 1 1 16UR10e1 1 -1 1 1 16FR51 1 -1 1 1 16CR71 1 1 1 1 16Panda1 -1 1 1 1 -1 17FR31 1 1 1 1 -1 17xArm71 1 1 1 1 1 17YAM1 -1 -1 -1 1 16连接数据线,打开终端,输入以下指令,查看串口设备号ls /dev/serial/by-id 将机械臂摆出如下造型进行标定:标定(设备号填...
构型参考UR5ehttp://rosrobot.cn/?id=658关节信号参考值机器人类型关节信号参考自由度UR5e1 1 -1 1 1 16FR51 1 -1 1 1 16Panda1 -1 1 1 1 -1 17FR31 1 1 1 1 -1 17xArm71 1 1 1 1 1 17YAM1 -1 -1 -1 1 16将机械臂摆出如下造型进行标定: 具体细节参考:http://rosrobot.cn/?id=658 标定:python3 scrip...