XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
什么是URDF 全称为 Unified Robot Description Format ,翻译为中文为 统一机器人描述性格式。那么这里我们可以确定,URDF是用来描述机器人的,通过一些特定的格式将机器人具体的描述出来,供计算机进行理解操作。URDF是Unified Robot Description Format的首字母缩写,直译为统一(标准化)机器人描述格式,可以以一种XML的方式描述机器人的部分结构,比如底盘、摄像头、激光雷...
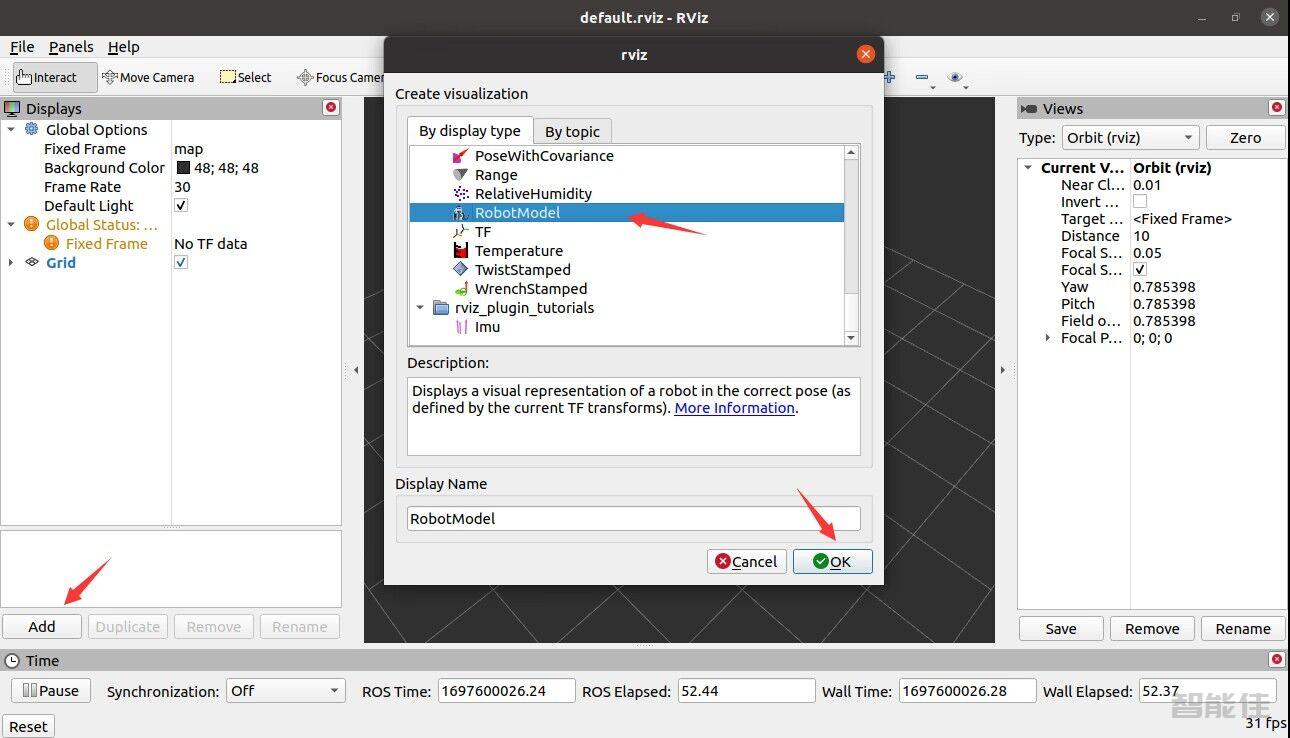
RvizRViz是ROS Visualization Tool的首字母缩写,直译为ROS的三维可视化工具。它的主要目的是以三维方式显示ROS消息,可以将数据进行可视化表达。例如:可以显示机器人模型,可以无需编程就能表达激光测距仪(LRF)传感器中的传感器到障碍物的距离,RealSense、Kinect或Xtion等三维距离传感器的点云数据(PCD, Point Cloud Data),从相机获取的图像值等以“ros- [ROS_DISTRO]-desktop-full”命令安...
URDF不能单独使用,需要结合Rviz或Gazebo,URDF只是一个文件,需要在Rviz或Gazebo中渲染成图形化的机器人模型,首先演示URDF与Rviz的集成使用。实现流程:1准备:新建功能包,导入依赖创建一个新的功能包,名称自定义,导入依赖包:urdf与xacromkdir -p ~/mycar_ws/srccd ~/mycar_ws/srccatkin_create_pkg mycar_des roscpp urdf tf rviz geometry_ms...
概念Xacro是XML Macros的缩写,Xacro是一种 XML宏语言,是可编程的XML。原理Xacro 可以声明变量,可以通过数学运算求解,使用流程控制控制执行顺序,还可以通过类似函数的实现,封装固定的逻辑,将逻辑中需要的可变的数据以参数的方式暴露出去,从而提高代码复用率以及程序的安全性。作用较之于纯粹的URDF实现,可以编写更安全、精简、易读性更强的机器人模型文件,且可以提高编写效率。...
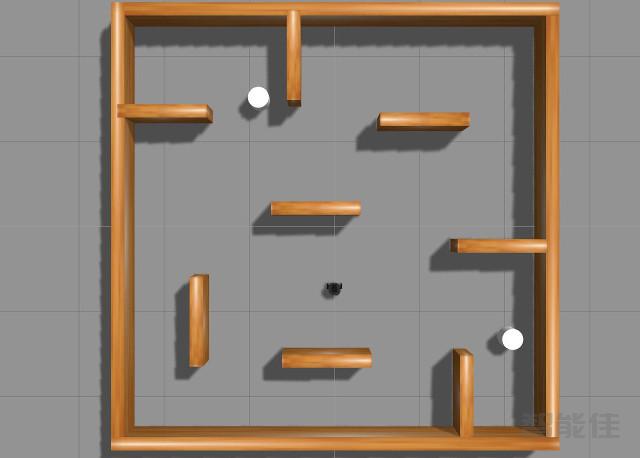
Gazebo是一款3D动态模拟器,用于显示机器人模型并创建仿真环境,能够在复杂的室内和室外环境中准确有效地模拟机器人。与游戏引擎提供高保真度的视觉模拟类似,Gazebo提供高保真度的物理模拟,其提供一整套传感器模型,以及对用户和程序非常友好的交互方式。以“ros- [ROS_DISTRO]-desktop-full”命令安装ROS时,gzebo会默认被安装。运行使用命令gazebo或rosrun gazebo_ros gazebo...
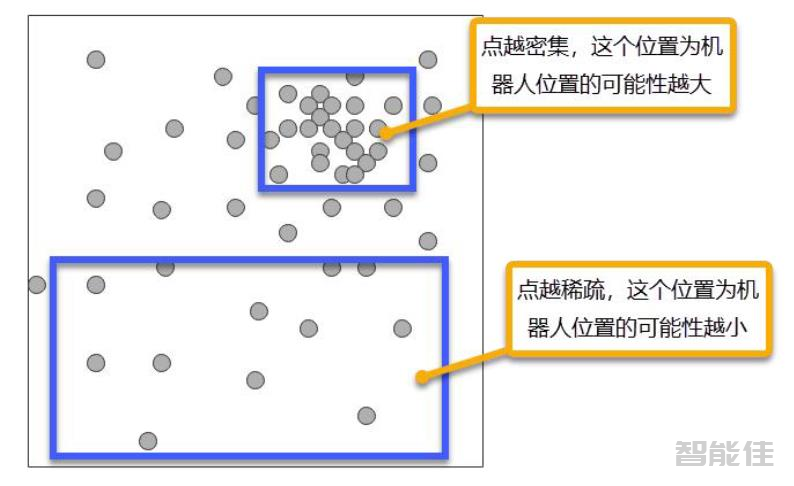
1.AMCL概述AMCL(Adaptive Monte Carlo Localization),即自适应蒙特卡洛定位,是ROS/ROS2系统中最官方的定位模块,是导航模块中唯一指定的算法。它是基于多种蒙特卡洛融合算法在 ROS/ROS2系统中的一种实现。AMCL自适应蒙特卡洛定位是一个关于机器人在二维空间移动的概率定位系统,采用粒子滤波器来跟踪机器人在已知地图中的位姿。2.原理说明构建地图后,为了机器人能够达到一个比较准确的位置,我们需要利用自适应蒙特卡洛定位对机器人位置进行...
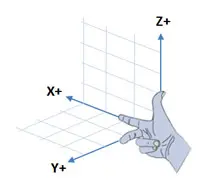
坐标轴的定义三维坐标轴朝向定义常规用来表示三维位置关系时,使用的是右手坐标系,何为右手坐标系呢?我们来看下图:右手坐标系定义把右手放在原点的位置,使大姆指,食指和中指互成直角,把大姆指指向Z轴的正方向,食指指向X轴的正方向时向时,中指所指的方向就是Y轴的正方向。通常相对于我们的身体而言X->朝前Y->朝左Z->朝上举例:坐标点(3,4,5)表示距原点前3个单位 ,并向左4个单位以及向上5个单位的位置。三维坐标轴旋转定义有了三维坐标轴的定义,那么对于旋转的定义...
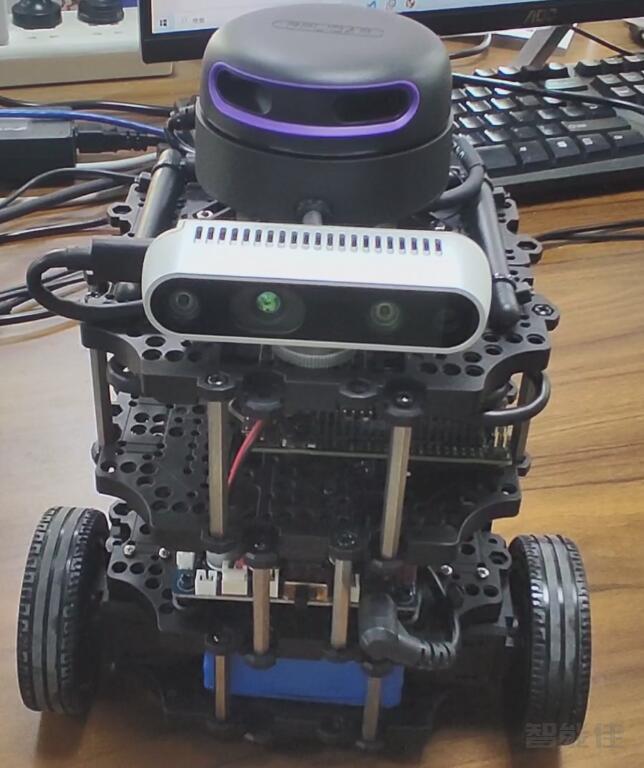
Burger Pro(NAD)是Burger(参考TurtleBot3介绍)的升级版,主要区别是主处理器由树莓派4B更换为Jetson Nano,增加了GPU处理能力,雷达由LDS-02升级为A2M12,检测距离更远,采样频率更高,并增加了深度相机D435i,增加了深度视觉处理功能。并配备了12000mA大容量锂电池,容量是标准版电池的6倍,续航更持久。采购...
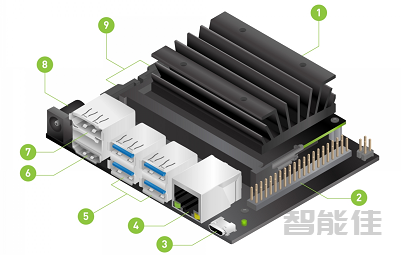
Jetson NanoNVIDIA® Jetson Nano™ 开发者套件是一款专为创客、学习者和开发者打造的小型AI计算机。 1-用于主存储器的microSD卡插槽 2-40针扩展接头 3-用于5...
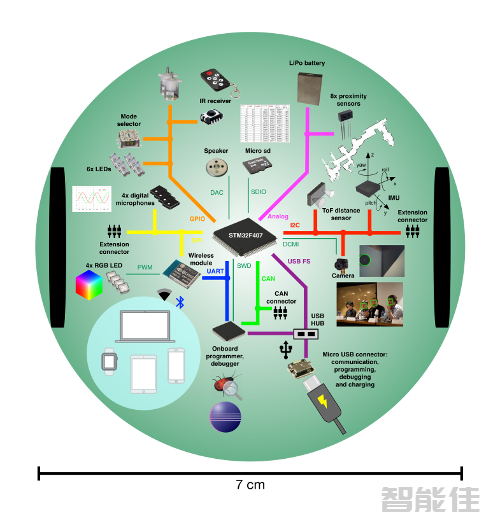
硬件框架图下图显示了 e-puck2 机器人提供的主要组件以及它们的物理放置位置:...