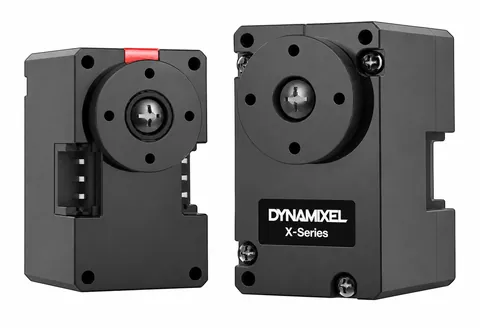
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
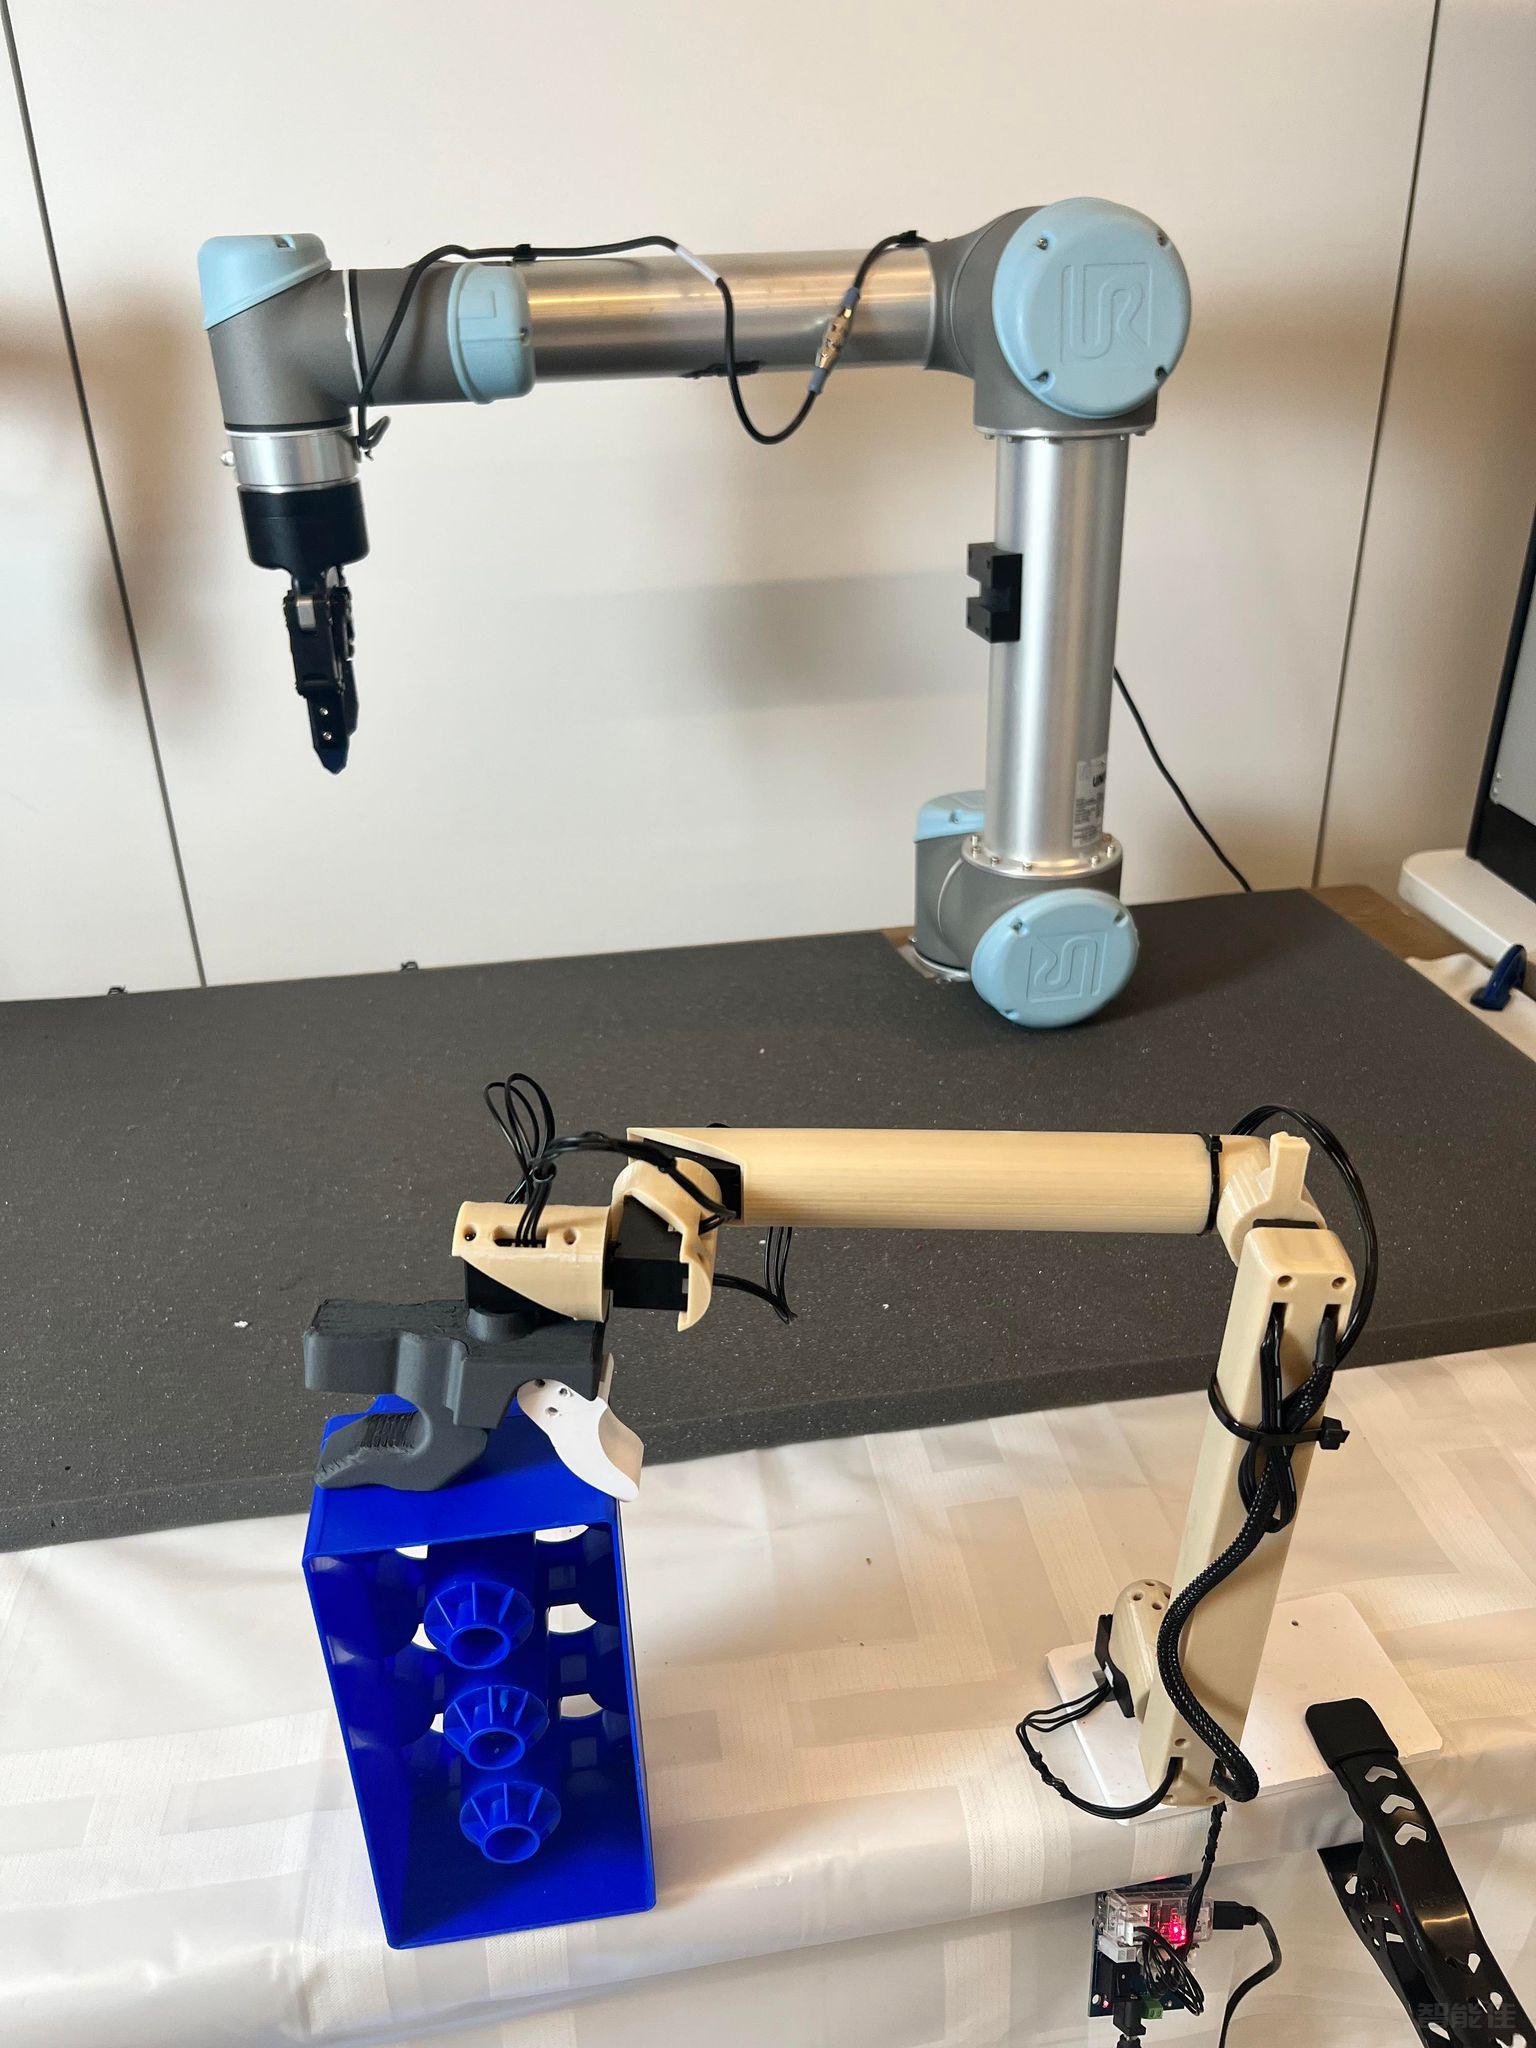
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
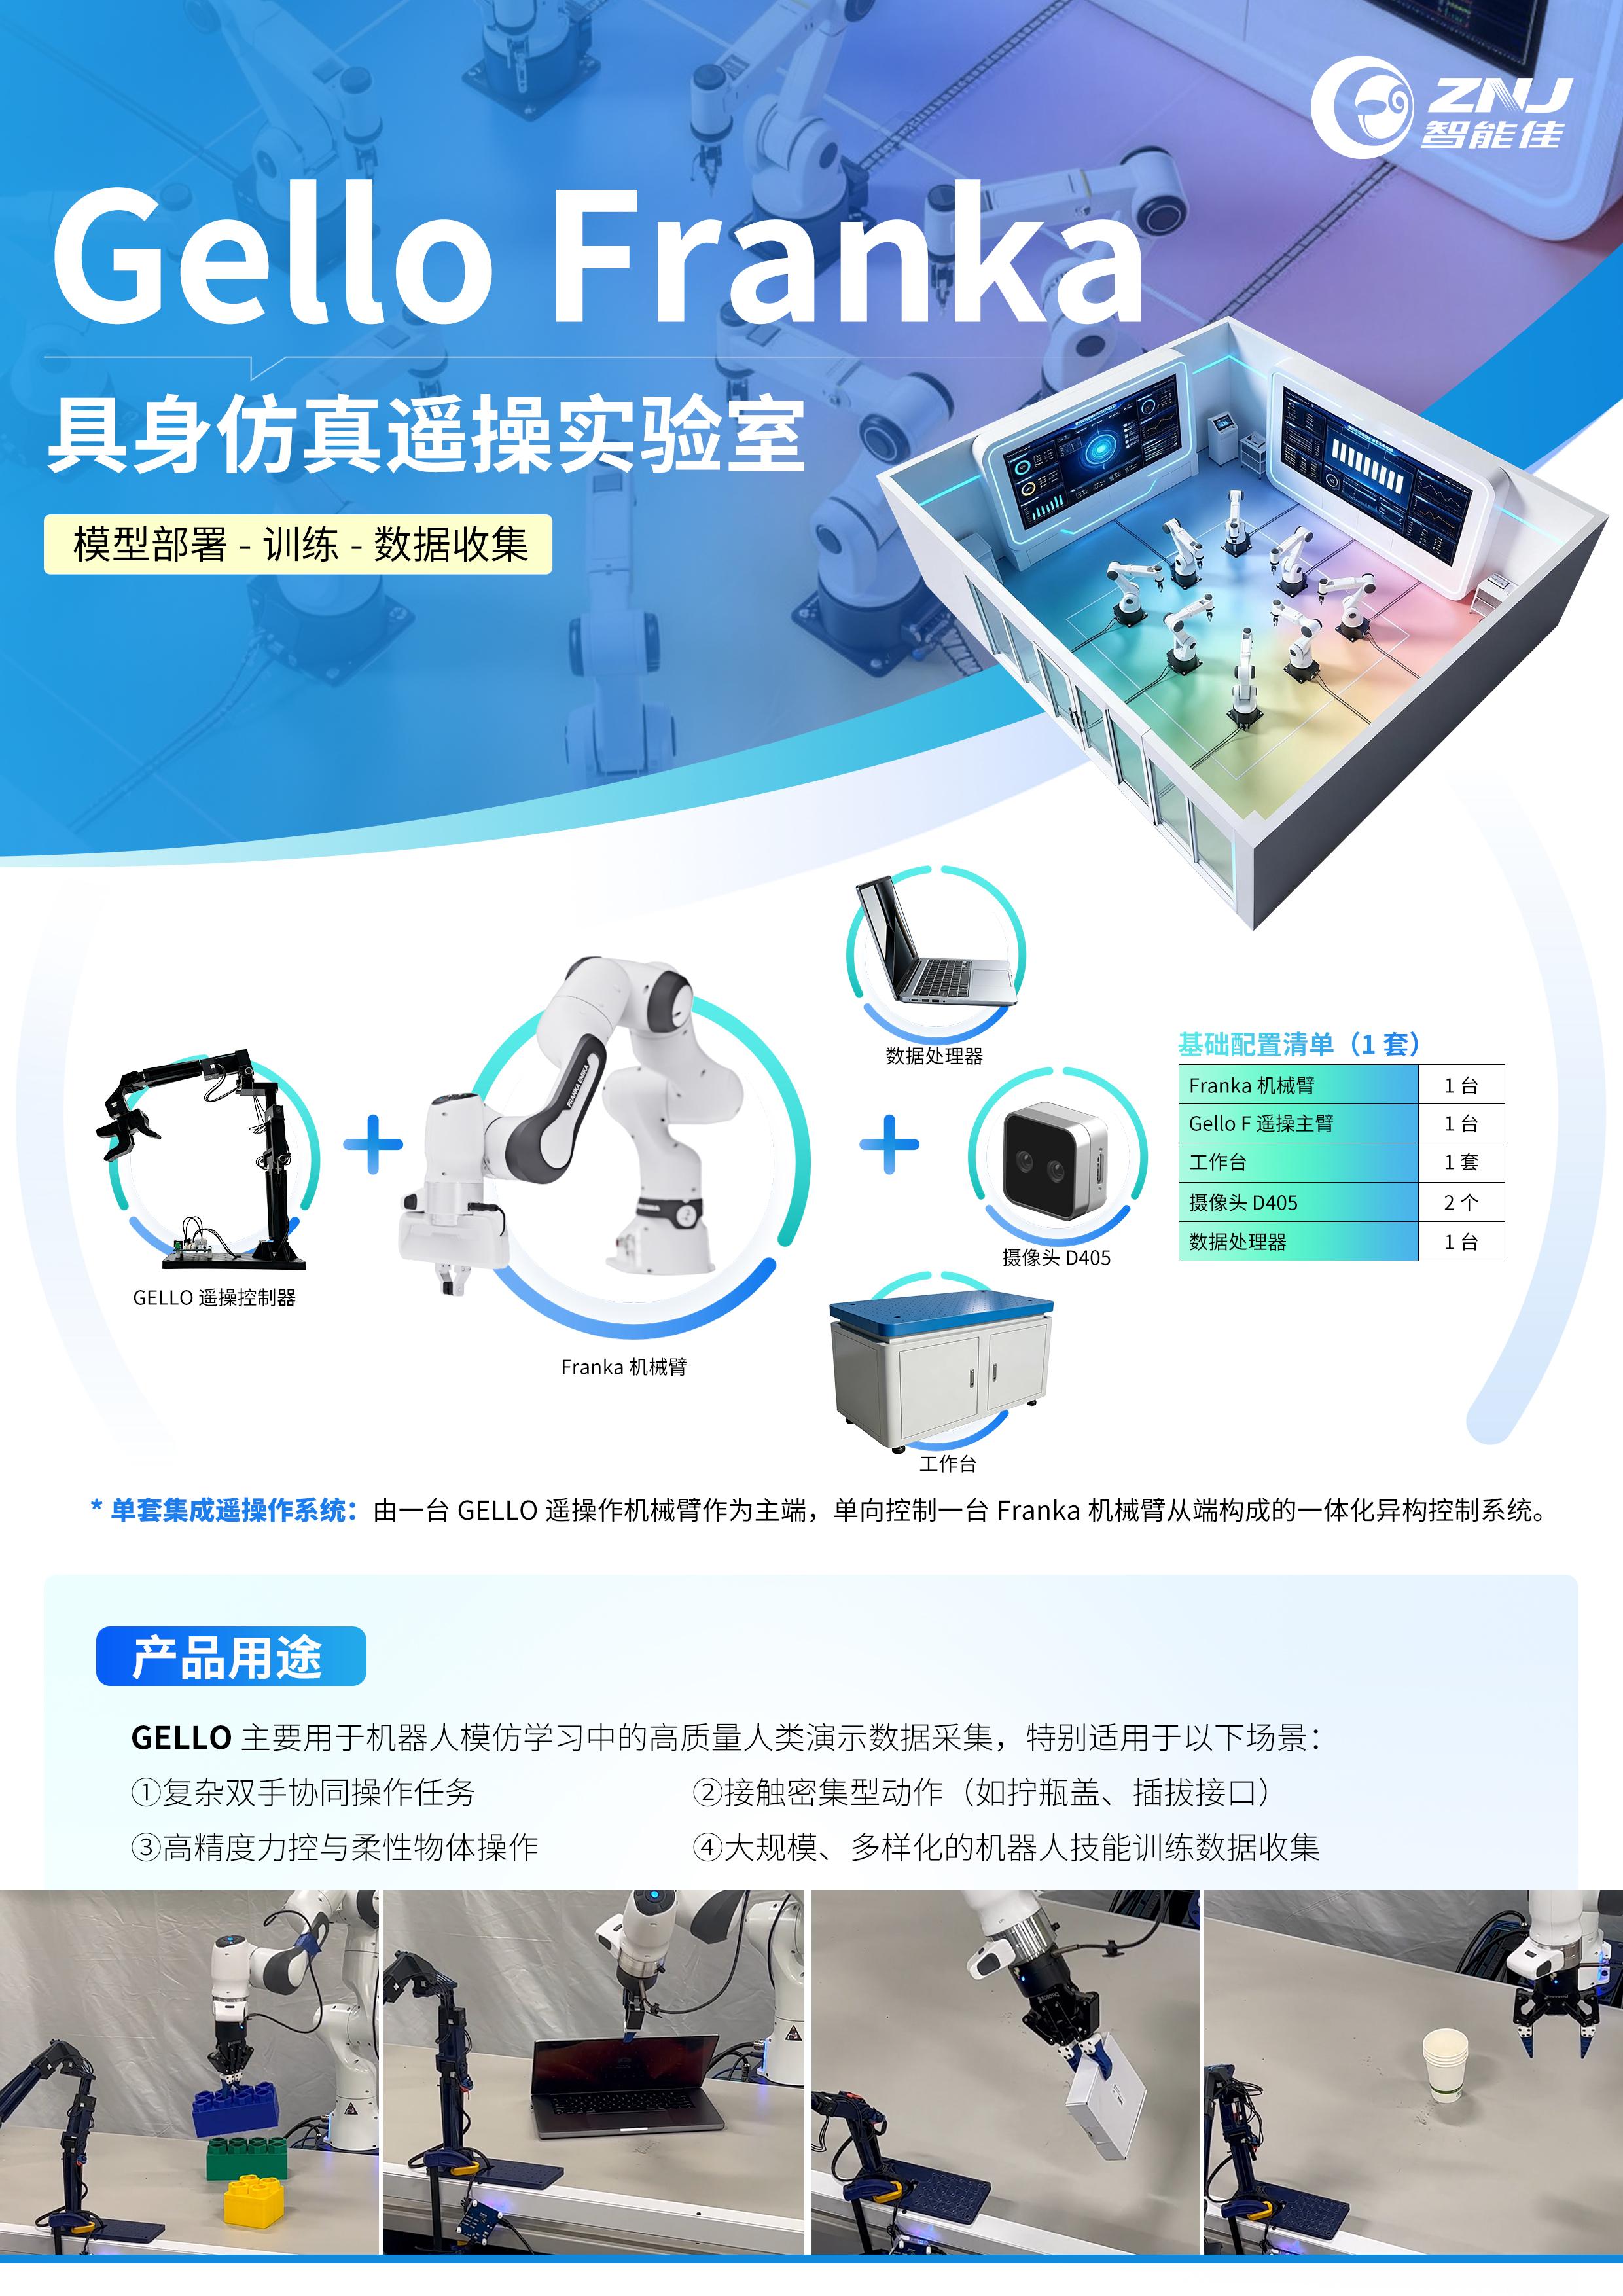
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
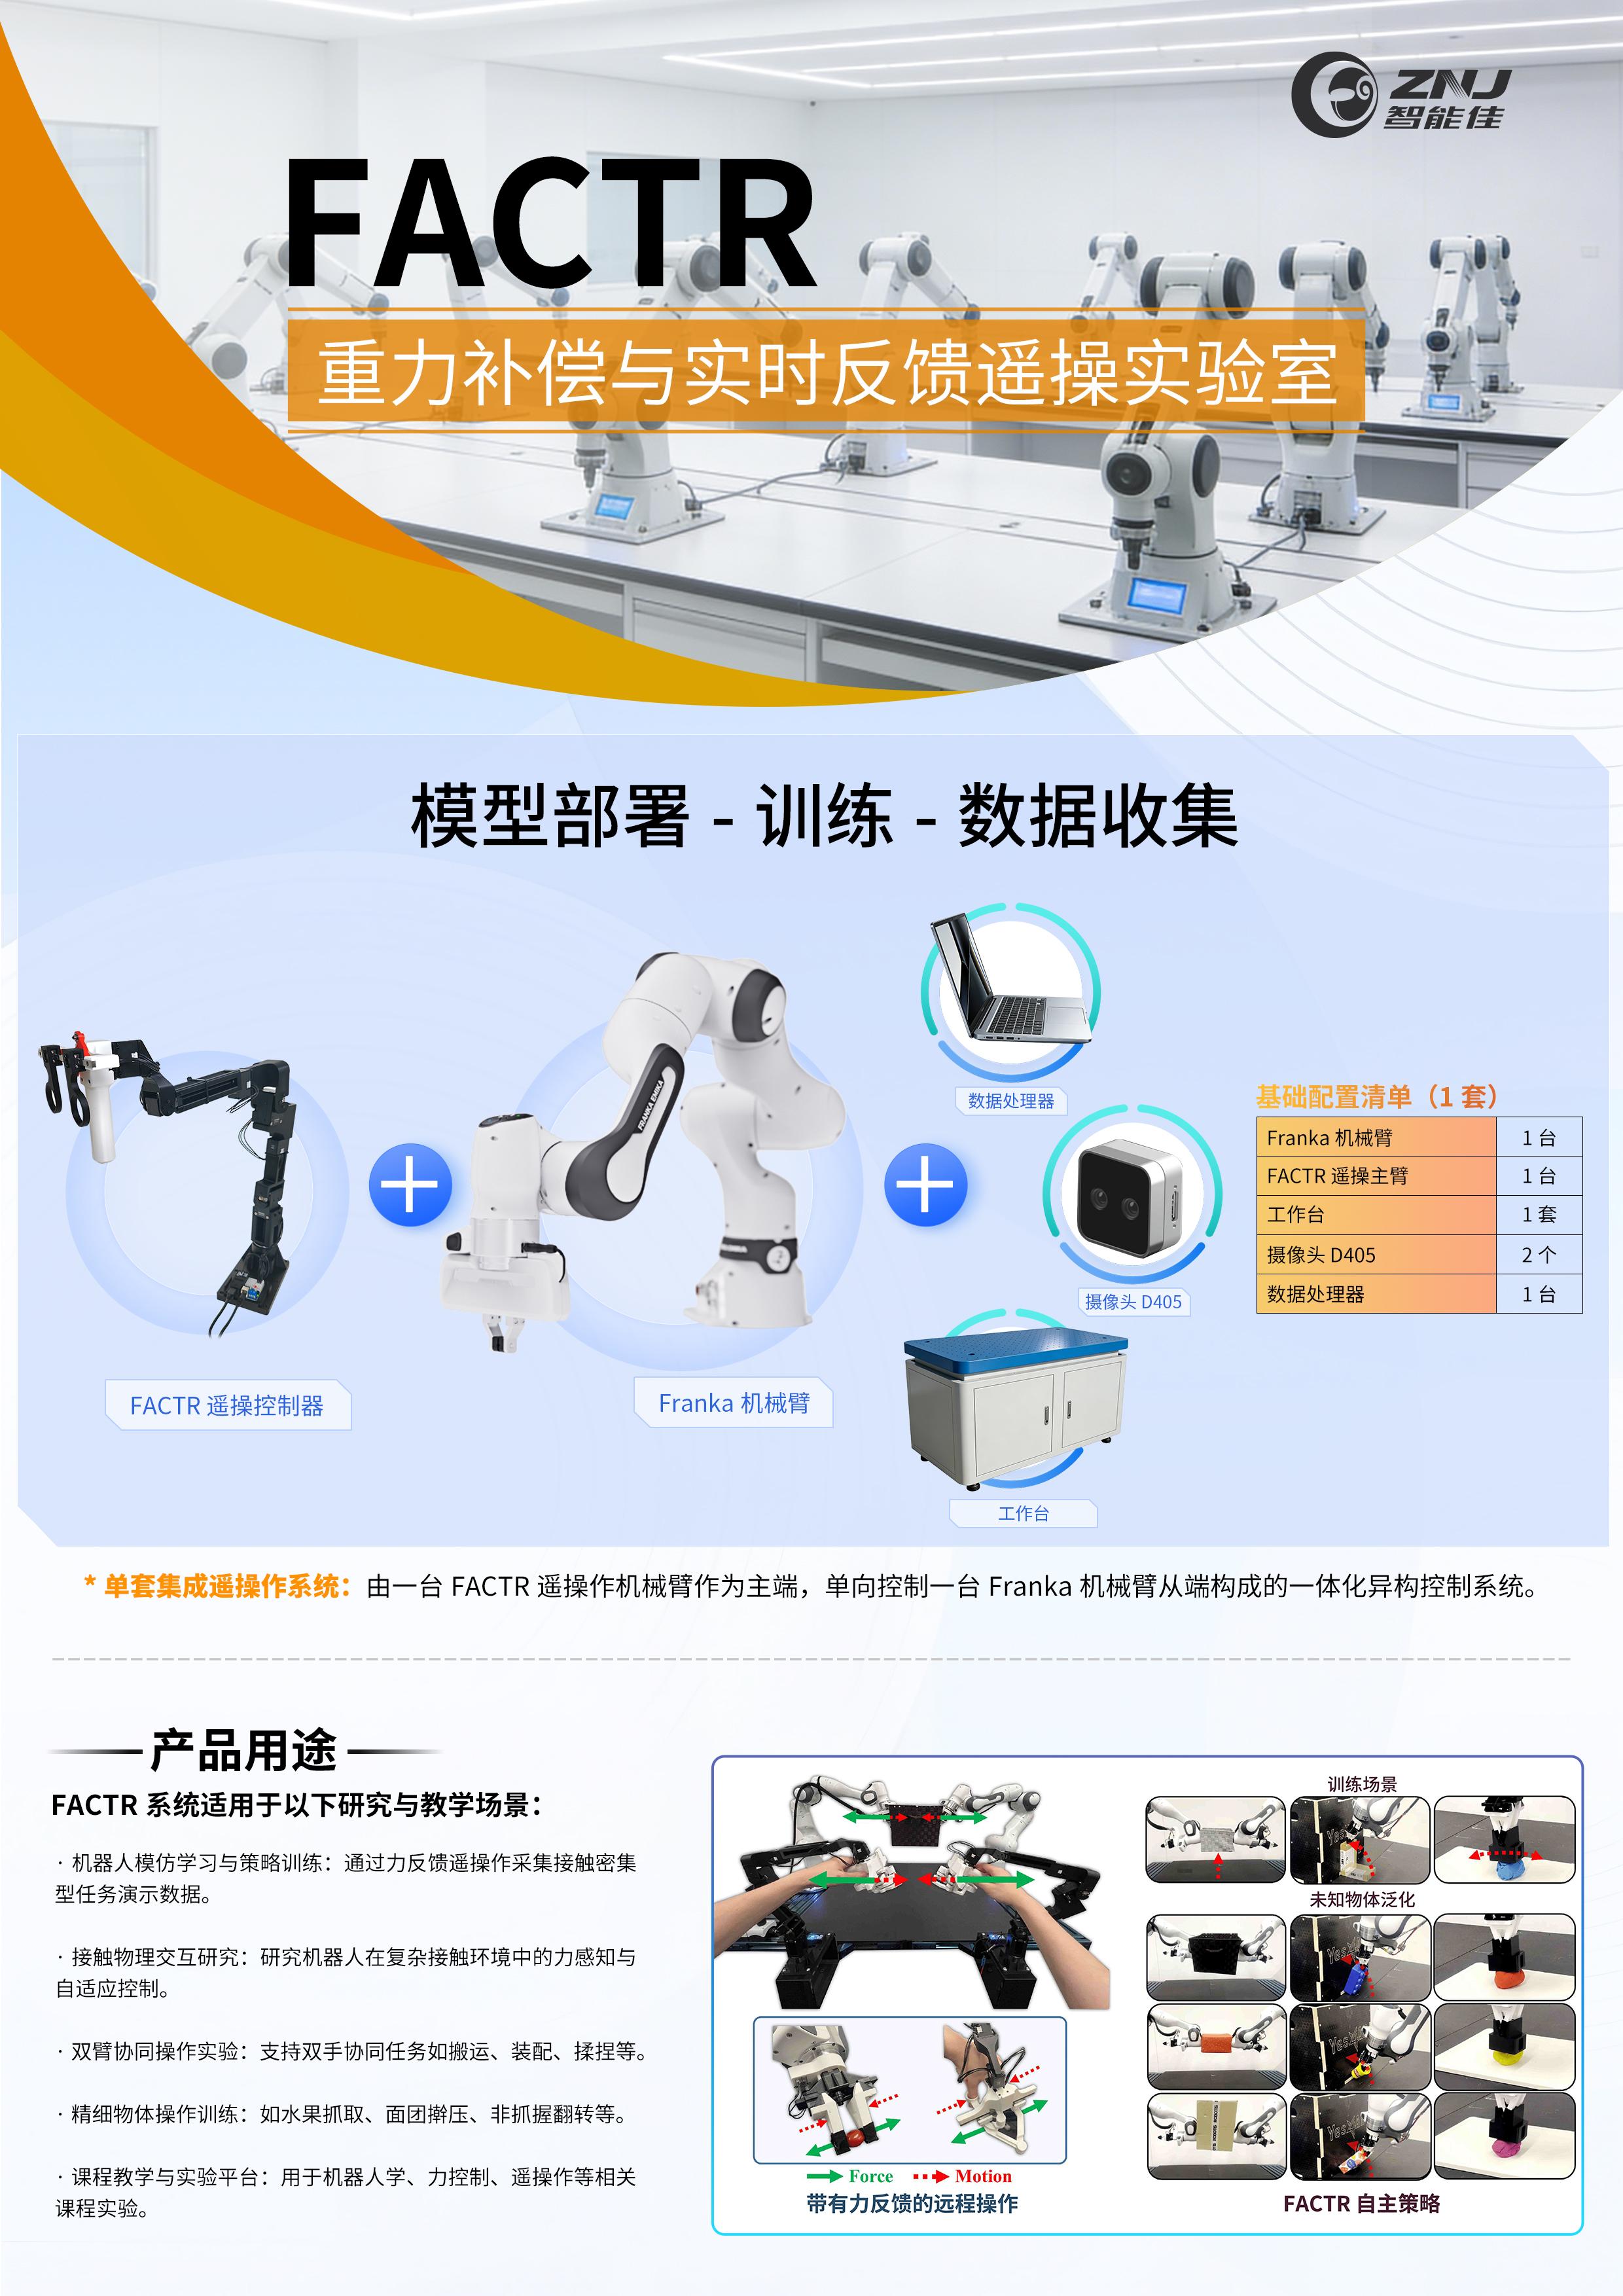
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
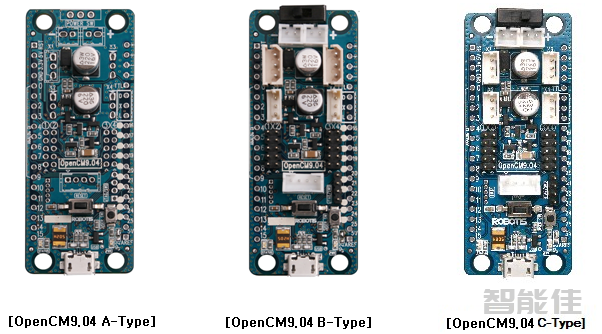
注意:OpenCM9.04控制板分为3个版本(如下图所示),3个版本的底板都是一样的,接口连接件不一样,现在B版已经停产;A版没有端子连接件等配件,需要另行选配;C版使用了适用于XL-320舵机的连接件,主要为XL-320舵机使用,当然,也可以用于其他舵机,但需要另外选配接口转接线。有3种版本可用:A版、B版和C版。A版、B版和C版之间的区别在于连接器不一样。...
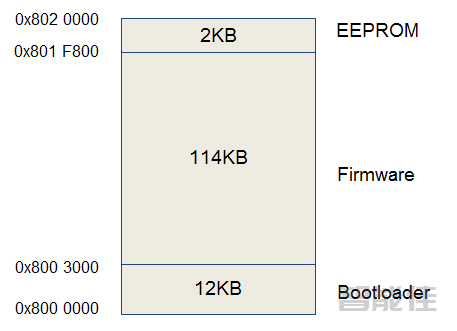
内存映射硬件架构OpenCM9.04的框架图如下所示。OpenCM9.04的原理图基于32位Cortex-M3核心STM32F103CB微控制器。电源原理图设计为通过5V和3.3调节器级联。5V电压提供给TTL总线,3.3V电压提供给微控制器、5针端口和4针通信端口。OpenCM9.04支持USB2.0 Micro-B连接器用于下载程序或执行数据通信。注意:引脚11(TX1)和引脚12(RX1)不能同时使用,因为引脚11和引脚12属于USART通道1,而该通道已分配给Dyna...
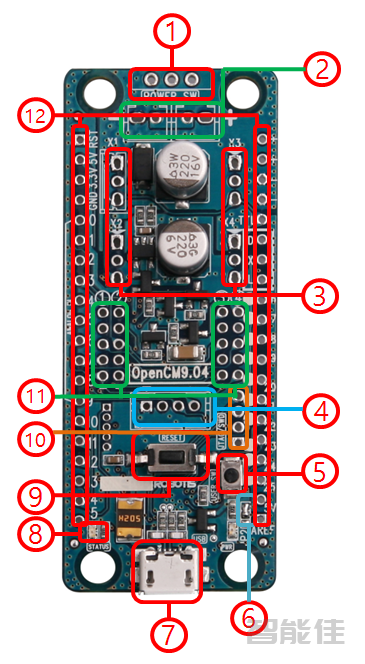
①电源开关用于控制电路板的电源和DYNAMIXEL电源的开关。注意:连接USB电缆时,电路板始终通电。②串行电池插座连接两节LBS-04锂电池。(适用于XL-320舵机供电,当然,用其他符合舵机电压标准的电源也是可以的)警告:当电池连接到电路板时,不要给电池充电,会导致短路。在给电池充电时,务必断开与电路板的连接。③DYNAMIXEL TTL 3 PIN管脚用于3pin TTL接口的舵机(DYNAMIXEL TTL 总线)。④通信接口外围设备使用有线/无线的方式进行通信 (比...
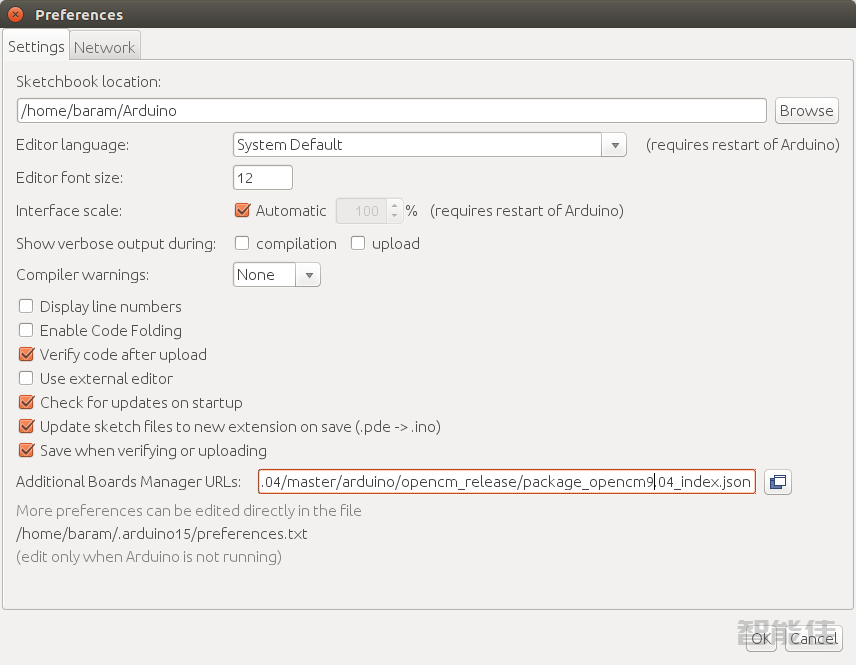
USB 端口设置 (Linux)使OpenCM9.04 USB端口能够在没有root权限的情况下上传Arduino IDE程序。wget https://raw.githubusercontent.com/ROBOTIS-GIT/OpenCM9.04/master/99-opencm-cdc.rulessudo cp ./99-opencm-cdc.rules /etc/udev/rules.d/sudo udevadm control --reload-rulessudo...
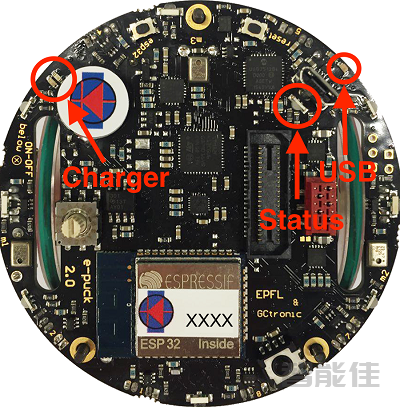
e-buck2有三组LED,用户无法控制。Charger:充电时为红色,充电完成时为绿色,如果发生错误则为红色和绿色交替闪烁USB:如果e-puck2检测到与计算机的USB连接,则LED灯亮Status:机器人开启时打开,机器人关闭时关闭。 打开时,指示电池的电量。 如果程序在调试会话期间运行,也会闪烁绿色。电池电量指示(STATUS RGB LED):如果系统的电池电量大于3.5V,则为绿色如果系统的电池电量介于3.5V和3.4V之间,则为橘色如果系统的电池电量在3.4V和...
需要使用微型USB电缆(包装中附带)将机器人连接到计算机。有两个USB连接接口,一个放在机器人顶部朝上,另一个放在机器人侧面,如下图所示。两者均可用于为机器人充电(最高1安培)或与之通信,但不能同时连接两根电缆。可以将USB线连接到您认为更舒适的地方。...
Windows 10 之前的版本的用户必须安装 USB 驱动程序(1)下载并打开 zadig-2.3.exe(2)用 USB 电缆连接 e-puck2 并将其打开。程序的设备列表中出现两个未知的设备,即 e-puck2 GDB Server (Interface 0) 和 e-puck2 GDB Serial Monitor (Interface 2)(3)对于上述两个设备中的每一个,选择 USB Serial (CDC)驱动程序,然后单击 Install Driver 按钮...
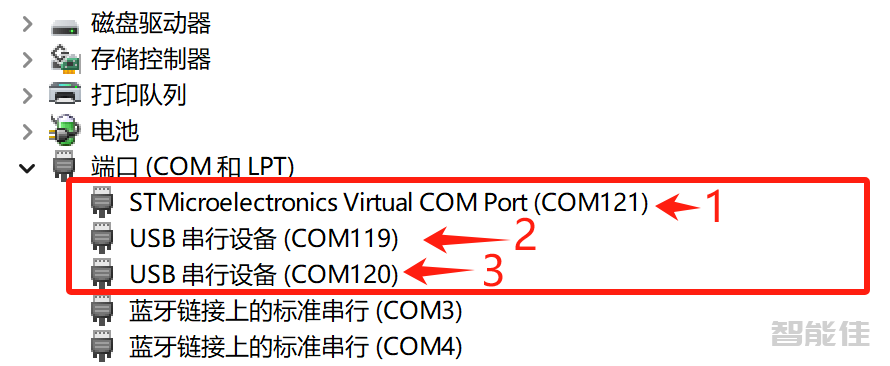
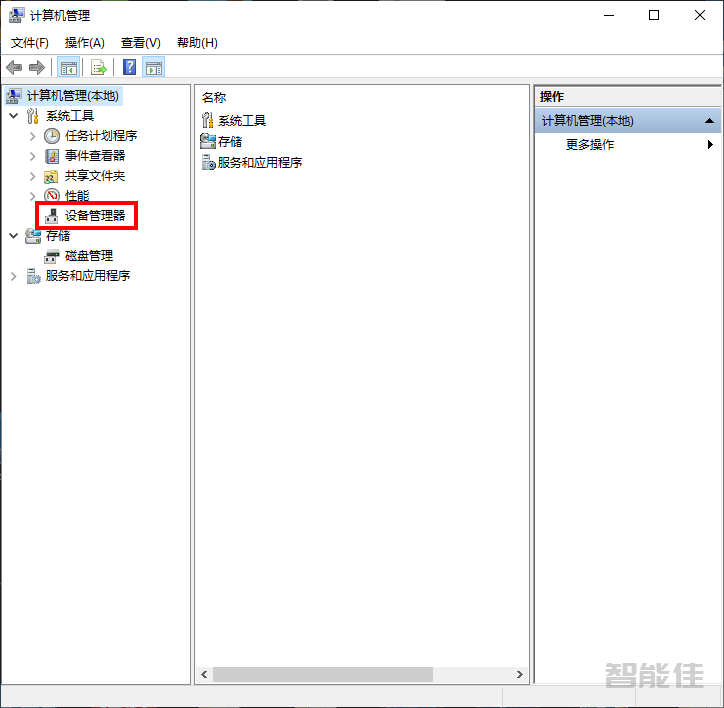
当USB电缆连接到机器人时(即使机器人已关闭),e-puck2的程序也会创建两个端口:e-puck2 GDB Server,用于编程和调试e-puck2的端口。e-puck2 GDB Serial Monitor,PC和无线电模块之间的串行通信(也用于对无线电模块进行编程)。根据e-puck2的微控制器内部的代码,可以使用第三个端口。使用出厂固件,创建名为e-puck2 STM32F407的端口。Windows1)右键点击此电脑,左键点击管理选项,出现下图所示,打开设备管理器...
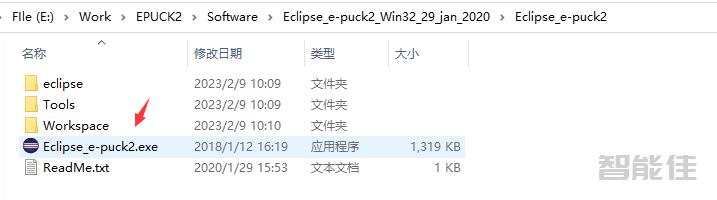
1.编程IDE(专用eclipse)(windows版本)该IDE主要采用C语言编程,用于开发e-puck2机器人主控制器STM32的代码。Eclipse_e-puck2经过特别修改,可以直接编辑和编译e-puck2的项目。它不需要安装,所需的一切都位于给定的包中,能够运行Eclipse所需的唯一依赖是Java。最新版本是win32_29_jan_2020。2.Windows下Java 8 32位3.程序下载器脚本和交叉编译工具4.机器人源码包...
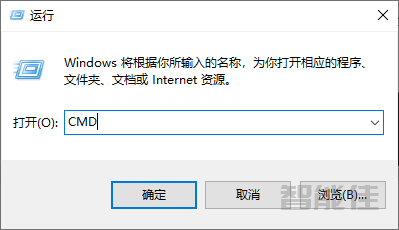
Eclipse_e-puck2是针对C/C++开发人员的Eclipse IDE发行版,经过专门修改,可以直接编辑和编译e-puck2的项目。该软件不需要安装,所需的一切都位于给定的安装包内,能够运行Eclipse所需的唯一依赖是Java。Windows安装Java 8 32位如果您的计算机上已安装Java版本>= 8 32位,则可以忽略此部分。要验证是否安装了Java,可以使用win(Windows图标)键+r打开运行命令框,输入CMD打开命令指示符,在命令指示符中输入...