
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
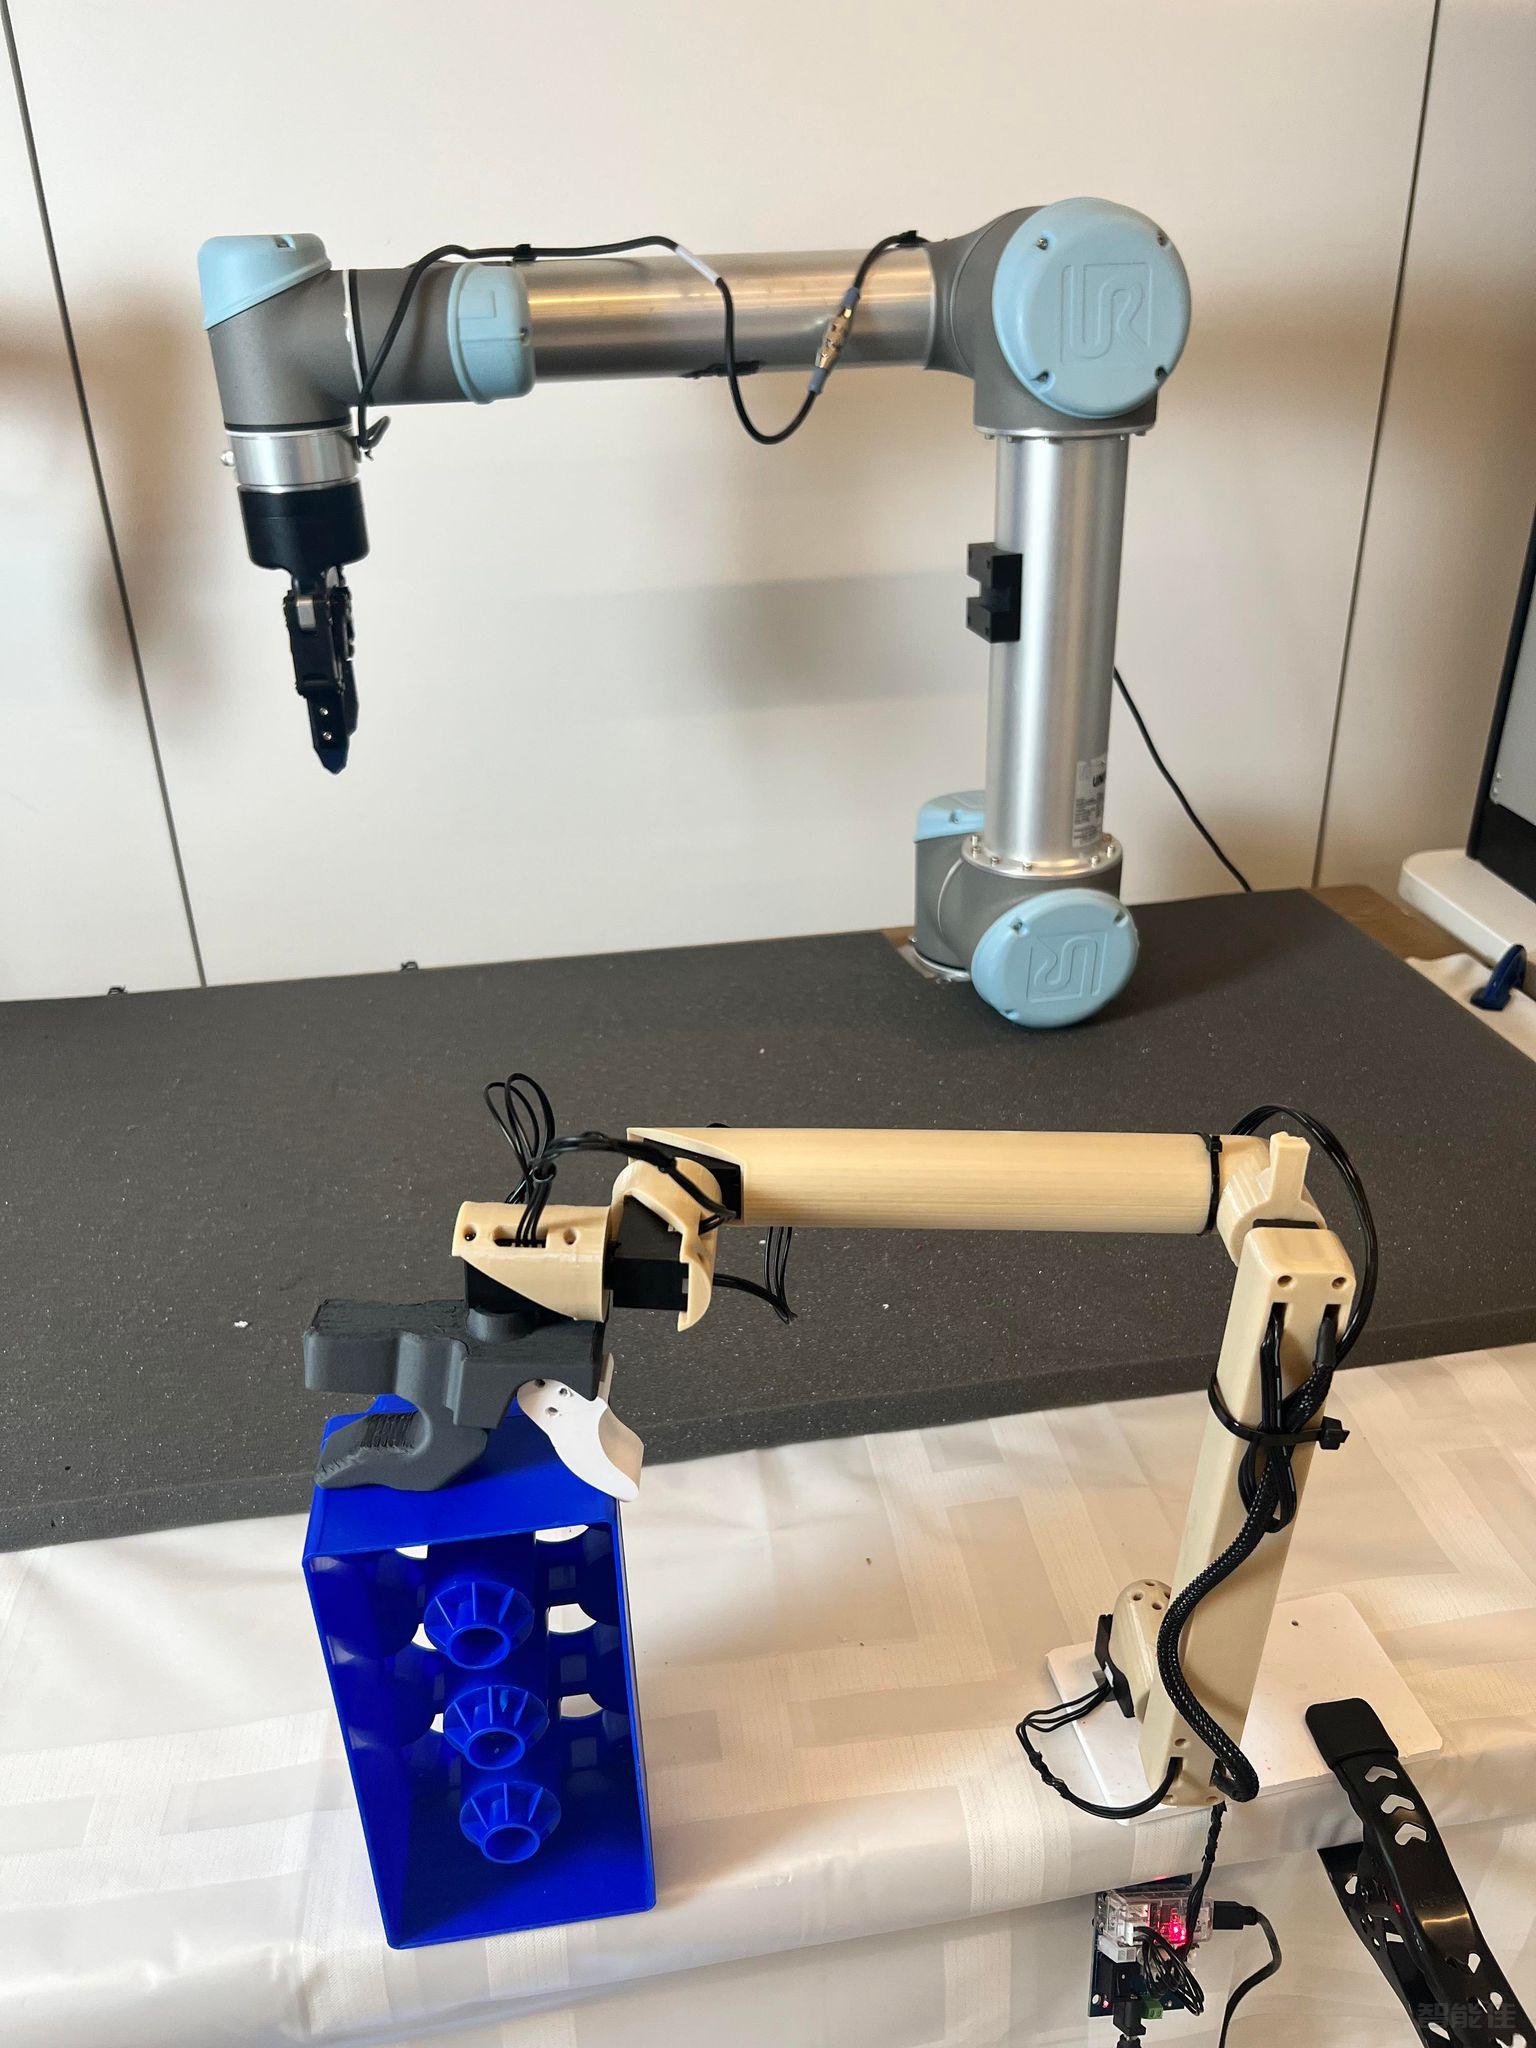
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
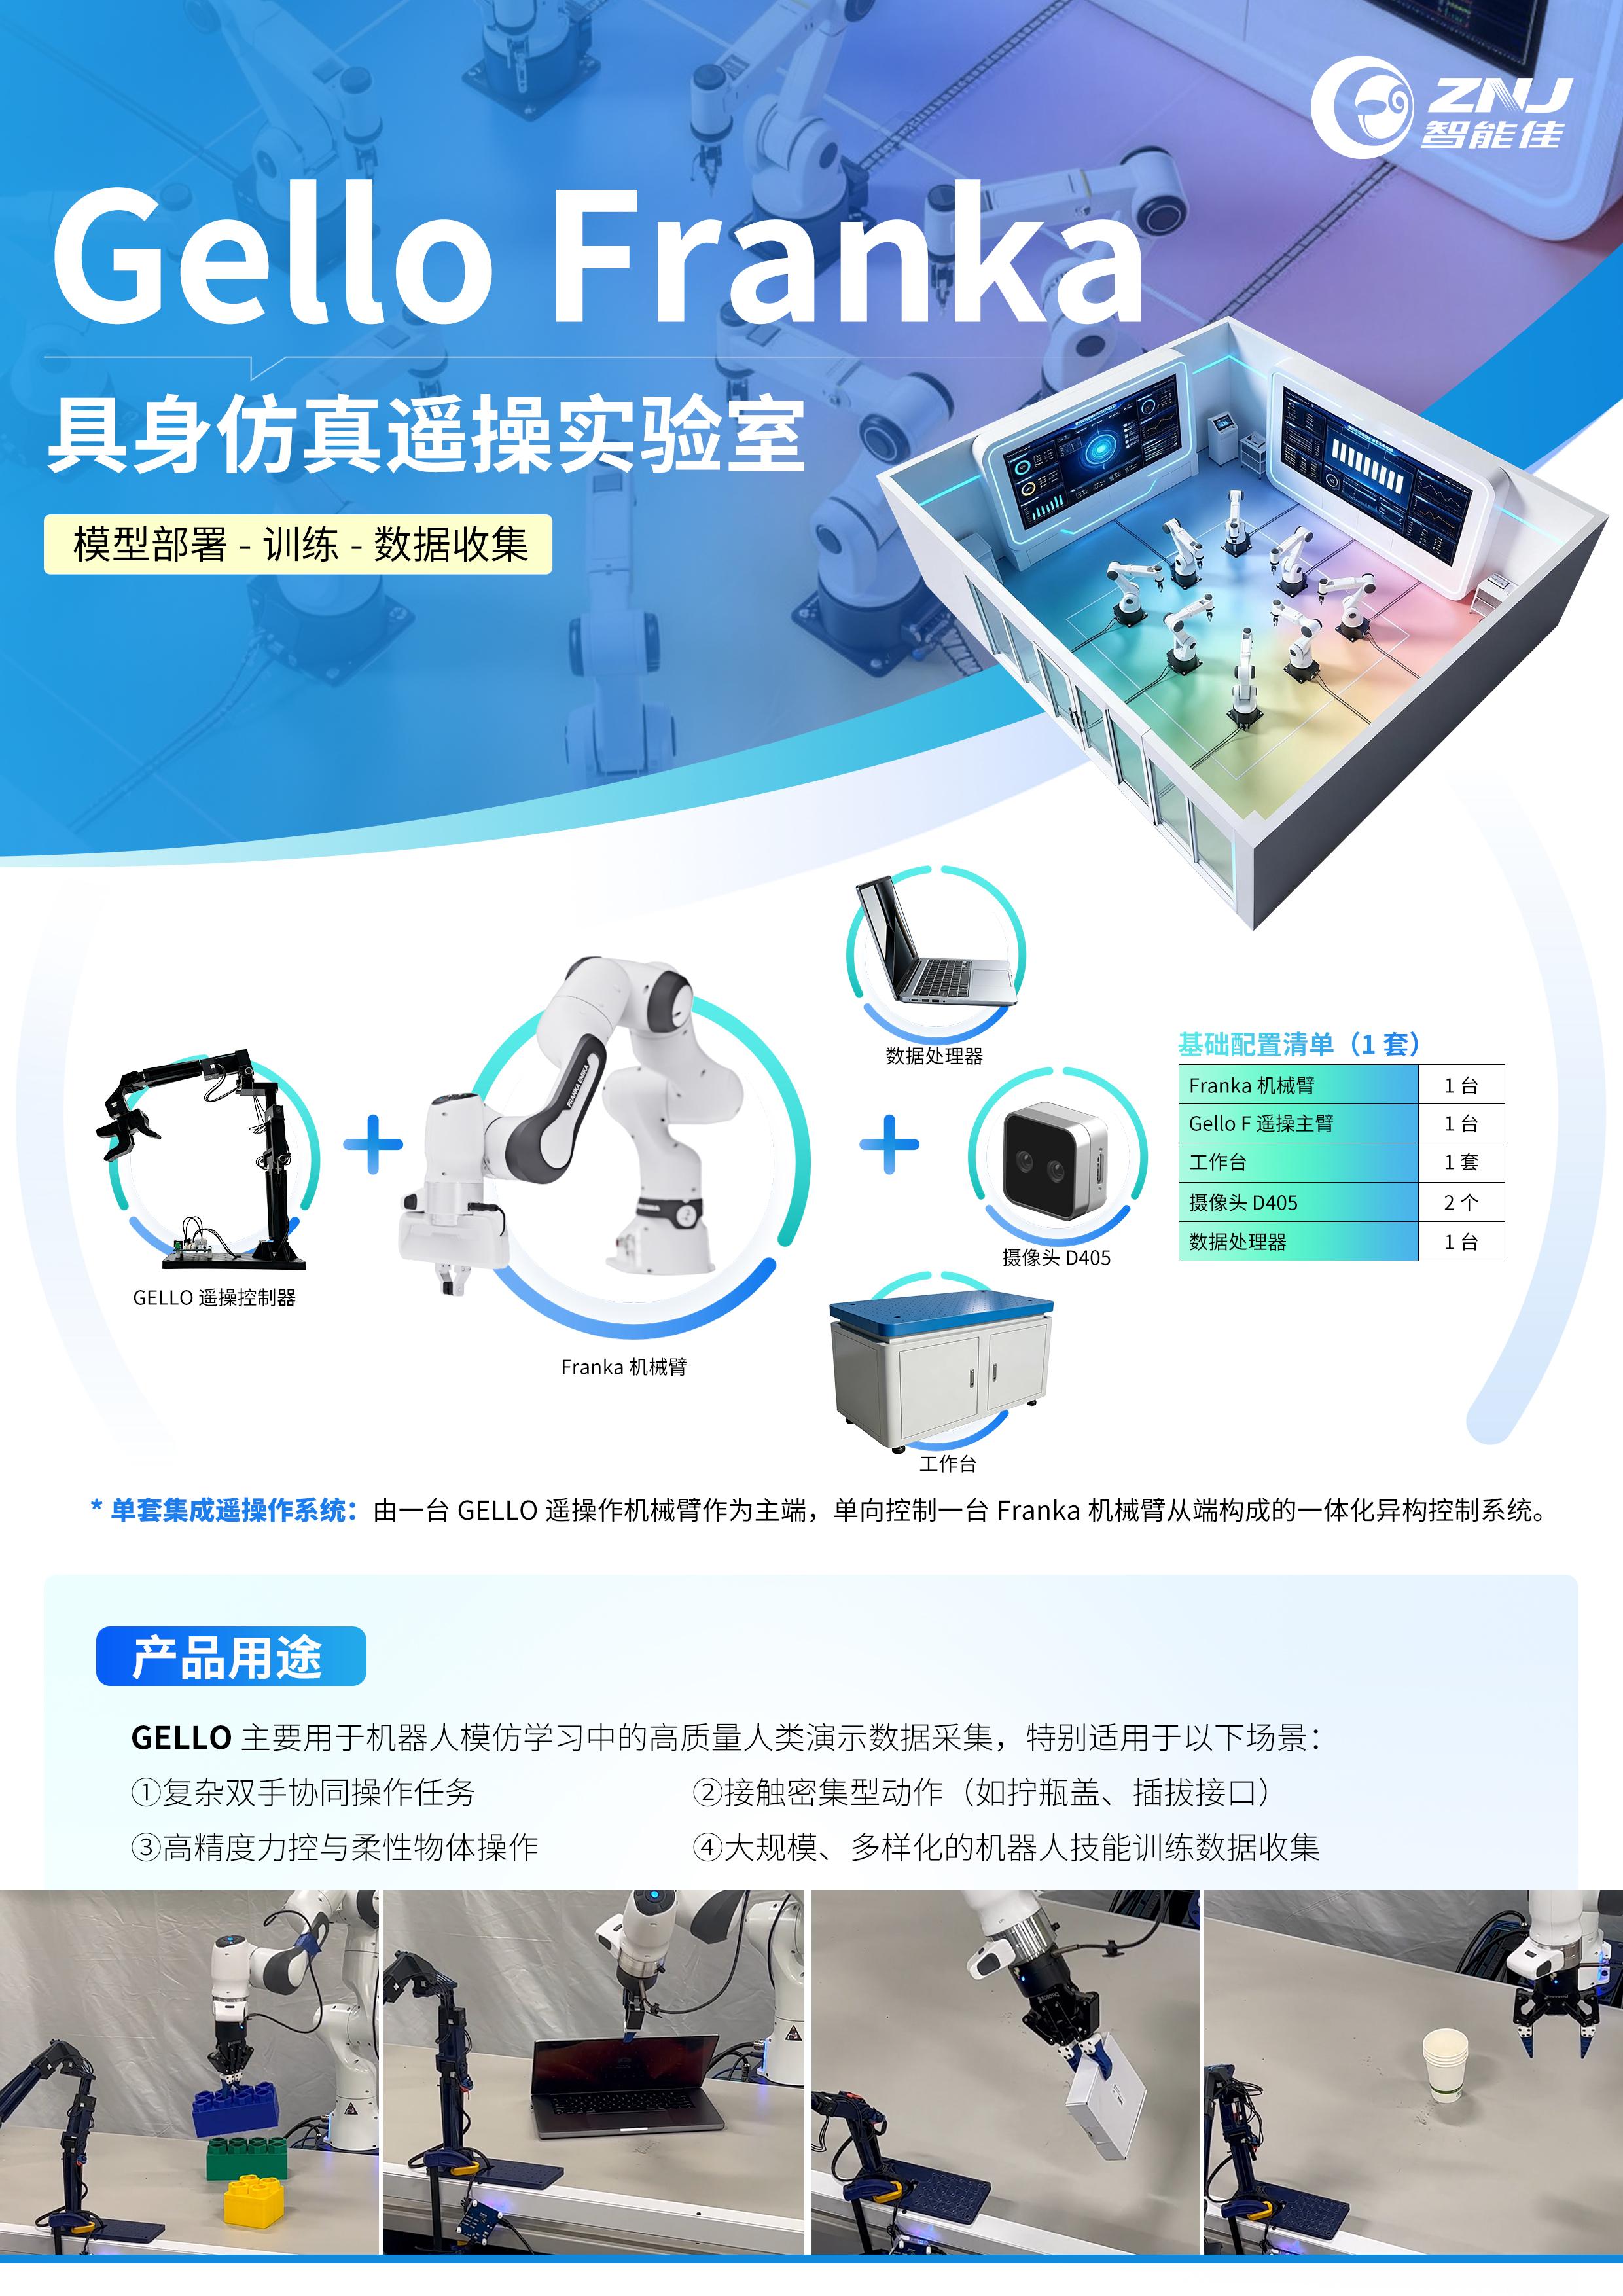
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
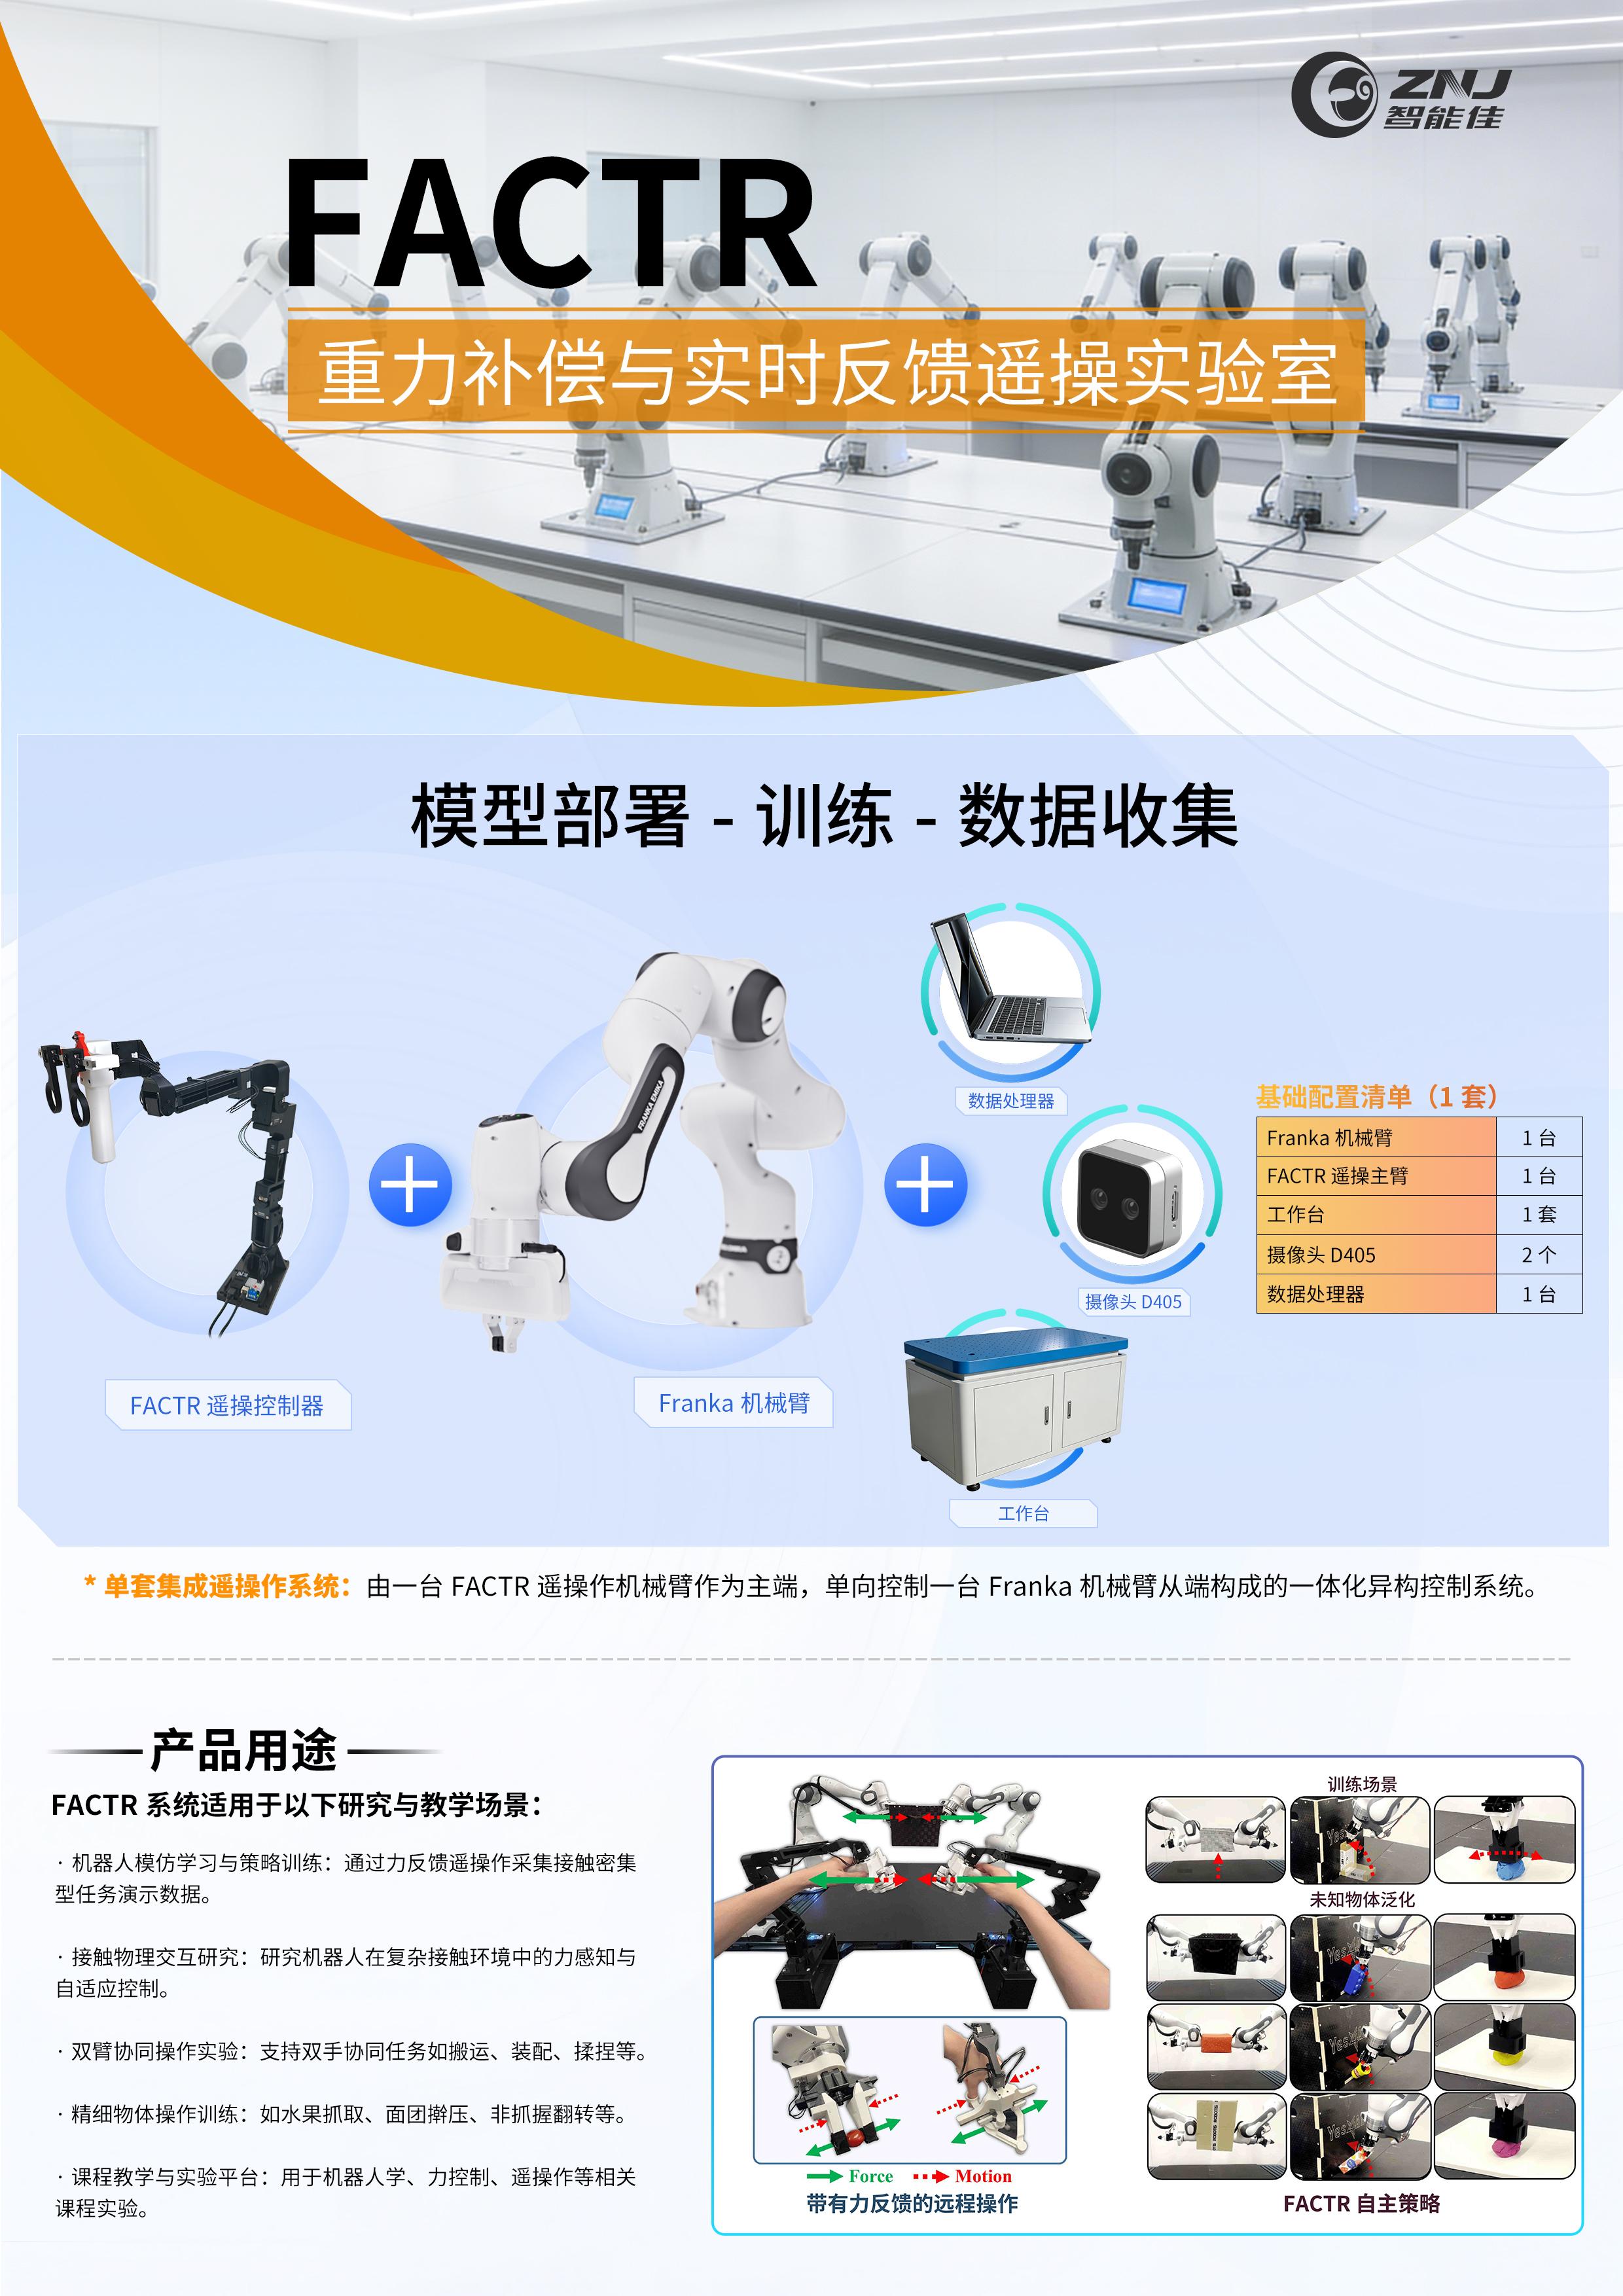
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
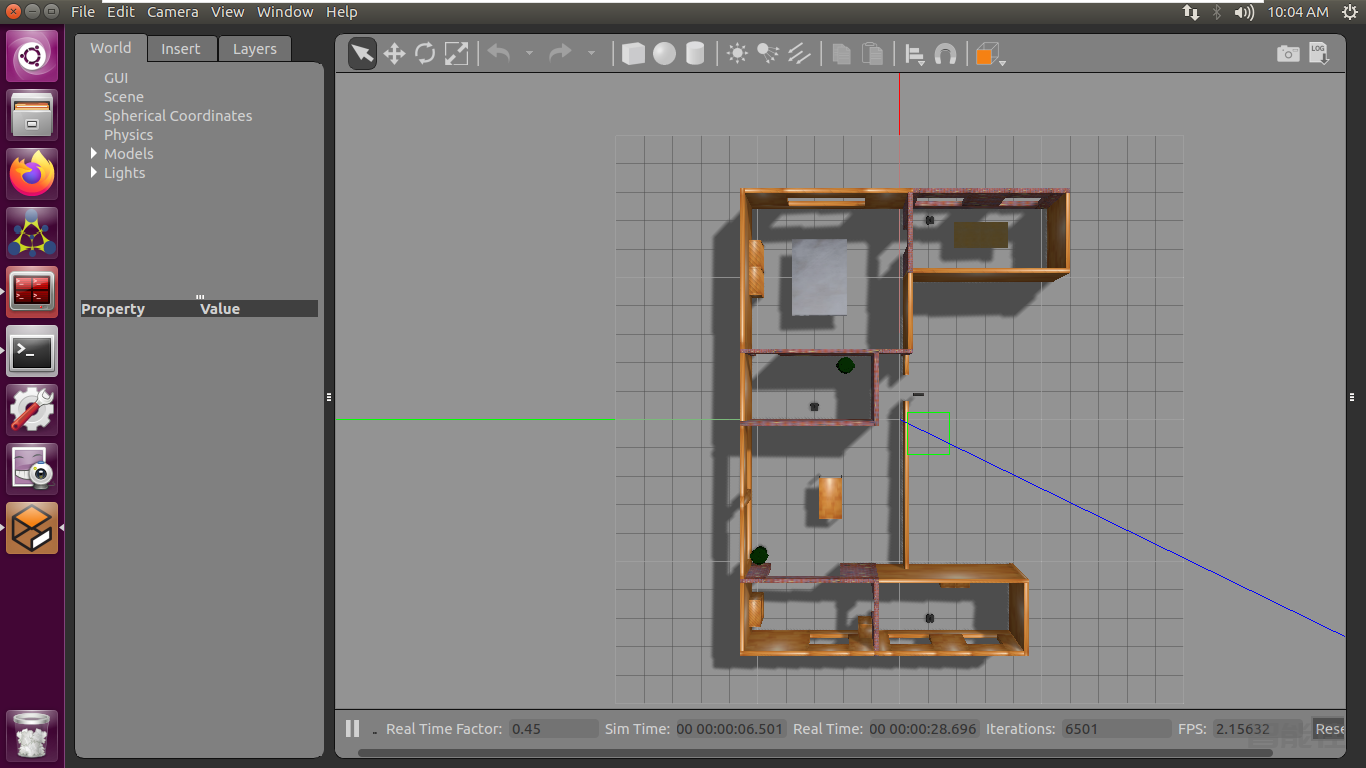
相关依赖安装安装multirobot-map-merge包sudo apt-get install ros-$ROS_DISTRO-multirobot-map-merge说明:先来一个仿真的案例步骤:开启roscoreroscore在Gazebo中的TurtleBot3 House环境加载三台机器人:roslaunch turtlebot3_gazebo multi_turtlebot3.launch分别打开三个新终端,三台机器人启动gmapping SLAM程序:第一个终...
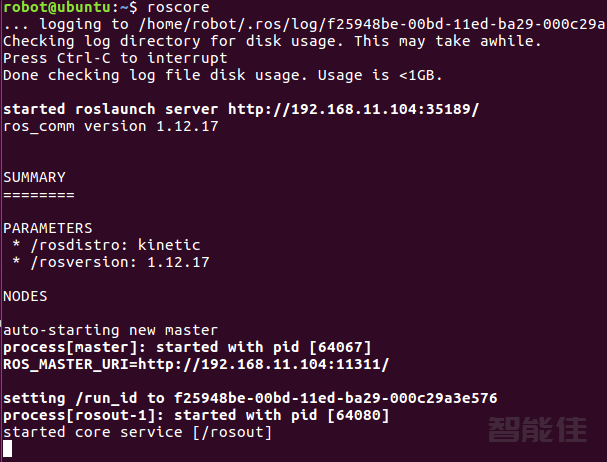
启动:[remotePC] 启动rosoreroscore启动第一台机器人ROS_NAMESPACE=tb3_0 roslaunch turtlebot3_bringup turtlebot3_robot.launch multi_robot_name:="tb3_0" set_lidar_frame_id:="tb3_0/base_scan"检查rostopic list同理启动第二台机器人ROS_NAMESPACE=tb3_1 ro...

[Remote PC]启动_remote.launchROS_NAMESPACE=tb3_0 roslaunch turtlebot3_bringup turtlebot3_remote.launch multi_robot_name:=tb3_0ROS_NAMESPACE=tb3_1 roslaunch turtlebot3_bringup turtlebot3_remote.launch multi_robot_name:=tb3_1[Remote PC]启动SlamRO...
具体路径cd ~/catkin_ws/src/turtlebot3/turtlebot3_bringup/launchvim turtlebot3_map_merge.launch<launch> <arg name="first_tb3" default="tb3_0"/> <arg name="second_tb3" default="t...
roslaunch turtlebot3_bringup turtlebot3_map_merge.launch重新开启一个终端,启动键盘控制ROS_NAMESPACE=tb3_0 rosrun turtlebot3_teleop turtlebot3_teleop_key ROS_NAMESPACE=tb3_1 rosrun turtlebot3_teleop turtlebot3_teleop_key保存地图rosrun map_serve...