
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
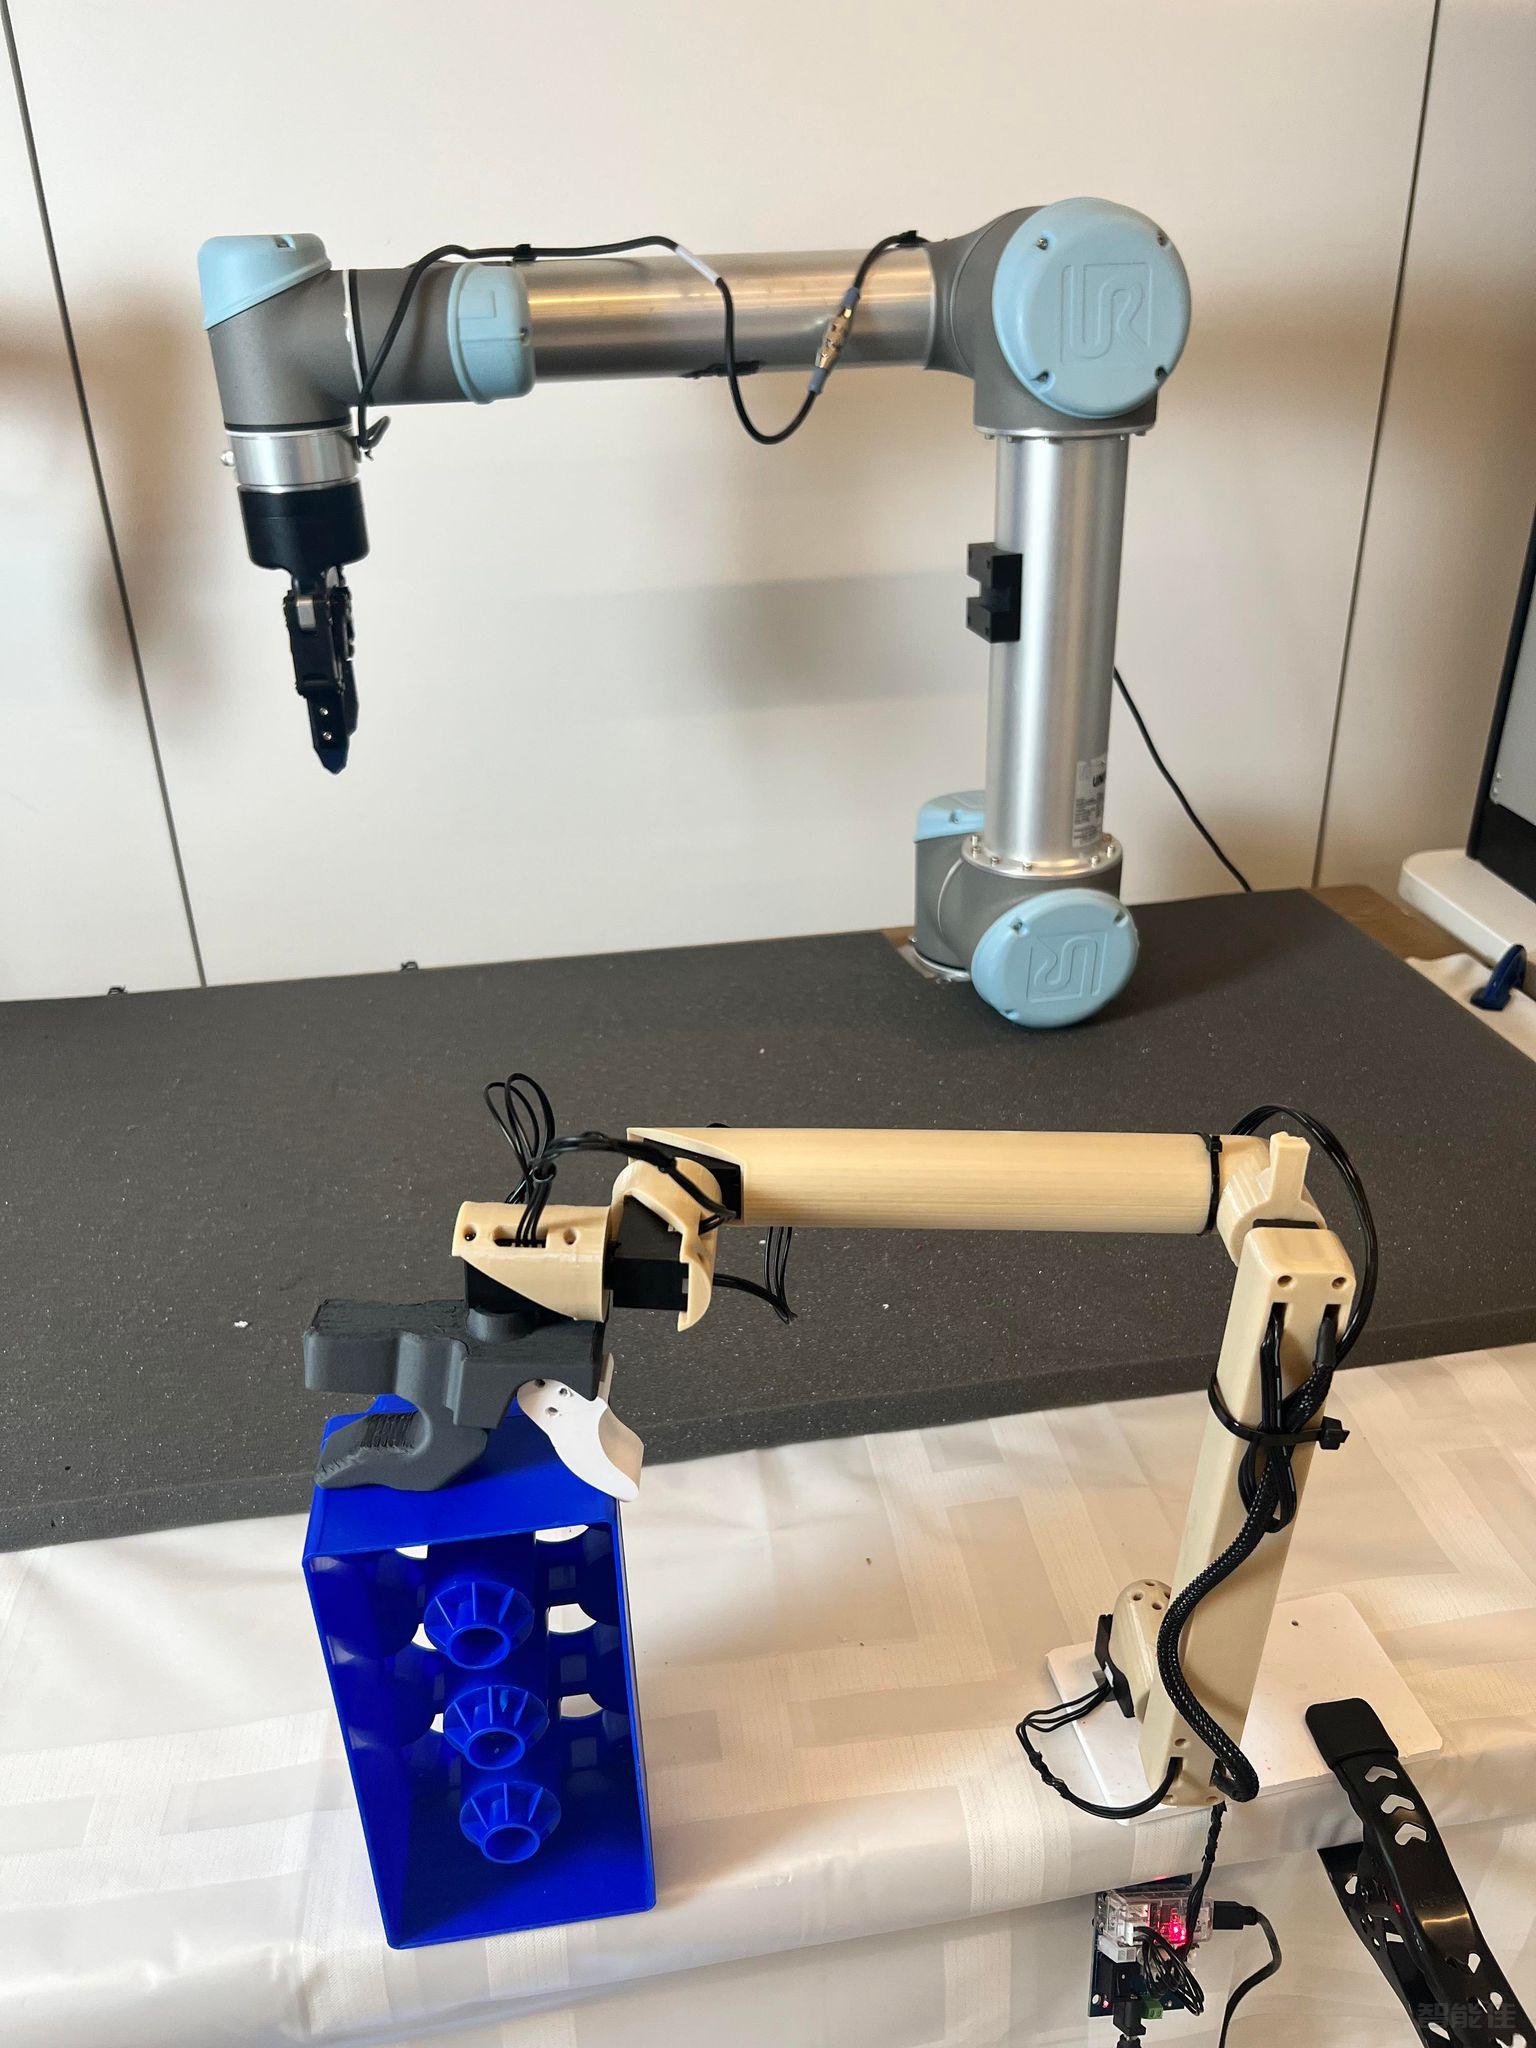
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
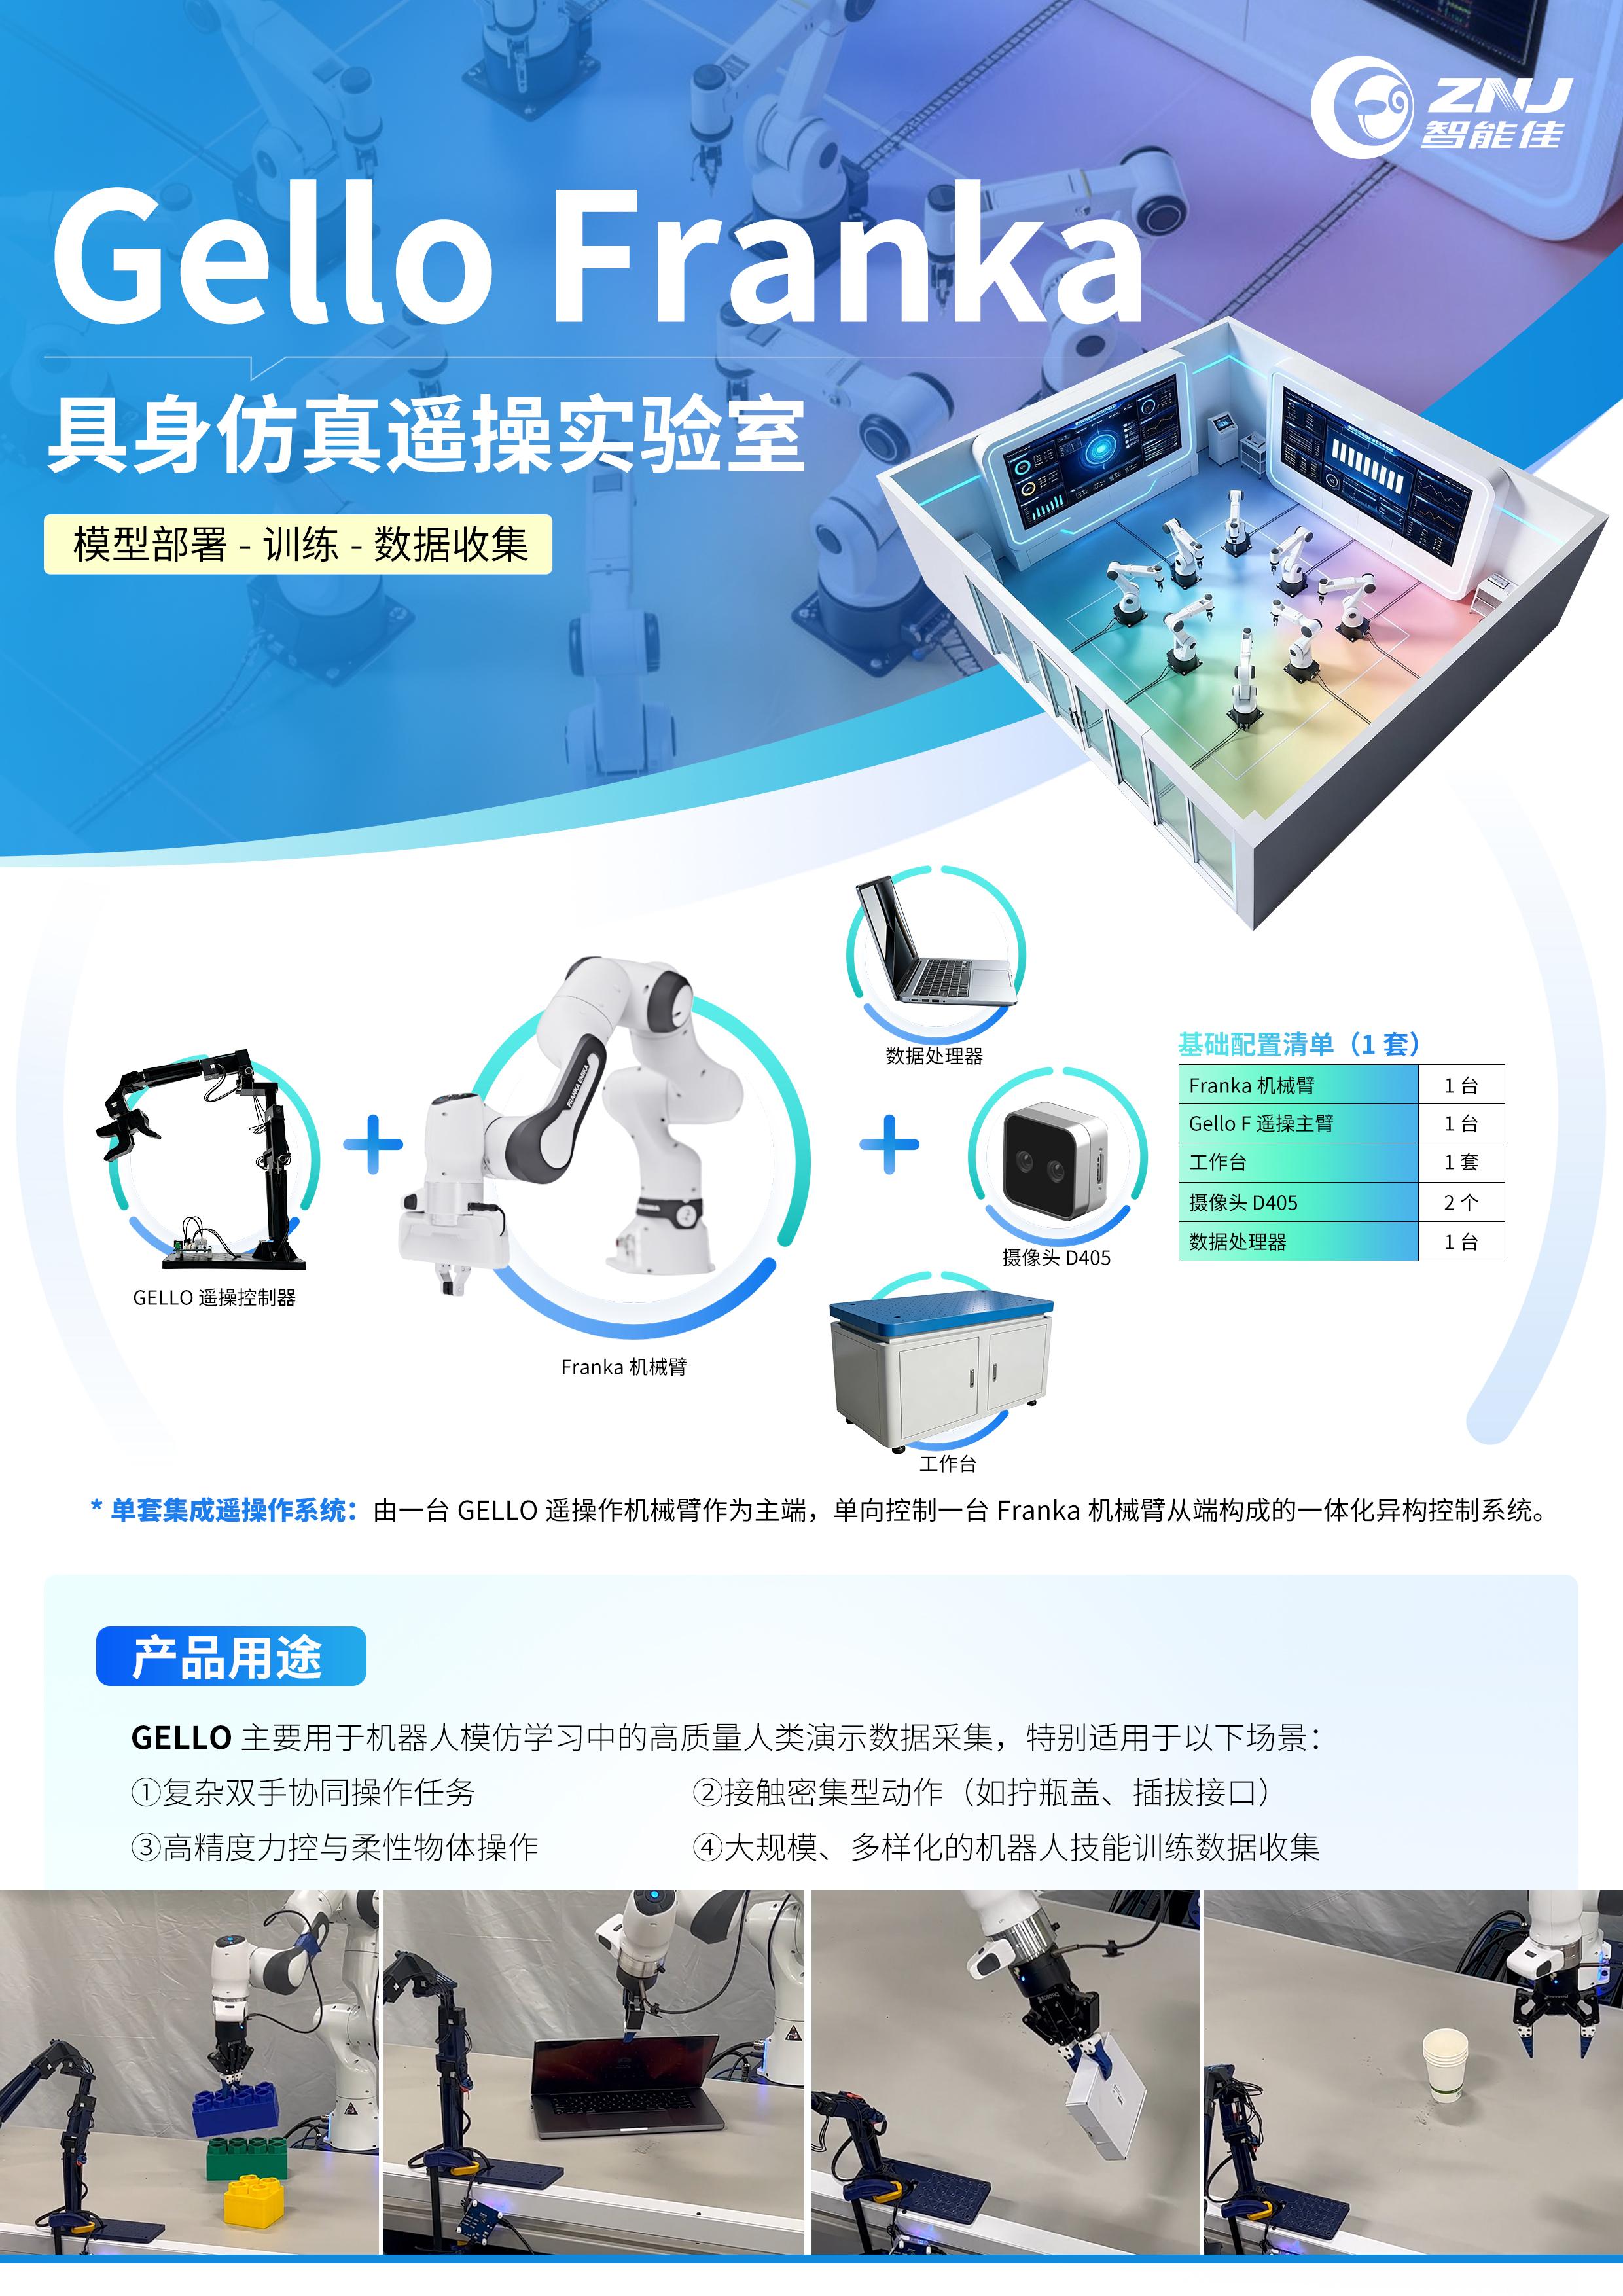
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
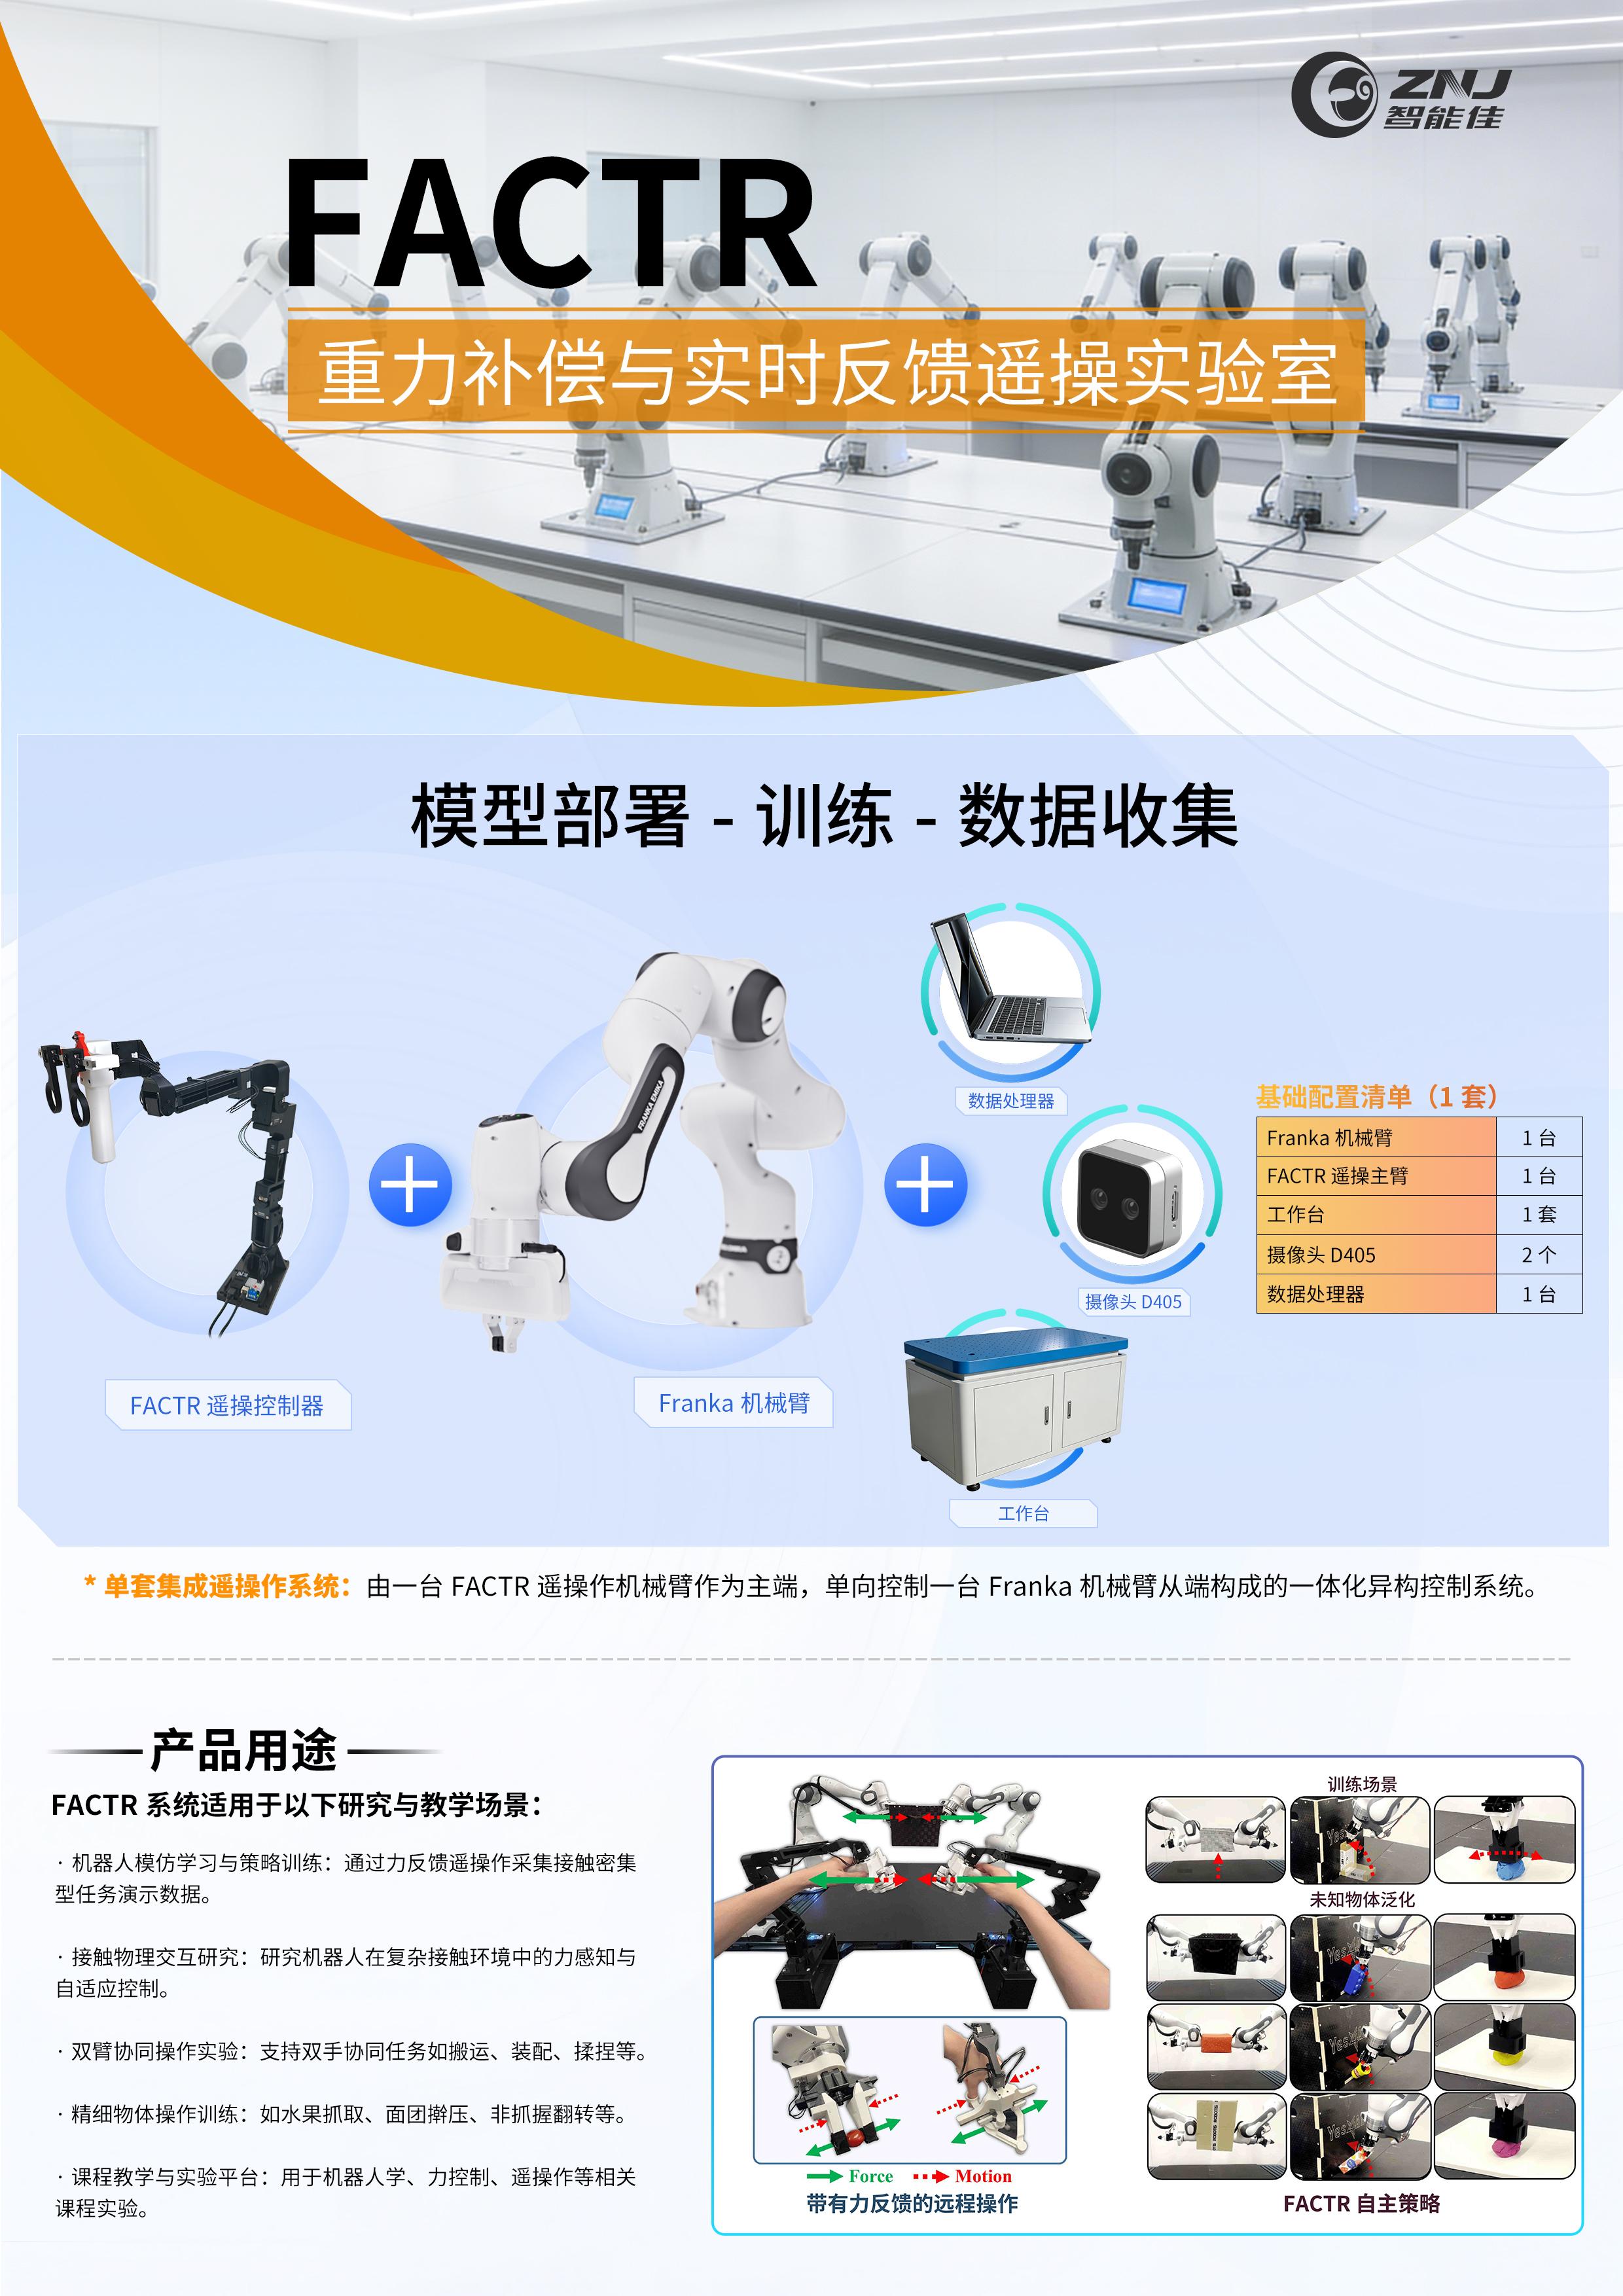
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
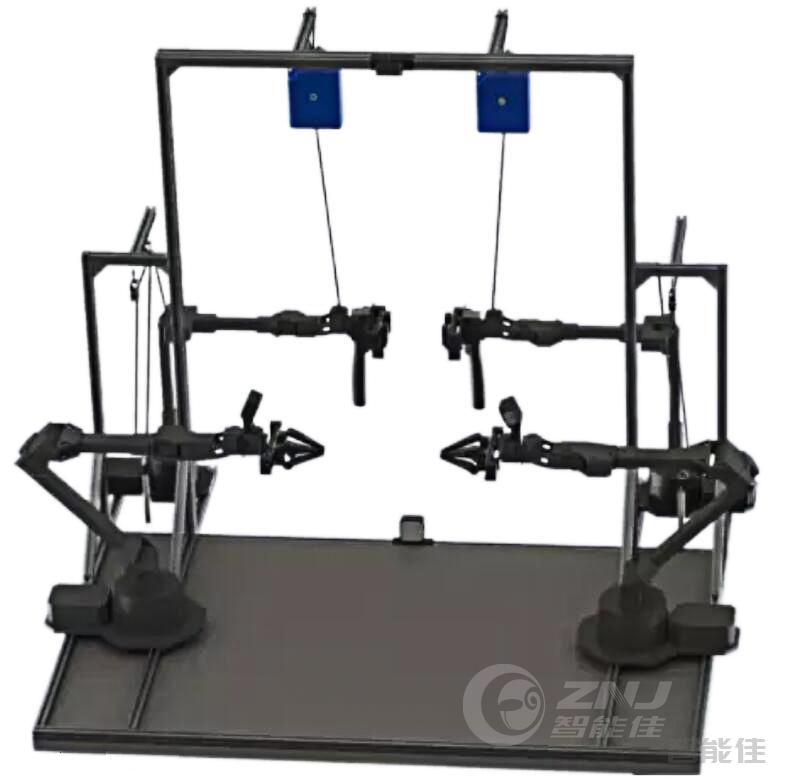
项目背景对于机器人来说,诸如穿扎带或插入电池等精细操作任务是众所周知的困难,因为它们需要精确度、接触力的仔细协调以及闭环视觉反馈。执行这些任务通常需要高端机器人、精确的传感器或仔细的校准,这些可能既昂贵又难以设置。学习能否使用低成本且不精确的硬件来执行这些精细的操作任务?我们提出了一种低成本系统,可以直接从通过自定义远程操作界面收集的真实演示中执行端到端模仿学习。然而,模仿学习也面临着自身的挑战,特别是在高精度领域:策略中的错误可能会随着时间的推移而复合,而人类的演示可能是不...

2024年1月,谷歌 DeepMind 联合斯坦福推出了ALOHA 的增强版本 ——ALOHA 2。与一代相比,ALOHA 2 具有更强的抓持性能、更符合人体工程学设计和更强的稳健性,并且在国内就可以直接采购,整套成本还不到20万元人民币。可订购的套装件(建议工作桌自己配置,其他设备都可以采购)多样化的演示数据集推动了机器人学习的重大进步,但此类数据的灵活性和规模可能受到硬件成本、硬件鲁棒性和远程操作难易程度的限制。推出ALOH...

购买链接智能佳机器人400 099 1872010-82488500/82488501www.bjrobot.com...
/
1562 次浏览/
人形机器人
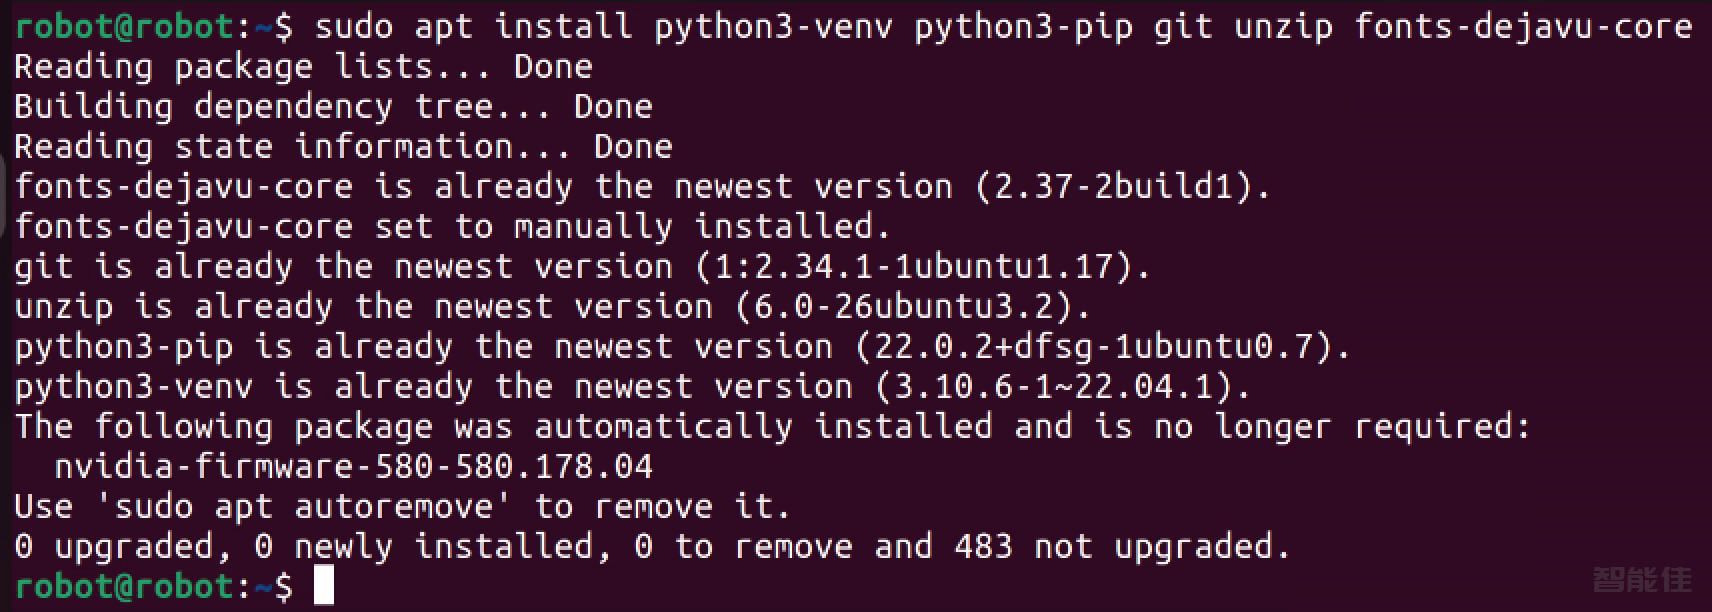
1 准备设备和文件需要:已经完成装配的 MIDAS Hand,Ubuntu 桌面环境。2 安装源码和 Python 环境sudo apt updatesudo apt install python3-venv python3-pip git unzip fonts-dejavu-coremkdir ~/midas_wscd ~/midas_wsgit clone https://github.com/midas-hand-org/midas_hand_api.git git...
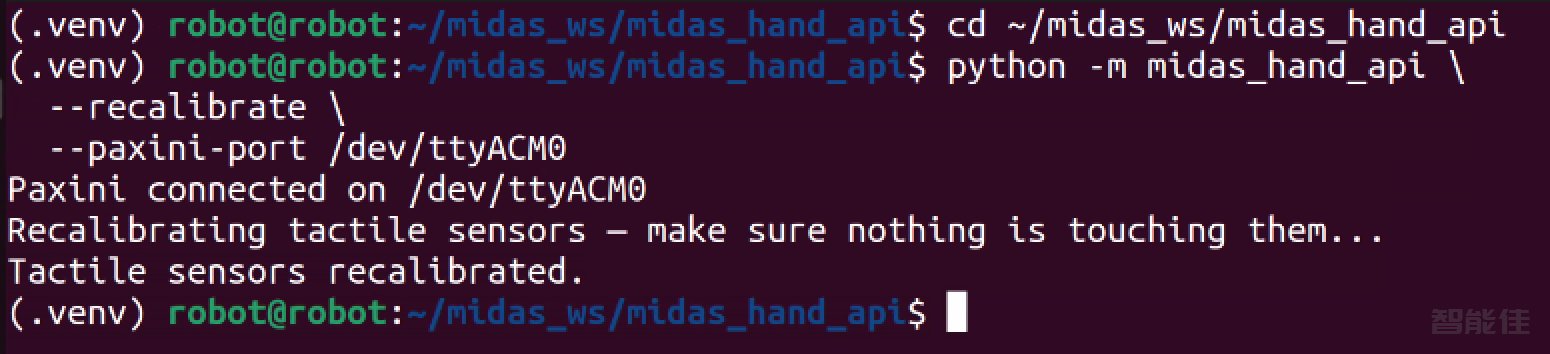
单独清零启动前保持所有触觉表面无接触cd ~/midas_ws/midas_hand_apipython -m midas_hand_api \ --recalibrate \ --paxini-port /dev/ttyACM0重新打开,不重复清零python -m midas_hand_api.tactile.paxini_tactile_qt \ --port /dev/ttyACM0 \ --no-recalibrate...
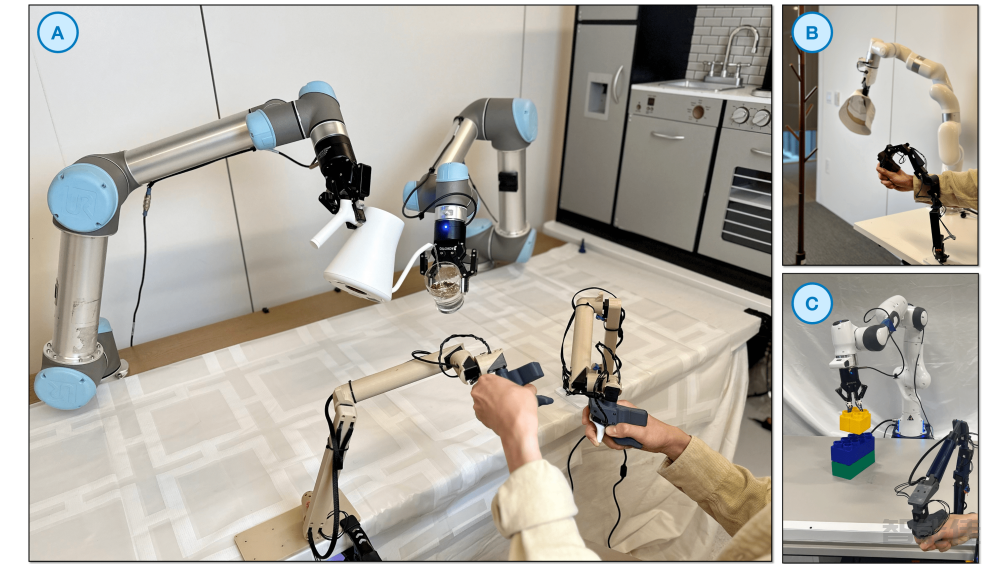
原文题目:GELLO: A General, Low-Cost, and Intuitive Teleoperation Framework for Robot Manipulators作者:Philipp Wu、Yide Shentu、Zhongke Yi、Xingyu Lin、Pieter Abbeel单位:加州大学伯克利分校文中引文编号、图号、表号、数值和参考文献均按原文保留。 图 1:为三种不同机器人构建的 GELLO 遥操作系统。(A)两台 UR5;(B)...
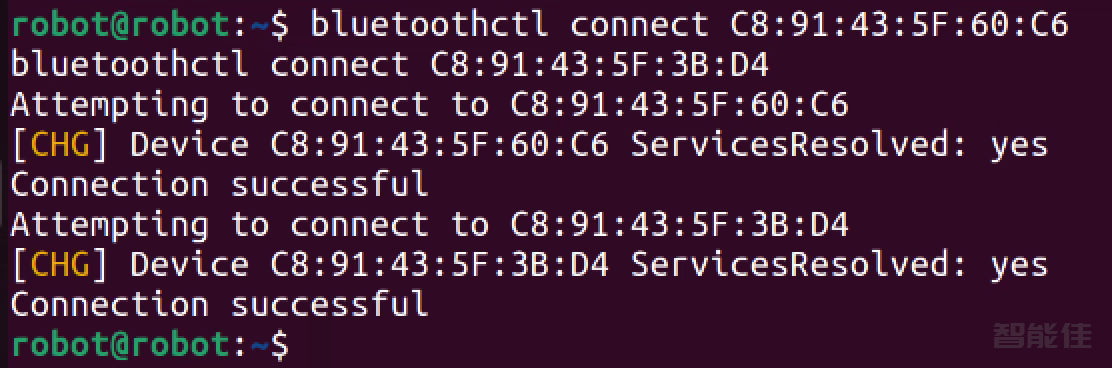
第一次连接蓝牙手柄,需要配对、连接bluetoothctl如果是已经配对过的,直接连接:按任意按键或短按 SYNC 唤醒。sudo rfkill unblock bluetooth sudo systemctl restart bluetooth sleep 2 bluetoothctl power on然后连接:bluetoothctl connect C8:91:43:5F:60:C6bluetoothctl connect C8:91:43:5F:3B:D4查看状态:b...
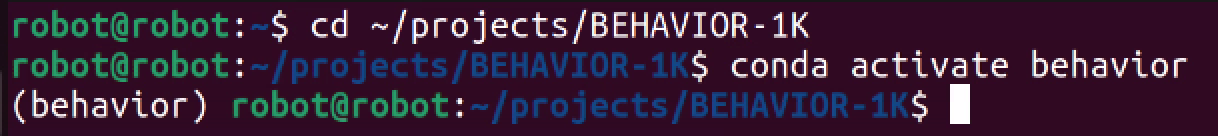
cd ~/projects/BEHAVIOR-1Kconda activate behaviorpython joylo/scripts/scan_and_reboot.py \
--port /dev/ttyUSB0 \
--baudrate 2000000 \
--protocol 2.0零点标定...
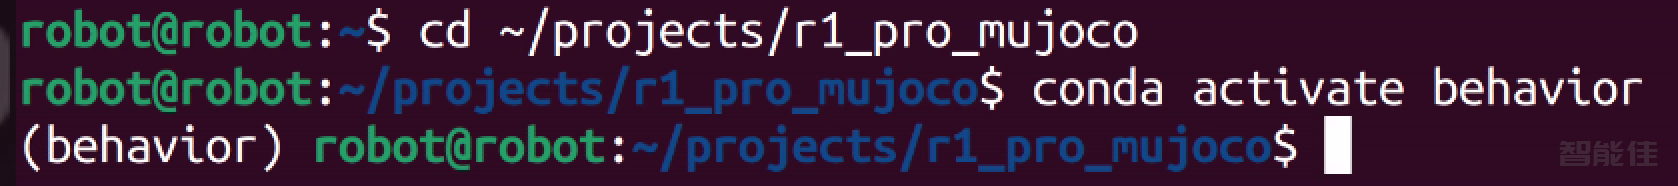
终端1:启动服务端cd ~/projects/r1_pro_mujococonda activate behavior python mujoco_robot_server.py \
--model ~/projects/r1_pro_mujoco/r1_pro_teleop_visual_obj.xml \
--host 127.0.0.1 \
&nb...
Microduck热门舵机XL330-M288-T介绍 立即采购去年,我们发布了 Reachy Mini——一款为人机交互打造的小型桌面机器人。自那以后,已有超过 10,000 台 Reachy Mini 走进世界各地用户的生活。在打造 Reachy Mini 的过程中,我们不断回到另一个问题:如果一台小型机器人最主要的任务不是待在桌面上与你互动,而是在现实世界中移动,它会是什么样子?Microduck 正是从这个问题中诞生的。Microd...
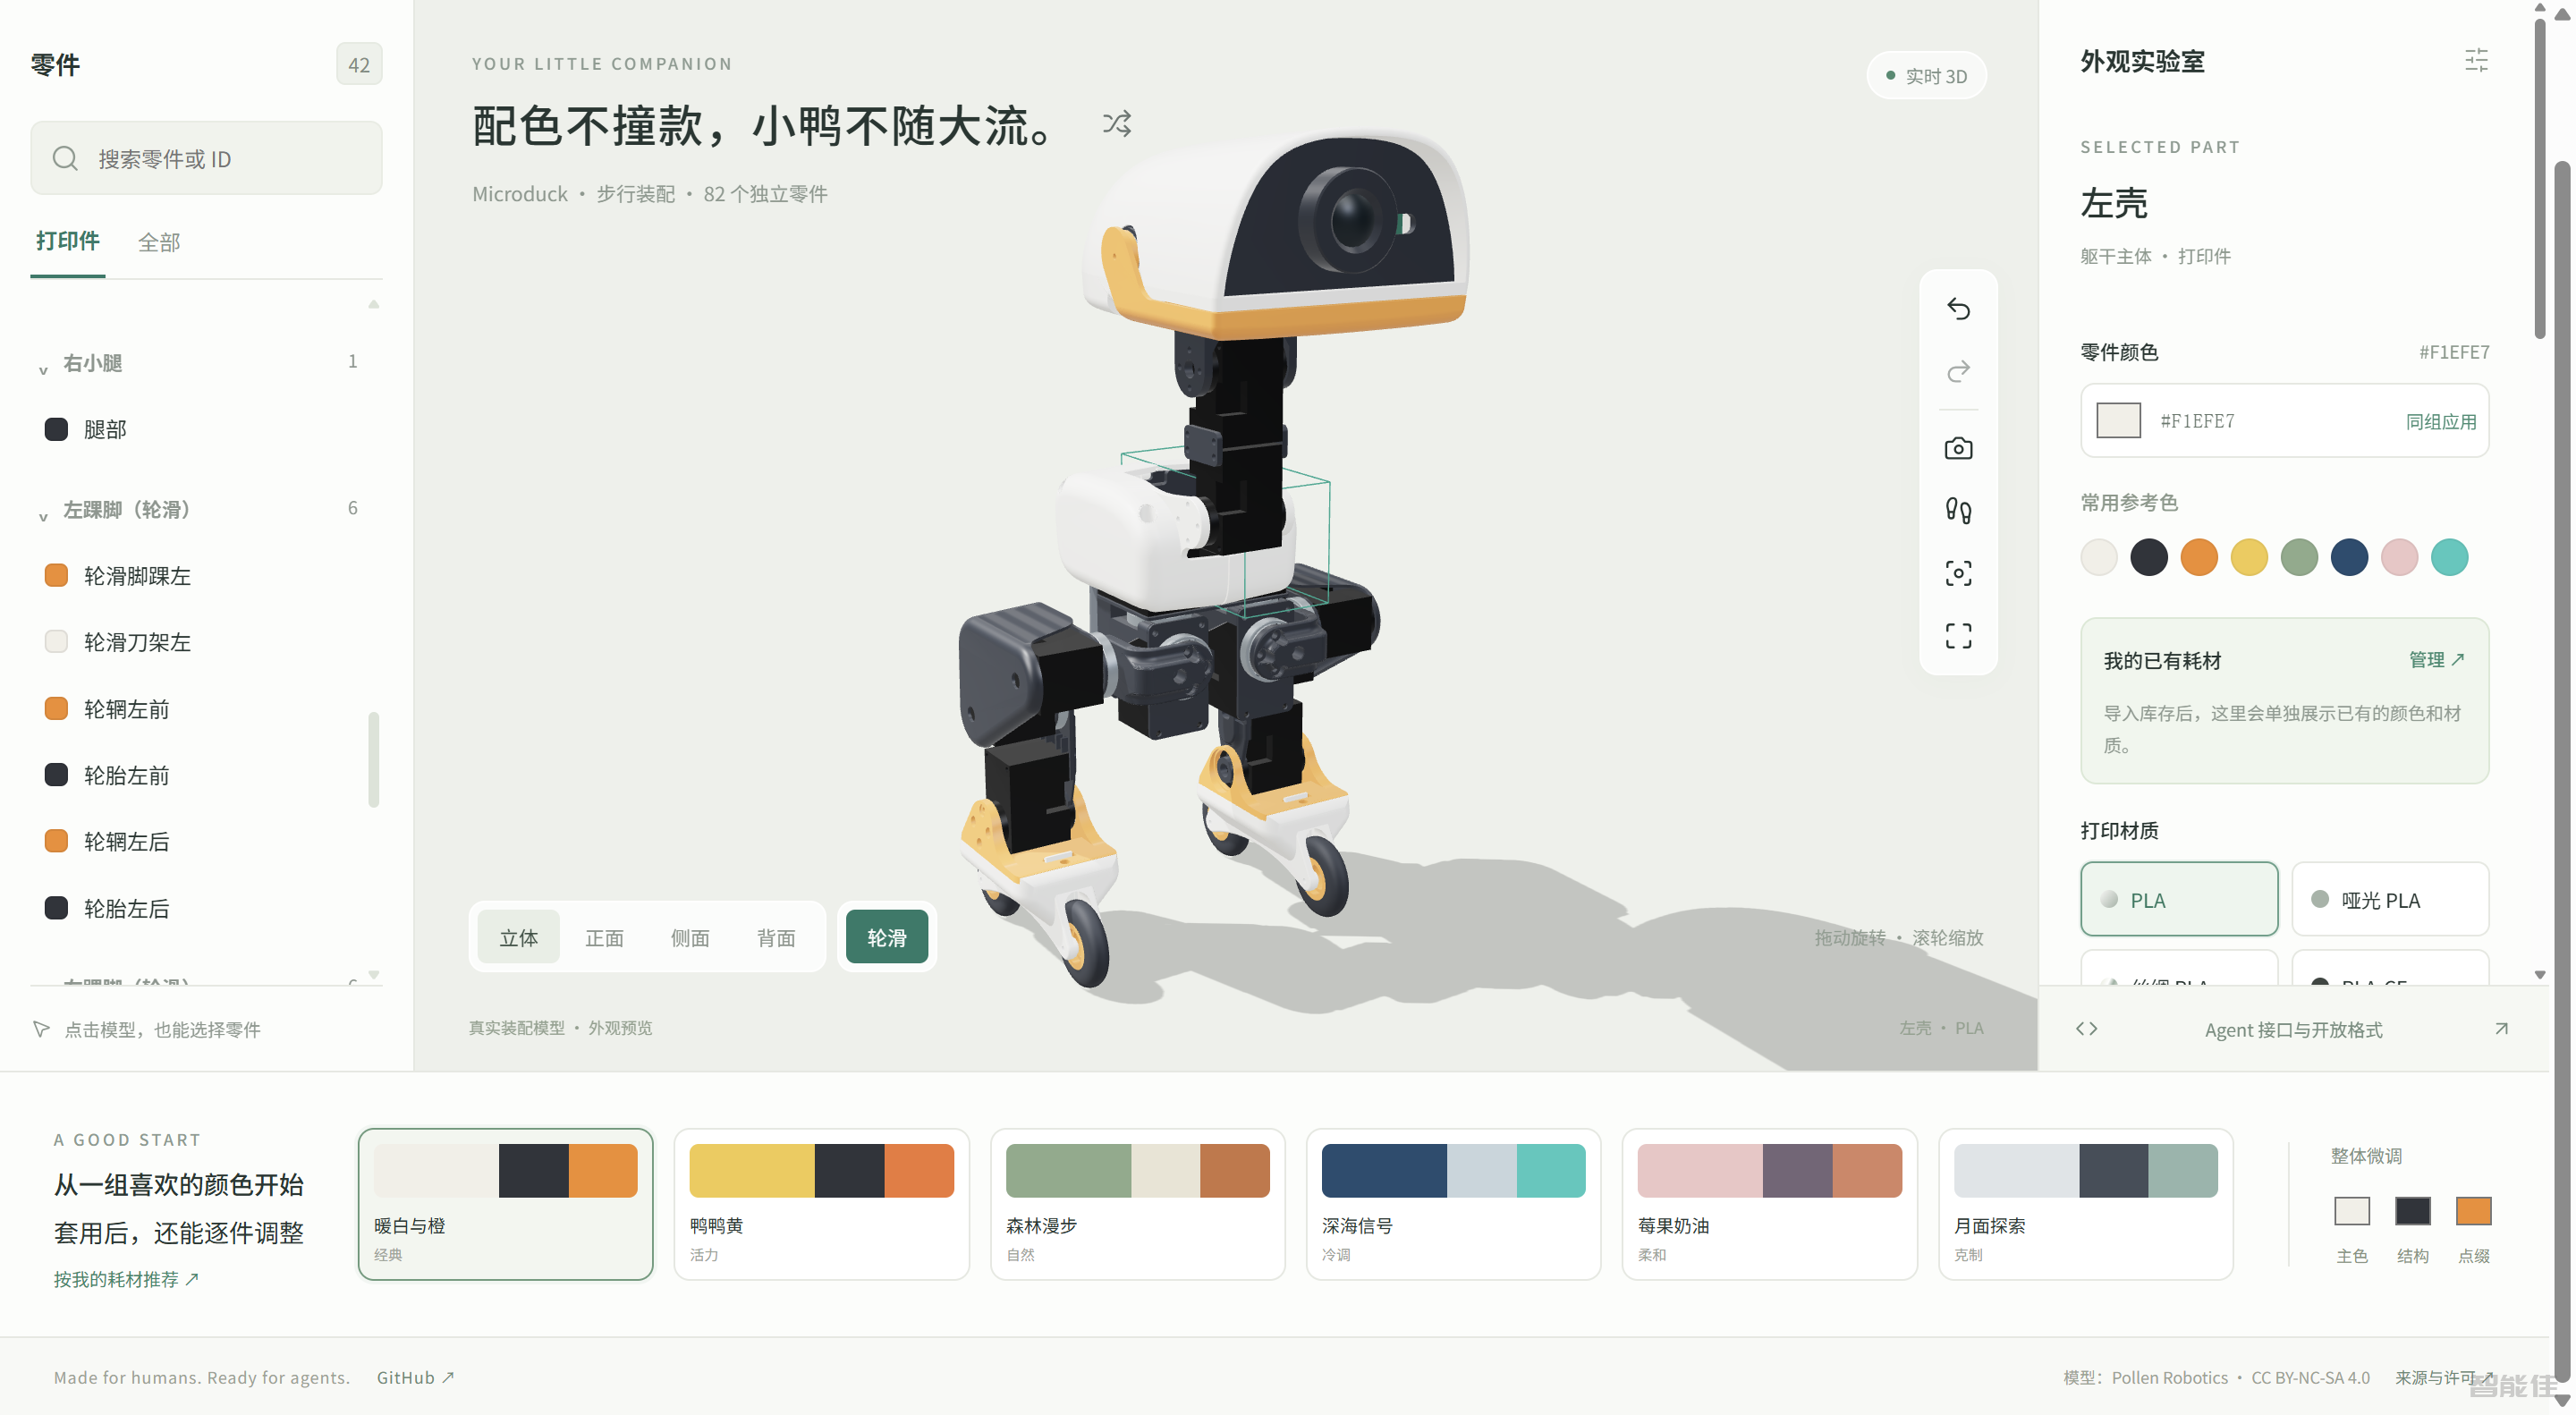
https://lathamz.github.io/microduck-color-studio/https://ley-wl.github.io/microduck-guide/...

原文题目:FACTR: Force-Attending Curriculum Training for Contact-Rich Policy Learning作者:Jason Jingzhou Liu、Yulong Li、Kenneth Shaw、Tony Tao、Ruslan Salakhutdinov、Deepak Pathak单位:卡内基梅隆大学(Carnegie Mellon University)说明:Jason Jingzhou Liu 与 Yulong Li...
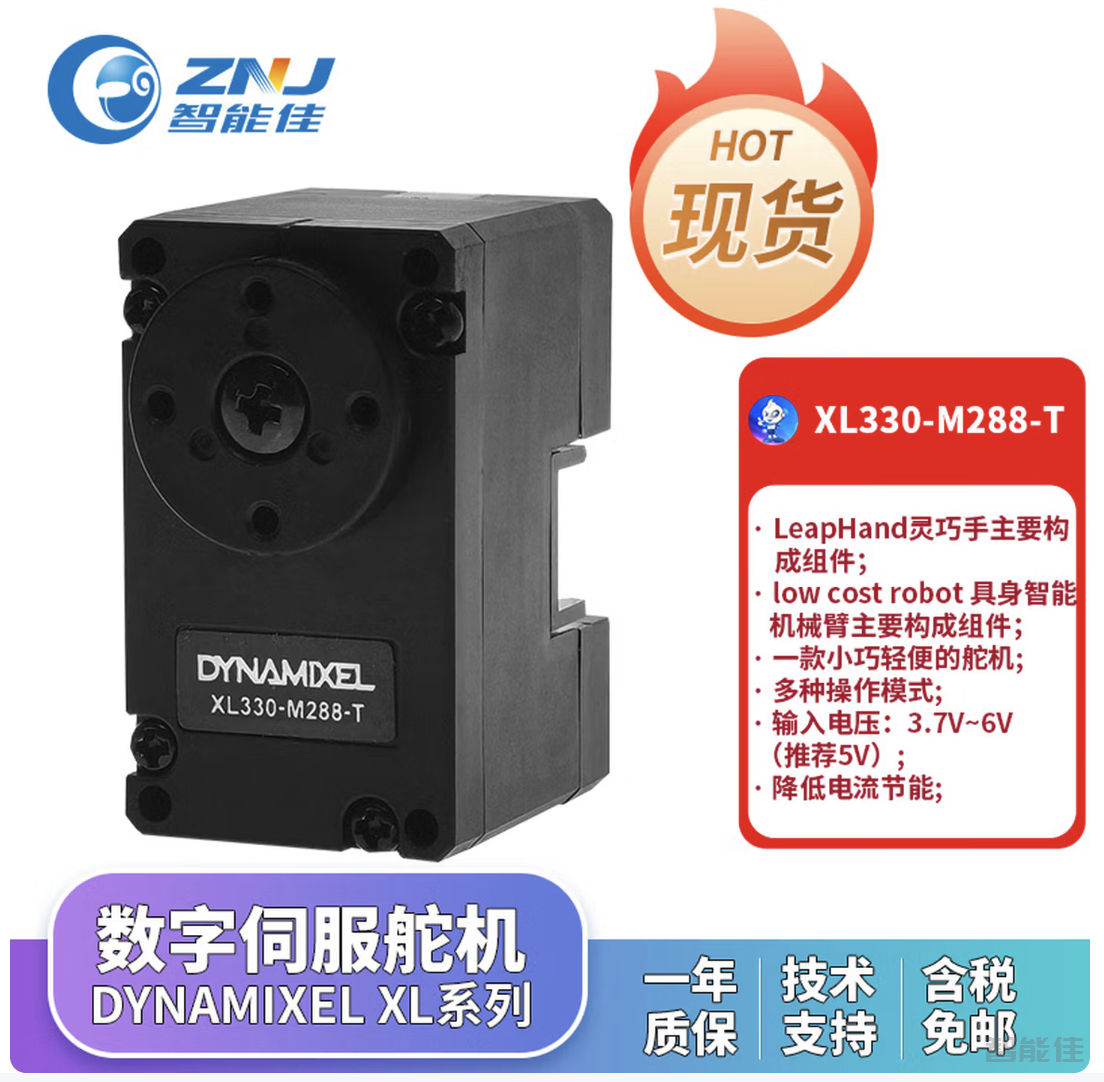
采购链接物料清单(UR5)序号描述数量链接1DYNAMIXEL XL330-M288-T6https://item.jd.com/10026901343226.html#switch-sku 2DYNAMIXEL XL330-M077-T1https://item.jd.com/10152431689447.html#switch-sku 3U2D21https://item.jd.com/10152431689448.html#switch-sku&nb...