
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...

智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...

点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...

采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...

Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
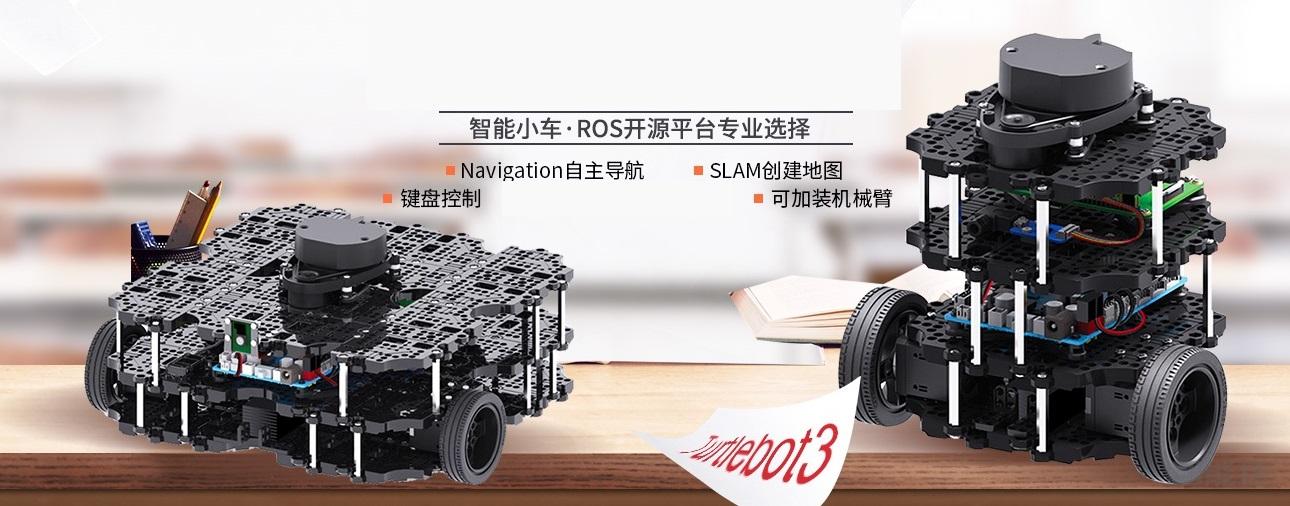
1.[第5类]操纵Open MANIPULATOR-X是一个支持ROS的开源机器人手臂。 因为它可以用DYNAMIXEL和3D打印机制造的零件组装,所以建造起来既简单又便宜。此外,OpenManipulator-X被设计成与TurtleBot3 Waffle或Waffle Pi版本兼容。 在本手册中,我们将学习如何使用组装在TurtleBot3 Waffle P上的机械手。1.1 软件的安装[远程PC]下载并构建使用Turtle Bot3上组装的Open MANIP...
1.使用TurtleBot3机械手运行SLAM带有开放MANIPULATOR-X的TurtleBot3的SLAM与我们前面学习的SLAM不同。由于机器人手臂阻塞了LDS传感器的某些部分,我们只能通过限制SLAM中使用的LDS传感器的范围来平滑地映射。通过过滤LDS的设置角度范围数据,您可以在不使用无效角度值的情况下进行映射传感器从下文件如图所示面。1.1 roscore运行[远程PC]使用下面的命令运行roscore。1.2 准备行动[TurtleBot3...
1.机器学习1.1 机器学习一:object_detector_3d1.1.1目标使用链式机(机器学习框架之一)识别一个对象,并使用深度相机计算到对象的距离。(Link : chainer)1.1.2操作环境1.1.3设置1.ROS动能装置:参考wiki.ros.org2.RealSense D435 ROS包安装3.依赖包装安装python-pip包4.object_detector_3D安装 1.1.4运行...
机器人操作系统 (ROS) 是一组用于构建机器人应用程序的软件库和工具。 从驱动程序和最先进的算法到强大的开发工具,ROS 拥有机器人项目所需的开源工具。自 ROS 于 2007 年启动以来,机器人和 ROS 社区发生了很大变化。ROS 2 项目的目标是适应这些变化,利用 ROS 1 的优点并改进不足之处。下一代机器人操作系统ROS2是用于机器人应用程序开发的中间件。ROS2与ROS1不直接兼容,因为基于ROS1的经验已经在很大程度上重新实现了ROS2。就安全性而言...
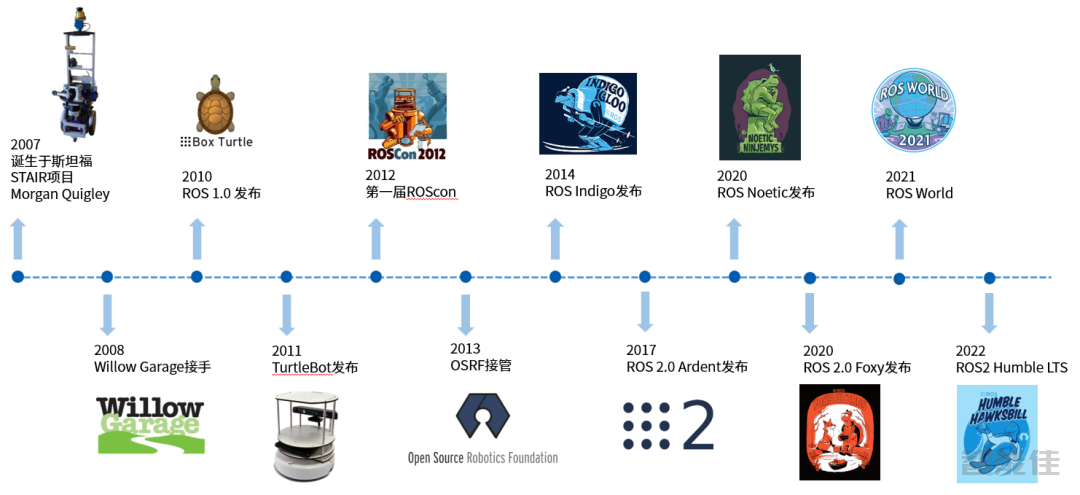
ROS(机器人操作系统)是用于机器人应用程序的开源软件开发工具包。ROS 为各行各业的开发人员提供了一个标准软件平台,将他们从研究和原型设计一直带到部署和生产。不要重新发明轮子。通过在 ROS上构建新事物并更快更好地完成它! 全球社区:10多年来,ROS 项目通过培育由数百万开发人员和用户组成的全球社区,为机器人技术做出贡献和改进,从而产生了一个庞大的机器人软件生态系统。ROS 由该社区开发并为该社区开发,该社区将成为其未来的管理者。 经使用证明:整个机器...

TurtleBot 4 是全球最受欢迎的下一代教育和研究开源机器人平台,以实惠的价格提供更好的计算能力、更好的传感器和世界级的用户体验。支持ROS2,有着丰富的传感器部分功能展示TurtleBot 4 有两种型号——TurtleBot 4 Standard 和 TurtleBot 4 Lite。两者都配备了 iRobot® Create3 移动底座、运行 ROS 2 的强大 Raspberry Pi 4、OAK-D 空间 AI 立体相机、2D LiDAR 等。所有组件都已无缝...
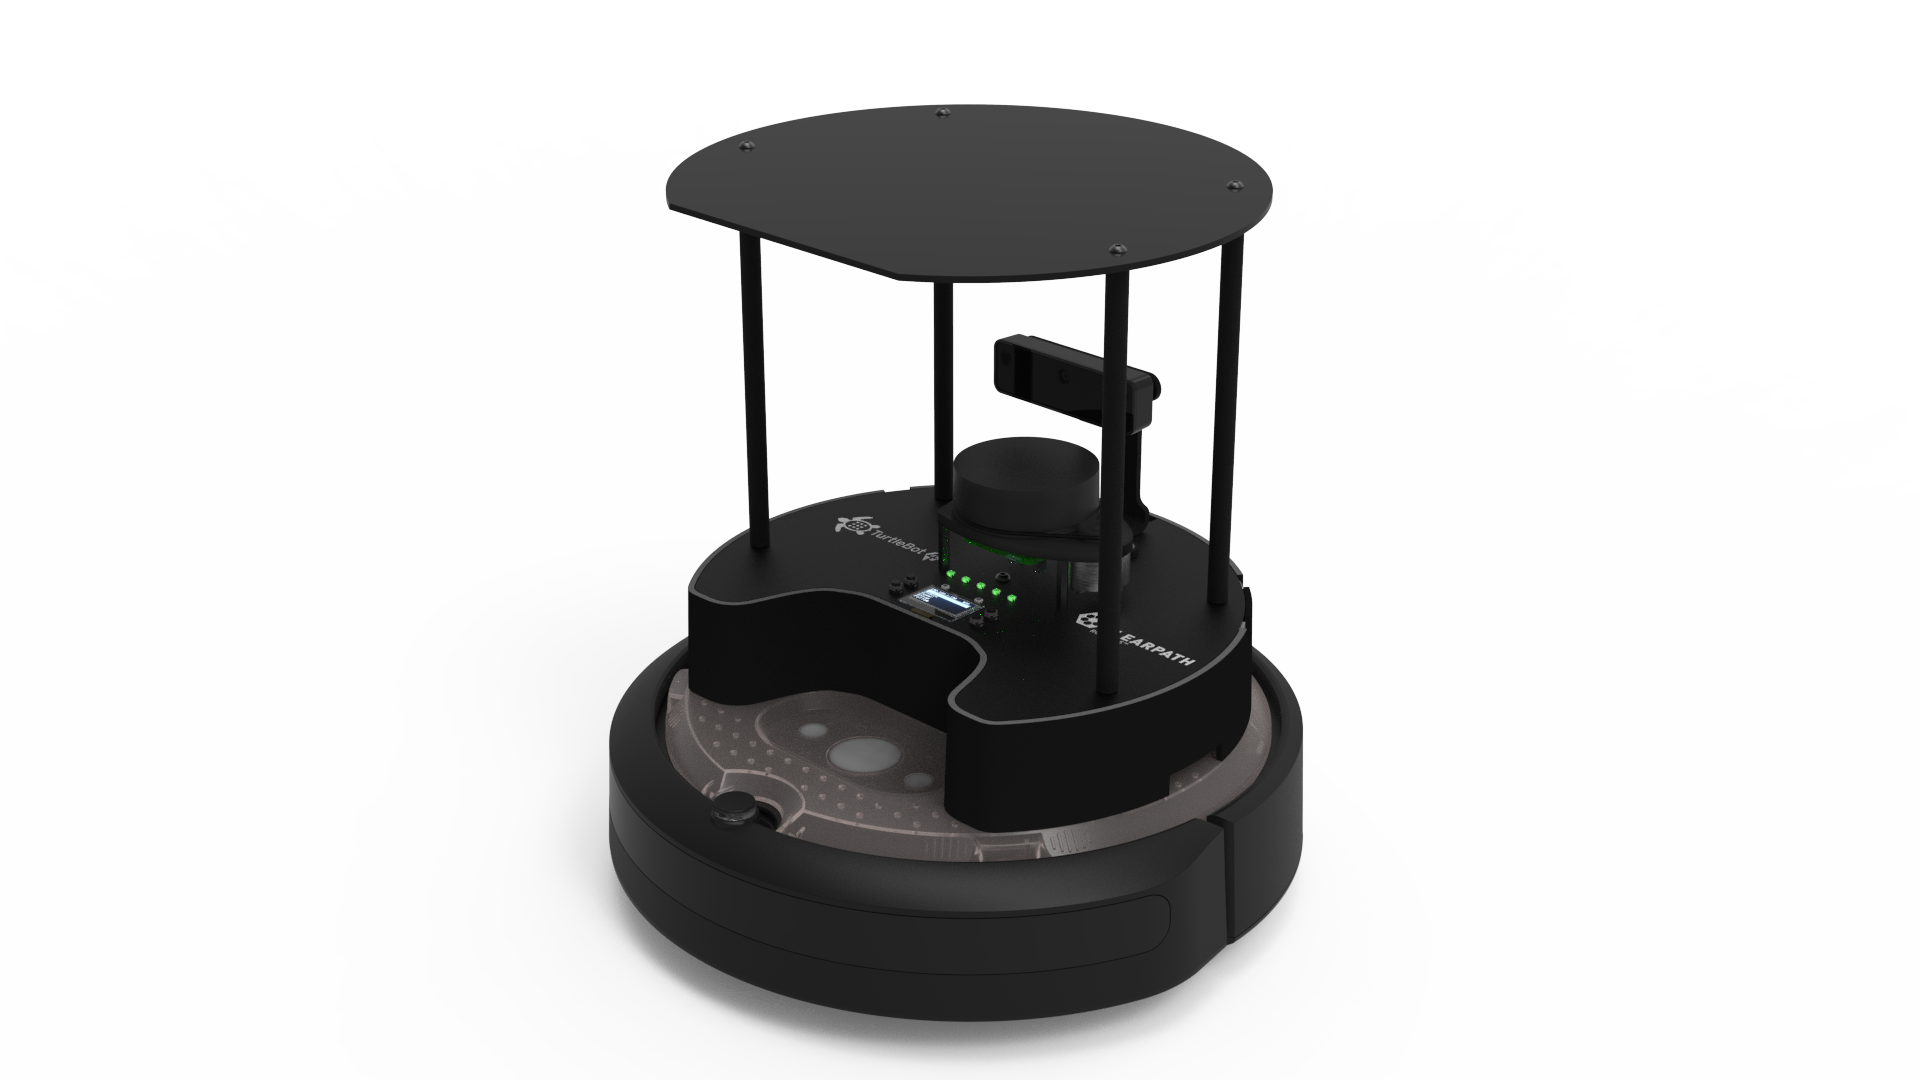
TurtleBot4TurtleBot4TurtleBot 4 是一款基于 ROS2 的移动机器人,用于教育和研究。TurtleBot 4 能够映射其周围环境、自主导航、在其相机上运行 AI 模型等等。它使用Create® 3作为基础平台,并在其上使用 TurtleBot 4 外壳和用户界面 (UI) 板进行构建。外壳内有一个运行 TurtleBot 4 软件的 Raspberry Pi 4B。树莓派 4BUI 板提供状态和用户 LED、用户按钮和 128x64 用户显示屏。...
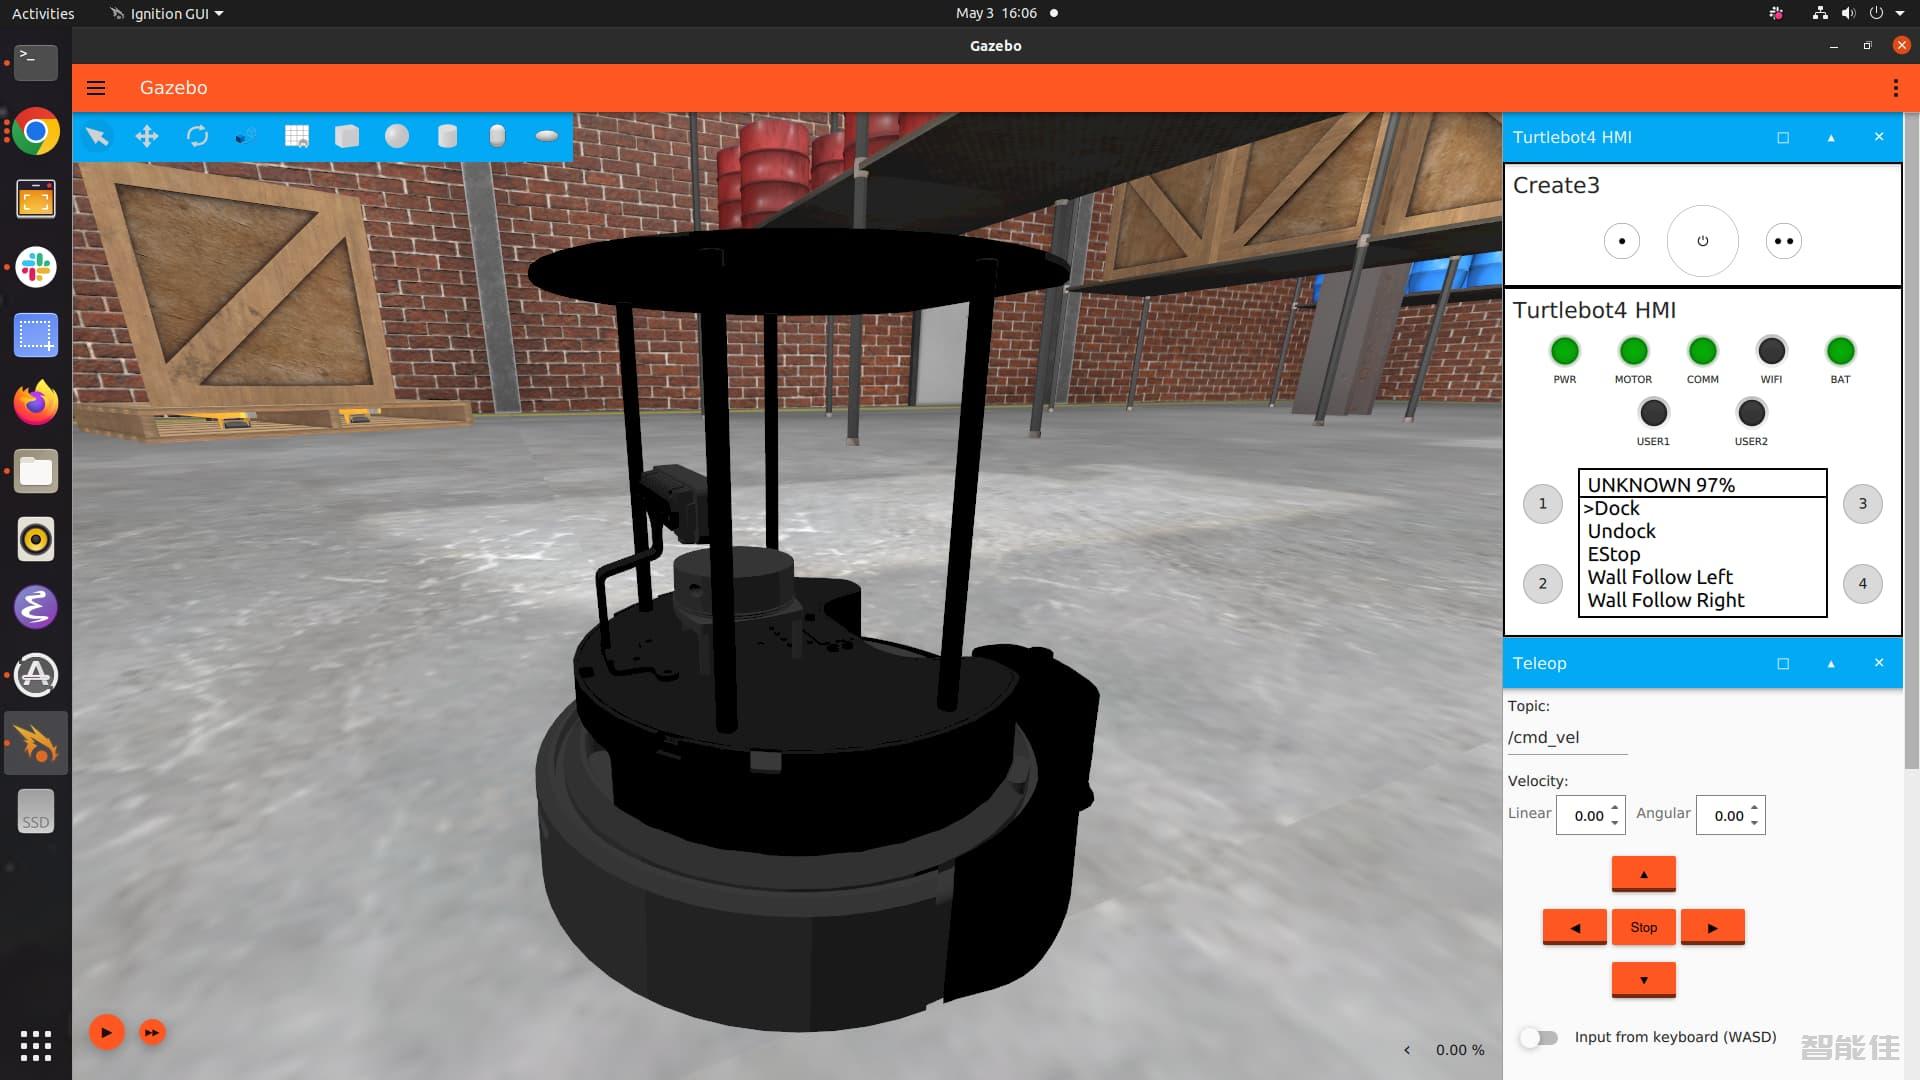
源码软件UbuntuUbuntu 20.04 LTS 桌面(Focal Fossa):https ://releases.ubuntu.com/20.04/树莓派树莓派镜像:https ://www.raspberrypi.com/software/树莓派引脚:https ://pinout.xyz/ROS2文档:https ://docs.ros.org/en/galactic/index.htmlDebian 安装:https ://docs.ros.org/en/gal...

开启机器人电源要为机器人供电,请将其放在充电座上。Create® 3 灯环将打开,Raspberry Pi 也将通电。要关闭机器人电源,请将其从扩展坞中取出并按住 Create® 3 上的电源按钮。灯环将闪烁 3 次,并且 Create® 3 将在关闭前播放声音。...
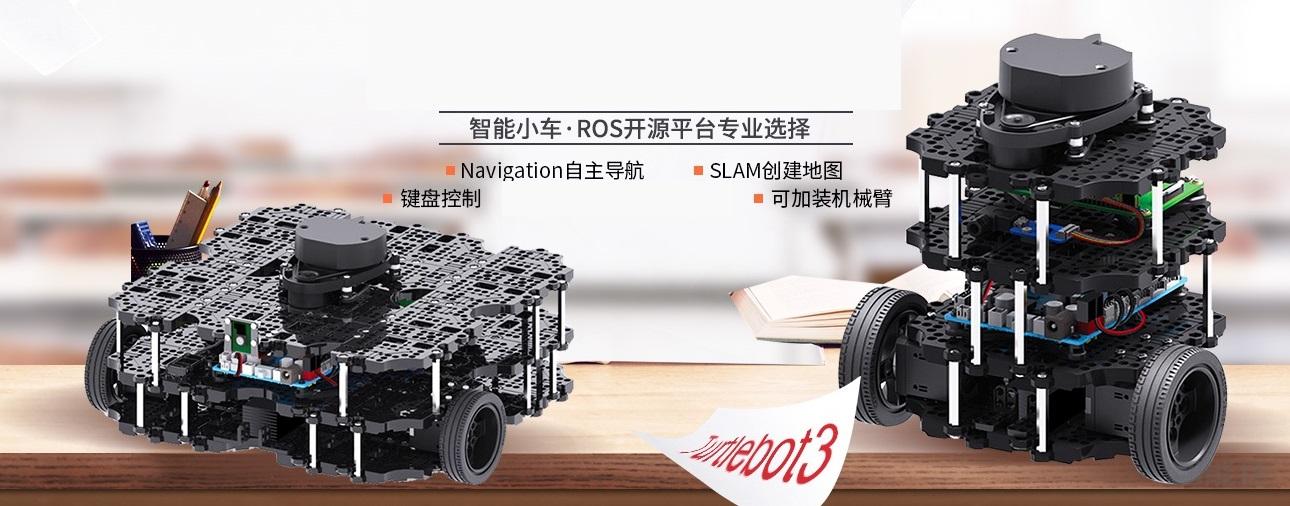
注意:TurtleBot3 已升级为Raspberry Pi 4B. 什么是TurtleBot机器人?TurtleBot是一个ROS标准平台机器人。Turtle 源...