伯克利开源低成本的示教神器GELLO-3.3.2.2.遥操xArm6机器人(windows)
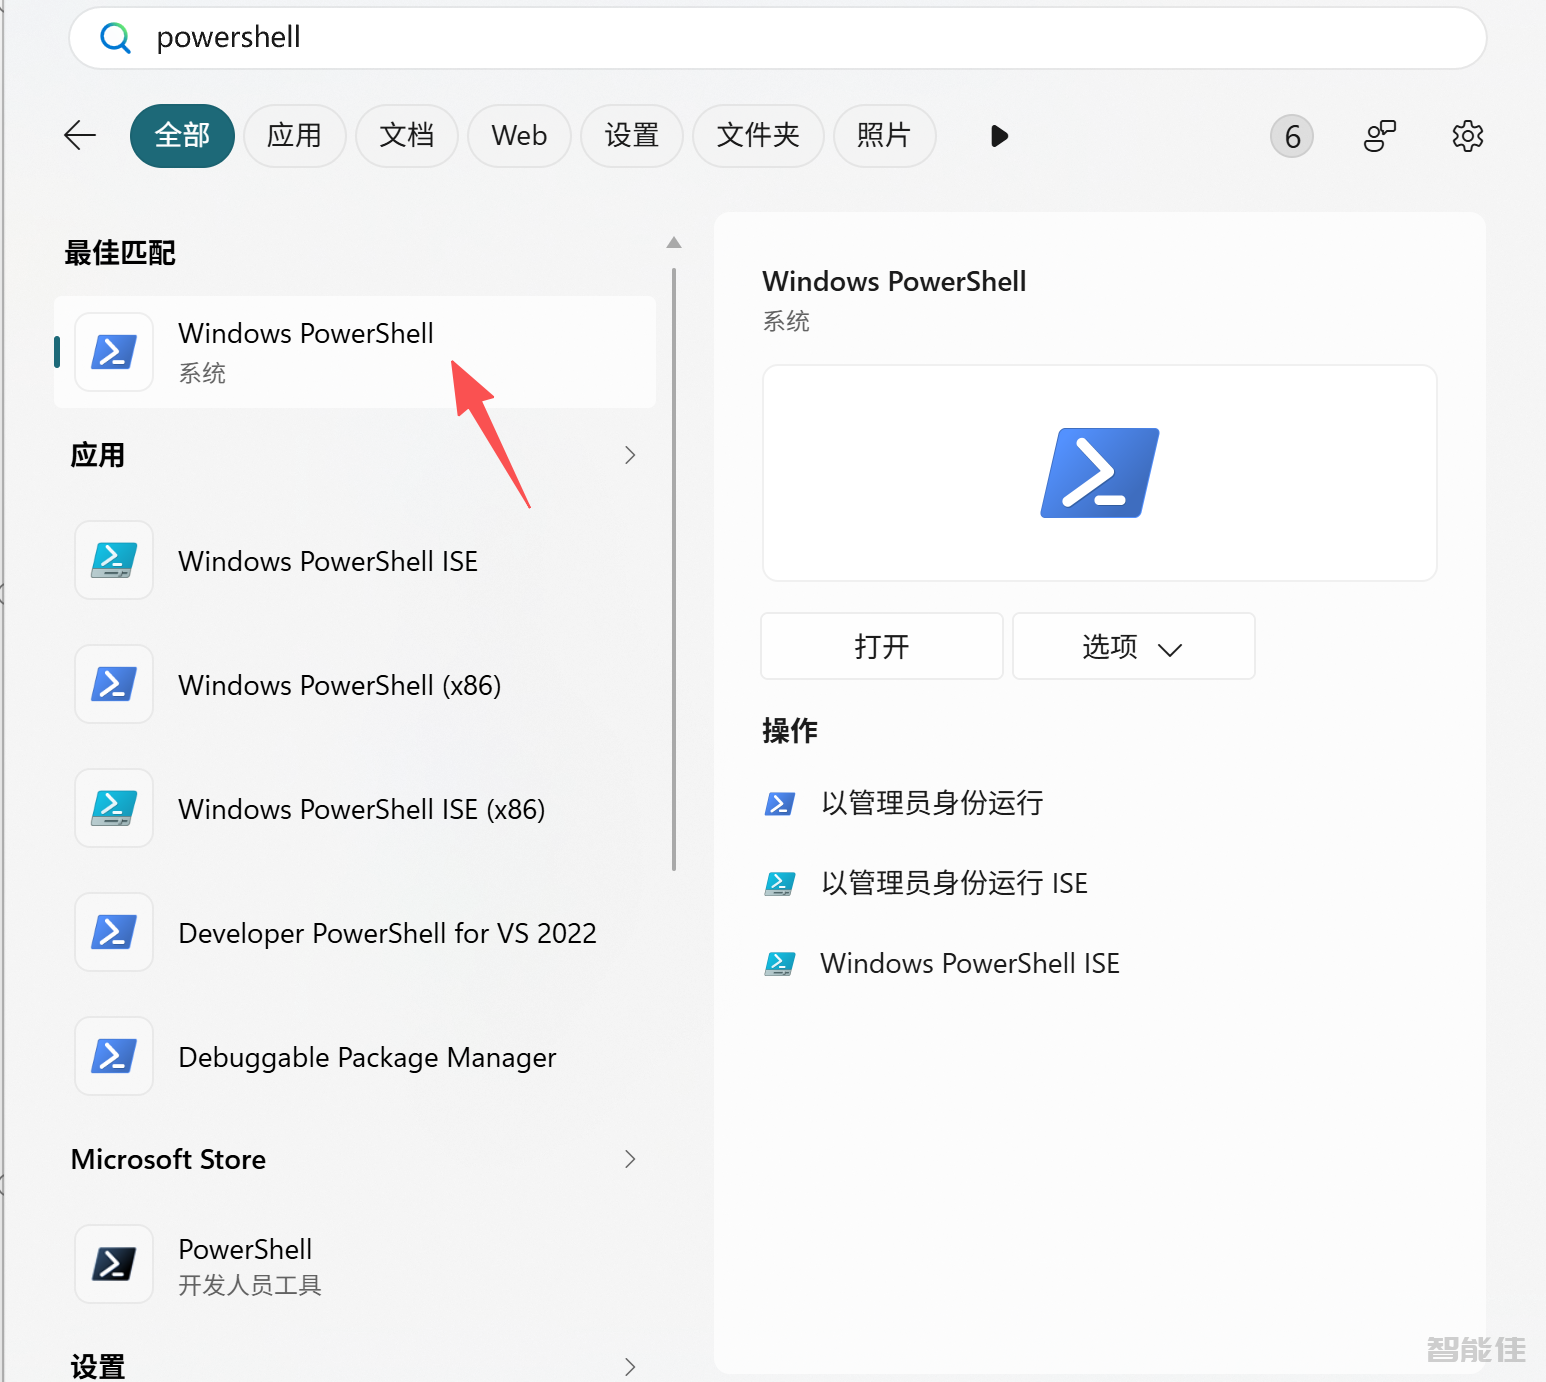
Windows搜索框里面搜索PowerShell
输入以下指令
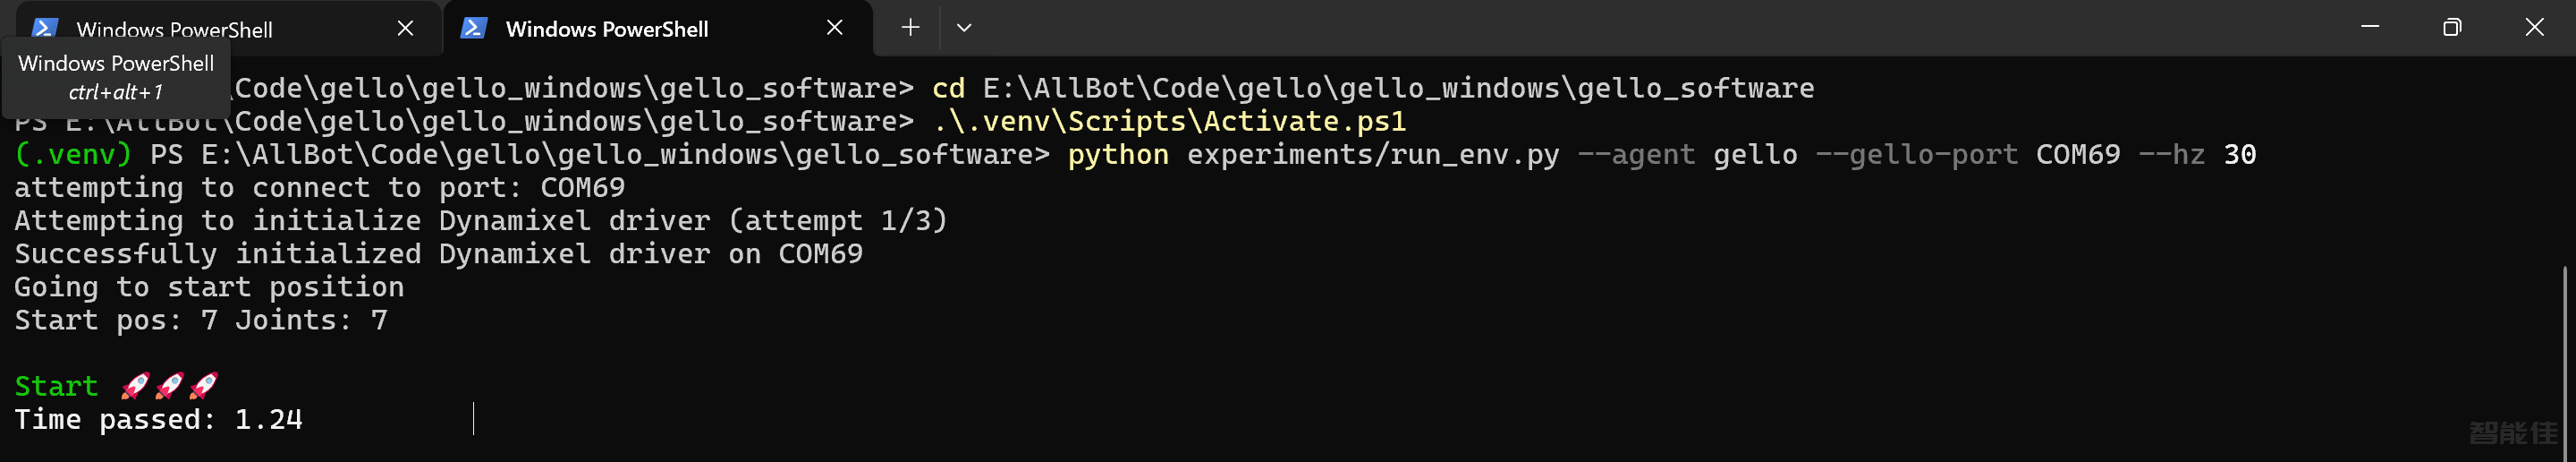
cd E:\AllBot\Code\gello\gello_windows\gello_software
.\.venv\Scripts\Activate.ps1

搜索设备管理器
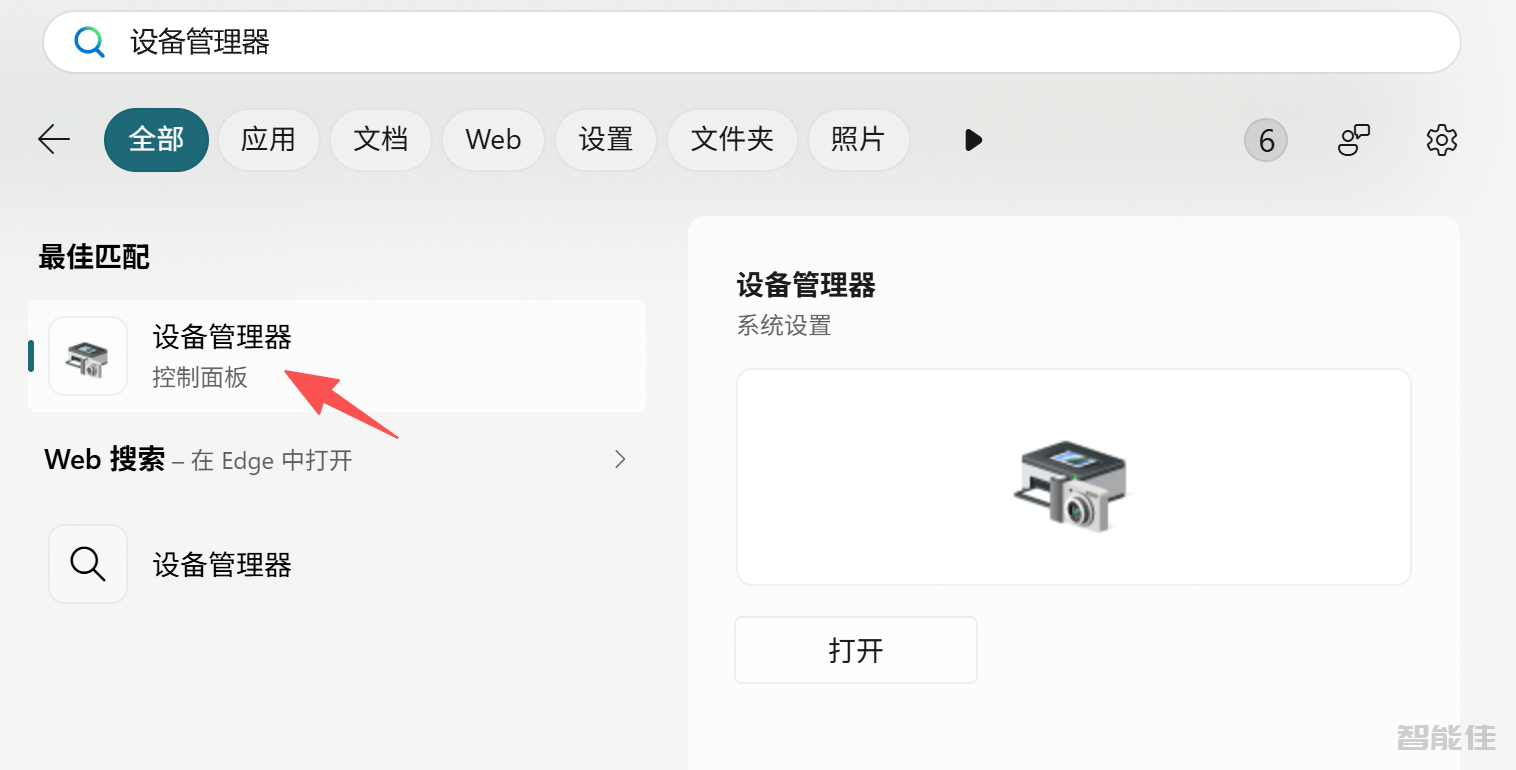
里面查询COM口
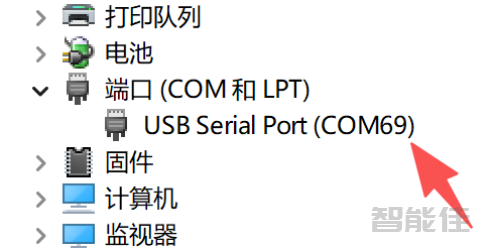
这里是COM69
关节信号参考值
机器人类型 | 关节信号参考 | 自由度 |
UR | 1 1 -1 1 1 1 | 6 |
Panda | 1 -1 1 1 1 -1 1 | 7 |
FR3 | 1 1 1 1 1 -1 1 | 7 |
xArm7 | 1 1 1 1 1 1 1 | 7 |
xArm6 | 1 1 -1 1 1 1 | 6 |
YAM | 1 -1 -1 -1 1 1 | 6 |
cd E:\AllBot\Code\gello\gello_windows\gello_software
.\.venv\Scripts\Activate.ps1


python scripts\gello_get_offset.py --start-joints 0 0 0 0 0 0 --joint-signs 1 1 -1 1 1 1 --port COM69
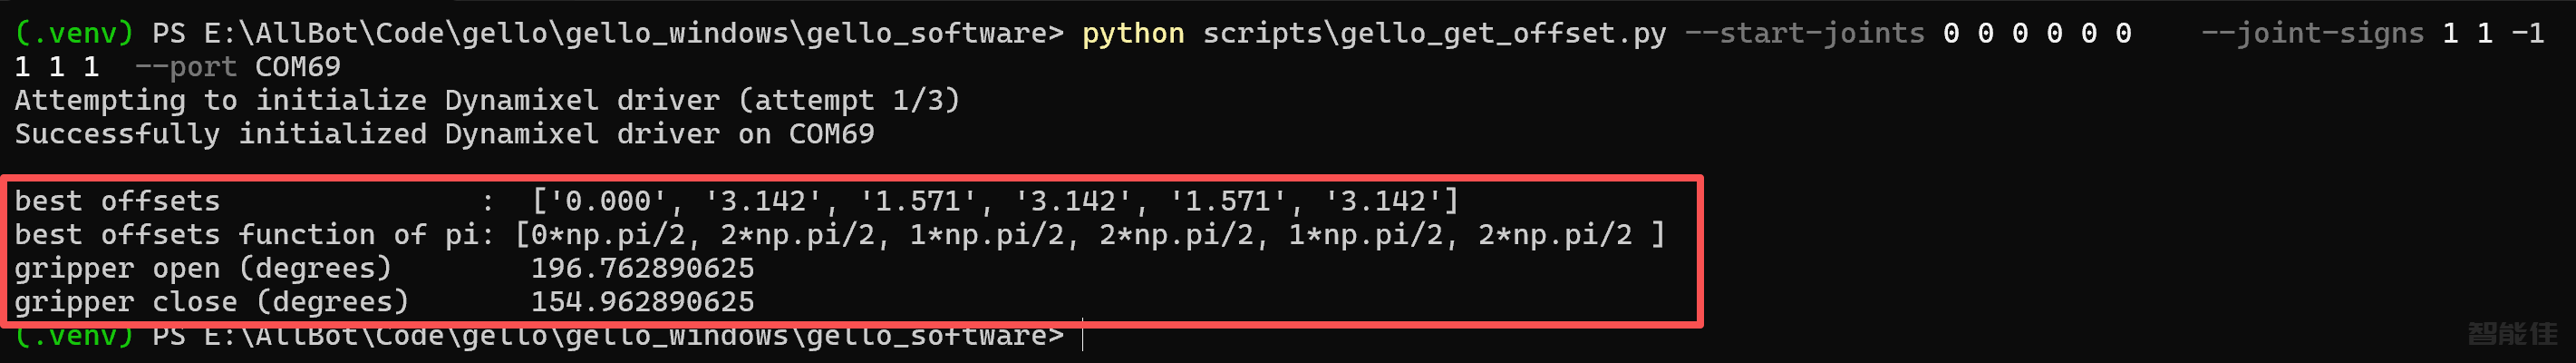
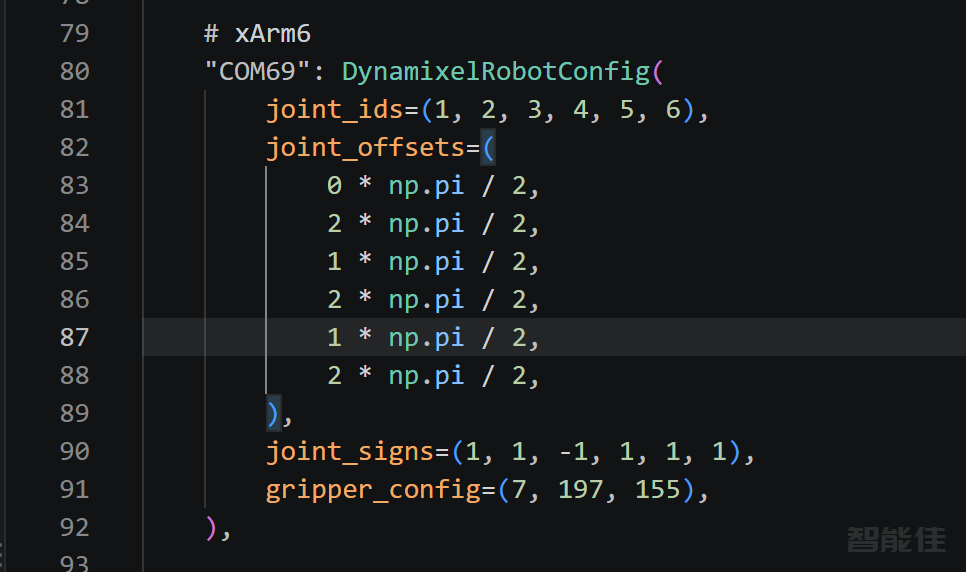
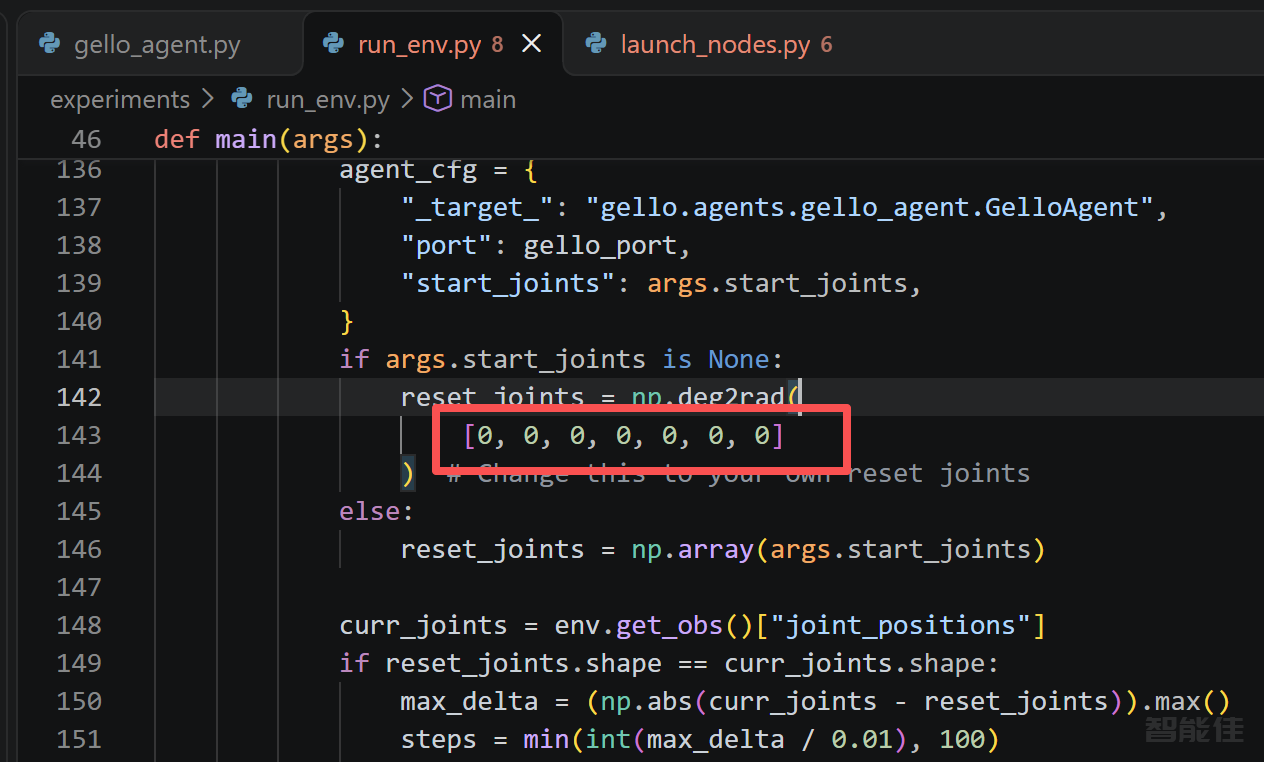
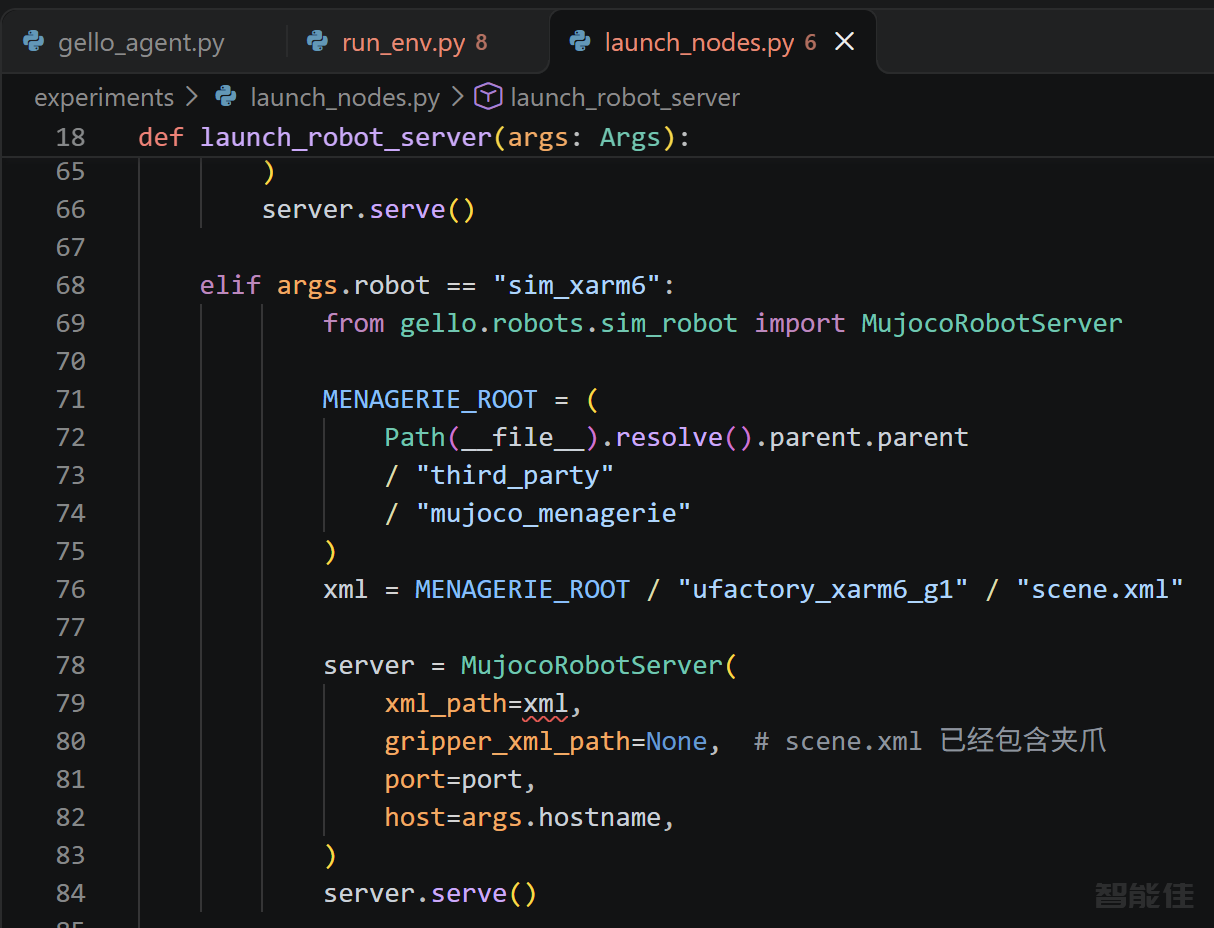
python experiments/launch_nodes.py --robot sim_xarm6
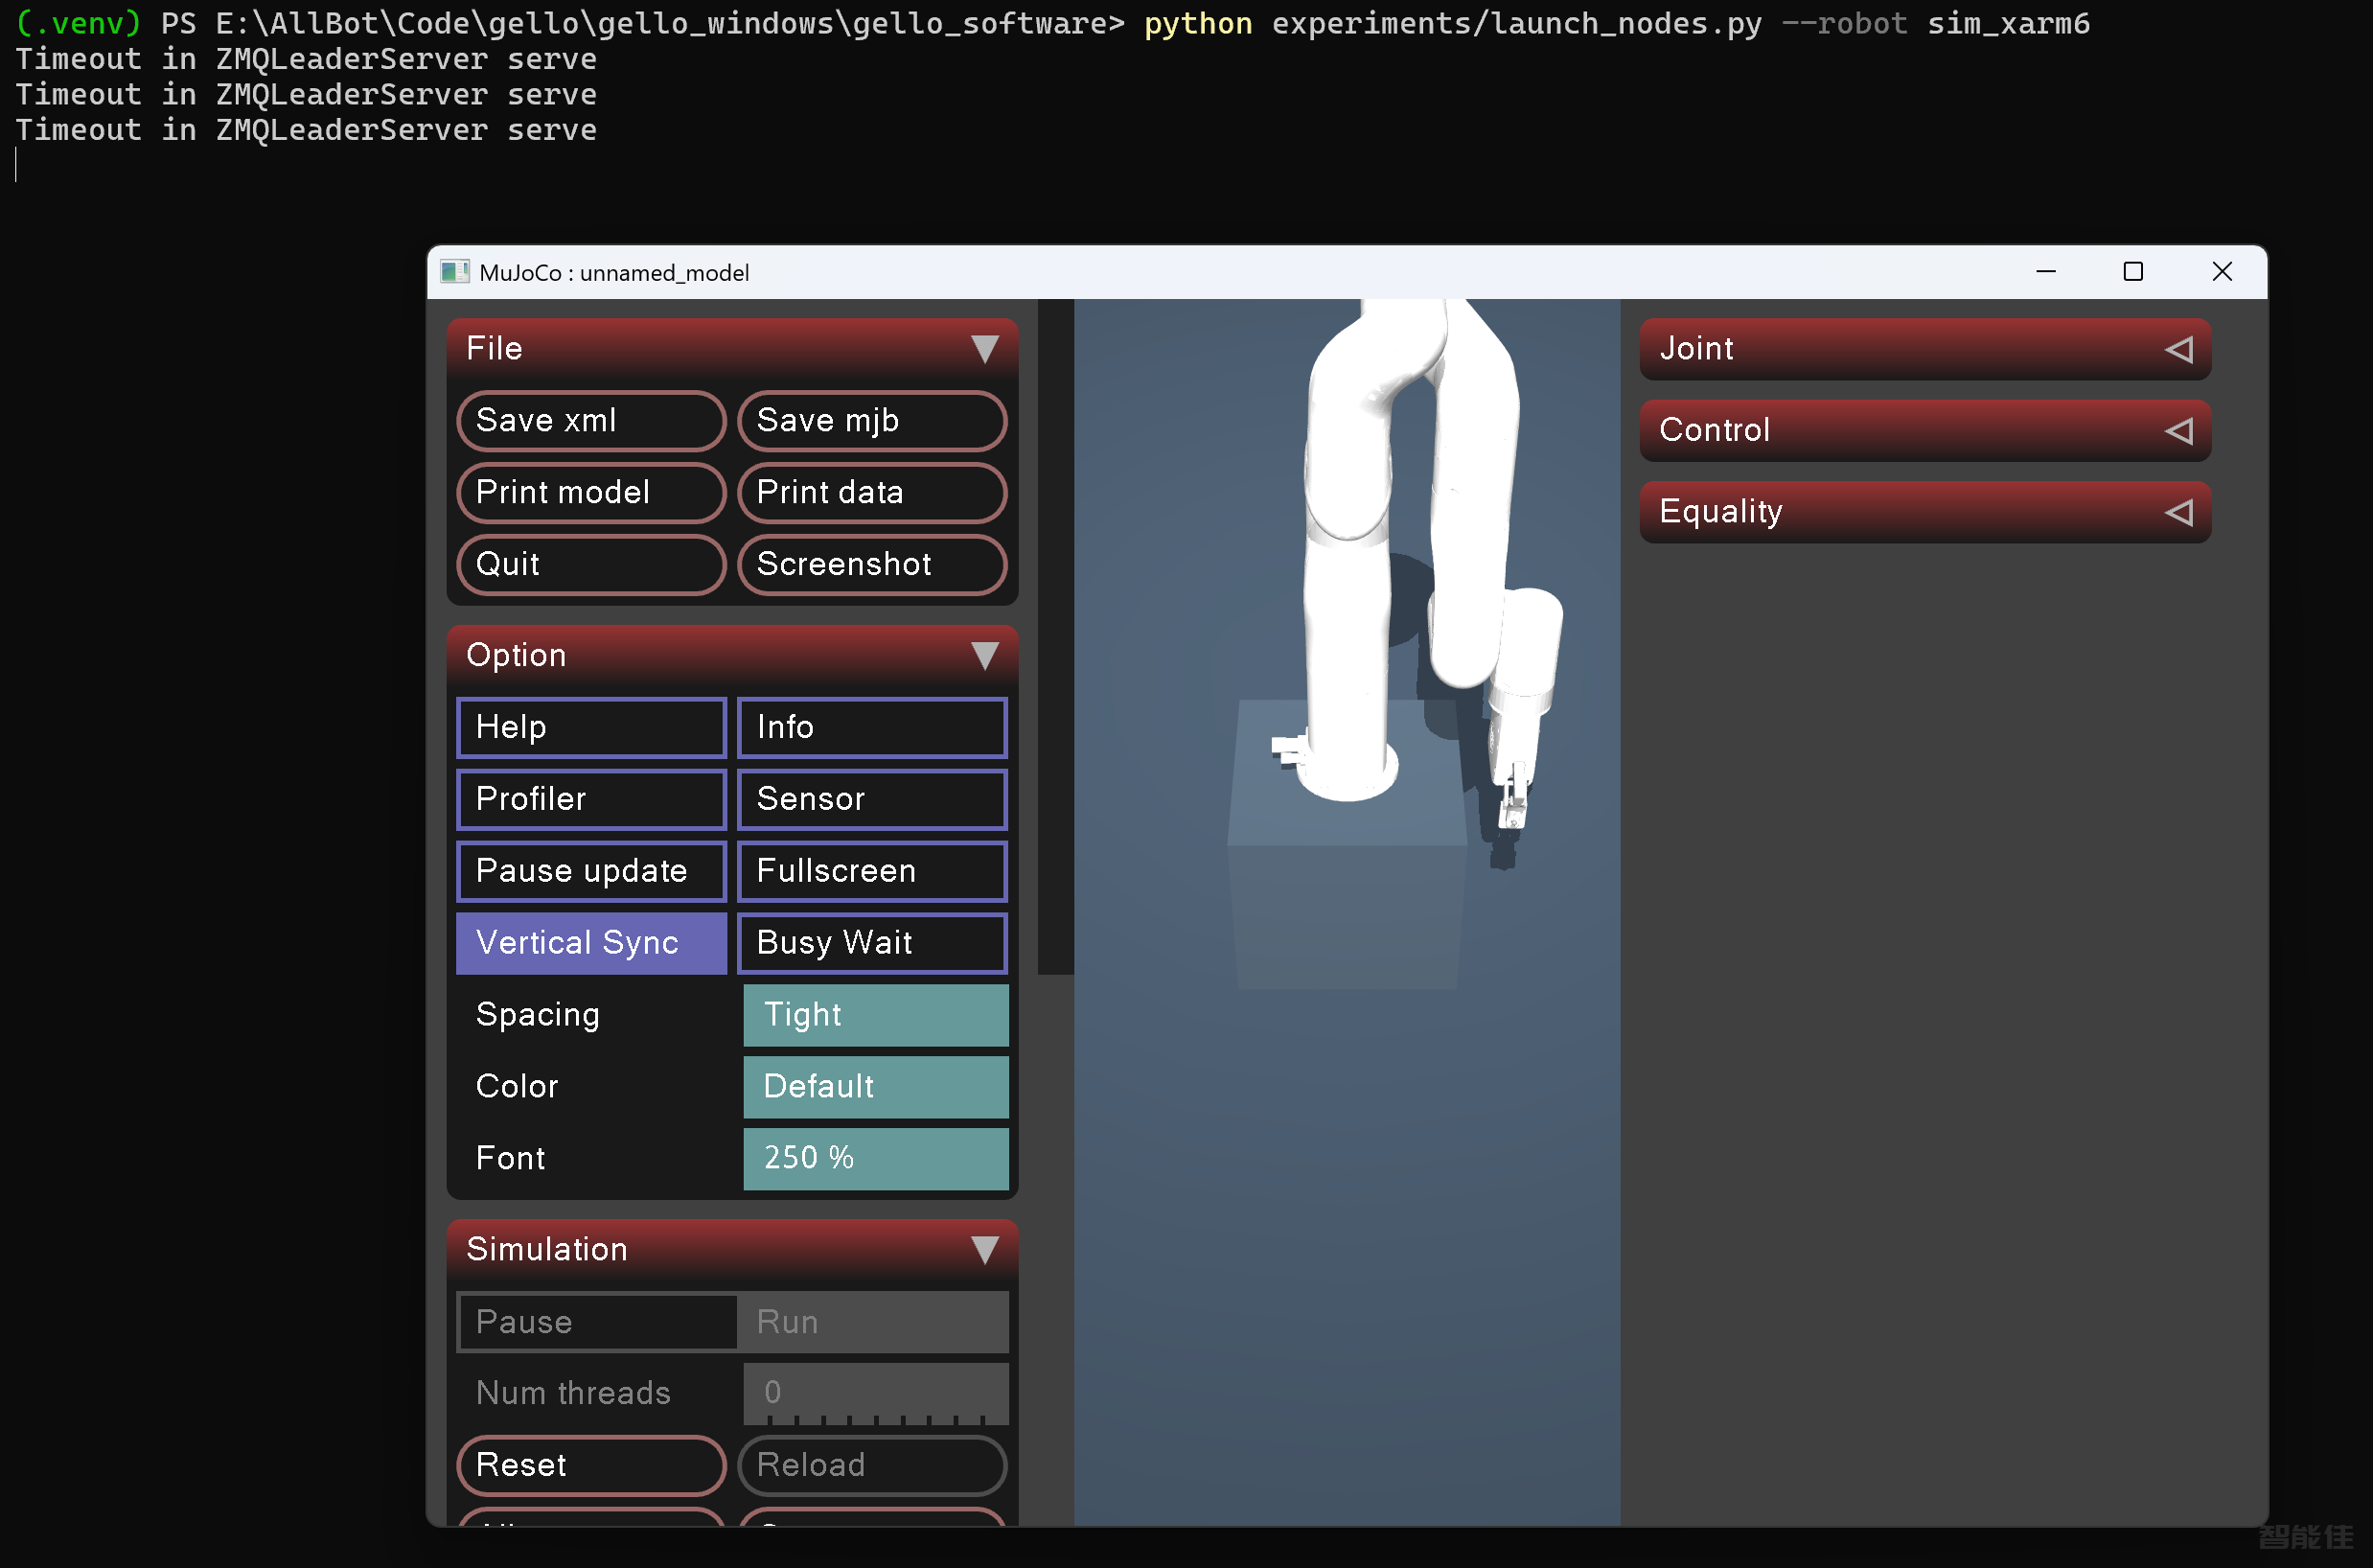
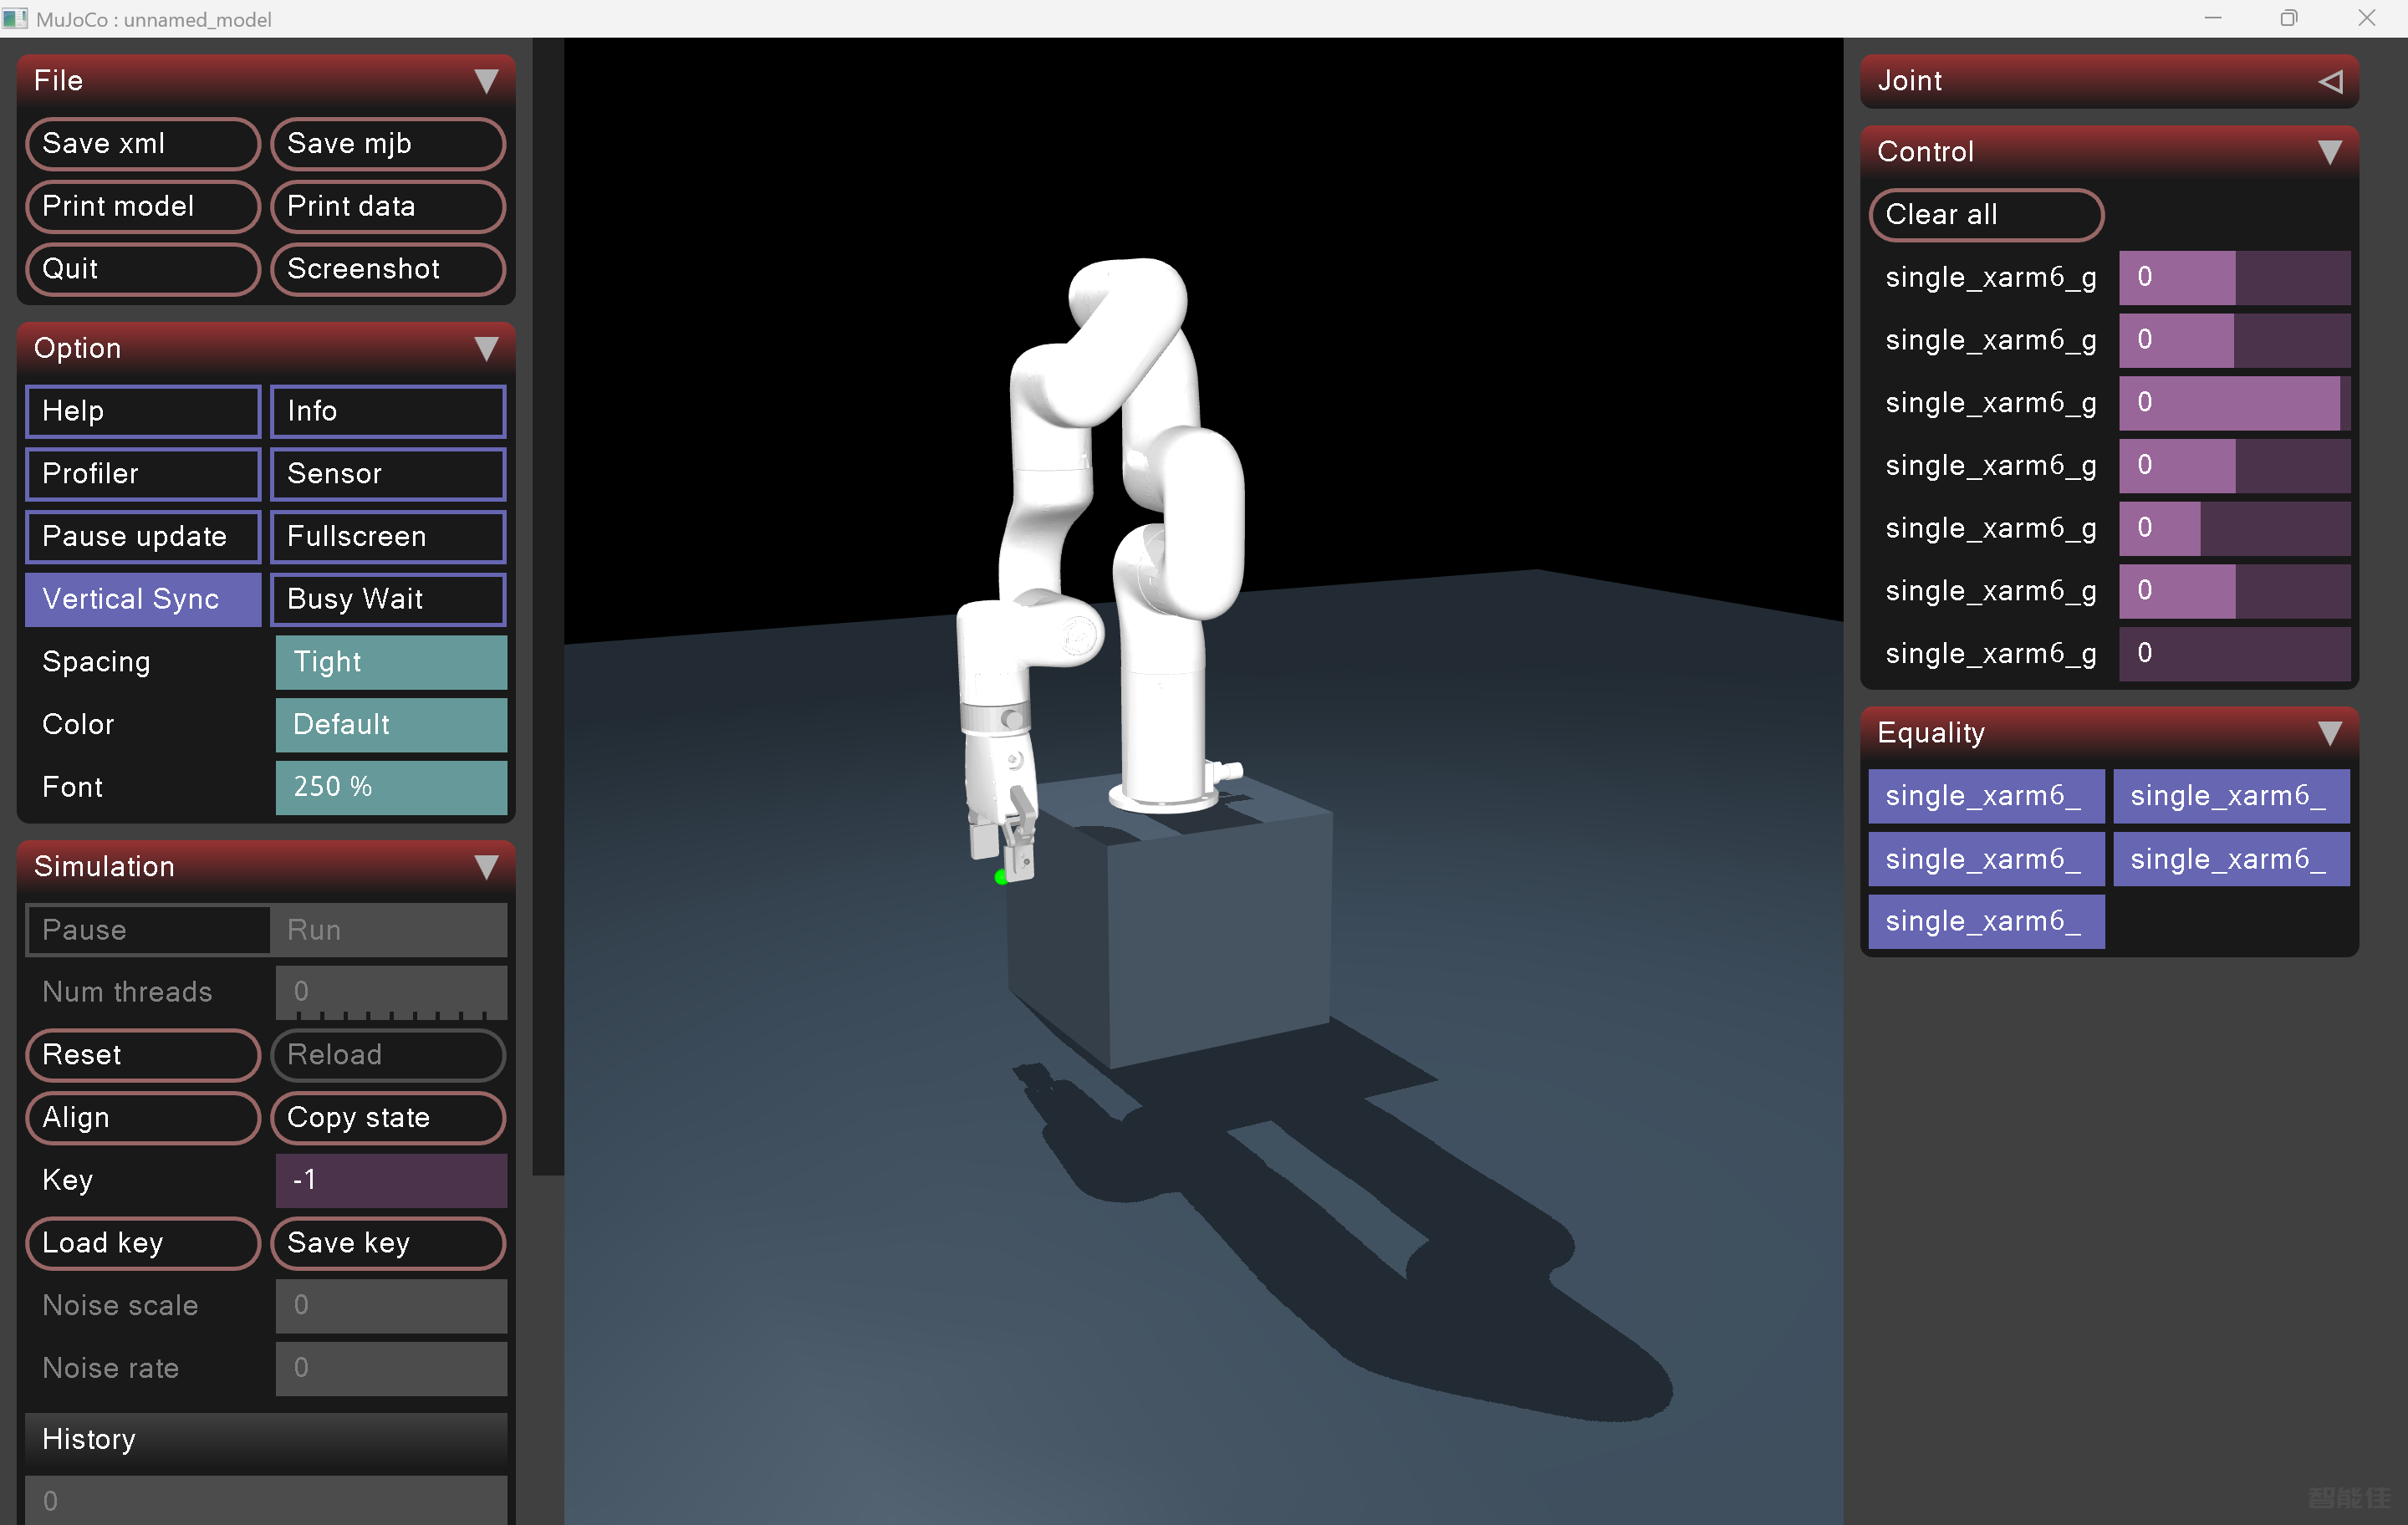
新建一个终端
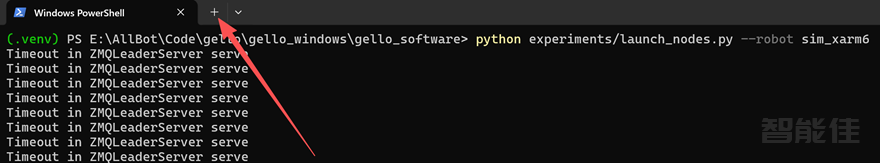
cd E:\AllBot\Code\gello\gello_windows\gello_software
.\.venv\Scripts\Activate.ps1

python experiments/run_env.py --agent gello --gello-port COM69 --hz 30