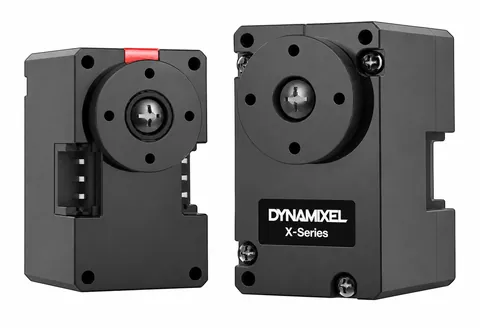
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
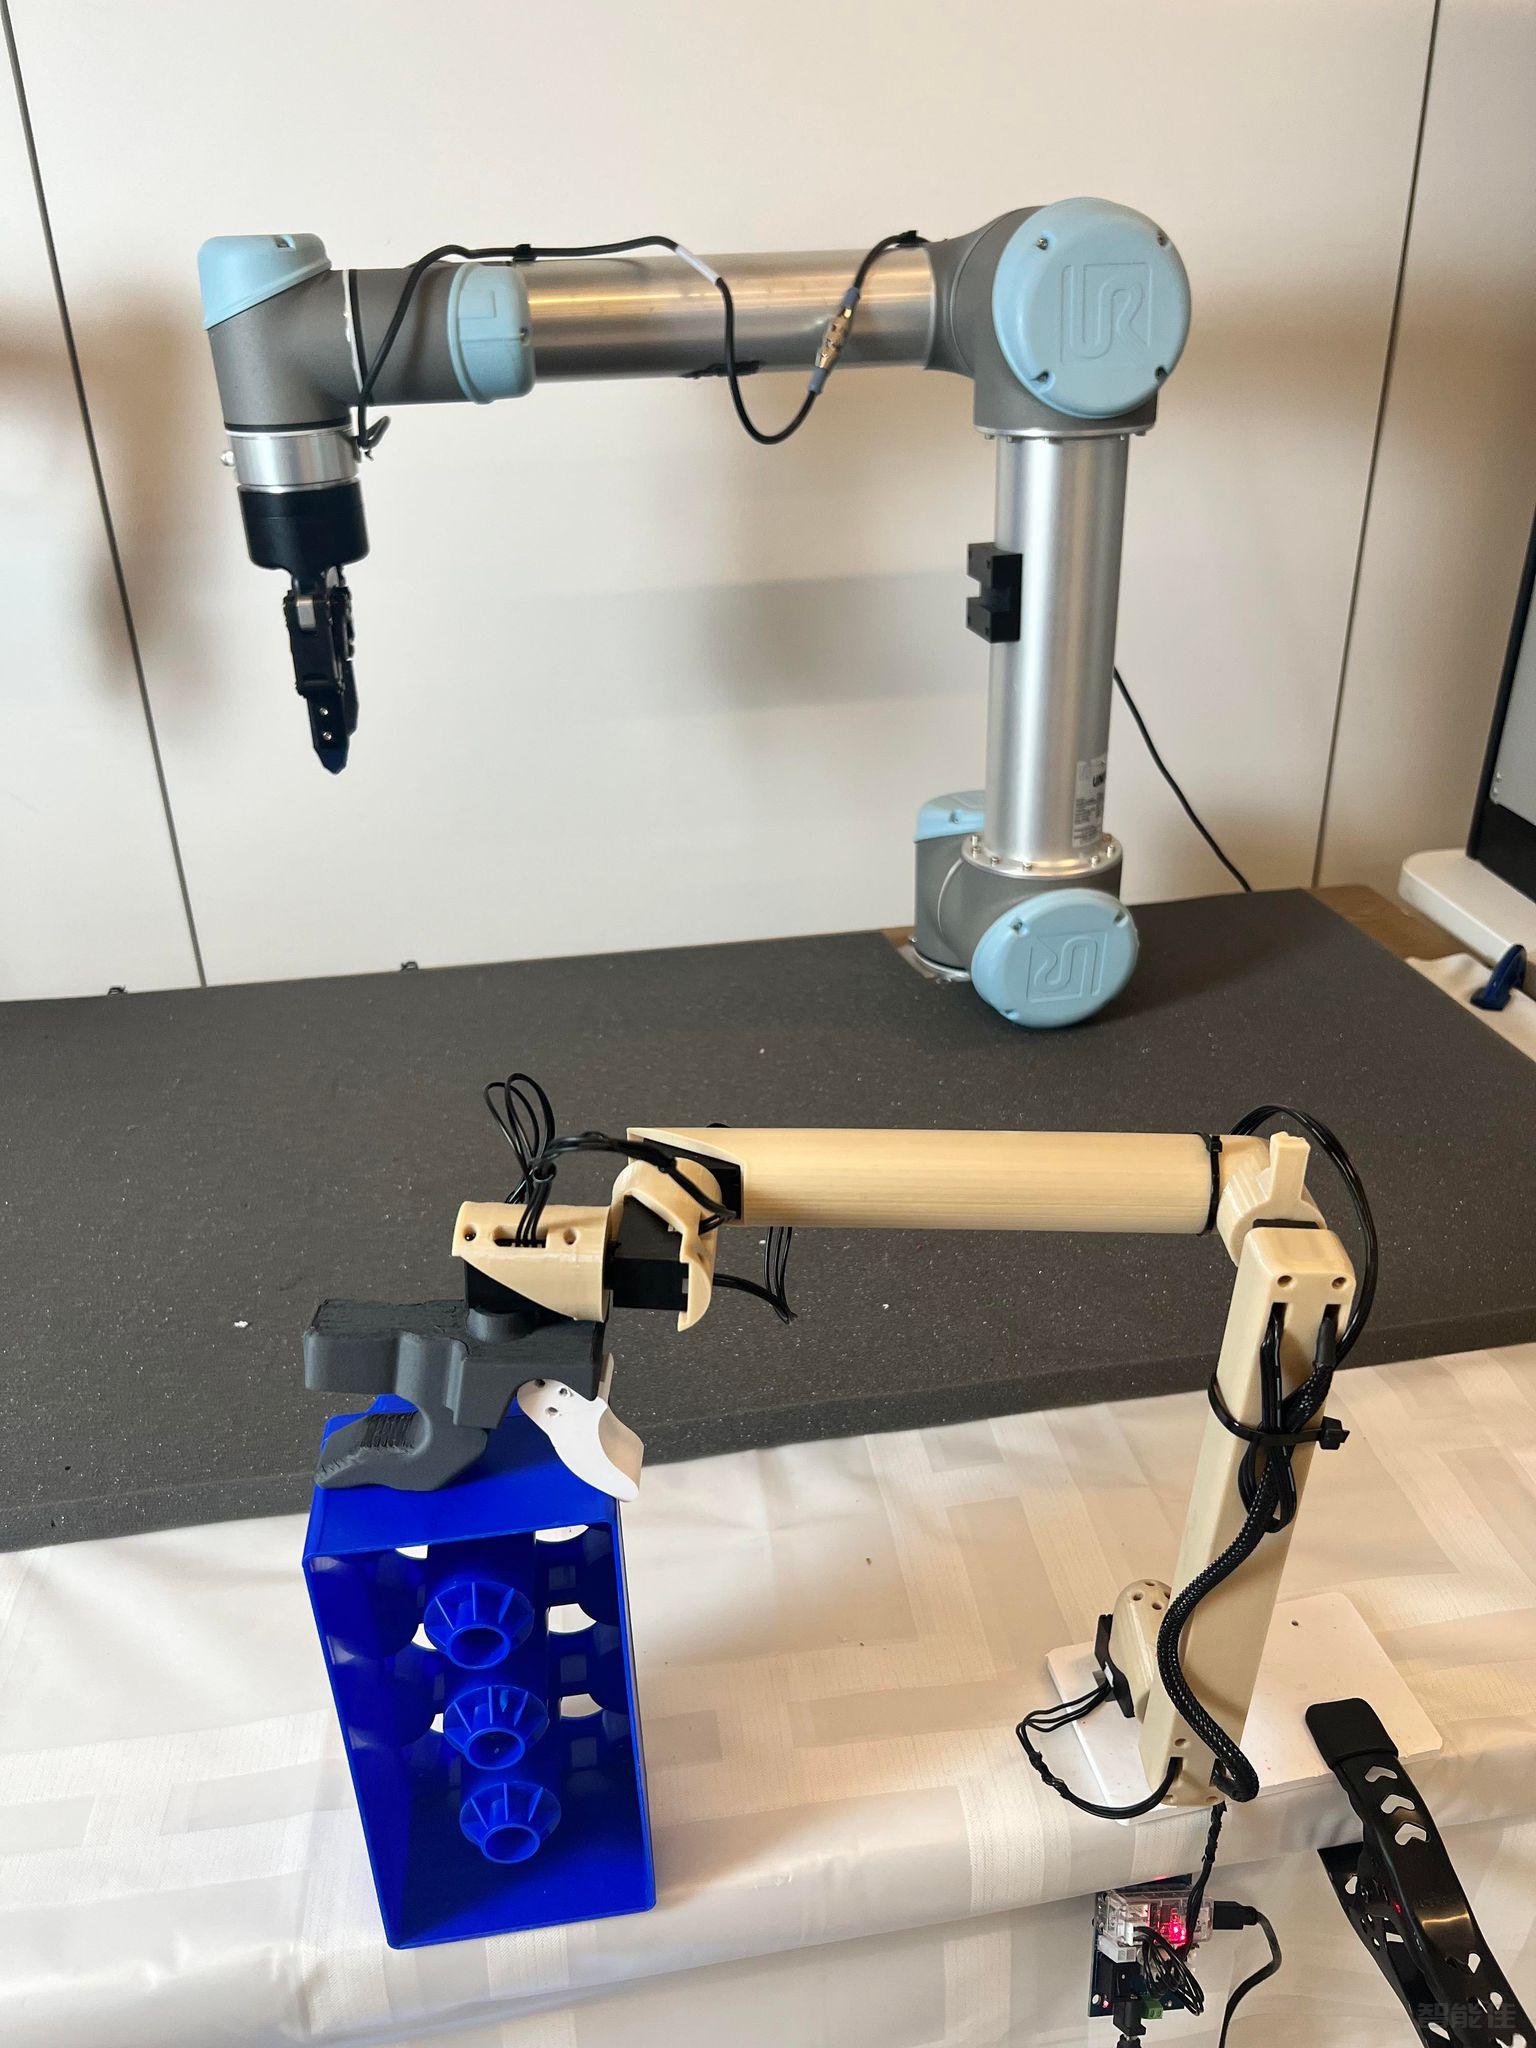
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
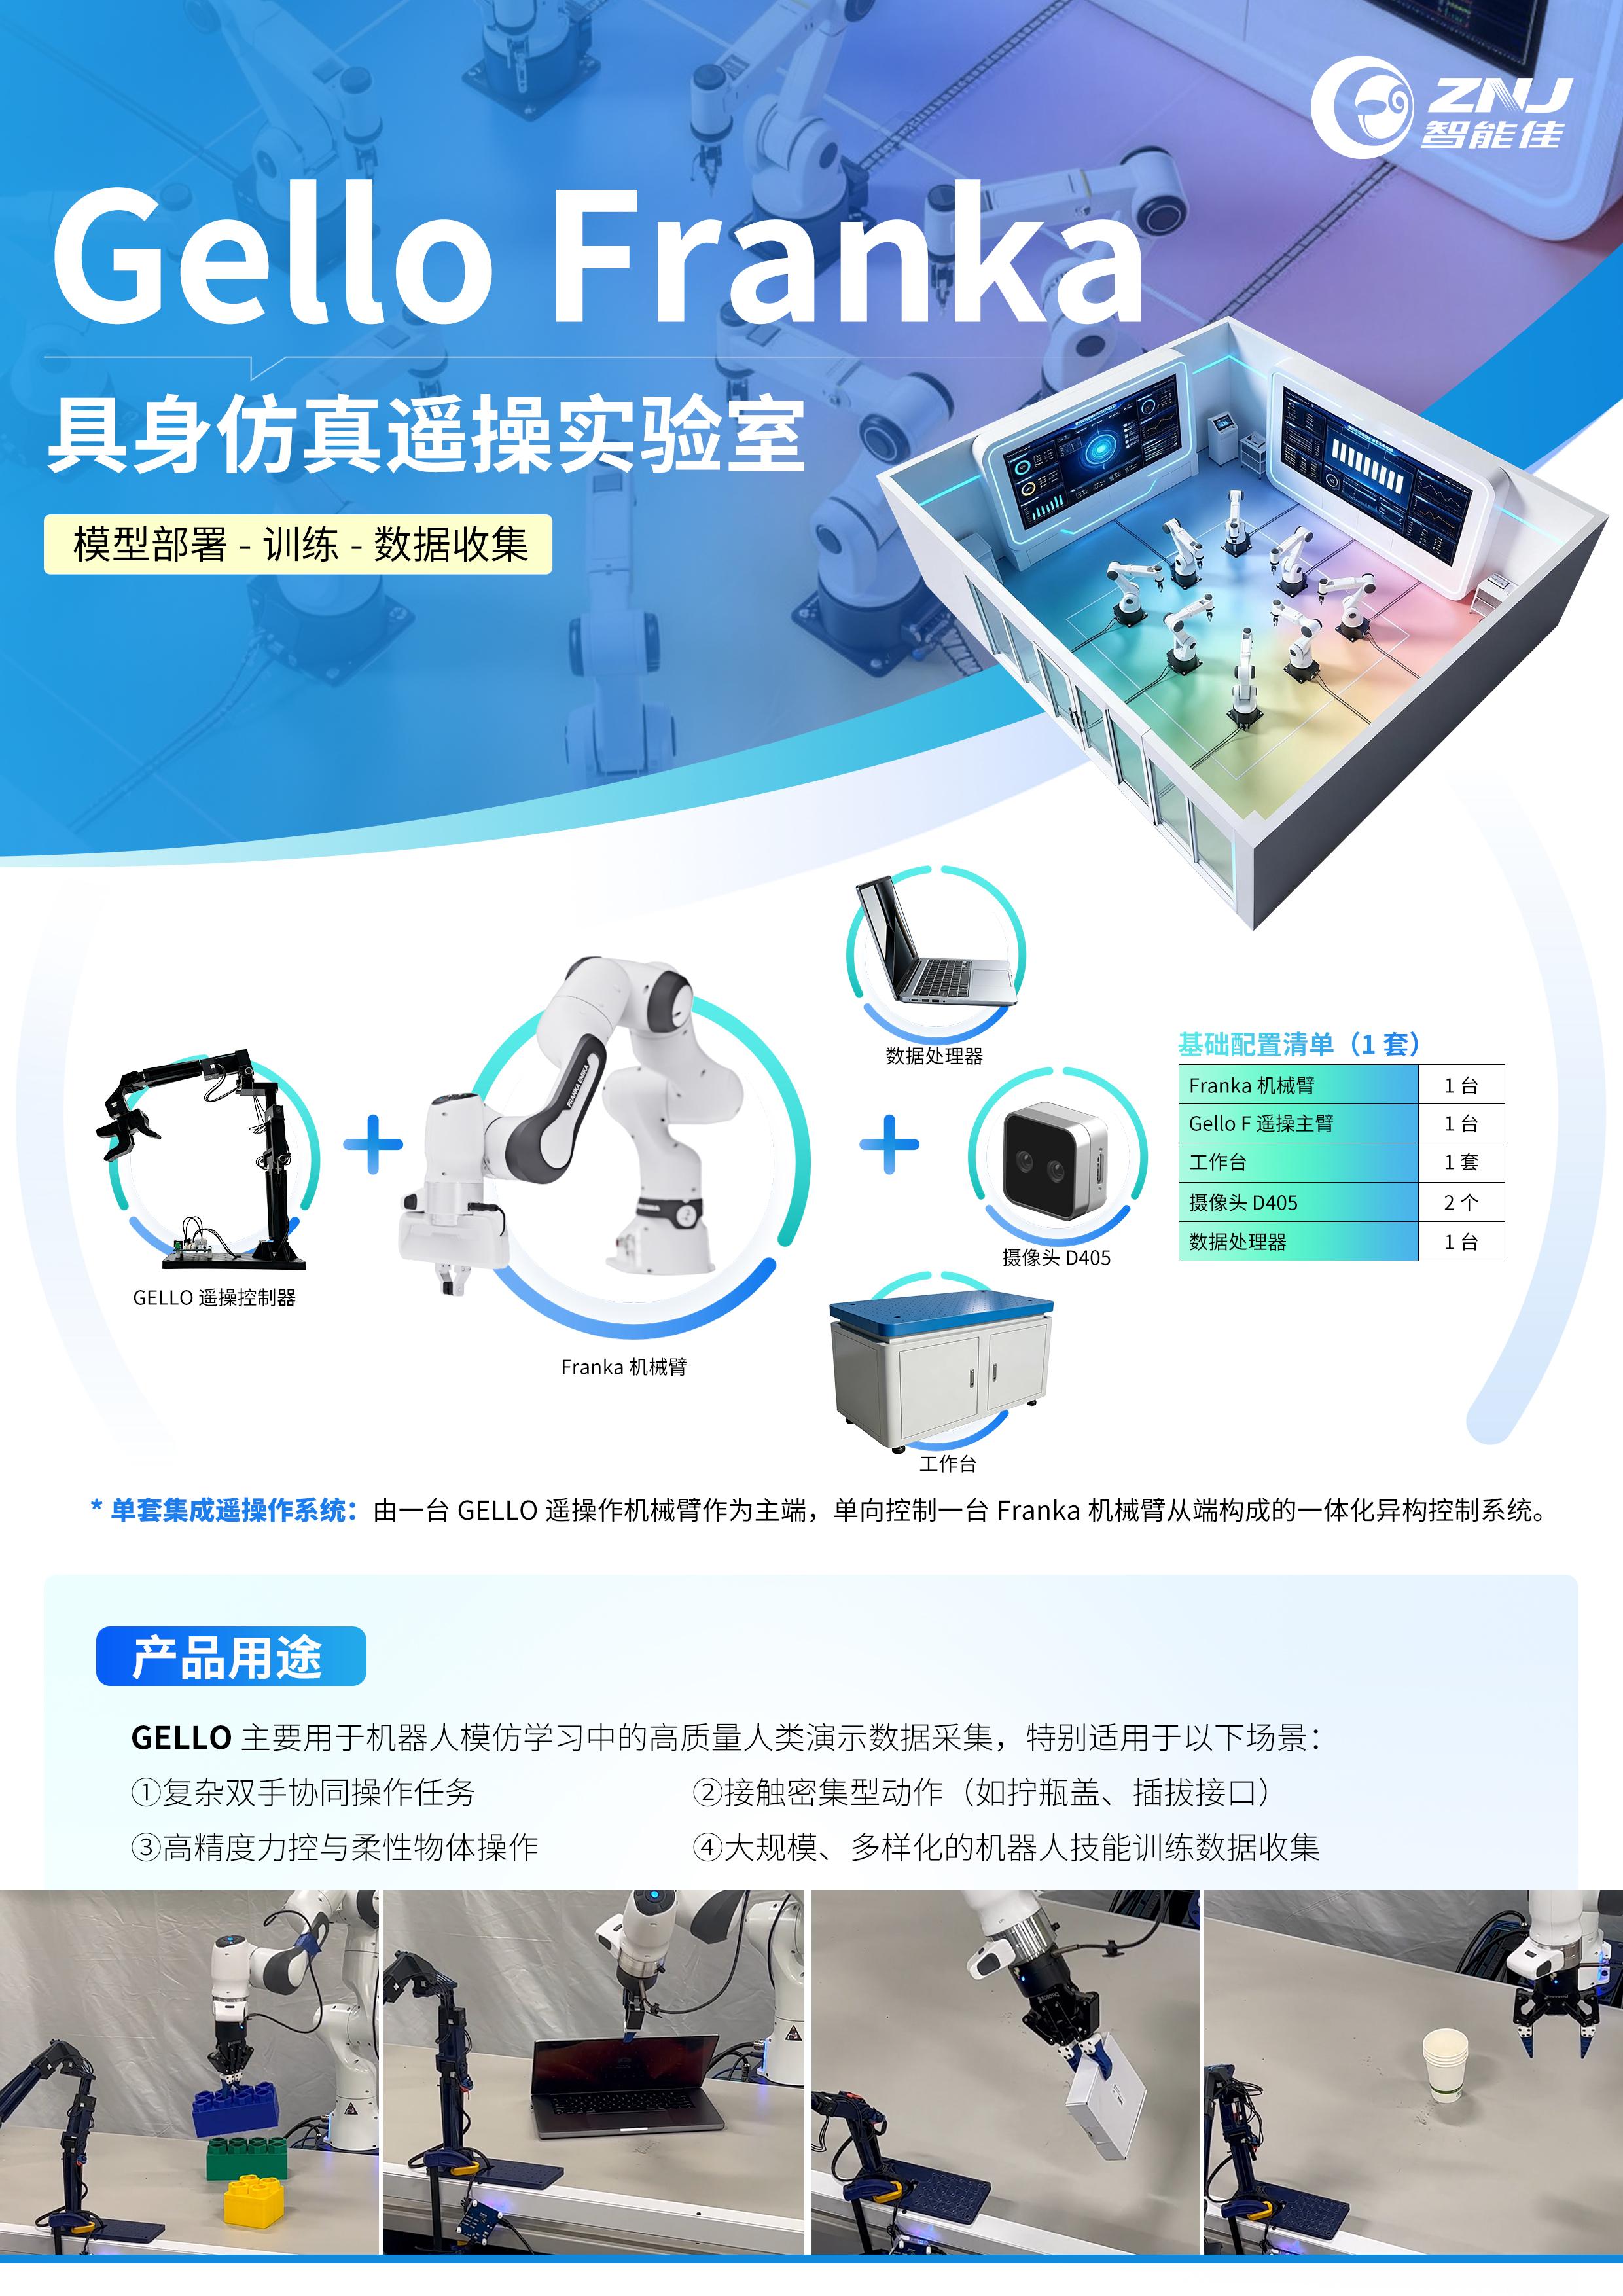
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
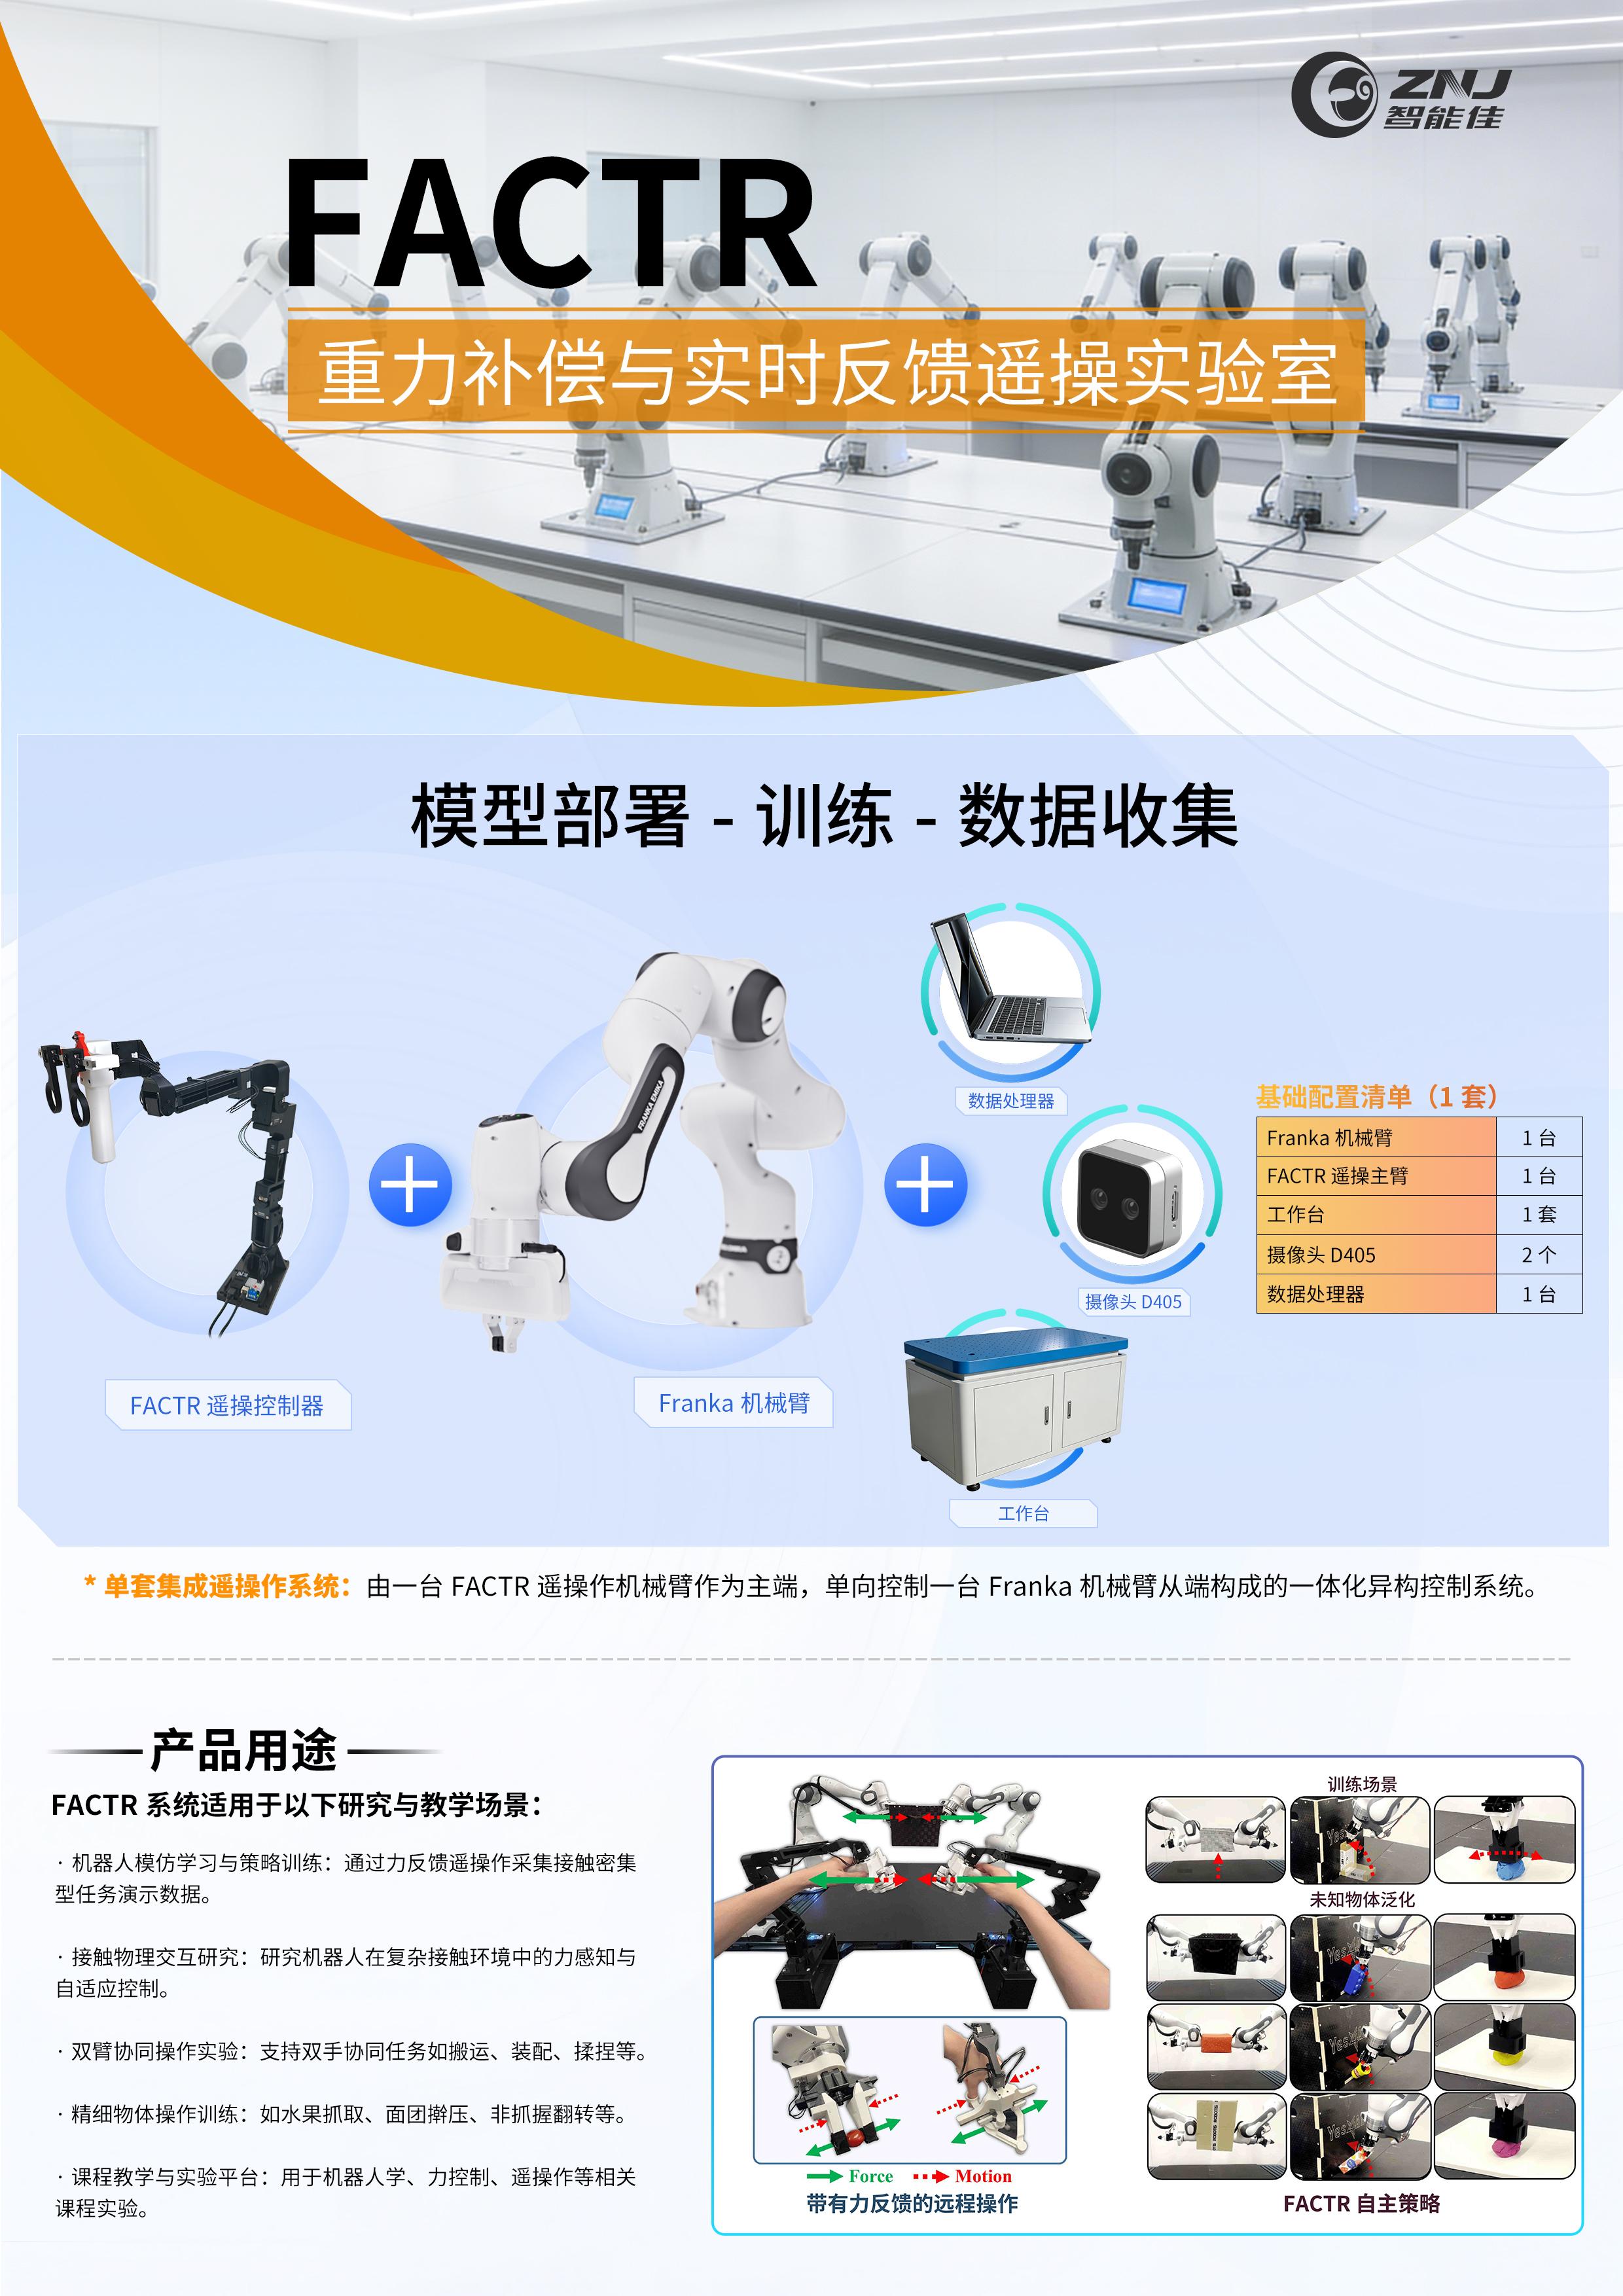
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
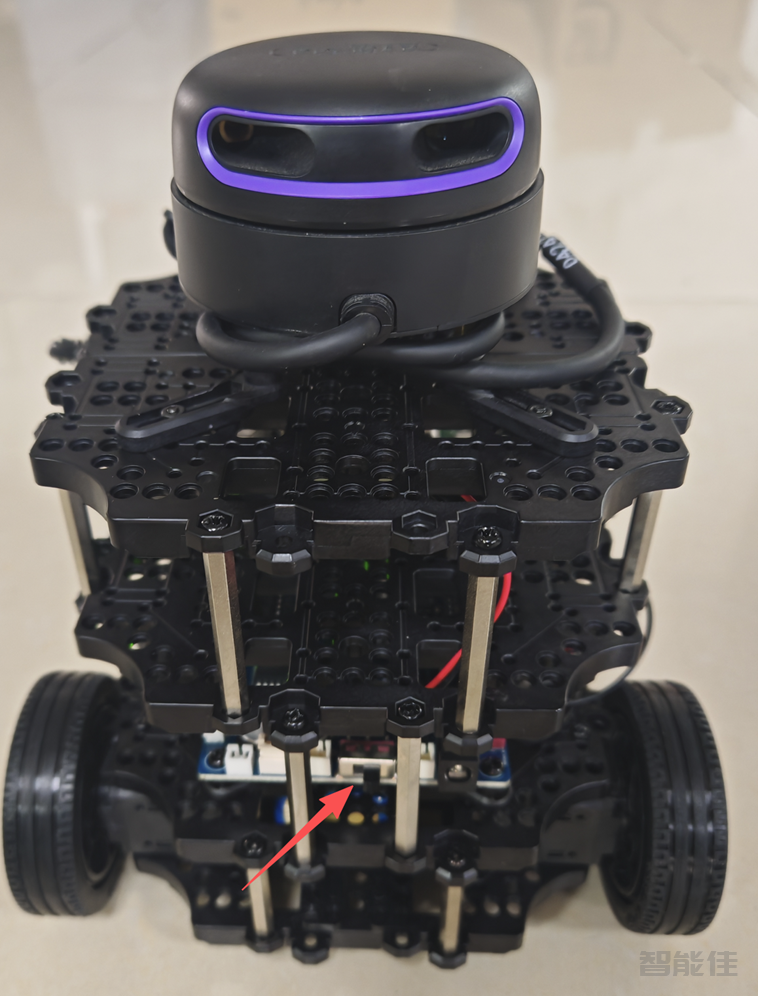
打开机器人电源开关...
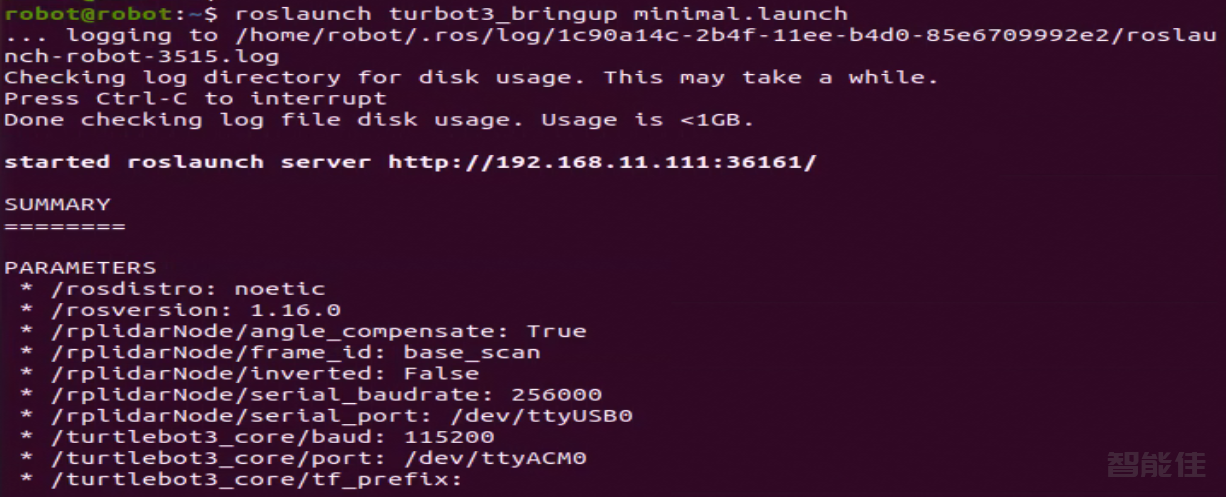
1)[Remote PC] 启动roscoreroscore2)[TurtleBot3] 启动TurtleBot3roslaunch turbot3_bringup minimal.launch...
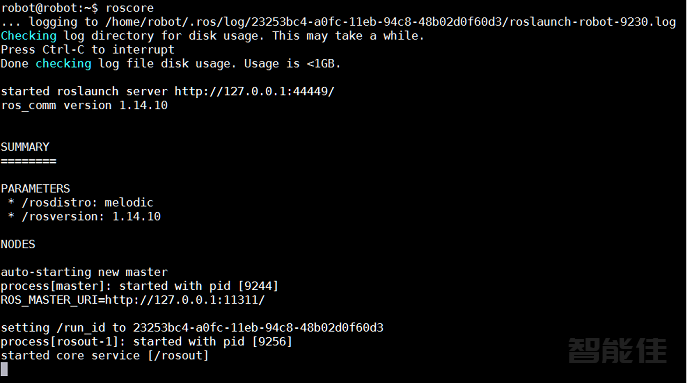
1)[Remote PC] 启动roscoreroscore2)[TurtleBot3] 启动TurtleBot3roslaunch turbot3_bringup minimal.launch3)[Remote PC] 启动进行简单远程操作测试roslaunch turbot3_teleop keyboard.launch4)[Remote PC] 如果文件成功启动,终端将显示以下内容。注意:w是增加线速度 x是降低线速度a是...

SLAM(The Simultaneous Localization and Mapping) 同步定位与地图构建: 希望机器人从未知环境的未知地点出发, 在运动过程中通过重复观测到的地图特征(比如, 墙角, 柱子等) 定位自身位置和姿态,再根据自身位置增量式的构建地图,从而达到同时定位和地图构建的目的。通过远程操作创建地图1)[Remote PC] 启动roscoreroscore2)[TurtleBot3] 启动TurtleBot3roslaunch turbot3_br...

1)[Remote PC] 启动roscoreroscore2)[TurtleBot3] 启动TurtleBot3roslaunch turbot3_bringup minimal.launch3)[Remote PC] 启动导航roslaunch turbot3_navigation navigation_laser.launch map_file:=$HOME/map.yaml4)[Remote PC] 启动Rvizroslaunch turbot3_rviz navig...
1.当电池电压低于11V时,蜂鸣器报警将持续响起,舵机轮子将被禁用。当蜂鸣器报警响起时,电池必须进行充电。...

手册:Missionplanner1.3.77 地面站软件下载链接:https://pan.baidu.com/s/14ODpacnRj8bXiOEHN_SiDA提取码:1qdg注意!电脑最好是使用 Win10 系统,Win10 以前的系统可能由于缺少必要 的插件会导致启动失败。Ardupilot(4.1.0)固件下载链接:https://pan.baidu.com/s/1P2wxKxNYV1nWzeKraLoVBg提取码:a7cl注意!无人机发货前已经组装调试好,不需要再下...
/
1264 次浏览/
无人机
Z410 无人机是一款专为无人机二次开发入门设计的一款实验机型。基础版采用 pixhawk2.4.8 飞控和 M8N GPS 模块;单目版在基础板机型上安装了树莓派 4B 机载电脑,树莓派可通过Dronekit-python、ROS、Opencv 编程实现对无人机的外部控制;视觉版在单目版基础上安装了 intel T265 双目相机,可实现在无 GPS 环境下的定位导航。树莓派系统基于 ubuntu20.04 打造,集成了多种功能模块:ROS、mavros、Dronekit-...
/
1493 次浏览/
无人机
(1)将无人机平放在地面上;(2)电池插上低压报警器(BB 响)测试电压(连接示意图如下),单片电池电压不低于 3.6V(注意!低于 3.5V 容易造成过放,高于 4.2V 容易造成过充),贴上魔术贴,绑扎在飞机底板上;(3)打开遥控器,将油门摇杆拉倒最低,SWA 和 SWD 开关均拨到 1 挡,解除遥控器报警;(4) 将无人机接上电池,等待飞控自检。自检时间大概 30 秒左右。此时飞控会闪黄灯,电机会发出“滴~滴~”声;(5)长按安全开关,直到安全开关 LED 指示灯常亮。...
/
1191 次浏览/
无人机
新手请先参考 Z410 基础版室外飞行基本操作视频。了解遥控器的基本使用后再进行飞行。盲目的飞行会导致飞行器损坏甚至人身伤害,请务必注意安全!4.1 Z410 飞行前的准备:http://v.youku.com/v_show/id_XNDY3MjgxNDExNg==.html?x&sharefrom=android&sharekey=137370a19bac8fe70206f0d0ea3f260874.2 遥控器介绍及自稳模式飞行:http://v.youku...