XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
Z410 无人机是一款专为无人机二次开发入门设计的一款实验机型。基础版采用 pixhawk2.4.8 飞控和 M8N GPS 模块;单目版在基础板机型上安装了树莓派 4B 机载电脑,树莓派可通过Dronekit-python、ROS、Opencv 编程实现对无人机的外部控制;视觉版在单目版基础上安装了 intel T265 双目相机,可实现在无 GPS 环境下的定位导航。树莓派系统基于 ubuntu20.04 打造,集成了多种功能模块:ROS、mavros、Dronekit-...
2025-12-14 /
1231 次浏览 /
无人机
(1)将无人机平放在地面上;(2)电池插上低压报警器(BB 响)测试电压(连接示意图如下),单片电池电压不低于 3.6V(注意!低于 3.5V 容易造成过放,高于 4.2V 容易造成过充),贴上魔术贴,绑扎在飞机底板上;(3)打开遥控器,将油门摇杆拉倒最低,SWA 和 SWD 开关均拨到 1 挡,解除遥控器报警;(4) 将无人机接上电池,等待飞控自检。自检时间大概 30 秒左右。此时飞控会闪黄灯,电机会发出“滴~滴~”声;(5)长按安全开关,直到安全开关 LED 指示灯常亮。...
2025-12-14 /
1020 次浏览 /
无人机
新手请先参考 Z410 基础版室外飞行基本操作视频。了解遥控器的基本使用后再进行飞行。盲目的飞行会导致飞行器损坏甚至人身伤害,请务必注意安全!4.1 Z410 飞行前的准备:http://v.youku.com/v_show/id_XNDY3MjgxNDExNg==.html?x&sharefrom=android&sharekey=137370a19bac8fe70206f0d0ea3f260874.2 遥控器介绍及自稳模式飞行:http://v.youku...
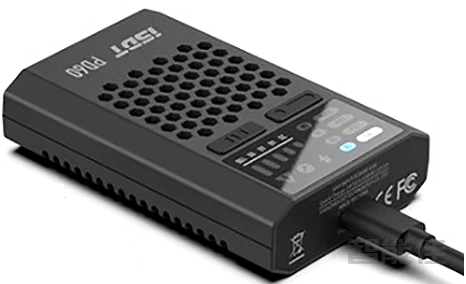
电源输入端接入DC5-20V,输出电流≤3A电源适配器,接口类型为Type-C。适配电源为12V-3A,按下图连接。 平衡充另一侧黄色OUTPUT 接口插入电池的电源口,左侧接口以‘-’端对齐,插入电池的排线口。 连接完成后,通过按键1选择电池类型与电流大小(电池类型选择LiPo,电流选择2A或3A),按键2开始充电。 LED指示灯指示内容: 注意:电量充满后请及时拔出充电器!不要满电后长时间充电,以防电池过充!...
Z410-4B 单目版教程Z410 单目版在基础版配置上,扩展了树莓派 4B 机载电脑。目前该系统集成了数据遥测转发,高清视频回传,ROS,mavros,Dronekit-python 等。我们需要先配置好网络,通过 PC 远程连接到树莓派,进而实现对无人机的操作。树莓派能做什么,为什么要扩展树莓派?树莓派是一款基于 ARM 的微型电脑主板,英文名:Raspberry Pi。是一款入门级的机载电脑。它能够通过串口连接使用 MAVLink 协议与飞控进行通信。这可用于执行额外的...
2025-12-14 /
1073 次浏览 /
无人机
树莓派集成了飞控数据遥测转发的功能,相当于一个路由器。这样我们可以通过 WIFI 网络无线连接飞控和 PC 端地面站软件。具体操作参考视频:https://v.youku.com/v_show/id_XNTE2MzQ4MTE1Ng==.html注意!如果不能通过 UDP 连接,请先关闭 windows 防火墙。...
树莓派集成了高清图传回传功能,可以将 USB 摄像头拍摄的实时高清信号图像回传到 PC 端地面站软件或者图像播放软件,如:VLC mediaplayer。(下载链接:https://www.videolan.org/)MP 地面站软件显示高清视频需要先安装 GStreamer,下载链接及教程:https://pan.baidu.com/s/1AyvQNj2m4E4fMHS6JYnpJA提取码:f7c3安装好 GStreamer 以后,视频回传操作参考以下视频:https://...
2025-12-14 /
1033 次浏览 /
无人机
方法 1:windows 系统下通过远程桌面访问树莓派:① 打开 windows 远程桌面;② 填入树莓派 IP:10.42.0.10,点 连接;③ 在终端输入用户名:ubuntu,密码:123456abc;④ 确认后即可连接到树莓派桌面注意:远程桌面连接占用带宽比较大,速度略有卡顿是正常的。参考视频:https://v.youku.com/v_show/id_XNTE2MzQ4MTEyMA==.html方法 1 优点:有桌面系统,直观可看。对初学者来说比较容易接受;方法 1...
树莓派是机载电脑,突然断电有可能造成系统损坏无法开机。建议大家使用以下 2 种方式进行正常的关机操作。方法 1: 在命令行终端,输入关机命令sudo halt方法 2:通过 web 管理界面关机参考视频:https://v.youku.com/v_show/id_XNTE2NjkxMjM5Ng==.html树莓派关机以后,等待大概 1 分钟左右,树莓派电源指示灯熄灭,再断开无人机电池。...
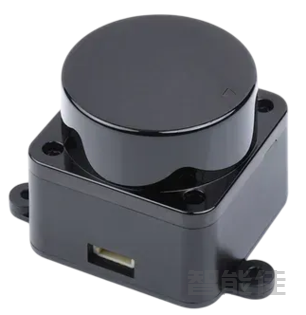
上一代 LDS 传感器(LDS-02)已停产,自 2025 年起由 LDS-03 取代。LDS-03相比LDS-02:性能更强:更远的探测距离、更高的测量精度、更快的扫描速度。可靠性更高:极长的使用寿命和更强的环境光抗干扰能力,适合长期、复杂的应用场景。体积更小、更轻便:有助于机器人的小型化和轻量化设计。概述360激光测距传感器LDS-03是一款2D激光扫描仪,能够感知360度,收集机器人周围的一组数据,用于SLAM(同时定位和建图)和导航。üLDS-03 用于 Turtle...