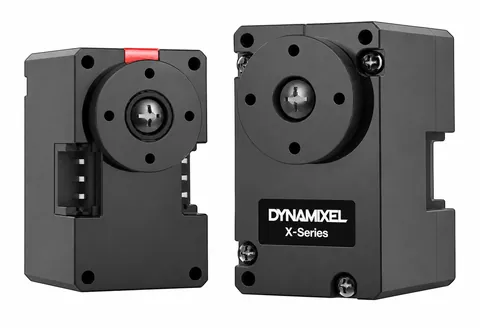
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
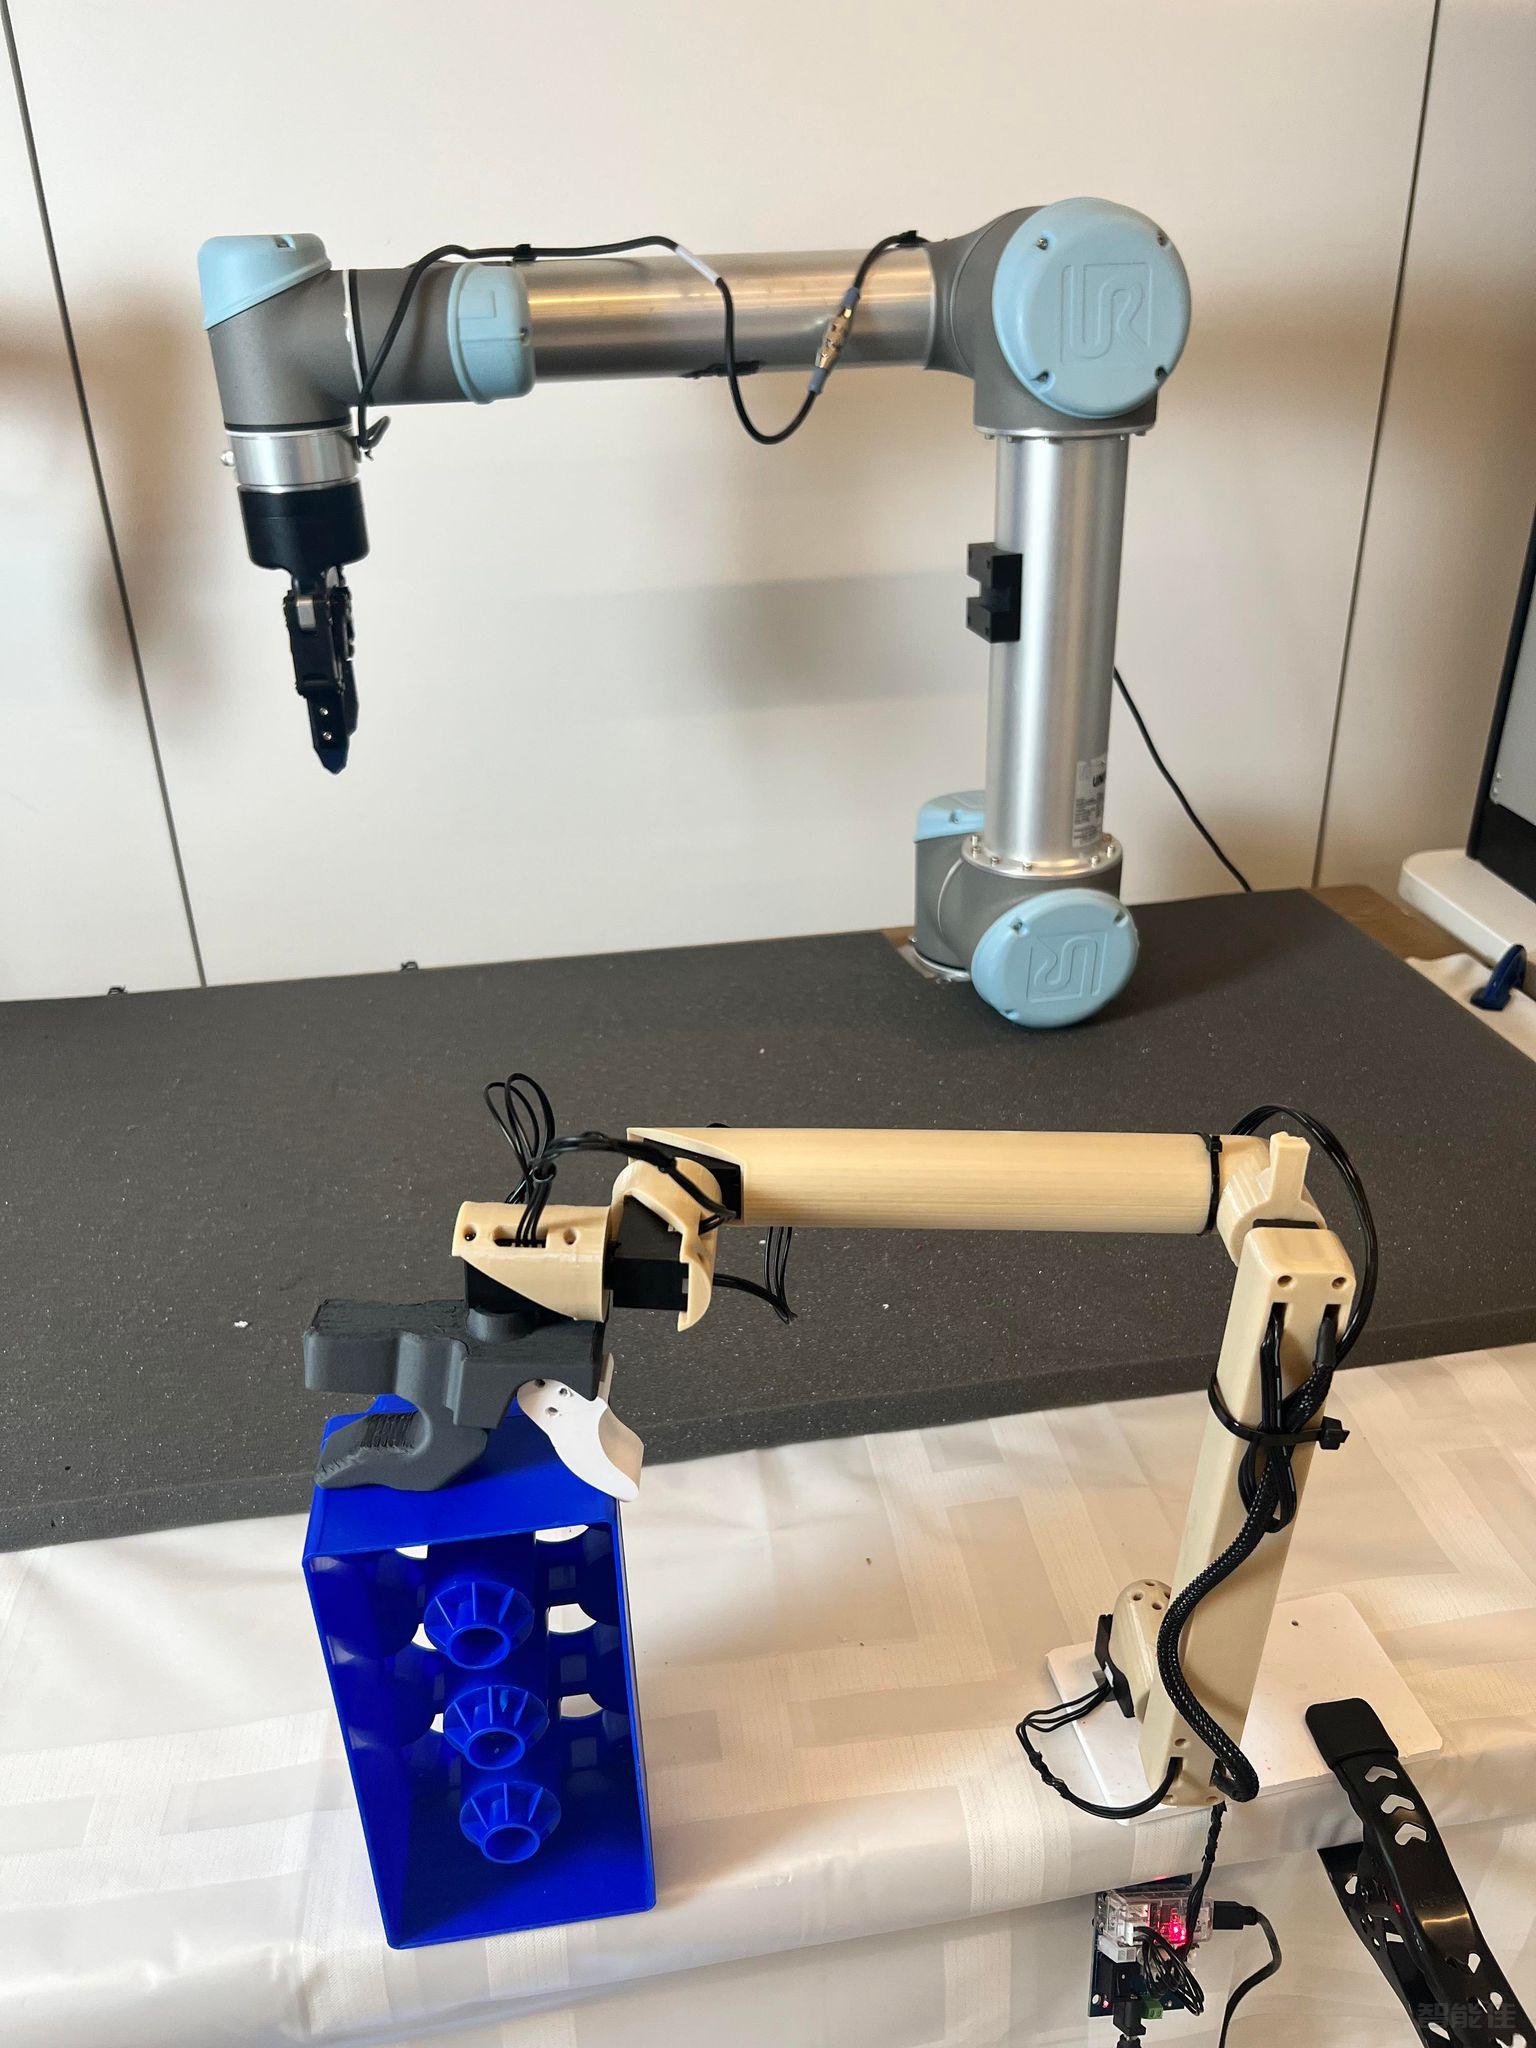
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
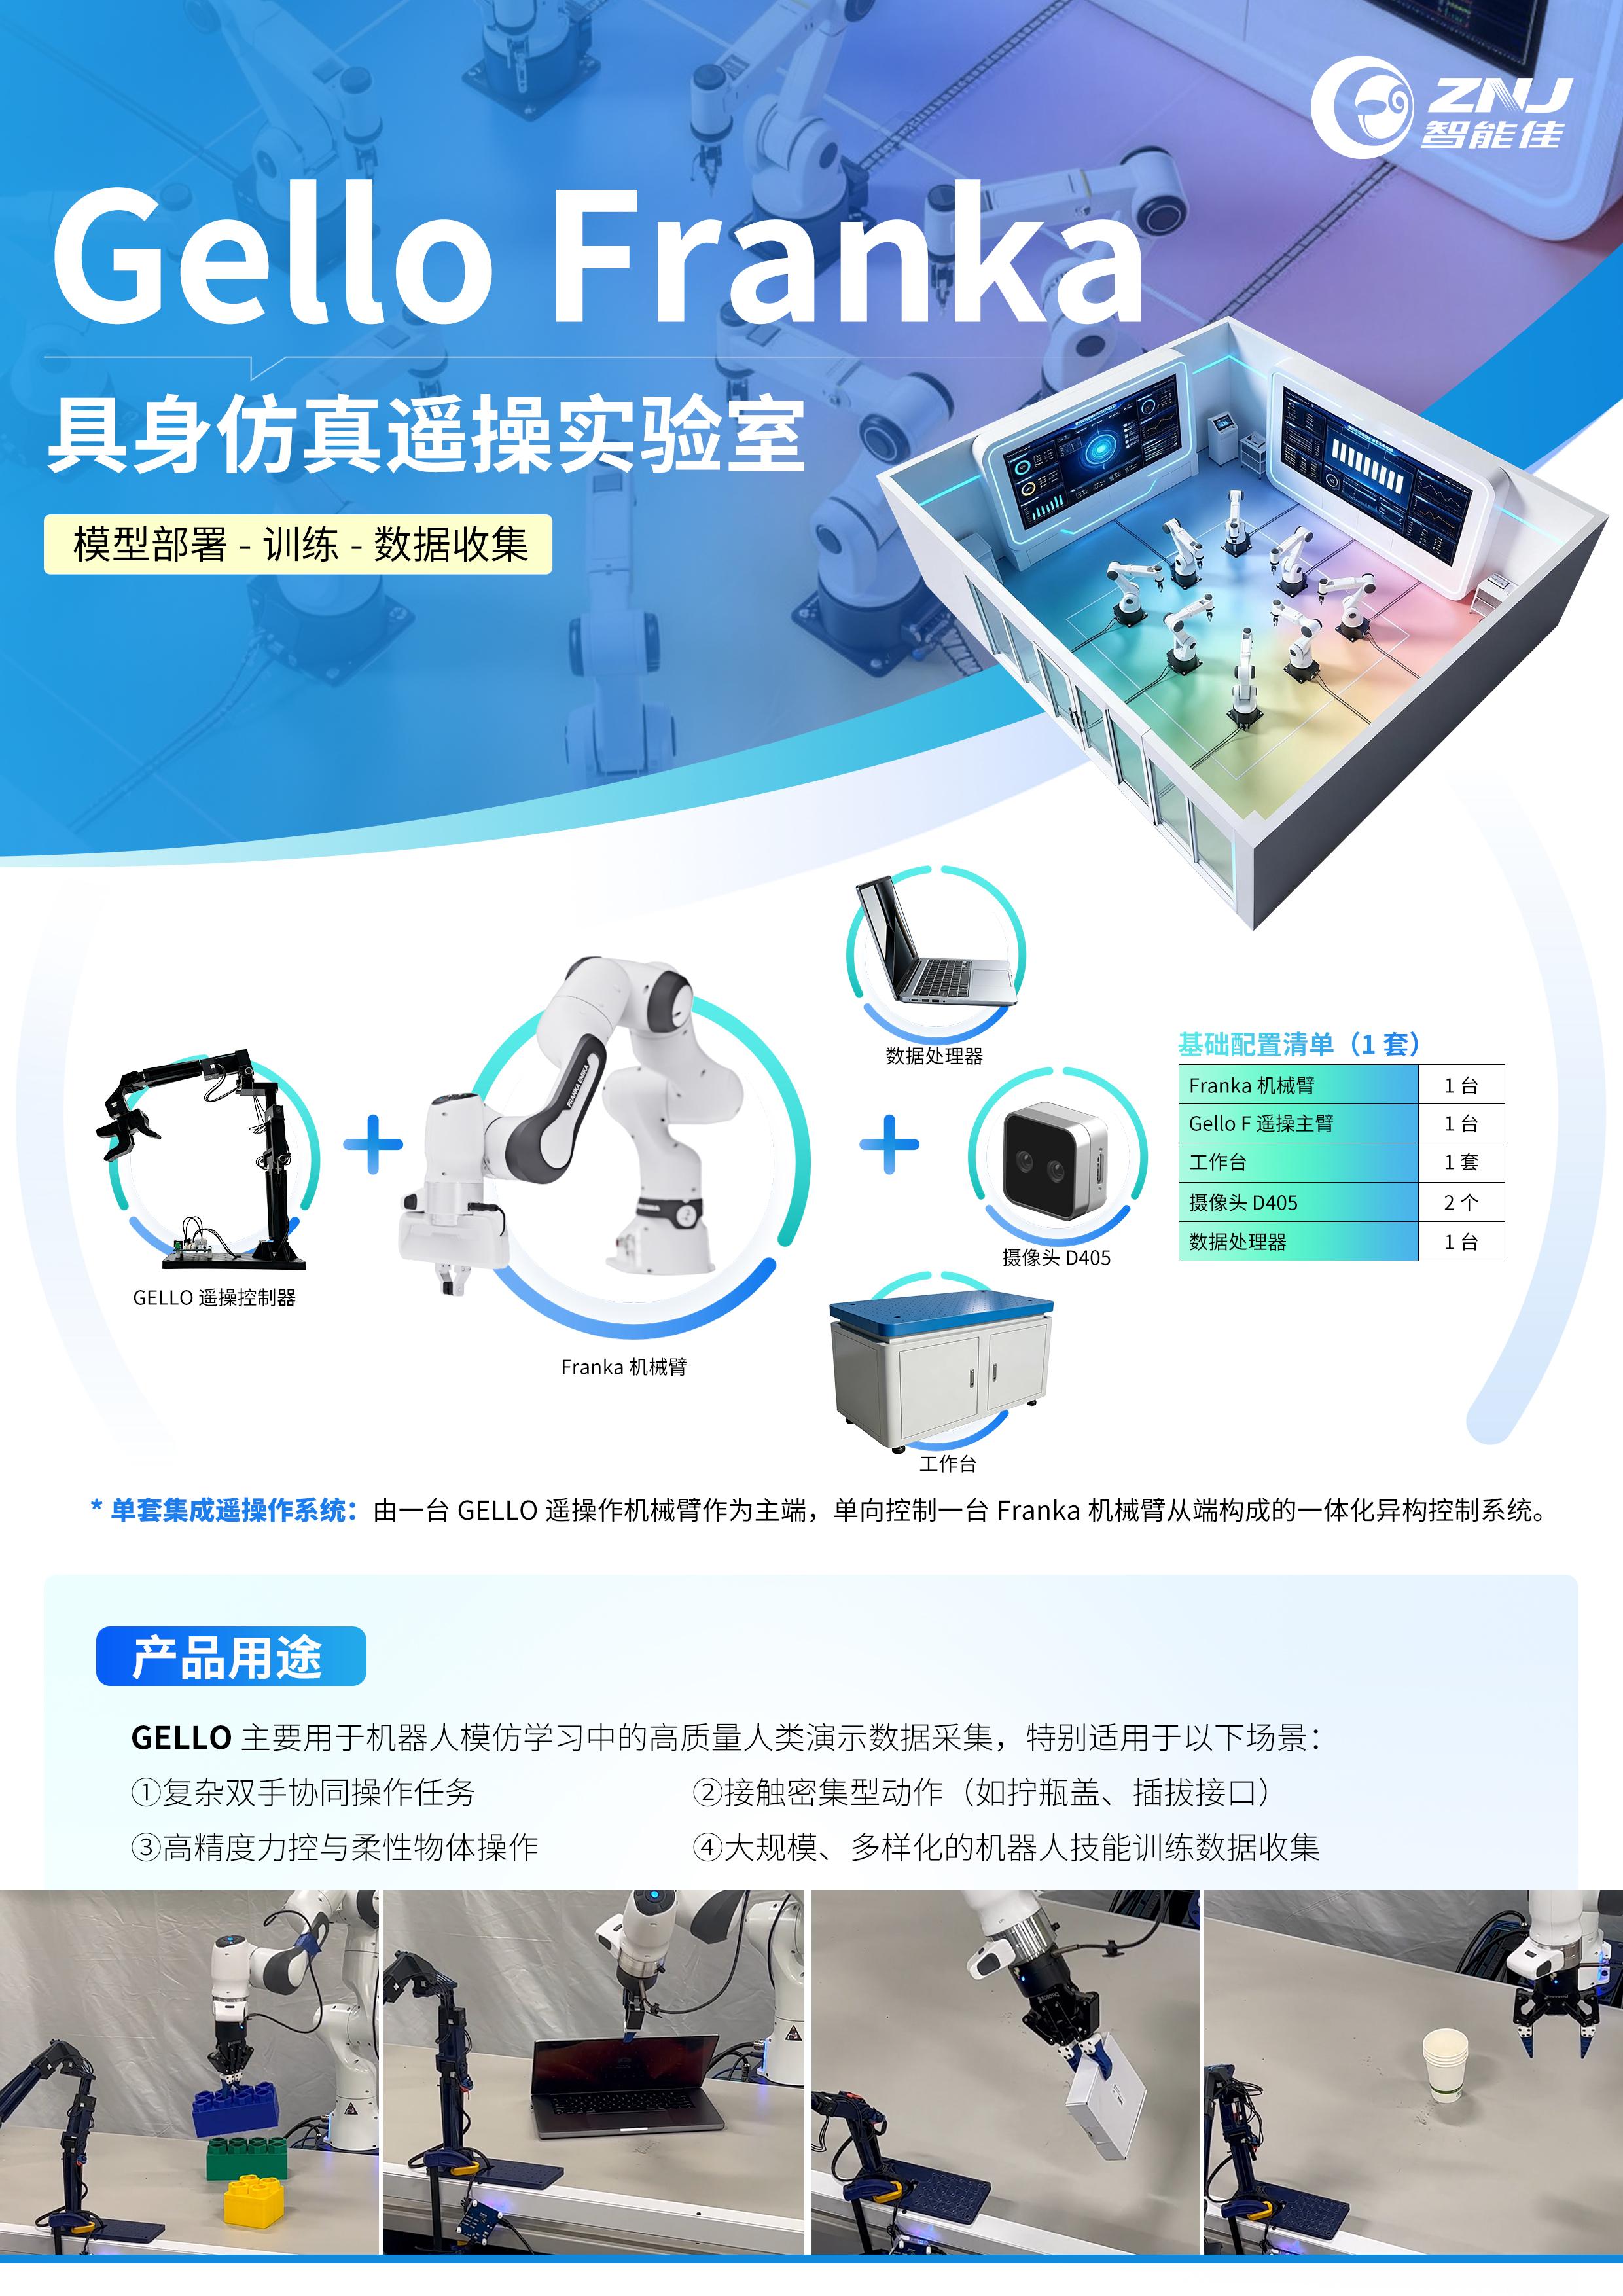
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
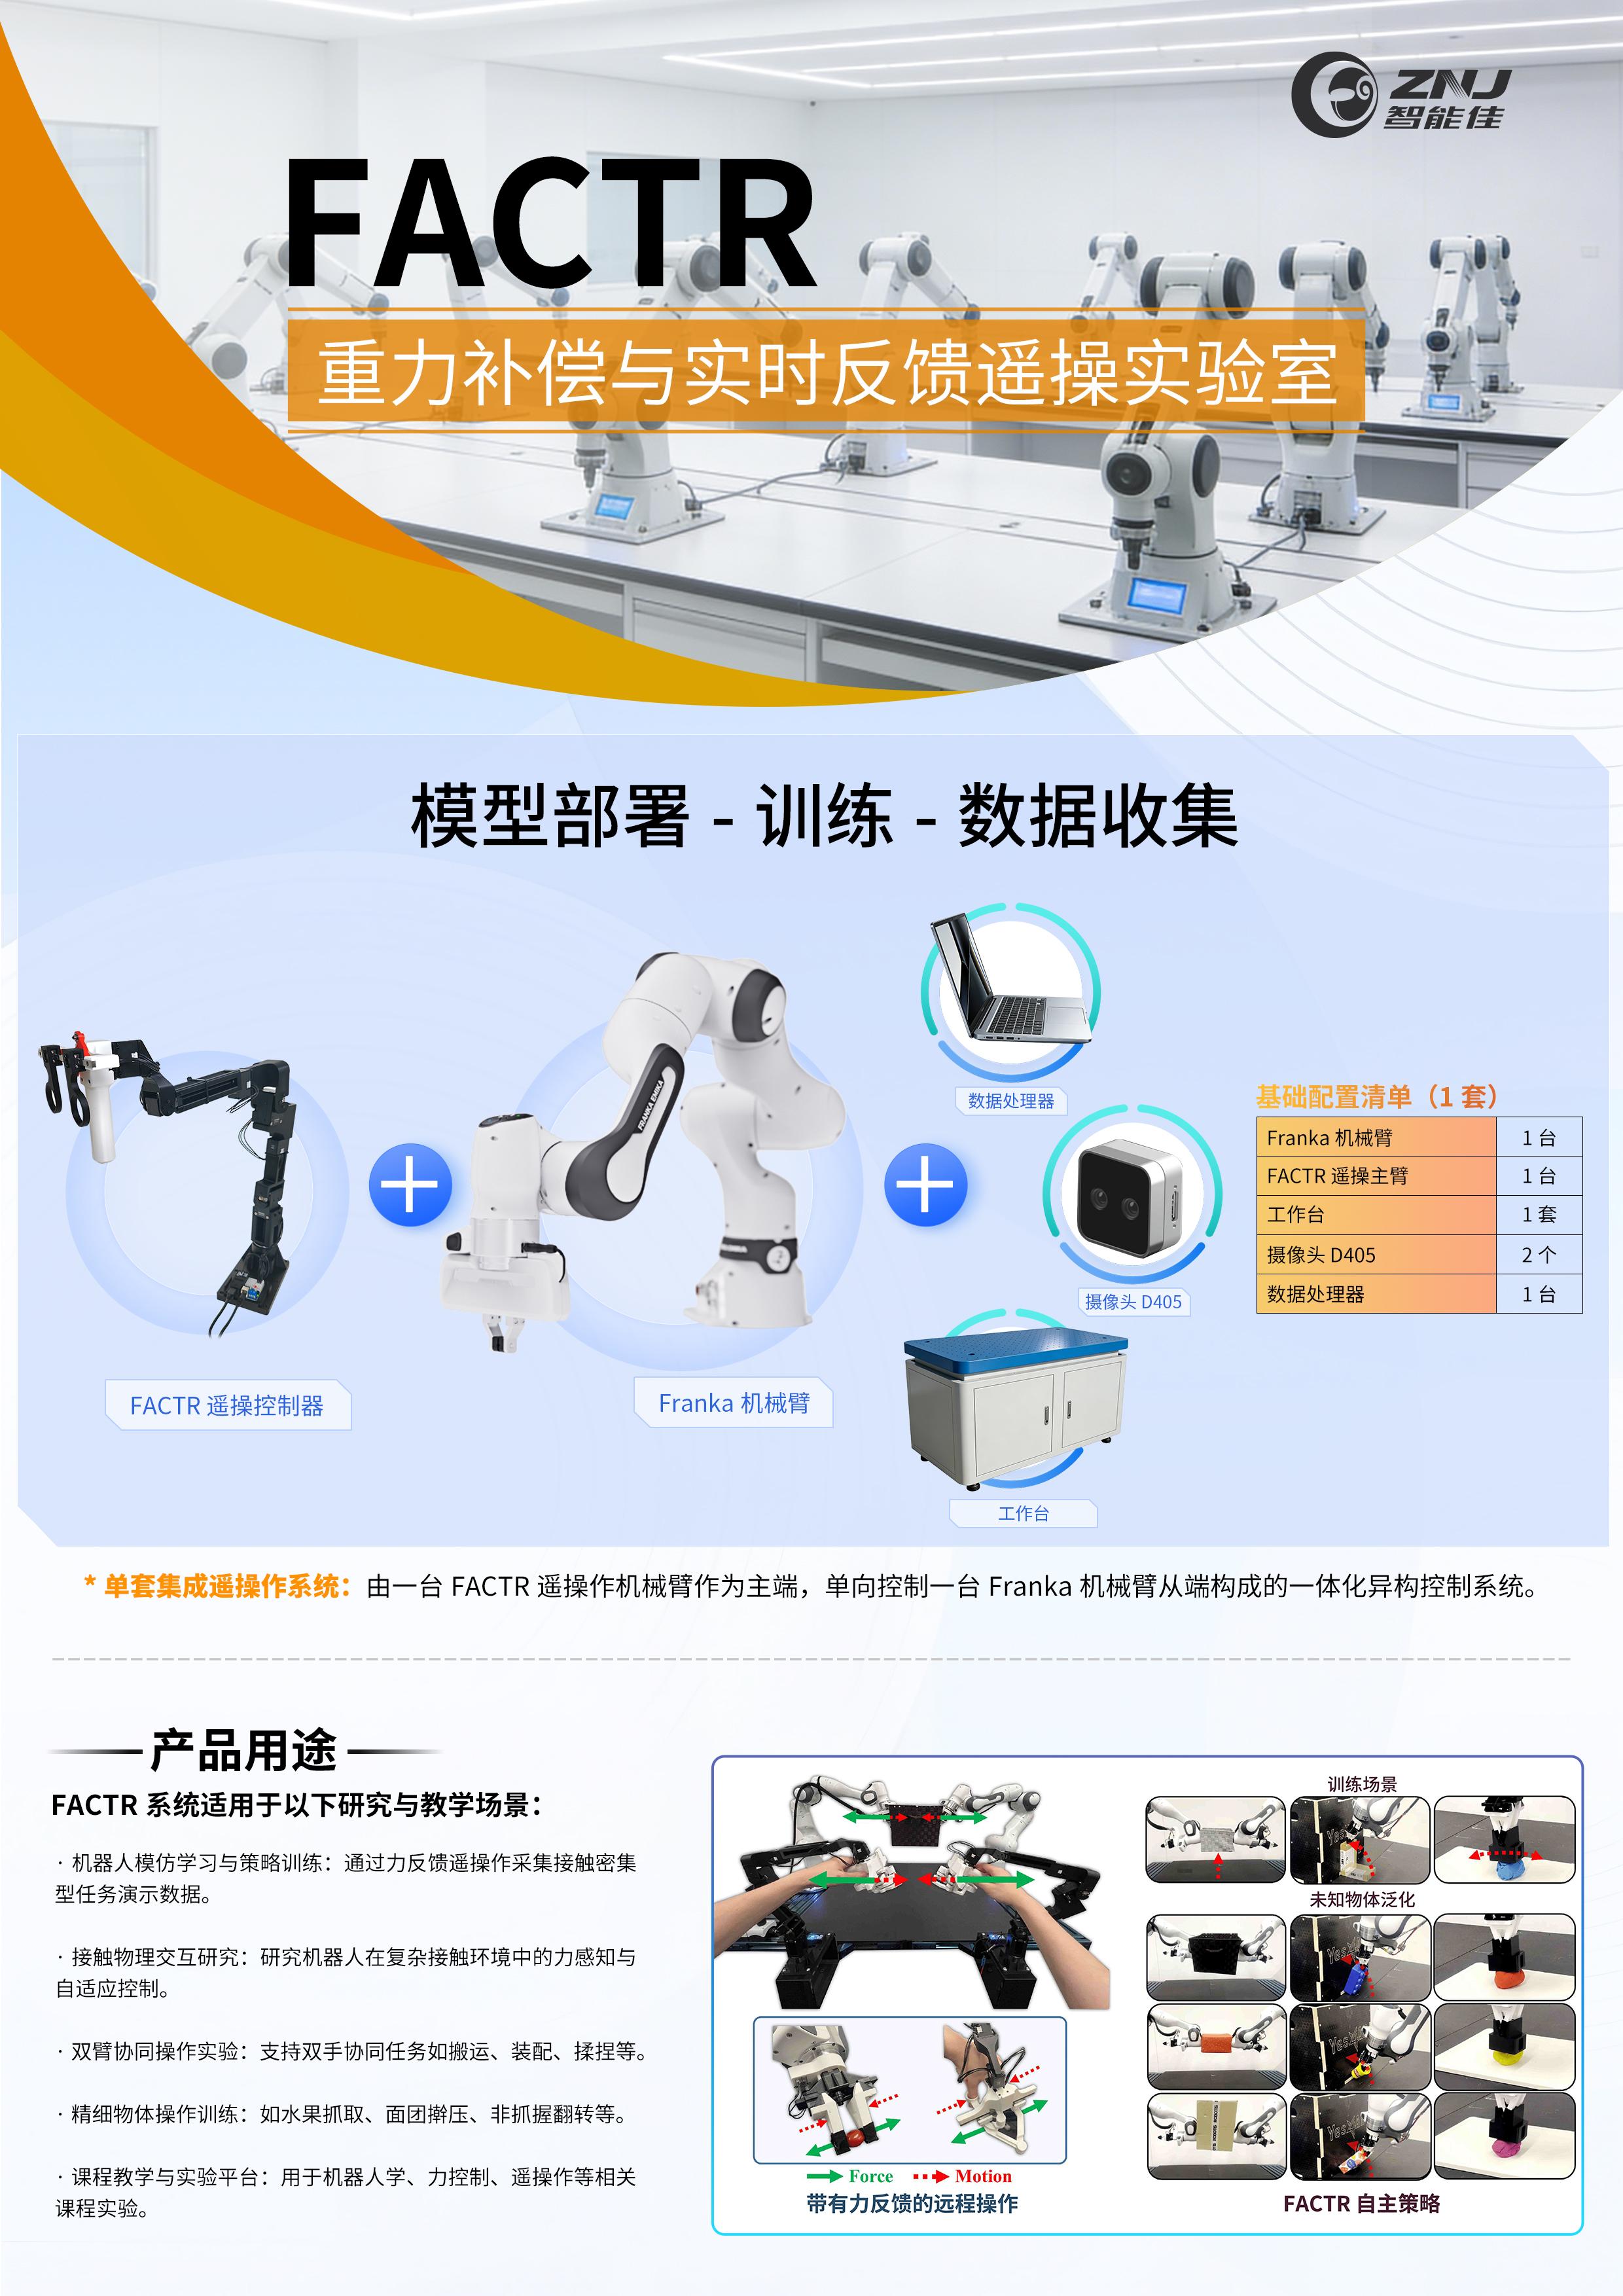
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
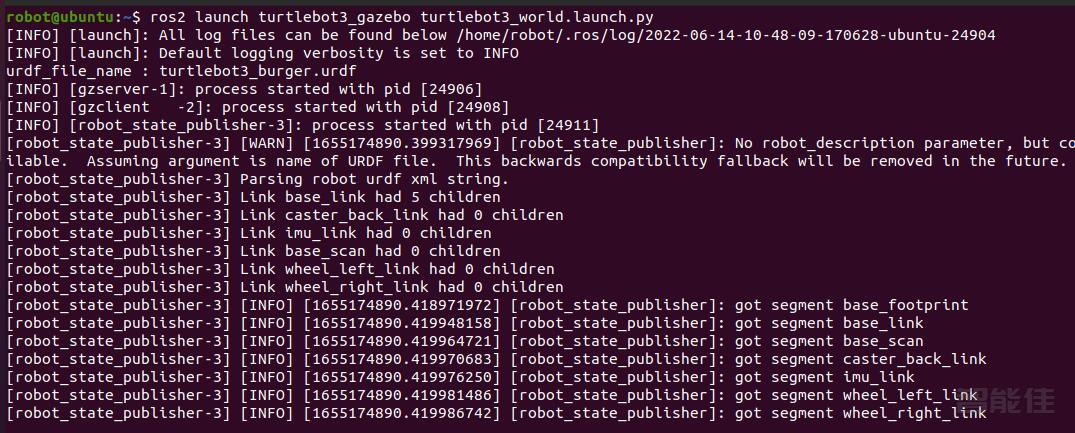
新开终端,启动gezeboros2 launch turtlebot3_gazebo turtlebot3_world.launch.py启动键盘控制ros2 run turtlebot3_teleop teleop_keyboard...
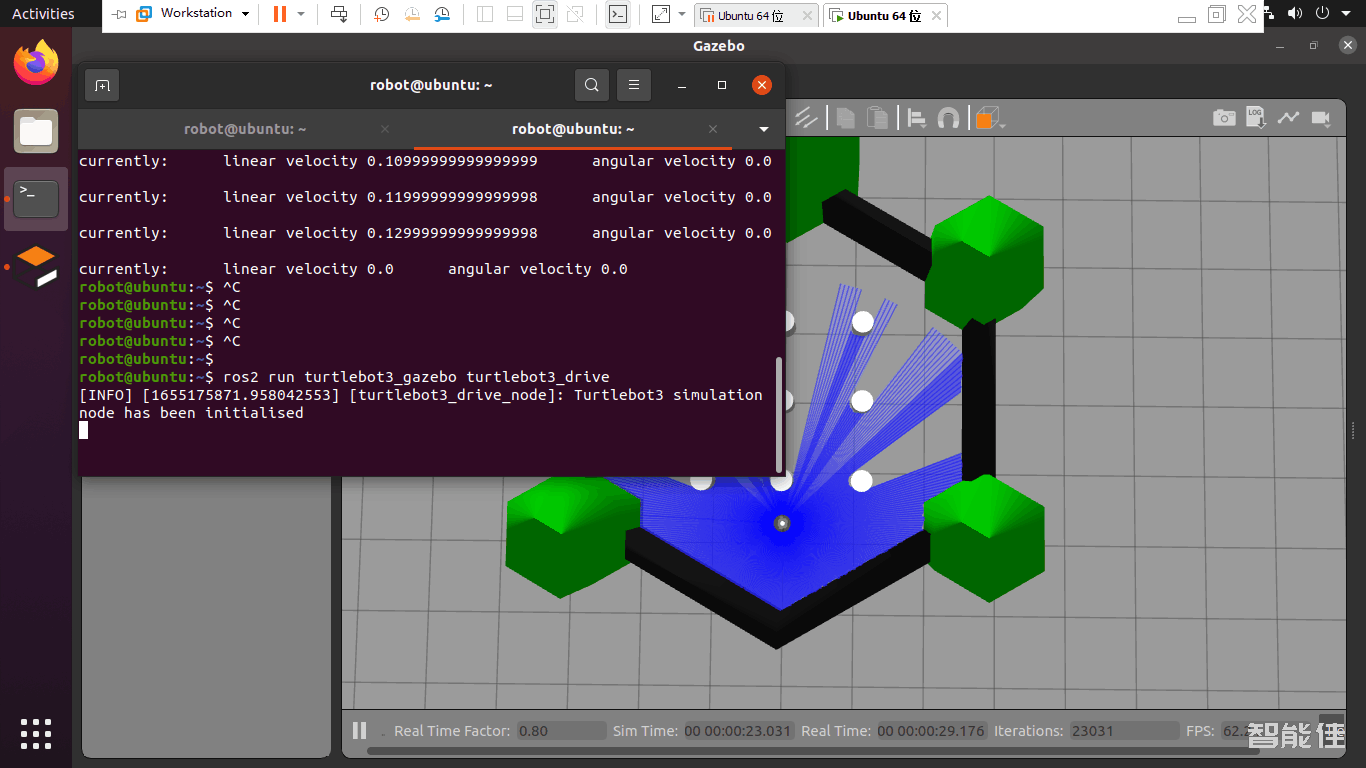
新开终端,启动gazeboros2 launch turtlebot3_gazebo turtlebot3_world.launch.py新开终端,执行自走避障程序ros2 run turtlebot3_gazebo turtlebot3_drive效果如下:...
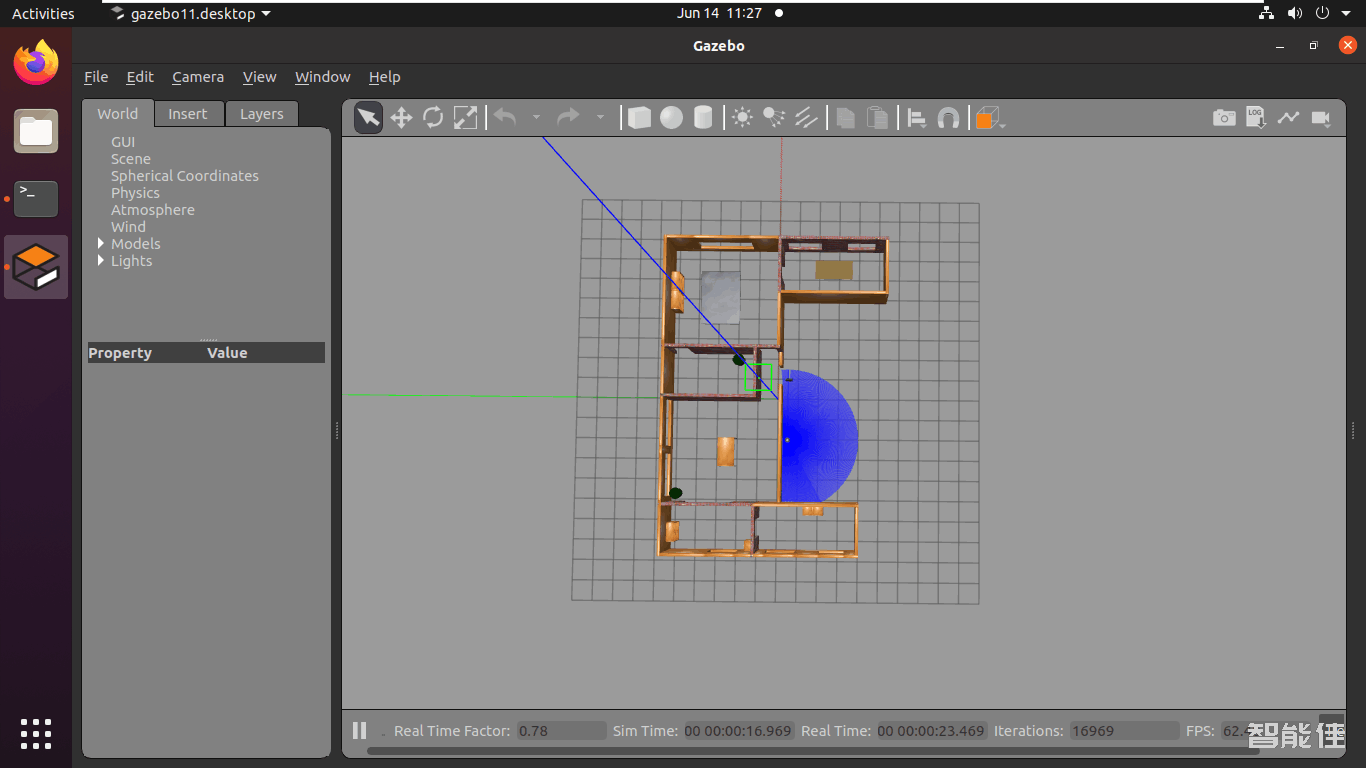
新开终端,启动gezebo,并带有house地图ros2 launch turtlebot3_gazebo turtlebot3_house.launch.py效果如下:...
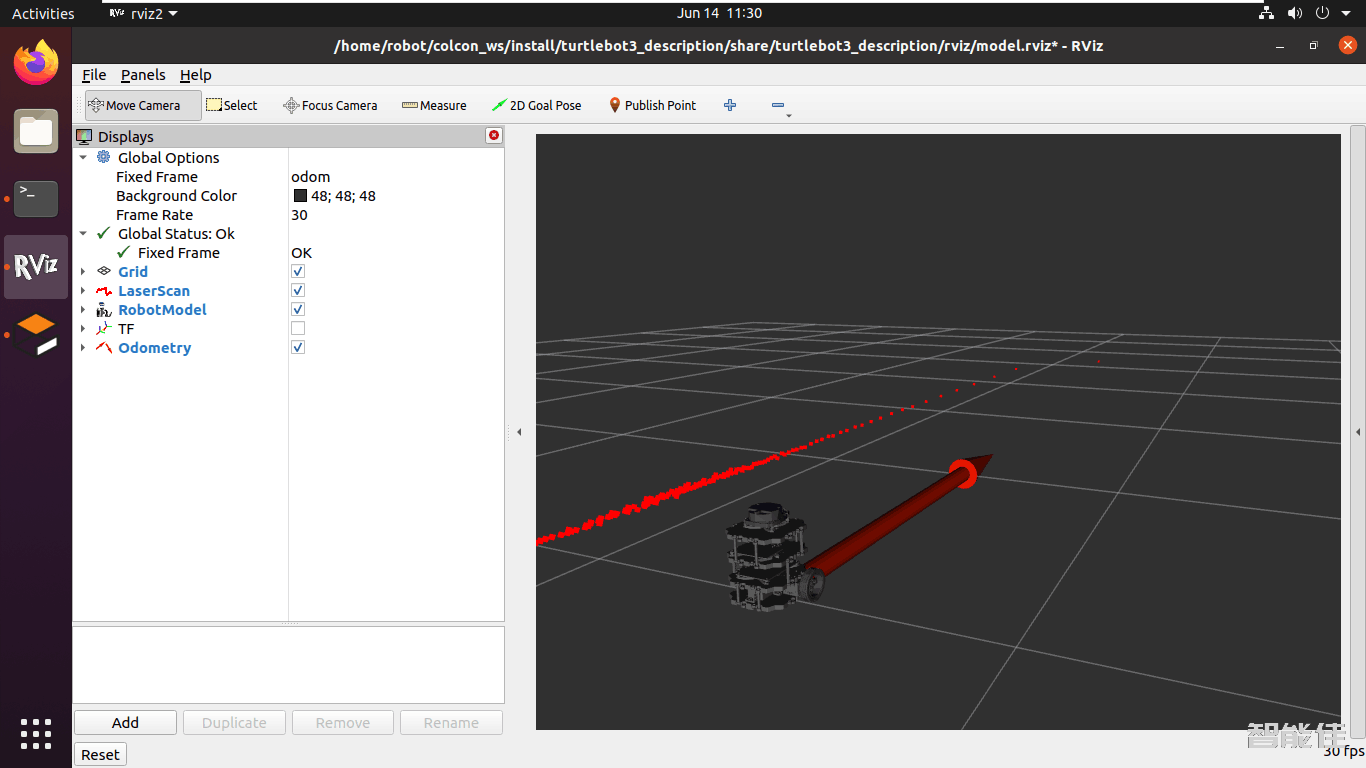
启动gazeboros2 launch turtlebot3_gazebo turtlebot3_house.launch.py启动rviz2ros2 launch turtlebot3_bringup rviz2.launch.py效果如下:...
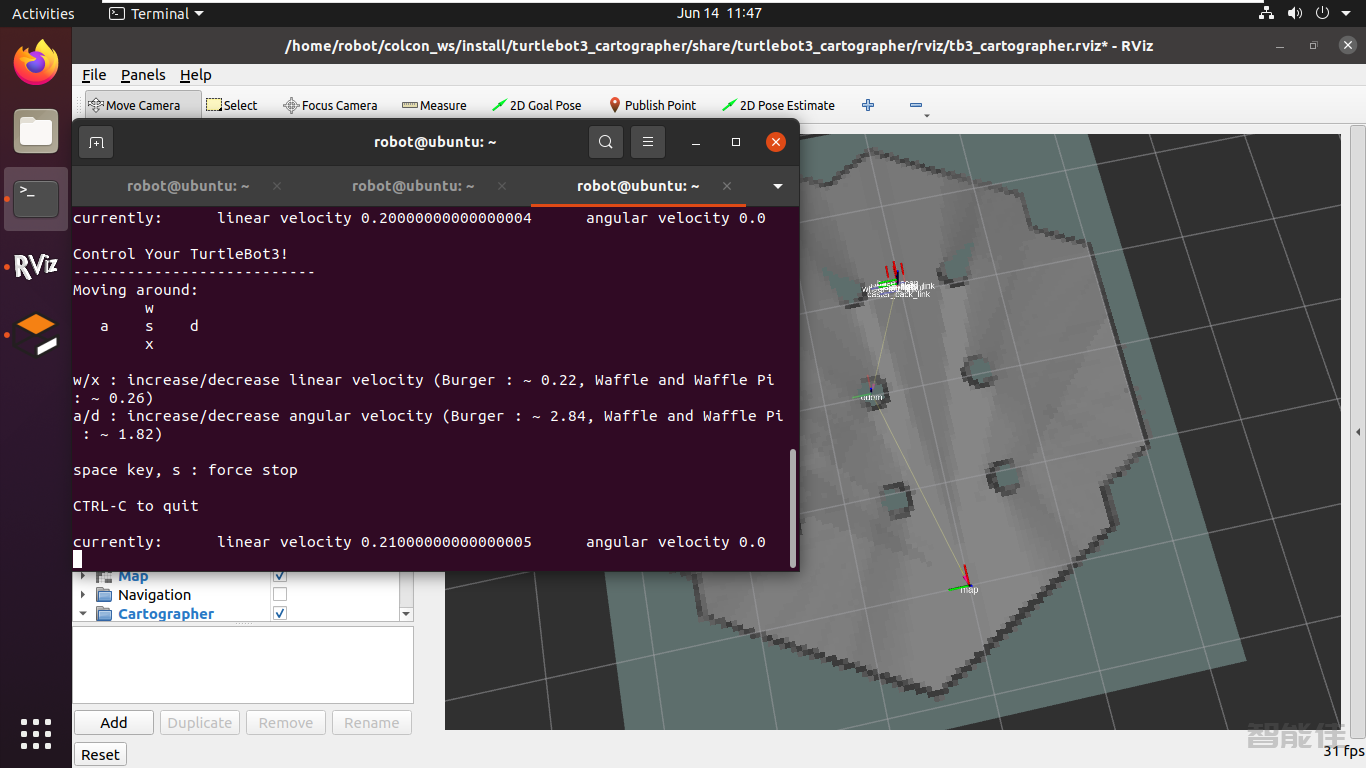
新开终端,运行gazeboros2 launch turtlebot3_gazebo turtlebot3_world.launch.py新开终端,运行建图ros2 launch turtlebot3_cartographer cartographer.launch.py use_sim_time:=True新开终端,启动键盘ros2 run turtlebot3_teleop teleop_keyboard控制小车随机移动,并进行建图,并查看建立的地图,差不多后,保存地图。...
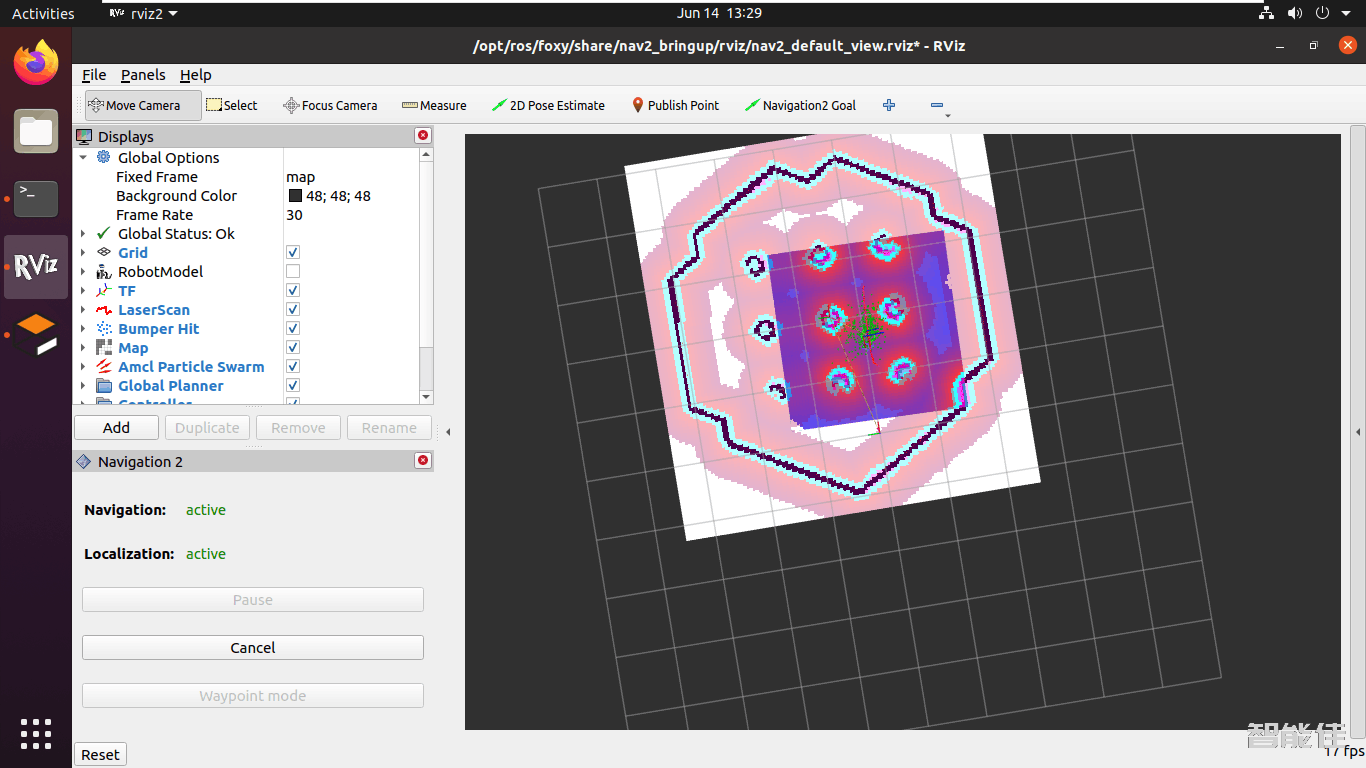
新开终端,运行gazeboros2 launch turtlebot3_gazebo turtlebot3_world.launch.py新开终端,导航ros2 launch turtlebot3_navigation2 navigation2.launch.py use_sim_time:=True map:=/home/robot/map_world.yaml点击2D Pose Estimate初始化位姿,点击Navigation2 Goal选择目标点进行导航效果如下:...

Booster T1 人形机器人风险提示警示:机器人运动部件存在机械伤害风险,操作前务必通读以下条款,儿童使用需成人全程监护!!!1. 规范启动流程进入行走模式前,必须先切换至准备模式(RT+Y),待机器人平稳落地站好后,再执行后续操作,防止启动时倾倒。2. 远离运动关节机器人手臂、腿部关节运动时力度大、速度快,禁止用手触摸或身体靠近,防止挤压、撞击受伤。3. 慎选使用路面仅在轻微起伏的平整路面使用,严禁在陡坡、坑洼、湿滑地面操作,避免机器人倾倒砸伤人员。4. 运动中禁抬机器...
/
1153 次浏览/
人形机器人
BoosterT1是为开发者等用户开发的人形机器人开发平台,具备轻巧灵活、皮实耐摔的特点产品组成T1机器人包含头、胸腔、手臂、腿,全身具有23个自由度,使得机器人能够实现灵活的运动和姿态控制。ü 头部拥有2个自由度,包括头旋转关节和头俯仰关节。深度相机、麦克风阵列、扬声器等位于头部。ü 单手臂拥有4个自由度,包括手臂前摆关节、手臂侧摆关节、手臂旋转关节和肘关节。ü 腰部拥有1个自由度,即腰关节。ü 单腿拥有6个自由度,包括腿前摆关节,腿...
/
1035 次浏览/
人形机器人
产品规格如下:类型规格参数指标说明基本参数高(站直)1.18m重量约30kg自由度全身自由度23单腿自由度6单臂自由度4(可拓展)腰部自由度1头部自由度2运行参数行走速度0.5m/s转身速度1.5rad/s电池参数型号48105容量48V 10.5Ah续航2h充电时长≤2h循环寿命≥500次算力平台基础版AGXOrin*1标准版i7 *1AGXOrin*1传感器相机深度相机麦克风麦克风阵列扬声器有安全功能本体急停1声音提醒低电量提醒、关节过温提醒通信方式无线连接WIFI 6蓝...
/
1118 次浏览/
人形机器人
T1 已经部署运动控制程序,下面为遥控器操作 T1 的文档。风险提示1. 进入行走模式前,一定要先进入准备模式,并让机器人落地站好2. 机器人运动过程中,不能抬起机器人3. 机器人运动过程中,应确保机器人运动范围内无人或障碍物,避免伤人、碰撞4. 机器人运动过程中,肢体不要触碰机器人提手以外的任何部件5. 标零结束后,启动机器人前务必将全部的标零件拆除 模式Ø 机器人具有多种模式 Ø 不同的模式下,能执行的动作不同Ø 不同的模式可以切换...
/
1200 次浏览/
人形机器人