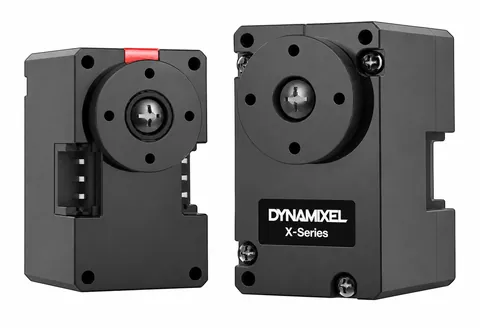
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
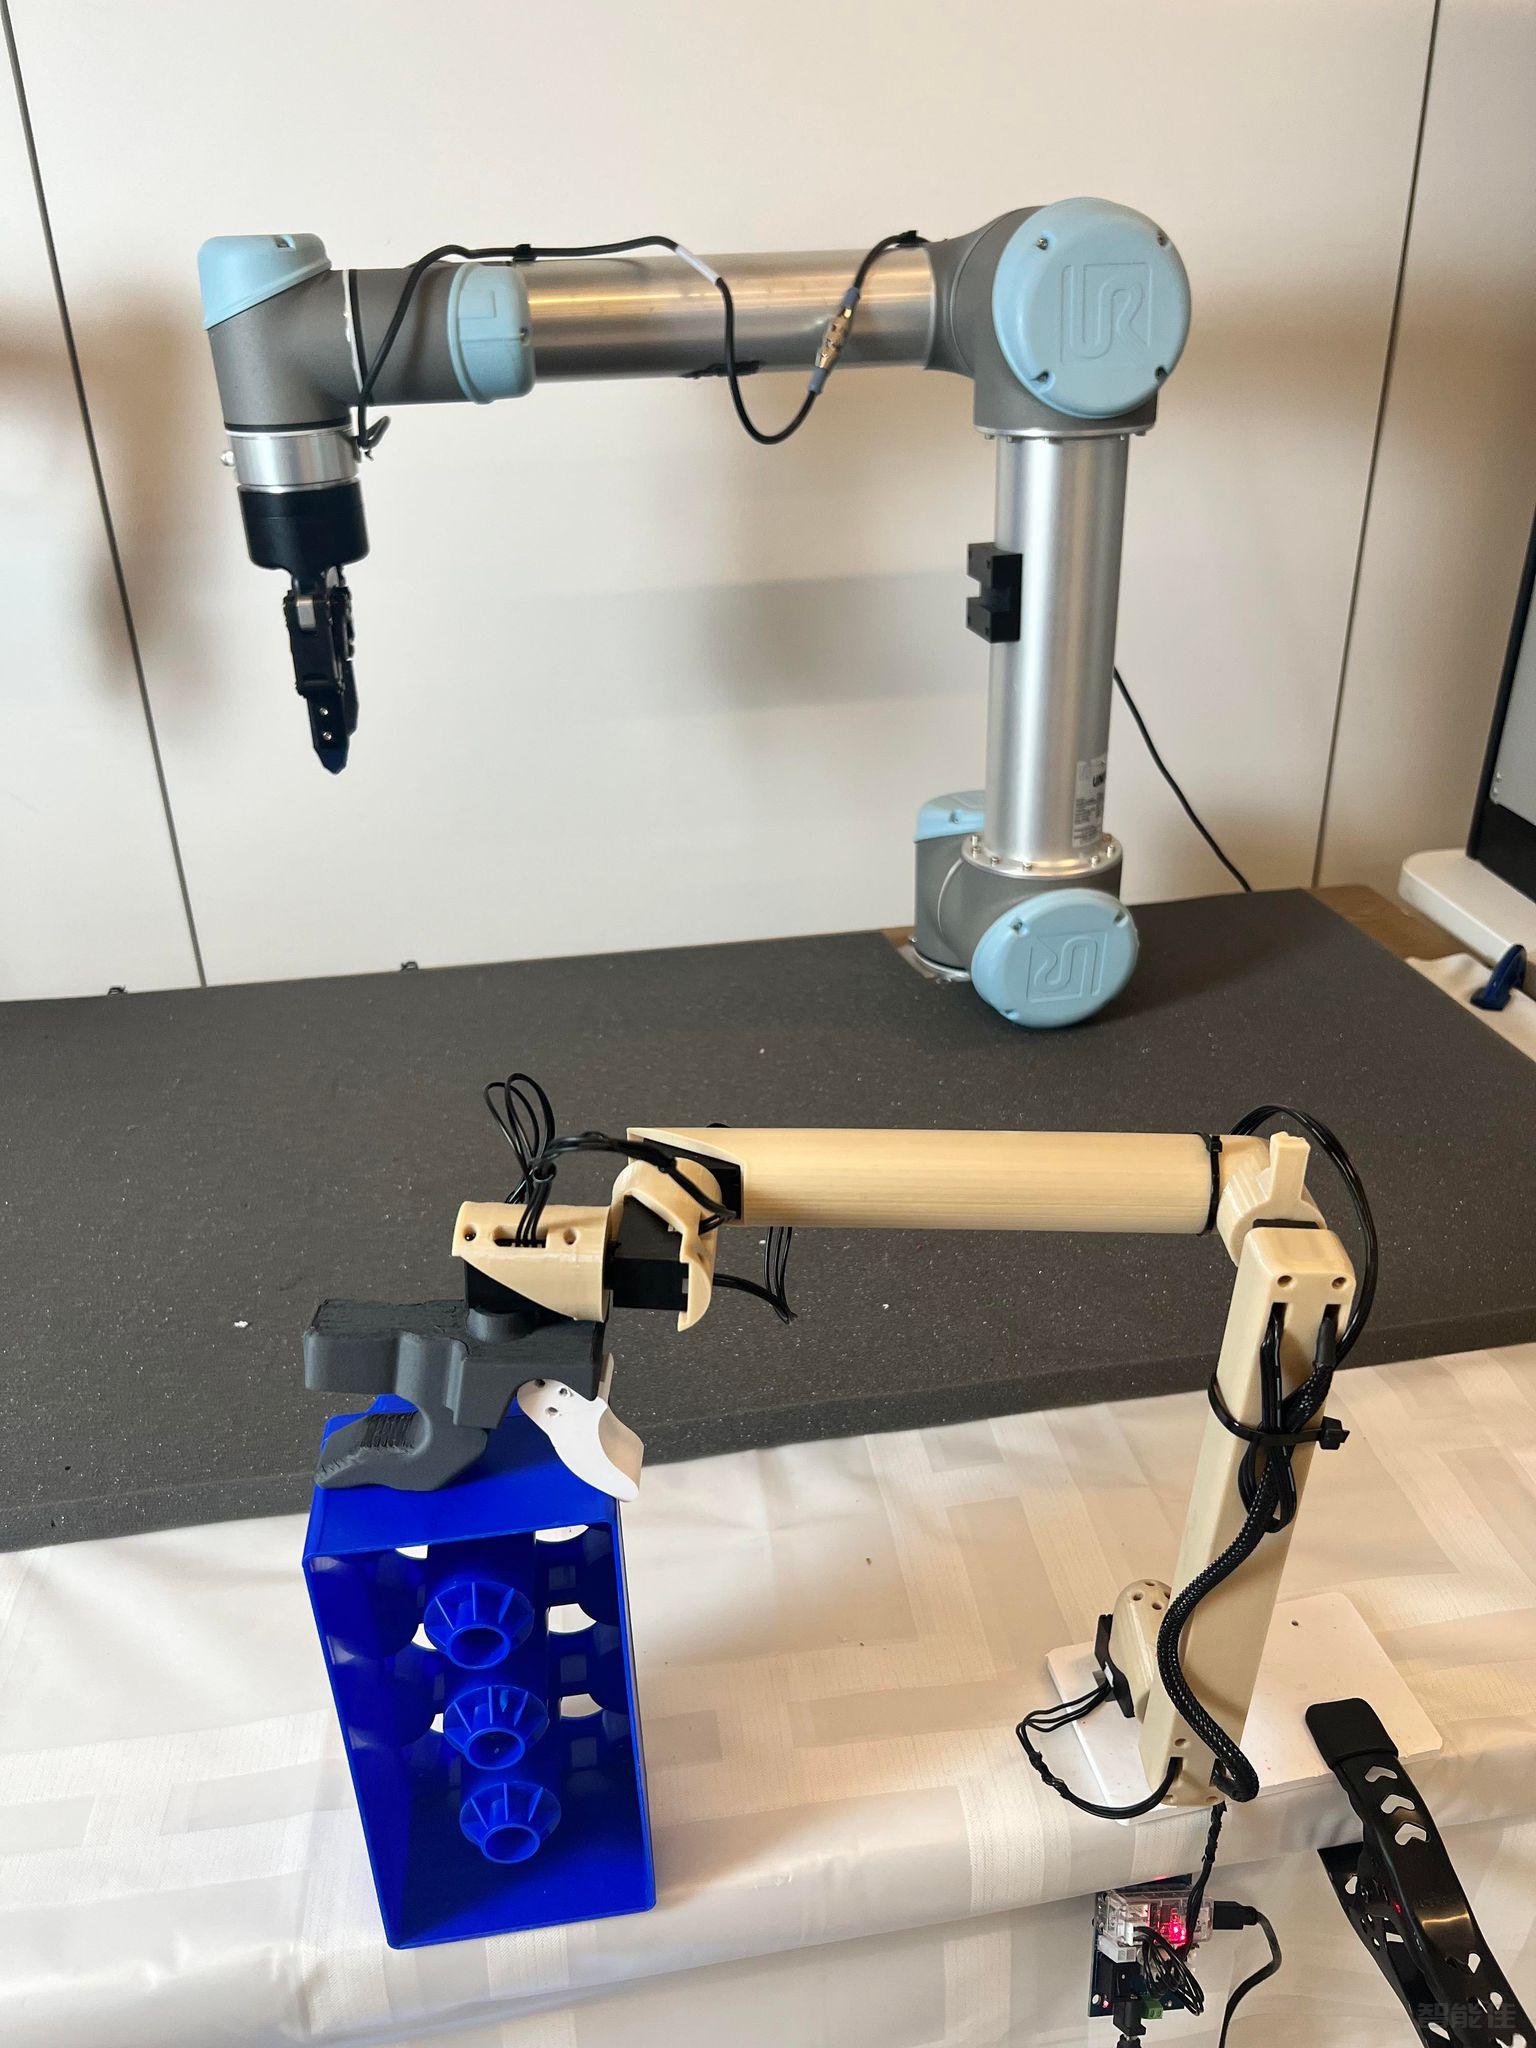
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
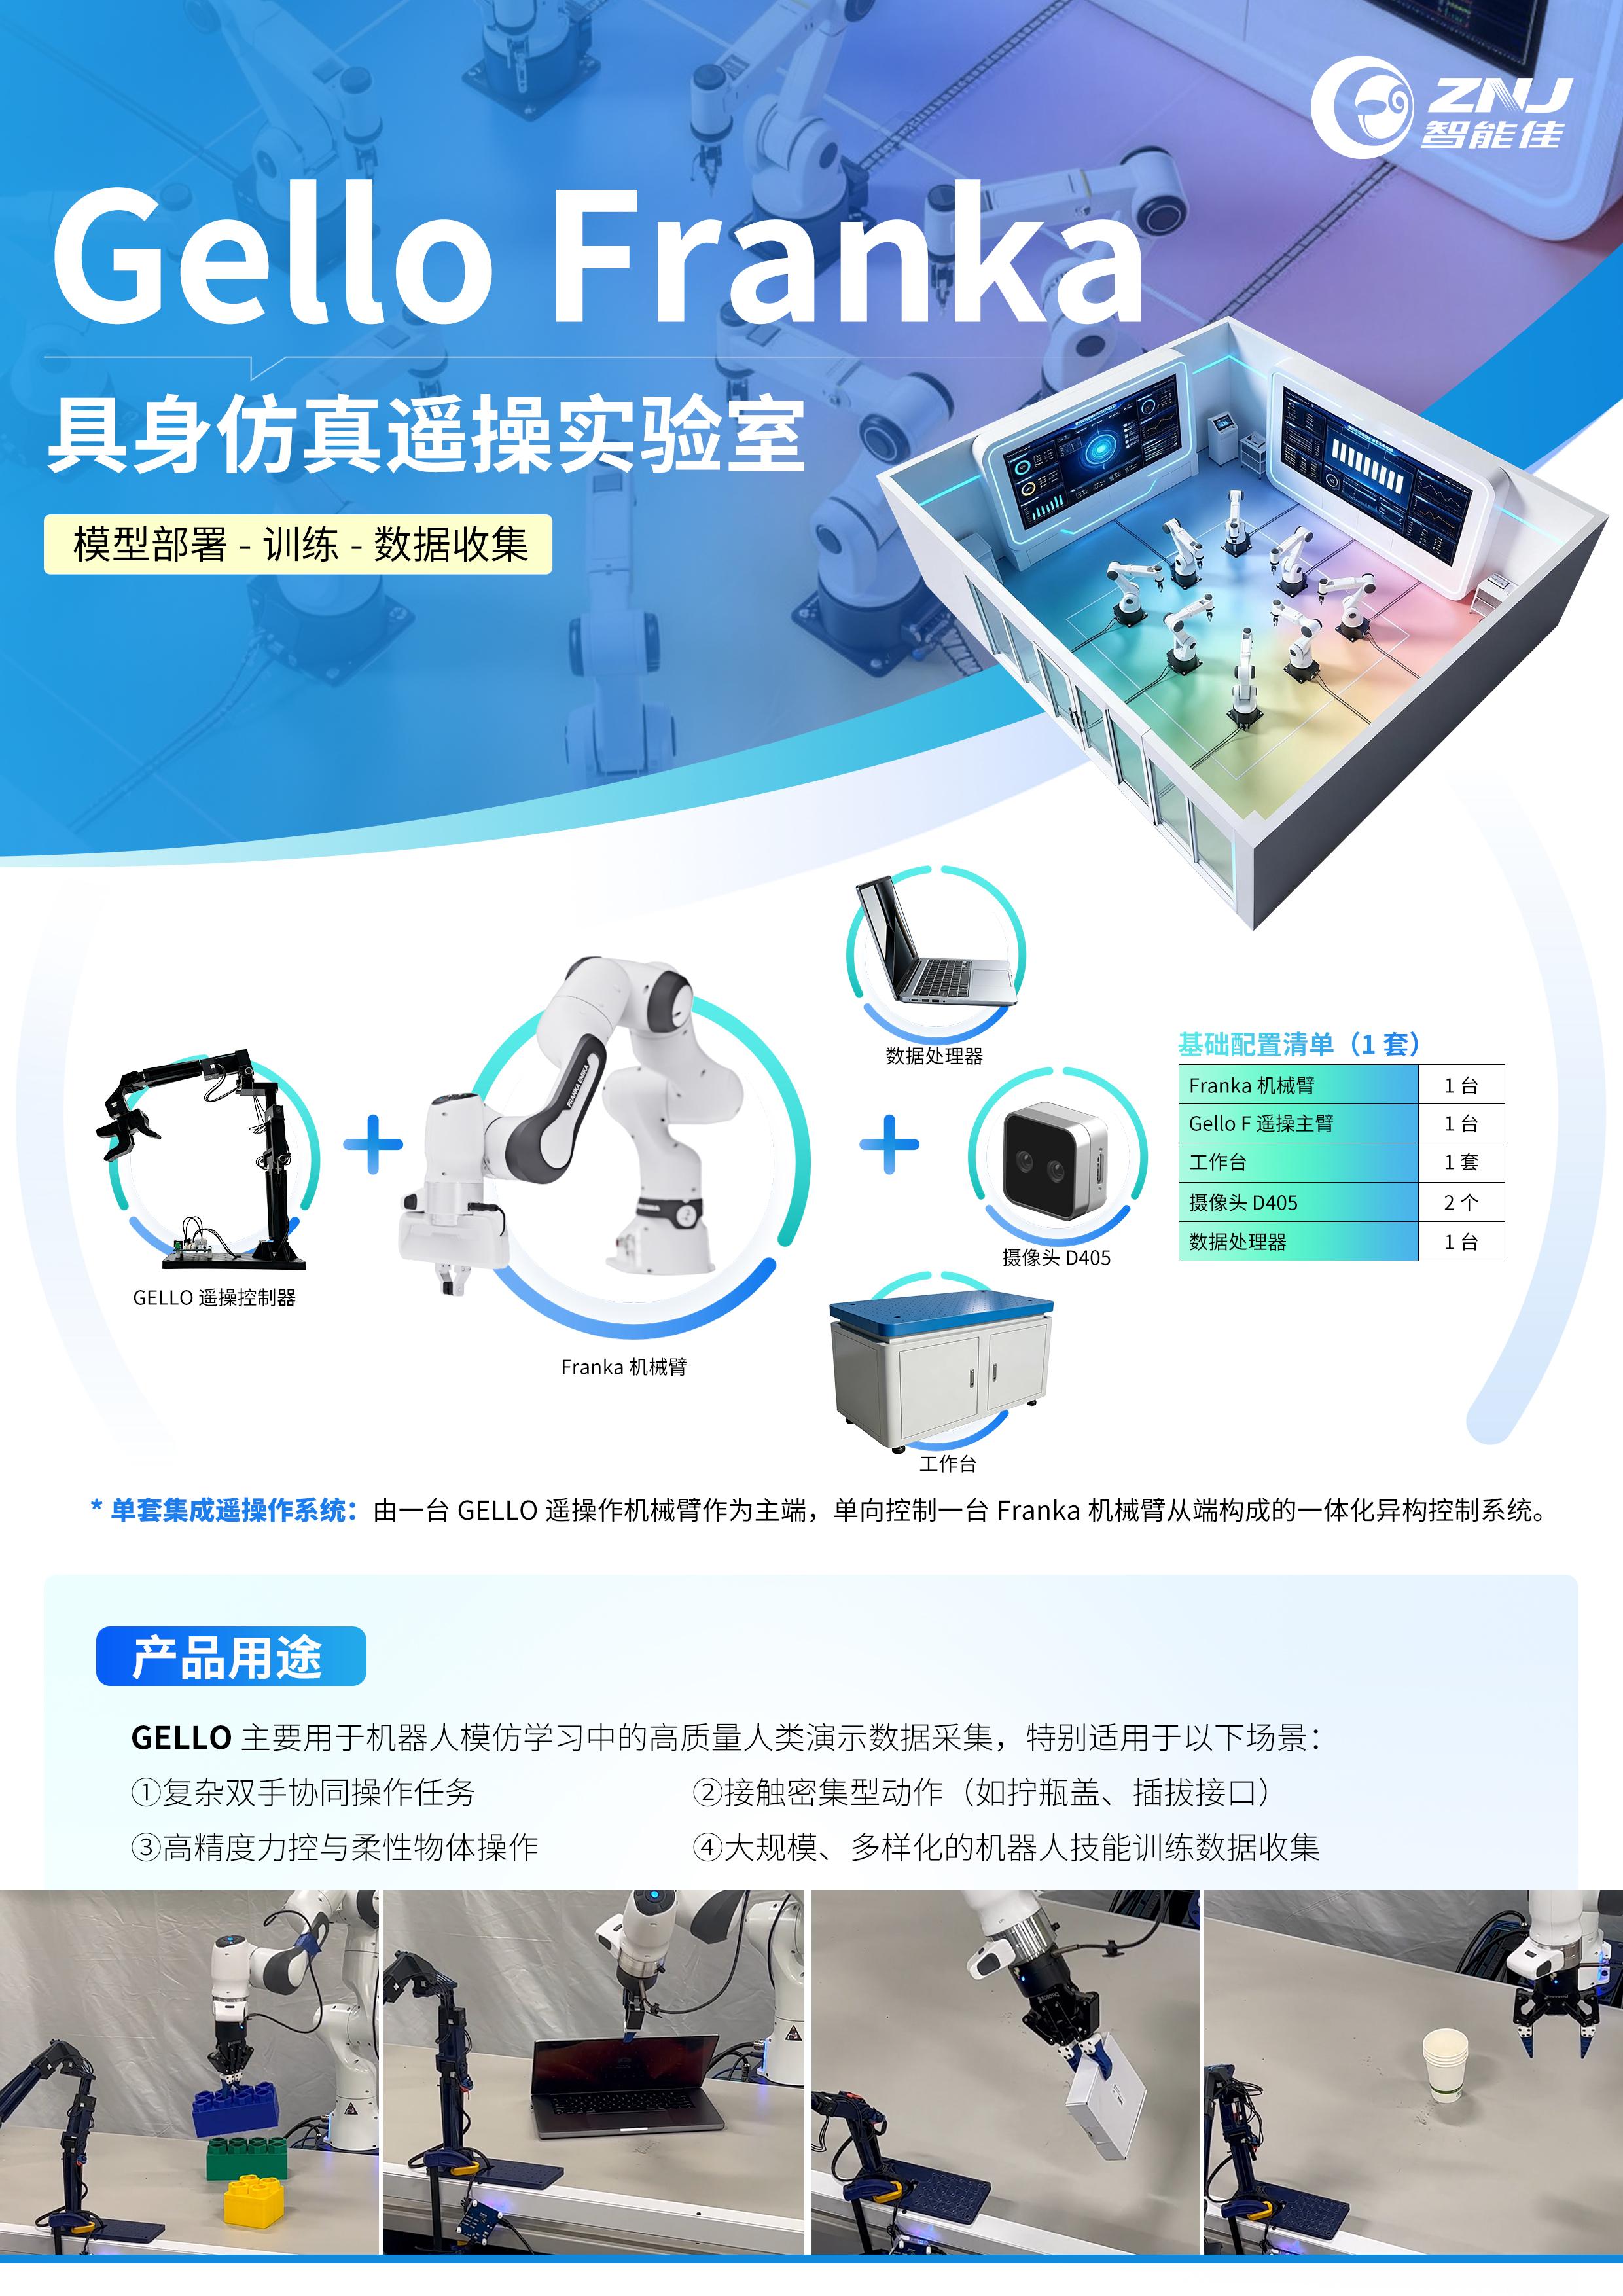
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
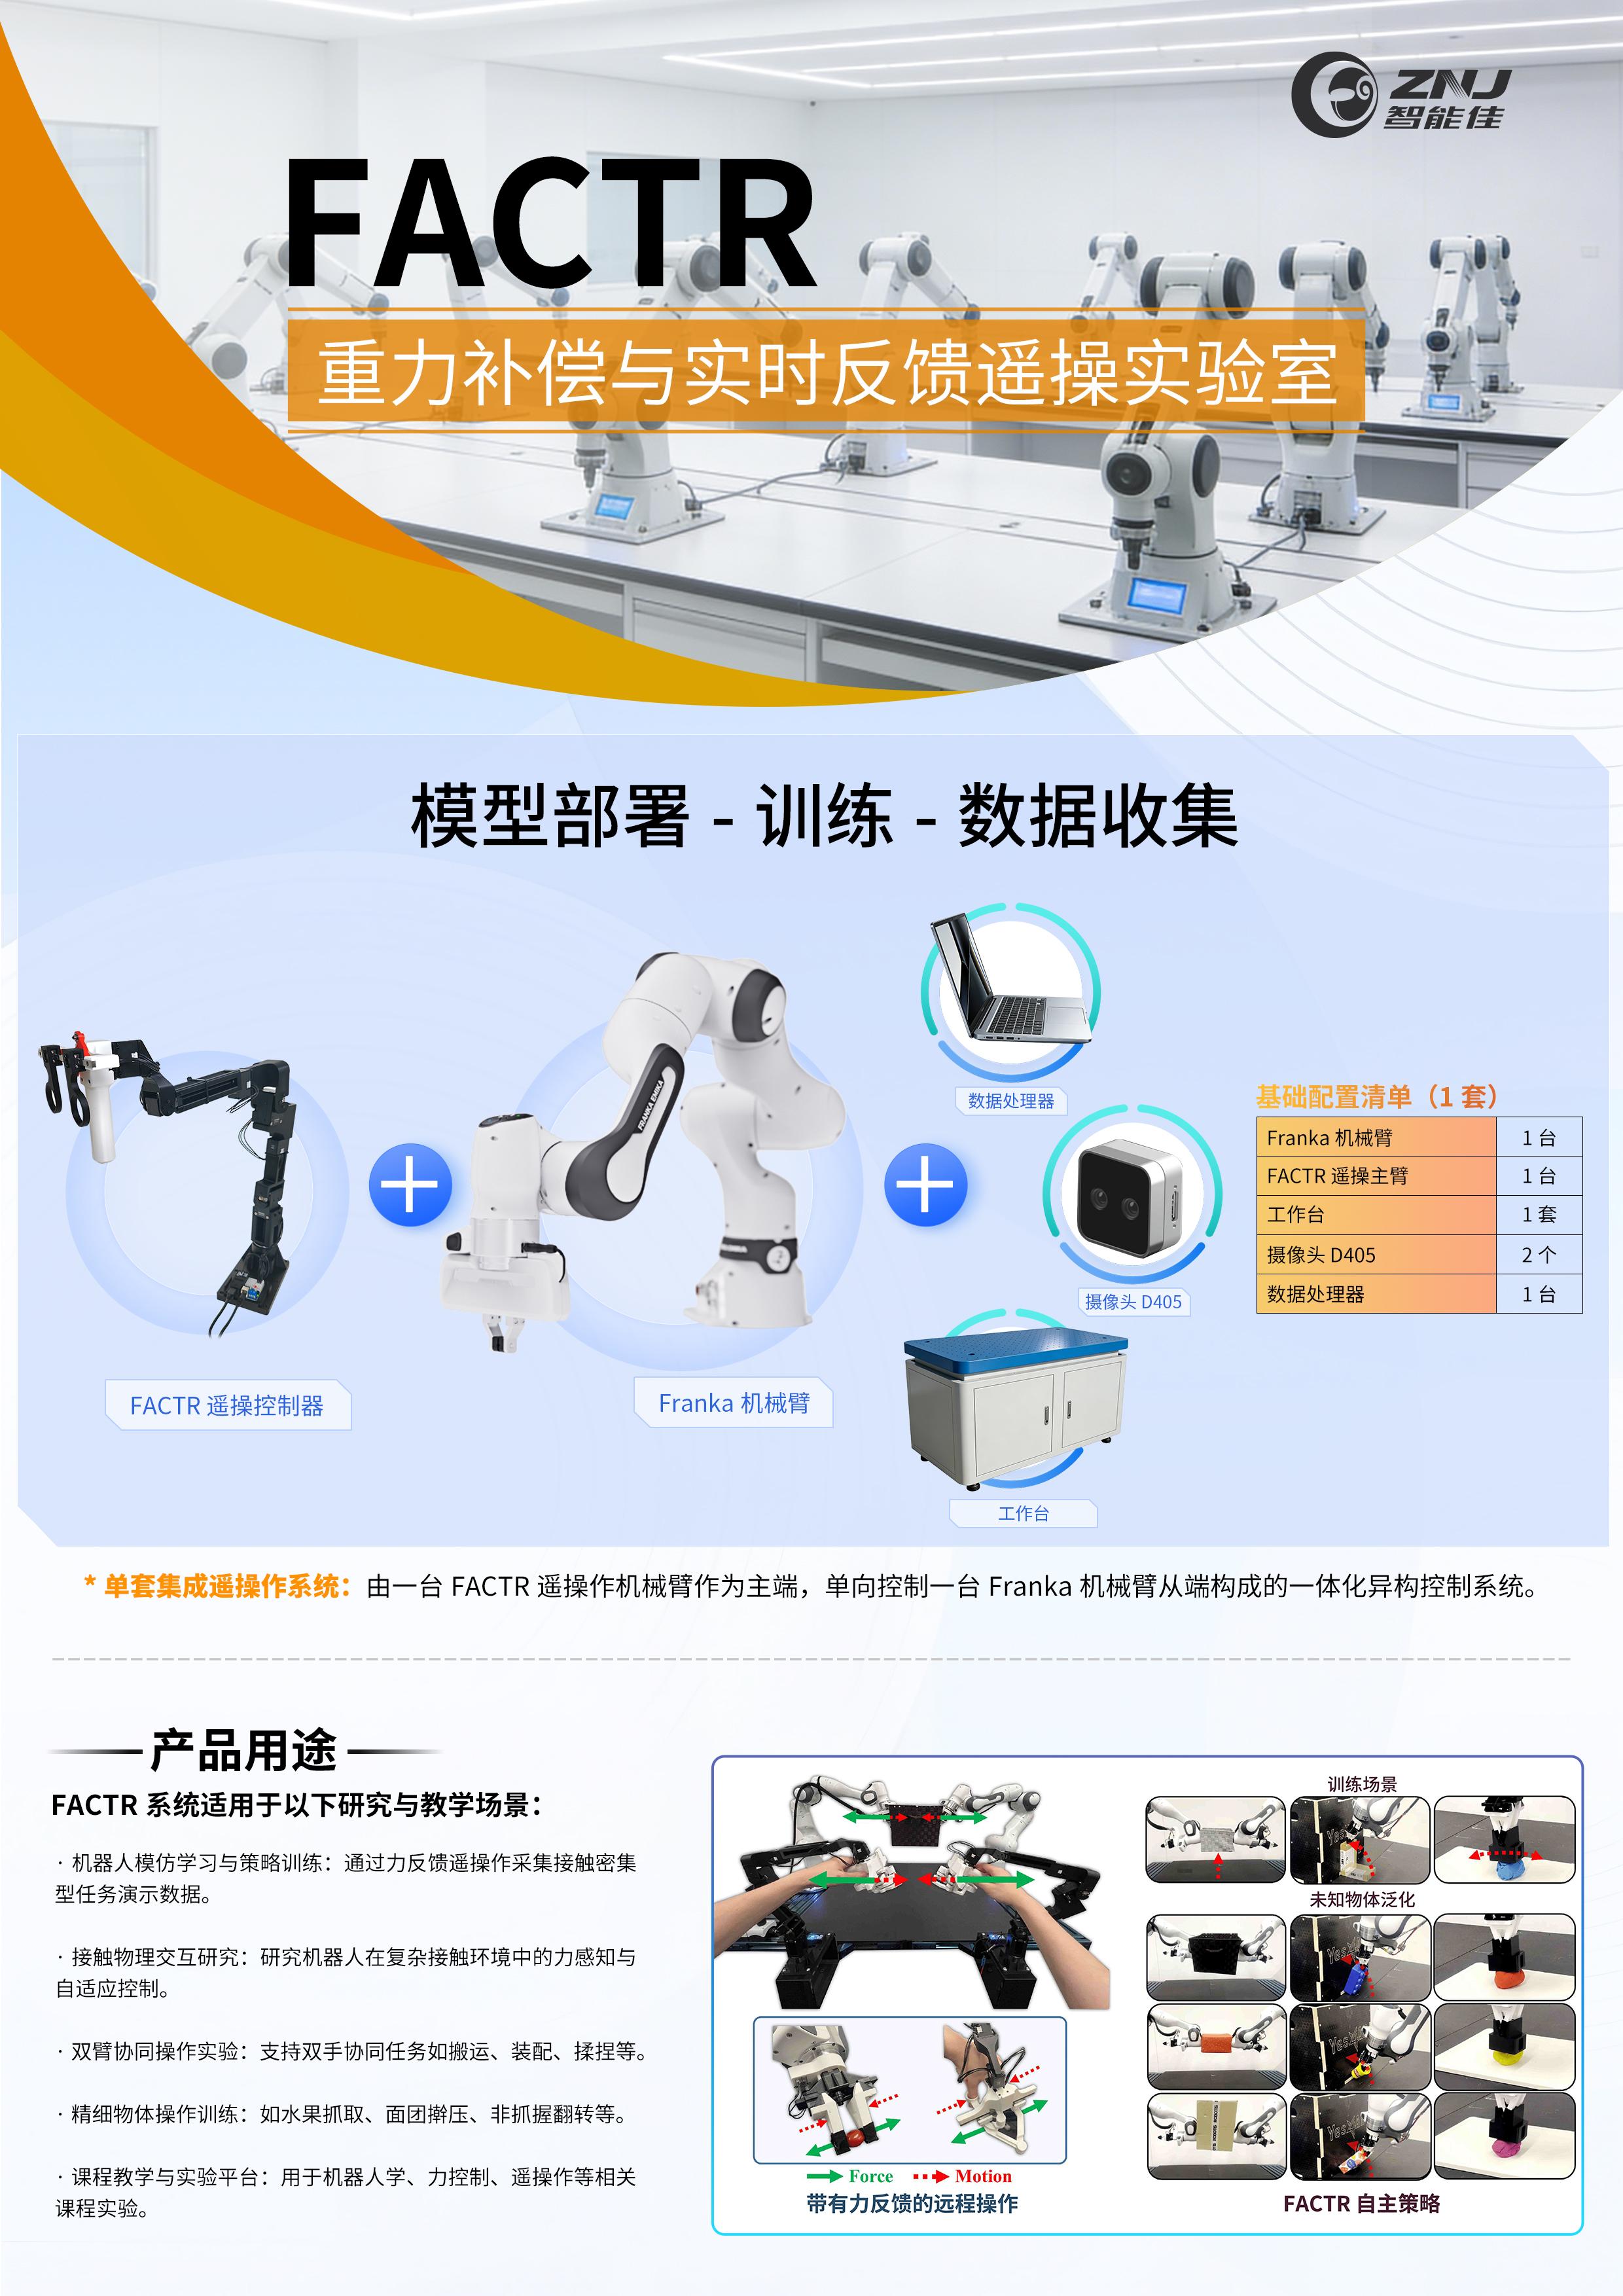
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...

步骤如下:双击NoMachine客户端,启动NoMachine客户端 添加远程主机打开NoMachine → 点击 “+ Add” 默认Port选择4000,Protocol选择NX 查看机器人IP注意:机器人的IP可以通过查询路由器后台,或者热点设置界面 Name 填写 robot在 Host 中填入 TurtleBot3 的IP,例如:192.168.11.119 点击右上角的Add选择...

[Turtlebot3]启动雷达(A2M12波特率为256000)注意:启动该选项时候,需要将其他有关雷达的节点全部关掉。ros2 launch rplidar_ros view_rplidar_a2m12_launch.py ...

打开一个终端,输入以下指令:ros2 launch turtlebot3_bringup robot.launch.py 重新打开一个新终端,执行以下指令:ros2 launch turtlebot3_bringup rviz2.launch.py 如图所示,当RViz被运行时,TurtleBot3的模型和各关节的tf会以RGB坐标系的形式显示在画面中央。而且,可以看到安装在机器人上的激光雷达接收距离值,并将障碍物显示为红色。 完成...

启动realsense-viewerrealsense-viewer 关闭realsense-viewer使用ROS2启动相机:ros2 launch realsense2_camera rs_launch.py 新开一个终端,使用如下指令查看话题:ros2 topic list 通过rqt_image_view查看ros2 run rqt_image_view rqt_image_view 点击刷新图标 topic选择/c...
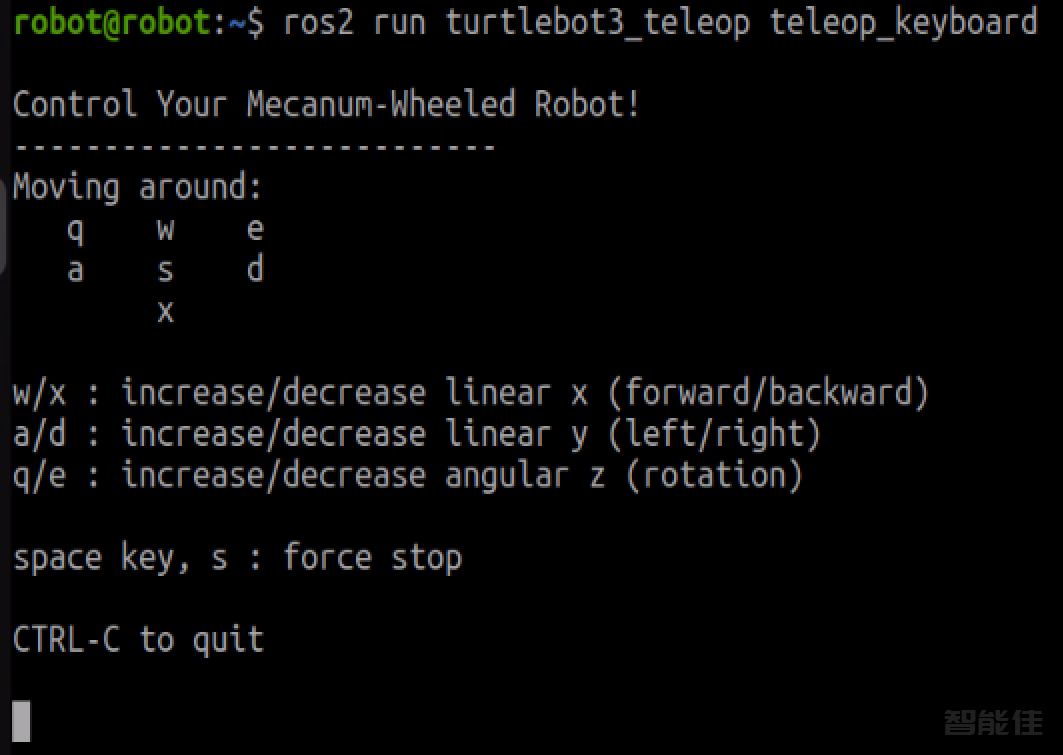
启动TurtleBot3(之前启动过了就不用重复启动)ros2 launch turtlebot3_bringup robot.launch.py 启动进行简单远程操作测试ros2 run turtlebot3_teleop teleop_keyboard如果文件成功启动,终端将显示以下内容。 w 是增加前进线速度x 是增加后退线速度a 是增加左移线速度d 是增加右移线速度q是左角度旋转e是右角度旋转s 是停止空格 强制停止...
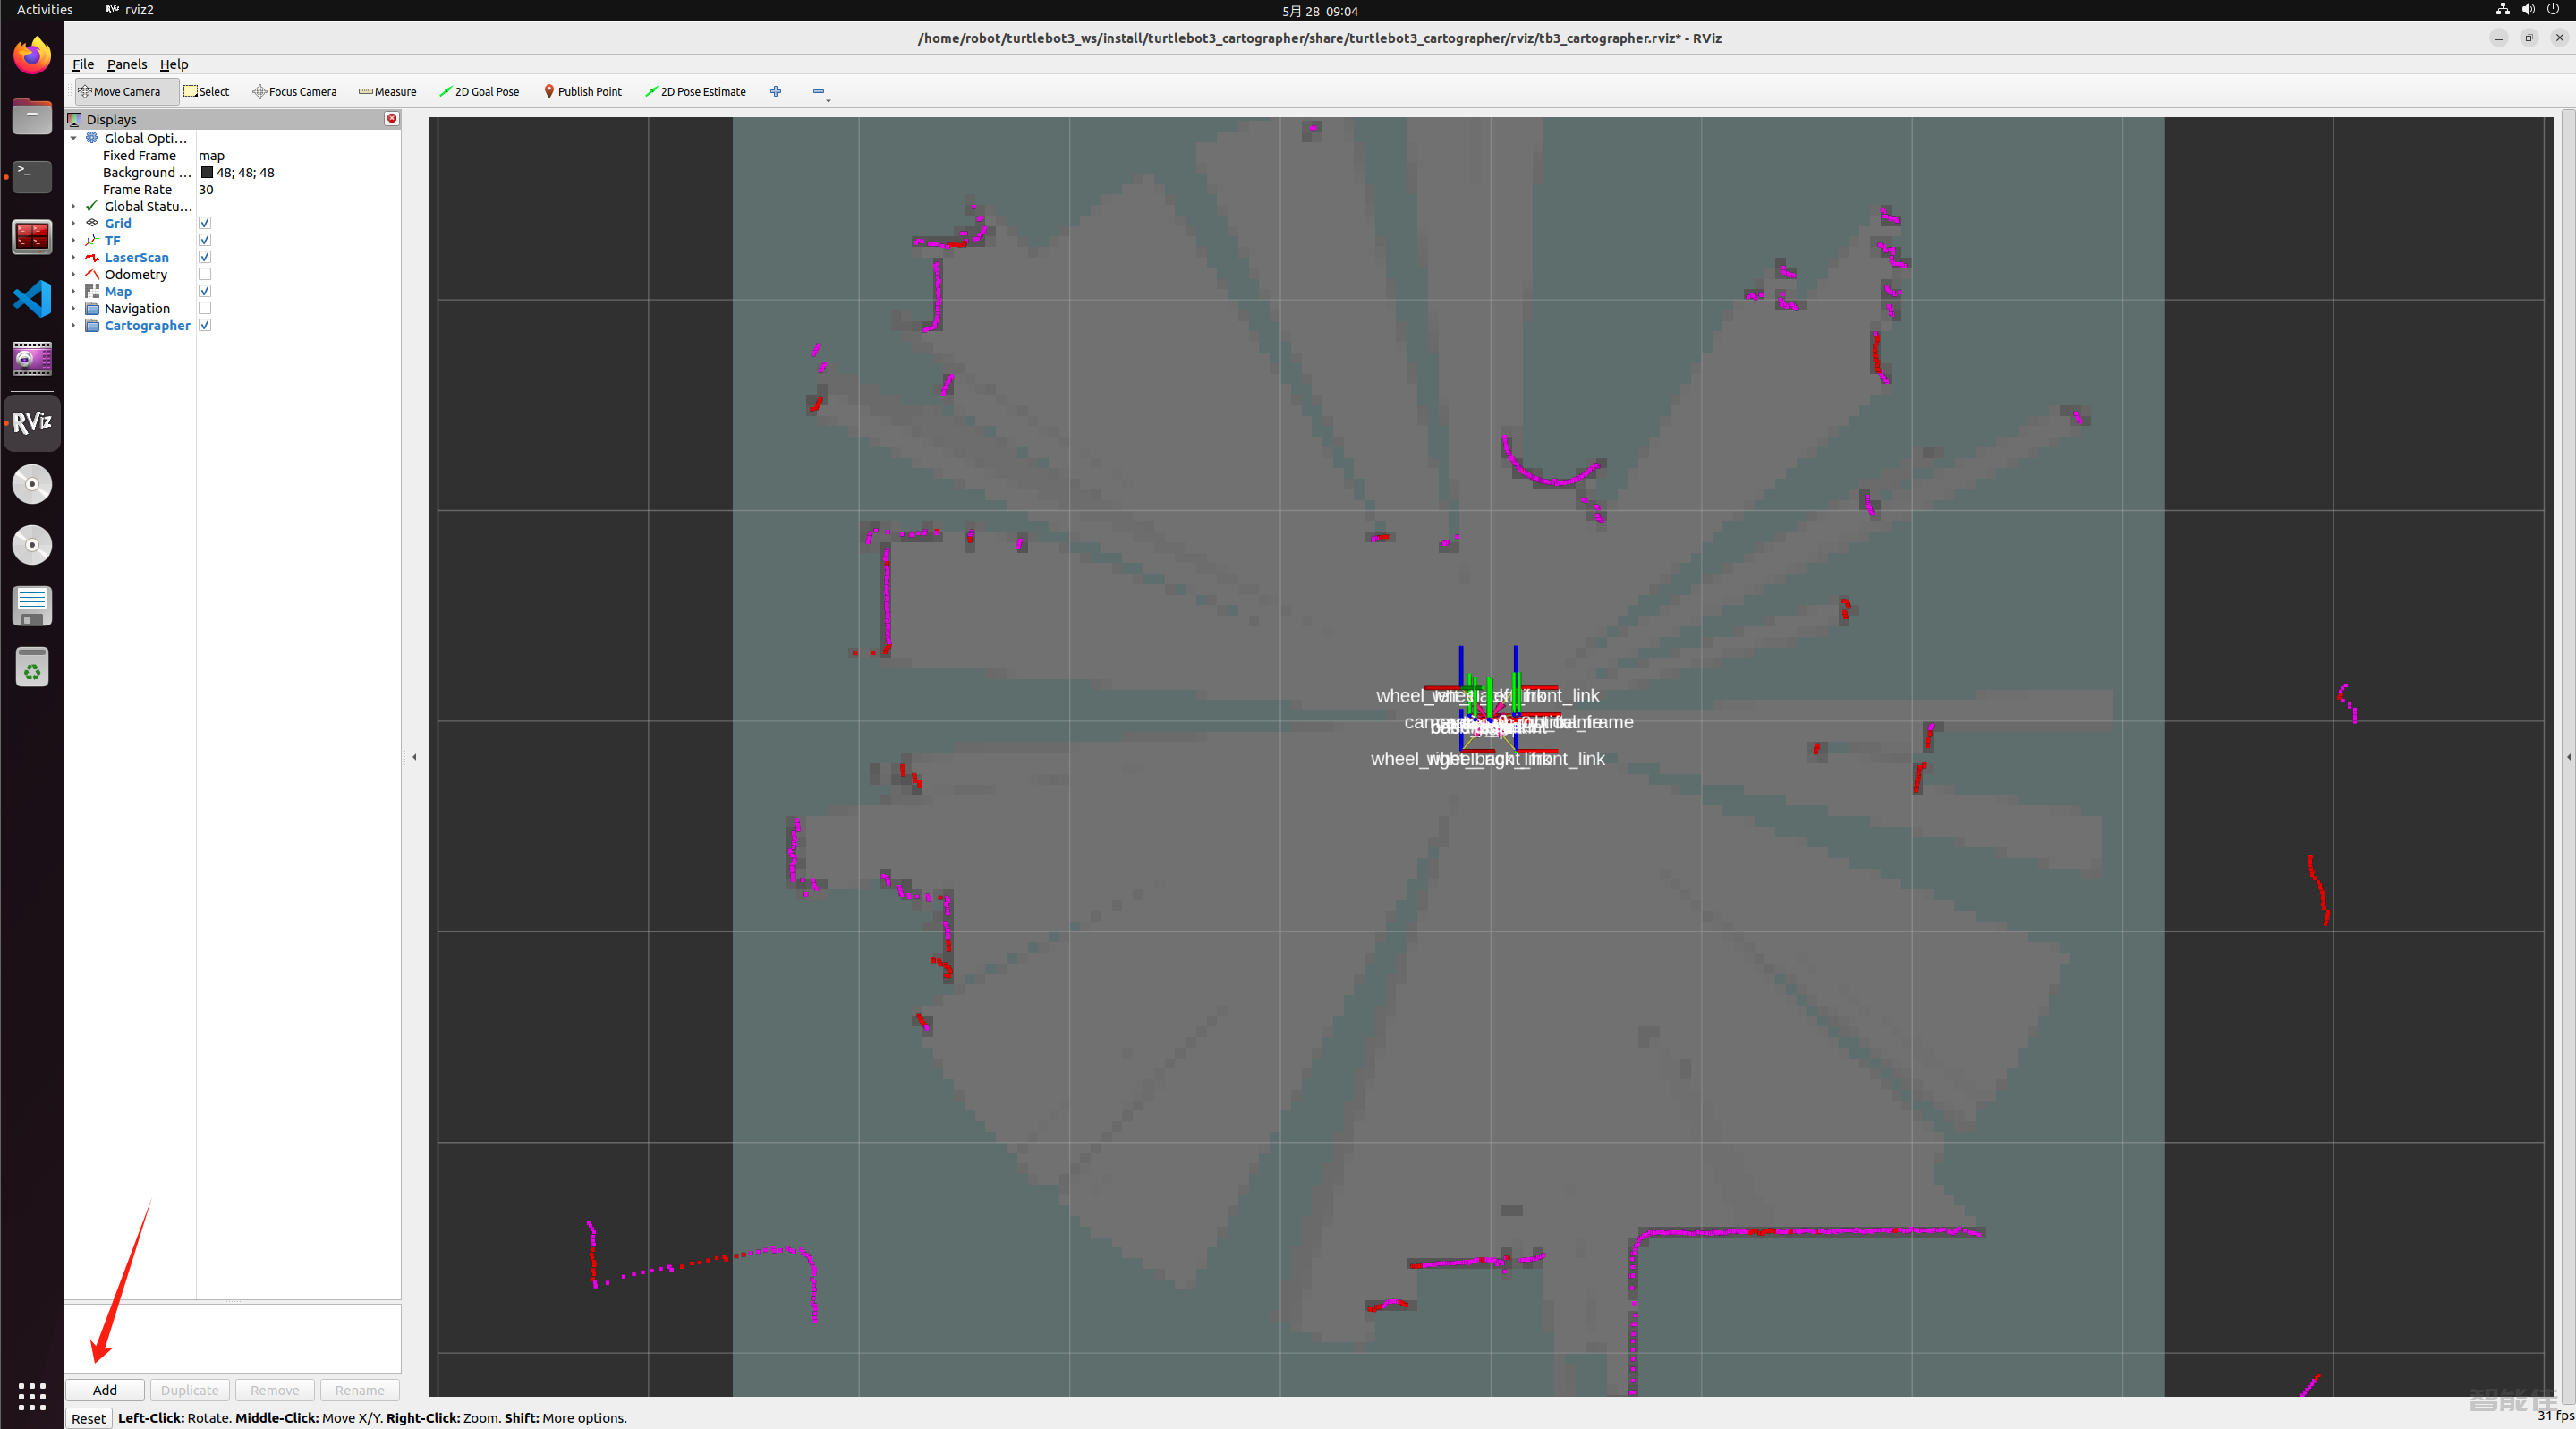
启动TurtleBot3(之前启动过了就不用重复启动)ros2 launch turtlebot3_bringup robot.launch.py 使用ROS2启动相机:ros2 launch realsense2_camera rs_launch.py 输入以下指令:ros2 launch turtlebot3_cartographer cartographer.launch.py ...
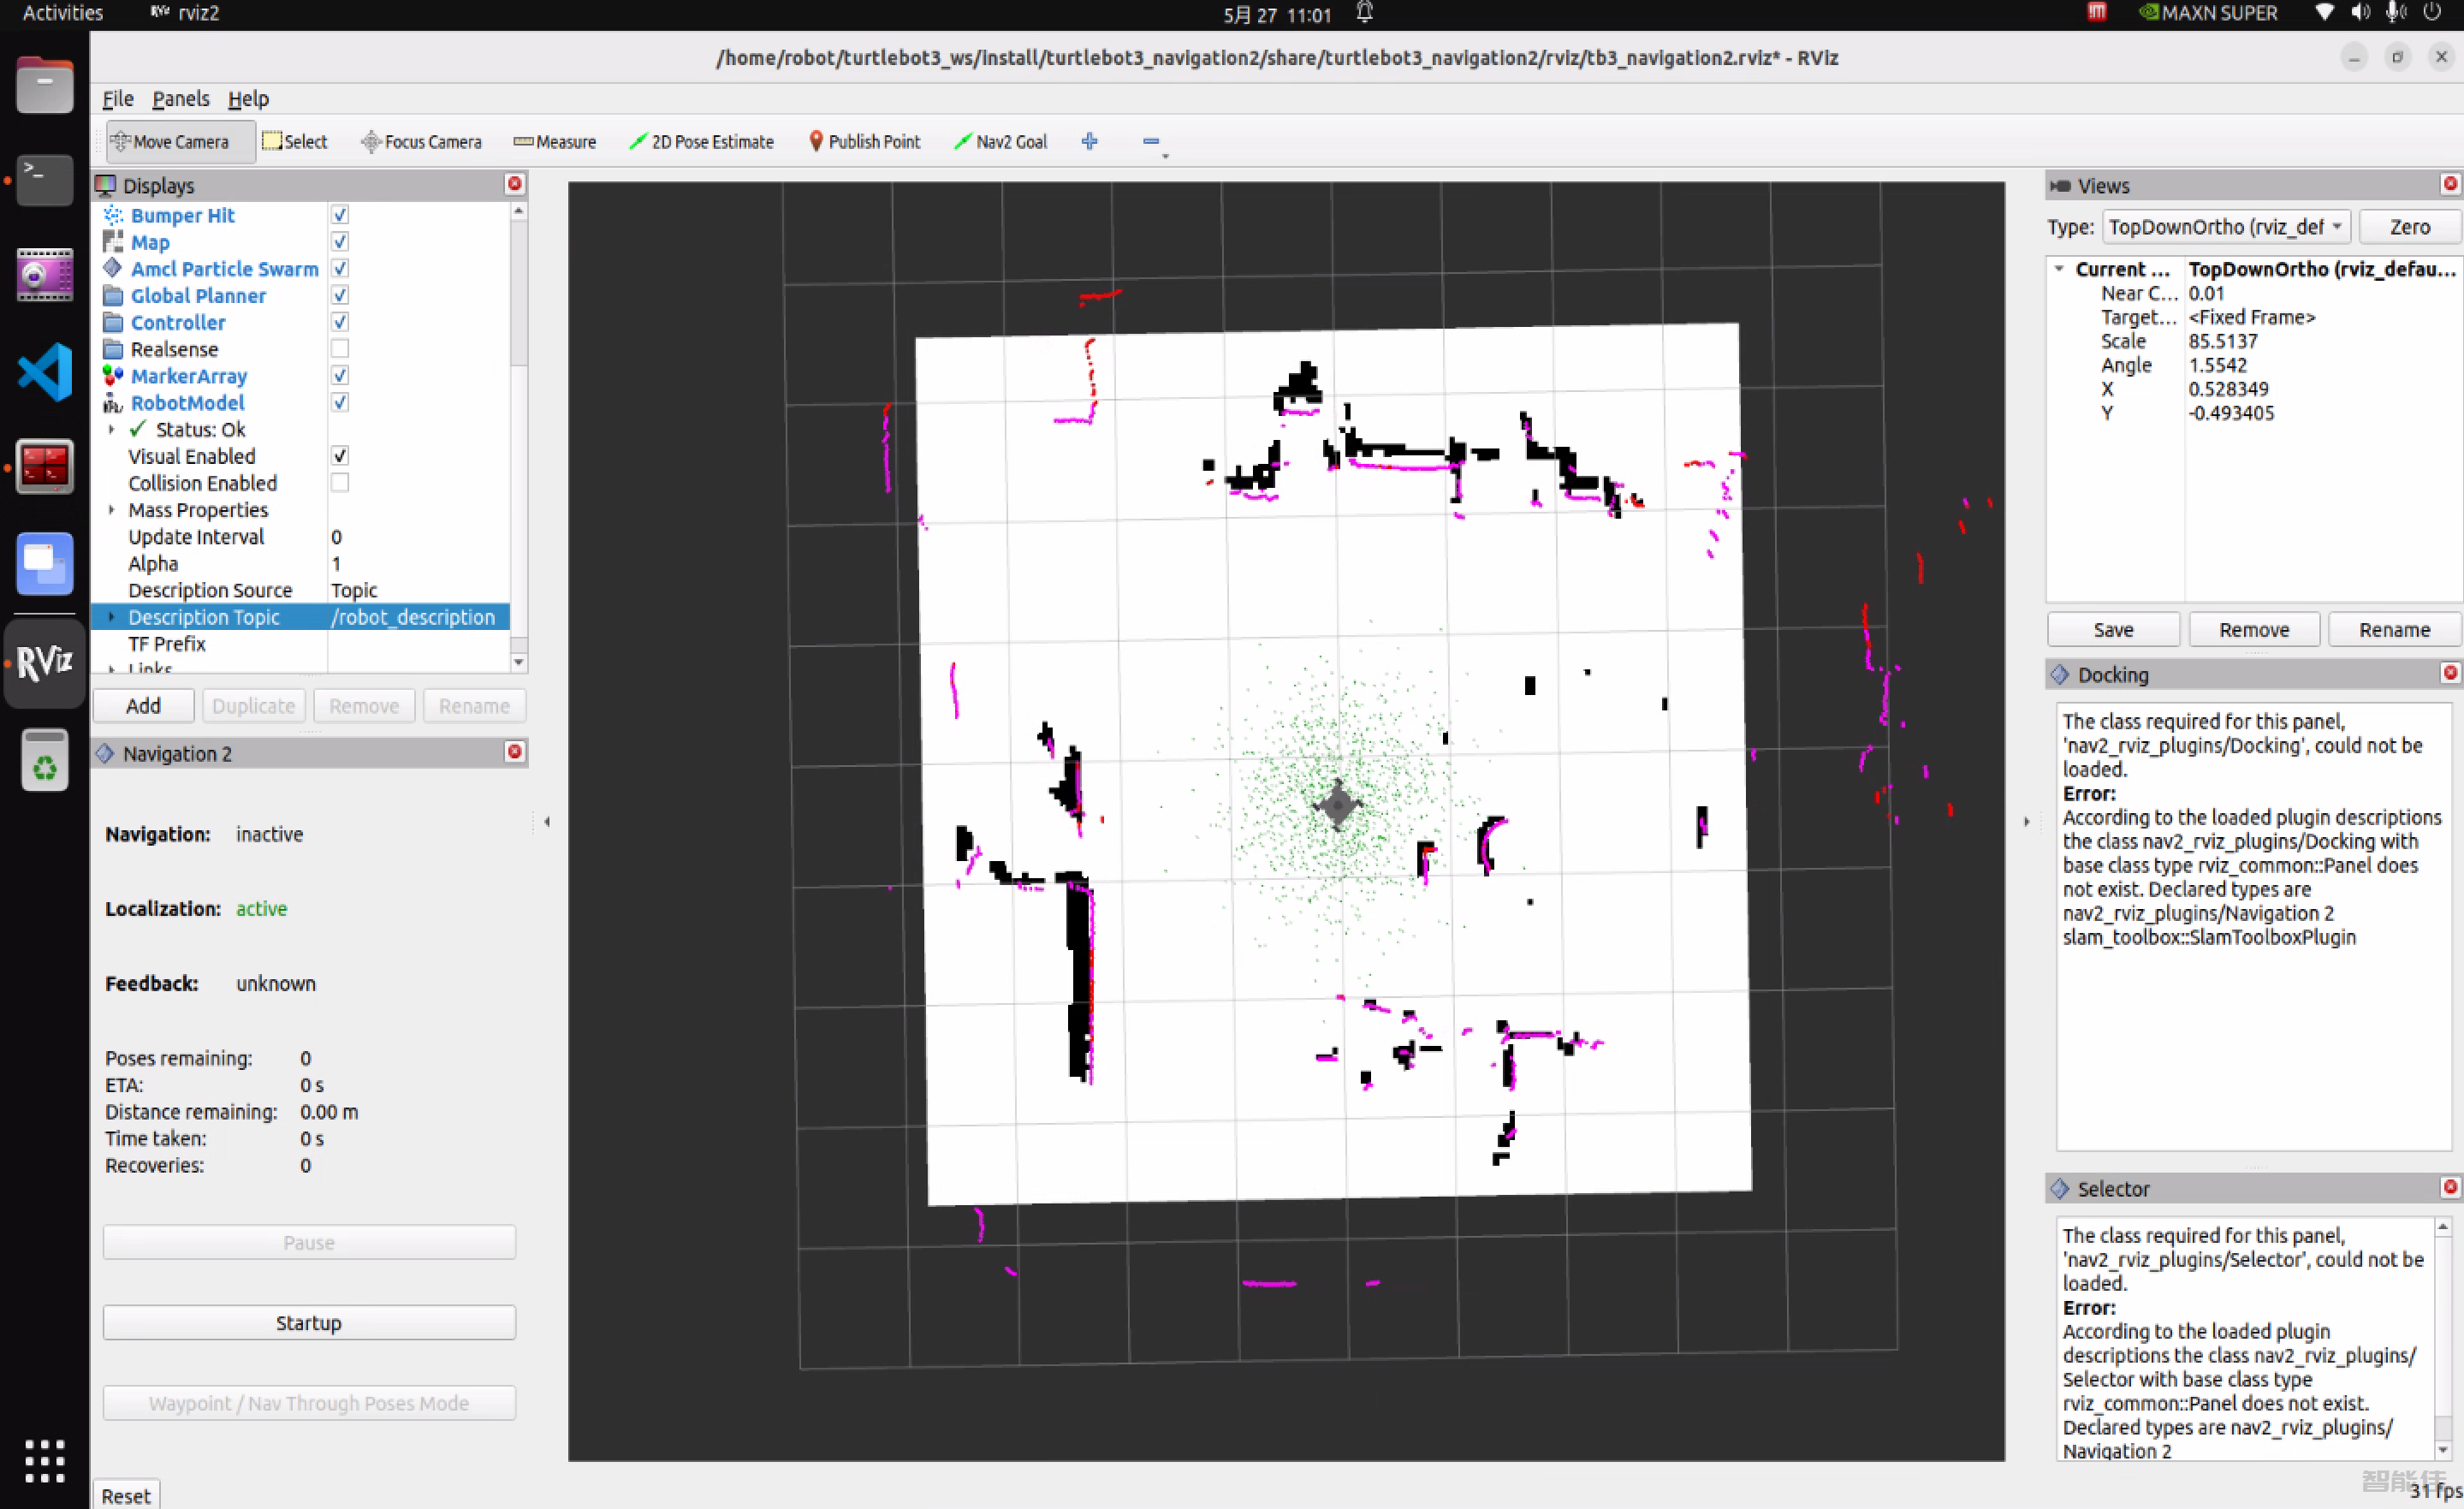
启动TurtleBot3(之前启动过了就不用重复启动)ros2 launch turtlebot3_bringup robot.launch.py 使用ROS2启动相机:ros2 launch realsense2_camera rs_launch.py 输入以下指令,启动导航ros2 launch turtlebot3_navigation2 navigation2.launch.py map:=$HOME/map.yaml 在运行导航之前,必须进行初始姿态估计,...
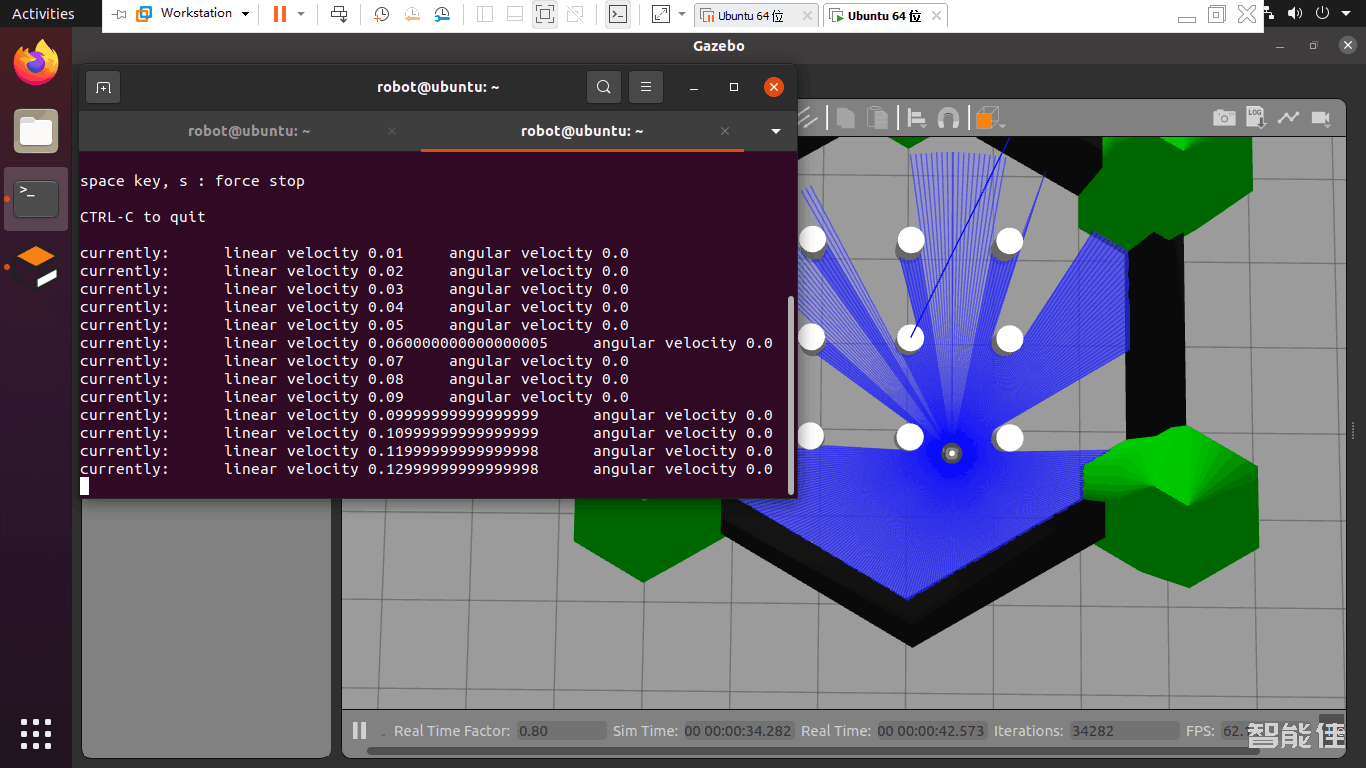
该系列文章介绍如何在ros2环境下使用turtelbot3,完成基本控制移动,建图,导航等功能。测试环境:Ubuntu20.04 + ros2 foxy...
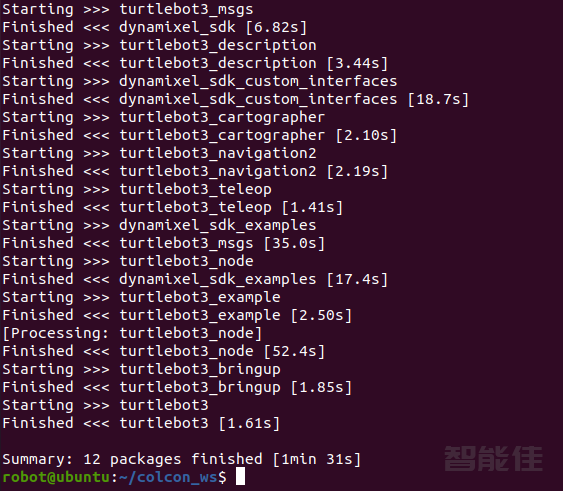
mkdir -p ~/colcon_ws/srccd ~/colcon_ws/src/git clone -b foxy-devel https://github.com/ROBOTIS-GIT/DynamixelSDK.gitgit clone -b foxy-devel https://github.com/ROBOTIS-GIT/turtlebot3_msgs.gitgit clone -b foxy-devel https://github.com/ROBO...
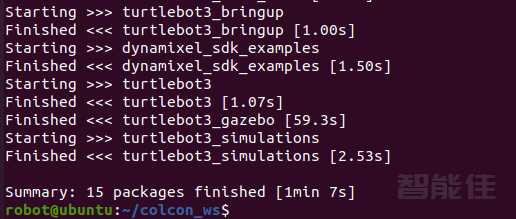
下载仿真包cd ~/colcon_ws/src/安装git clone -b foxy-devel https://github.com/ROBOTIS-GIT/turtlebot3_simulations.git编译cd ..colcon build --symlink-install启动Fake Noderos2 launch turtlebot3_fake_node turtlebot3_fake_node.launch.py启动后弹出rviz,并显示小车模型启动键盘控...