TB3+X52入门(ROS2)教程-3.硬件组装
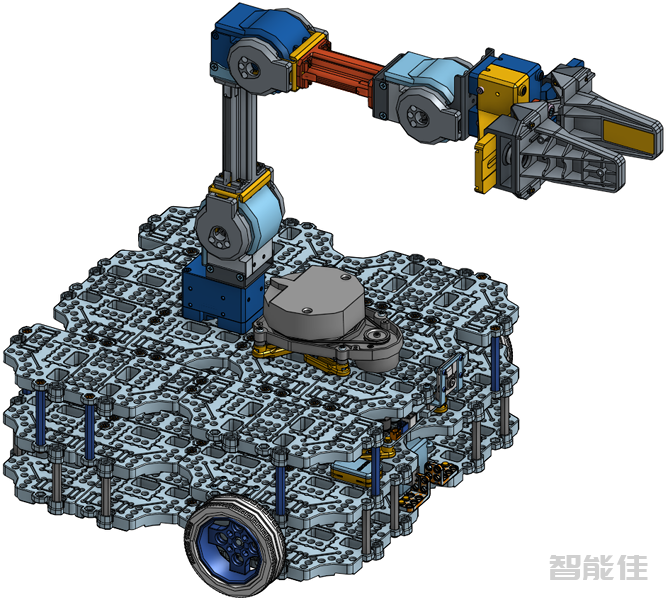
CAD 文件(TurtleBot3 Waffle Pi + OpenMANIPULATOR)
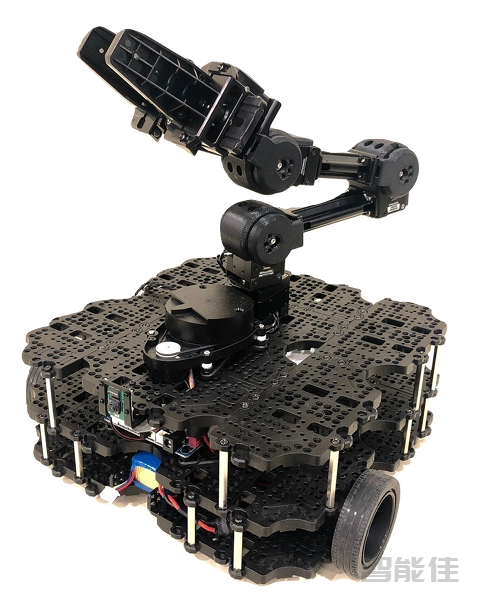
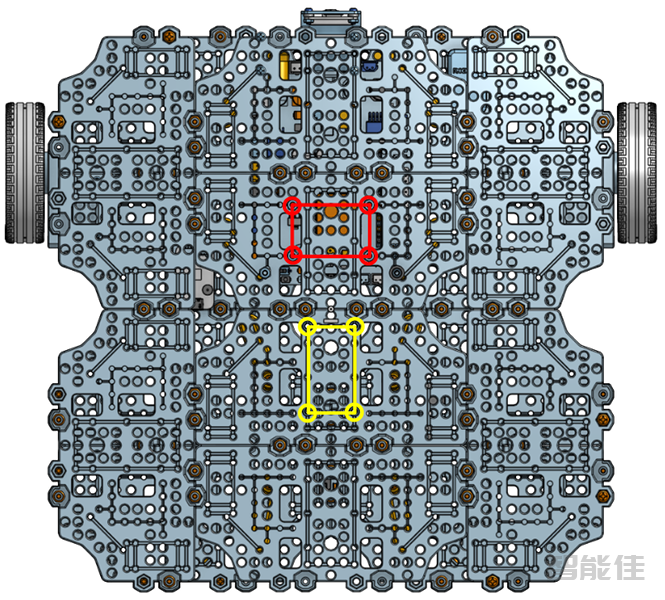
1. 拆下LDS-01或LDS-02激光雷达传感器并将其安装在 TurtleBot3 的正面。
红色圆圈表示推荐的螺栓孔。
2. OpenMANIPULATOR-X在 TurtleBot3 上安装。
黄色圆圈表示建议的螺栓孔。
下一篇 >>
CAD 文件(TurtleBot3 Waffle Pi + OpenMANIPULATOR)
1. 拆下LDS-01或LDS-02激光雷达传感器并将其安装在 TurtleBot3 的正面。
红色圆圈表示推荐的螺栓孔。
2. OpenMANIPULATOR-X在 TurtleBot3 上安装。
黄色圆圈表示建议的螺栓孔。
下一篇 >>