XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
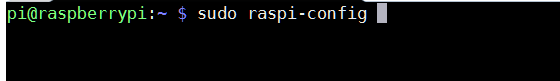
树莓派出厂默认键盘模式为德国(瑞士)版本,不符合中国用户使用习惯。需要改为中国默认布局。我们用的键盘布局一般是美国(US)的(104 键);终端输入sudo raspi-config,进入树莓派设置,(注意:没改布局之前“/”代表“-”)sudo raspi-config选择4.Localisation Options Set up launguage and regional settings to match your location选择 I3 Change...
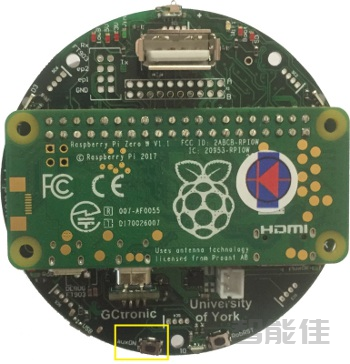
要打开PI-Puck,您需要按下auxON按钮,如下图所示。这也会同时打开机器人(如果尚未打开)。同样,如果您打开机器人,那么扩展板也会自动打开。要关闭Pi-puck,您需要按住auxON按钮2秒钟;这将启动掉电程序。...
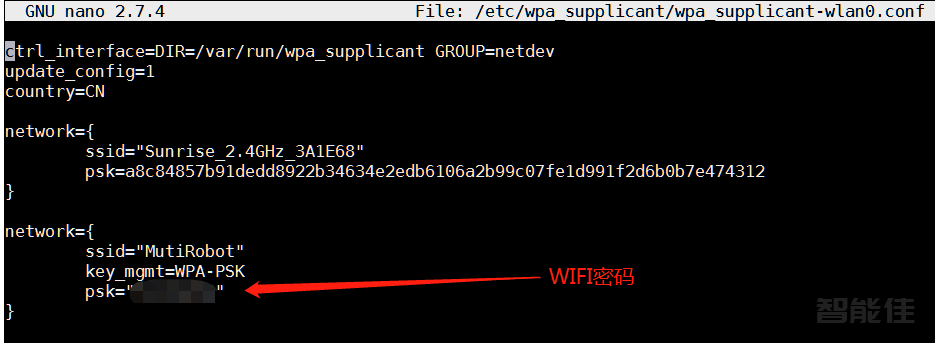
打开WIFI配置文件。sudo nano /etc/wpa_supplicant/wpa_supplicant-wlan0.conf修改国家地区为中国country=CN添加有密码的WIFI网络,格式如下:如果添加的是没有密码的WIFI网络,需要注意将key_mgmt设置为NONEnetwork={ssid="ssid_name" key_mgmt=NONE}按快捷键Ctrl+X,然后输入Y,退出保存。重启。sudo reboot测试:sudo ifcon...
该系统基于Raspberry Pi OS Buster,可以从以下链接下载buster_ros2_21.06.24.tar.gz注意:该系统仅支持ROS2,这是与旧系统(Stretch)的主要区别。所有示例都得到完全支持。...
I2C用于让机器人、Pi-puck和扩展中存在的各种元素进行通信。整体架构如下图所示:Pi-puck扩展中包含一个I2C切换器,以支持额外的I2C总线(RPi本身只有一条可用的I2C总线)。这些是为了避免具有固定I2C地址的TOF传感器之间的冲突所必需的。...
要启动机器人节点,请发出命令ros2 run epuck_ros2_driver driver您可以通过发出命令来获得所有主题的列表:ros2 topic list...
通过简单地显示主题发布的消息来从计算机测试与机器人的通信是否确实正常工作,例如:ros2 topic echo /tof您可以通过发出以下指令控制机器人: 机器人向前移动ros2 topic pub -1 /cmd_vel geometry_msgs/Twist "{linear:{x: 2.0, y: 0.0, z: 0.0}, angular:{x: 0.0, y: 0.0, z: 0.0}}" 停止运动ros2 topic pub...
e-puck2的出厂固件支持地面传感器扩展:请参阅工厂固件部分。一旦机器人使用其工厂固件进行编程,您就可以通过蓝牙从地面传感器获取值,方法是将选择器置于位置3并发出m将返回5个值的命令,前3个值与地面传感器相关(左),中,右),最后2个值与悬崖延伸相关(如果有)。...
1.拧下3个螺柱并取出电池。2.轻轻地从机身外壳上取下顶部的电路板。3.用钳子将塑料相机支架从相机上拆下;注意不要对相机柔性电缆施加压力。然后需要剪掉塑料支架背面的两个突出部分(见3.2);对于此操作,您可以使用钳子(参见 3.3)。取出适配器(现在已平放在背面,如3.4所示)并像以前一样将其插入。4.将地面传感器模块插入e-puck2上的连接器;使电缆穿过电池触点。5.首先将接地模块推入机身外壳的插槽中,然后滑入机器人的顶部,注意电机电线的位置:背面电池触点必须保持在机身和...
Jetson Nano B01 SUB板是默认的eMMC启动,而不是像之前的NVIDIA官方套件一样从SD卡启动。目前Jetson Nano B01 eMMC只有16G,对于大部分需要安装CUDA, tensorflow等资源的用户来说,16G的内容还是太小了。这里针对扩展SD卡提供设置说明。...
2024-08-25 /
1893 次浏览 /
机器人配件