XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
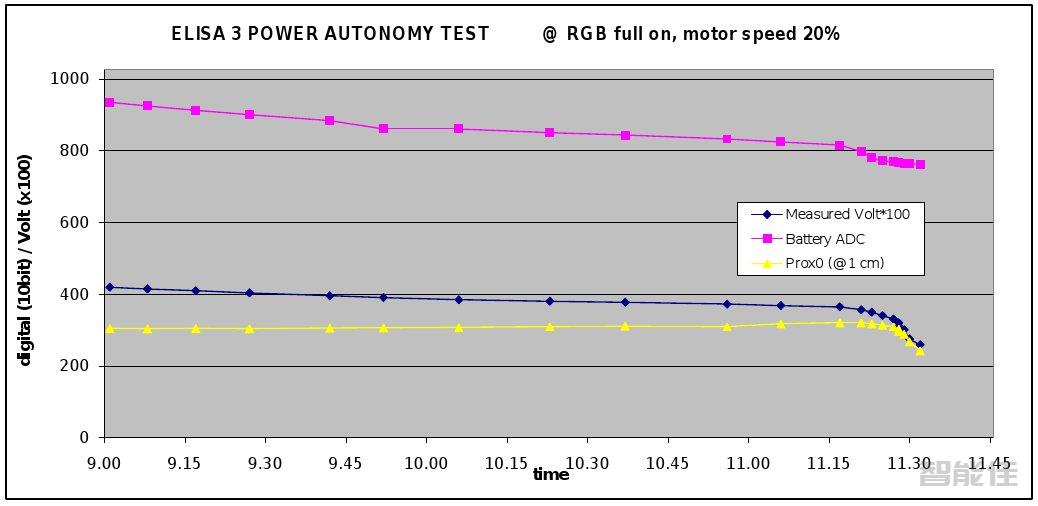
项目详细信息尺寸、重量直径 50 毫米,高度 30 毫米,39 克机械结构PCB、电机支架、用于漫射光的顶部白色塑料电池、充电时间锂聚合物充电电池(2 x 130 毫安时,3.7V)。可以连续工作大约 3 小时,充电时间约 1h30min。充电2 个充电触点,用于对接充电桩或通过 PC 或壁式插头的微型 USB充电处...
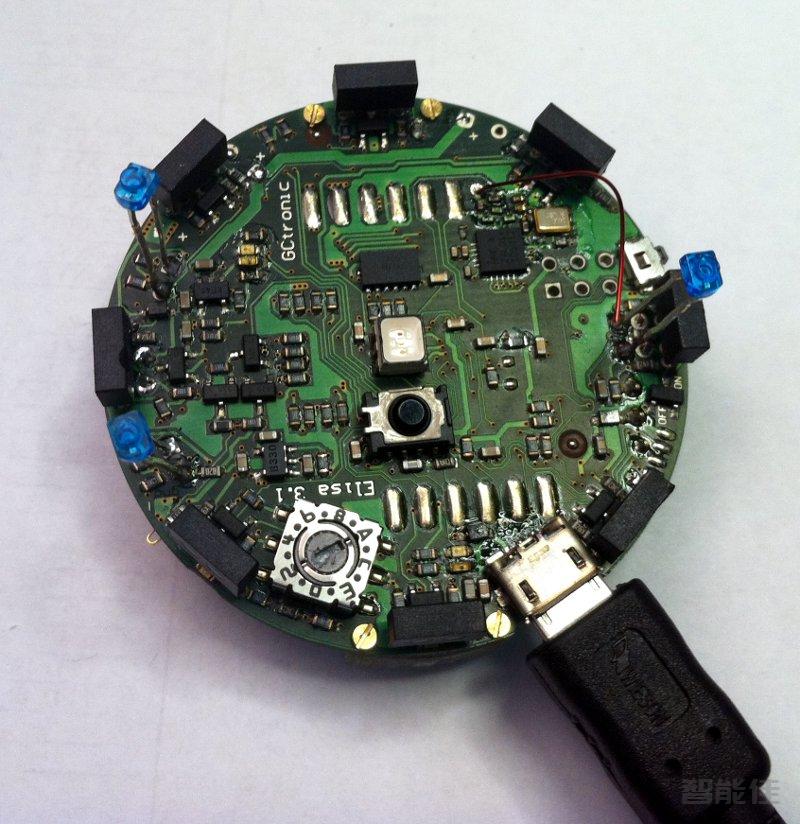
从2013年2月起,Elisa-3配备了一个新的顶部光漫射器(透光外罩),设计用于完美地安装在机器人的3个IR发射器中。扩散器(透光外罩)由塑料制成(3d打印),更加坚固,简化了拆卸和插入。图片如下:顶部光漫射器(透光外罩)和机器人被设计为锁定在一起,但漫射器(透光外罩)不是固定的,因此可以根据需要移除;顶部的光漫射器(透光外罩),顾名思义,有助于RGB led发出的光平滑地散开,此外,漫射器周围的条带可以让机器人更好地被其他机器人检测到。一旦顶部光漫射器(透光外罩)被移除,...
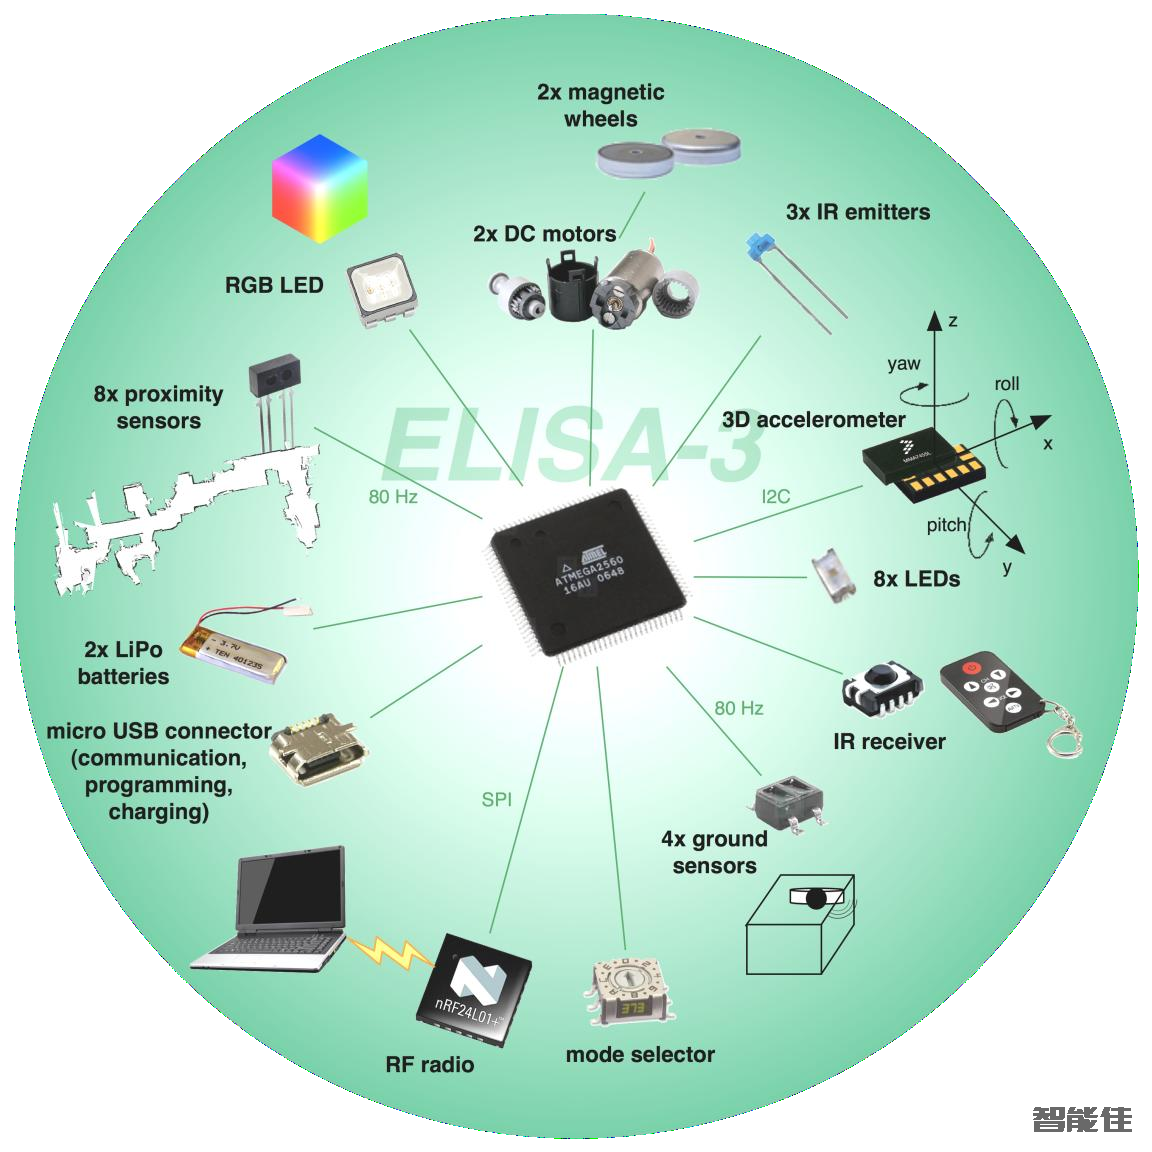
下图显示了Elisa-3机器人提供的主要部件及其物理位置:...
该机器人配备了两个电池,正常使用时持续约3小时(电机连续运行,IR和RGB LED亮起)。...
无线发射模块通过USB连接到PC,并与机器人无线传输数据。以同样的方式,安装在机器人上的无线电芯片(nRF24L01+)通过SPI与微控制器通信,并与PC无线传输数据。机器人由存储在微控制器内部EEPROM的最后两个字节中的地址标识;机器人固件设置从EEPROM读取地址的无线电模块。该地址与机器人下方标签上写的机器人id相对应,不应更改。...
您可以将机器人直接连接到计算机,进行基本功能测试。您可以在以下链接Elisa3-global-test.zip(Windows)中找到源代码。要开始测试,请执行以下步骤:1.将选择器置于位置62.用USB电缆将机器人连接到计算机并打开3.运行程序,插入正确的COM端口并选择选项1使用相同的程序,您也可以通过在最后一步中选择选项2来更改机器人的ID(不推荐)。通过USB电缆,您还可以使用Aseba对机器人进行编程。...
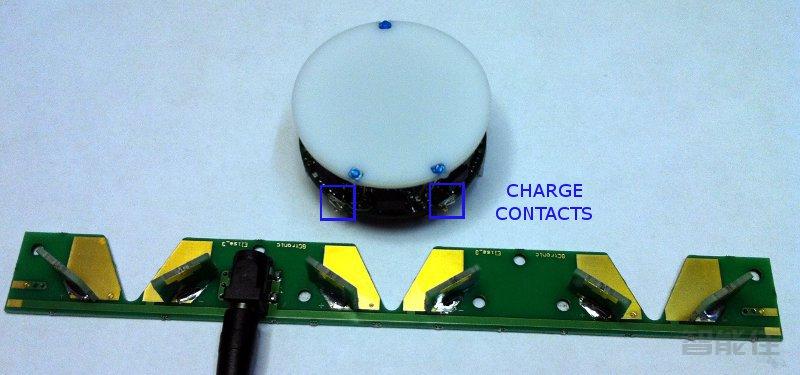
Elisa-3可以被引导到充电站来完成自动充电,且在充电过程中无需拔下电池。下图显示机器人接近充电站;led指示灯的状态代表机器人正在充电:当机器人正在充电时,微控制器会收到此机器人的充电状态信息,并且该信息也会通过协议以flag标志字节的形式通过中继模块传送到PC端;这使得用户能够将机器人引导到充电站,并在机器人真正充上电时,接收到来自机器人的反馈。有关无线电协议的更多信息,请参阅通信部分。此外,当微型USB电缆连接到计算机时,机器人也会充电;请注意,如果USB电缆连接到集...
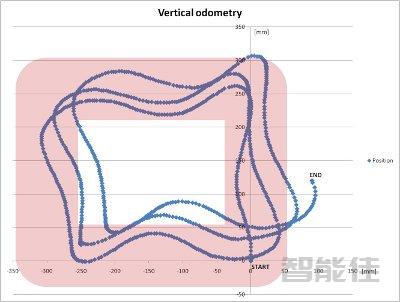
即使速度仅通过反电动势测量,Elisa-3的里程计也相当好。在垂直表面上,绝对角度由加速度计测量g给出……相当固定的参考,无漂移;-)对左右车轮速度参数进行精细校准可能会产生更好的结果。然而,当前的里程计是对起点绝对位置的一个很好的估计。实验在一个方形迷宫上进行,机器人前进进行避障。车载计算的(x,y,θ)位置通过无线电发送到PC,并记录下来以供进一步显示。有关代码的详细信息可以在高级演示项目中找到,特别是motors.c源文件。用于记录数据的PC应用程序是监视器。...
如果Elisa-3的引导加载程序被错误擦除,则可以使用AVR编程器将其恢复。您可以从这里下载引导加载程序stk500v2.hex;源代码可从存储库https://github.com/gctronic/elisa3_bootloader.git获取。Avrdude可以使用类似于以下命令的命令将引导加载程序实际写入机器人:avrdude -p m2560 -c stk500v2 -P COM348 -v -U lfuse:w:0xE2:m -U hfuse:w:0xD8:m -...
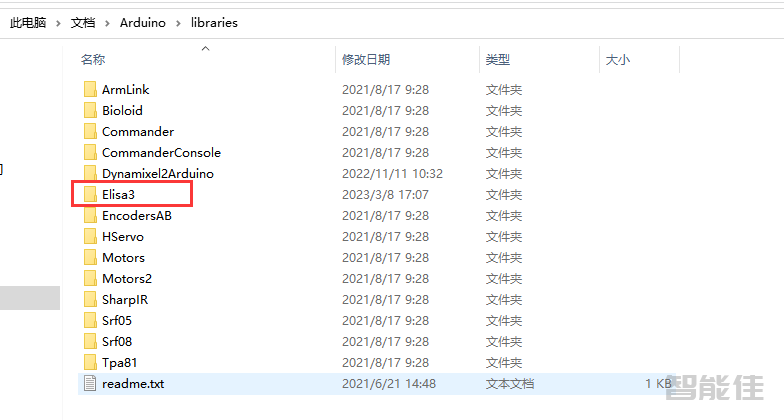
Arduino IDE Windows配置说明该项目是使用Arduino IDE 1.x从 Arduino官方网站.为了使用Arduino IDE 1.x构建Elisa-3固件,必须执行以下步骤:1. 下载 Arduino IDE 1.x (最后一个已知的工作版本是1.8.9) 并解压缩它。2. 下载 Elisa-3 Arduino库,并将其解压缩到Arduino IDE的库文件夹中,在这种情况下arduino-1.x\libraries;你最终应该得到一...