
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...

智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...

点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...

采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...

Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
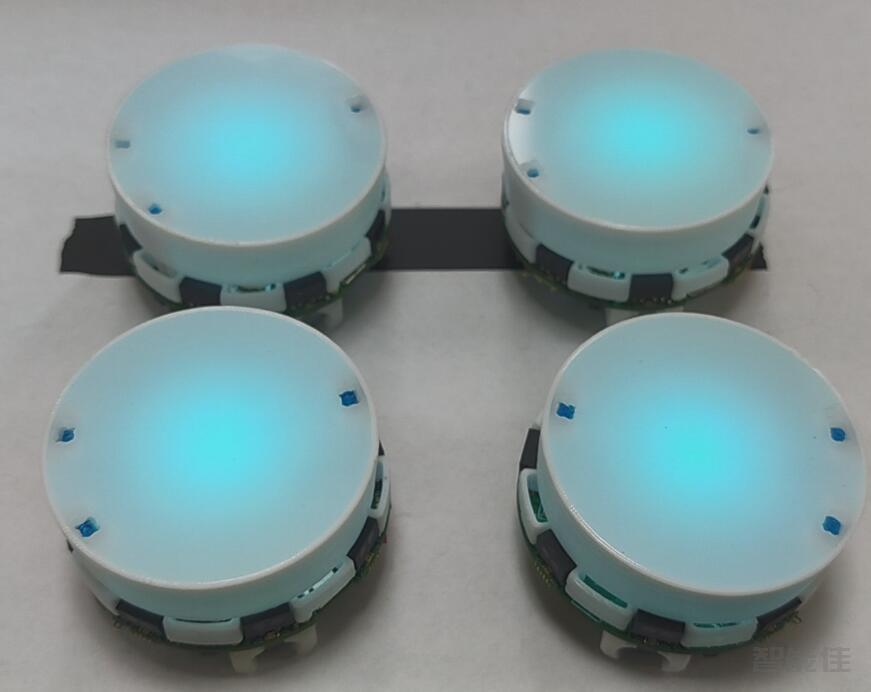
使用本地通信需要高级固件。您可以找到一些关于如何在主菜单中使用此模块的示例,请参阅选择器位置从11到14的演示。以下是关于通信模块当前实现的一些细节:ü 使用红外传感器交换数据,因此在接收/传输期间,接近传感器不能用于避开障碍物;在最坏的情况下(连续接收和发送),传感器更新频率约为3Hzü 双向通信ü 接收数据的接近传感器的id和角度可用ü 吞吐量约为1字节/秒ü 最大通信距离约为5cmü 无接收/传输队列(每次仅一...
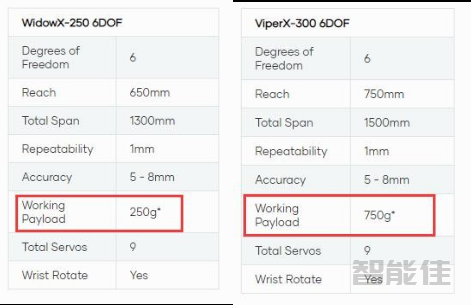
尊敬的客户:感谢您选择智能佳的WidowX-250 6DOF 和 ViperX-300 6DOF机械臂,该款产品属于科研平台,主要用于科学研究和理论验证,不建议用于实际工业生产。当您收到该套产品时,请及时进行设备硬件检查,确保产品完好无损。在使用过程中请严格按照产品使用说明书的要求进行使用、维护和保管,以避免因不当操作而导致的损害。WidowX-250 6DOF 和 ViperX-300 6DOF 机械臂是...
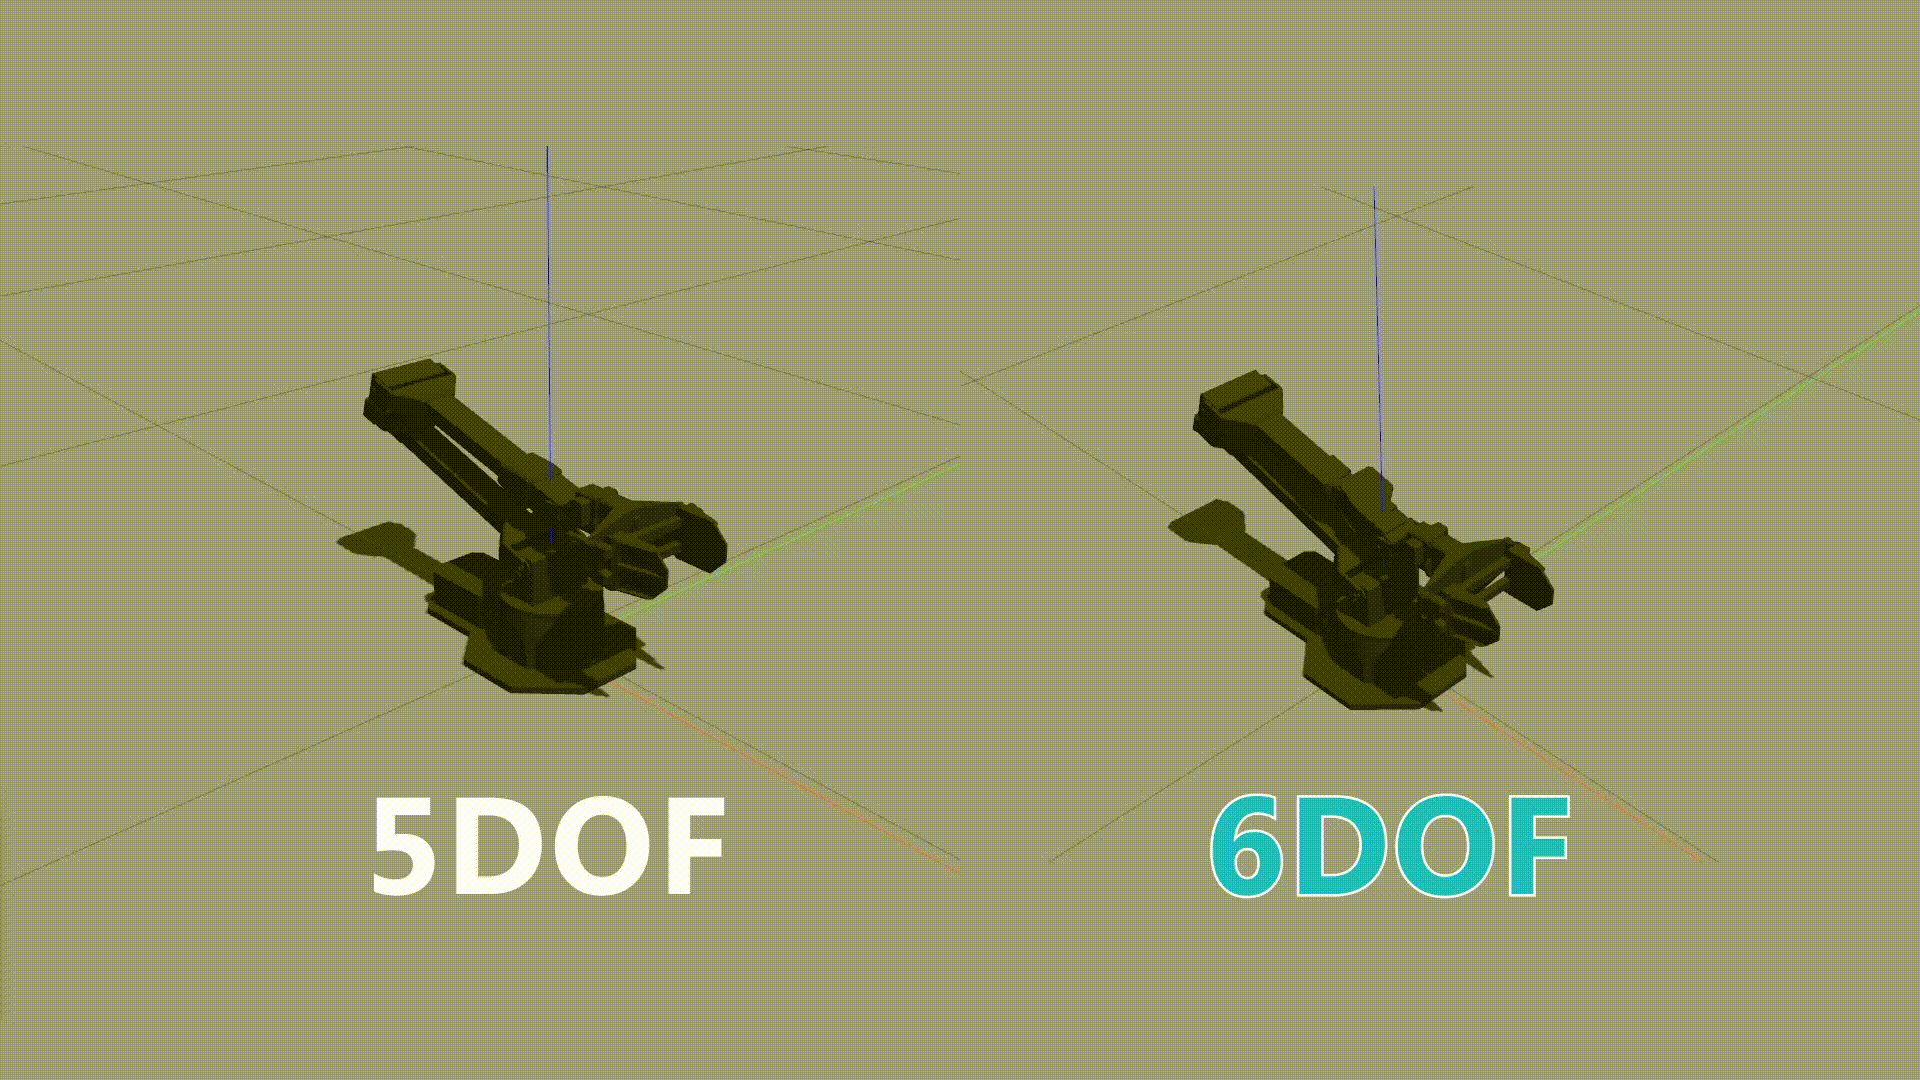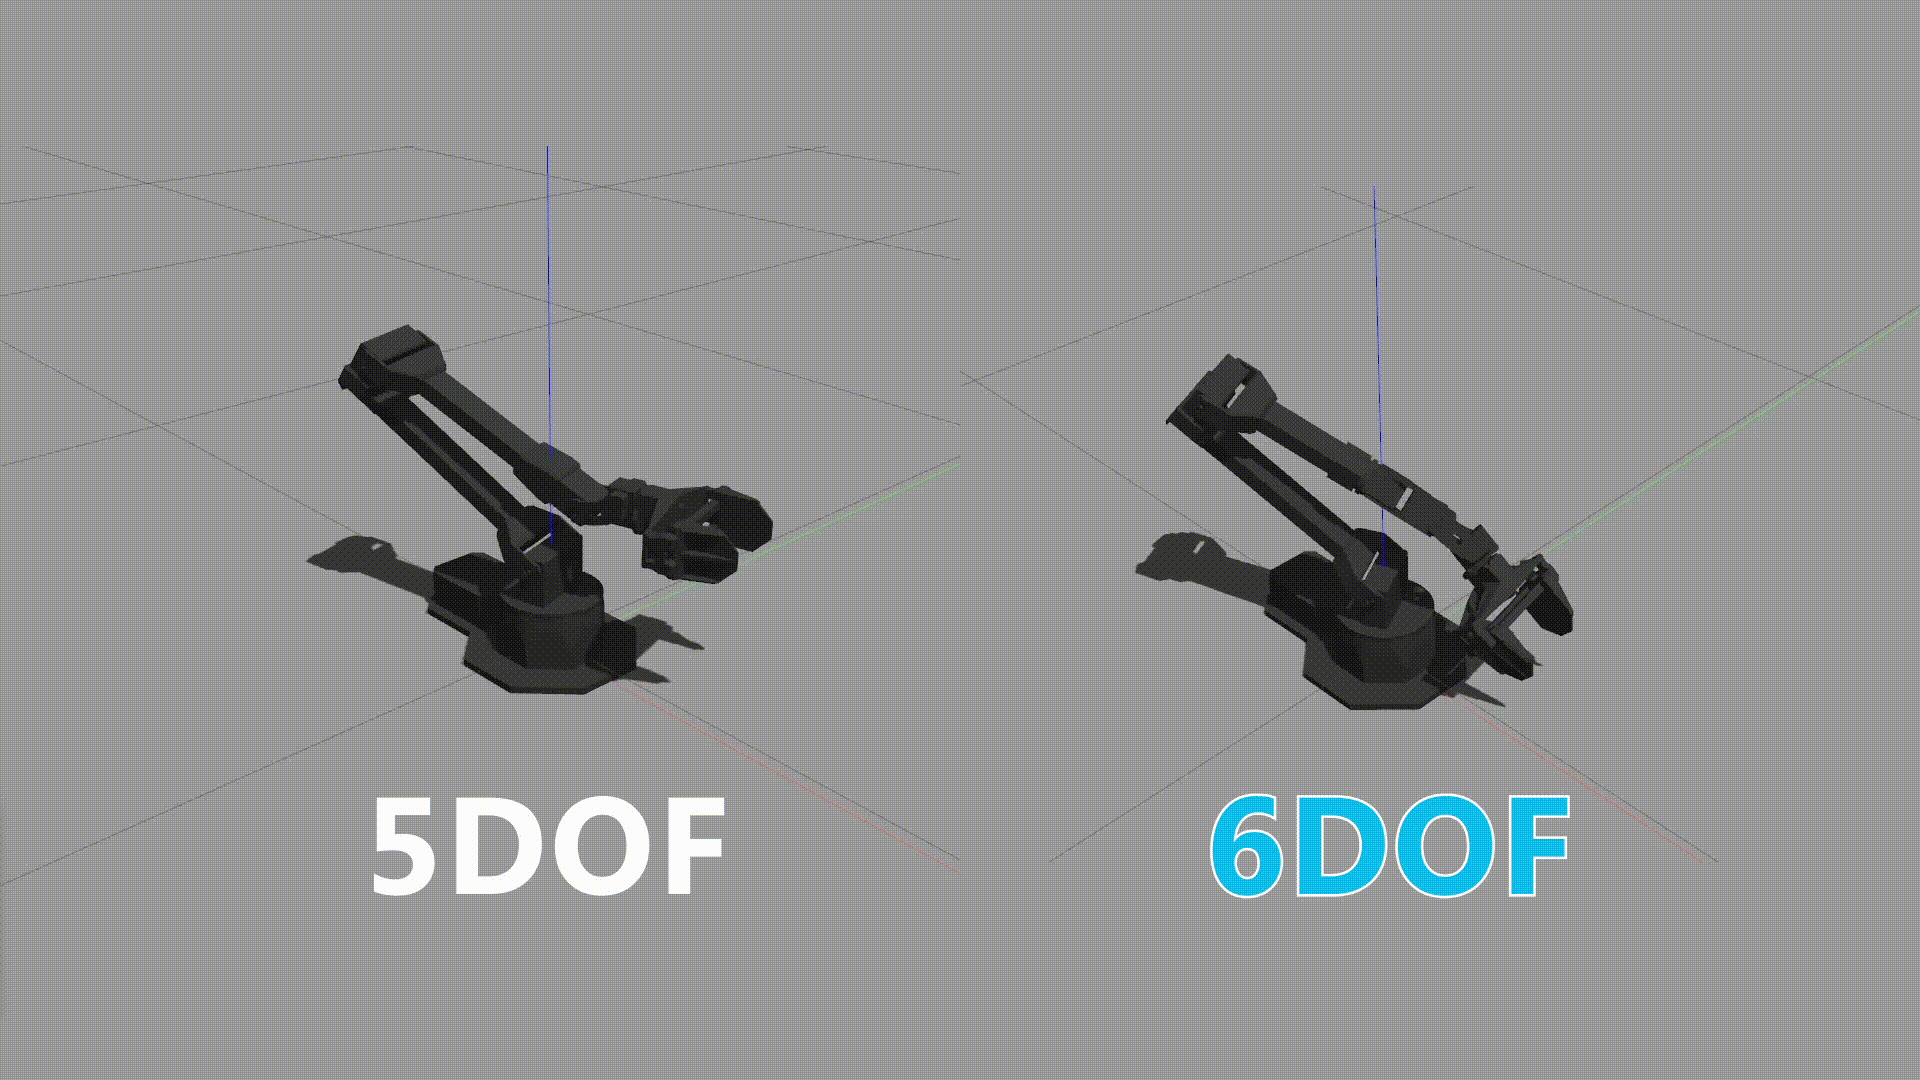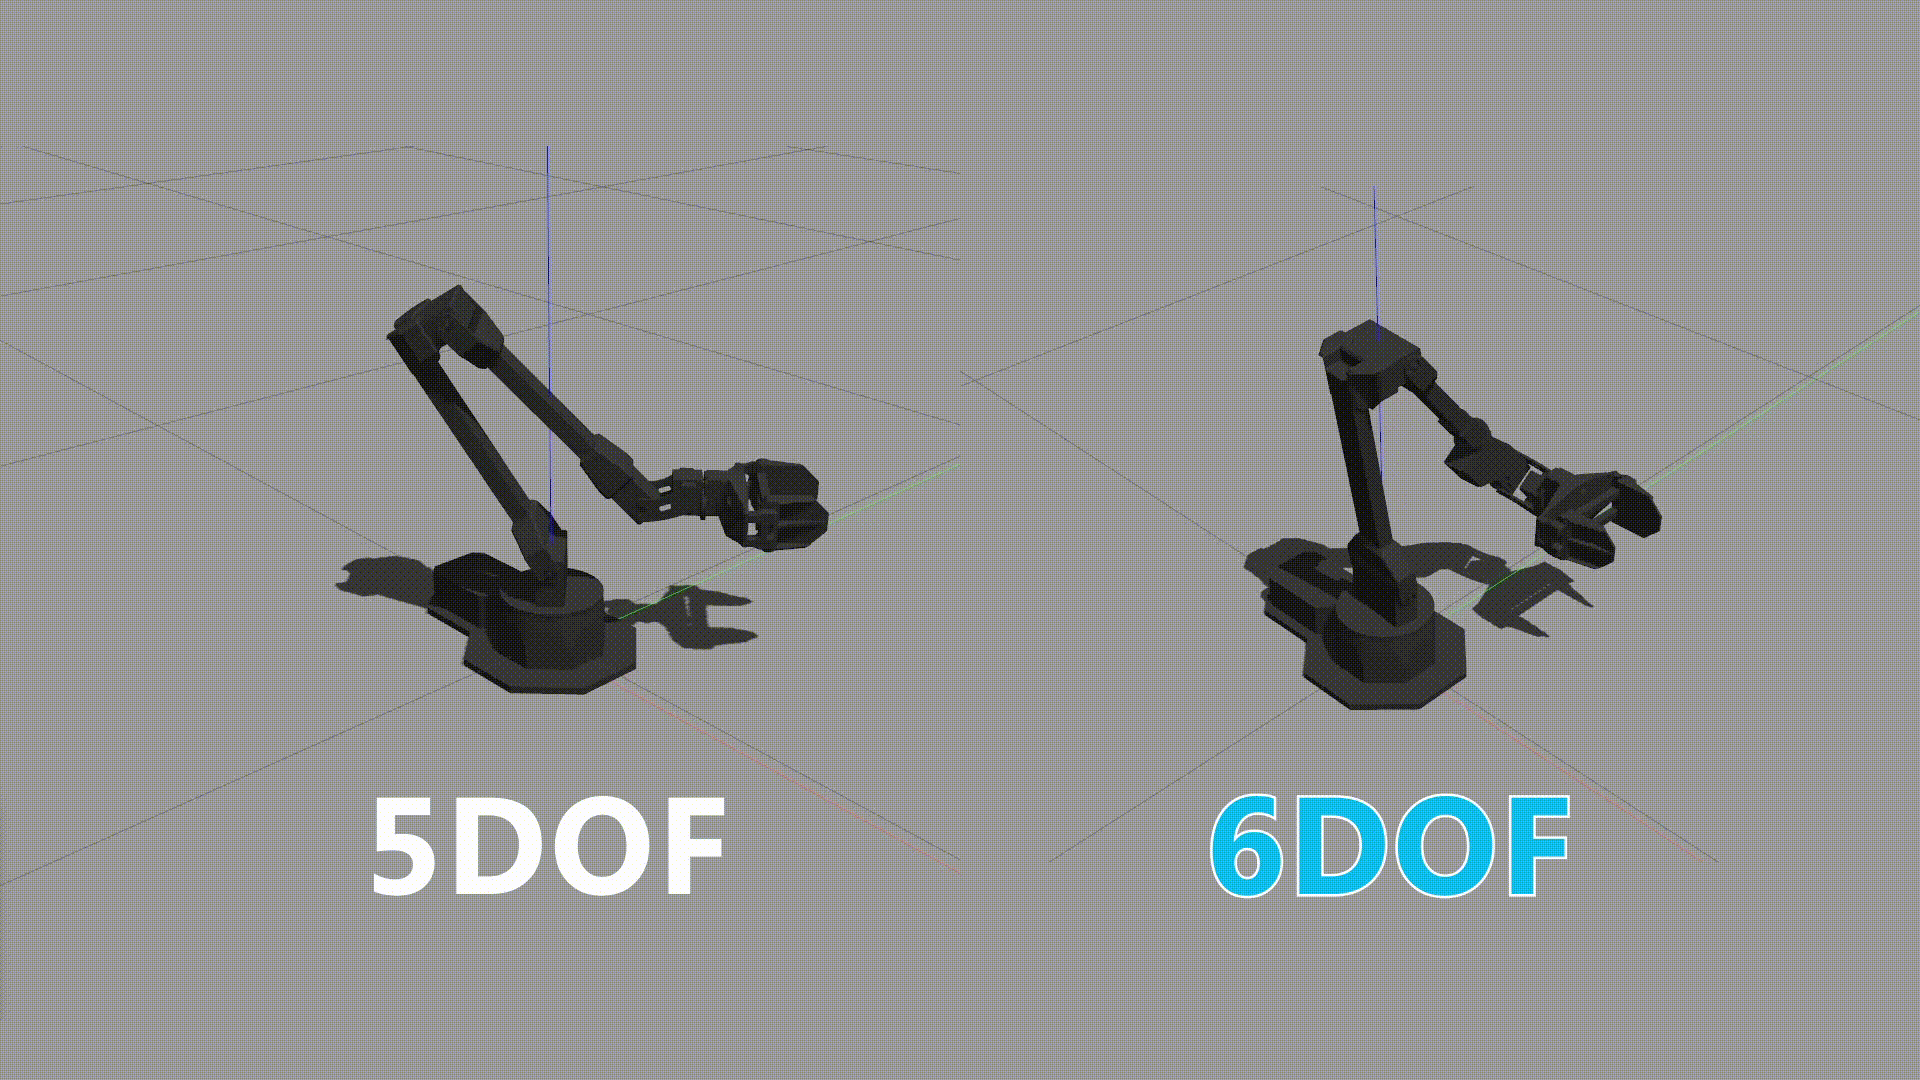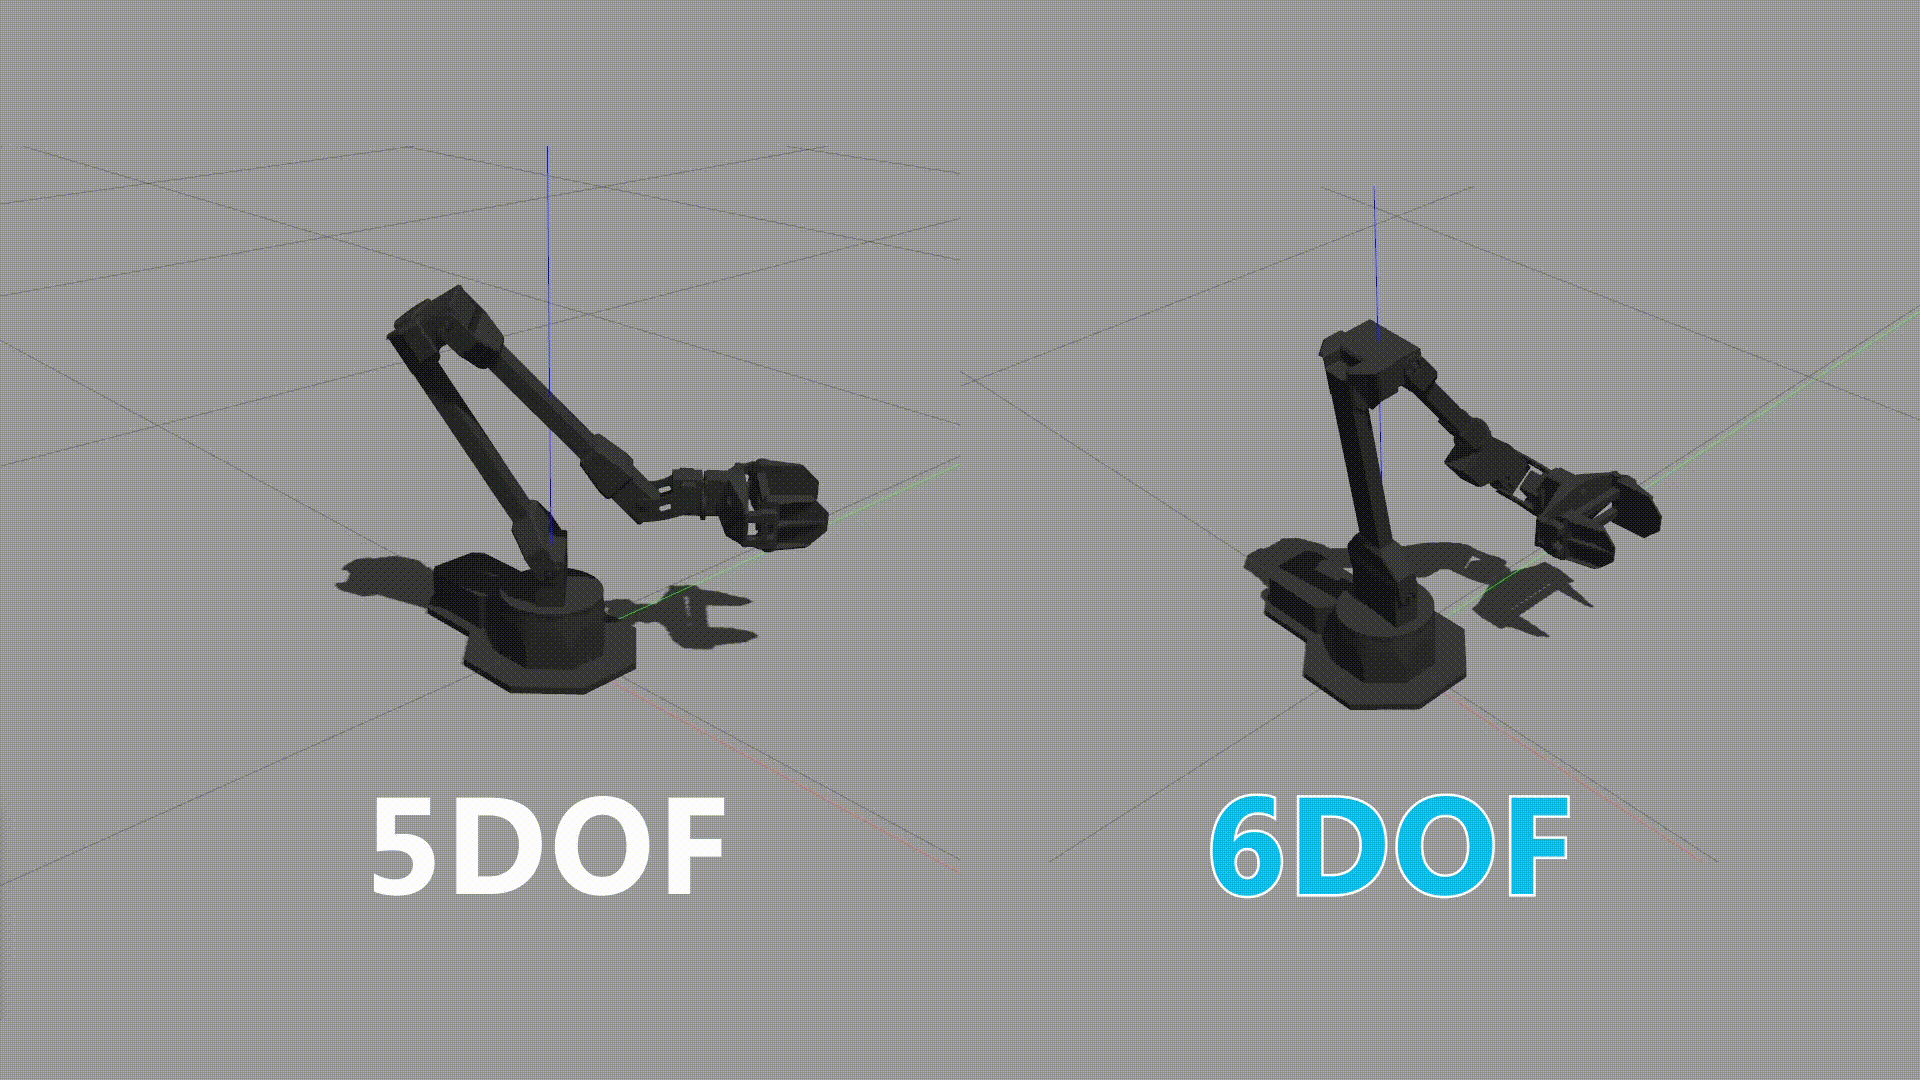
ViperX-300 6自由度机械臂属于Interbotix X系列机械臂系列,具有来自 Robotis的 DYNAMIXEL X系列执行器。X系列执行器提供更高的扭矩、更多高效散热和更好的耐用性,外形尺寸比以前更小DYNAMIXEL伺服器。DYNAMIXEL XM540-W270 &DYNAMIXEL XM430-W350伺服提供高4096个位置的分辨率和用户可定义的PID参数,温度监控,位置反馈以及电压电平、负载和合规性设置也可由用户访问。在ViperX...
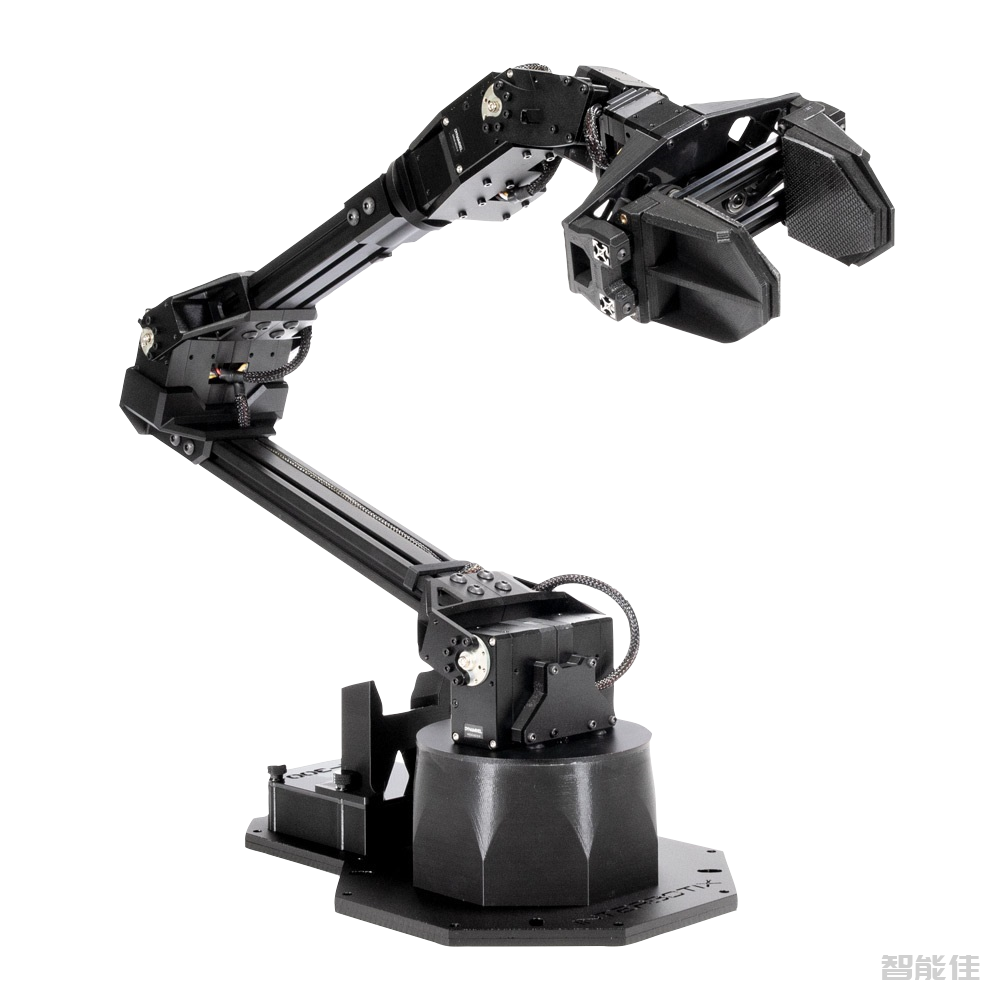
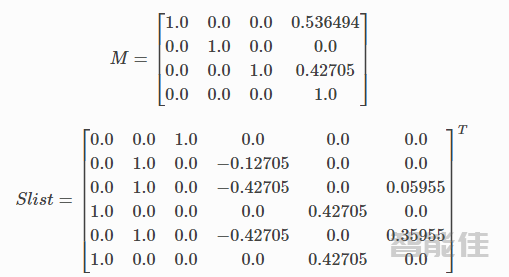
ViperX 300 6 DOF自由度6Reach750mmTotal Span1500mm精度1mm工作负载750g *舵机个数9是否含有腕部关节是注意:* ViperX-300 6DOF 的工作有效负载在其最大范围内,如果打算使用750 克重量,我们建议手臂伸展不超过50%。机械臂默认关节限制关节最小最大舵机IDWaist腰部-1801801Shoulder肩部-1011012+3Elbow肘-101924+5Wrist Angle手腕角度-1071306Forearm...
...
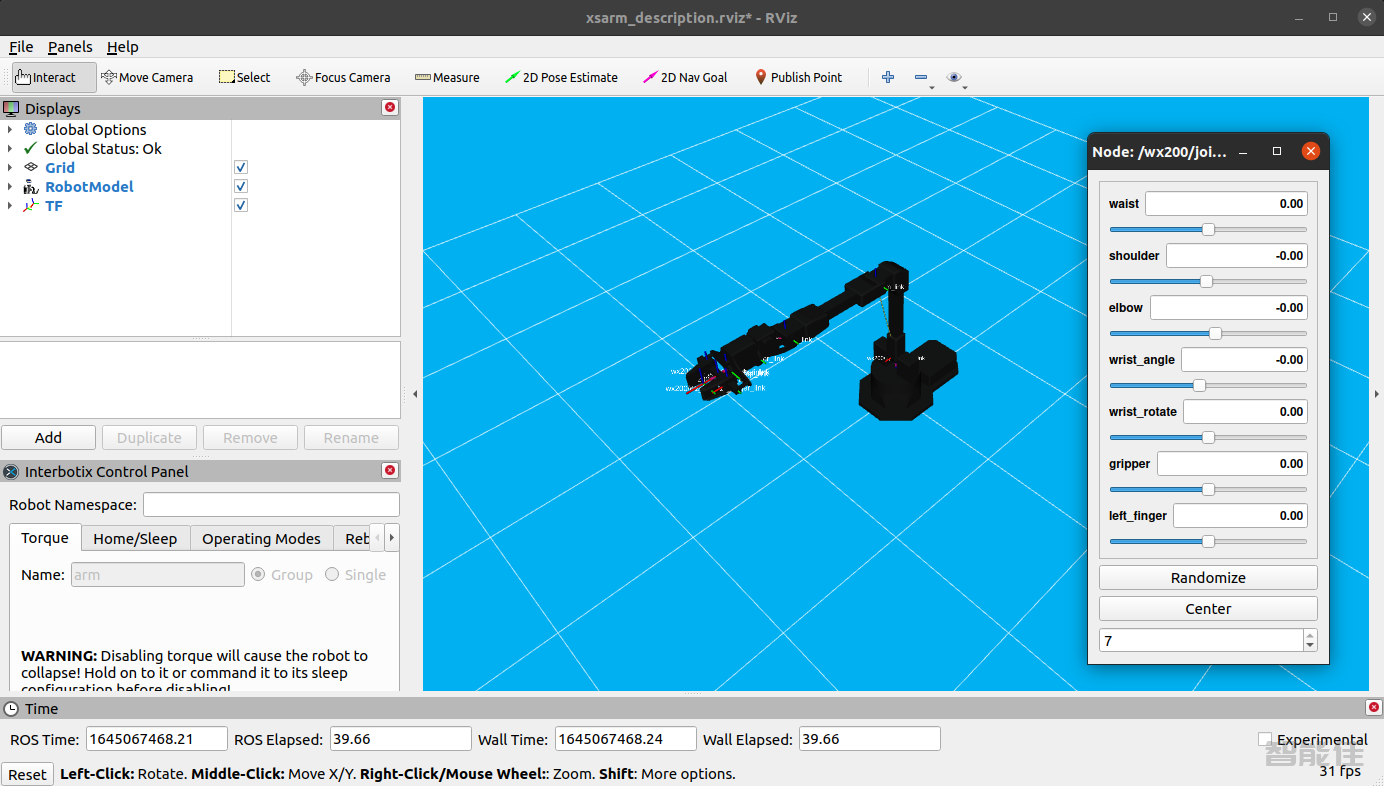
1.通过在 RViz 中启动虚拟机器人模型并使用 joint_state_publisher来熟悉它。请注意,您必须指定将哪个手臂模型用作命令行参数。例如,可以使用以下命令启动 ViperX 300s 机械臂。确保在结束会话时在终端中按Ctrl-C 。roslaunch interbotix_xsarm_descriptions xsarm_description.launch robot_model:=vx300s use_joint_pub_gui:=true2...
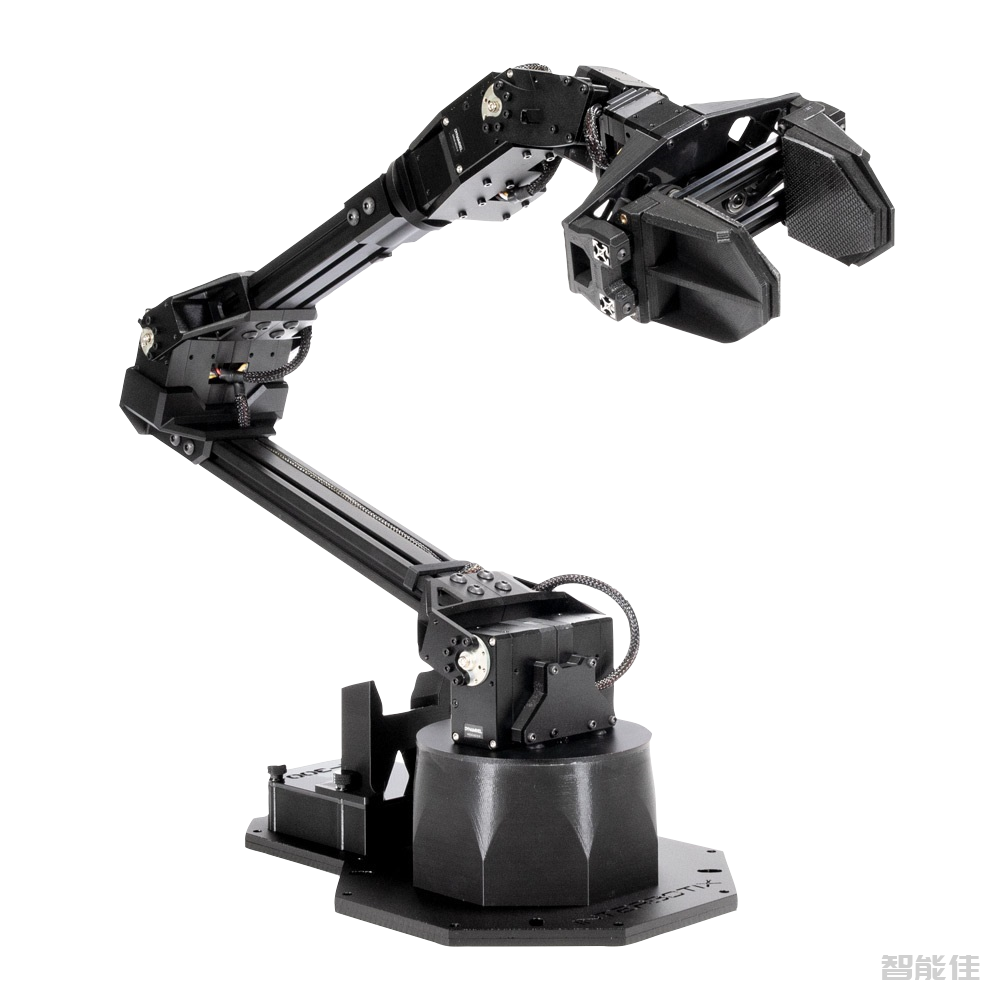
注意:如果自己的夹持器使用了Aloha2代的夹持器(夹手),此部分提供的代码示例的夹手部分的代码可能无法直接使用,因为夹手的量程和舵盘的安装方式发生了变化,代码里面的参数无法匹配,请谨慎使用。首先,打开终端并运行以下命令。roslaunch interbotix_xsarm_control xsarm_control.launch robot_model:=vx300s然后,在另一个终端中,导航到该目录并输入...cd ~/interbotix_ws/src/int...
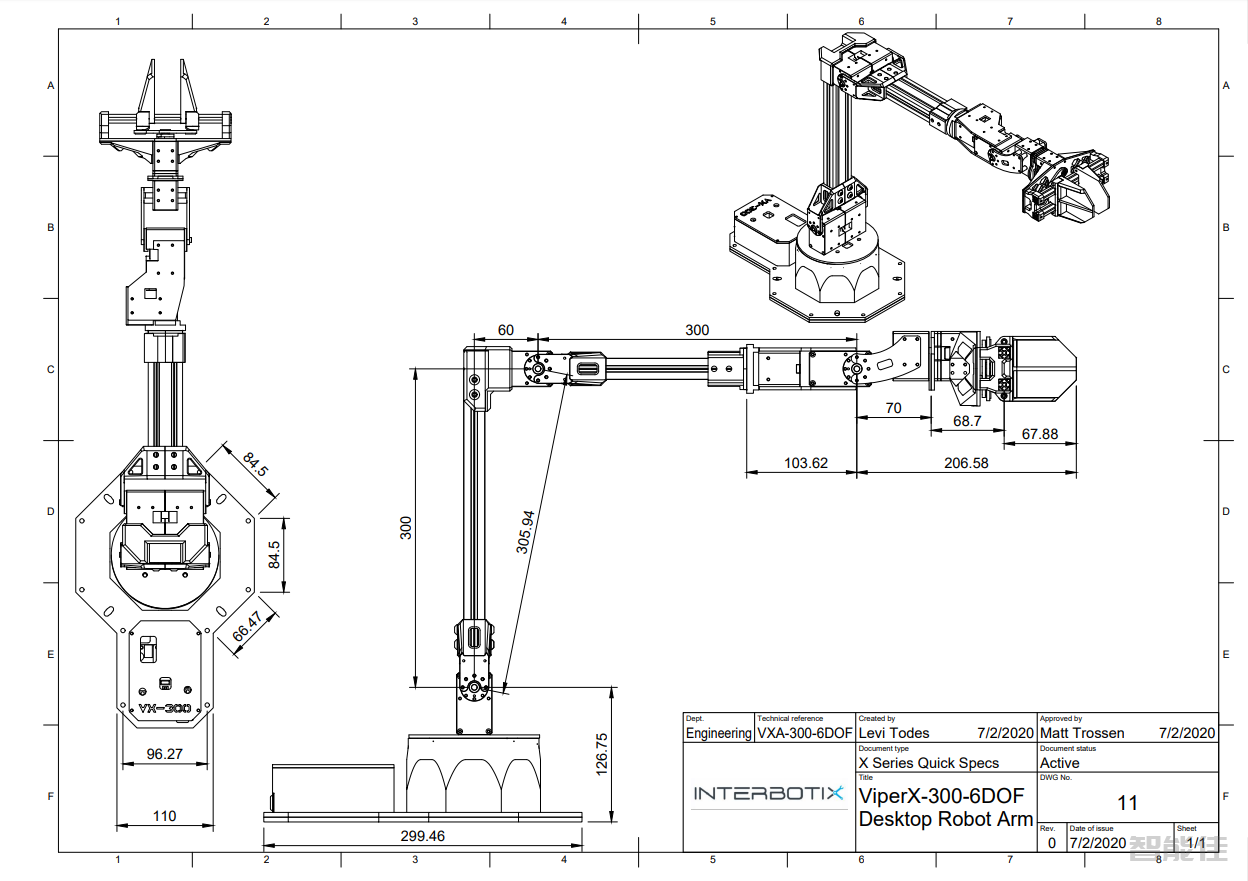
底座孔位示意图...
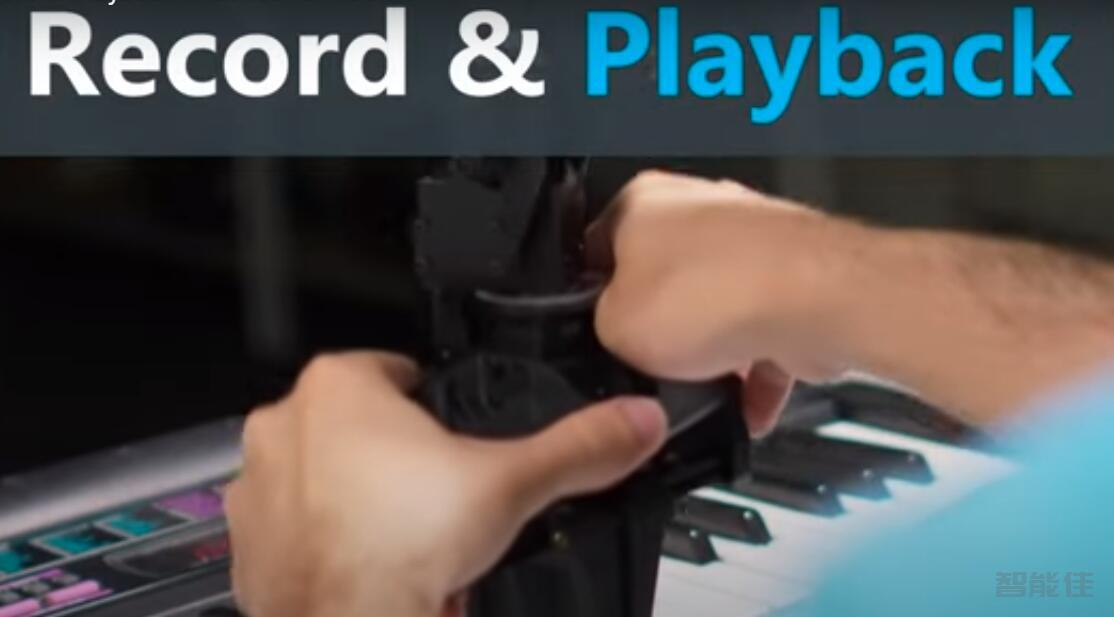
输入以下指令roslaunch interbotix_xsarm_puppet xsarm_puppet_single.launch robot_model:=vx300s record:=true回车,然后人为去让机械臂摆出不同的动作;结束按Ctrl+C,停止录制roslaunch interbotix_xsarm_puppet xsarm_puppet_single.launch robot_model:=vx300s playback:=true启动控制器。运行此部分后...
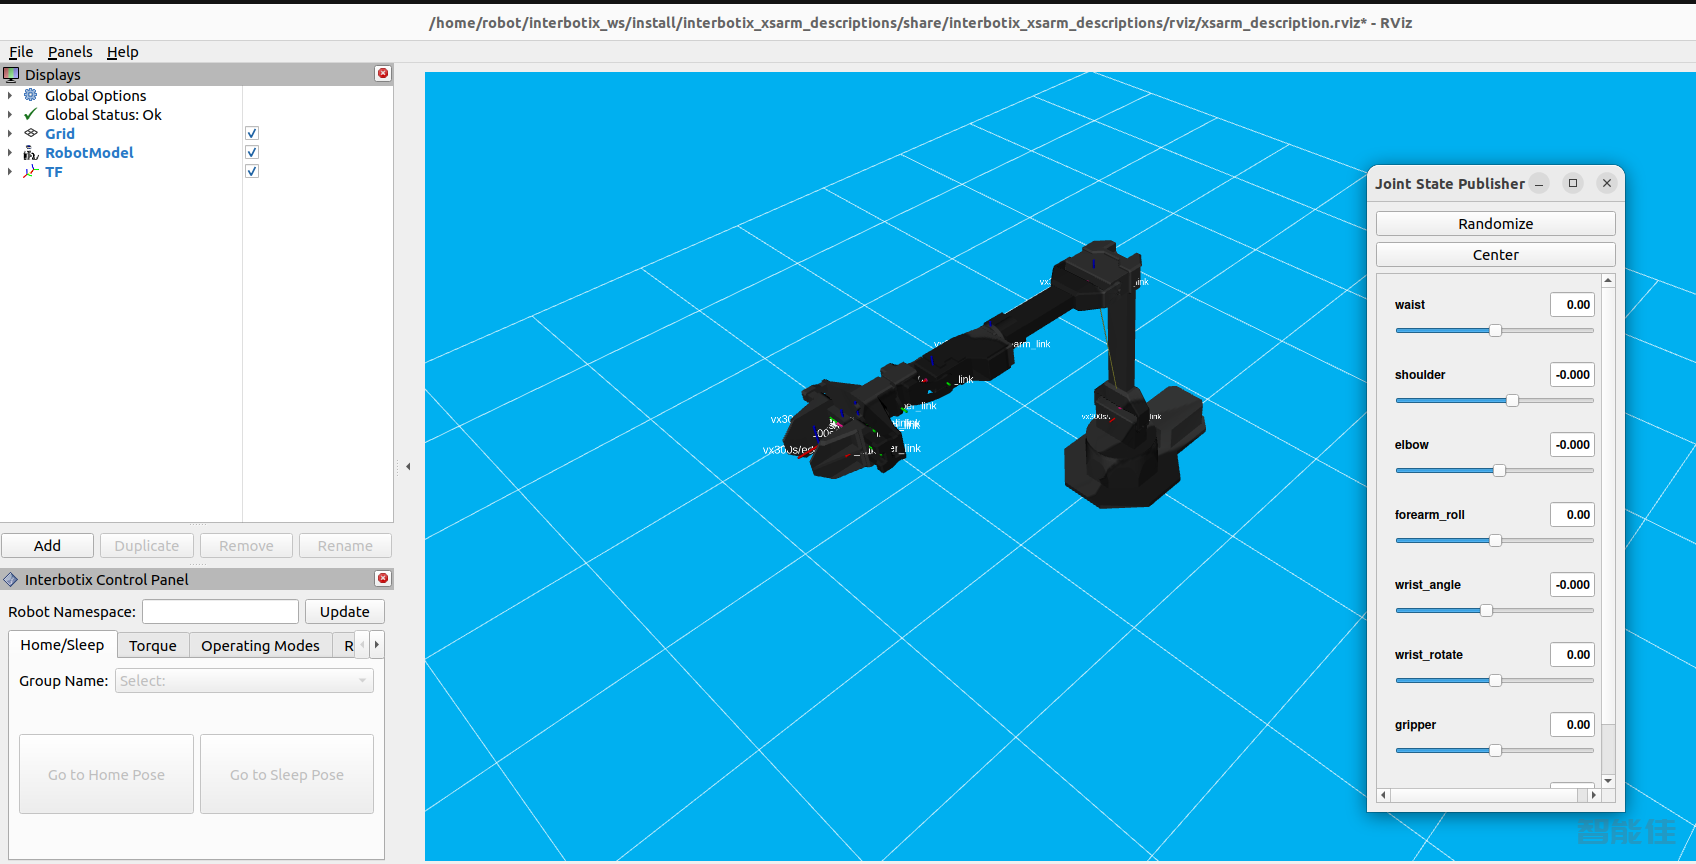
通过在 RViz中启动虚拟机器人模型并使用 joint_state_publisher来熟悉它。请注意,您必须指定将哪个手臂模型用作命令行参数。例如,可以使用以下命令启动VX300s机械臂。确保在结束会话时在终端中按Ctrl-C 。ros2 launch interbotix_xsarm_descriptions xsarm_description.launch.py robot_model:=vx300s use_joint_pub_gui:=true通过在终端中...