XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
sudo apt-get updatesudo apt-get upgradewget https://raw.githubusercontent.com/ROBOTIS-GIT/robotis_tools/master/install_ros_kinetic.shchmod 755 ./install_ros_kinetic.sh bash ./install_ros_kinetic.sh可能存在密钥过期的情况,执行以下指令即可sudo sh -c 'echo &q...
一键脚本安装ROS(Melodic)sudo apt updatesudo apt upgradewget http://ghproxy.com/https://raw.githubusercontent.com/ROBOTIS-GIT/robotis_tools/master/install_ros_melodic.shchmod 755 ./install_ros_melodic.sh bash ./install_ros_melodic.sh可能存在密钥过期的情况,执行...
推荐方法:wget http://fishros.com/install -O fishros && . fishros一键脚本安装ROS(Noetic)sudo apt updatesudo apt upgradewget https://raw.githubusercontent.com/ROBOTIS-GIT/robotis_tools/master/install_ros_noetic.shchmod 755 ./install_ros_noetic....
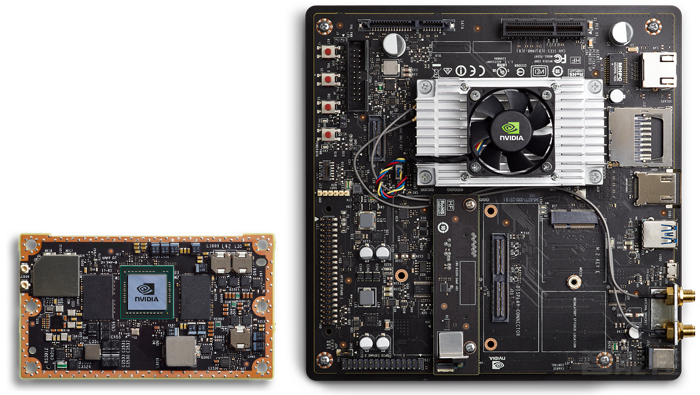
Jetson TX2 延续了该系列体积小巧、高度集成的特性,大小仅相当于一张信用卡。与前一代Jetson TX1相比,TX2能提供两倍的功效。GPU、CPU都进行了升级,其中GPU变成了Pascal 架构(16 nm工艺)。这意味着Jetson 系列进入了Pascal架构时代。内存、存储都增加了一倍,提供了 8G 内存、32G 固态存储器。支持802.11ac WLAN和蓝牙。...
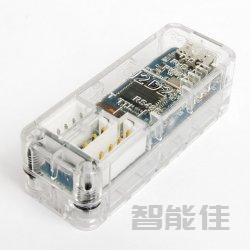
介绍U2D2是一款小型USB通信转换器,可以通过PC控制和操作舵机。 如何使用注意:如果您的计算机无法检测到U2D2,请下载虚拟COM端口驱动程序以检测 FTDI设备,例如 U2D2。 PC到舵机U2D2可以使用随附的USB数据线连接到PC的USB端口。它支持 3Pin TTL连接器和4Pin RS-485连接器,以连接各种 DYNAMIXEL。U2D2不给舵机供电,因此需要外接电源给舵机供电。请小心,因为每个舵机的推荐电压可能因型号而异。请参阅电子手册以...
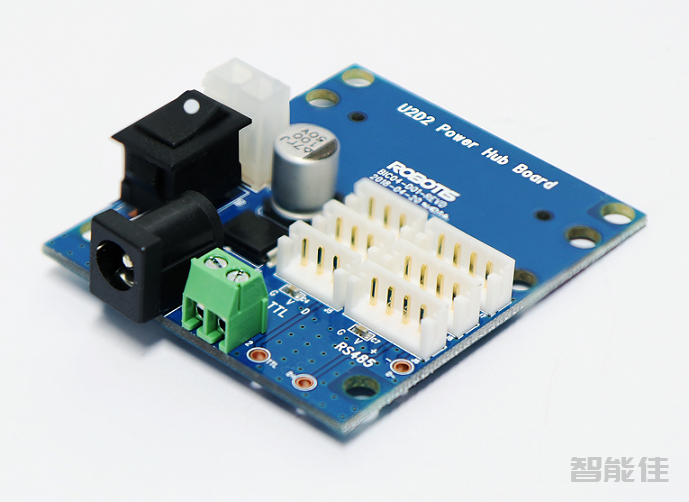
介绍结合U2D2,它可以提供各种外部电源,为DYNAMIXEL提供稳定的电力。规格项目参数操作电压3.5V-24V最大电流10A布局描述DYNAMIXEL Connectors:安装了3针和4针JST连接器以进行通信。TTL/RS485 Test Points:TTL数据线,RS485 D +,D线信号可通过测试点轻松识别Power Connectors:U2D2 PHB提供三种不同类型的电源连接器,为DYNAMIXEL提供不同的电压和电流。ü 开关电源直流连接器(...
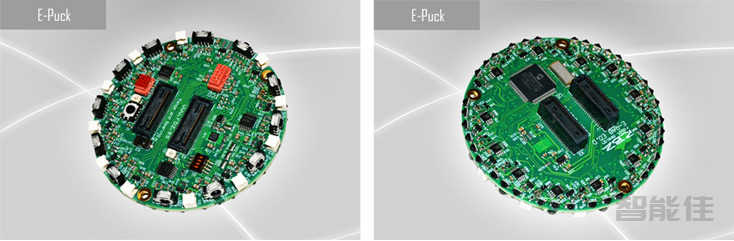
测距板是一个新的开放式硬件/软件板,可让小型机器人进行通信,同时获得发射源的范围和方位。 开放的E-Puck测距板改进了现有的红外相对定位/通信软件库(libIrcom),该库是为E-Puck机器人开发的,并基于其机载红外传感器。 该板允许机器人具有一个体现的,分散的和可扩展的通信系统。使用E-Puck测距板,可以在机器人之间进行本地通信。 它基于红外通信,因此需要两个机器人之间的直接面对面通信。 该板具有许多不同的功能。 例如,发射机器人传输16位数据帧。 接收帧的机器人会...
使用E-Puck2测距板,可以在机器人之间进行本地通信。 它基于红外通信,因此需要两个机器人之间的直接面对面通信。 该板具有许多不同的功能。 例如,发射机器人传输16位数据帧。 接收帧的机器人会提取16位数据,并计算到发射器机器人的距离(范围)和方向(轴承)。 此外,该板还允许您将透射范围从0 cm更改为80 cm。 因此,您可以根据实验需要调整通讯范围。 最后,由于e-puck2机器人有许多不同的扩展模块,我们实现了两条不同的通信总线(I2C和UART),可以通过它们与开发...
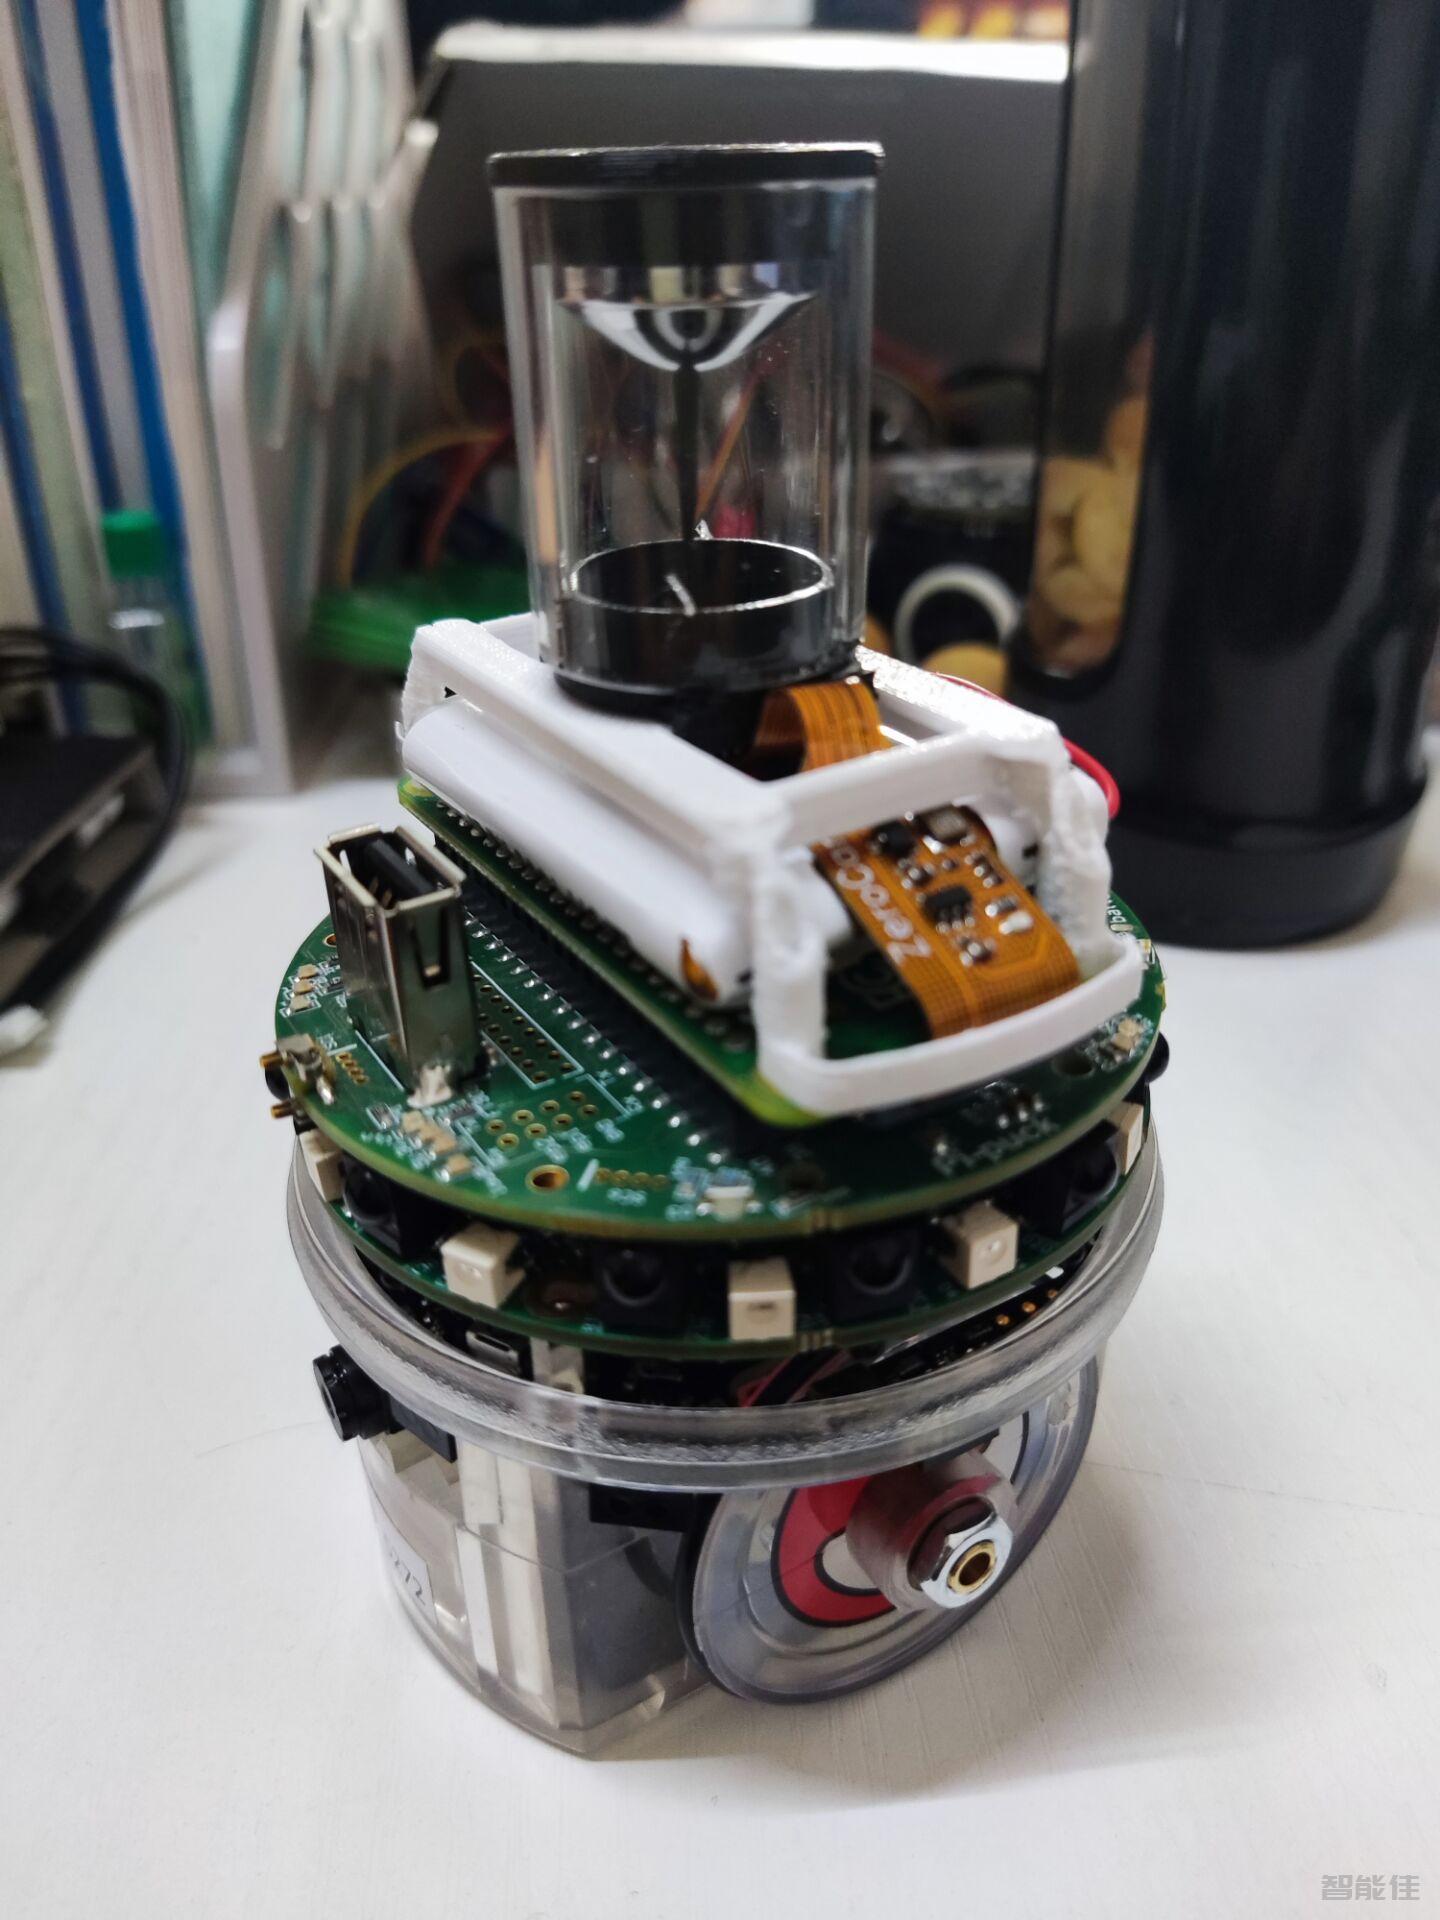
让E-puck2测距板工作非常简单。你需要将测距板插到E-puck2机器人上。你也可以在机器人主板或任何其他具有两个主板的扩展板上顶部的黑色连接器。一旦你完成了,你就可以正常使用E-puck2测距板了。...
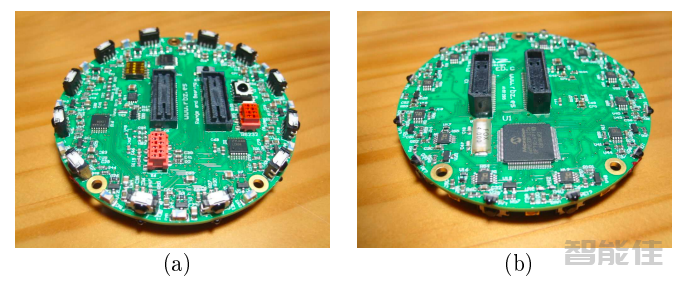
设计的E-puck2测距板(见图1)由其自己的处理器控制。每个板包括12组红外发射/接收模块。每个模块都配有一个红外发射二极管、一个红外调制接收器和一个红外光电二极管:如图2所示,这些模块几乎均匀分布在板的周边;所以,它们之间的角度大约是30◦为了正确理解本地化和通信系统及其复制或修改的可能性,接下来的小节详细介绍了板上执行的不同硬件模块。...