
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
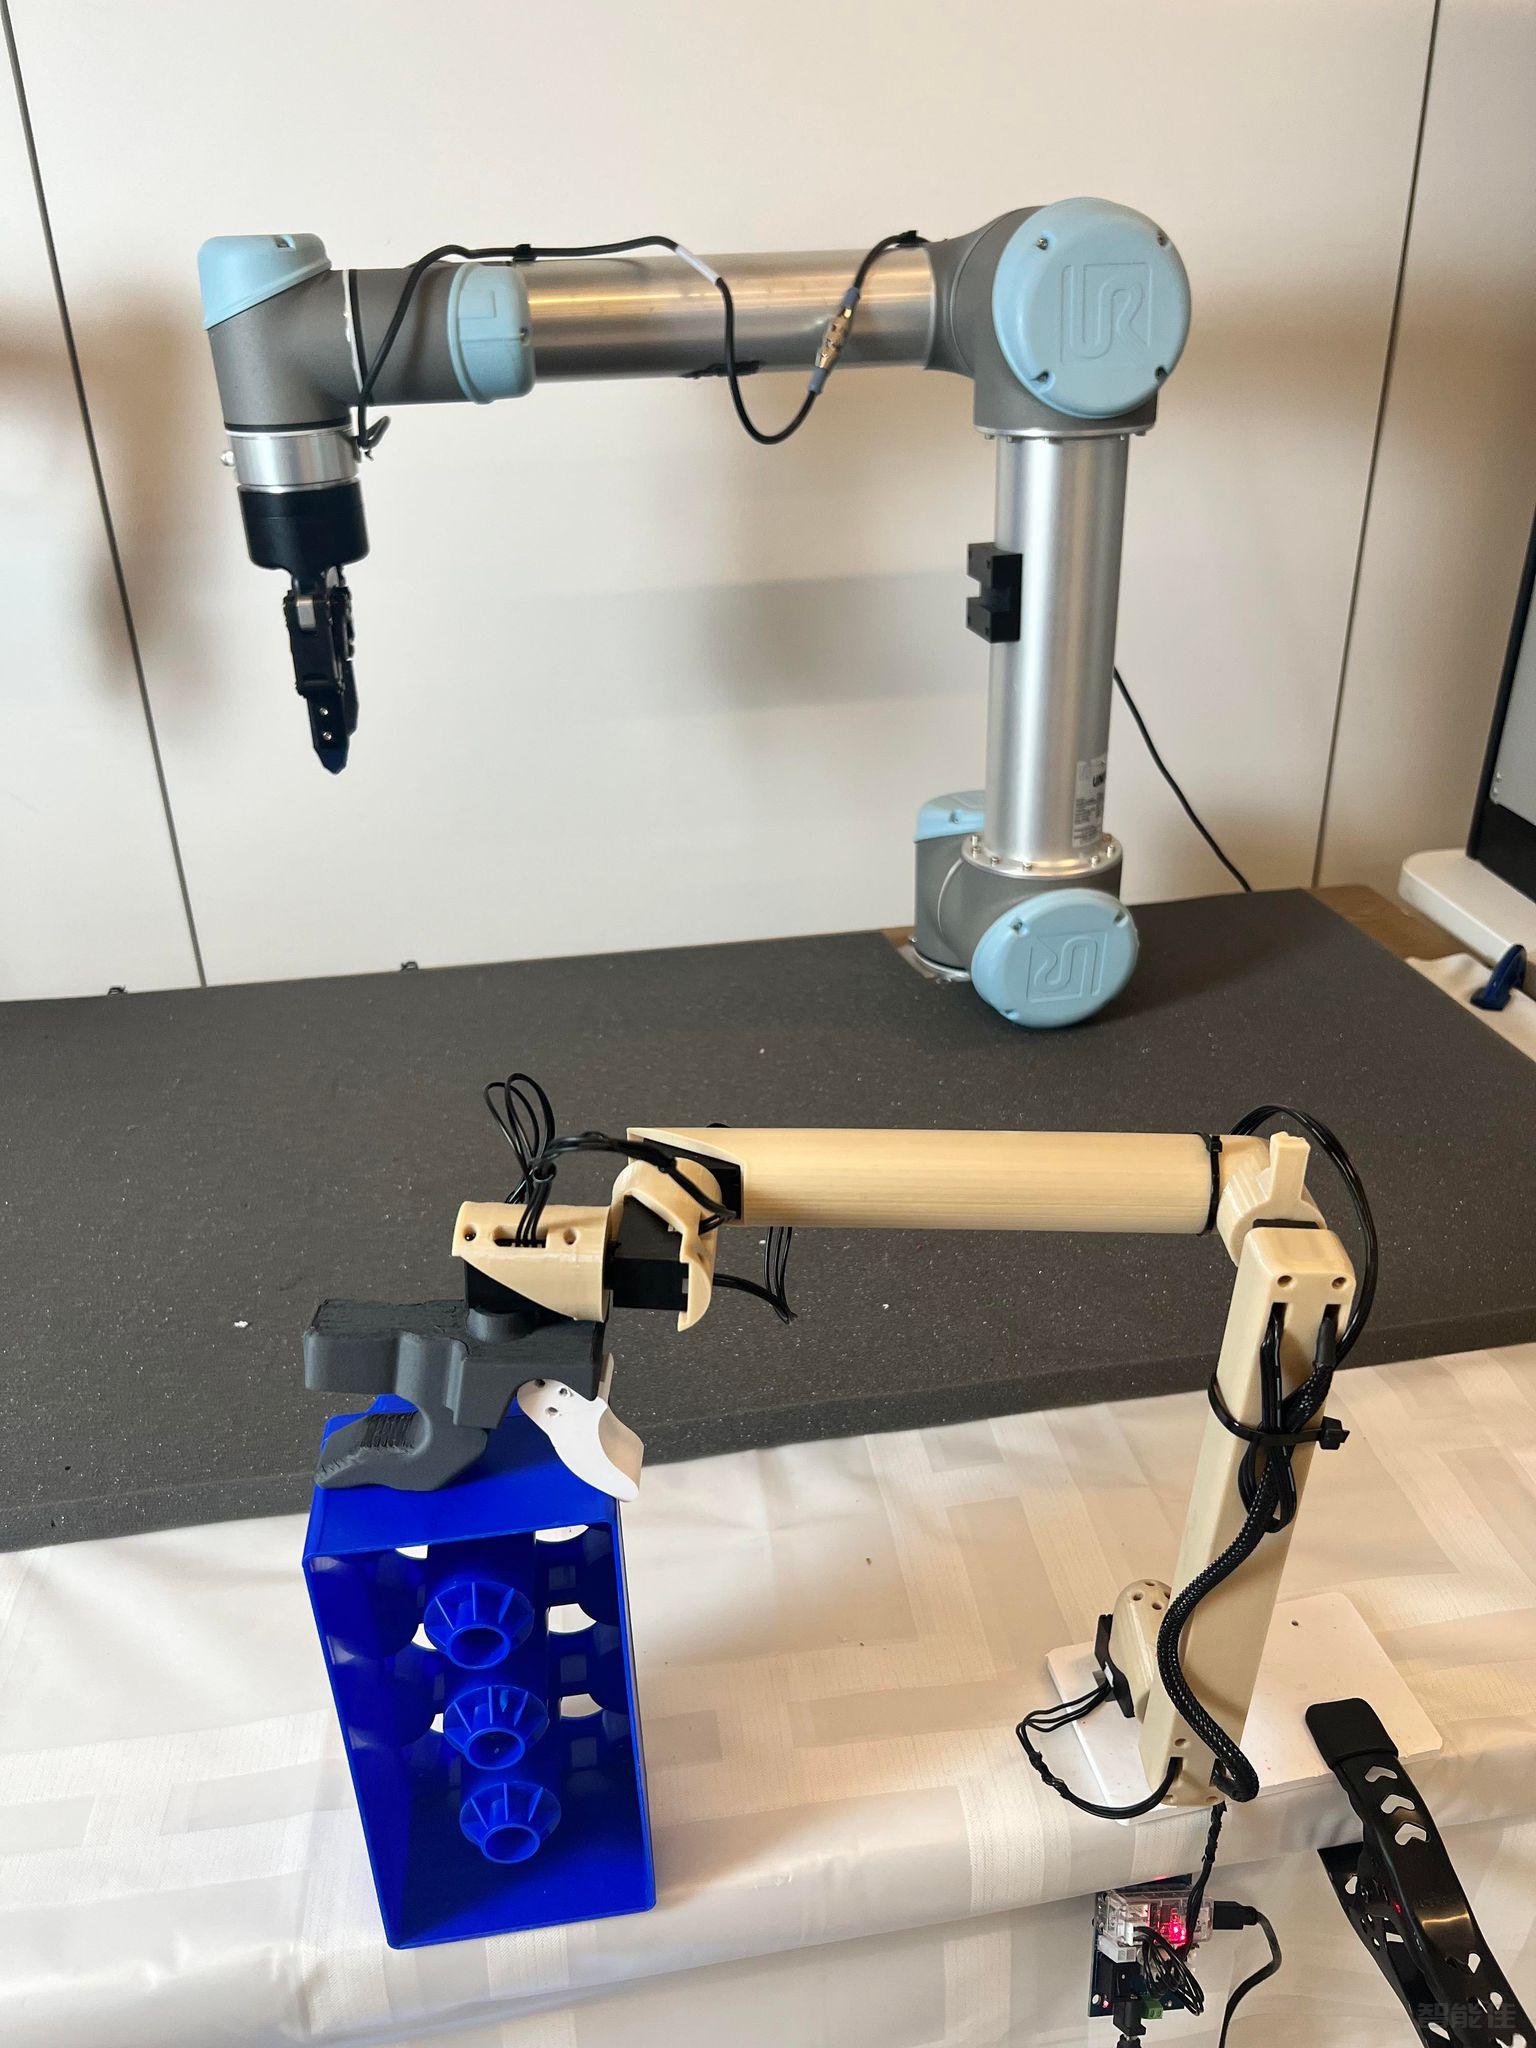
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
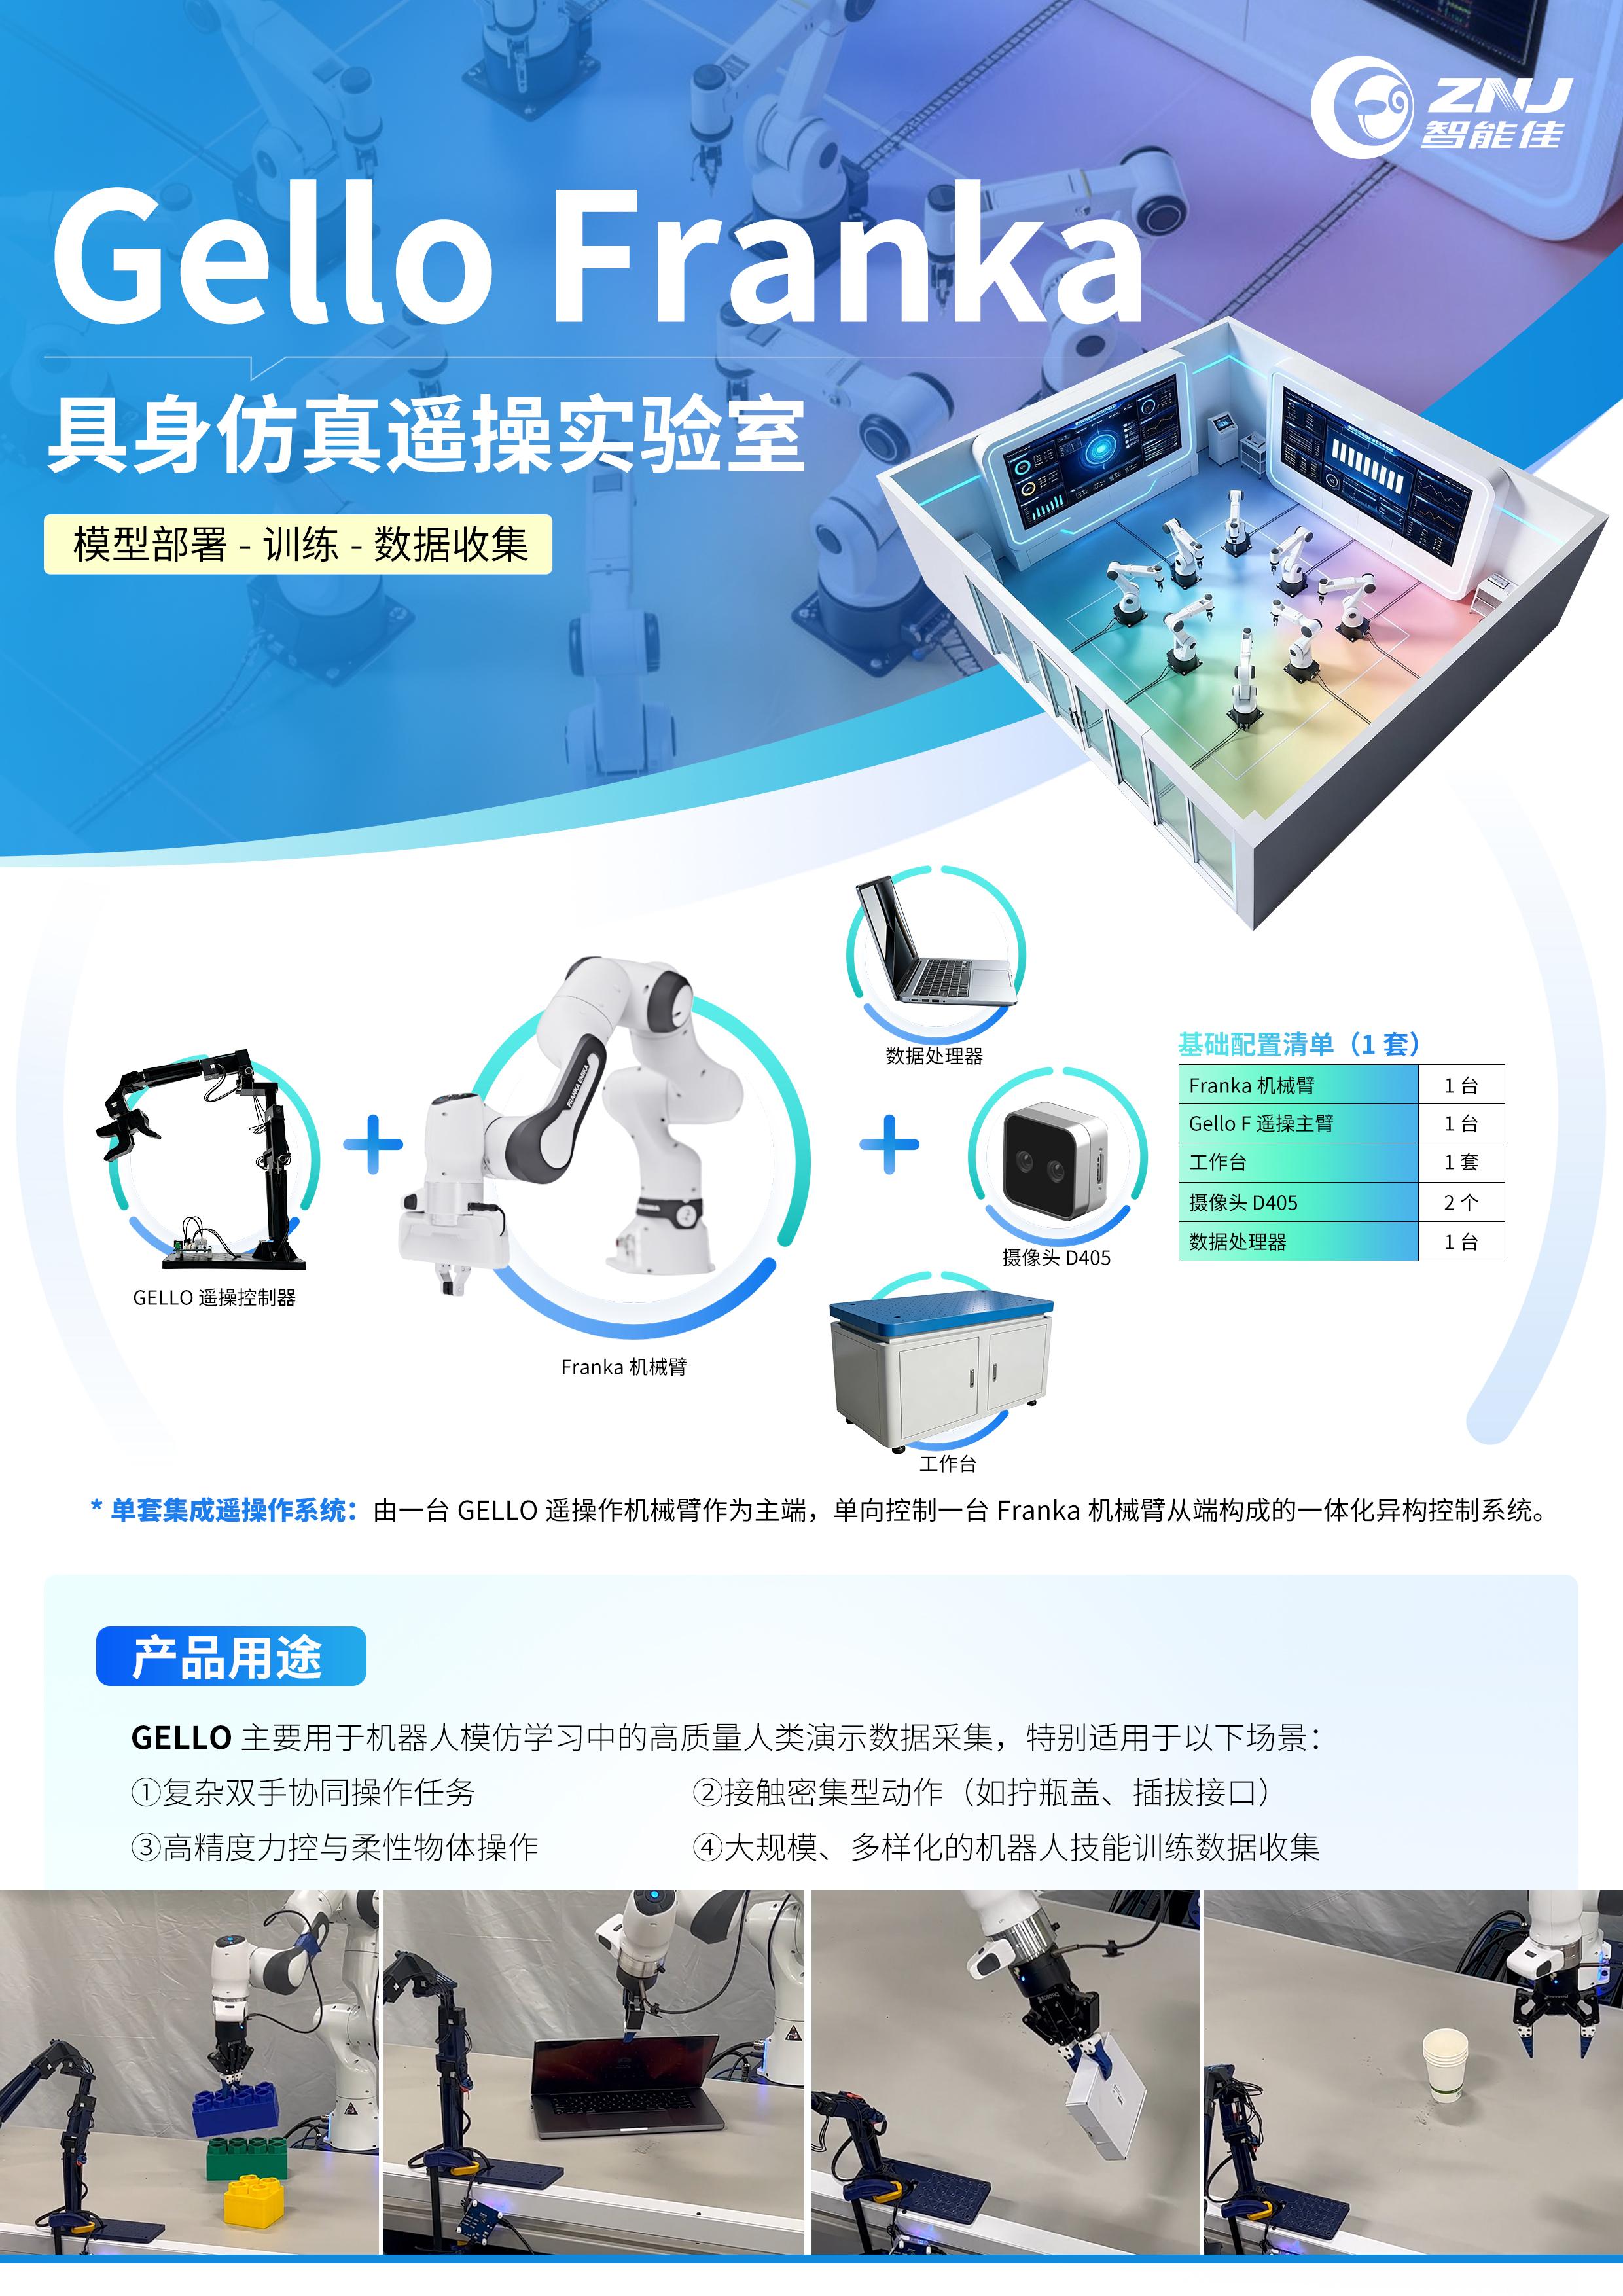
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
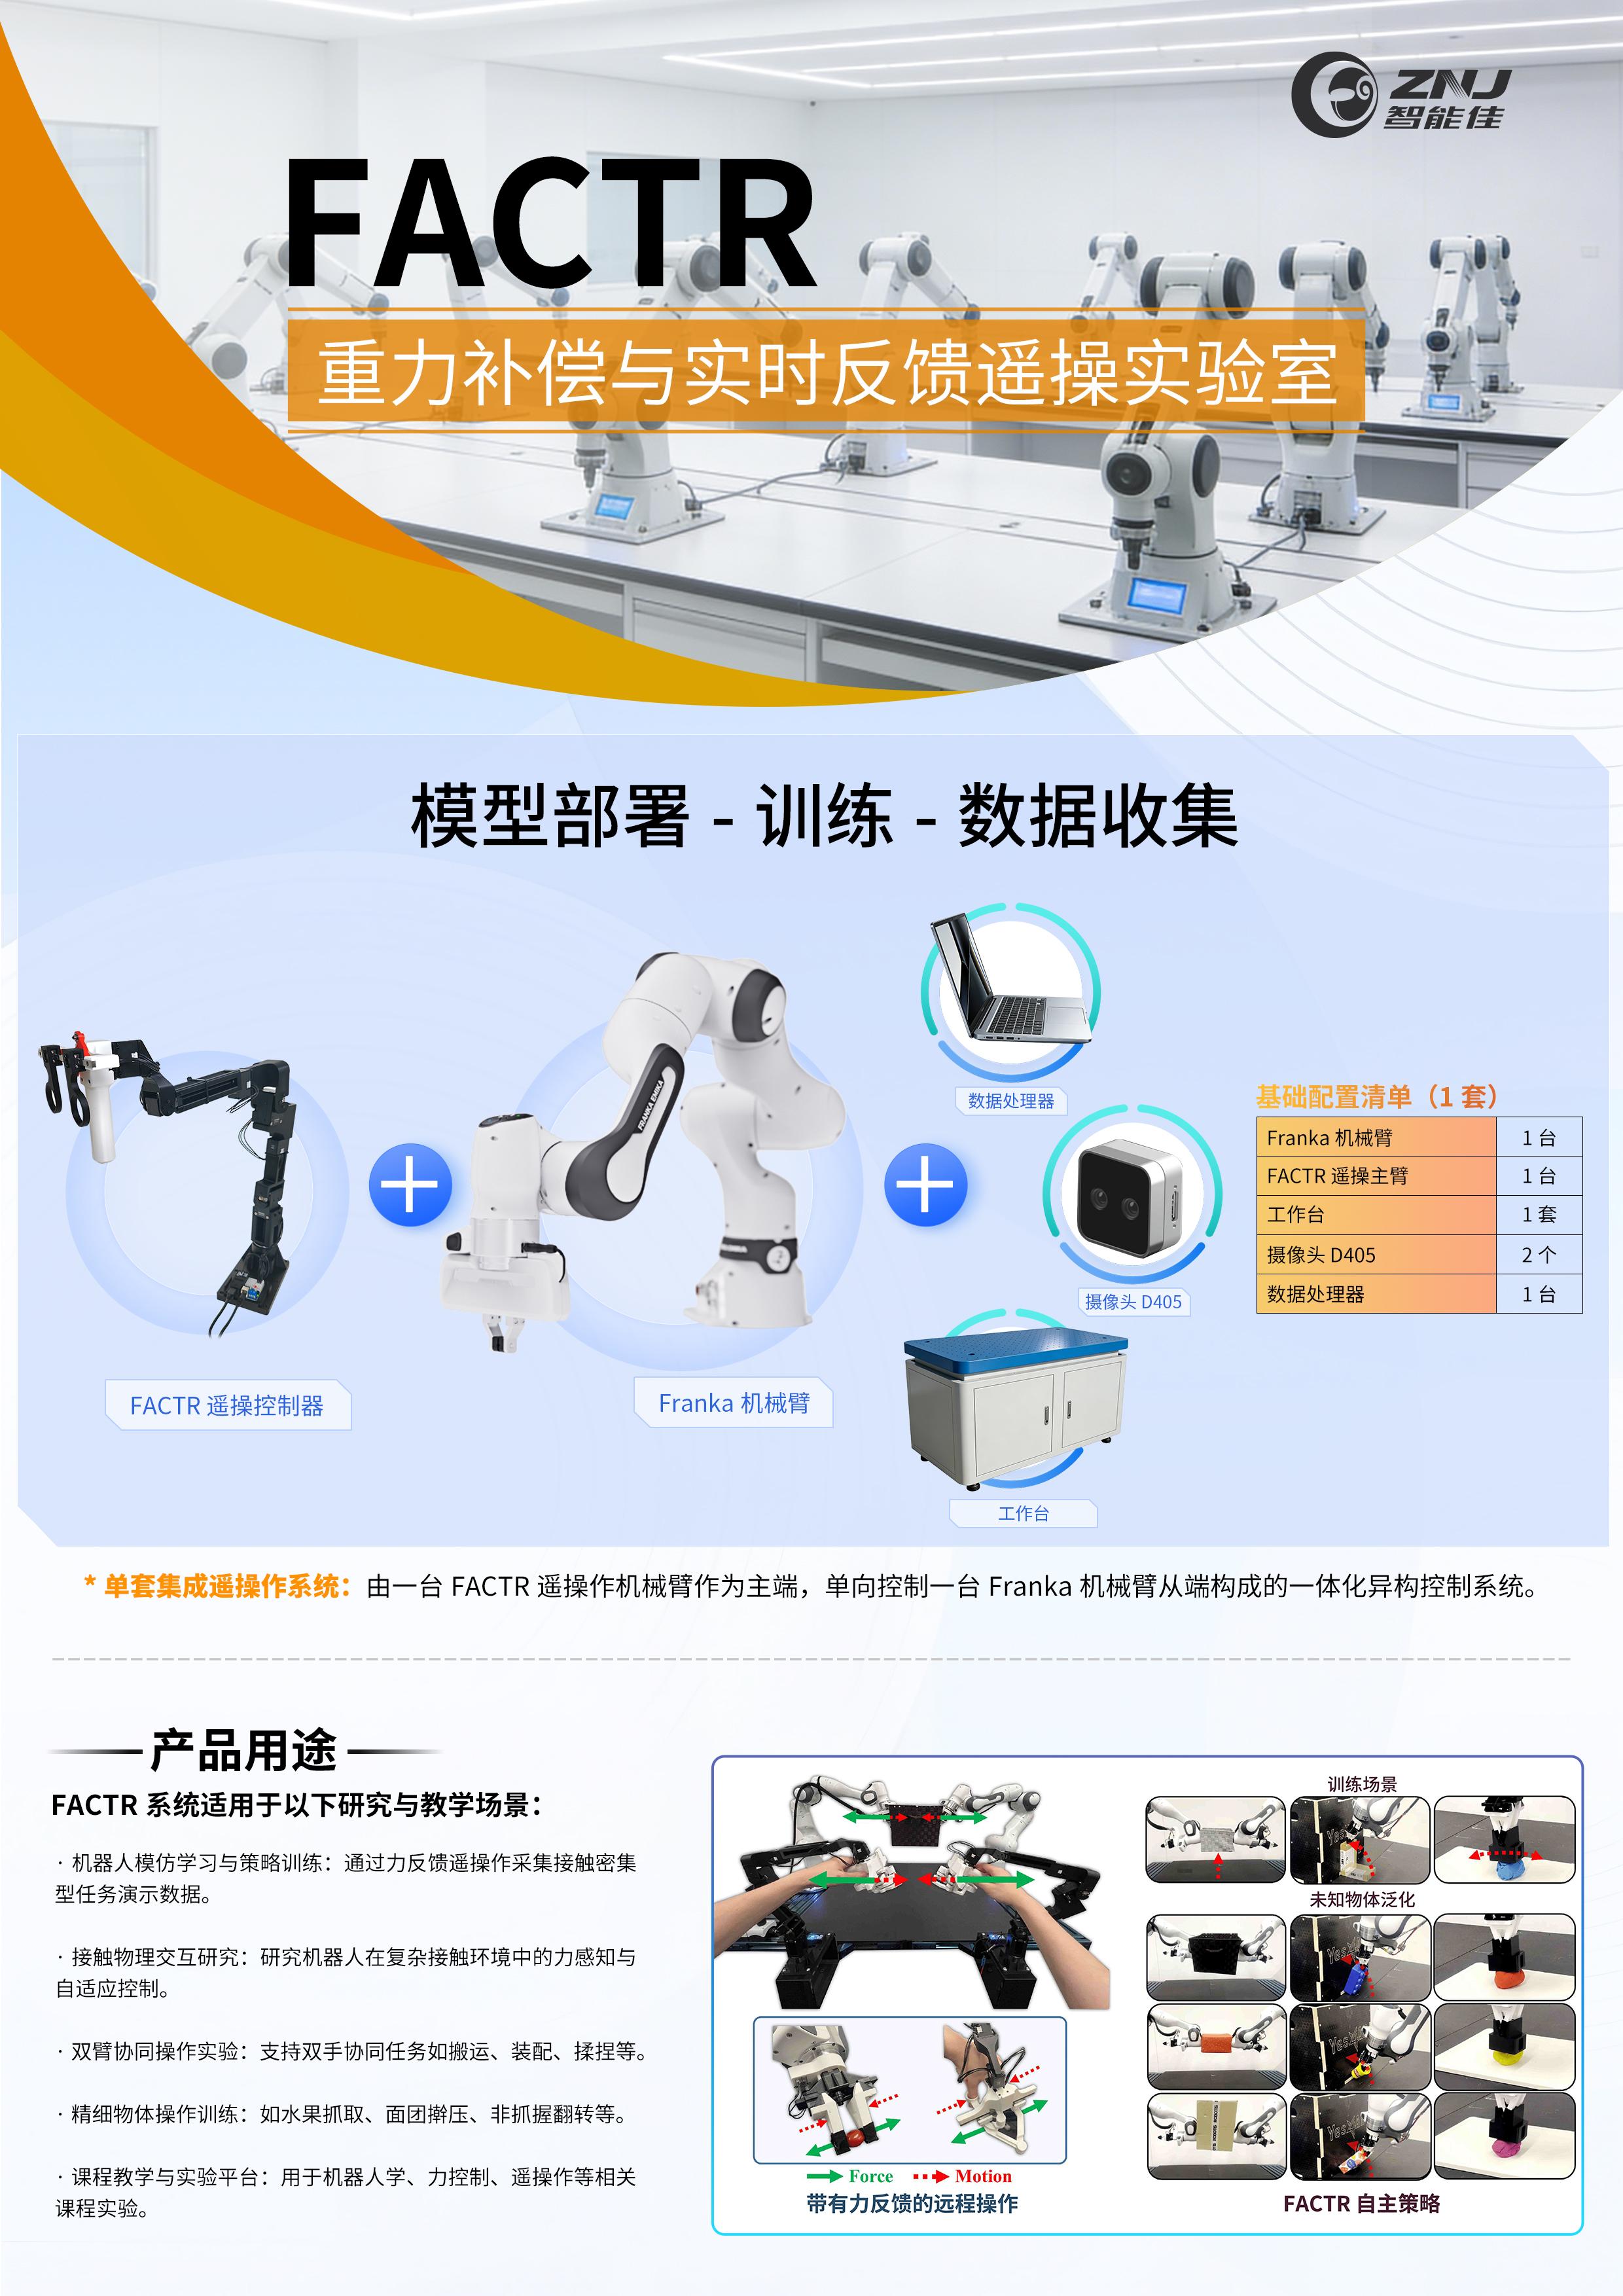
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
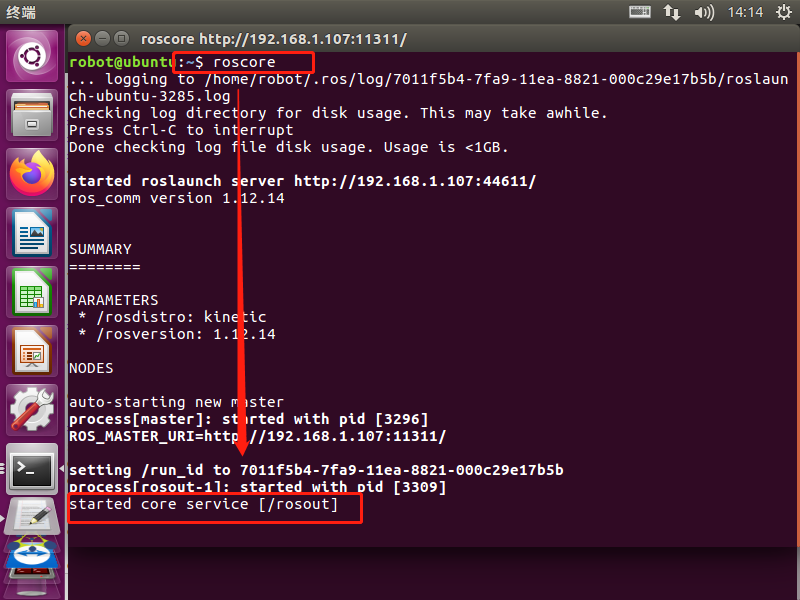
1.说明导航技术的主要用途:使机器人进入期望的位置。2.准备主机已经启动roscorePC端新建Terminal(命令提示符),键入roscore,按下enter,启动roscore[Remote PC]启动roscoreroscore[Robot]启动机器人,roslaunch turbot3_bringup minimal_withD435i.launch注意:之前的版本没有withD435i.launch需要分别开启机器人本体和相机已经建好地图3.开始导航[远程主机(笔...
前提:已经安装了ROS安装依赖包(Kinetic)sudo apt-get install ros-kinetic-joy ros-kinetic-teleop-twist-joy ros-kinetic-teleop-twist-keyboard ros-kinetic-laser-proc ros-kinetic-rgbd-launch ros-kinetic-depthimage-to-laserscan ros-kinetic-rosserial-arduino ro...
安装ROS功能包(Kinetic)如果没有创建工作空间,先创建一个mkdir -p ~/catkin_ws/srccd ~/catkin_ws/src/git clone -b kinetic-devel https://github.com/ROBOTIS-GIT/DynamixelSDK.gitgit clone -b kinetic-devel https://github.com/ROBOTIS-GIT/turtlebot3_msgs.gitgit clone -b...
安装ifcofigsudo apt-get install net-tools安装openssh-serversudo apt-get install openssh-server如果遇到以下情况,需要进行配置cd ~vim ~/.bashrc在最下方写入下面一行字符export TURTLEBOT3_MODEL=burger对于waffle_pi,改为export TURTLEBOT3_MODEL=waffle_pi 修改完毕后,退出保存(使用:wq)。或者,打开...
安装仿真包(Kinetic)cd ~/catkin_ws/src/git clone -b kinetic-devel https://github.com/ROBOTIS-GIT/turtlebot3_simulations.gitcd ~/catkin_ws && catkin_make安装仿真包(Melodic)cd ~/catkin_ws/src/git clone -b melodic-devel https://github.com/ROBOTIS...
在PC上下载和构建软件包。Google开发的Cartographer包支持0.2.0版本的 ROS1 Kinetic。因此,如果您需要在Kinetic上使用Cartogrpher,您应该按如下方式下载并构建源代码,而不是使用二进制包进行安装。sudo apt-get install ninja-build libceres-dev libprotobuf-dev protobuf-compiler libprotoc-devcd ~/catkin_ws/srcgit clon...
安装机械臂依赖sudo apt-get install ros-$ROS_DISTRO-ros-controllers ros-$ROS_DISTRO-gazebo* ros-$ROS_DISTRO-moveit* ros-$ROS_DISTRO-industrial-core -y安装机械臂ROS功能包(Kinetic)cd ~/catkin_ws/src/git clone https://github.com/ROBOTIS-GIT/turtlebot3_manipul...
安装机械臂家庭服务挑战ROS包(Noetic)cd ~/catkin_ws/src/git clone -b noetic-devel https://github.com/ROBOTIS-GIT/turtlebot3_home_service_challenge.gitgit clone -b noetic-devel https://github.com/machinekoder/ar_track_alvarcd ~/catkin_ws && catkin...
sudo apt install wget -yecho "export TURTLEBOT3_LASER_SENSOR=rplidar" >> ~/.bashrcsource ~/.bashrccd ~/catkin_ws/srcwget http://www.rosrobot.cn/zb_users/upload/software/tb3/turbot3.zipwget http://www.rosrobot.cn/zb_users/upl...
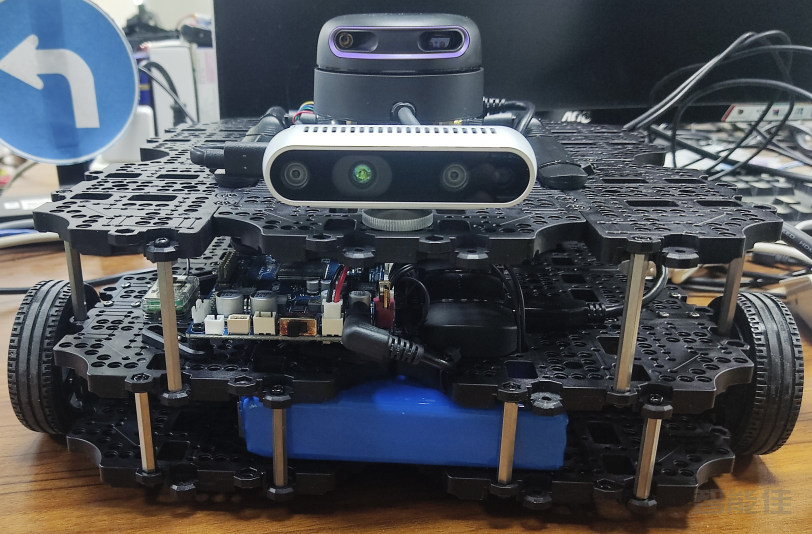
Waffle Pi Pro(NXAD)是Waffle Pi(参考TurtleBot3介绍)的升级版,主要区别是主处理器由树莓派4B更换为Jetson Xavier NX,增加了GPU处理能力,雷达由LDS-02升级为A2M12,检测距离更远,采样频率更高,并增加了深度相机D435i,增加了深度视觉处理功能。并配备了12000mA大容量锂电池,容量是标准版电池的6倍,续航更持久。采购...