伯克利开源低成本的示教神器GELLO-3.8.遥操珞石CR7
关节信号参考值
机器人类型 | 关节信号参考 | 自由度 |
UR5e | 1 1 -1 1 1 1 | 6 |
UR10e | 1 1 -1 1 1 1 | 6 |
FR5 | 1 1 -1 1 1 1 | 6 |
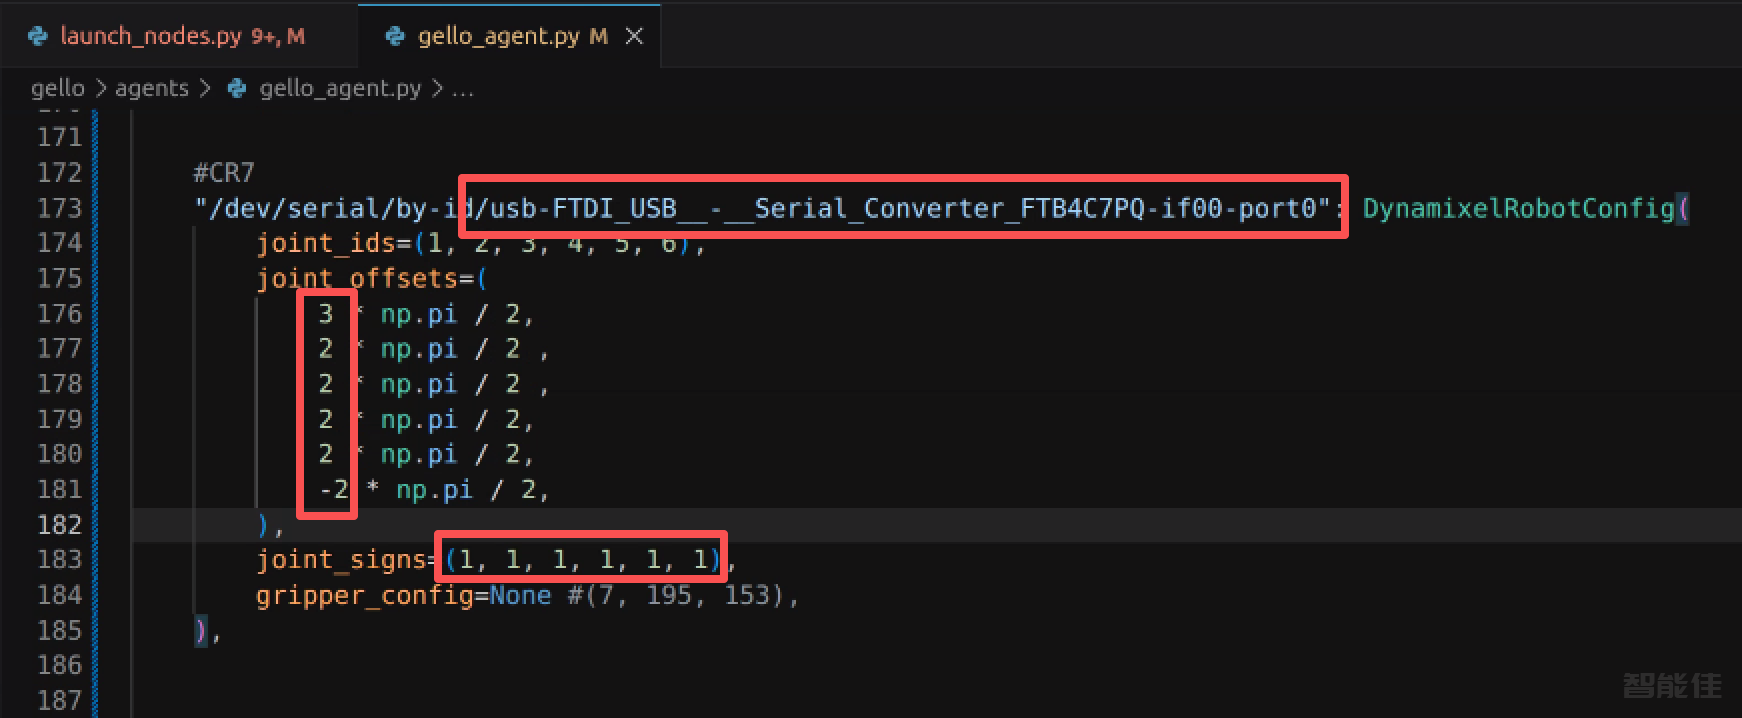
CR7 | 1 1 1 1 1 1 | 6 |
Panda | 1 -1 1 1 1 -1 1 | 7 |
FR3 | 1 1 1 1 1 -1 1 | 7 |
xArm7 | 1 1 1 1 1 1 1 | 7 |
YAM | 1 -1 -1 -1 1 1 | 6 |
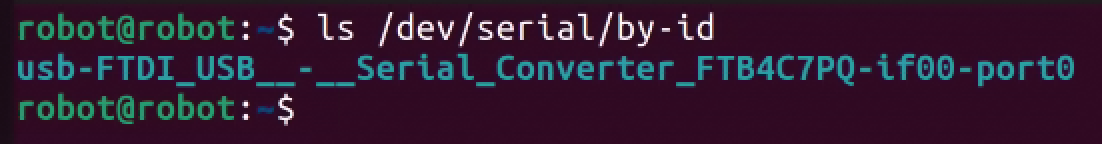
连接数据线,打开终端,输入以下指令,查看串口设备号
ls /dev/serial/by-id
将机械臂摆出如下造型进行标定:

标定(设备号填入自己ls /dev/serial/by-id查询到的设备号):
cd ~/projects/gello_software/
source .venv/bin/activate
python3 scripts/gello_get_offset.py --start-joints 0 0 0 0 0 0 --joint-signs 1 1 1 1 1 1 --port /dev/serial/by-id/usb-FTDI_USB__-__Serial_Converter_FTB4C7PQ-if00-port0
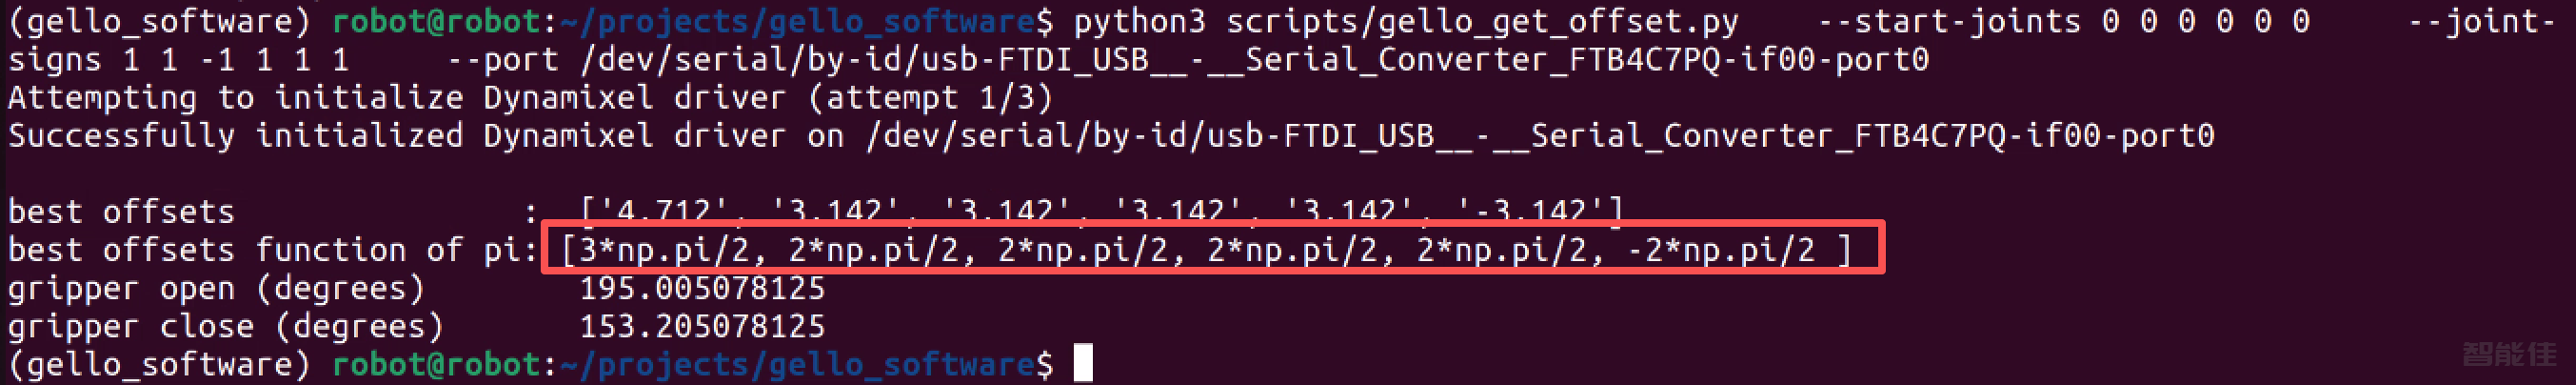
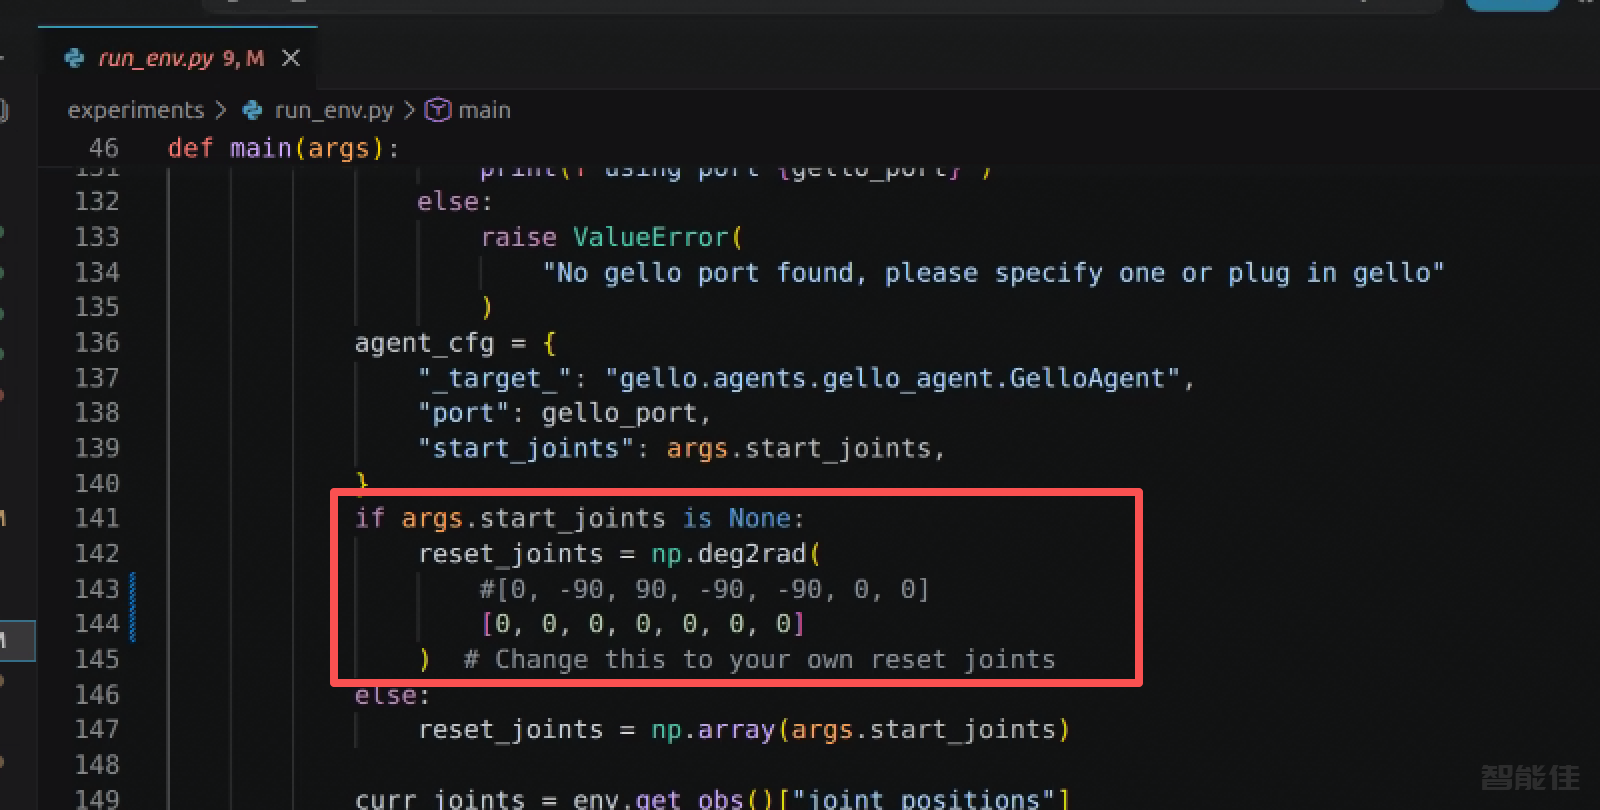
注意:标定位置的选择可以根据从臂起始位置来自定义,教程选取0 0 0 0 0 0 为各个关节的起始位置
修改代码~/projects/gello_software/gello/agents/gello_agent.py
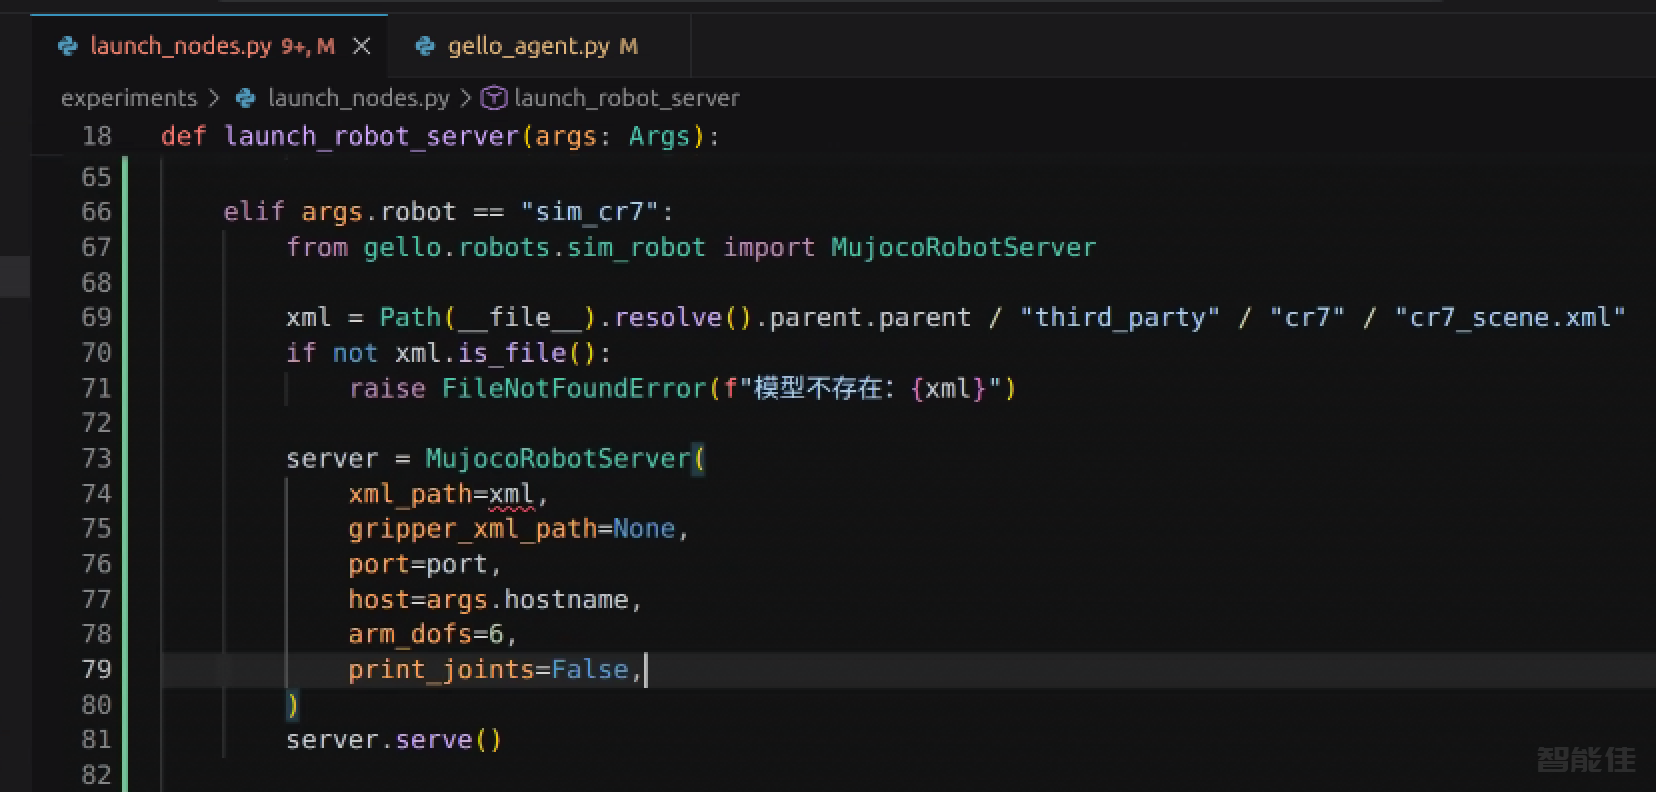
修改代码~/projects/gello_software/experiments/launch_nodes.py
打开终端
cd ~/projects/gello_software/
source .venv/bin/activate
python3 experiments/launch_nodes.py --robot sim_cr7
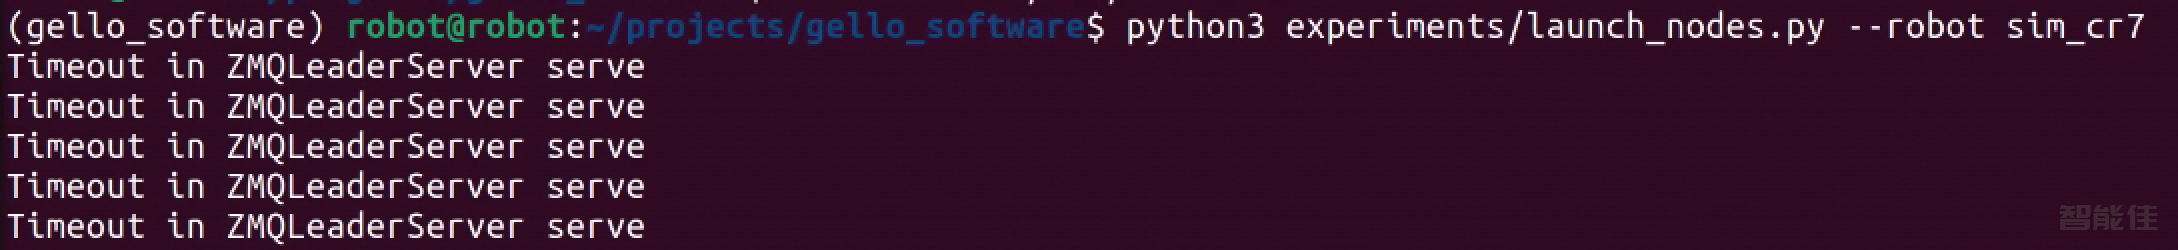
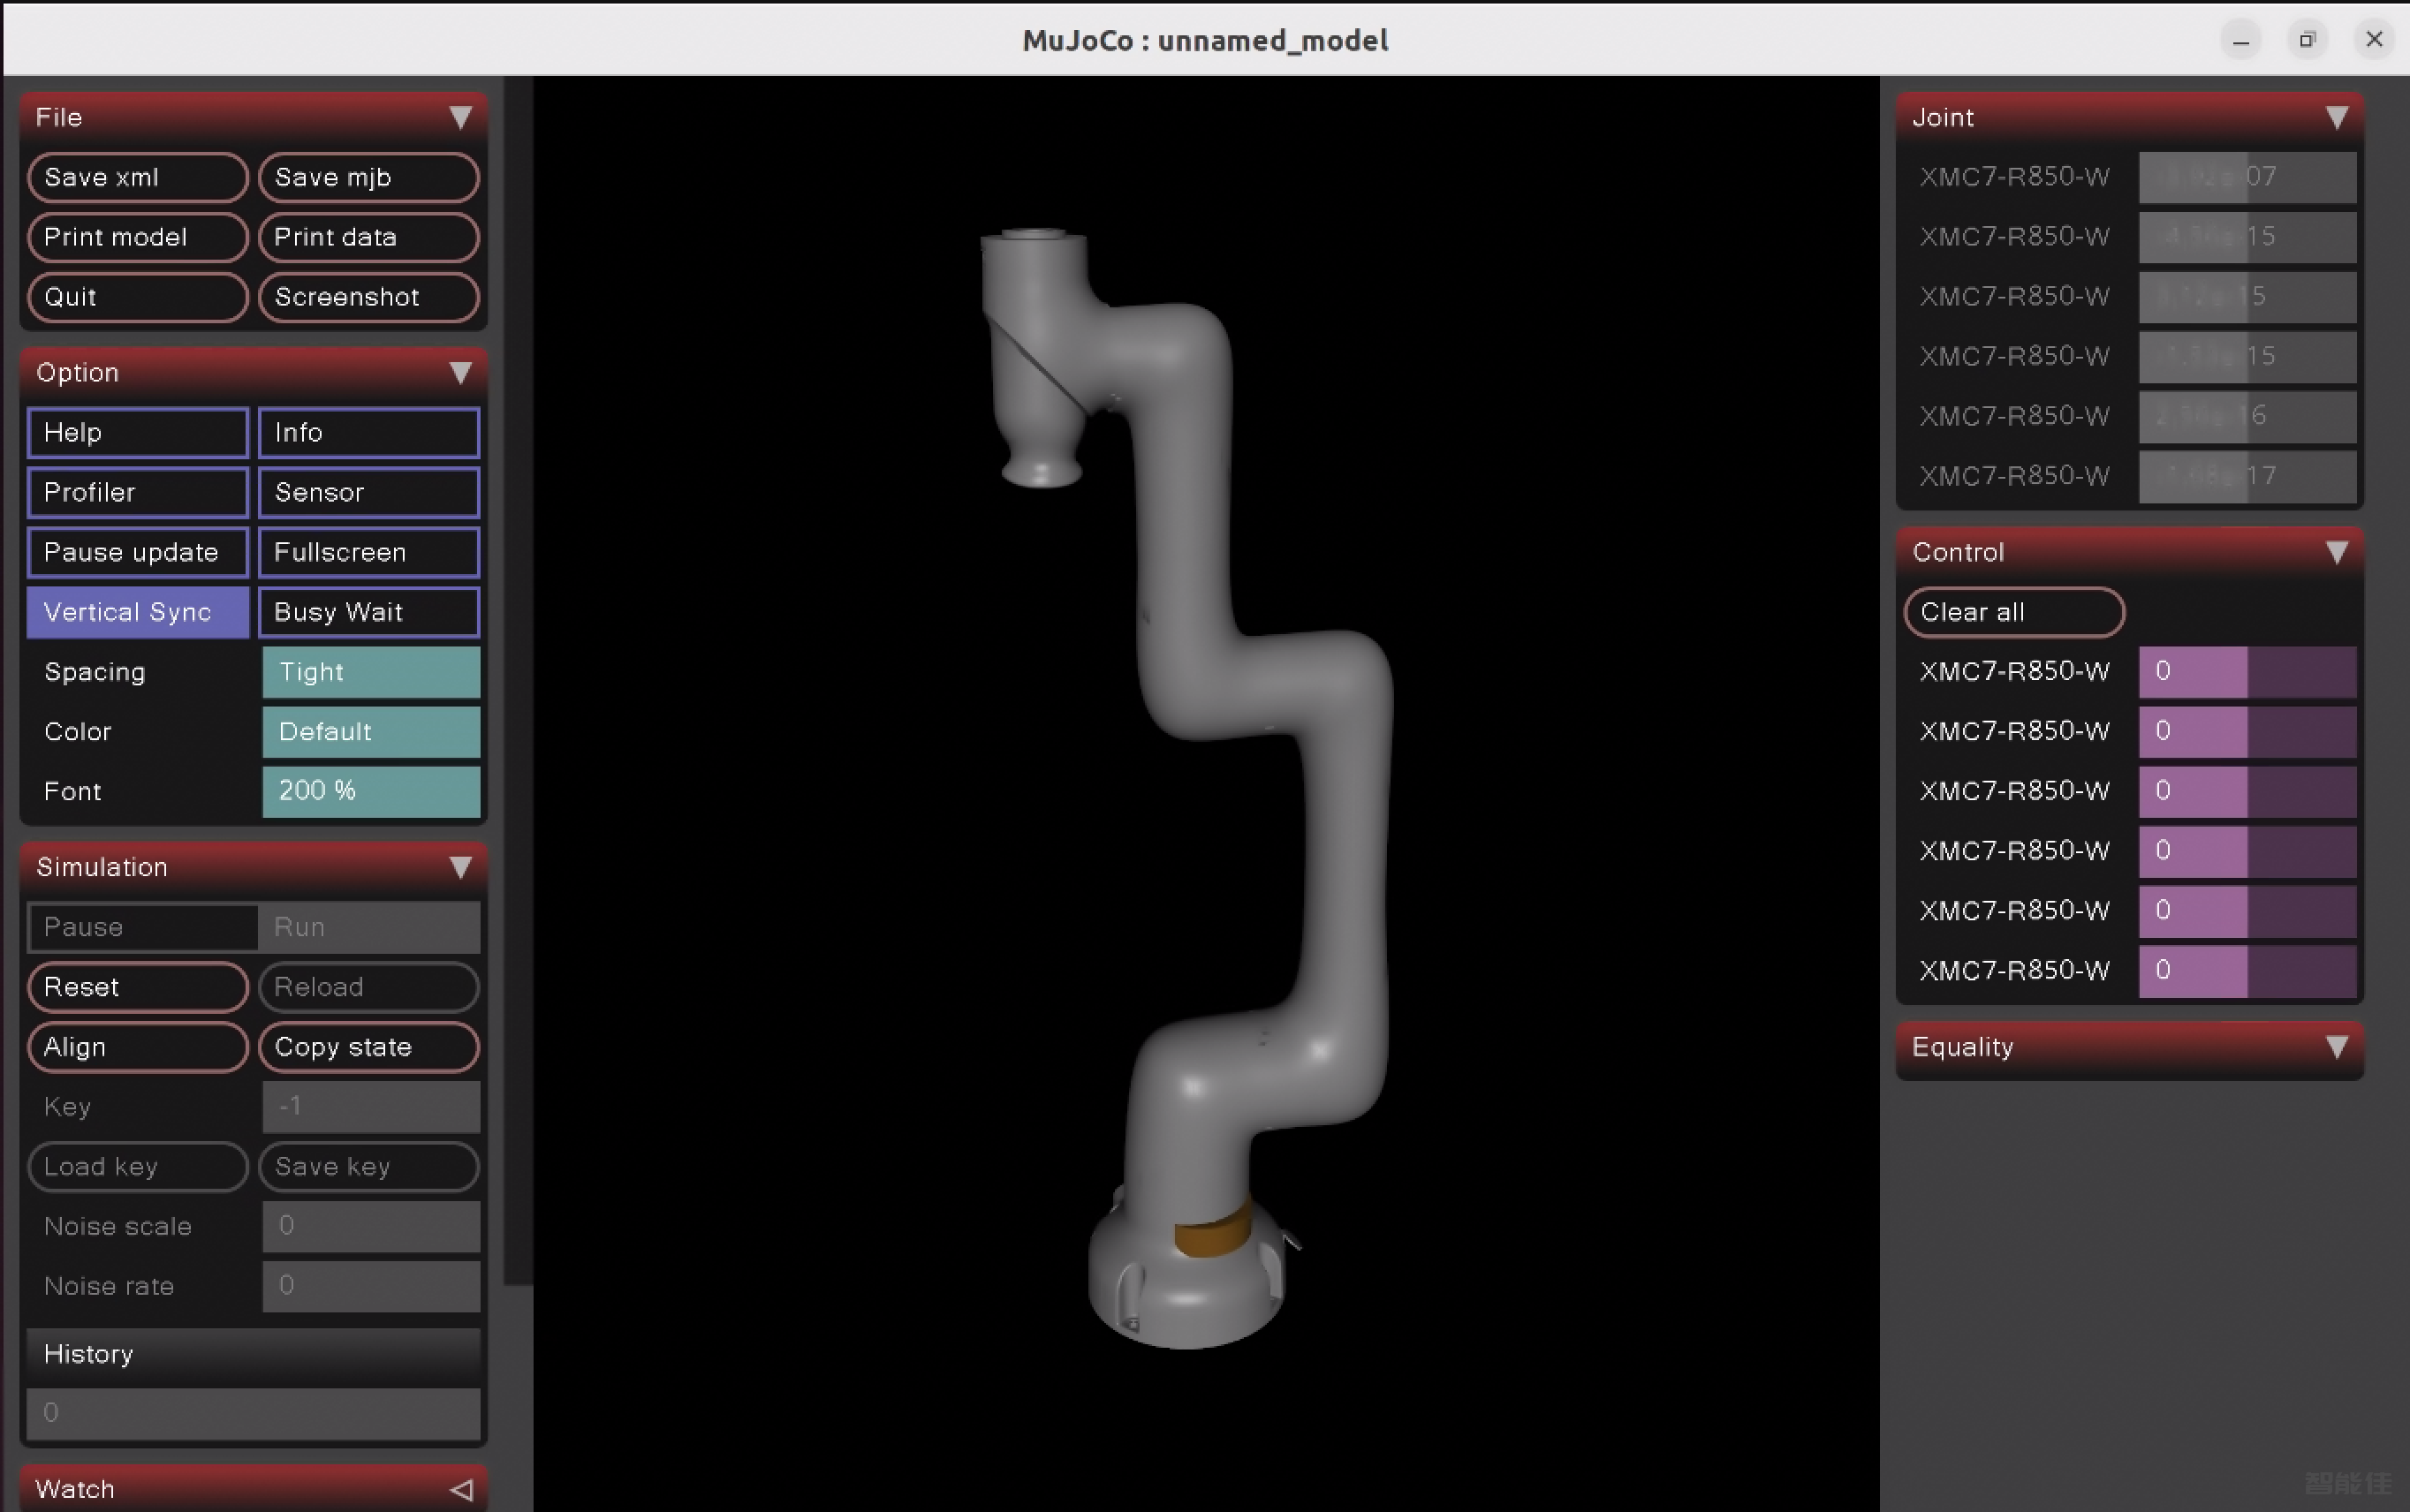
另起一个终端
cd ~/projects/gello_software/
source .venv/bin/activate
python3 experiments/run_env.py --agent=gello