伯克利开源低成本的示教神器GELLO-3.5.2. 遥操AR5 Duo双臂
适用:Ubuntu、GELLO 左右主手(每侧 7 个关节舵机+1 个独立扳机舵机)、双 AR5 MuJoCo 仿真。工程目录为 /home/robot/projects/gello_software。
推荐日常流程:启动仿真 → 两侧主手自然停稳 → 读取主手当前姿态并初始化仿真 → 双臂遥操作。启动不用回车、无需把主手摆到全零;首次校准仍需按提示摆放参考姿态并按回车采样。
1. 软件部署
cd /home/robot/projects/gello_software
source .venv/bin/activate
2.查找并确认左右设备
逐个插拔 USB 转串口,观察新增的设备名,确定左右。优先记录稳定的 by-id 路径,不依赖会变化的 ttyUSB0/1 顺序。
左边:
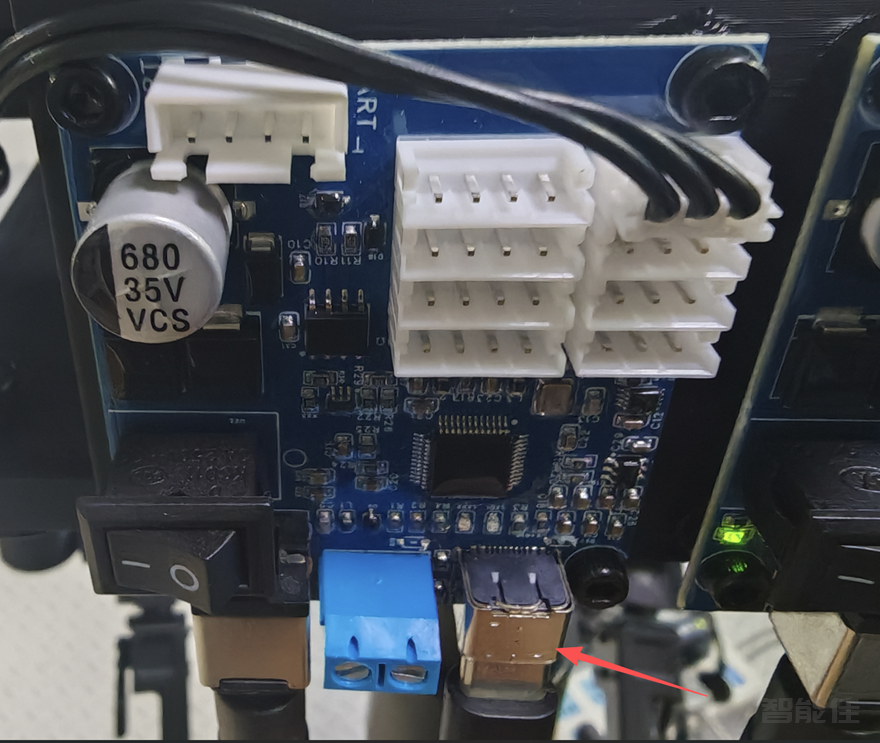
本次设备记录如下,其他设备必须重新确认:
ls -l /dev/serial/by-id/

LEFT_PORT=/dev/serial/by-id/usb-FTDI_USB__-__Serial_Converter_FTBP005L-if00-port0
右边:
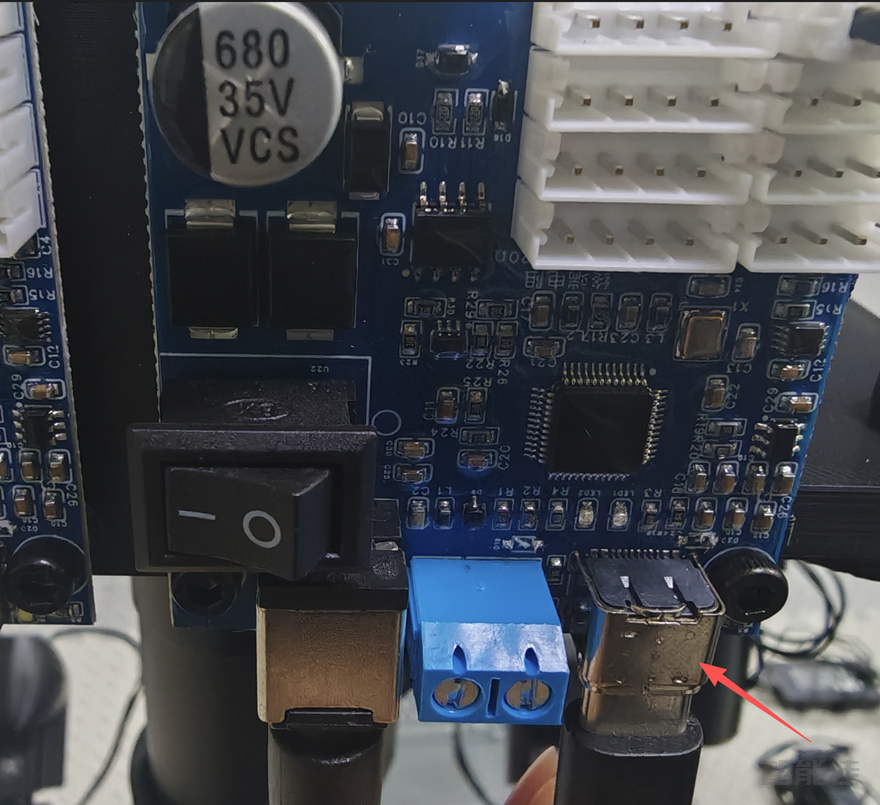
ls -l /dev/serial/by-id/

RIGHT_PORT=/dev/serial/by-id/usb-FTDI_USB__-__Serial_Converter_FTBFA1BD-if00-port0
ls -l "$LEFT_PORT" "$RIGHT_PORT"

校准前关闭正在占用串口的遥操作程序、串口监视器或 Wizard。
3. 配置文件
每侧参数含义:
参数 | 内容 |
port | 对应侧串口,左右不可相同 |
baudrate | 本设备为 57600 |
joint_ids | 按 J1~J7 排列的 7 个 ID,不包含扳机 |
joint_offsets | 7 个零点偏移,单位弧度 |
joint_signs | 7 个方向符号,只能是 1 或 -1 |
gripper_config | [扳机ID, 松开端点角度, 按下端点角度],单位度 |
home | 7 个关节参考角度+1 个归一化夹爪值,共 8 项 |
calibrated | 校准保存后为 true;不代表跟随方向已实测通过 |
4. 首次校准:每侧单独进行
校准程序只读编码器,不负责关闭扭矩。先支撑主手、手动确认可自由摆动。
cd ~/projects/gello_software/
source .venv/bin/activate

左侧校准
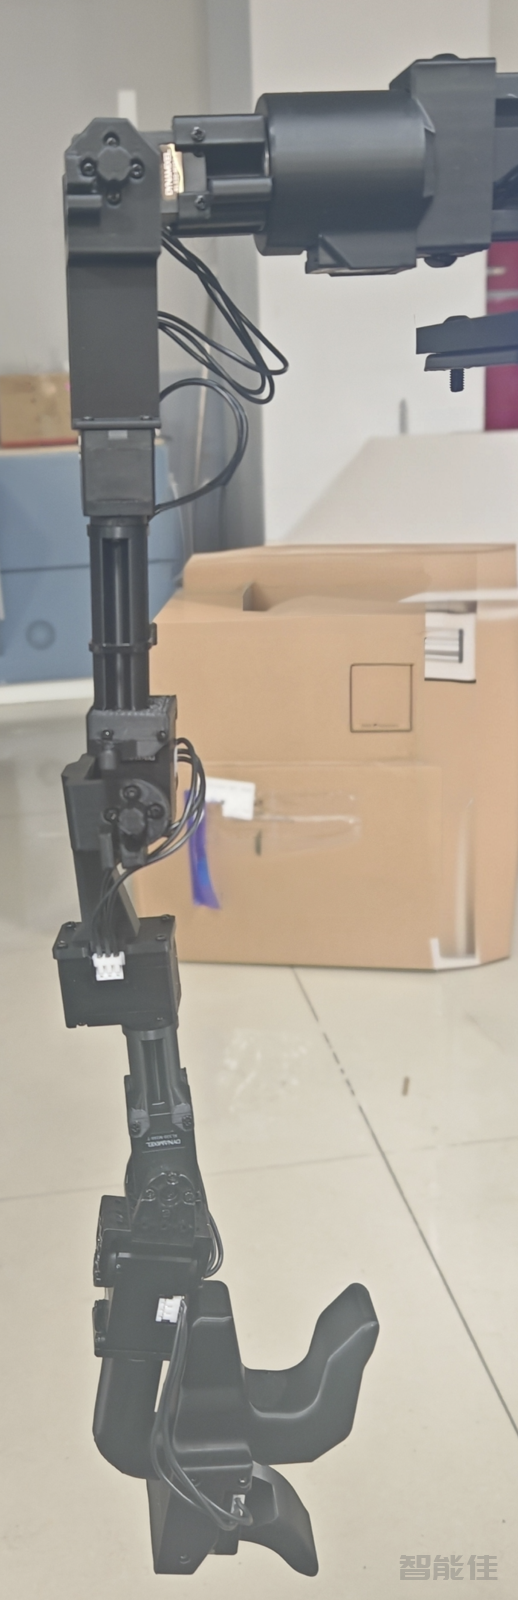
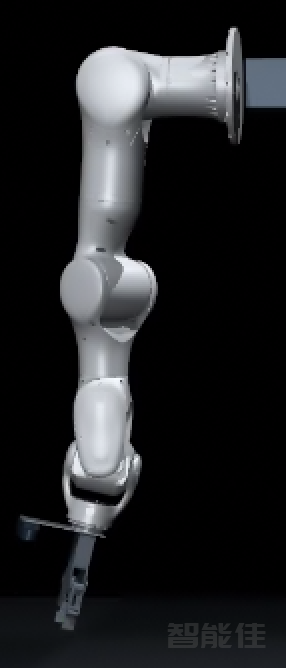
python scripts/calibrate_ar5_duo.py \
  --side left \
  --config configs/ar5_duo.json \
  --port /dev/serial/by-id/usb-FTDI_USB__-__Serial_Converter_FTBP005L-if00-port0 \
  --baudrate 57600 \
  --ids 1 2 3 4 5 6 7 8 \
  --signs 1 1 1 1 1 1 1 \
  --droop-reference
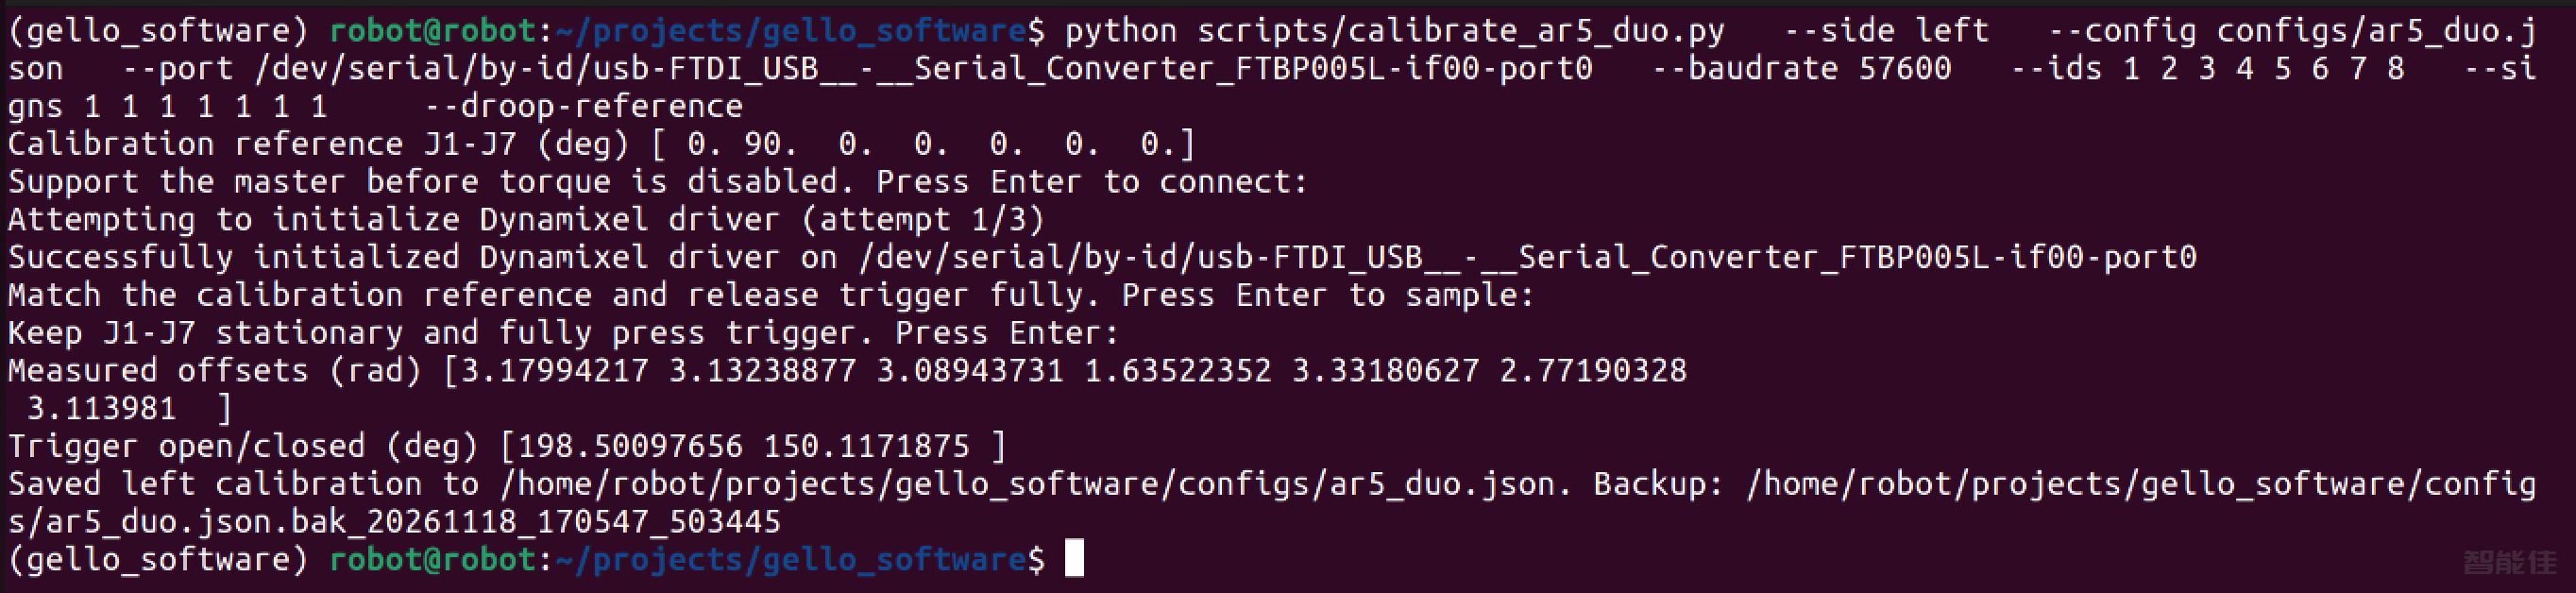
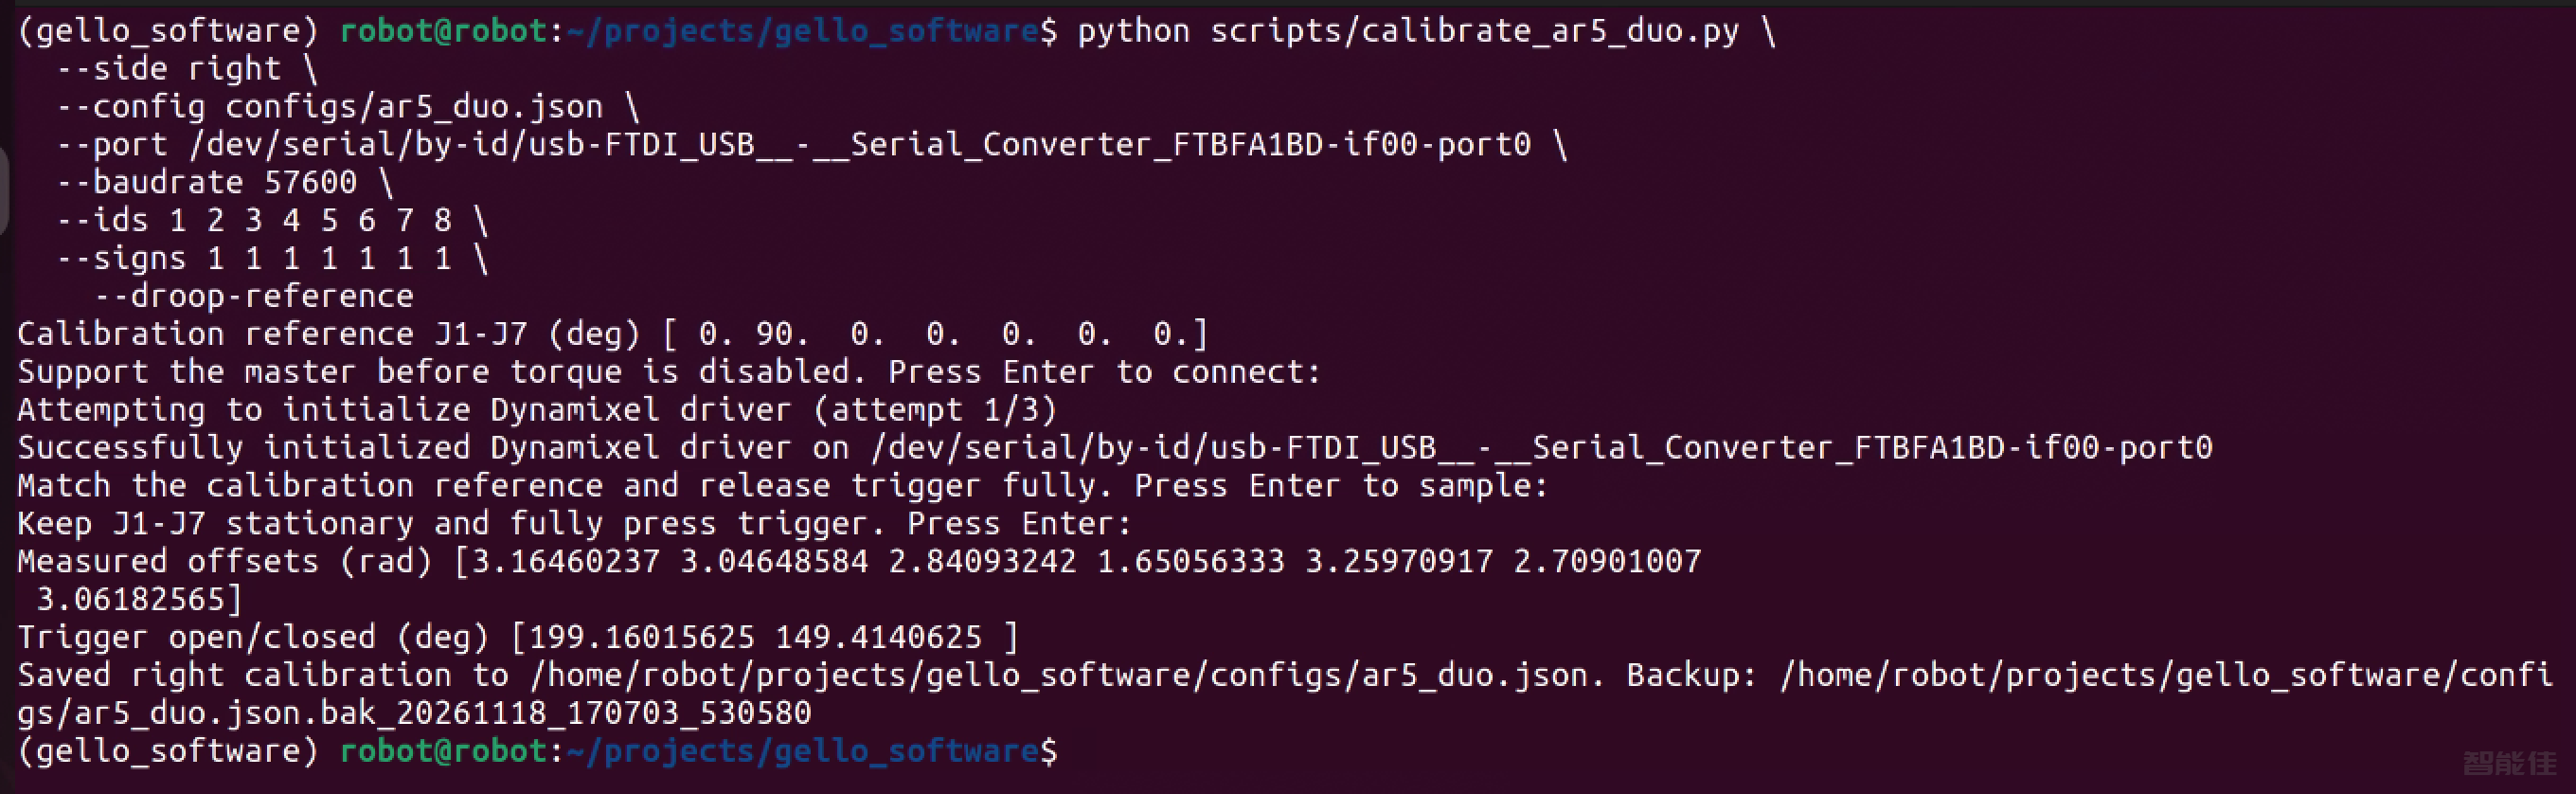
按提示完成:确认设备并回车 → 摆到 left.home 对应姿态、松开扳机并保持稳定,回车 → 手臂保持不动、完全按下扳机,回车。
采样有效后自动备份 JSON 并只更新 left,保留右侧及其他字段。
右侧校准
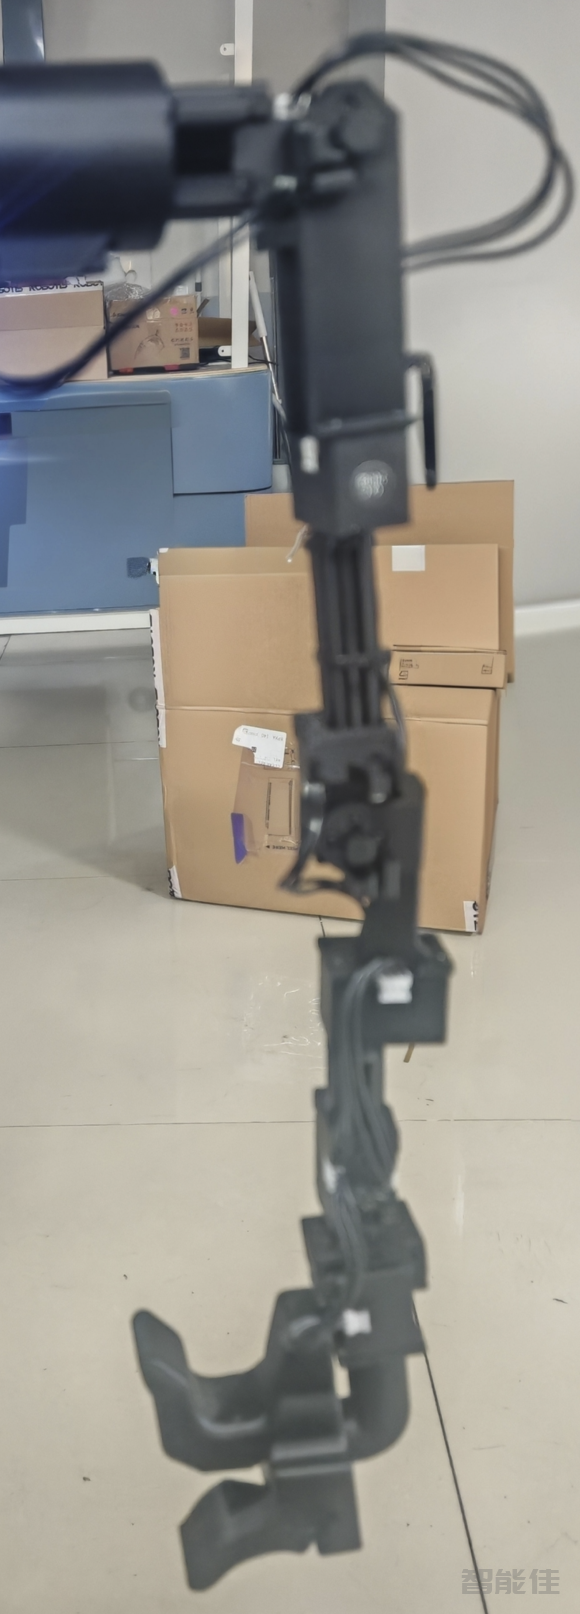
python scripts/calibrate_ar5_duo.py \
  --side right \
  --config configs/ar5_duo.json \
  --port /dev/serial/by-id/usb-FTDI_USB__-__Serial_Converter_FTBFA1BD-if00-port0 \
  --baudrate 57600 \
  --ids 1 2 3 4 5 6 7 8 \
  --signs 1 1 1 1 1 1 1 \
  --droop-reference
5. 日常启动与遥操作(两个终端)
终端一:仿真服务
cd ~/projects/gello_software/
source .venv/bin/activate
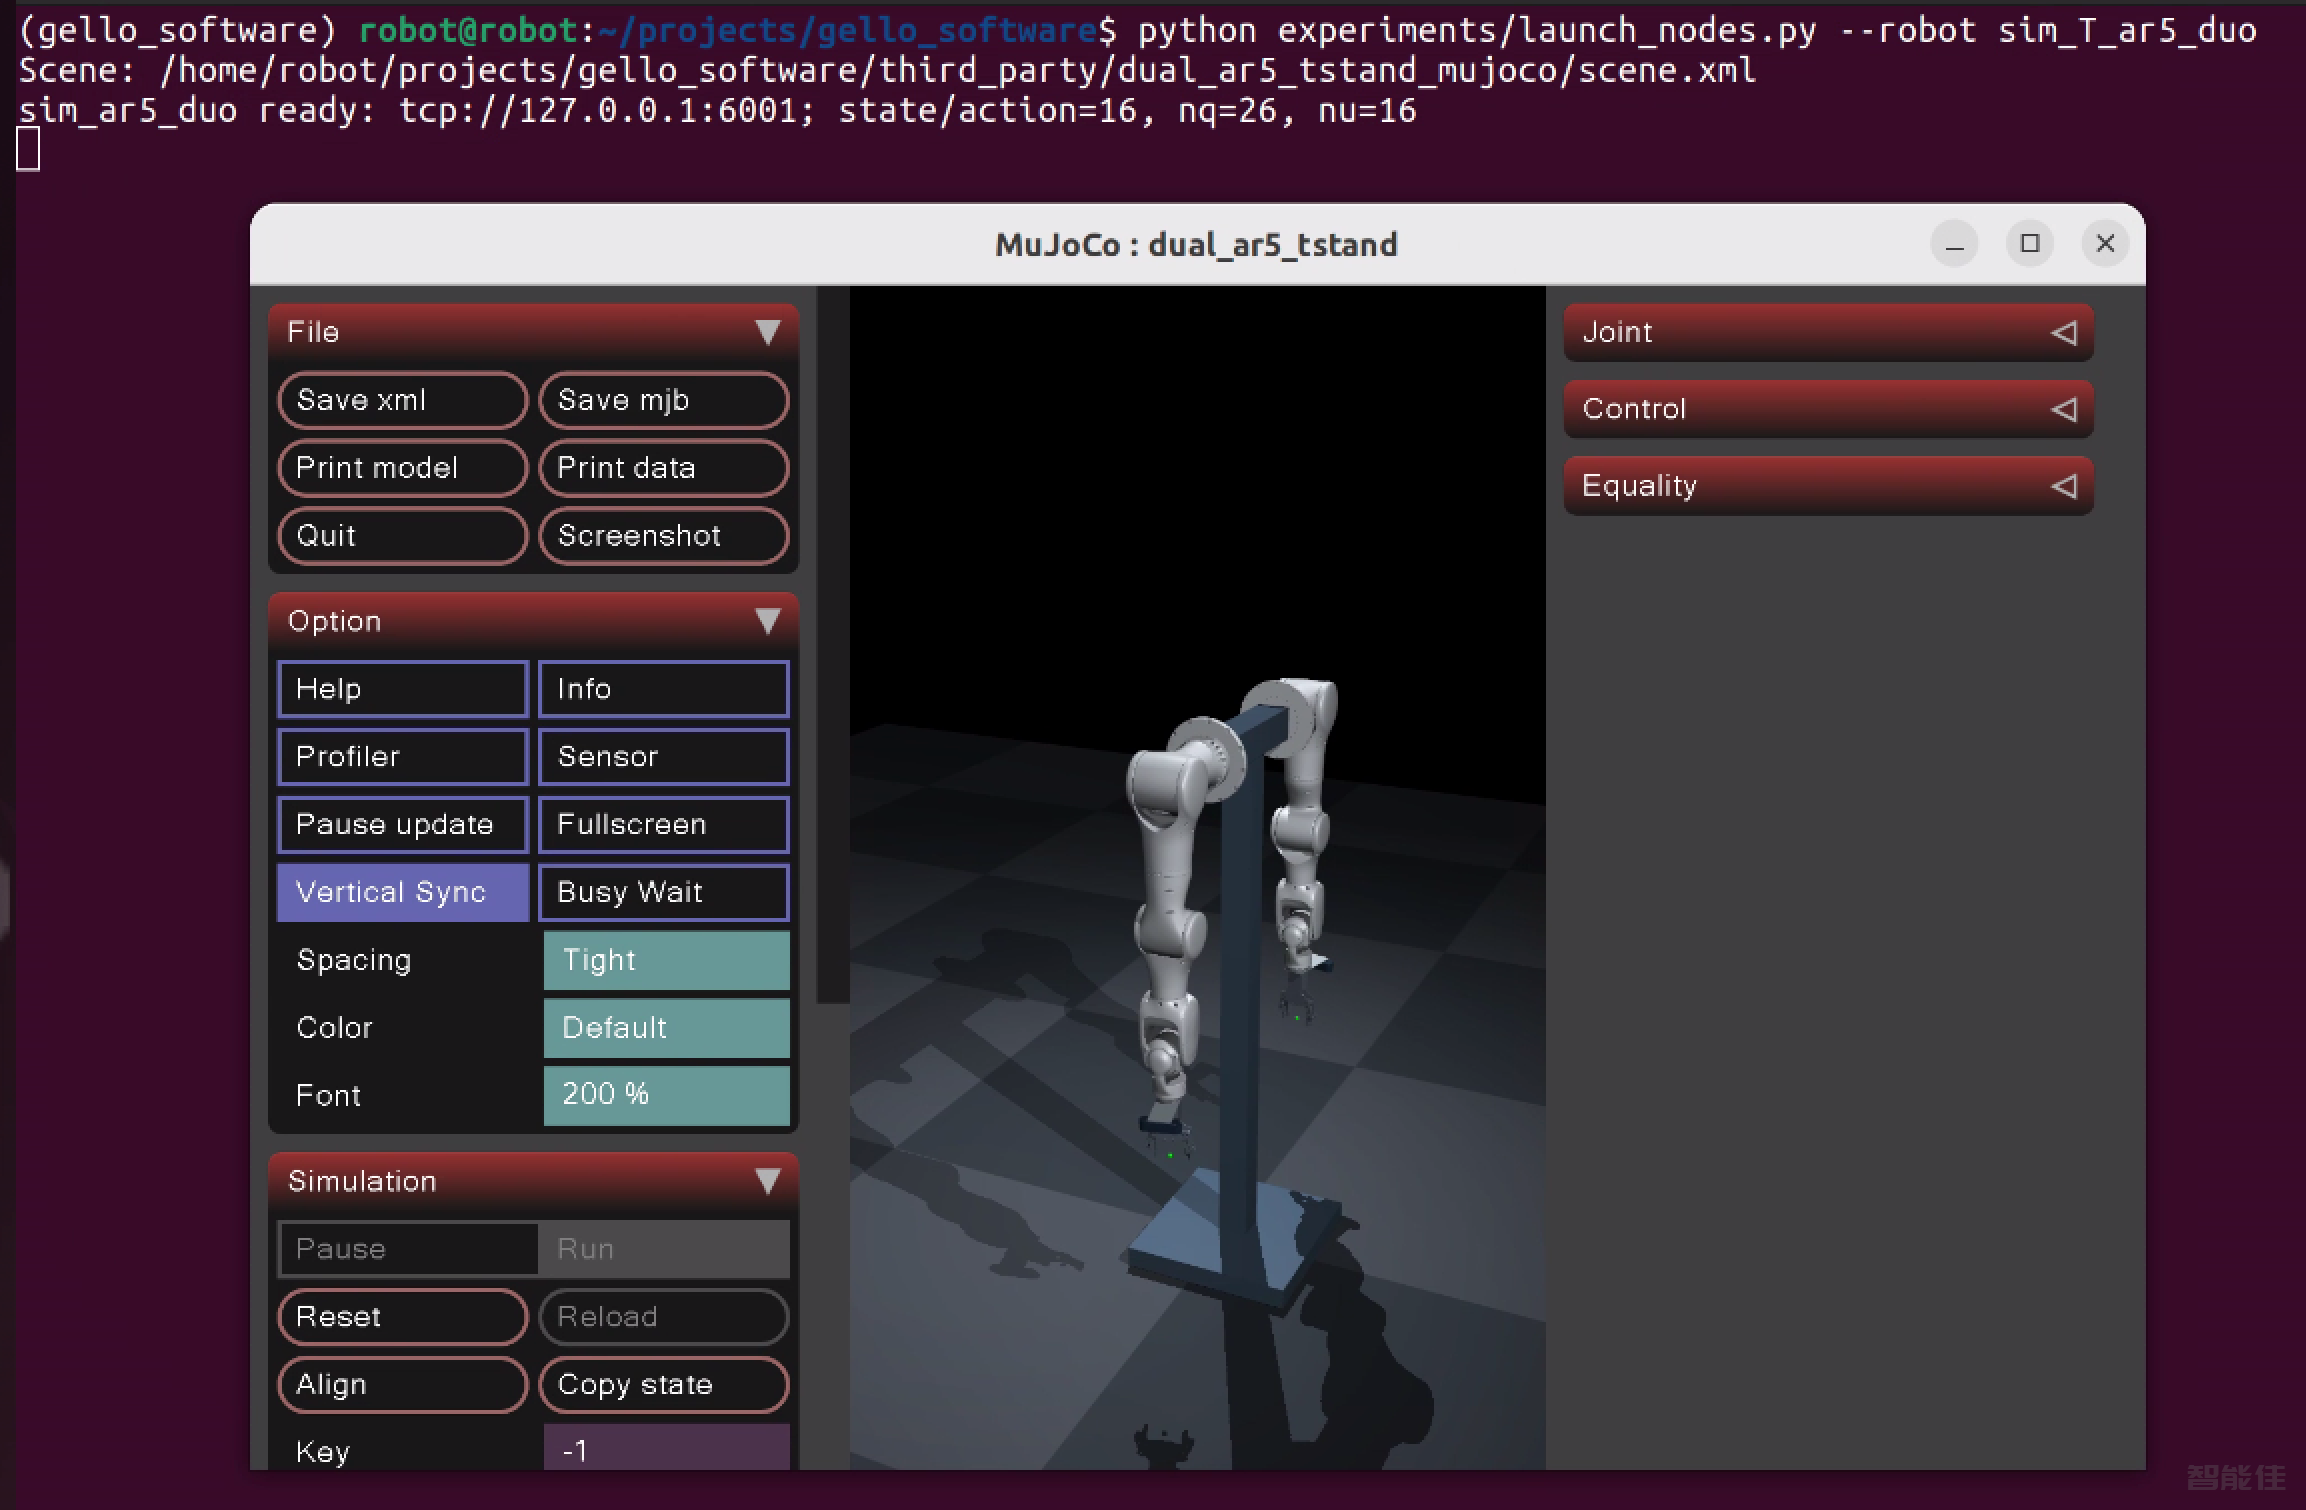
确认窗口打开,加载的是 Rizon 场景,服务持续运行。
python experiments/launch_nodes.py --robot sim_T_ar5_duo
终端二:双臂主手客户端
cd /home/robot/projects/gello_software
source .venv/bin/activate
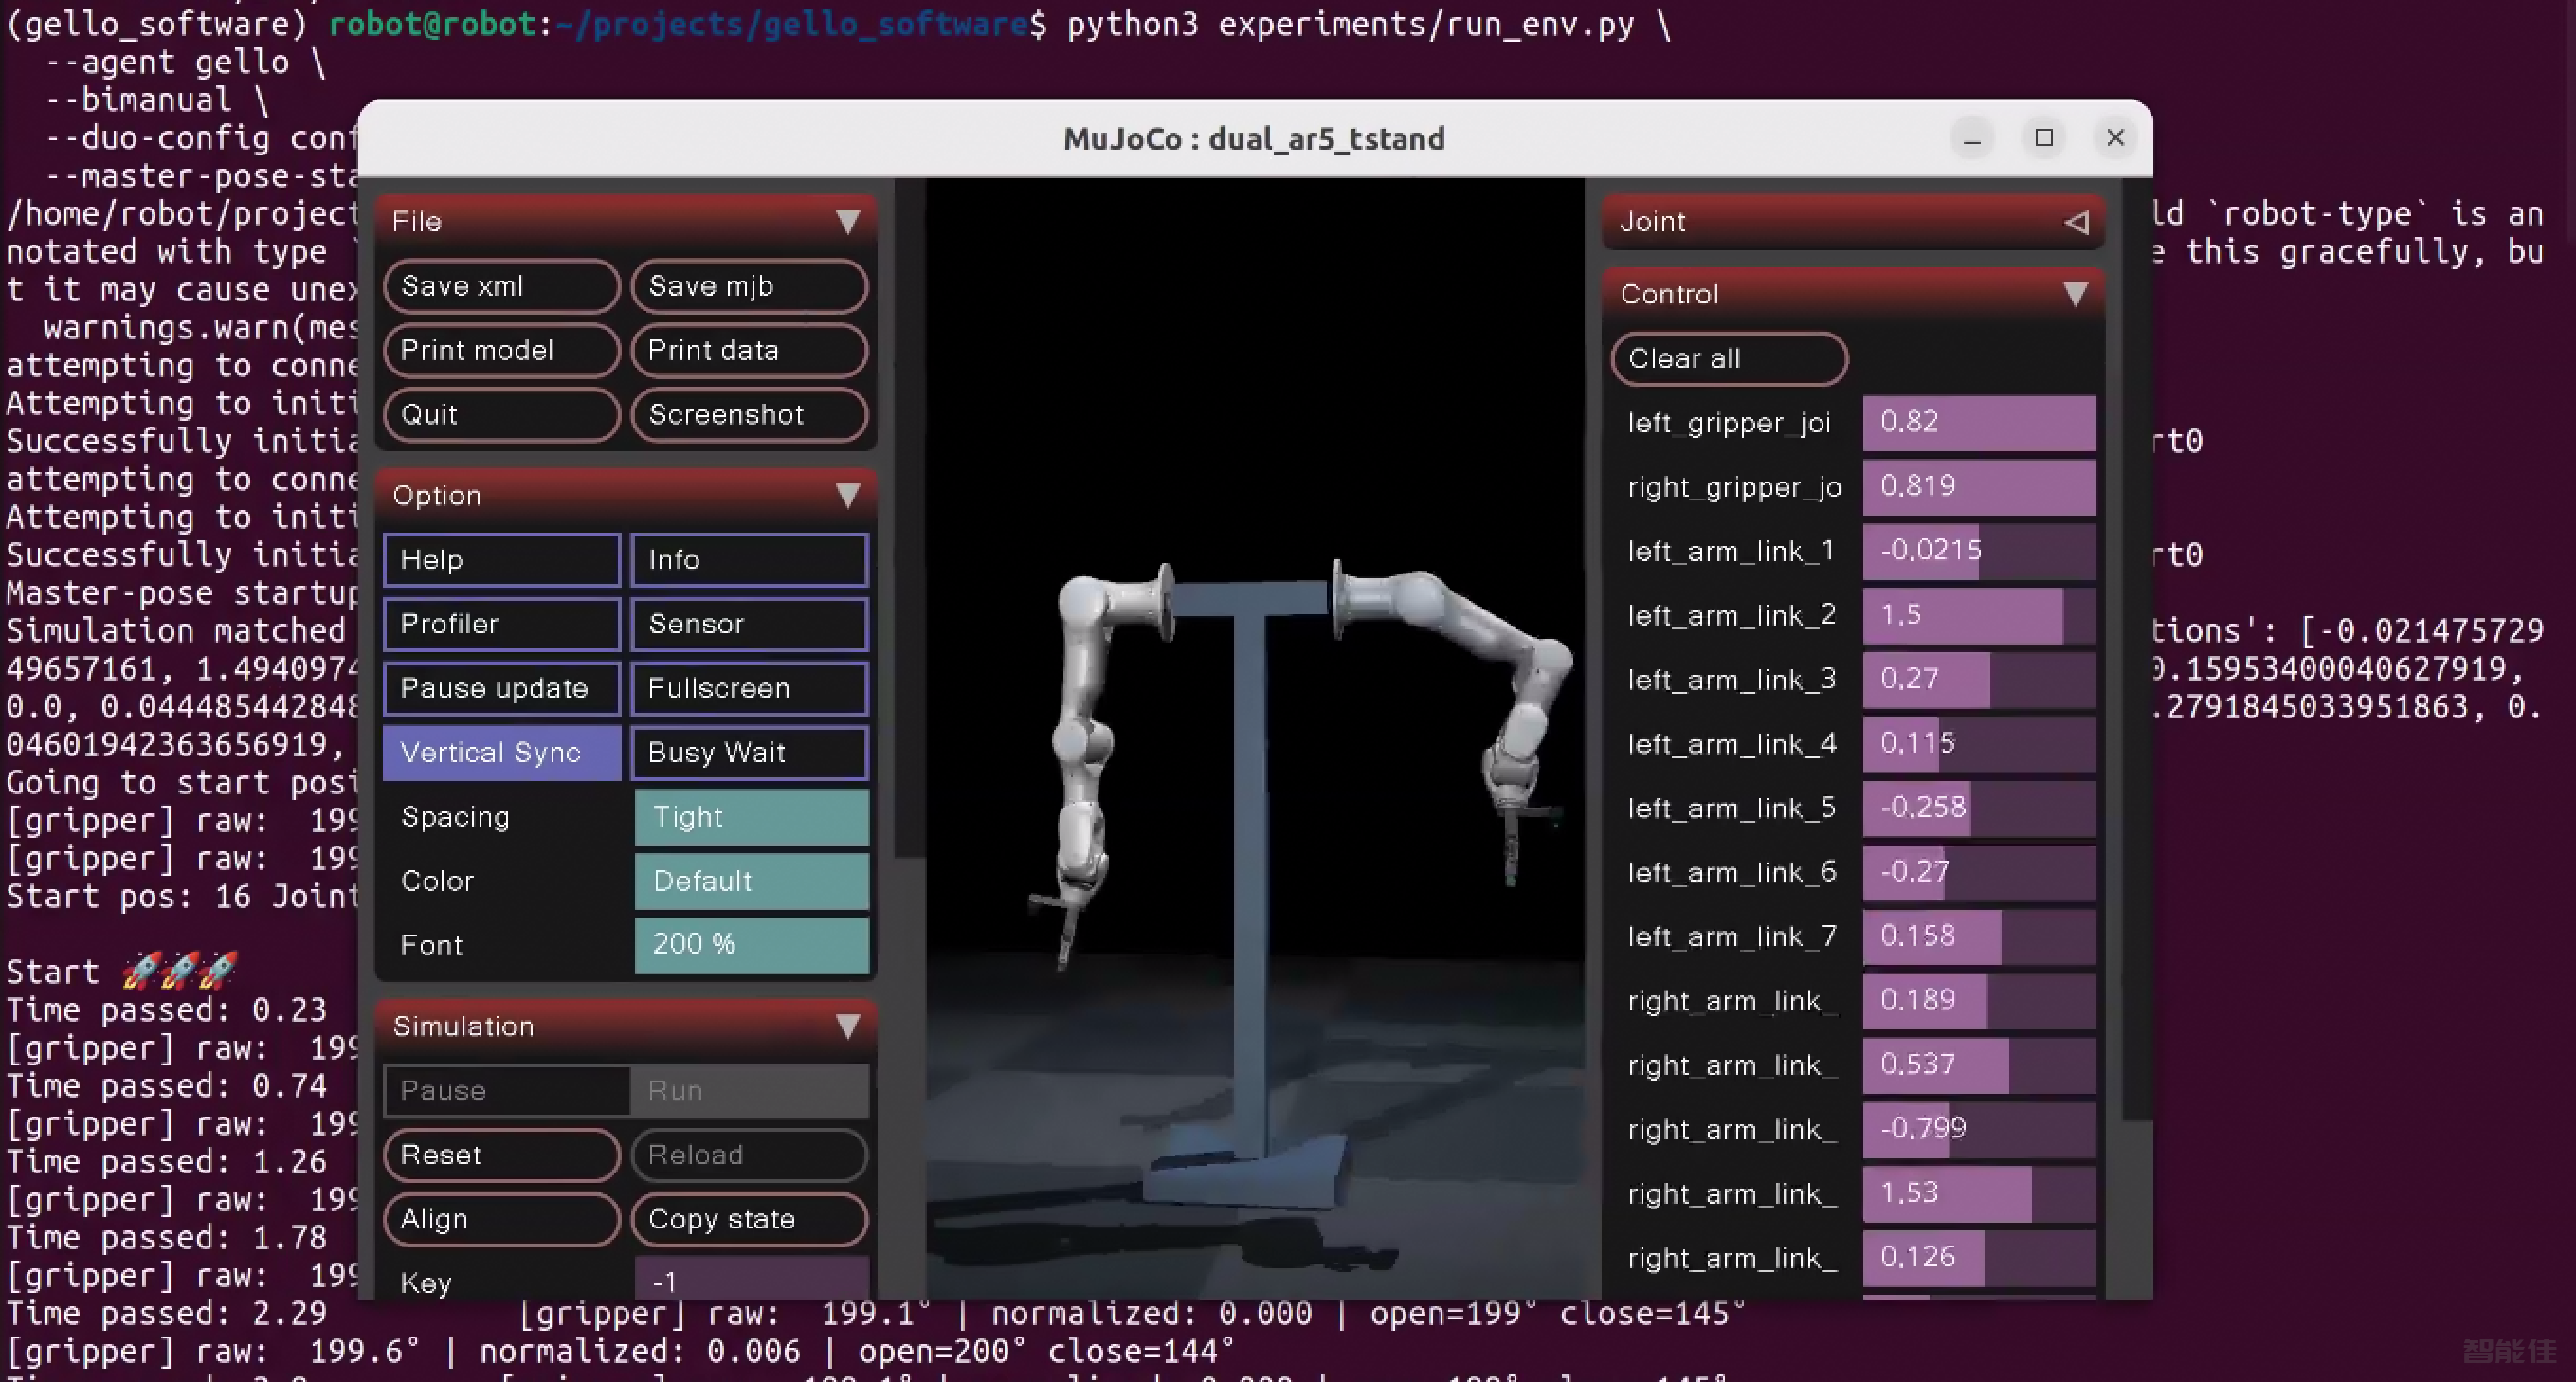
python3 experiments/run_env.py \
  --agent gello \
  --bimanual \
  --duo-config configs/ar5_duo.json \
  --master-pose-start