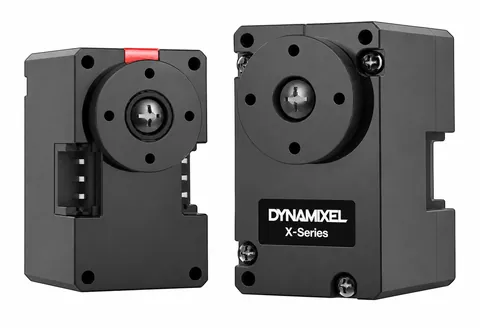
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
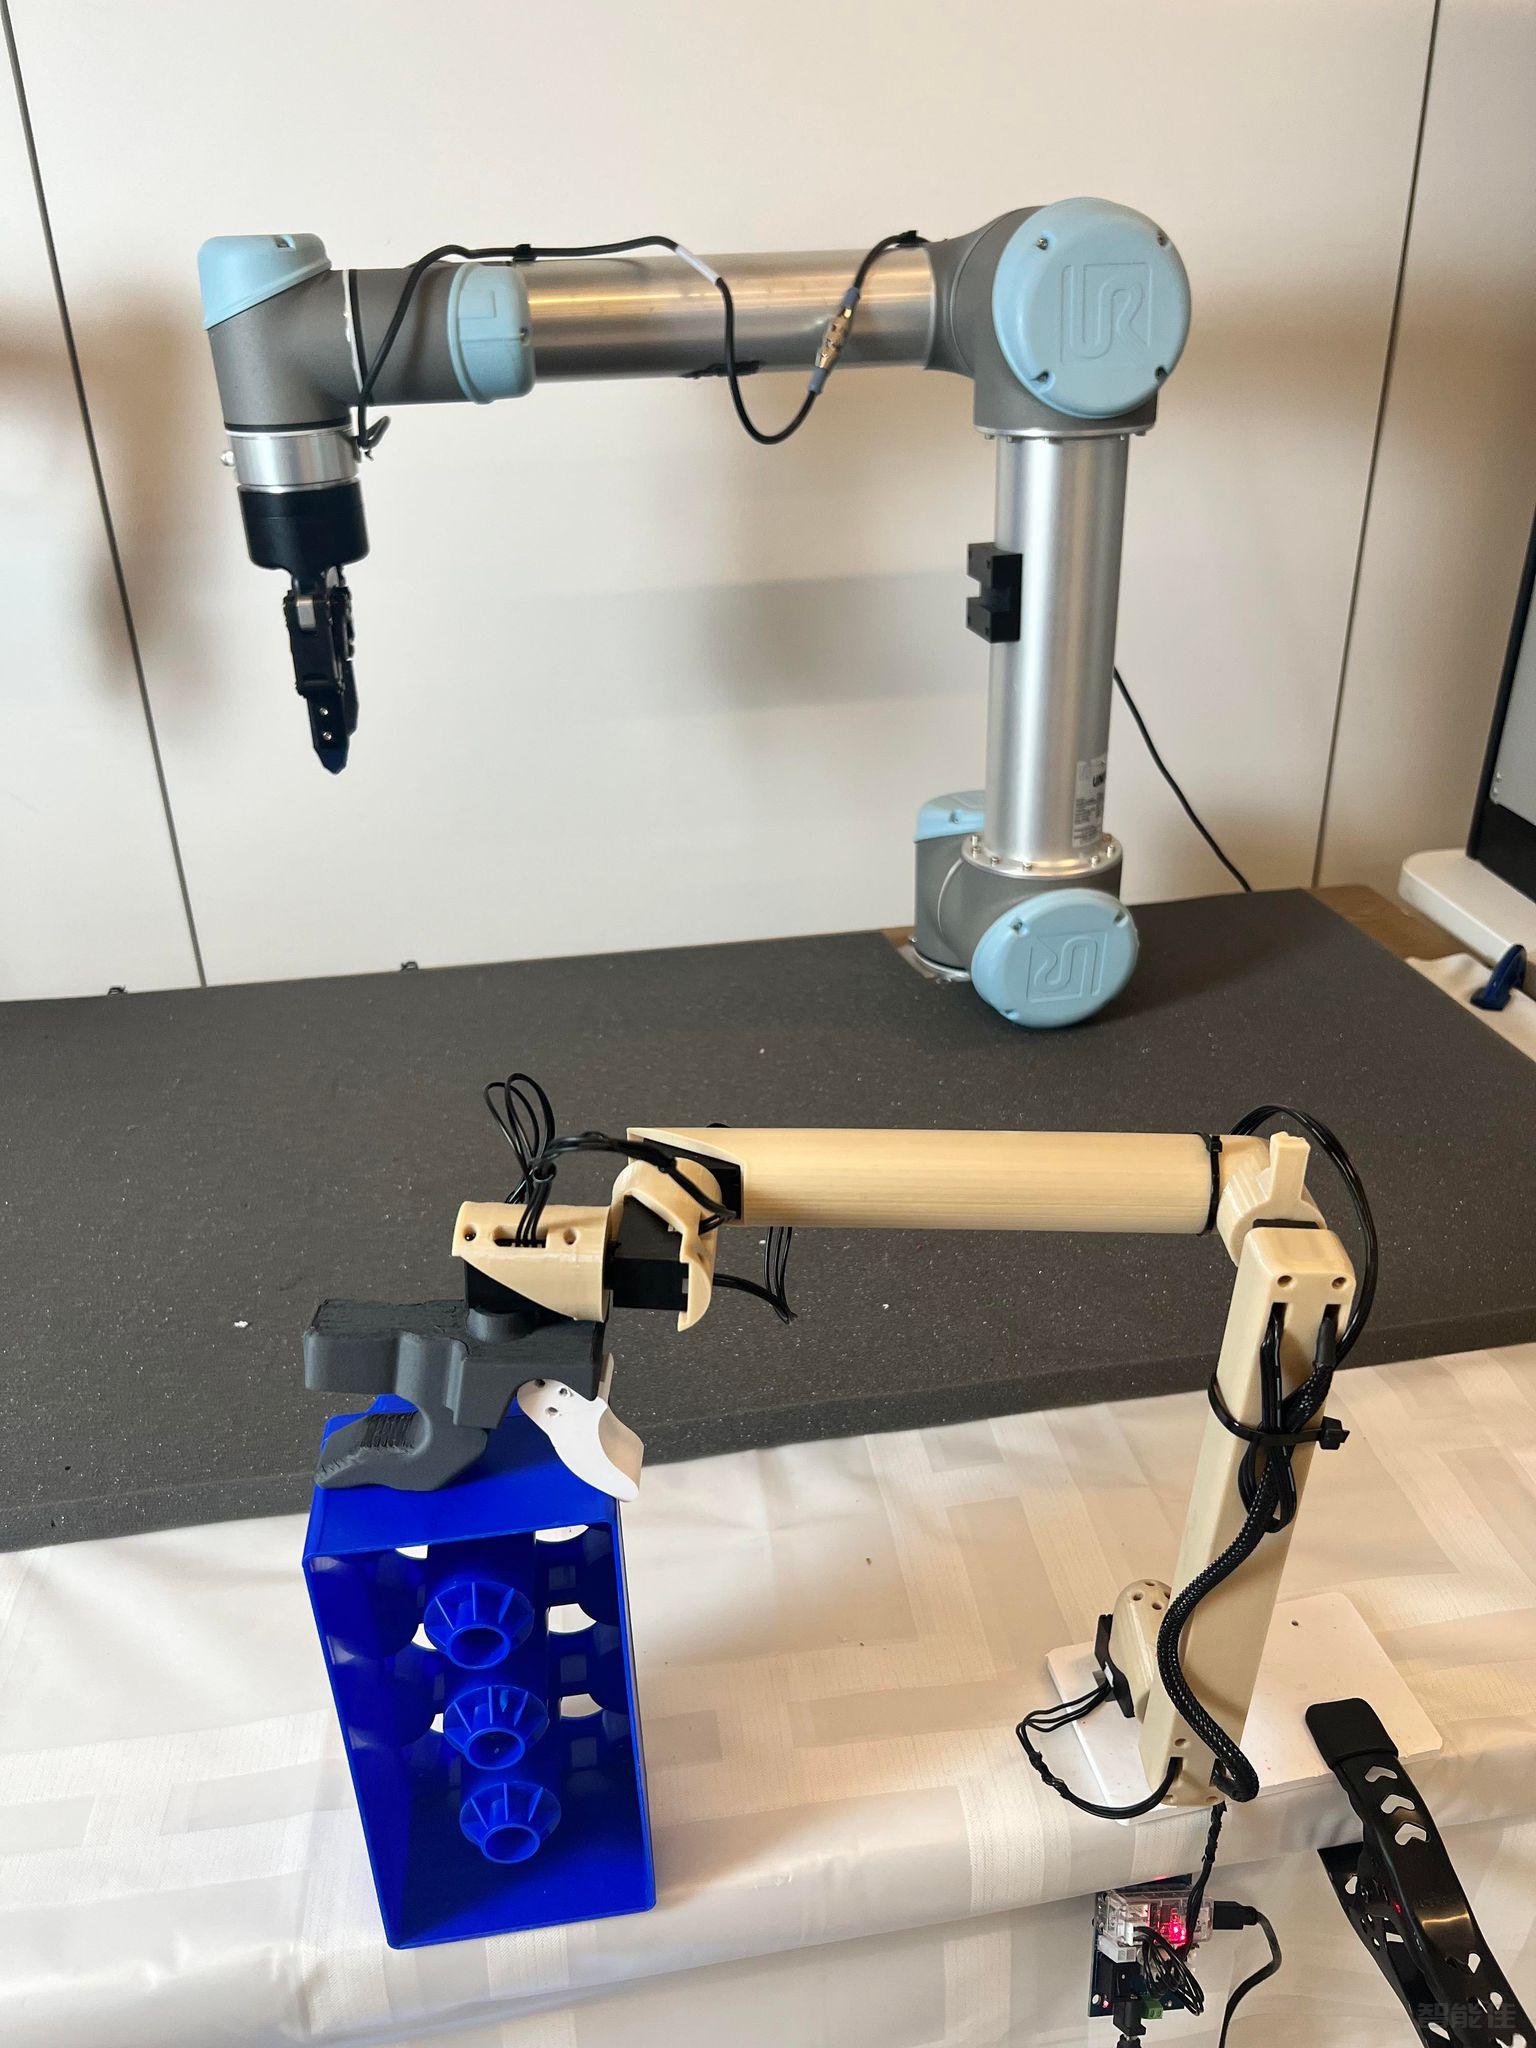
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
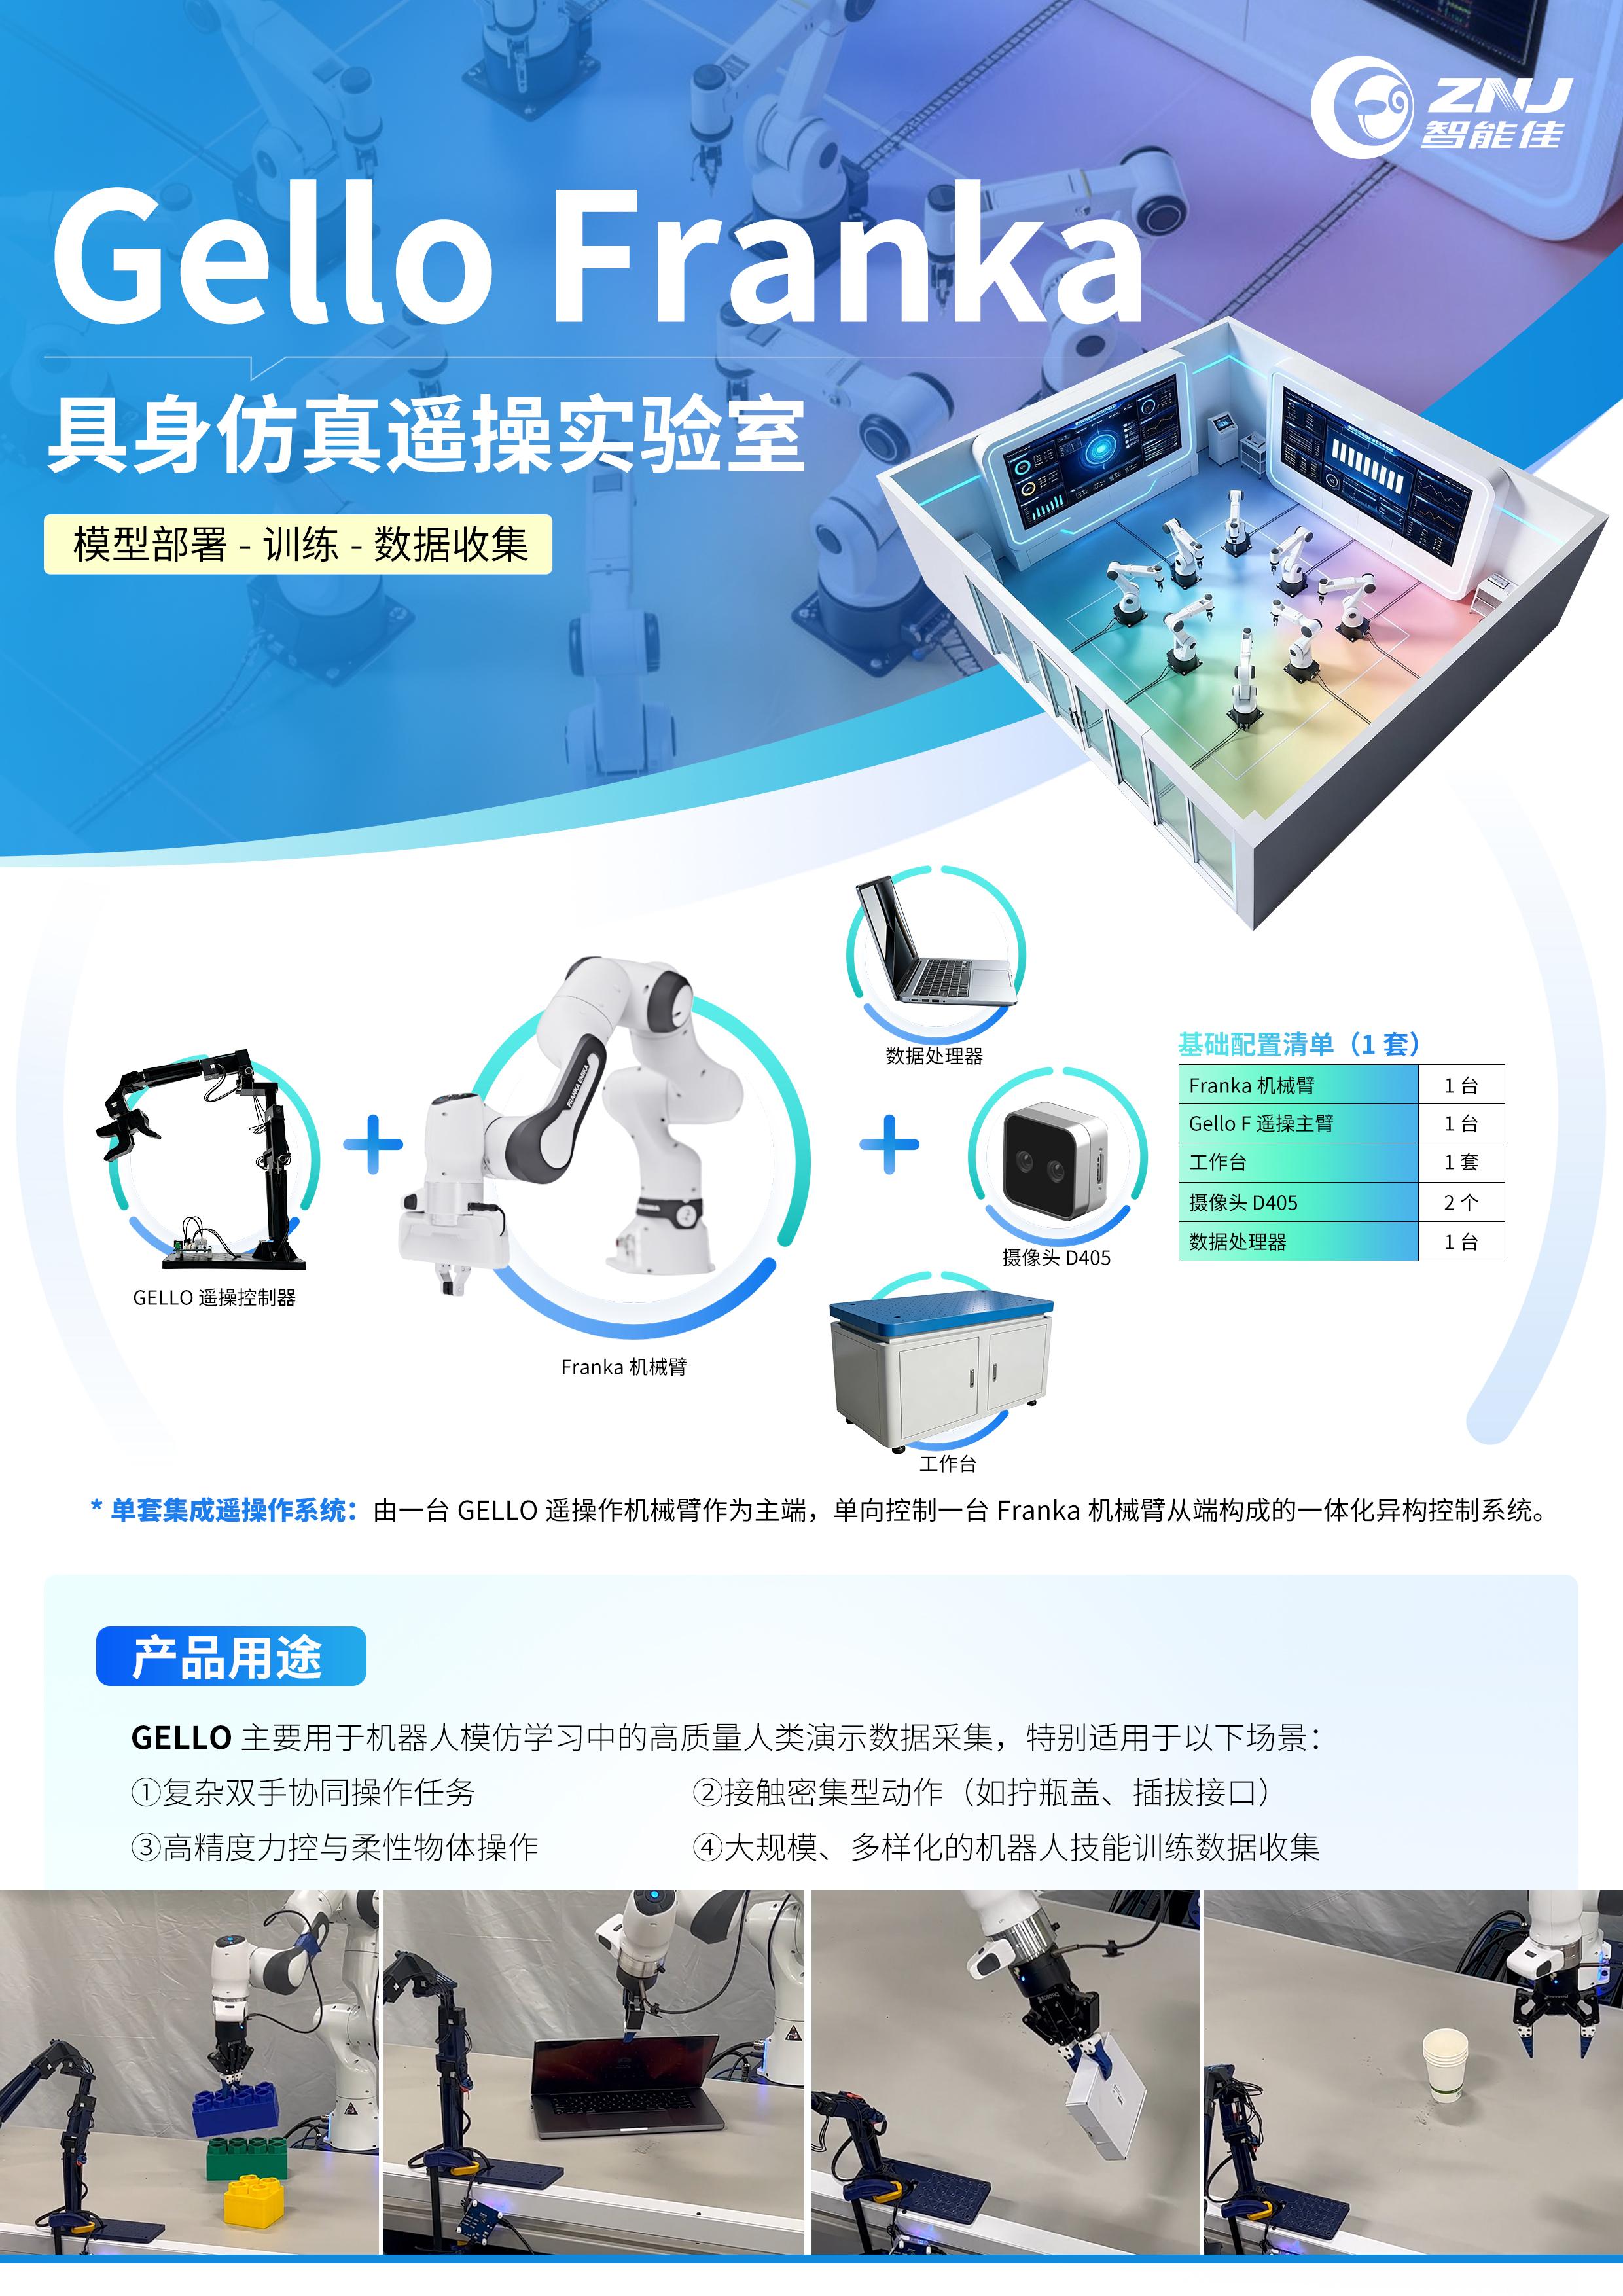
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
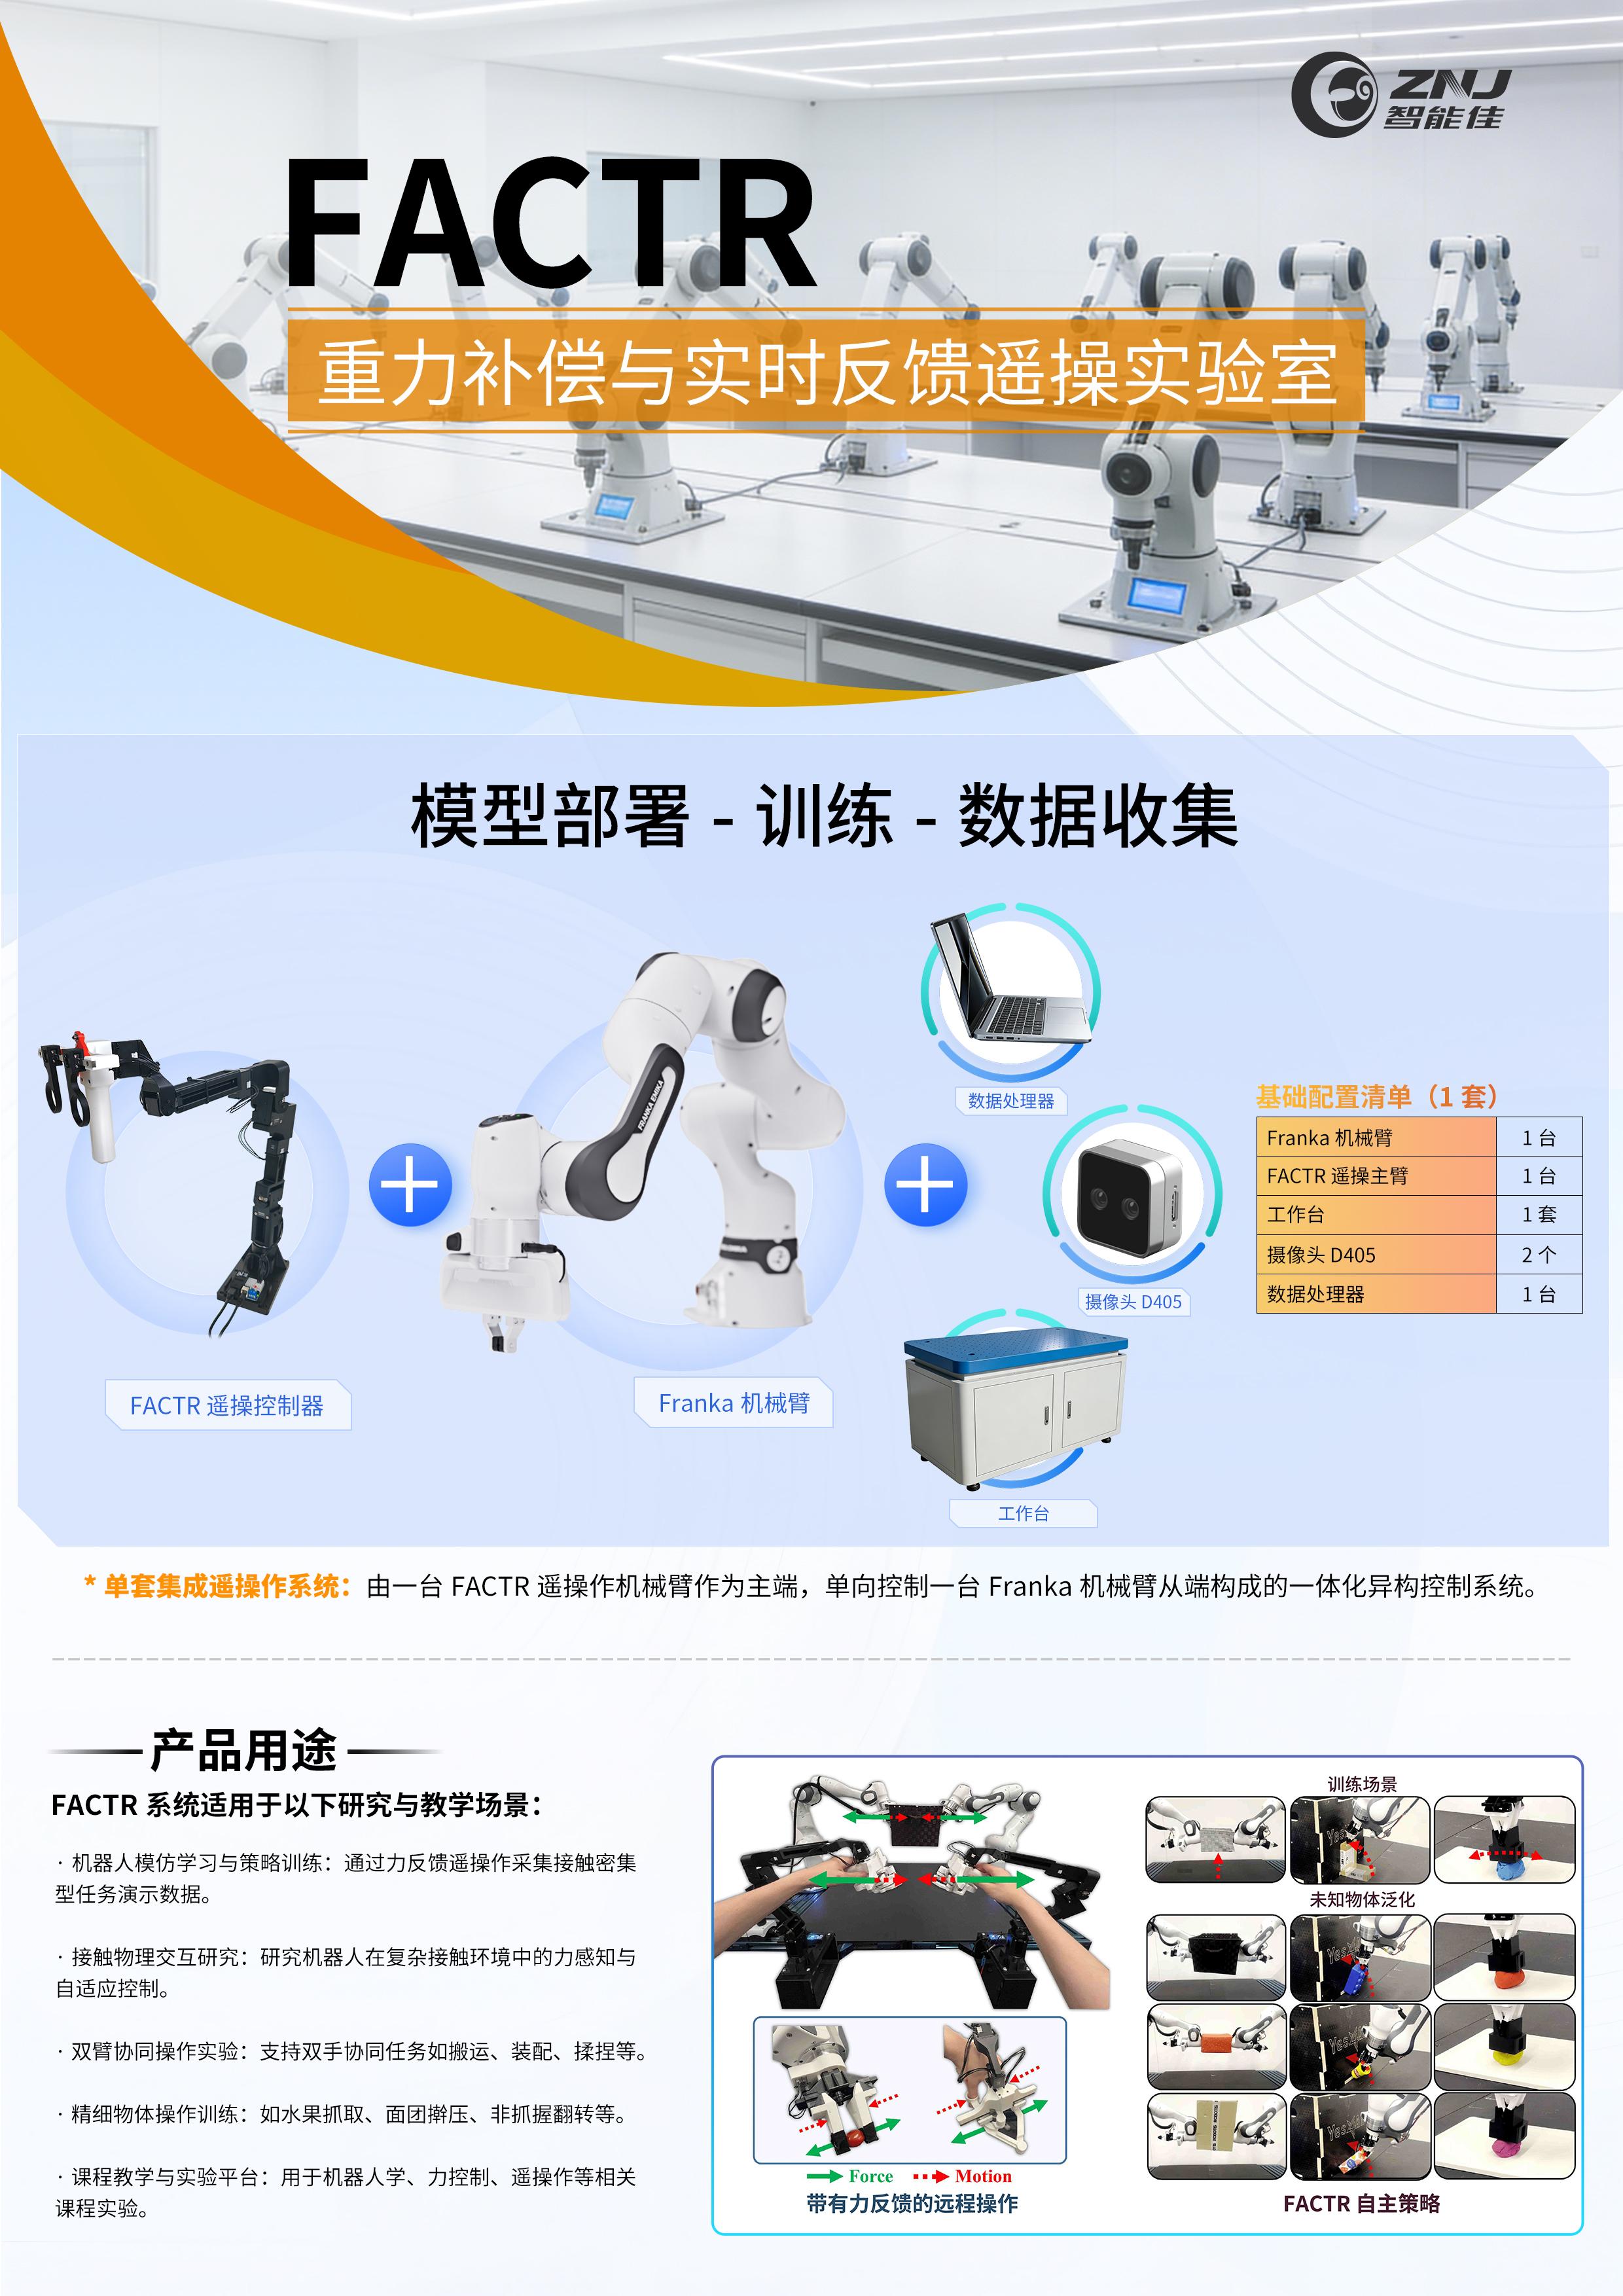
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...

原文地址:https://github.com/hello-robot/stretch_dex_teleop该存储库提供了Hello Robot的Stretch 3移动机械手的灵巧遥控操作代码。代码下载git clone https://ghfast.top/https://github.com/hello-robot/stretch_dex_teleop.git Dex Teleop 支持双手灵巧的远程操作,并配合 Stretch 移动机械手使用。如上图所示,您可...
在这个演示中,我们将介绍 Stretch Web Teleop 代码库并试用界面。背景Stretch 有一个网站,可以通过网页浏览器远程操控机器人。该网站支持在世界任何地方通过互联网连接远程操控机器人,或者干脆在本地网络的隔壁房间进行远程操控。其代码库基于 ROS 2、WebRTC、Nav2 和 TypeScript 构建。启动界面首先,使用以下命令导航到包含代码库的文件夹:colcon_cd stretch_web_teleop 接下来,启动界面(如果您在上一个教...
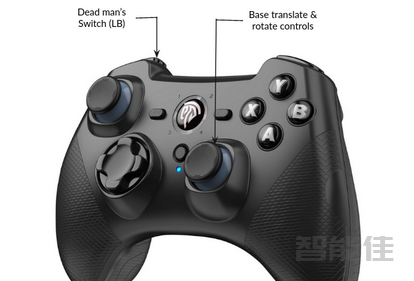
Stretch 可以通过两种不同的方式感知和导航其周围环境:使用带有 ROS 2 导航堆栈的板载 2D 激光雷达,或使用带有 Stretch FUNMAP(快速统一导航、地图绘制和规划)的英特尔 RealSense 深度摄像头。以下教程将引导您了解启动和使用每个选项的基础知识。Nav2 概述ROS 2 导航堆栈(Nav2)是一个用于移动基座的运动规划和控制框架,可与 Stretch 直接配合使用。要使用 Nav2 堆栈,我们首先需要创建本地区域的地图,并使用游戏手柄遥控控制器...

sudo apt update安装ROS2wget http://fishros.com/install -O fishros && . fishros选择...

ToddlerBot: 开源仿人机器人平台——低成本、高灵活性的AI学习与操作专家微信公众号文章链接跳转:https://mp.weixin.qq.com/s/6trQtVq4K8USg1XC-Fl6pAToddlerBot是一个开源的、与机器学习兼容的仿人机器人平台,旨在高效地在模拟环境和现实世界中收集大规模、高质量的训练数据。该平台由斯坦福大学的设计团队开发,具备30个自由度(DoFs),支持多种控制策略,如强化学习、模仿学习等,适用于广泛的研究和应用场景。产品亮点低成本...
/
3590 次浏览/
人形机器人

TurtleBot3将获得对ROS 2 Humble的全面支持,并计划于2025年第一季度发布完整的示例实现。在第二季度,支持范围将扩展到ROS 2 Jazzy和Gazebo Sim,确保与ROS生态系统和模拟环境的最新进展无缝集成。Rasbperry Pi 4TurtleBot3平台已升级为包括Raspberry Pi 4标准板载SBC。Jetson NanoTurtleBot3硬件也支持使用Nvidia Jetson Nano SBC。请参考下方视频,了解如何设...

全球最受欢迎的ROS平台TurtleBot是最受欢迎的教育和研究开源机器人。它TurtleBot3是一款小型、低成本、完全可定制、基于ROS的移动机器人平台,旨在用于教育、研究、业余爱好项目和产品原型设计。价格实惠TurtleBot3专为满足学校、实验室和企业的成本控制需求而开发。TurtleBot3 是一款价格最实惠的SLAM移动机器人,配备360°激光测距传感器LDS-02。小型TurtleBot3 Burger的尺寸仅为138毫米x178毫米x192毫米(长x宽x高)。...
不同系统版本功能模块对照表注意:✓:可用? :未经验证× :不可用特征NoeticHumbleJazzyTeleop✓✓✓SLAM✓✓✓导航✓✓✓模拟✓✓✓操纵✓✓×家庭服务挑战✓××自动驾驶✓✓×机器学习×××...

警告:本章内容用于初始化Remote PC用于控制TurtleBot3的台式机或笔记本电脑。请勿在TurtleBot3平台上完成这些说明。兼容性警告:不支持原生Ubuntu 20.04。更多详情Jetson Nano请参阅NVIDIA开发者论坛。注意:此指令已在Ubuntu 22.04运行的Linux发行版上进行了测试ROS 2 Humble Hawksbill。 在远程电脑上下载并安装Ubuntu从下面的链接Ubuntu 22.04 LTS Desktop下载适合...
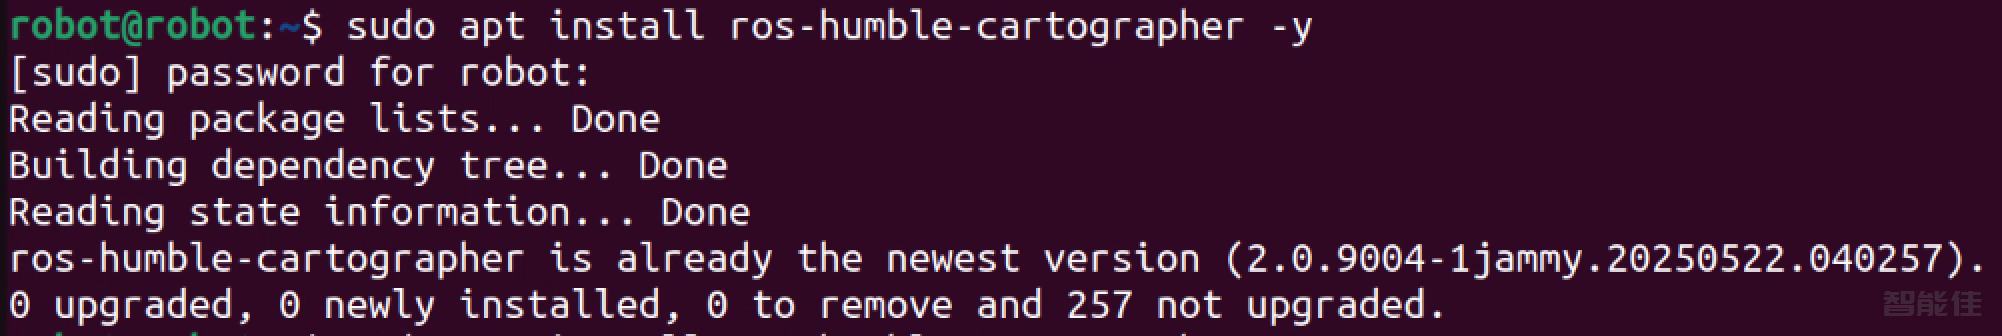
1.在远程PC上使用Ctrl+Alt+T打开终端。2.安装Gazebo[远程电脑]sudo apt-get install ros-${ROS_DISTRO}-ros-gz -ysudo apt install ros-humble-hls-lfcd-lds-driversudo apt install ros-humble-gazebo-* -ysudo aptitude install ros-humble-gazebo-* -y测试Gazeboign gazebo sh...