
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...
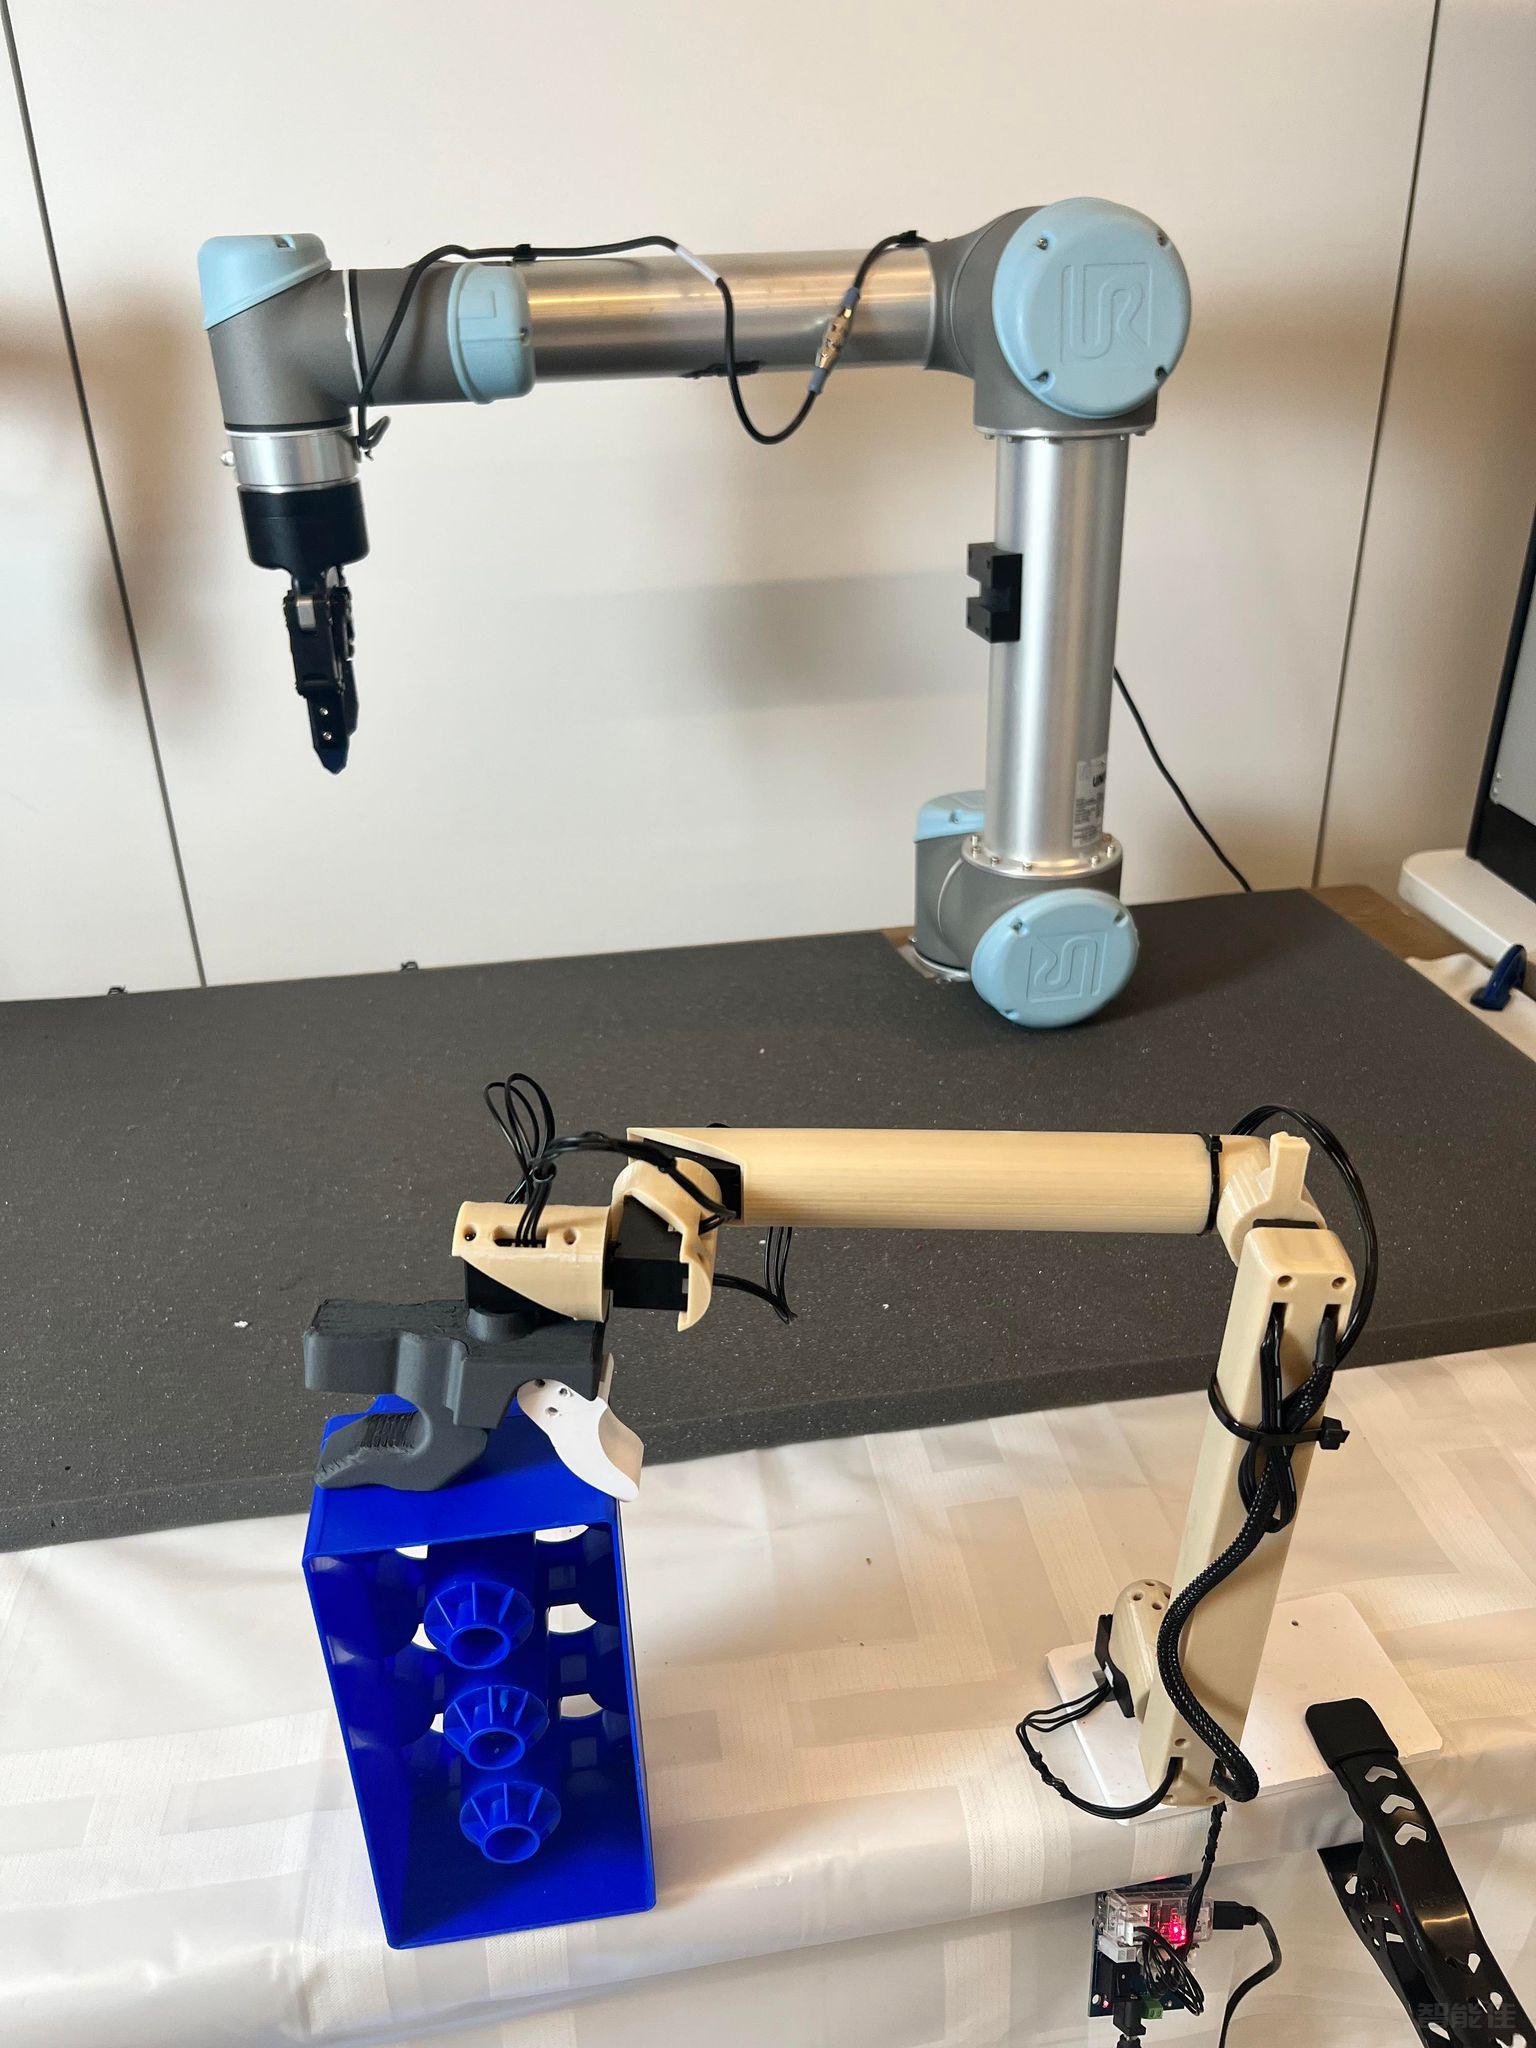
智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...
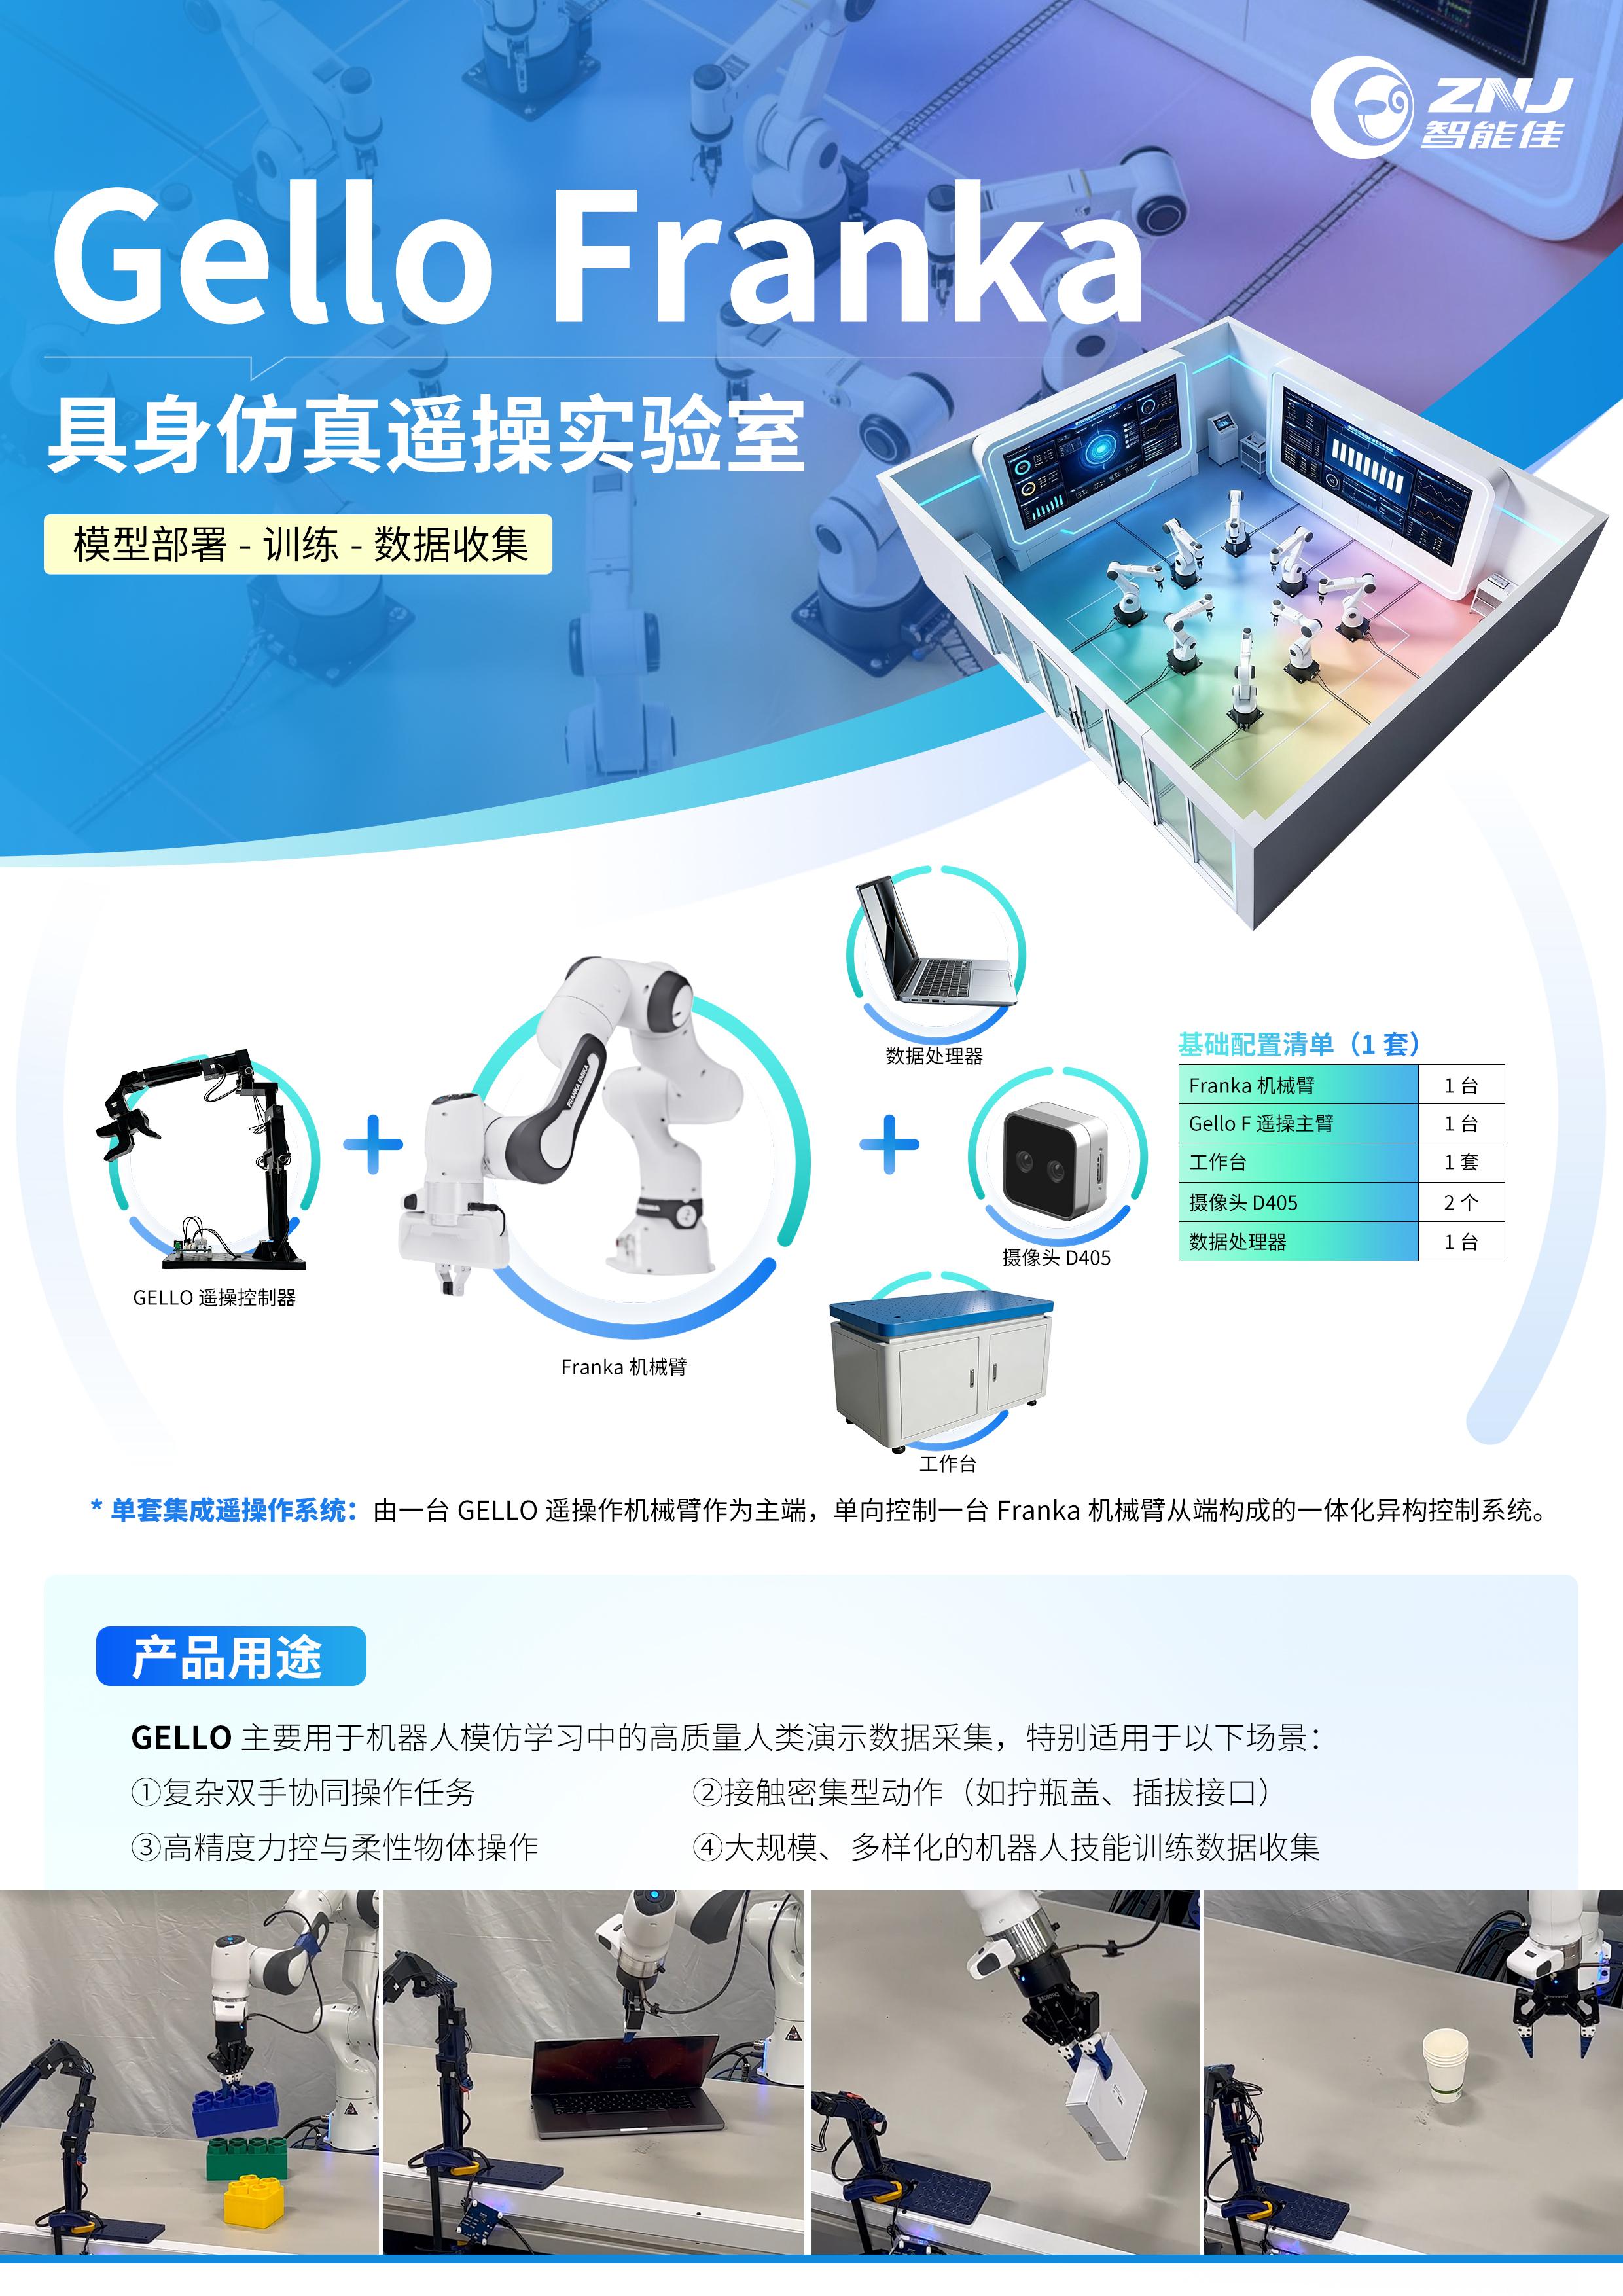
点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...
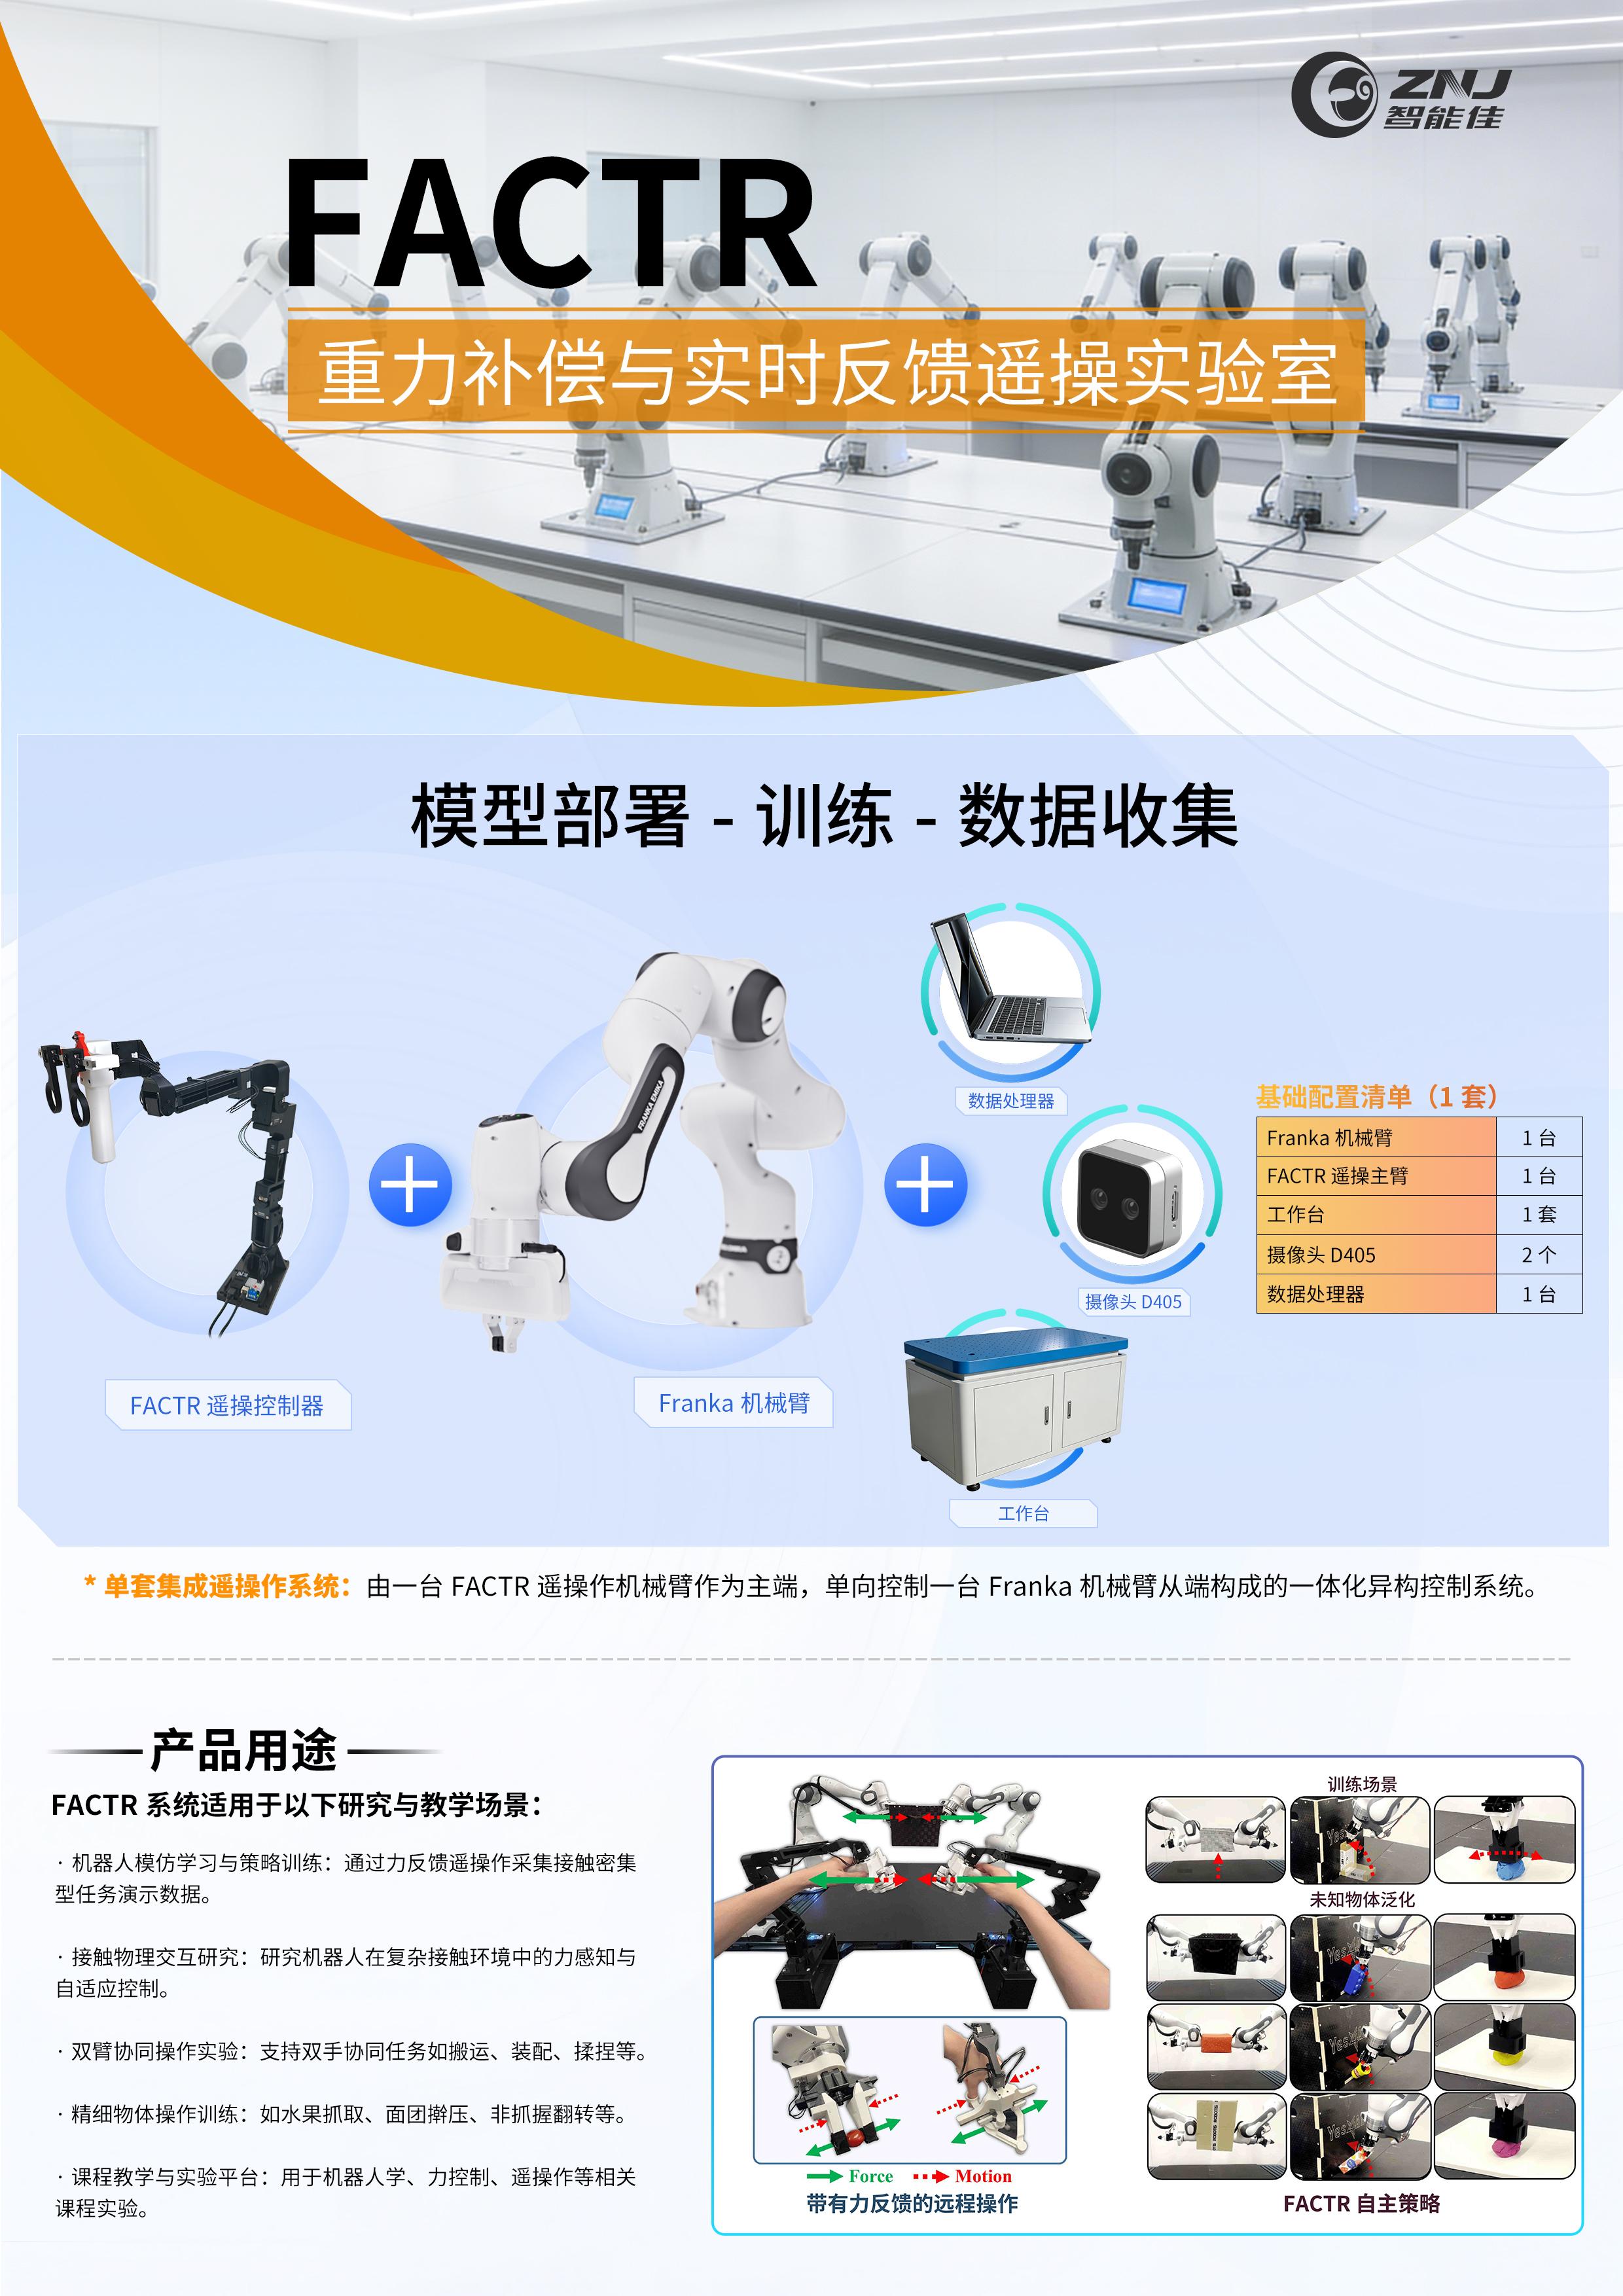
采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...
Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
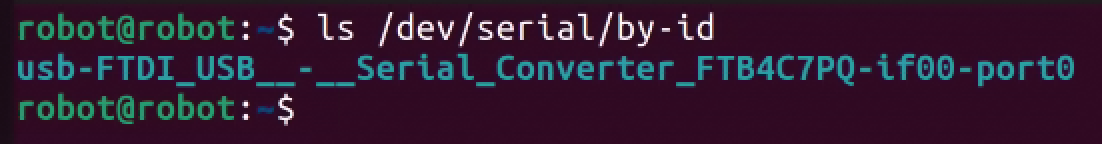
软件安装关节信号参考值机器人类型关节信号参考自由度UR5e1 1 -1 1 1 16UR10e1 1 -1 1 1 16FR51 1 -1 1 1 16CR71 1 1 1 1 16Panda1 -1 1 1 1 -1 17FR31 1 1 1 1 -1 17xArm71 1 1 1 1 1 17YAM1 -1 -1 -1 1 16连接数据线,打开终端,输入以下指令,查看串口设备号ls /dev/serial/by-id 将机械臂摆出如下造型进行标定:标定(设备号填...
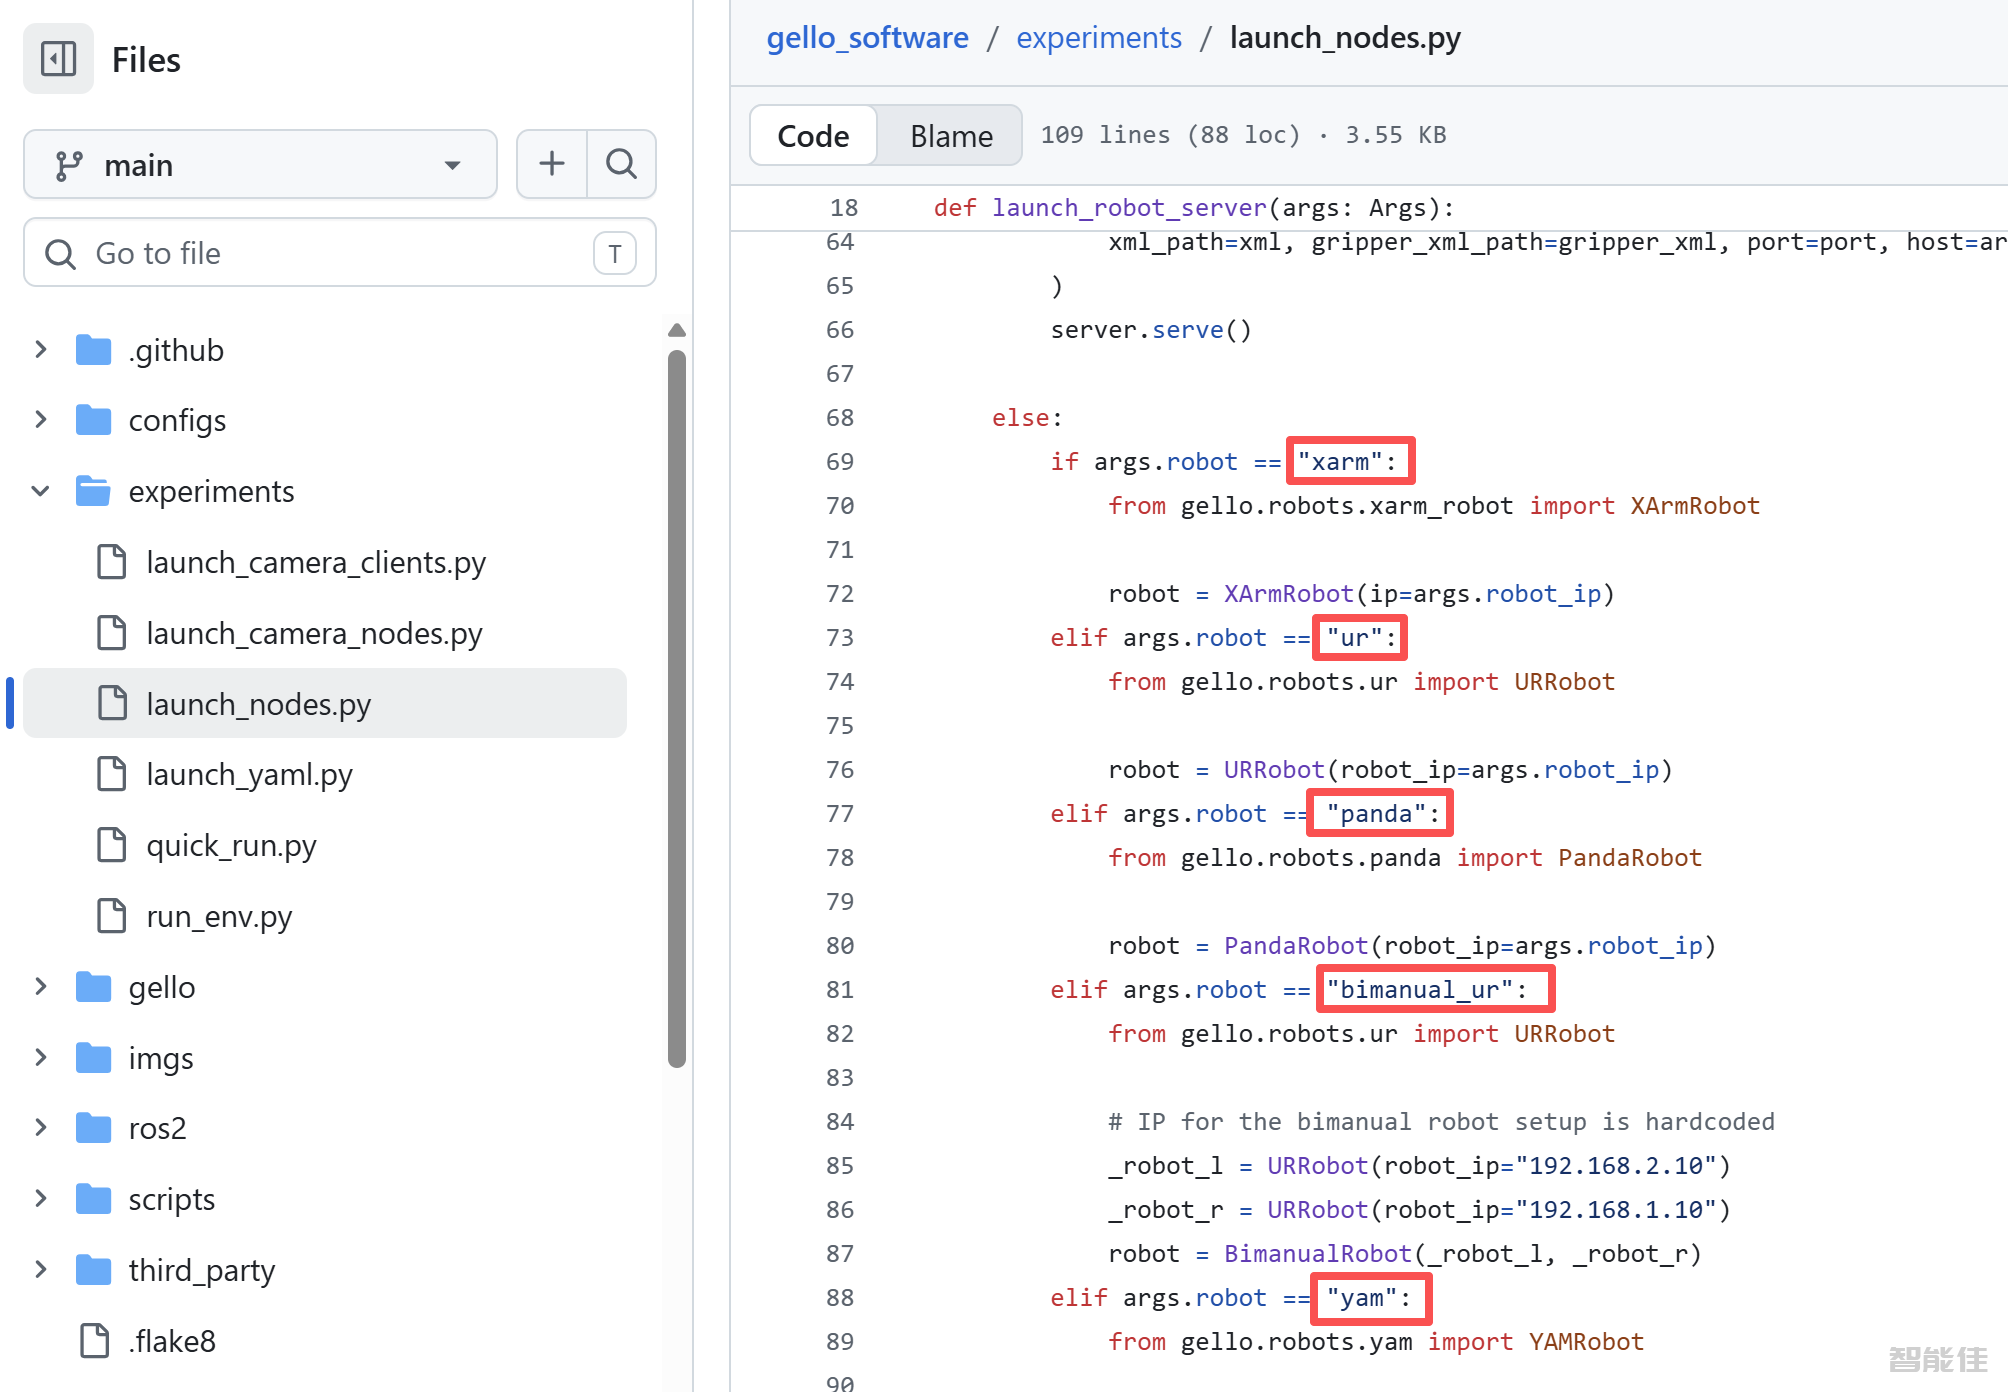
参考:https://github.com/wuphilipp/gello_software1.启动机器人节点格式:python experiments/launch_nodes.py --robot <ur|panda|xarm>例如:panda机器人python experiments/launch_nodes.py --robot panda2.启动 GELLO 控制器python3 experiments/run_env.py --agent=gello...

本文档详细介绍如何使用 GELLO 开源项目进行遥操作数据收集,适用于机器人模仿学习(Imitation Learning)任务。前置准备硬件要求● GELLO 设备: 已组装完成的 GELLO 遥操作主臂● 机械臂: 支持的机械臂(Franka Panda/FR3、UR、xArm、I2RT YAM 等)● 摄像头(可选): 用于视觉观测的腕部/基座摄像头● 计算机: Ubuntu 20.04/22.04 系统软件依赖确保已完成以下安装,具体参考,安装过的可以跳过这一步:#...