
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...

智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...

点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...

采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...

Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
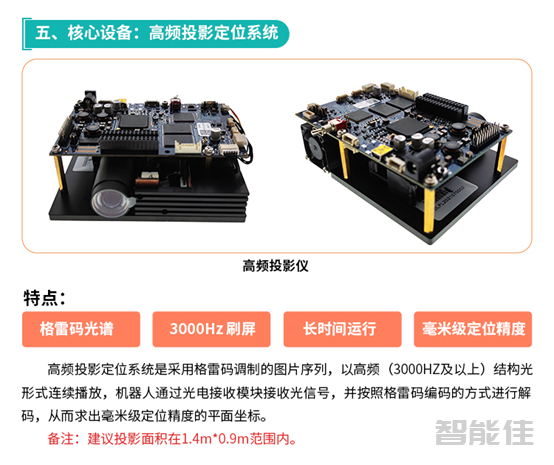
高频投影定位系统...
/
1495 次浏览/
群体智能
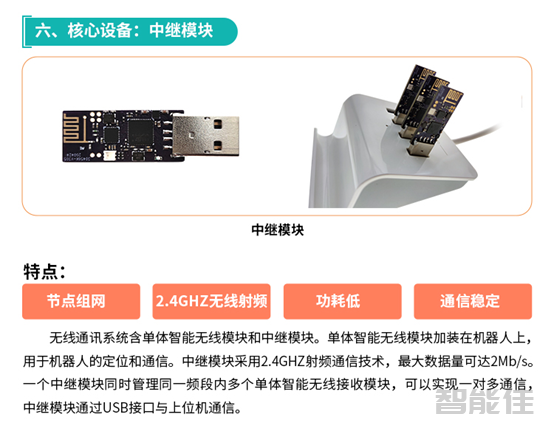
中继模块...
/
1557 次浏览/
群体智能

机器人平台...
/
1593 次浏览/
群体智能
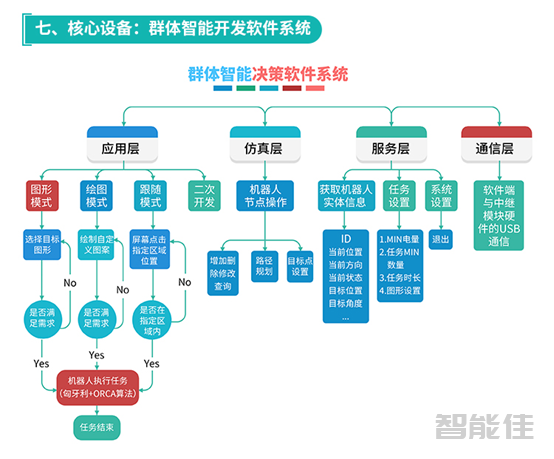
群体智能开发软件系统...
/
1746 次浏览/
群体智能

测距模块...
/
2067 次浏览/
群体智能
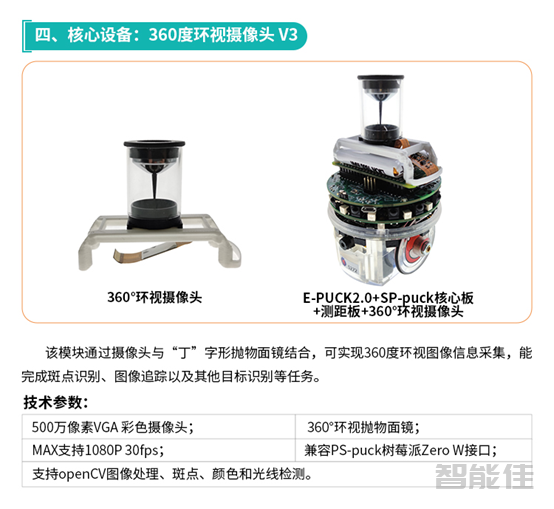
360度环视摄像头...
/
1555 次浏览/
群体智能
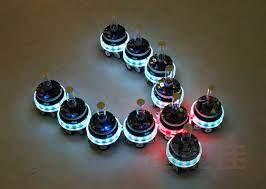
在机器人领域,传统方法通常涉及设计能够精确执行特定任务的单一、高度复杂的机器人。然而,近年来出现了一种变革性范式,催生了机器人群体智能这个令人着迷的领域。受到在昆虫群落和鸟群等自然系统中观察到的集体行为的启发,机器人群体智能利用大群相对简单且分散的机器人的力量,通过协作来实现复杂的目标。群体智能的本质在于这些机器人作为一个统一实体进行通信、协调和适应的能力,表现出超越单个单元能力的集体智能。这种方法的灵感来自于大自然通过简单代理的协作解决复杂问题的能力,每个代理都遵循基于有限...
/
1959 次浏览/
群体智能
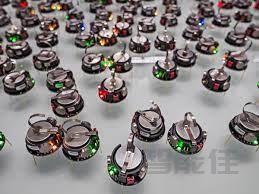
什么是集中式控制机器人群体智能中的集中控制是指一种系统架构,其中单个中央实体负责做出决策并协调群体中所有单个机器人的行动。在这种设置中,中央控制器完全了解群体的状态,并且可以基于手头任务的全局视角向每个机器人发出命令。机器人群体智能集中控制的关键特征包括:全局决策:中央控制器可以访问群体中所有单个机器人的信息。它可以分析系统的整体状态并做出考虑集体利益或全员目标实现的决策。通信:中央控制器和各个机器人之间的通信对于传达指令和收集信息至关重要。这可以通过无线通信或其他数据交换方...
/
2004 次浏览/
群体智能
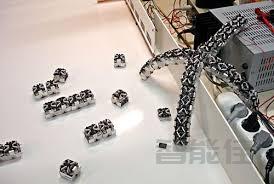
机器人集群分布式控制是指一组机器人(称为集群)通过分散控制和通信来协作执行任务的系统架构。在这种设置中,集群中的每个机器人都自主运行,根据本地信息做出决策并与其直接邻居进行交互。集体行为源于各个机器人之间的互动和合作,使它们能够作为一个群体完成复杂的任务。 机器人集群分布式控制的主要特点包括:分散决策:集群中的每个机器人都有自己的传感器和处理能力,使其能够独立做出决策。去中心化决策意味着没有任何一个机器人或中央实体决定整个集群的行为。本地通信:机器人通过本地交互相互...
/
1827 次浏览/
群体智能
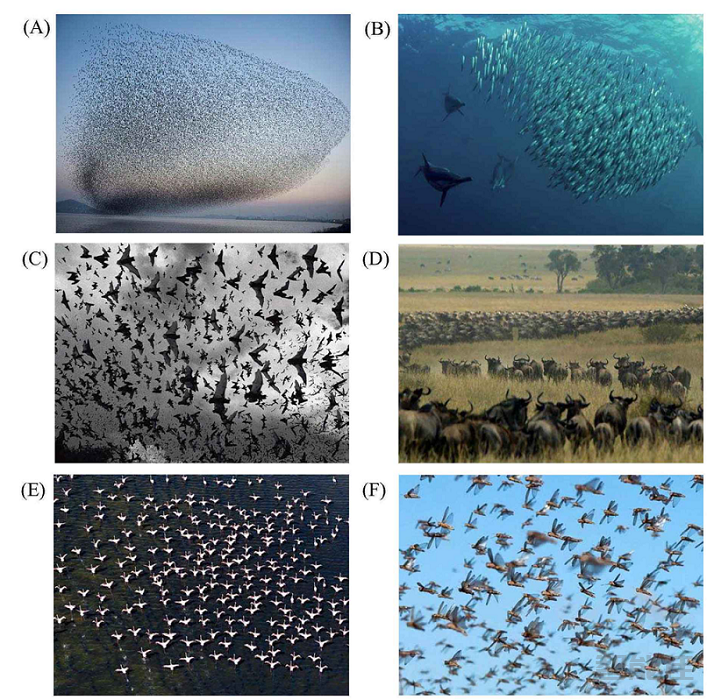
群体行为是指一群机器人通过分散和自组织的交互共同努力实现共同目标所表现出的集体行为。这个概念的灵感来自于自然系统中观察到的集体行为,例如昆虫群、鸟群和鱼群。机器人群体智能背景下群体行为的关键特征包括:去中心化:集群中的机器人具有高度的自主性。每个机器人都遵循基于本地信息以及与附近机器人交互的简单规则,而不依赖中央控制器来指示它们的动作。本地通信:机器人在本地级别上相互通信,共享有关其状态、环境或任务的信息。这种本地通信对于协调群体内的行动至关重要。涌现属性:群体的整体行为是由...
/
1709 次浏览/
群体智能