
XL330-M288-T 是一款紧凑型智能伺服电机,适用于机器人关节和精密控制。核心特点高扭矩输出:堵转扭矩最高达 0.6 N·m(6 V),齿轮比为 288.4:1,适合高负载场景。轻量化设计:重量仅 18 g,尺寸为 20 × 34 × 26 mm,适合空间受限的应用。多种控制模式:支持位置、速度、电流和 PWM 控制,并支持扩展位置控制模式,范围可达 ±256 圈。高精度传感:配备 12 位无接触式绝对编码器,分辨率为 4096 脉冲/转。通信灵活:采用 TTL 串口通...

智能佳—Gello-UR机械臂遥操作—操作引导视频/* 仅针对本页面的局部样式,不影响全局 */
.product-video-container {
max-width: 100%;
margin: 20px 0;
background: #fff;
border-radius: 4px;
overflow: hidden;...

点击跳转项目地址:https://wuphilipp.github.io/gello_site/代码地址:https://github.com/wuphilipp/gello_software...

采购点击跳转:项目网站:https://jasonjzliu.com/factr/代码开源地址:https://github.com/JasonJZLiu/FACTR_Teleop...

Microduck原装热门舵机XL330-M288-T介绍 咨询采购手搓microduck保姆级完整教程!一步一步带你从零开始做鸭,小白也能复刻! document.getElementById("spkj").style.height=document.getElementById("spkj").scrollWidth*0.76+"px";Microduck官方网站AI-FanGe复刻教程fanhao375复刻教程JoyandAI复刻教程关于仿真...
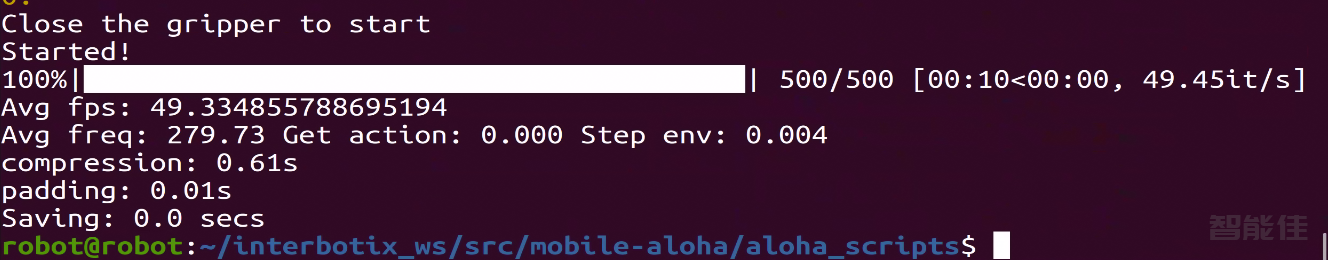
快捷进入目录命令cmspython3 record_episodes.py --task_name <your task_name> --episode_idx 0任务配置可以在constants.py文件中的TASK_CONFIGS字典中找到。TASK_CONFIGS提供了一个模板任务aloha_wear_shoe,其中包含所有可能的字段和一些占位符值。在这里,我们将仅关注任务名称、数据集目录、剧集长度和相机名称。配置字段描述任务名称任务名称应准确描述...
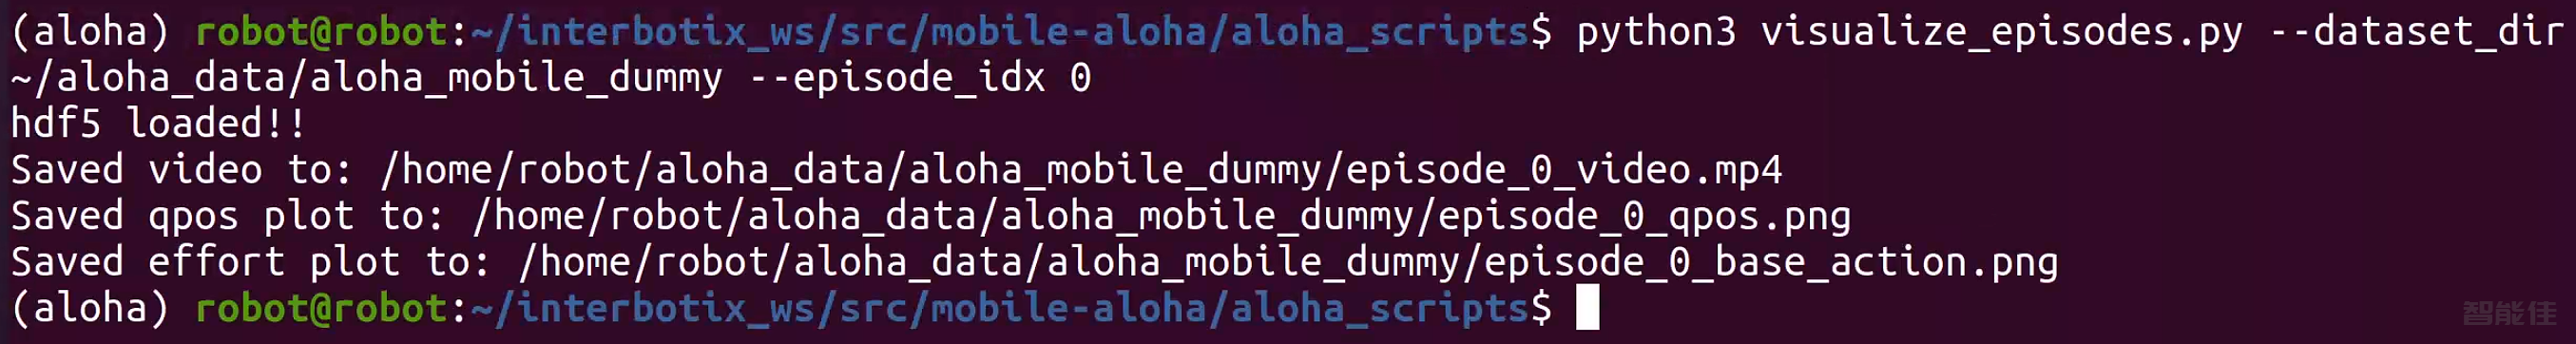
conda activate alohapython3 visualize_episodes.py --dataset_dir ~/aloha_data/aloha_mobile_dummy --episode_idx 0 会生成如下内容:...
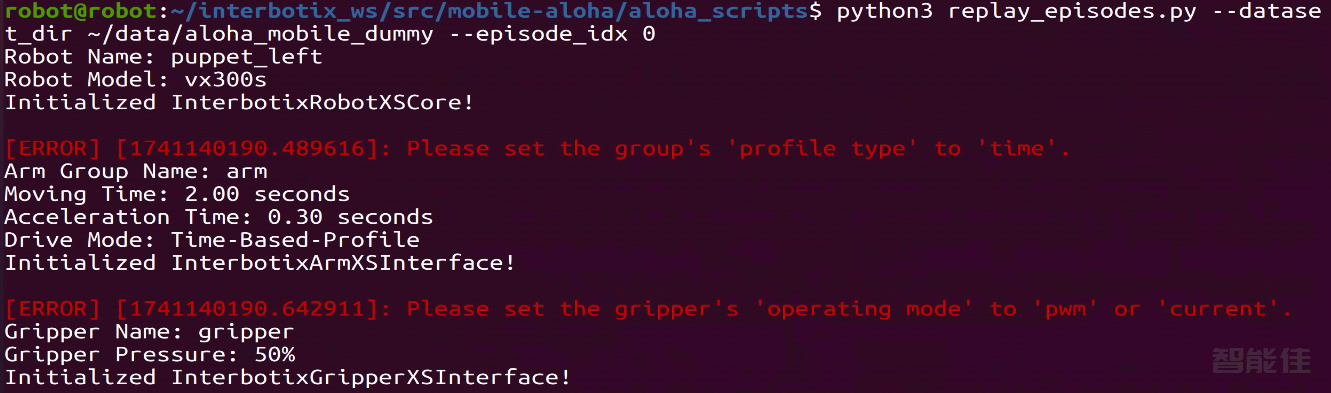
conda activate alohapython3 replay_episodes.py --dataset_dir ~/aloha_data/aloha_mobile_dummy --episode_idx 0 数据存放位置(根据自己情况调整)home/robot/data ...
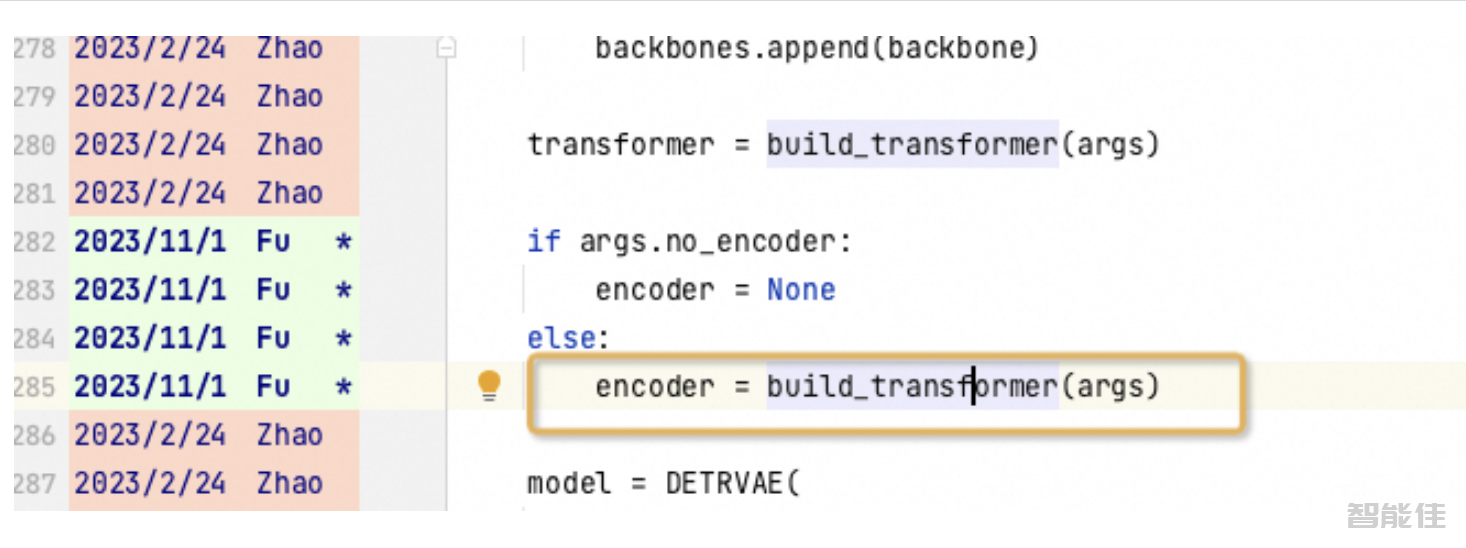
conda activate alohapython3 imitate_episodes.py --task_name aloha_mobile_dummy --ckpt_dir ~/runs/runs_aloha_mobile_dummy --policy_class ACT --kl_weight 1 --chunk_size 50 --hidden_dim 512 --batch_size 8 --dim_feedforward 3200 --lr 1e-5 --see...
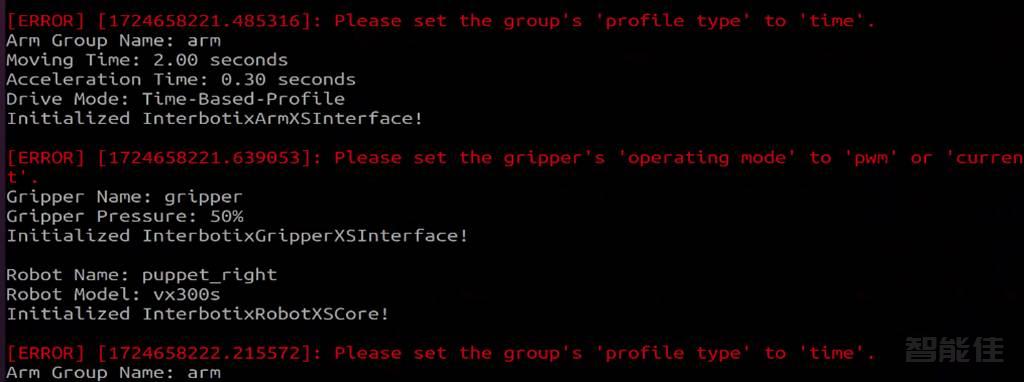
1.主从操作的情况下,要避免主臂发生意外撞击,主臂的抖动会引起从臂的不正常运动。2.机械臂夹具模式报错属于正常现象,忽略即可 3.确保机器人运行时周围环境安全,避免障碍物或人员碰撞。4.使用结束后,请关闭机器人电源。5.遵守使用场所的相关安全规范。...
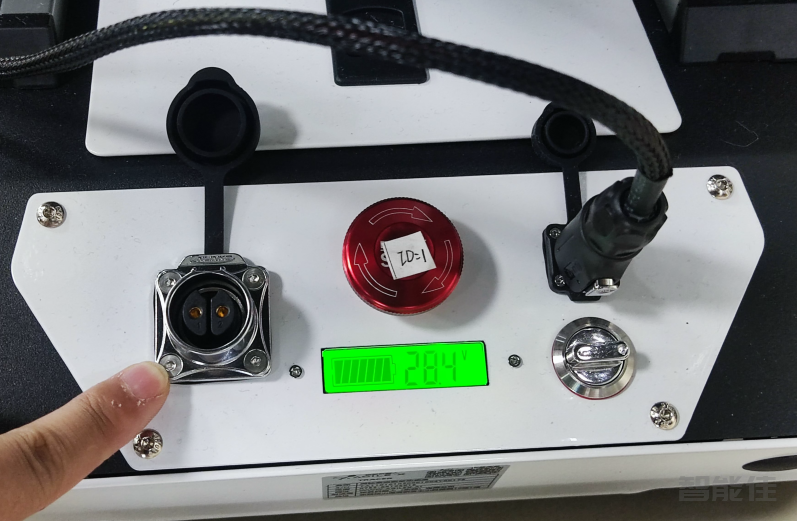
底盘充电123 移动电源充电123 ...
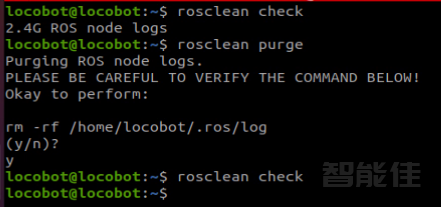
rosclean check清除日志rosclean purgepip install mujoco robosuite -i https://pypi.tuna.tsinghua.edu.cn/simple
grep -n "sim_" constants.py | head -20
python3 record_sim_episo...
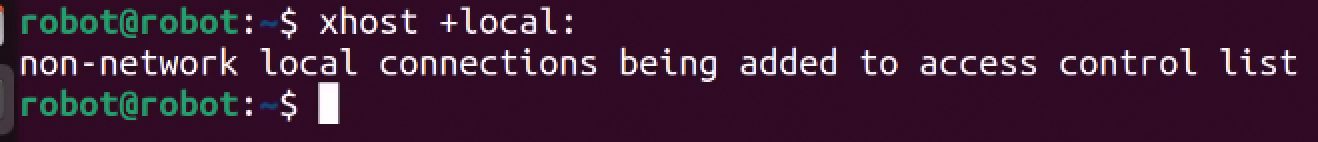
GUI 显示权限问题,需要在宿主机执行以下命令# 允许本地所有用户访问 X11 显示xhost +local:# 验证echo $DISPLAY# 应该输出类似 :0 启动容器docker start ros_noetic进入容器docker exec -it ros_noetic bash...
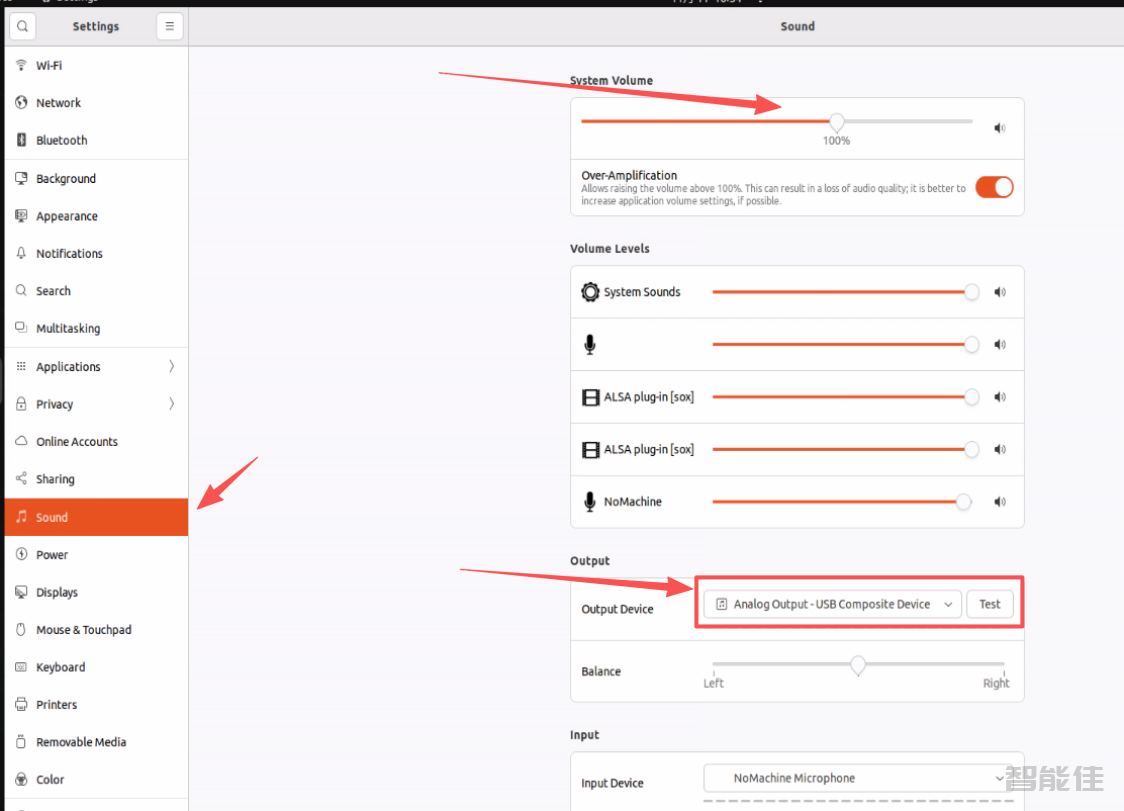
1.MP3播放模块测试MP3播放设置里面---> conda activate toddlerbotplay ~/Downloads/003.wav 每次开机后需要检查此配置是否选好: 机器人设备播放清晰音频,则证明MP3播放模块正常或者conda activate toddlerbotcd ~/projects/toddlerbot/python examples/test_speaker.py#或者python exampl...
/
771 次浏览/
人形机器人
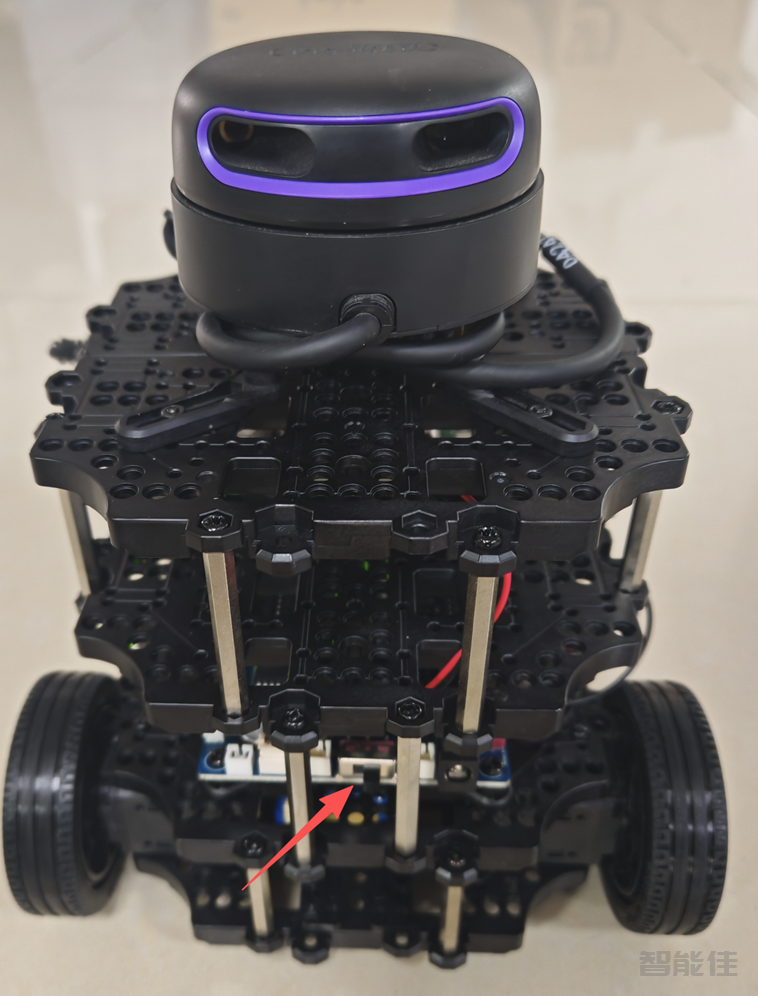
TurtleBot3 Burger是一款开源移动机器人平台,采用树莓派4B作为主处理器,配备A2M12激光雷达,支持SLAM建图和自主导航功能。...